量子系が環境とやり取りを続けると、やがて状態がほとんど変わらない「定常状態」へ近づくことがあります。ただ自然に落ち着くのを待つ代わりに、同じ状態へ到達する別の道を設計できないでしょうか。2026年11月3日のプレプリントは、小さな系で学んだ制御を、より大きな系の定常状態の準備へ使う方法を提案しています。[1]
簡単にまとめると?
- 量子的な相互作用と環境へ散逸する過程を別々に調整し、自然な時間発展を細かく再現せずに、その終点を目指します。
- 5スピンで学習した制御から始め、12スピンまでの数値実験で、比較手法より少ない操作ブロックで同じ精度基準へ届きました。
- 小さな領域の状態変化を抑える追加学習は、全体の状態の正しさを保証しません。操作数、学習費用、実機の時間も分けて評価します。
自然な変化を再現することと、終点を準備すること
外部と切り離せない量子系を開放量子系と呼びます。内部の相互作用による量子的な変化と、環境とのやり取りによる散逸が同時に働きます。定常状態では、この二つを合わせた状態の時間変化がゼロになります。必ずしも熱平衡ではなく、両端から励起を入れたり取り出したりしながら、内部に流れを保つ状態も含まれます。[1]
その振る舞いを量子装置で調べるには、まず目的の定常状態を準備する必要があります。自然な変化をそのまま実行すると、ゆっくりしか減衰しない成分が残り、到達まで長く待つ場合があります。また、複数の作用を順番に短く実行するトロッター分解では、細かいステップを重ねるほど操作も増えます。
提案するLindblad variational ansatz(LVA)は、利用できる作用を部品として残しながら、その強さや作用時間に対応するパラメーターを調整します。検証したモデルでは、量子的な相互作用の操作二つと散逸の操作一つを一層とし、各層の三つの値を別々に最適化しました。短い時間ごとに自然な変化へ一致させるのではなく、指定した初期状態から、最後に欲しい状態へ近づくよう全体を組み立てます。[1]
したがって、途中の状態が自然な緩和の経路と違っていても構いません。一方、この準備手順をいつまでも繰り返せば、目的の状態を保ち続けられると示したわけではありません。有限の手順で到達することと、その後の安定な保持は別の課題です。
最後の散逸に合わせて、その前の状態を整える
散逸は量子状態を乱すものとして扱われがちですが、ここでは意図して制御する操作です。装置に偶然入る雑音を、そのまま役立てたという話ではありません。前半の相互作用と散逸で状態の各成分を整え、最後の散逸を加えた時点で、複数の成分がそれぞれの目標値へ近づくようにします。[1]
たとえば、減る速さが違う成分を同じ時刻に目標へそろえたいなら、最後の操作に入る前の大きさや向きも合わせる必要があります。目標の定常状態には、ゼロまで消してはいけない成分もあります。全成分をできるだけ減らすのではなく、相互作用と散逸がつり合う状態に必要な成分を残す準備です。
5スピンのモデルを使った診断では、最後の操作へ入る時点で、目標とのずれを表す指標が同じ0.038になる二つの入力を比較しています。同じ散逸を加えたあとのずれは、自然な緩和の途中から取った入力では0.031、学習した入力では0.0017でした。この差は「最後に何を加えるか」だけでなく、「その直前に何を用意するか」が効いたことを示します。操作数が18分の1になったという意味ではありません。[1、図4]
5スピンで学び、12スピンへ移す
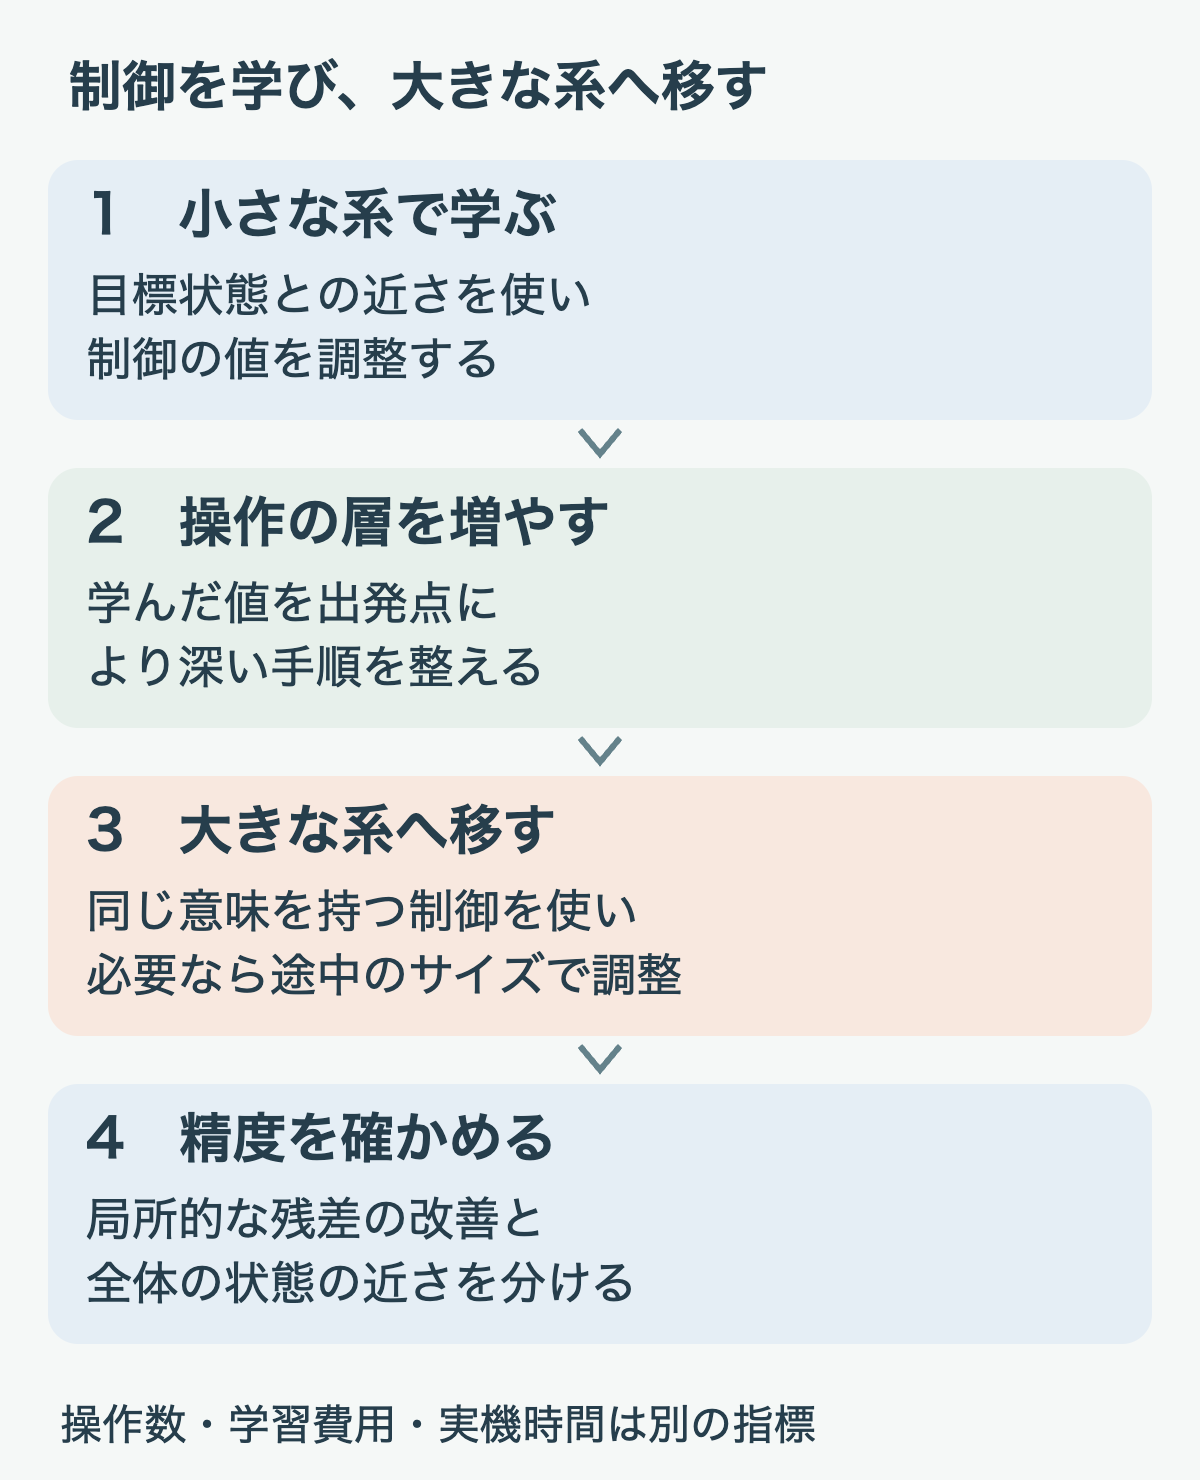
最初の学習には5スピンの系を使いました。この大きさでは古典計算で状態を求め、別に計算した目標の定常状態との忠実度を使って制御を調整できます。忠実度は二つの量子状態の近さを表す指標で、論文では1から忠実度を引いた「不忠実度」を小さくしています。ここで不忠実度1%は、計算が1%の確率で失敗するという意味ではありません。[1]
各パラメーターは、一つのスピン専用ではなく、同じ種類の作用を系全体へ加える値です。そのため、層数をPとするとパラメーター数は3Pで、スピン数を増やしても同じ意味を持ちます。この共通性を使い、小さな系で得た制御を大きな系へ移します。ただし、パラメーターが増えないことは、物理的な回路や必要な測定回数も増えないことを意味しません。
移し方には、5スピンの制御をそのまま各サイズへ渡す方法と、途中のサイズで追加学習し、その結果を次へ渡す方法があります。後者で「12スピンでの追加学習なし」と書かれていても、6~11スピンでの学習まで一切していないわけではありません。大きな装置での調整を減らす代わりに、小さな系での作業を増やす選択です。[1]
同じ精度基準に届く操作数を比べる
検証対象は、各スピンに散逸が働く横磁場イジング模型と、両端から駆動するハイゼンベルク鎖です。下の表は、途中のサイズでも学習する手順を経て、12スピンへ移した場合の結果です。比較対象の二次トロッター分解でも、各操作数について最終状態の精度が良くなる総時間を探索しています。[1、図6、補足表S5]
| モデルと基準 | LVA | 二次トロッター分解 | 操作数の比 |
|---|---|---|---|
| イジング模型:不忠実度1%以下 | 21 | 37 | 37÷21 ≈ 1.76 |
| ハイゼンベルク鎖:不忠実度5%以下 | 150 | 385 | 385÷150 ≈ 2.57 |
ブロックは、一種類の相互作用または散逸をまとめて実行する単位です。量子ゲート一個とは限りません。また、表は実際に試した候補の中で基準へ届いた最小値であり、考えられるすべての制御の厳密な最小値ではありません。二つのモデルで精度基準も異なるので、1.76と2.57を使ってモデル間の優劣を直接比べることはできません。[1]
局所的に落ち着いても、全体が正しいとは限らない
大きな系では、目標状態全体を先に計算しておくことが難しくなります。そこで追加学習には、狭い領域で状態の時間変化がどれだけ残るかを表す局所Lindblad残差を使います。目標の密度行列そのものを使わずに、定常状態の条件へ近づけるための指標です。[1]
ただし、残差が減れば全体の忠実度も必ず良くなるわけではありません。6スピンのイジング模型の例では、局所的な指標は改善した一方、不忠実度は約0.0028から0.0037へ悪化しました。今回の研究は、学習に使う局所的な指標と、結果を検証する全体の忠実度を分けています。小さな領域で変化が少ないことだけを、全体が正しく準備できた証拠にはしていません。[1、図5]
実機での利点を確かめるために
今回の結果は、期待値や作用を正確に計算する数値実験です。実機では、相互作用と散逸を独立に切り替え、必要な相互作用の符号も反転できる制御が要ります。散逸を補助量子ビットとの相互作用で実装するなら、補助系の準備と再初期化も費用に入ります。論文は回路化の条件を論じていますが、実機の経過時間を測った結果ではありません。[1]
また、操作ブロック数の比には、最初の学習、参照状態の計算、追加学習の測定、回路への変換費用が入りません。同じ準備回路を何度も再利用する用途では学習費用を分担できますが、一度だけ状態を作る場合には評価が変わります。局所的な残差を実測する場合も、有限回の測定によるばらつきを別に扱う必要があります。[1]
5から12スピンへの移行が有効だったことを、任意の大きさへ広げる保証にもできません。両端だけから励起を入れるモデルでは、固定した長さの制御のまま系をいくらでも大きくすると、全体の高い精度を保てない制約があります。LVAを評価するときは、欲しい終点の精度、そこへ届く操作数、制御を学ぶ費用と実装条件をそろえて比べることが大切です。[1、補足VI節]
出典
- Yun-Zhuo Fan and Dan-Bo Zhang, Transferable Lindblad Variational Ansatz for Accelerated Steady-State Preparation, arXiv:2611.04919v1(2026年11月3日提出、PDF表記11月2日)。本文・補足資料PDF。本文II–V節、図4–6、補足IV–VI・VIII節。プレプリントの提案と数値実験を対象とし、コードの再実行や実機追試を行ったものではない。