二つの量子ビットを調べ、どちらも同じ確率で励起されていると分かっても、二つを合わせた量子状態までは分かりません。重ね合わせの相対位相が違っていても、個々の励起確率は同じになり得るからです。
Kuan-Ting Linらが2026年11月3日に公開したプレプリントは、量子ビットに相当する複数の発光体から出る一個の光子に注目しています。放出される波の時間的な形を選んで調べ、狙った集団状態との一致を見分ける理論提案です。端に鏡がある導波路をモデルに、解析式と数値計算を使って検証しています。
簡単にまとめると?
- 一個分の励起を複数の発光体で共有すると、その振幅や相対位相が、出てくる光子の時間モードに反映されます。
- 目標状態に合う時間モードを先に決め、同じ条件のまま別の初期状態と比較します。
- 二つの発光体の理想モデルでは、選んだモードの光子数が1、0.5、0と変わりました。実装済みの検査装置や、未知の状態をすべて復元する方法を示したものではありません。
励起確率が同じでも、放出される波は同じとは限らない
この研究が扱うのは、発光体全体で一個分だけ励起がある場合です。二つなら、「一つ目が励起、二つ目が基底状態」と、その逆の状態を重ね合わせられます。二つの成分の大きさを等しくしても、相対位相を変えれば、異なる集団状態になります。
発光体は共通の導波路につながっています。直接出ていく波と、端の鏡で反射した波が干渉し、発光体同士の励起の交換や、まとまった放出の仕方が変わります。その結果、初期状態の情報が、光子の出てくる時間だけでなく、波の時間的な振幅と位相にも現れます。
二つの発光体を調べた例では、一つを定在波の腹、もう一つを共鳴波長の4分の1だけ離れた節に置きました。節にある発光体は、共鳴する出力へ直接は寄与しません。それでも、もう一方へ励起が移るため、出力には両方の初期状態の情報が含まれます。
論文は、等しい大きさで同じ位相の状態と、相対位相を90度ずらした状態を比較しています。個々の励起確率は同じでも、放出される時間モードの位相構造は異なりました。この二発光体モデルでは、数値計算のモードと解析式も、全体の位相をそろえると一致しています。
「いつ光が出たか」の記録だけでは足りない
時間モードは、光の波束が時間とともにどのような振幅と位相を持つかを表す形です。時間ごとの光の強さだけでは、異なる時刻の間に保たれる位相の関係をすべて表せません。
そこで計算では、二つの時刻の出力を結ぶ一次の相関関数G(1)(t1, t2)を使います。同じ時刻同士の成分は強度に対応し、違う時刻を結ぶ成分は時間方向のコヒーレンスを含みます。この相関関数を、互いに直交する時間モードへ分解します。
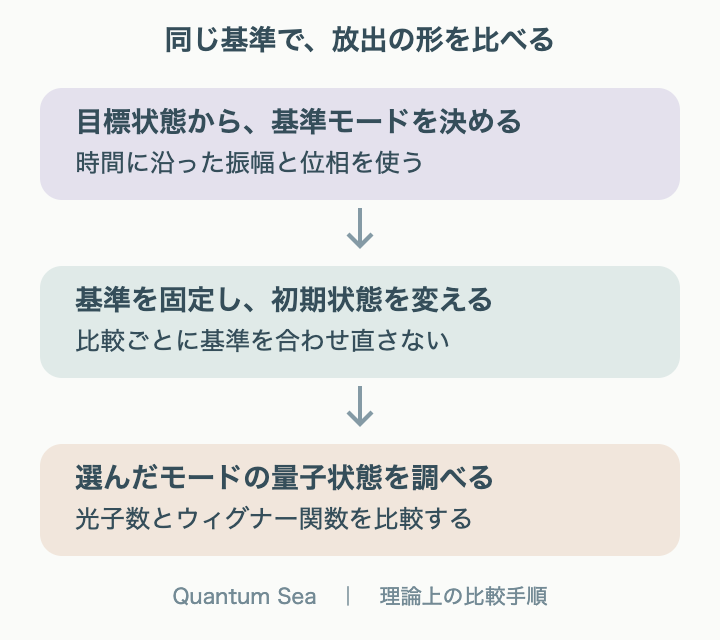
純粋な初期状態にあった一個分の励起が、すべて導波路へ放出される理想条件では、一つの時間モードに一個の光子が入ります。その目標状態から求めたモードを、後の比較で使う基準にします。初期状態を変えるたびに基準も合わせ直すと、「その目標に合っていたか」という比較にならないためです。
仮想の共振器は、選んだ時間モードを計算するための道具
連続して流れる出力のうち、選んだ時間モードだけの量子状態を求めるために、論文は仮想共振器を使います。共振器と出力の結合を時間とともに変え、基準の波束を受け取るようにした計算上の表現です。
この表現では、発光体の動きを乱す逆向きの作用を入れずに、指定したモードを一つの離散的な光のモードへ写せます。論文で光子を「完全に捕獲する」というときは、この理想的なモード整合の計算を指します。現実の結合回路の時間応答や、伝送損失、検出効率まで含む捕獲実験を行ったという意味ではありません。
選んだモードの状態は、ウィグナー関数でも表しています。これは光の二つの直交する振幅成分を軸にした位相空間の表現です。通常の確率分布と違い、負の値を取ることがあり、単一光子状態では中心に負のくぼみが現れます。ここでの縦横の軸は、発光体の場所や、光子の実際の軌道ではありません。
同じ基準で比べると、1、0.5、0になる
二発光体の比較では、同じ位相で等しく重ね合わせた対称状態を目標にしました。その目標から決めた時間モードを固定し、目標状態、一方だけに励起を置いた状態、相対位相を反転した反対称状態を調べています。
| 初期状態 | 選んだモードの光子数F | 計算したウィグナー関数 |
|---|---|---|
| 目標の対称状態 | 1 | 単一光子に対応する、中心の負のくぼみ |
| 一方だけが励起した状態 | 0.5 | 真空と単一光子が混ざり、中心の値は0 |
| 目標と直交する反対称状態 | 0 | 選んだモードは真空で、中心が正の山 |
Fは論文では捕獲の忠実度と呼ばれ、選択したモードの平均光子数として定義されています。この一励起の設定では、そのモードに光子が入る確率でもあります。装置全体が何回正しく動いたかを測った成功率ではありません。
また、F=0は、初めから光が一個も出なかったことを意味しません。基準に選んだ時間モードへ入らず、別のモードへ出た場合もあります。モードを区別せずに総光子数だけを数える測定と、目標に合う時間的な形を選ぶ測定は、答えている問いが異なります。
この比較で見たいのは、目標のモードを固定すると、異なる集団状態への応答が変わることです。負のくぼみがあったという情報だけから、任意の未知の多体系の状態を一意に決められるわけではありません。対象とした状態、モードの選び方、単一励起という前提を一緒に読む必要があります。
発光体を増やすと、長い放出の尾も現れる
論文は、等間隔に並ぶ3個と5個の発光体についても、全体で一励起を等しく共有するW状態からの時間モードを計算しました。発光体が増えると振動構造が複雑になり、5個の例では、ゆっくり放出する集団モードに対応した長い尾も現れます。
ただし、3個と5個について示したのは主に放出モードの解析です。表の1、0.5、0という固定モードでの比較は、二発光体の具体例です。大きな配列でも同じ手順であらゆる状態を確実に識別できた、とは拡張できません。
解析は、回転波近似とBorn–Markov近似を使い、一励起に限ったモデルで進めています。遅延や余分な損失を含む実装条件へ広げた評価は、別に必要です。理想モデルの利点は、個々の量子ビットを読み出す代わりに、共通の出力のどの性質を見ると集団状態の情報に届くかを、具体的に示したところにあります。
出典
- Kuan-Ting Linほか「Wigner-Function Fingerprints of Collective Excitations in Mirror-Terminated Waveguide QED」、arXiv:2611.04553v1、2026年11月3日公開。第II・III節、図1〜5、二発光体の解析式は付録2。査読前プレプリント。