投稿者: SB-admin

  • ペクレ数、流れを速くしても混ざりやすいとは限らない

    ペクレ数、流れを速くしても混ざりやすいとは限らない

    細い流路で2つの液を合流させても、すぐに均一になるとは限りません。流れは液体を下流へ運びますが、隣り合う液体の間を分子が行き来する速さは別の問題です。流量を増やすと処理量は増えても、出口での濃度差がかえって大きくなる場合があります。この関係を整理するのが、ペクレ数(Péclet number)です。

    簡単にまとめると?

    • ペクレ数は、流れによる輸送と分子拡散の相対的な強さを比べる数です。何を代表長さにしたかも一緒に読む必要があります。
    • 流路の幅と拡散係数が同じなら、流速を上げても横方向の拡散そのものは速くなりません。同じ距離を流れる間に、拡散へ使える時間が短くなります。
    • 混合を早めるには、分子が横切る距離を短くする方法が有効です。均一さの判定条件と、対象物質の拡散係数まで確かめると比較しやすくなります。

    ペクレ数は、2つの時間尺度の比でもある

    液体の流れが物質を運ぶことを「移流」と呼びます。一方、分子の熱運動によって濃度の高い側から低い側へ物質が広がるのが「拡散」です。流速をU、拡散係数をD、比較に使う代表長さをwとすると、ペクレ数はPew=Uw/Dで表せます。Uの単位をm/s、wをm、Dをm²/sにそろえれば、Peには単位が残りません。

    距離wを流れで進む時間はw/U、拡散で濃度差がならされる時間の尺度はw²/Dです。その比を取ると、(w²/D)/(w/U)=Uw/Dとなります。Peが大きいほど、この比較では移流の時間が短いことを意味します。ただし、Peだけで「十分に混ざった」と判定できるわけではありません。

    ここではwを流路の横幅、下流までの長さをLと分けます。液体が出口まで滞在する時間はL/Uです。幅を横切る拡散に対して、この滞在時間が足りるかを比べるのが、出口の混合を考える出発点になります。資料によってPeの代表長さは異なるため、幅なのか流路長なのかを省略すると比較を取り違えます。

    速く流すと、必要な流路は長くなる

    横幅100µm、拡散係数D=1×10⁻¹⁰m²/sという仮の条件を考えます。特定の分子を測定した値ではなく、流速と幅の影響を分けるために選んだ数値です。拡散時間の尺度をtD=w²/D、その間に流れが進む距離をLD=UtDと置くと、次のようになります。

    横幅w 流速U Pew tD / LD
    100µm 1mm/s 1,000 100s / 100mm
    100µm 5mm/s 5,000 100s / 500mm
    20µm 1mm/s 200 4s / 4mm

    最初の2行では、流速を5倍にしても拡散時間の尺度は100秒のままです。その100秒間に進む距離が5倍になります。3行目では幅を5分の1にしたので、拡散時間の尺度は25分の1になりました。流速を変える操作と、拡散距離を変える操作は、このように効き方が違います。

    このtDは時間の目安であり、混合完了の時刻ではありません。実際に必要な時間は、入口の濃度分布や、残る濃度差を何%まで許すかで変わります。

    25mm先で、濃度差はどこまで残るか

    判定条件を具体化するため、理想化した濃度分布を独自に計算します。横方向の位置をyとし、入口の濃度をc(y,0)=c̄[1+cos(πy/w)]と置きます。片側で平均濃度c̄の2倍、反対側でゼロになり、その間を滑らかにつなぐ分布です。2本の流れが鋭い境界で合流する入口とは異なります。

    幅方向に流速が一様で、壁から物質が出入りせず、反応・吸着がなく、Dが一定だと仮定します。下流方向の拡散を無視して、横方向の拡散方程式を解くと、濃度差の振幅はA(t)=exp(−π²Dt/w²)の割合で減ります。濃度はc/c̄=1+A(t)cos(πy/w)、下流位置Lではt=L/Uです。Aは「平均からの最大のずれを平均で割った値」なので、A=0.1なら全域が平均の±10%以内という意味になります。
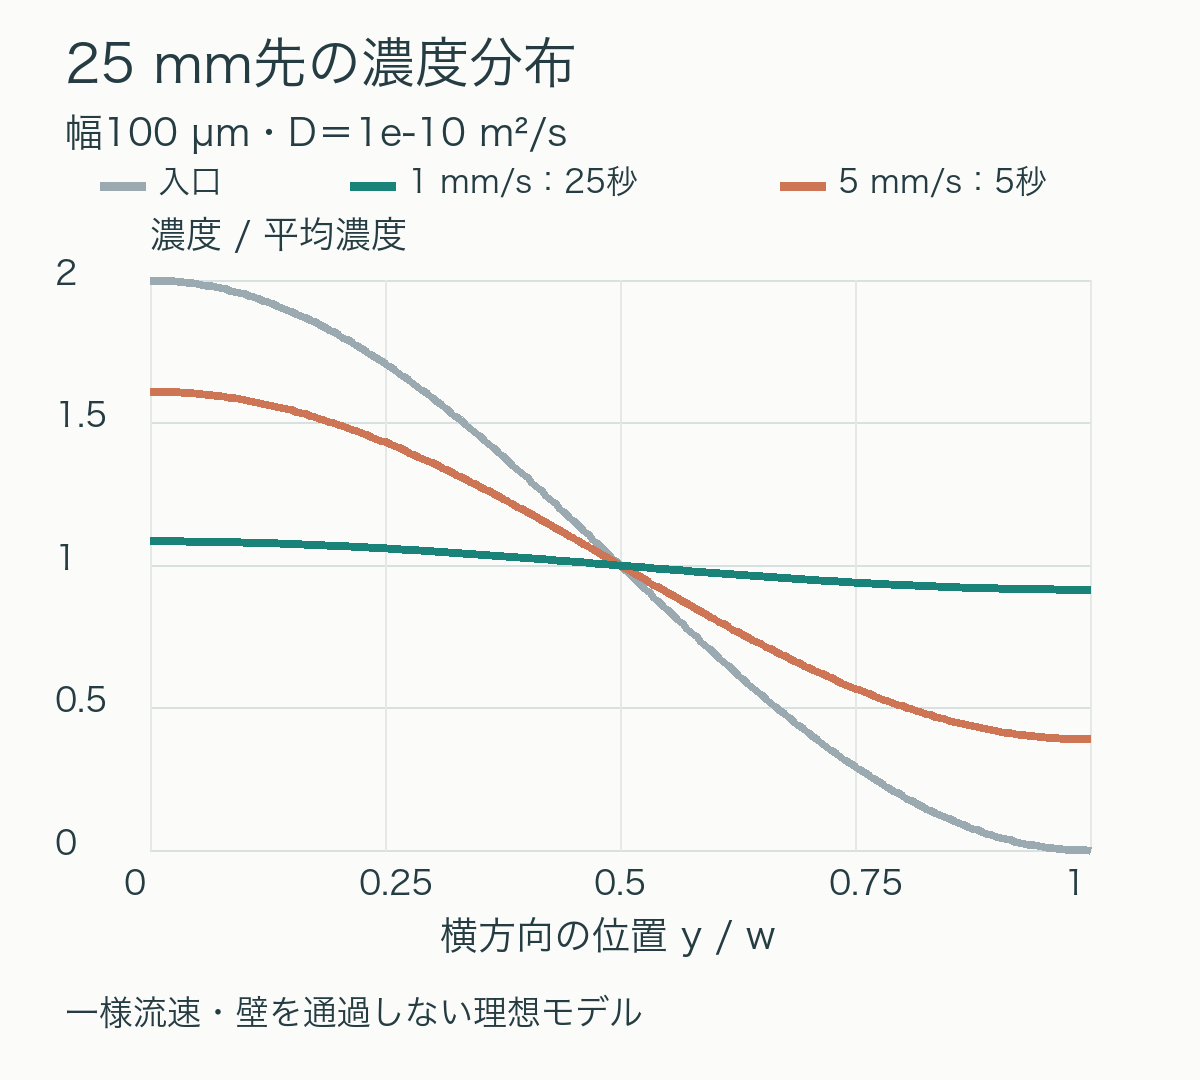
    横幅100マイクロメートル、拡散係数10のマイナス10乗平方メートル毎秒の理想計算。25ミリメートル先では、流速1ミリメートル毎秒の濃度は平均の近くまで均され、5ミリメートル毎秒では大きな濃度差が残る。
    滑らかな入口濃度分布からの横方向拡散を計算。縦軸は平均で割った濃度、横軸は幅で割った位置。実測値ではなく、流速を幅方向に一様とした理想モデル。

    先ほどのw=100µm、D=1×10⁻¹⁰m²/sで、25mm先を比べます。U=1mm/sなら25秒滞在するため、最大のずれは平均の約8.5%まで減ります。U=5mm/sでは滞在時間が5秒になり、約61.0%のずれが残ります。同じ出口位置でも、速く流したほうが不均一です。

    このモデルで平均の±10%以内に入る時間は、w²ln(10)/(π²D)=約23.3秒です。必要な下流距離は、1mm/sなら約23.3mm、5mm/sなら約116.7mmとなります。前の表の100秒と矛盾するわけではなく、表は時間尺度、こちらは特定の入口分布と判定基準から計算した時間です。

    流れを乱す以外にも、拡散距離を縮める道がある

    混合を早めるには、液体を細かな層に分け、異なる濃度の領域を近づける方法があります。このとき分子が横切るべき距離は、流路全体の幅より短くなります。同じDのもとでその距離を5分の1にできれば、拡散時間の尺度は25分の1です。流路を単に細くするだけでなく、流れを分割して並べ直す設計にも、この考え方が使えます。

    流れの慣性と粘性を比べるレイノルズ数と、移流と拡散を比べるペクレ数も分けて読む必要があります。穏やかな層流だからといって、溶質の濃度が均一とは限りません。混合の比較では、流れ方に加えて、分子がどこまで移動する必要があるかを見ます。

    色が均一でも、目的の分子まで同じとは限らない

    色素で混ざり方を可視化するときも、色素と目的の分子のDが同じとは限りません。同じ流路・流速でもDが10分の1なら、拡散時間の尺度は10倍になります。色のむらが見えなくなったことだけで、別の分子まで同じ精度で均一になったとは判断できません。

    流路の比較表を見るときは、流量だけでなく、横幅や層の厚さ、対象物質のD、出口までの滞在時間、均一さの定義を並べると役立ちます。実際の圧力駆動流では流速が断面内で変わり、立体形状、壁への吸着、反応なども影響します。本稿の一様流速モデルは設計性能の予測値としてそのまま使うものではありませんが、「速く運ぶこと」と「横に広げること」を切り分ける比較には使えます。

    出典

    • MIT OpenCourseWare 2.674(Spring 2016), Microfluidic Mixing。PDF2、4–5、7頁。拡散距離、Peの定義、混合の評価を参照。
    • Sang-Gook Kim, MIT 2.674, Introduction to Microfluidics and the Problem of Mixing(2016年2月23日)。PDF8、10–12頁。移流・拡散の時間尺度と混合方法を参照。数値例と濃度分布図は、本稿で設定した条件による独自計算。
  • ジョンソン雑音、抵抗の熱雑音電圧は帯域幅でどう変わるか

    ジョンソン雑音、抵抗の熱雑音電圧は帯域幅でどう変わるか

    センサーの小さな電圧を測るとき、測定器の帯域幅を広げると、信号の速い変化を追いやすくなります。しかし、表示の揺らぎまで大きくなることがあります。周波数の広い範囲に分布する雑音も、一緒に取り込むためです。

    その基本的な一つが、抵抗で生じるジョンソン雑音(熱雑音)です。外から信号を加えなくても、温度を持つ抵抗には電気的な揺らぎがあります。ここでは抵抗そのものの雑音に絞り、「帯域幅を何倍にすると、測る電圧の揺らぎは何倍になるか」を計算します。

    簡単にまとめると?

    • 抵抗の熱雑音は、平均電圧がゼロでも消えません。大きさは電圧を二乗して平均し、平方根を取った実効値で比べます。
    • 同じ温度と抵抗なら、理想的な通過帯域を100倍にすると、雑音電圧の実効値は10倍になります。
    • 実際のフィルターでは、遮断周波数より高い成分も少し通ります。雑音の計算には、フィルターの形を含めた「等価雑音帯域幅」が必要です。

    平均がゼロでも、電圧の揺らぎは残る

    雑音電圧は正負に揺れるため、十分な時間にわたって平均するとゼロへ近づく場合があります。それでも瞬間ごとの値がゼロになるわけではありません。正負を打ち消さずに大きさを測るには、電圧を二乗して平均します。これが平均二乗電圧で、単位はV²です。その平方根を取ると、電圧と同じ単位Vの実効値(RMS)になります。

    熱平衡にあり、対象の周波数で純粋な抵抗Rとして扱える部品について、古典的な熱雑音の式は次のように書けます。[1]

    平均二乗電圧 = 4kBTRB
    実効値 vrms = √(4kBTRB)

    Tは絶対温度で単位はK(ケルビン)、Bは取り込む帯域幅で単位はHzです。kBはボルツマン定数で、ここでは現行SIの厳密な値1.380649 × 10⁻²³ J/Kを使います。[2] 温度には摂氏の数字をそのまま入れません。例えば300 Kは約26.85℃です。

    この式の電圧は、抵抗の両端を負荷の影響なしに観測する場合の値です。Bの範囲を一定の利得1で通し、それ以外を通さない理想的なフィルターを考えます。抵抗を別の回路につなぐと分圧や周波数応答が変わるため、その回路の出力へ無条件に当てはめることはできません。

    1kΩの抵抗を、どれだけ広い帯域で見るか

    温度300 K、抵抗1 kΩを例にします。雑音の平均二乗電圧が周波数1 Hz当たりにどれだけ分布するかを表す量が、電圧雑音のパワースペクトル密度です。正の周波数側だけで数える「片側」の定義では、Sv = 4kBTR、単位はV²/Hzになります。

    その平方根は約4.07 nV/√Hzです。nVはナノボルト、10億分の1ボルトです。これは「すでに測定した雑音電圧」ではなく、帯域に対する密度です。実効値を求めるには、帯域幅の平方根を掛けます。Hzそのものを掛けると、単位も数値も合いません。

    300 K・1 kΩ、理想的な矩形の通過帯域による独自計算
    帯域幅B 雑音電圧の実効値
    100 Hz 約40.7 nV
    1 kHz 約128.7 nV
    10 kHz 約407 nV
    100 kHz 約1.287 µV

    1 kHzから100 kHzへ広げると帯域は100倍ですが、実効値は10倍です。加わるのは電圧の大きさそのものではなく、まず平均二乗の量だからです。同様に、帯域と温度を固定したまま抵抗を4倍にすると、実効値は2倍になります。

    また、128.7 nVという実効値は「瞬間の電圧が必ずこの範囲に収まる」という上限ではありません。ランダムな揺らぎを統計的に表す尺度です。オシロスコープで見た最大値や、測定時間の異なるピーク・ツー・ピーク値と、そのまま比較しないようにします。

    遮断周波数1kHzでも、雑音帯域は1kHzとは限らない

    現実のローパスフィルターは、境界で急にすべてを遮るわけではありません。一段の理想的なRCローパスフィルターを考え、低い周波数での電圧利得を1、遮断周波数をfcとします。周波数fでの電圧利得Hの二乗は、次の形です。

    |H(f)|² = 1 / {1 + (f/fc)²}

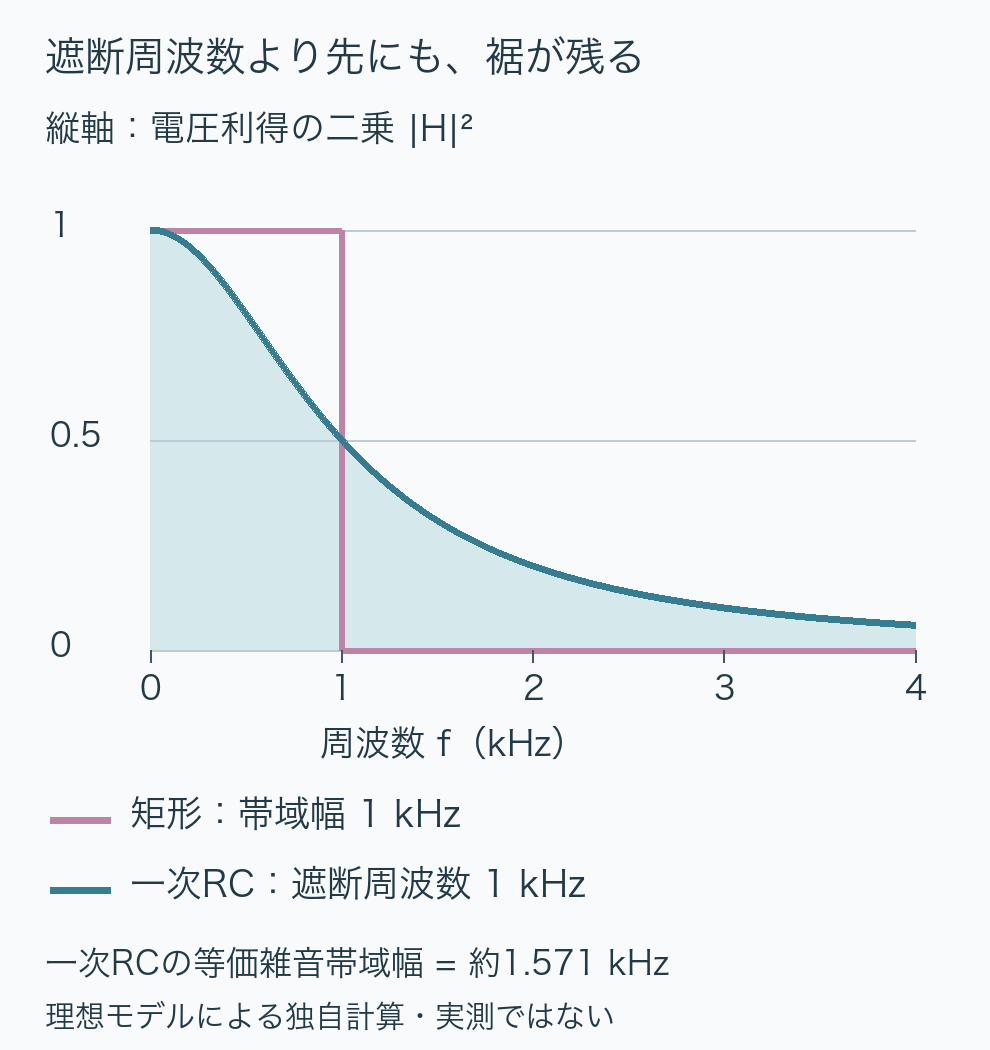
    f = fcでは利得の二乗が1/2です。ここが通常いう−3 dBの遮断周波数であり、雑音がそこから先へ全く通らなくなる地点ではありません。

    遮断周波数1キロヘルツの一次ローパスの利得二乗は、それより高い周波数でもゼロにならない。等価雑音帯域幅は1.571キロヘルツで、幅1キロヘルツの矩形より広い。
    利得の二乗を積分する独自計算。矩形フィルターは1 kHzで完全に遮断しますが、一次ローパスには高い周波数側の裾が残ります。曲線下の全面積に相当する帯域幅は約1.571 kHzです。図の横軸より先にも裾は続きます。

    入力の雑音密度が一定なら、出力の平均二乗電圧は、各周波数で通過する割合を足し合わせて求められます。ここでは正の周波数全体について積分します。

    vrms² = 4kBTR ∫0∞|H(f)|² df

    この積分を等価雑音帯域幅と呼びます。低周波利得1という今回の条件では、同じ平均二乗雑音を通す矩形フィルターの幅に相当します。一次ローパスの式へ代入すると、変数をx = f/fcに置き換え、fc∫₀∞ dx/(1+x²) = πfc/2となります。

    遮断周波数が1 kHzなら、等価雑音帯域幅は約1.571 kHz。先ほどと同じ300 K・1 kΩでは、実効値は約161.3 nVです。矩形の1 kHzで計算した128.7 nVより約25.3%大きくなります。遮断周波数だけを帯域幅の欄へ入れると、この裾の分を落としてしまいます。

    抵抗を変えるときは、帯域も変わっていないかを見る

    「抵抗を4倍にすると雑音電圧が2倍」という先ほどの比較には、帯域を固定する条件がありました。ところが、その抵抗自身がRCフィルターを構成する場合、抵抗を変えると遮断周波数も変わります。

    一つの抵抗RとコンデンサCでできた、負荷のない理想RC回路では、fc = 1/(2πRC)です。この式と等価雑音帯域幅を組み合わせると、コンデンサ両端の平均二乗熱雑音は 4kBTR × πfc/2 = kBT/C となります。これは同じ古典的な平衡モデルからの計算です。

    例えばRが1 kΩ、Cが約159.2 nFなら遮断周波数は約1 kHzで、雑音は約161.3 nVです。同じCのままRを100 kΩへ増やすと、遮断周波数は約10 Hzになります。抵抗の雑音密度は大きくなりますが、通す帯域が狭くなるため、このモデルで積分した雑音の実効値は変わりません。その代わり、回路が変化に追いつく時間は100倍になります。

    これは、どんな回路でも抵抗値を無視してよいという意味ではありません。一定の帯域で抵抗単体を比べるのか、同じ容量を持つRC回路の出力を比べるのか。固定する条件を先に決めると、見かけ上違う結論を整理できます。

    測定帯域を絞る前に、残したい変化を決める

    ゆっくり変わるセンサーの値を読むなら、不要な高周波成分を通さないことで、熱雑音の実効値を小さくできます。一方、短いパルスや急な変化を見たいときに帯域を狭めすぎると、目的の信号まで丸くなり、応答も遅れます。雑音の数字だけを最小にするのではなく、必要な信号の周波数と待てる時間を合わせて決めます。

    ここまでの数値は部品や測定器の実測値ではありません。熱平衡、一定の抵抗値、負荷の影響を除いた線形回路、そして量子効果を無視できる周波数範囲を仮定しています。高周波では、光子のエネルギーhfが熱の尺度kBTに比べて十分小さいかという条件にも注意が必要です。

    実機では増幅器の電圧・電流雑音、低周波で増える1/f雑音、電源や外来電波の混入、部品の寄生成分も関わります。抵抗の熱雑音の計算だけで、測定系全体の揺らぎを説明したことにはなりません。まず密度と実効値を分け、次に実際のフィルターの形と負荷を含める。その順番で見ると、帯域を広げて増えた揺らぎが、どこまで予想できるかを判断しやすくなります。

    出典

    1. Albert J. Williams 3rd, Principles of Oceanographic Instrument Systems: Sensors and Measurements, MIT OpenCourseWare、1983年1月作成・2004年2月改訂、6〜7ページ。抵抗の熱雑音と帯域幅の関係を参照。フィルター積分、表と図の数値は本稿の条件による独自計算です。
    2. NIST, Kelvin: Boltzmann Constant、2026年5月28日更新。現行SIのボルツマン定数の値と定義を参照。
  • ラムゼー干渉、待っている間の周波数差を二つのパルスで読む

    ラムゼー干渉、待っている間の周波数差を二つのパルスで読む

    原子や量子ビットを短く励起し、しばらく待ってからもう一度励起する。その間は信号を当てていないのに、最後に測る確率には周波数の違いが現れます。これがラムゼー干渉の基本です。

    鍵になるのは、待っている間に積み重なる「位相のずれ」です。二つのパルスが何を準備し、何を読み出すのかを、理想的な二準位系の計算で見ていきます。

    簡単にまとめると?

    • 最初のパルスが二つの状態の重ね合わせを作り、二つ目のパルスが、その間に生じた位相差を測定確率へ変換します。
    • 周波数差が一定なら、位相差は「周波数差×待ち時間」に比例します。長く待つと、周波数を変えたときの干渉縞が細かくなります。
    • 細い縞だけで測定の正確さは決まりません。基準信号の位相、縞の周期性、雑音や有限のパルス幅も確かめる必要があります。

    一つ目のパルスは、位相を比べる準備

    ここでは、低いエネルギーの状態を|0〉、高い状態を|1〉と呼びます。最初は|0〉にそろえ、理想的なπ/2パルスを当てます。π/2は、状態を表すブロッホ球上で90度回転させる操作を意味します。パルスの時間がπ/2秒という意味ではありません。

    計算を明確にするため、最初の操作で状態が(|0〉+|1〉)/√2になる向きを選びます。ここで直ちに|0〉か|1〉かを測れば、どちらの確率も1/2です。しかし、確率が半分ずつという情報だけでは、この状態を表し切れません。二つの成分には、次の操作で利用できる相対位相があるからです。

    MITの講義では、二つの短いパルスを離して与え、原子と駆動信号の間に蓄積する位相差を読むという形で説明しています。以下は、その機構を確認するために設定した理想モデルです。[1]

    何も当てない時間にも、位相差は積み重なる

    駆動信号を止めて、時間Tだけ待ちます。測定の基準にする発振器と二準位系の周波数がずれていれば、その差に応じて相対的な位相が進みます。ここでは位相が進む向きに合わせて周波数差をΔfと定義すると、位相差θはθ=2πΔfTです。Δfの単位はHz、Tは秒、θはラジアンです。

    基準信号と一緒に回る座標で書けば、待った後の状態を(|0〉+eiθ|1〉)/√2と表せます。eiθは、|1〉の成分に付く位相を表す記号です。その絶対値は1なので、この時点で|0〉か|1〉かだけを測っても、確率はまだ1/2ずつ。位相差がそのまま人数の差になるわけではありません。

    例えばΔf=100 Hzなら、1秒で100周分、1 msでは0.1周分の差が生まれます。0.1周は36度、ラジアンでは0.2πです。信号を当てていない時間は、読みたい差が蓄積される時間になっています。

    二つ目のパルスが、見えない差を確率へ変える

    二つ目にも、最初と同じ位相・同じ向きのπ/2パルスを使います。この操作を上の状態へ適用すると、|1〉の振幅は(1+eiθ)/2になります。測定確率は振幅の絶対値の二乗なので、

    P₁=|1+eiθ|²/4=(1+cos θ)/2

    です。θ=0なら二つの成分が強め合い、P₁=1。θ=πなら打ち消し合い、P₁=0になります。この確率の増減が、ラムゼー干渉縞です。パルスを二回当てたから常に励起されるのではなく、間に積み重なった位相によって結果が変わります。

    同じΔf=100 Hzで、待ち時間だけを変えると次のようになります。これは装置の測定値ではなく、上の式と二次元の複素行列による状態変換を照合した独自計算です。

    周波数差100 Hzでの理想的な計算
    待ち時間 位相差 P₁
    1 ms 36度 約90.5%
    2 ms 72度 約65.5%
    5 ms 180度 0%

    実験では、一度の測定で得られるのは|0〉か|1〉かという結果です。90.5%という値を知るには、同じ準備と操作を繰り返し、|1〉が出た割合を推定します。確率を一回で直接読み取れるわけではありません。

    長く待つと縞は細くなるが、答えは一意にならない

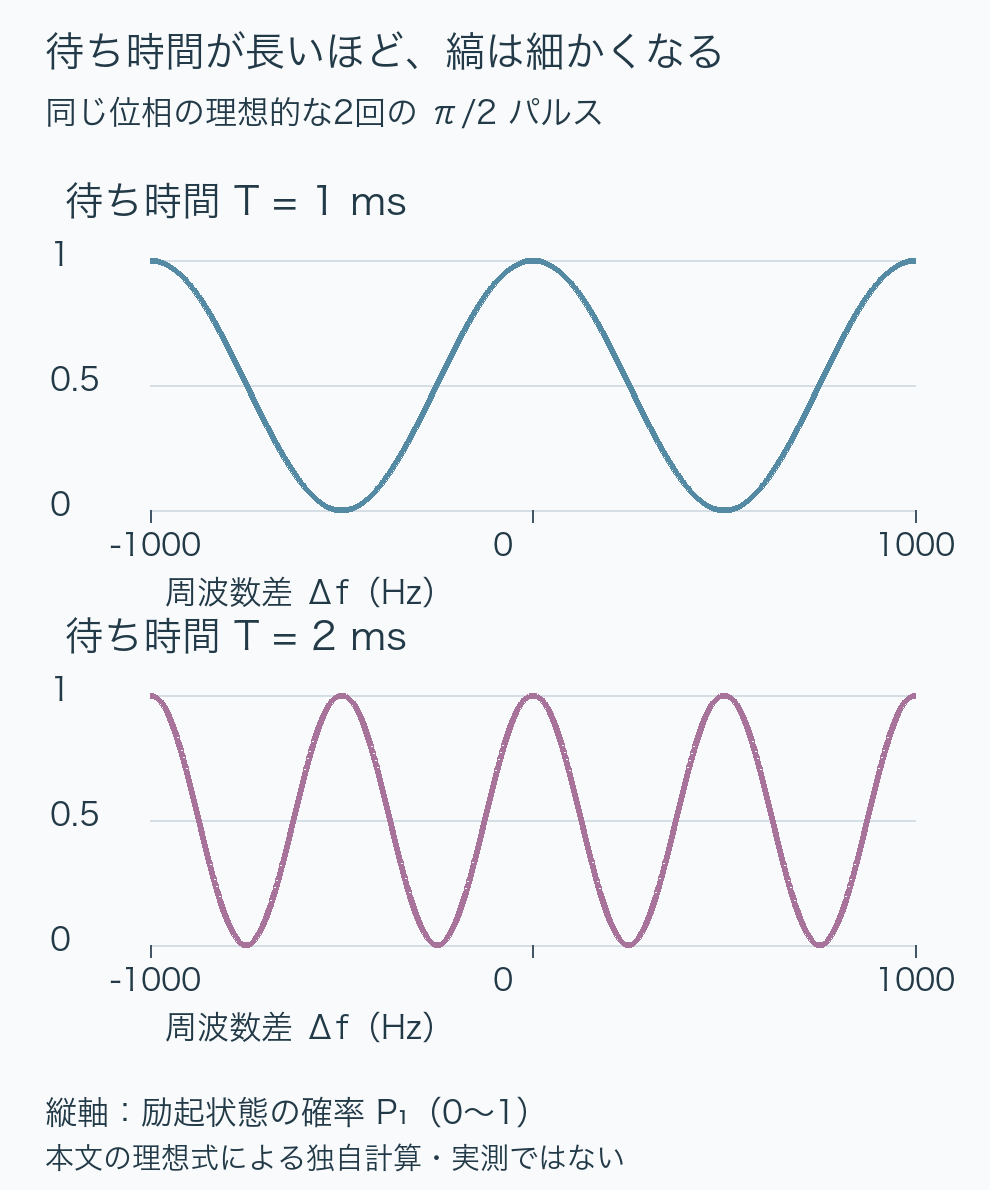
    今度はTを固定して、Δfを変えることを考えます。cosの中身が2π増えるたびに確率は元へ戻るので、周波数方向の縞の周期は1/Tです。T=1 msなら1000 Hz、T=2 msなら500 Hzになります。同じ周波数変化でも、長く待った方が大きな位相差として現れます。

    待ち時間1ミリ秒と2ミリ秒で、周波数差に対する励起確率の縞の周期が1000ヘルツから500ヘルツへ変わる理想計算の図
    同じ位相の理想的なπ/2パルスを二回使った場合の独自計算。横軸と縦軸の尺度は上下で共通。有限のパルス幅、雑音、緩和は含まず、実験の干渉縞の包絡線を再現した図ではない。

    ただし、「縞の周期」と「周波数の不確かさ」は違います。測定回数や信号のコントラストが分からなければ、推定精度は決まりません。中央の山の半値全幅も、ここでの理想式では1/(2T)であり、山から次の山までの周期1/Tとは別の量です。

    さらに、T=1 msではΔf=100 Hzと1100 Hzが同じ確率を与えます。cosは正負について対称なので、100 Hzと−100 Hzも区別できません。一つの待ち時間、一つのパルス位相で測った確率だけから、周波数差を一意に逆算することはできないのです。

    未知の差を調べる際には、先におおよその周波数範囲を絞る、短い待ち時間で広く走査してから長い時間で細かく調べる、読み出しの位相を変えて別の情報を得る、といった手順が必要になります。これは周期的な式から生じる曖昧さへの対処です。

    基準の位相も、測定結果の一部になる

    二つ目のパルスの位相をφだけ変えると、今回の計算規約ではP₁={1+cos(θ−φ)}/2になります。φ=πなら、θ=0での山が谷へ反転します。別の資料でP₁=(1−cos θ)/2と書かれていても、選んだパルスの向きや読み出す状態が違う場合があります。式の符号だけを比べず、操作の定義まで確認します。

    φ=π/2を選べば、P₁=(1+sin θ)/2です。θ=0の近くでは正負のずれで確率が1/2より増えるか減るかが分かれるため、同じ位相のcos測定で失われていた符号の情報を補えます。ただし、こちらも周期性そのものは残ります。

    この関係は、基準信号の位相が不意に変わると、その変化まで対象の周波数差のように読んでしまうことも示しています。講義でも、二つのパルスの間の位相のつながりと、発振器の安定性が分光の分解能に関わることを確認しています。[1]

    理想式を実際の装置へ持ち込む前に

    ここではパルスを十分短く、正確な90度回転として扱いました。実際にはパルス中にも時間が経過し、駆動周波数が共鳴から離れると回転軸や回転角も変わります。そのため、上図のcos曲線を広い周波数範囲へそのまま外挿することはできません。

    また、繰り返すたびに位相がばらつけば、山と谷を平均した差は小さくなります。待ち時間を延ばして位相への感度を上げても、信号のコントラストが下がれば読み取りやすさは損なわれます。この稿の式は、そのばらつきやエネルギー緩和を含めていません。

    ラムゼー測定の結果を見るときは、何を走査したか、二つ目のパルスの位相は何か、待ち時間とパルス幅はいくつか、縞の周期と推定誤差のどちらを示しているかをそろえて読みます。待つ時間の長さだけでなく、その間の位相を何と比較し、最後にどう確率へ戻すかまでが、一つの測定を作っています。

    参考資料

    1. [1] MIT OpenCourseWare, Wolfgang Ketterle, 8.421 Atomic and Optical Physics I, Spring 2014:Lecture 18, Line Broadening II。講義書き起こしの3〜6ページを参照。二つのπ/2パルス、蓄積する相対位相、縞の間隔、基準発振器の位相と安定性。本文の100 Hzの数値例、行列検算、図は独自に設定した理想モデルで、装置の性能実証ではありません。
  • 行列の条件数、残差が小さくても解がずれるのはなぜか

    行列の条件数、残差が小さくても解がずれるのはなぜか

    連立方程式を解いた後、答えを元の式へ戻すと、左右の差はごく小さい。それなら安心して使えるのでしょうか。式をどれほどよく満たすかを示す「残差」は大切な確認ですが、求めた解が本来の解に近いかは、もう一つの性質にも左右されます。

    その手掛かりが行列の条件数です。入力のわずかな違いが、解の違いへどれくらい増幅され得るかを表します。二つの式だけの例で、残差と解の誤差が食い違う理由を見ていきます。

    簡単にまとめると?

    • 残差は「答えを式へ戻したときのずれ」、解の誤差は「本来の答えからのずれ」です。同じ量ではありません。
    • 二つの式がほぼ同じ条件を課していると、小さな入力の変化で交点が大きく動きます。条件数が大きい系で起こる、敏感さの一例です。
    • 残差の尺度、条件数、入力の不確かさを合わせて見ます。計算の桁数を増やしても、測定値に含まれる不確かさ自体は減りません。

    ほとんど同じ二つの式を解く

    未知数をx₁、x₂として、次の連立方程式を考えます。係数と右辺は、ここでは表示した十進数を正確な値として扱います。

    x₁+x₂=2
    x₁+1.001x₂=2.001

    下の式から上の式を引くと、0.001x₂=0.001。したがってx₂=1、x₁=1です。二つの式はほとんど同じですが、係数の差がゼロではないので、解は一つに決まります。

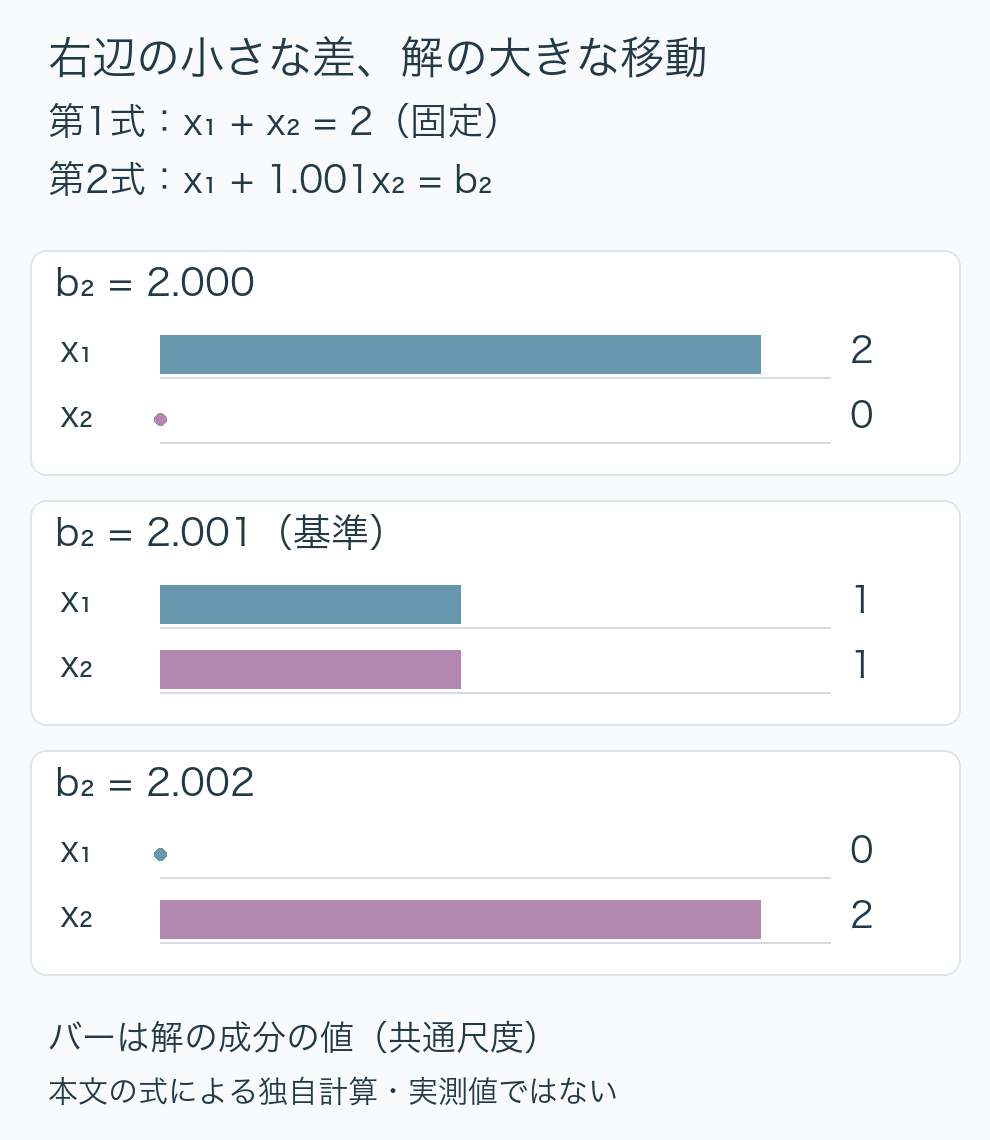
    次に、二つ目の式の右辺だけを2.002へ変えます。引き算した後は0.001x₂=0.002となり、解はx₂=2、x₁=0へ移ります。右辺の変化は0.001なのに、解の各成分は1ずつ変わりました。小さな差を、さらに小さな係数0.001で割っていることが原因です。

    第1式を固定し、第2式の右辺だけを変えた厳密計算
    第2式の右辺 x₁ x₂
    2.000 2 0
    2.001(基準) 1 1
    2.002 0 2

    座標上では、それぞれの式は直線です。ほぼ平行な二本の直線では、片方を少しずらすだけで交点が遠くへ移ります。完全に平行になる場合と違って、解が一つ存在していても、入力に対する敏感さは残ります。

    二つ目の式の右辺が2.000、2.001、2.002のとき、解がそれぞれ(2,0)、(1,1)、(0,2)へ移る独自計算の比較図
    本文の2×2系を有理数で計算した独自図。各段で第2式の右辺と、対応する解を示す。バーはx₁・x₂の値で、直線の傾きや角度を描いたものではない。実測値やソルバーの性能試験ではない。

    残差が0.001でも、解は1ずれている

    今度は元の右辺2.001へ戻し、候補の答えとして(0,2)を代入してみます。第1式は0+2=2で一致します。一方、第2式の左辺は0+1.001×2=2.002です。右辺との差は−0.001。二つの式の残差を並べると(0,−0.001)になります。

    行列A、解の候補x̂、右辺bを使えば、残差はr=b−Ax̂です。対して、元の正しい解x=(1,1)と候補x̂=(0,2)の差は(−1,1)。式の左右の差は小さくても、解そのものの差は小さくありません。[1]

    大きさを比べるため、ここではベクトルの成分の絶対値のうち、最大のものを採用します。これを最大成分ノルム(∞ノルム)と呼びます。元の右辺の大きさは2.001なので、相対残差は0.001÷2.001≒0.00049975、約0.05%です。元の解の大きさは1、解の差の大きさも1なので、相対誤差は1、つまり100%になります。

    候補(0,2)は、右辺を(2,2.002)に少し変更した問題なら、正確な答えです。このように「入力をどれだけ変えれば、この答えが正解になるか」を見るのが後退誤差の考え方です。「元の答えからどれだけ離れたか」を見る前進誤差とは、見る向きが違います。[2]

    今回の相対残差は、Aを固定して右辺bだけの変更を許したときの相対的な後退誤差です。Aも変更できる定義では分母も変わります。数値ライブラリのBERRなど、別の定義による指標とそのまま同じ値だと扱わないことが大切です。[1]

    条件数は「増幅され得る大きさ」を教える

    正方行列Aが逆行列を持つとき、条件数はκ(A)=‖A‖‖A⁻¹‖で定義できます。使うノルムをそろえる必要があり、今回は∞ノルムです。行列では、各行の成分の絶対値を足し、その最大値を取ります。条件数は、特定の入力に実際に何倍の誤差が出たかを直接表す値ではなく、感度を評価するための上限の手掛かりです。[1][2]

    今回のAの行の和は2と2.001なので、‖A‖∞=2.001です。逆行列の行は(1001,−1000)、(−1000,1000)となり、絶対値の和の最大は2001。したがって、κ∞(A)=2.001×2001=4004.001になります。

    残差から解の差を求める関係は、x−x̂=A⁻¹rです。さらにb=Axを使って大きさを評価すると、今回のようにbとxがゼロでない場合には、次の上界が得られます。

    解の相対誤差 ≦ 条件数 × 相対残差

    この例では、右辺は4004.001×(0.001÷2.001)=2.001です。実際の相対誤差1は、その範囲に収まっています。上界2.001は「誤差が200.1%になる」という予測ではありません。この条件数と残差だけでは、小さな解の誤差を保証できない、という読み方になります。

    式の違いが大きければ、同じ変更への反応も違う

    比較として、第2式をx₁+2x₂=3へ変えます。第1式は同じx₁+x₂=2で、元の解も(1,1)です。第2式の右辺を同じ絶対量0.001だけ増やして3.001にすると、解は(0.999,1.001)。各成分の変化は0.001にとどまります。

    この行列の∞ノルム条件数は9です。先ほどの4004.001より小さく、二つの式が異なる情報を与えていることが、解を決めやすくしています。ただし、ここでそろえたのは右辺の絶対的な変更量です。右辺自体の大きさが異なるため、相対的な変更率まで同じという比較ではありません。

    また、条件数の数値は、選んだノルムや変数の単位、行・列の尺度にも影響されます。異なる単位を混ぜたままの値だけで問題の良し悪しを決めず、何を同じ大きさの変化とみなしているかを確認します。

    計算結果を使う前に、何をそろえて見るか

    まず、残差の定義と尺度を記録します。生の残差だけでなく、右辺に対する比なのか、Aと候補解の大きさも含めた比なのかを明確にします。同じ問題全体を小さな定数倍にしただけでも、生の残差は小さくなるためです。

    次に、条件数またはその推定値を合わせて見ます。LAPACKの第三版ガイドでは、条件数の逆数をRCONDとして扱い、後退誤差や前進誤差の評価と区別しています。逆行列を説明のために書ける小例と、大きな行列でわざわざ逆行列全体を作って評価することは別です。利用する計算手法が、どのノルムや尺度で指標を返すかを確認します。[1]

    最後に、入力の不確かさを結果へ結び付けます。今回の例で第2式の右辺が測定上±0.001の範囲にしか分からないなら、ほかを固定しても解は表の範囲で動きます。桁数を増やして計算の丸めを小さくしても、その測定の幅は消えません。より異なる条件の測定を追加できるか、入力の精度を改善できるか、必要な出力の許容幅を見直すか、という検討につながります。

    残差が小さいことは有用な確認です。そのうえで、入力がどれくらい確かで、問題がその変化にどれくらい敏感なのかまで見ると、計算結果をどの精度で使えるかを判断しやすくなります。

    参考資料

    1. [1] LAPACK Users’ Guide, Third Edition:Further Details: Error Bounds for Linear Equation Solving(1999年版)。残差、∞ノルム条件数、後退誤差と前進誤差、RCONDの説明。本文の2×2系と図は、独自に設定して厳密有理数で検算した例です。
    2. [2] MIT OpenCourseWare, 18.335 Introduction to Numerical Methods, Spring 2019:Week 2。Lecture 3の後退安定性、Lecture 4のノルム、Lecture 5の条件数を参照。最新ソフトウェアの性能評価として扱ったものではありません。
  • ブラウン運動、平均二乗変位で粒子の広がりを測る

    ブラウン運動、平均二乗変位で粒子の広がりを測る

    液中の小さな粒子を追うと、右へ進んだかと思えば左へ戻り、動く向きが定まりません。このブラウン運動を調べるとき、「平均するとどれだけ動いたか」だけでは広がりを捉えられません。右向きと左向きの変位が打ち消し合うためです。

    そこで使うのが、平均二乗変位(MSD: mean square displacement)です。出発点からの変位を二乗してから平均し、粒子の集団がどれほど広がったかを表します。ここでは左右に動く簡単なモデルで意味を確かめ、拡散係数へ換算するときに必要な条件を整理します。[1]

    簡単にまとめると?

    • 平均変位がゼロでも、粒子が動いていないとは限りません。MSDは変位の二乗を平均するため、左右の動きが打ち消されません。
    • 向きに偏りのない通常の拡散では、MSDは時間に比例します。その平方根で表す広がりは、時間の平方根に比例します。
    • MSDの傾きから拡散係数を求めるには、観測の次元、流れの有無、時間範囲を確認します。どの曲線にも一本の直線を当てはめればよいわけではありません。

    「平均してから二乗」と「二乗してから平均」を分ける

    一次元で、出発点からの変位を Δx と書きます。右向きを正、左向きを負とすると、平均変位は〈Δx〉、平均二乗変位は〈(Δx)²〉です。山括弧は、同じ経過時間で得た多数の結果の平均を表します。

    例えば、2個の粒子がそれぞれ右へ2 µm、左へ2 µm移ったとします。平均変位は (2−2)/2 = 0 µmですが、MSDは (2²+(−2)²)/2 = 4 µm²です。平均変位を先に二乗した0 µm²とは違います。この数値は考え方を示す例で、測定結果ではありません。

    MSDの単位は長さの二乗です。平方根を取った二乗平均平方根(RMS)なら長さに戻せるので、この例では2 µmとなります。ただし、RMSは各粒子が実際に通った道の長さでも、全粒子が必ず到達する距離でもありません。

    歩数が4倍でも、広がりは2倍になる

    次に、1回ごとに右へ1または左へ1を等確率で選び、毎回の選択は独立、とするランダムウォークを考えます。MITの講義資料でも、コイン投げによる左右の歩みが説明に使われています。[2]

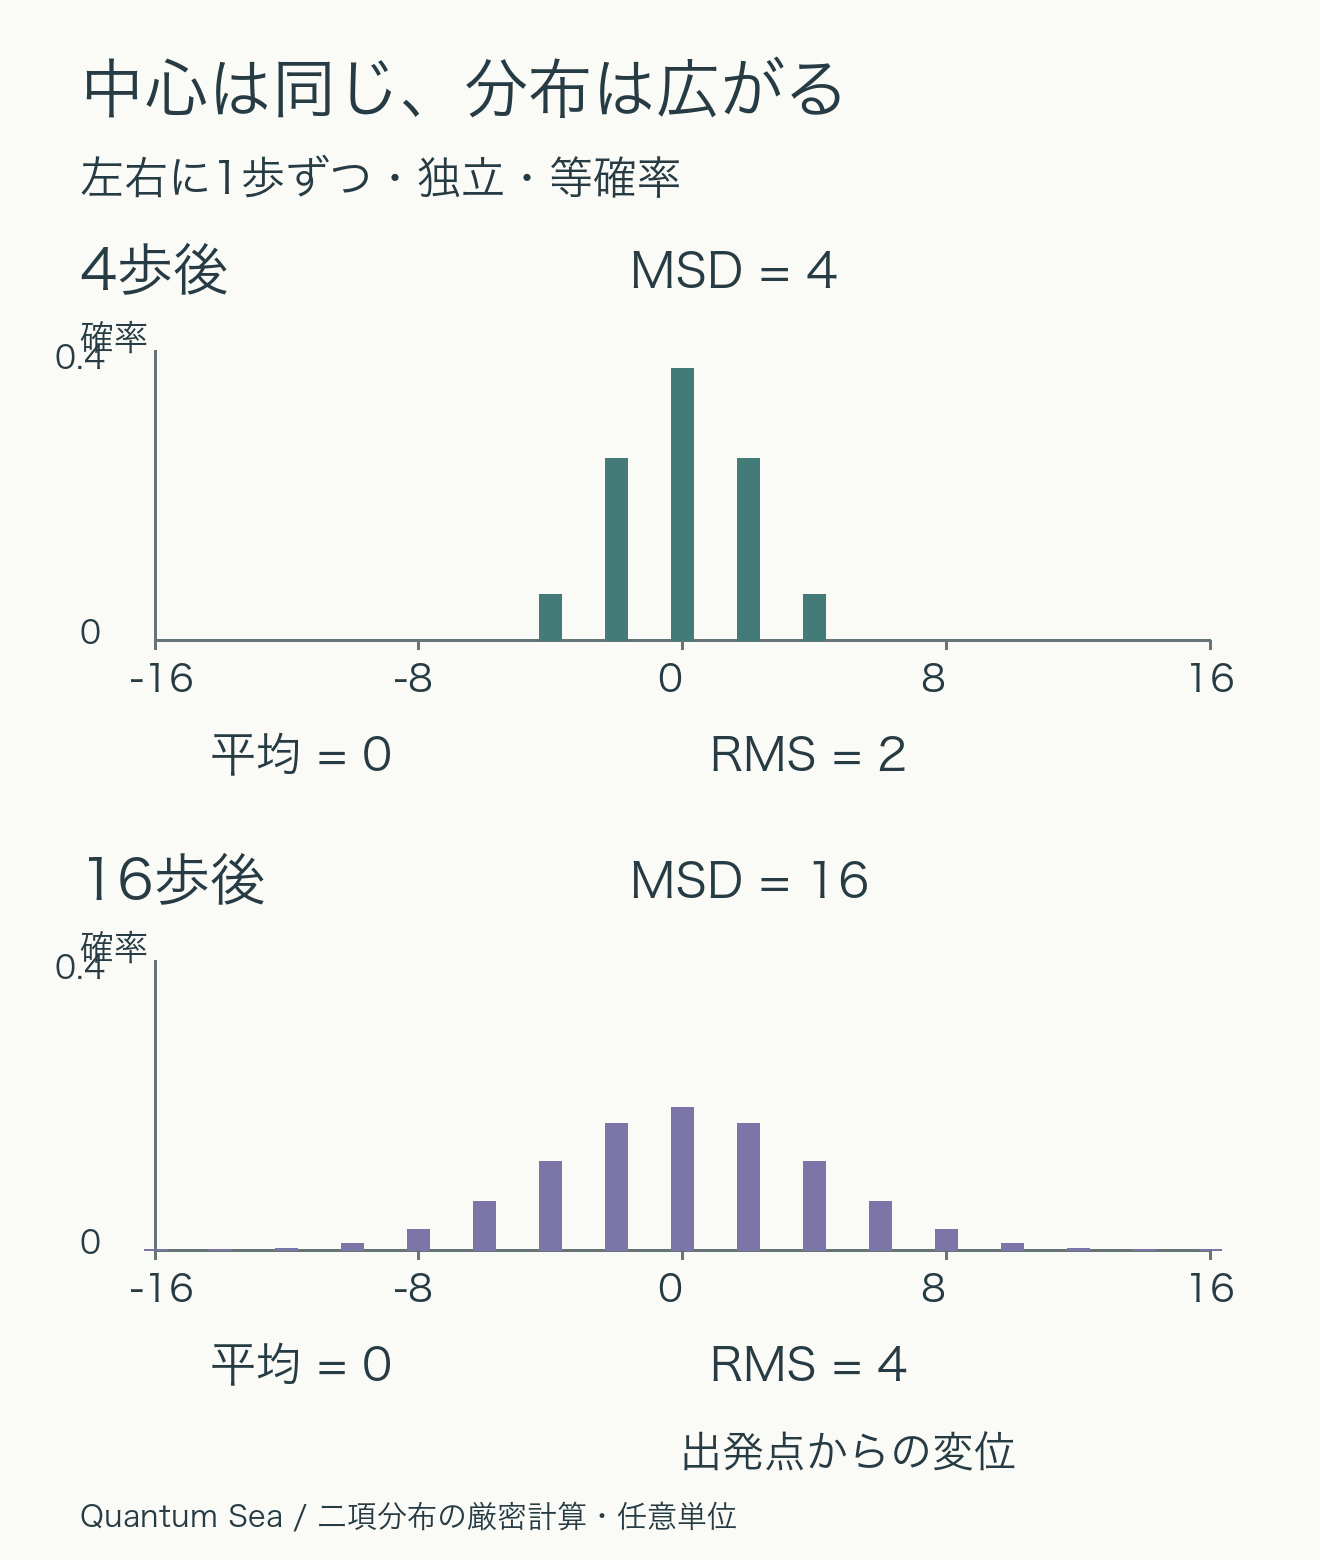
    n回後の変位は、各回の±1を足したものです。平均はゼロです。一方、和を二乗すると各歩の二乗と、異なる歩を掛けた項が現れます。各歩の二乗は1、異なる歩の積は独立で偏りがないため平均ゼロとなり、MSDはnになります。したがってRMSは√nです。

    左右に1ずつ動く独立・等確率モデルの厳密な計算。長さと時間は任意単位。
    歩数 平均変位 MSD RMS
    4 0 4 2
    16 0 16 4
    64 0 64 8

    4歩から16歩へ増やすと、通った道の長さは4倍ですが、RMSは2倍です。前進した分の一部を後退が打ち消すため、一定方向へ進み続ける場合ほど出発点から離れません。これは個々の軌跡の予言ではなく、全ての歩き方を確率で重み付けした結果です。

    独立な左右1歩のモデルで、4歩後と16歩後の位置の確率分布を比較。平均は両方ゼロ、平均二乗変位は4と16、二乗平均平方根は2と4。粒子が通った道の長さとは異なる。
    Quantum Seaによる独自計算・作図。二項分布から各位置の確率を求めた。中心は変わらず、16歩後には分布が広がる。偶数歩では偶数位置だけに到達する離散モデルであり、実際の粒子画像ではない。

    拡散係数は、MSDの増え方に対応する

    実際のブラウン粒子について、慣性の影響が十分小さく、境界の拘束や流れを無視でき、拡散係数Dが一定とみなせる時間範囲を考えます。一次元の通常拡散では MSD = 2Dt です。Dの単位は m²/sなどで、一定の速さを表すm/sとは違います。MITの資料は、短時間の運動と長時間の拡散を分けてこの関係を説明しています。[1、pp.16–17]

    同じ拡散係数を持つ方向が独立で、等方的なら、二次元ではxとyの二乗変位を足すので4Dt、三次元では6Dtです。まとめると、観測する次元をdとしてMSD = 2dDtとなります。GROMACSの公式資料も、三次元の自己拡散係数とMSDの関係、および一次元・二次元での解析を示しています。[3]

    例えば、二次元の位置追跡でMSDの直線部分の傾きが0.8 µm²/sなら、D = 0.8/4 = 0.2 µm²/sです。三次元の係数6で割ると約0.133 µm²/sとなり、別の値になってしまいます。これは仮想データの換算例です。画像上のx・yだけを使ったのか、奥行きも含めたのかを確認してから比較します。

    流れや時間範囲が違うと、傾きの意味も変わる

    流れに乗った粒子では、拡散による広がりに、全体が移動する成分が重なります。一次元で一定速度vの移動と通常拡散が独立に重なるモデルなら、出発点からのMSDは 2Dt+(vt)² です。後半の項も含めた傾きを全て拡散に割り当てると、Dを大きく見積もります。

    この違いは、分散の恒等式〈(Δx)²〉 = 〈(Δx−〈Δx〉)²〉+〈Δx〉²から確かめられます。例えばD = 0.5、v = 0.5の任意単位モデルでは、t = 4のMSDは8ですが、平均の移動を除いた分散は4です。t = 16ではMSDが80、分散が16になります。同じ粒子のデータでも、集団の中心からの広がりと、元の出発点からの変位を分けて読む必要があります。

    また、ごく短時間では粒子の速度が持続し、MSDが時間の二乗に近い増え方をする領域があります。閉じ込められた粒子や強い相互作用を持つ系でも、単純な直線関係を使えない場合があります。MSDが曲がったときは、すぐに新しいDを一つ決めるより、直線として扱う時間範囲と、その範囲を選んだ理由を確かめます。[1、pp.15–17]

    材料や条件の違いを比べる際は、位置の次元、観測間隔と解析時間、平均を作った粒子数・軌跡数、流れの扱いをそろえます。有限のデータにはばらつきがあるので、MSDの曲線とともに、傾きを求めた区間や不確かさも示すと比較しやすくなります。MSDは、単に「たくさん動いたか」を測る数字ではなく、どの時間と空間の範囲で、どのように広がったかを読み解く入口です。

    参考資料

    1. MIT 5.72, Chapter 1: Stochastic Processes and Brownian Motion。2012年講義サイト所収。PDFの版表示は「5.72, Spring 2008, J. Cao」。ランダムウォークはpp.10–11、Langevin方程式とMSDはpp.15–17。
    2. Sang-Gook Kim, MIT 2.76/2.760, Lecture 15、Fall 2004。PDFの10–12ページ、Diffusion / Random Walk。
    3. GROMACS 2023.3 documentation: Mean Square Displacement。自己拡散係数の式と観測次元を参照。特定のソフトウェア版の説明資料であり、本記事で実測やソフトウェア実行を行ったものではない。
  • ハミング符号、3つの検査で1ビットの誤りを見つける

    ハミング符号、3つの検査で1ビットの誤りを見つける

    データの0と1が途中で一つ入れ替わったとき、「何かが違う」と気づくだけでは、元の値には戻せません。どの位置が変わったのかまで分かる仕組みが必要です。ハミング符号は、複数の検査を少しずつ重ね、検査結果の組み合わせから誤りの位置を絞り込む方法です。4ビットのデータを7ビットにする小さな例で、その働きと限界を見ていきます。

    簡単にまとめると?

    • ハミング符号(7,4)は、4ビットのデータに3ビットの検査情報を加え、7ビット中の1ビットの誤りを訂正できます。
    • 3つの検査がどれだけ失敗したかではなく、どの検査が失敗したかが位置を示します。
    • 基本の(7,4)では、2ビットの誤りを1ビットと取り違えて直す場合があります。全体のパリティを加えると、1ビット訂正と2ビット検出を両立できます。

    検査を重ねると、場所まで分かる

    パリティとは、ある範囲に含まれる1の個数が偶数か奇数かを調べる仕組みです。ここでは、送る時点で各検査範囲の1の個数を偶数にそろえる「偶数パリティ」を使います。その範囲で1ビットだけ反転すると、個数の偶奇が変わり、検査に失敗します。

    ただし、全体を一度だけ調べても場所は分かりません。そこで、各ビットが異なる検査の組み合わせに入るようにします。例えば6番目は検査2と検査4に入り、検査1には入りません。このビットだけが反転すれば、検査2と4だけが失敗します。この組み合わせを手掛かりに、6番目を選べるのです。[1]

    4ビットに、検査用の3ビットを加える

    7個の位置を左から1〜7とし、位置1・2・4に検査ビットを置きます。残る位置3・5・6・7がデータ用です。表中のpは検査ビット、dはデータビットを表します。ここではpの添字を位置番号に合わせています。

    位置 1 2 3 4 5 6 7
    役割 p1 p2 d1 p4 d2 d3 d4
    例の値 0 1 1 0 0 1 1

    検査1は位置1・3・5・7、検査2は位置2・3・6・7、検査4は位置4・5・6・7を調べます。それぞれ、自分の検査ビットを選べば、その範囲の1の個数を偶数にできます。

    データを1011とすると、位置3・5・6・7に順に入ります。検査1のデータ側は1・0・1で1が2個なのでp1は0。検査2は1・1・1で3個なのでp2は1。検査4は0・1・1で2個なのでp4は0です。こうして送る7ビットは0110011になります。これは、本稿で選んだデータによる計算例です。

    (7,4)という表記は、全体が7ビット、そのうちデータが4ビットという意味です。符号化率は4/7、約57%です。追加する量は元の4ビットに対して3ビットなので75%増になります。「送る全体に占める検査情報の割合3/7」とは分母が異なります。[2]

    検査結果110が、6番目を指す

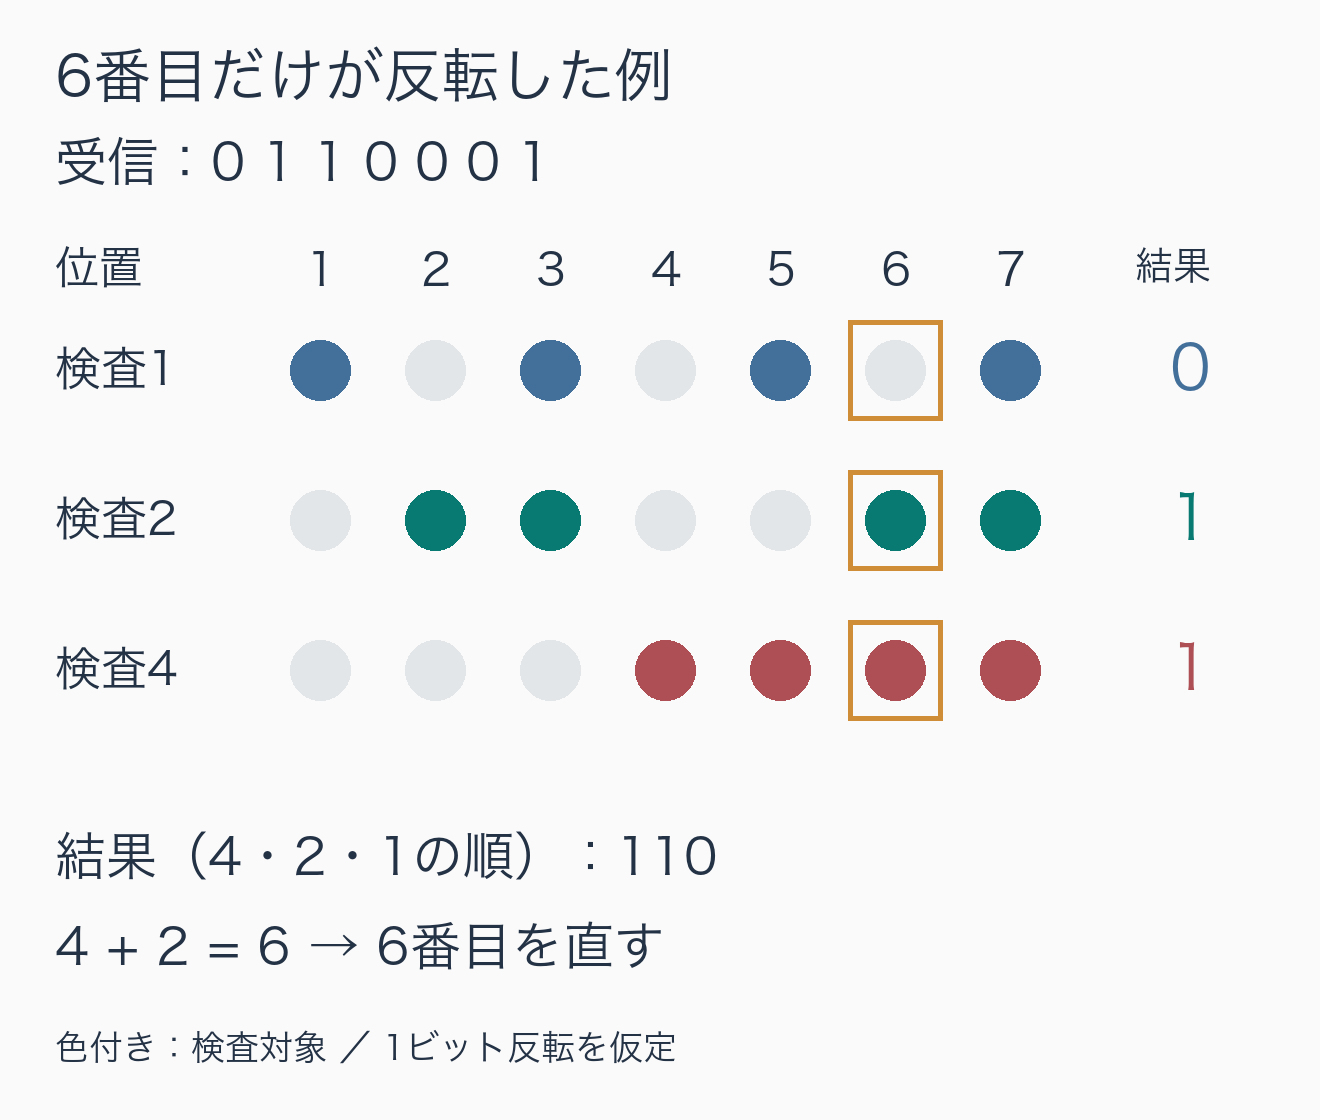
    いま、送った0110011の6番目だけが反転し、0110001で届いたとします。検査1の範囲には1が2個あり、偶数のままです。一方、検査2と検査4の範囲では、それぞれ1が3個、1個になり、どちらも奇数です。

    7ビットを3つの検査範囲で調べる独自図。6番目が反転すると検査1は正常、検査2と4は失敗し、検査4・2・1の順に並べた110が位置6を示す。
    本稿の0110001を調べた結果。色の付いた丸が検査対象。検査結果は下から4・2・1の順に読む。1ビットだけの反転を仮定した独自図。

    検査に通れば0、失敗なら1として、検査4・2・1の順に並べると110です。この診断用のビット列をシンドロームと呼びます。110を2進数として読むと、4+2=6。受け取った列の6番目を反転すれば、0110011に戻ります。

    偶然この例だけで成り立つわけではありません。各位置を2進数で書くと、1は001、2は010、3は011、……、7は111です。各検査はその桁が1になっている位置を担当します。そのため、1ビットだけの反転なら、失敗した検査の組み合わせが、その位置の2進数表記と一致します。検査用のビット自体が反転しても、同じ方法で位置を特定できます。[1]

    2ビットの誤りを、直してはいけない場所に直す

    この方法の前提は、1つの7ビットの組に誤りが高々1個ということです。同じ0110011で、今度は位置3と5が同時に反転した場合を考えます。検査1には両方が含まれるため、偶奇の変化が打ち消し合います。検査2は位置3によって失敗し、検査4は位置5によって失敗します。結果は、また110です。

    受信側がこれを「6番目だけの誤り」と解釈して6番目を反転すると、元の列から3か所違う0100101になります。しかも、この列は3つの検査をすべて通ります。検査に合う列になったことと、元のデータに戻ったことは同じではありません。

    ハミング符号(7,4)の有効な列どうしは、少なくとも3か所違います。これを最小ハミング距離が3といいます。訂正せずに検査だけするなら、1個・2個の反転による異常は検出できます。しかし、1個を自動訂正しながら、同時にすべての2個の誤りを区別するには情報が足りません。000というシンドロームも、誤りが絶対にない証明にはなりません。3個以上の反転で別の有効な列に変わる場合があるためです。

    全体のパリティを1ビット増やす意味

    7ビット全体にもう1個、偶数パリティのビットを加えると、拡張ハミング符号(8,4)になります。3つの位置検査に加え、8ビット全体の偶奇を調べられます。誤りが高々2ビットなら、1個の反転は全体の偶奇を変え、2個の反転は変えません。

    位置検査が失敗し、全体の偶奇も変わっていれば、元の7ビットのどこか1個が反転したと判断できます。位置検査が失敗しているのに全体の偶奇が変わっていなければ、2個の誤りとして、1個だけを直す操作を止めます。位置検査が正常で全体の偶奇だけが変わった場合は、追加した8番目のビットの誤りです。

    このように1ビット訂正と2ビット検出を両立する性質は、SECDED(Single Error Correction, Double Error Detection)と呼ばれます。3ビット以上の誤りまで安全に区別する保証ではありません。

    本稿では4ビットの全16通りについて計算しました。基本の(7,4)では全112通りの1ビット反転を訂正でき、全336通りの2ビット反転は、単純に位置を直すと別の有効な列になりました。拡張した(8,4)では、全128通りの1ビット反転を訂正し、全448通りの2ビット反転を検出できました。これは定義した符号の網羅計算であり、実機の故障率や通信性能の測定ではありません。

    選ぶときは、訂正できる数と検出できる数を分ける

    「誤り訂正機能がある」という説明を読むときには、まず何ビットを一つの保護単位とするかを確認します。次に、何個まで直せるのか、直せない場合にどこまで異常を知らせられるのかを分けます。誤りがまとまって起きる環境では、1個だけという前提から外れやすくなります。

    ハミング符号の小さな例は、余分なビットを増やすだけでなく、検査範囲をどう重ねるかが重要だと示しています。受信した列をもっともらしい列へ直せても、その判断が成立する誤りの範囲を超えていれば、元の情報を取り戻せたとは限らないのです。

    出典

    1. MIT 6.02, Hari Balakrishnan, Christopher Terman, George Verghese, Coping with Bit Errors using Error Correction Codes。2012年9月23日更新、§5.3、§5.6–5.7、pp.51–53、58–61。
    2. 同コース、Linear Block Codes: Encoding and Syndrome Decoding。2012年9月23日更新、§6.1–6.3、pp.65–71。本文のビット列・表・図・全パターン確認は、記載した検査規則による独自計算。両章は同じ講義資料です。
  • 表皮効果、周波数が高いほど電流が表面に集まる理由

    表皮効果、周波数が高いほど電流が表面に集まる理由

    金属線を太くすれば、電流の通り道が広がり、抵抗は小さくなります。ただし、交流の周波数が高くなると、断面全体を均等に使えるとは限りません。電流が表面近くへ偏る表皮効果が現れるからです。導体の太さを考えるときには、外形だけでなく、電流がどのくらいの深さまで分布するかも見る必要があります。

    簡単にまとめると?

    • 交流が作る変動磁場と誘導電場の作用で、電流密度は導体の表面近くほど大きくなります。
    • 表皮深さは電流の振幅が表面の約37%になる深さです。そこから先が急に流れなくなる境界ではありません。
    • 同じ材料条件なら、周波数を100倍にすると表皮深さは10分の1になります。導体の半径や厚さと比べることが設計の出発点です。

    交流では、電流が作る磁場も変化する

    電流の周囲には磁場が生まれます。交流では電流の向きと大きさが繰り返し変わるため、磁場も変化します。その変化は、変化を妨げる向きの電場を導体内に誘導します。電流を流す電場と、この誘導電場を合わせて考えると、導体の奥まで同じように電流が流れる分布ではなく、表面から内側へ弱まる分布になります。周波数が高いほど、この偏りが浅い範囲に集中します。[1]

    これは、電子が外向きに押し出されて中心が空になる、という意味ではありません。どこでどれだけの電流密度が生じるかの違いです。電流密度は、単位断面積あたりに流れる電流を表します。また、奥の電流は振幅が小さくなるだけでなく、表面の電流との位相もずれます。以下では比較しやすいように、時間とともに振動する電流密度の「振幅」を扱います。

    表皮深さは「流れる・流れない」の境目ではない

    均質な良導体が表面から十分深くまで続くモデルでは、深さxでの電流密度の振幅は、表面を1としてexp(−x/δ)に比例して減少します。このδが表皮深さです。x=δでは約0.368、2δでは約0.135、3δでは約0.050になります。なだらかに減るので、δを超えたところにも電流はあります。[1、2]

    ここで、振幅と発熱を混同しないことも大切です。同じ導電率の材料で、ある場所の時間平均のジュール発熱密度は電流密度振幅の2乗に比例します。このモデルのδの位置では、振幅は表面の約37%ですが、局所的な平均発熱密度は約14%です。これは「導体全体の発熱が14%になる」という意味ではなく、表面とその深さにある場所を比べた値です。

    周波数を100倍にすると、深さは10分の1

    表皮深さは、周波数f、透磁率μ、導電率σを用いて、δ=1/√(πfμσ)と表せます。透磁率は磁場に対する材料の応答、導電率は電流の流れやすさを表す量です。この式は、伝導電流が変位電流より十分大きい良導体の近似に基づきます。σが角周波数と誘電率の積より十分大きい、という条件です。[2、式9.2.48]

    独自の計算例として、導電率を5.0×10⁷ S/m、透磁率を4π×10−7 H/mに固定した仮想導体を考えます。後者は非磁性導体を考えるための近似値です。特定の製品や実測試料の値ではありません。

    周波数 計算した表皮深さ 1 kHzに対する深さ
    1 kHz 約2.25 mm 1
    100 kHz 約0.225 mm 1/10
    1 MHz 約0.0712 mm 約1/31.6

    周波数は平方根の中に入るため、100倍にしても深さが100分の1になるわけではありません。100 kHzから1 MHzへの10倍の変化では、深さは約3.16分の1になります。

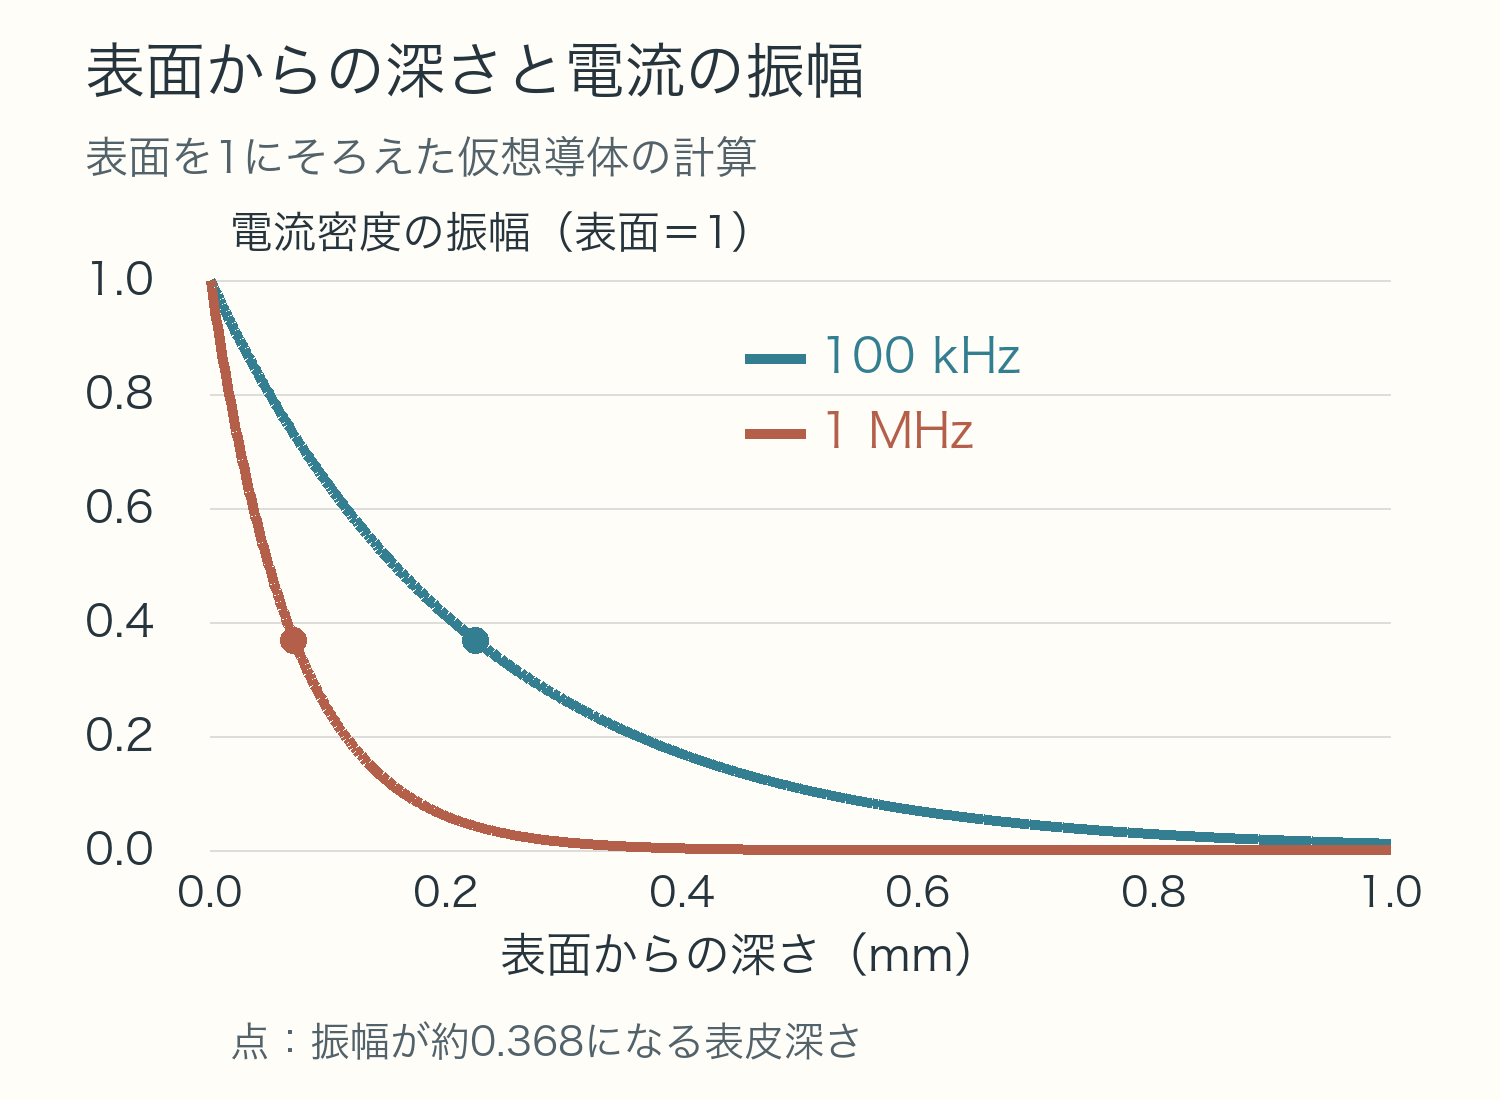
    十分厚い仮想導体での電流密度振幅の独自計算。表面を1とすると、1MHzでは100kHzより浅い位置で減衰する。表皮深さはそれぞれ約0.071mmと0.225mmで、そこで振幅は約0.368になる。
    同じ仮想導体の表面から内側へ測った、電流密度振幅の減衰。各曲線の表面振幅を1にそろえた独自計算であり、同じ総電流を流した場合の比較ではありません。点はそれぞれの表皮深さを示します。

    太さを増やす前に、半径と表皮深さを比べる

    たとえば半径1 mmの丸線を考えると、上の1 kHzの表皮深さ2.25 mmは半径より大きい値です。こうした条件へ「表面の薄い層だけが電流を運ぶ」という近似を当てはめるのは適切ではありません。有限の太さをもつ線では、円形の形状と境界条件を考える必要があります。

    一方、1 MHzでは表皮深さが半径よりかなり小さくなります。表皮効果が十分強く、周囲の導体の影響を無視できる丸線なら、抵抗の目安を求めるときに、断面積πr2の代わりに外周と表皮深さの積2πrδを使う近似ができます。これは電流を境界で切り捨てるという意味ではなく、減衰と位相を含む分布から得られる、高周波側の抵抗の目安です。

    この近似から、材料と周波数を固定した強い表皮効果の範囲では、半径を2倍にしても交流抵抗はおおむね半分にとどまる、と見積もれます。断面をほぼ均等に使う直流の「半径2倍で抵抗4分の1」とは異なります。また、材料特性が変わらなければ、表皮効果による抵抗は周波数の平方根におおむね比例します。いずれも単独導体の近似から得た比較で、実装全体の損失を保証する数値ではありません。

    実際の配線では、周囲と材料の条件も必要

    見積もりでは、まず扱う周波数と材料特性からδを求め、次に導体の厚さや半径と比較します。δが寸法より十分小さい場合に、表面近くへ集中する近似が役立ちます。比較する寸法と同程度なら、有限の形状を考慮した計算へ進みます。薄い導体に半無限のグラフをそのまま当てはめないことが要点です。

    さらに、近くの配線が作る磁場も電流分布を変えます。これは近接効果と呼ばれ、表皮効果だけで交流抵抗の増加を説明できない理由になります。磁性材料では透磁率が周波数や磁場の強さによって変わる場合があり、一定のμを入れた上の計算例から外れます。表皮深さは導体を選ぶための有用な目安ですが、周波数、材料、形状、周囲の配線という条件と組にして使う量です。

    出典

    1. Hermann A. Haus, James R. Melcher, Electromagnetic Fields and Energy — 10.7 Skin Effect。式(5)、Example 10.7.1、Fig.10.7.2。
    2. David H. Staelin, Electromagnetics and Applications(PDFの著作権年は2011年。MIT OCWのSpring 2009コースで公開)。p.271、式9.2.48。表とグラフは本文の仮定に基づく独自計算。
  • 熱拡散率、内部が温まる速さは熱伝導率だけでは決まらない

    熱拡散率、内部が温まる速さは熱伝導率だけでは決まらない

    材料の片面を温めたとき、表面だけでなく内側も早く温まるかを知りたい。そんな場面では、熱伝導率の大きさに加えて、温度を上げるためにどれだけの熱が必要かも関わります。同じ熱伝導率を持つ材料でも、同じ時間後の内部温度が同じになるとは限りません。

    この違いを捉える物性値が熱拡散率です。熱を伝える性質と蓄える性質を組み合わせ、加熱を始めてから温度分布がどう変わるかを考える手がかりになります。ここでは、表面の温度を一定に保つ単純なモデルで、二つの仮想材料を比べます。

    簡単にまとめると?

    • 熱拡散率は、熱伝導率を体積あたりの熱容量で割った値です。同じ熱伝導率なら、体積あたりの熱容量が大きいほど熱拡散率は小さくなります。
    • 表面温度を一定に保つ厚い材料のモデルでは、同じ割合だけ温度が上がる深さは、時間の平方根に比例します。深さを2倍にすると、必要な時間は4倍です。
    • 熱拡散率だけで加熱時間や断熱性能の優劣は決まりません。厚さ、表面への熱の渡し方、必要な温度を合わせて比べます。

    熱を通すことと、材料自身を温めること

    熱伝導率kは、温度差のある材料内で熱がどれだけ流れるかに関わります。一方、材料の温度を変えるには、その材料自身にも熱を蓄える必要があります。密度をρ、質量あたりの比熱をcとすると、積ρcは体積あたりの熱容量です。単位はJ/(m³·K)で、1m³の温度を1K上げるのに必要な熱量を表します。

    熱拡散率αは、これらを次のように組み合わせます。[1]

    α = k / (ρc)

    単位はm²/sです。たとえばkが同じでも、ρcが4倍ならαは4分の1になります。同じ温度勾配のもとで熱を伝える能力が同じでも、温度を変えるために必要な熱が大きければ、内部の温度分布はゆっくり変わる、と理解できます。

    これは、温度変化の途中を扱う「非定常熱伝導」の話です。温度が時間によって変わらなくなった定常状態の熱流を、同じ厚さ・面積・両面の温度差で比べるなら、熱伝導率が等しい二つの均質な板では同じ熱流になります。途中の温まり方と、落ち着いた後に通す熱量を分けて見ることが大切です。

    表面を20℃から80℃に変えたら、深さ10mmは何℃か

    比較のため、初めは全体が20℃の材料を用意し、時刻0で片面を80℃に変え、その温度に保つとします。材料は均質で、物性値は一定、内部の発熱や相変化はないものとします。側面からの熱の出入りを無視し、表面から奥へ向かう一方向の変化を考えます。

    さらに、考える時間内では反対側の面の影響を無視できるほど厚いものとします。これが「半無限固体」という近似です。無限に厚い物体を実際に用意するという意味ではなく、短時間の表面付近だけを見るためのモデルです。[1][2]

    下表のA・Bは、仕組みを比較するために設定した仮想材料です。実在材料の測定値や製品性能ではありません。熱伝導率をそろえ、体積あたりの熱容量だけを変えています。

    設定値 材料A 材料B
    熱伝導率 k 1 W/(m·K) 1 W/(m·K)
    体積あたりの熱容量 ρc 1,000,000 J/(m³·K) 4,000,000 J/(m³·K)
    熱拡散率 α 1.0×10⁻⁶ m²/s 0.25×10⁻⁶ m²/s
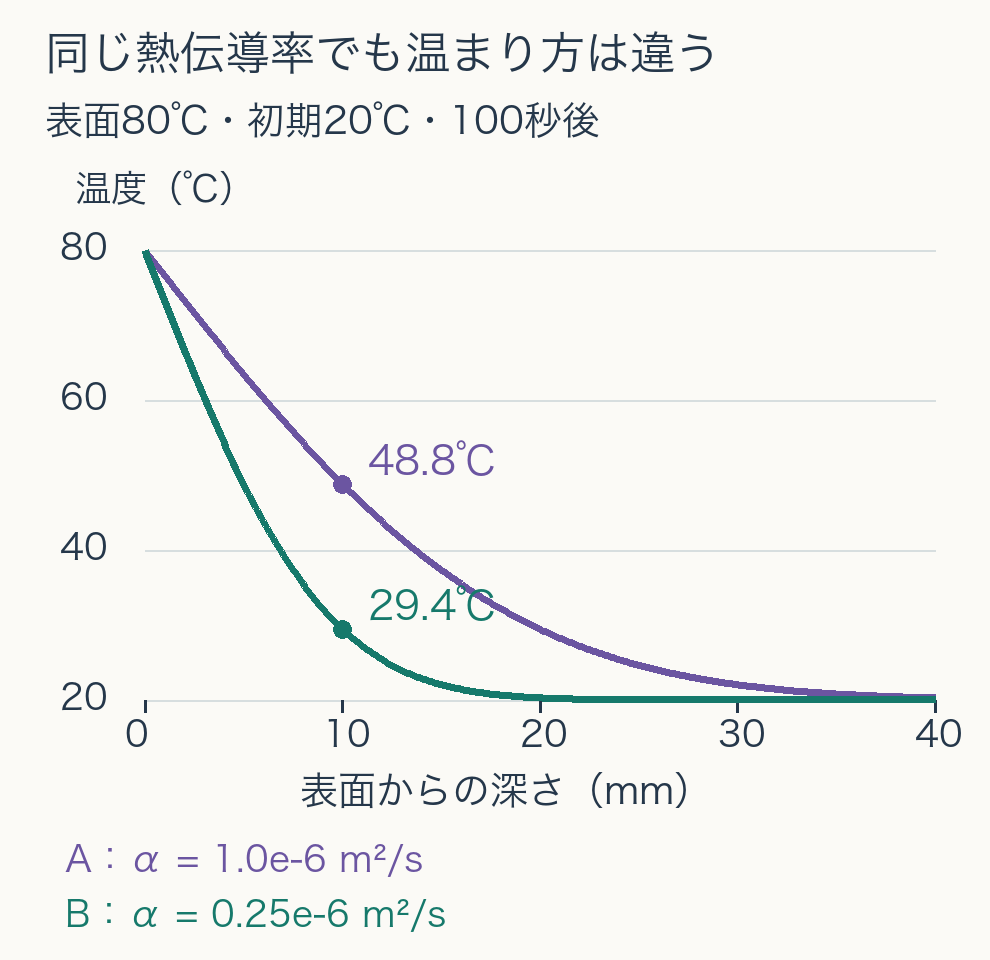
    100秒後、深さ10mmの温度 約48.8℃ 約29.4℃

    両方とも表面は80℃ですが、100秒後の深さ10mmでは約19.3℃の差が生じます。Bは体積あたりの熱容量が大きいため、同じ場所の温度変化がAより小さくなります。表面温度を同じにしたことは、供給した総熱量も同じにしたことを意味しません。この比較では、表面を80℃に保つために必要な熱をそれぞれ供給しています。

    表面を80℃に保った100秒後の独自計算。初期温度は20℃。熱拡散率1.0×10のマイナス6乗のAは深さ10mmで48.8℃、その4分の1のBは29.4℃。奥に進むほど両方とも20℃に近づく。
    仮想材料A・Bの温度分布。表面温度一定・半無限固体の式を使った独自計算で、測定結果ではありません。

    温まり方を決めるのは、深さと時間の組合せ

    この条件での温度は、表面からの深さをx、加熱開始からの時間をtとして、次の式で計算できます。[1]

    (T − 20) / (80 − 20) = erfc(x / (2√(αt)))

    左側は、表面の温度変化60℃のうち、その場所が何割まで温まったかを表します。erfcは相補誤差関数という数学の関数で、引数が0なら1、大きくなるほど0に近づきます。表面では温度変化が100%反映され、奥に進むほど変化が小さくなる様子を表しています。

    たとえばAの深さ10mm・100秒では、関数の引数は0.5です。erfc(0.5)は約0.4795なので、温度は20+60×0.4795=約48.8℃になります。Bでは引数が1となり、20+60×0.1573=約29.4℃です。

    この式では、深さと時間はx/√(αt)という組合せで現れます。同じ材料で、同じ割合の温度変化に達する場所を追うなら、深さは√tに比例します。Aの深さ10mmが100秒で約48.8℃になるのに対し、深さ20mmが同じ温度になるのは400秒後です。深さを2倍にするには、時間を4倍にする必要があります。

    同様に、Bの熱拡散率はAの4分の1なので、同じ深さで同じ温度に達するには4倍の時間が必要です。Bの深さ10mmは400秒後に約48.8℃になります。ただし、400秒後にも反対面の影響を無視できるという条件が必要です。

    「熱が届いた境界」があるわけではない

    温度変化が目立つ範囲を「熱が浸透した深さ」と呼ぶことがあります。ただ、この拡散モデルでは、ある深さを境に温度変化が厳密にゼロになるわけではありません。曲線は滑らかに初期温度へ近づきます。どこまで温まったかを比べるなら、「初期温度から10℃上がる」「表面の温度変化の半分に達する」など、基準をそろえる必要があります。

    また、ここで一定にしたのは材料の表面温度です。周囲の空気を80℃に保つこととは異なります。空気から表面へ熱が渡る速さが限られれば、表面はすぐに80℃にはならず、熱伝達率も考慮する必要があります。熱源との接触に抵抗がある場合や、複数の層を重ねた場合も、その条件を追加して考えます。

    材料を比べる前に、何を早くしたいかを決める

    加熱工程で内部のある深さを目標温度へ早く近づけたいなら、熱拡散率は比較の入り口になります。同じ加熱条件・同じ寸法なら、今回のようなモデルではαが大きいほど内部の温度変化が早く進みます。一方、一時的な温度変化を抑えたいのか、定常的に通る熱を減らしたいのかでは、見るべき性質が変わります。熱拡散率が小さいという一点だけで、断熱材として優れているとは言い切れません。

    実際に比較するときは、まず目的の深さと温度、加熱時間を決め、次にその温度範囲でのk・ρ・cを確認します。厚さが有限である影響、表面への熱の渡し方、物性値の温度依存や融解などを含める必要があるかを点検すると、単一の物性値の大小から一歩進んだ判断ができます。

    参考資料

    1. John H. Lienhard V・John H. Lienhard IV, A Heat Transfer Textbook, Sixth Edition, Version 6.00(2024年4月19日)。§1.3 p.18、§5.6 pp.221–226、式5.44–5.53。
    2. MIT OpenCourseWare, 3.044 Materials Processing(Spring 2013), Transient heat conduction solutions。表面温度一定の半無限固体と有限平板の解。
  • 毛細管現象、細い管ほど水が高く上がる理由とぬれ方の影響

    毛細管現象、細い管ほど水が高く上がる理由とぬれ方の影響

    水に細い管を差し込むと、管の中だけ水面が高くなることがあります。ポンプで押し上げているわけでも、上から吸い込んでいるわけでもありません。液体と壁が接するところに働く力と、水柱の重さがつり合うことで、高さが決まります。

    この毛細管現象を考えるとき、「細いほど高く上がる」という説明は出発点になります。ただし、管の寸法だけでは高さを予測できません。同じ細さでも、壁が液体にぬれやすいかどうかで結果は変わり、条件によっては外の水面より低くなります。ここでは円形の細い管を使った理想的な計算で、その違いを見ていきます。

    簡単にまとめると?

    • 同じ液体・同じぬれ方なら、毛細管の上昇高さは管の内半径に反比例します。半径を半分にすると、理想的な高さは2倍です。
    • ぬれ方を表す接触角も効きます。半径が同じでも、接触角60度の高さは0度の場合の半分になります。
    • 到達する高さと、そこまで上がる速さは別の問題です。実際の吸液を比べるには、表面の状態、粘性、空気の逃げ道も確認します。

    上向きの力は管の周囲、重さは断面積で増える

    液面が壁と接する場所を接触線と呼びます。円形の管なら、接触線は内壁を一周しています。液体と空気の境界面には、面積を小さくしようとする表面張力が働きます。その力のうち、水柱を支える鉛直方向の成分が、接触線に沿って加わります。[1]

    内半径をr、表面張力をγ、接触角をθとすると、この鉛直成分の合計は 2πrγ cos θ です。接触角は、壁と液面の接線がなす角を液体側で測ったものです。一般に、小さい角ほどその固体を液体がぬらしやすいことを表します。液体・固体・気体の組合せで決まり、水だけの固有値ではありません。[2]

    一方、外の液面から高さhまで上がった水柱の重さは、液面の曲がりによる小さな体積の補正を無視すれば ρgπr²h です。ρは液体の密度、gは重力加速度です。空気の密度は水に比べて小さいとして省いています。

    二つがつり合う条件から、h = 2γ cos θ / (ρgr) が得られます。これはジュランの法則と呼ばれる関係です。支える力は半径rに比例しますが、同じ高さの水柱の重さはr²に比例します。管を細くすると、支える力そのものも小さくなる一方、支える水の量はもっと速く減る。そのため、より高い水柱まで支えられるわけです。[1]

    半径と接触角を一つずつ変えて比べる

    例として、表面張力を0.072 N/m、密度を1,000 kg/m³、重力加速度を9.8 m/s²と置きます。水を想定した丸めた入力値であり、特定の温度・純度の実測値ではありません。十分に長い、内径が一定の鉛直な円管を大きな水槽につなぎ、管の上端は大気に開いているとします。

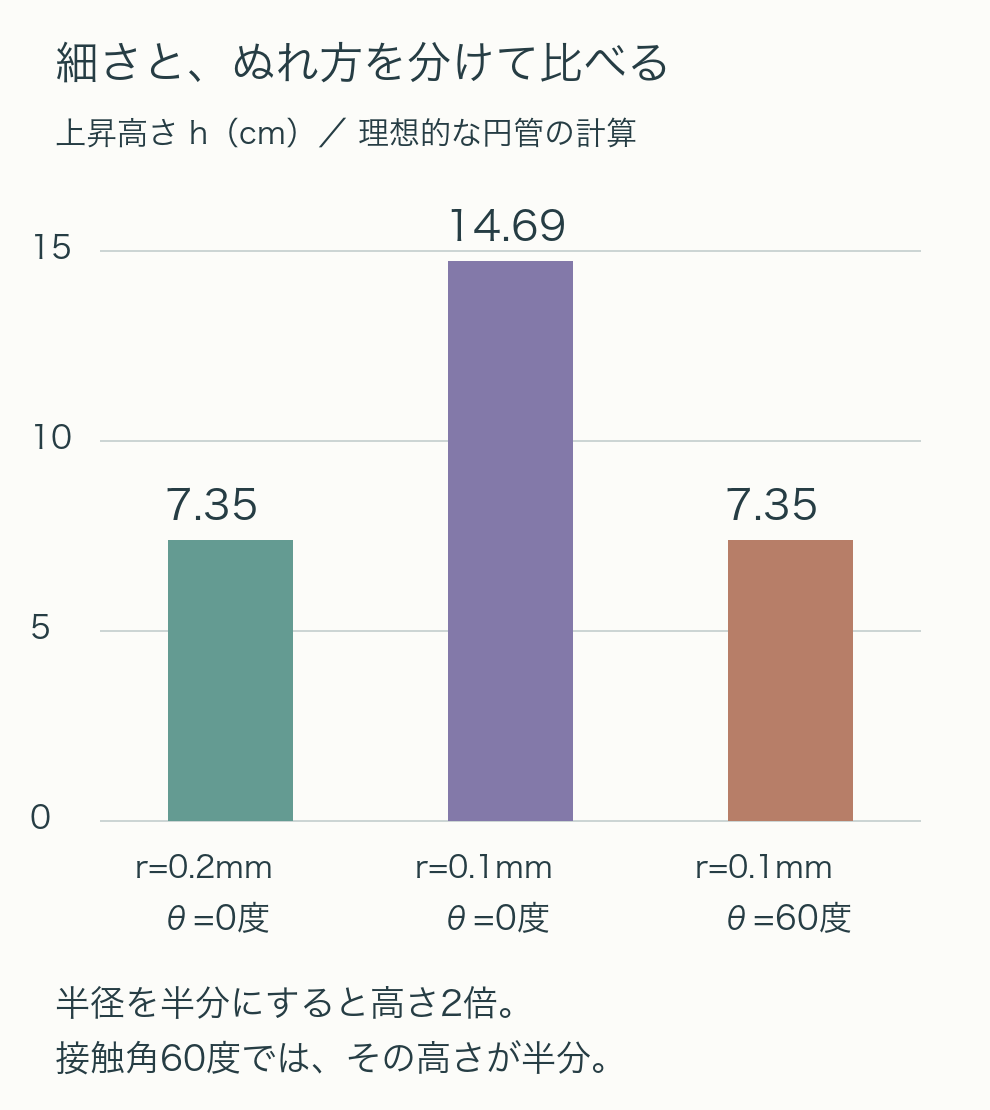
    独自計算による上昇高さ。内半径0.2mm・接触角0度は7.35cm、0.1mm・0度は14.69cm、0.1mm・60度は7.35cm。管を半分に細くした効果が、接触角の変化で相殺される例。
    ジュランの法則による独自計算。γ = 0.072 N/m、ρ = 1,000 kg/m³、g = 9.8 m/s²。棒は上昇高さを表し、管の形を描いたものではありません。実測結果ではありません。

    内半径0.2 mm、接触角0度なら高さは約7.35 cm。接触角を変えずに内半径を0.1 mmにすると、約14.69 cmになります。ここで使っているのは半径です。内径0.2 mmの管は、内半径0.1 mmの行に対応します。

    しかし、細い方の管の接触角を60度にすると、cos 60° = 0.5なので、高さは約7.35 cmに戻ります。この例では、半径を半分にした効果と、ぬれ方の変化がちょうど相殺されます。「穴を細くしたのに吸い上げ高さが増えない」という結果でも、寸法測定だけで原因を決めることはできません。

    内半径0.1 mmに固定したときの計算
    接触角 cos θ 外の液面からの高さ
    0度 1 約14.69 cm
    60度 0.5 約7.35 cm
    90度 0 0 cm
    120度 −0.5 約−7.35 cm

    マイナスの高さは、液面が外よりも下がる毛細管下降を意味します。θが90度を超えると、cos θの符号が変わるからです。下降する場合は、管の下端が十分深く液中にあり、液面がその位置に収まれることも前提になります。上向きにしか使えない式ではありません。

    曲がった液面を、圧力差として見る

    同じ関係を圧力で説明することもできます。管の中の曲がった液面をメニスカスと呼びます。ぬれやすい壁に沿って液面が持ち上がると、中央が低い形になります。細い円管でこの液面を球面の一部と近似すると、空気側の圧力から液体側の圧力を引いた差は 2γ cos θ / r です。これは曲率と圧力差を結び付けるヤング・ラプラスの関係から得られます。[1]

    半径0.1 mm・接触角0度の例なら、圧力差は1,440 Paです。水柱の高さ14.69 cmに相当する圧力 ρgh も約1,440 Paになります。水槽の液面と管の上端が同じ大気に開いていても、曲がった界面の両側では圧力が違います。上を密閉して真空を作る必要はありません。

    この近似には、管が重力で液面の形を大きく変える尺度に比べて十分細い、という条件があります。その尺度が毛細管長 √(γ / ρg) で、今回の入力では約2.71 mmです。計算に使った内半径0.1~0.2 mmはそれより小さい値です。数mm以上の太い管で、壁際だけ水面が曲がっている場合まで、一本の高い水柱という近似をそのまま広げないようにします。

    高く上がる管が、速く吸うとは限らない

    ジュランの法則が答えるのは、静止したときの高さです。そこへ至る途中では、液体の粘性や慣性も効きます。粘性は流れに抵抗を与え、管が細くなるほど流れやすさの比較に無視できなくなります。[1]

    例えば、慣性の影響が小さくなり、まだ重力による頭打ちも小さい範囲では、液面の移動距離zについて z² = γr cos θ × t / (2μ) というウォッシュバーンの関係が使えます。μは粘度、tは時間です。同じ液体・接触角なら、この範囲で同じ時間後の距離は√rに比例します。半径を半分にすると距離は約0.707倍。静止時の高さが2倍になることと、矛盾はしません。比べているのが「最終高さ」か「途中の同じ時刻」かが違うからです。

    ただし、この式を水に触れた直後から無条件に使ったり、最終高さを超えて上がり続けると解釈したりはできません。ここで示した0.707倍も、両方の管が同じ粘性支配・重力が小さい範囲にあるときの比例関係です。

    実際の材料では、寸法と表面の履歴をそろえる

    接触角には、液体が前へ広がるときと後退するときで違う値を取る履歴依存性があります。表面の化学的なむらや凹凸によって接触線が引っ掛かるため、静止した角がいつも一つに決まるとは限りません。これを接触角ヒステリシスと呼びます。[3]

    吸液材料を比較するなら、まず何を改善したいかを分けます。高い位置まで液体を届けたいなら到達高さ、短時間に浸透させたいなら所定時間後の距離や吸液量を測ります。そのうえで、内径・空隙の形、液体の温度と組成、表面処理や汚れ、乾いた状態から始めたかをそろえます。

    紙や多孔質材料には、曲がった経路、太さの異なる空隙、枝分かれがあります。閉じ込めた空気の圧力や蒸発も加わり得るので、一本の開いた円管の式から、そのまま材料全体の性能は出せません。ジュランの法則は、細さとぬれ方を切り分けるための比較の基準です。寸法だけを見て「よく吸う」と判断せず、高さ・時間・表面状態のどれを比較しているかまでそろえると、測定結果を読み解きやすくなります。

    出典

    1. John W. M. Bush, MIT OpenCourseWare, 18.357 Interfacial Phenomena, Lecture 8: Capillary Rise(Fall 2010)、pp.26–29。ジュランの法則、圧力・力のつり合い、粘性支配の上昇を参照。数値例と比較図は本稿の独自計算です。
    2. 同、Lecture 4: Young’s Law with Applications(Fall 2010)、p.12。接触角と界面のつり合いを参照。
    3. 同、Lecture 15: Contact Angle Hysteresis, Wetting of Textured Solids(Fall 2010)、pp.59–60。前進・後退接触角と接触線の固定を参照。
  • ロックイン検出、信号があるのに出力がゼロになる理由

    ロックイン検出、信号があるのに出力がゼロになる理由

    弱い信号を測ろうとして、ロックインアンプの表示がゼロになった。そこで「信号がない」と判断すると、見落とすことがあります。ロックイン検出は、信号の大きさだけでなく、基準となる振動とのタイミングの関係も見ているからです。

    そのタイミングのずれが位相差です。同じ強さで振動していても、位相差が90度なら、一方の出力はゼロになります。二つの出力XとYをどう読むか、そして平均時間を長くするだけでは解決しない問題を、簡単な計算で見ていきます。

    簡単にまとめると?

    • ロックイン検出は、入力に基準信号を掛け合わせ、ゆっくり変わる成分を取り出す測定方法です。基準とそろった周波数の成分を選んで測れます。
    • 一方の出力Xがゼロでも、90度ずれた基準で測るYには信号が残る場合があります。XとYを合わせると、位相差による見落としを減らせます。
    • フィルターをゆっくり応答させると近い周波数の妨害を抑えやすくなりますが、測定も遅くなります。同じ周波数で同期する妨害は、それだけでは区別できません。

    ただ増幅するのではなく、基準との関係を測る

    例えば、試料へ当てる光を一定の周期で強くしたり弱くしたりして、その応答を光センサーで測る場面を考えます。センサーには、知りたい応答に加えて、周囲の光や回路の雑音も入ります。全部を大きくするだけでは、応答を見分けやすくなるとは限りません。

    そこで、光を変調する周期を測定側にも渡し、「この周期に対応する成分」を探します。この比較の相手が参照信号です。入力と参照信号を掛け合わせると、元の周波数の差と和で変化する成分が生じます。同じ周波数どうしなら差はゼロなので、差の成分は一定値になります。[1][2]

    次に、ゆっくりした変化を通し、速い変化を弱めるローパスフィルターを使います。和の周波数の成分を十分に弱めれば、基準に対してそろっている成分が残ります。「周期が合う成分を、読みやすいゆっくりした信号へ移す」と考えると、掛け算とフィルターの役割を分けられます。

    90度ずれると、Xだけでは見えなくなる

    ここからは理想的な正弦波で計算します。入力を v(t) = A sin(ωt + φ) とし、Aは波の最大値を表す振幅、φは参照信号との位相差です。実効値ではありません。参照信号を 2 sin(ωt) と置きます。係数2は計算を分かりやすくするための無次元の倍率です。

    掛け算の結果は A cos φ − A cos(2ωt + φ)。速い後半の成分を十分に取り除いた定常値をXと呼ぶと、X = A cos φになります。φが0度ならXはAですが、90度ではcosがゼロになるため、入力が存在していてもXはゼロです。

    これは「信号が消えた」のではなく、「その基準方向に対応する成分がゼロ」という意味です。対策は、参照信号を90度ずらした 2 cos(ωt) でも同時に測ること。その出力YはY = A sin φになります。このように直交する二つの位相で測る方法を、二位相検出と呼びます。[2]

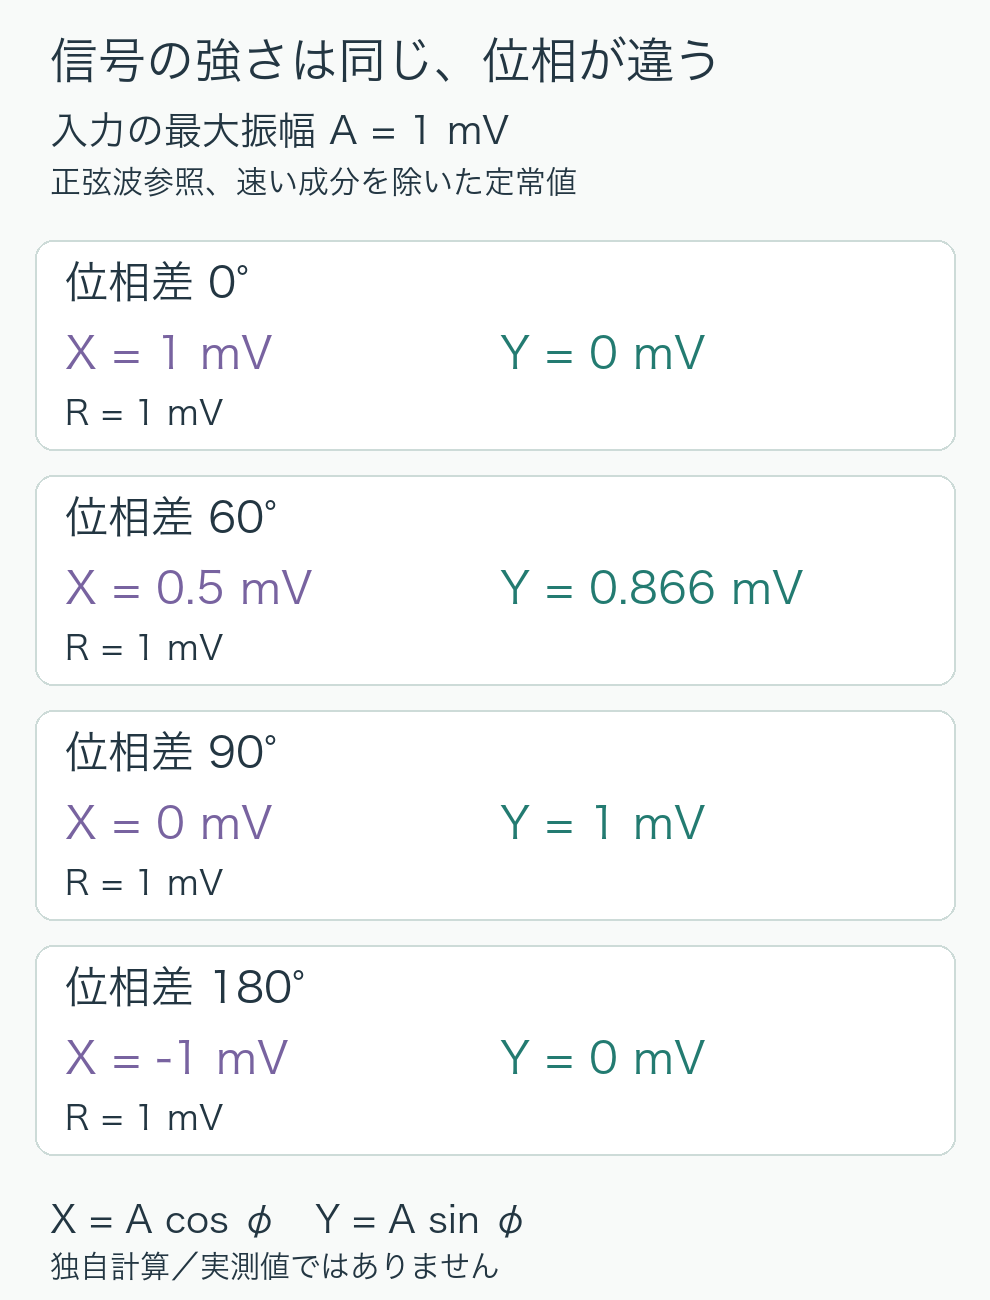
    入力振幅1mVの計算例。位相差0度ではXが1、Yが0。60度ではXが0.5、Yが0.866。90度ではXが0、Yが1。180度ではXがマイナス1、Yが0。合成振幅Rはいずれも1mV。
    入力の最大振幅を1 mVとした独自計算。参照信号の倍率を2とし、同じ周波数、一定の位相差、速い成分を除去した定常状態を仮定しています。測定器の実測値ではありません。

    位相差60度ならXは0.5 mV、Yは約0.866 mV。90度ではXが0 mVになり、Yは1 mVです。180度ではXが−1 mVになります。負の表示も故障の意味ではなく、参照に対して反対向きの成分であることを示します。

    二つを R = √(X² + Y²) で合わせると、これらの例ではいずれもRは1 mVになります。ただし、Rは常に0以上なので、XとYに雑音だけが残っていても正の値になり得ます。Rが正だからといって、それだけで目的の応答を検出した証拠にはなりません。

    また、この計算の係数を、そのまま実機の表示へ当てはめることはできません。最大振幅表示か実効値表示か、参照波形と内部の倍率がどうなっているかを確認します。例えば資料[1]の±1で切り替える矩形波の検波では、正弦波入力に対する平均値に2/πという係数が現れます。ここで使った正弦波参照の倍率2とは条件が違います。

    近い周波数の妨害は、ゆっくり動く出力として残る

    参照が1,000 Hz、妨害が1,001 Hzなら、掛け算の後に1 Hzの差の成分が生じます。差が小さいほどゆっくりした変化になるため、ローパスフィルターを通りやすくなります。「周波数が違えばすべて消える」わけではありません。

    この関係を、一段のローパスフィルターで比べます。時定数をτ、周波数差をΔfとすると、差の成分の振幅が残る割合は 1 / √(1 + (2πτΔf)²) です。時定数は、フィルターが変化へ追いつく速さの目安です。以下はこの式による独自の計算例で、資料[2]の二段フィルターを再現したものではありません。

    一段フィルターを通った差周波数成分の振幅比
    時定数τ 差1 Hz 差10 Hz 一定値への変化に99%追いつく時間
    0.1秒 約84.7% 約15.7% 約0.46秒
    1秒 約15.7% 約1.59% 約4.61秒

    例えば1,001 Hzの妨害の振幅が10 mVなら、τが0.1秒のとき、差の1 Hz成分は約8.47 mV残る計算です。目的の1 mVよりも大きくなり得ます。これは出力に重なるゆっくりした振動の振幅であり、目的信号の直流測定値が8.47 mVになった、という意味ではありません。和の高周波成分は十分に弱められるものとして分けています。

    時定数を長くすれば、この妨害は小さくなります。その一方で、試料の応答が変わったときも表示が追いつきにくくなります。一段モデルでは、一定値への変化に対してτで約63.2%、約4.605τで99%まで追いつきます。短時間で条件を切り替える測定なら、前の条件の影響が残ったまま次の値を読まないよう、待ち時間も一緒に決めます。

    同じ周波数の妨害は、平均時間だけでは分けられない

    もっと厄介なのは、目的信号と同じ周波数で、位相関係も固定された妨害です。差の周波数はゼロなので、時定数を長くしても、その成分は定常値として残ります。

    先ほどの規格化で、目的信号が1 mV、同じ位相の妨害が10 mVなら、Xは合計11 mVになります。逆位相の成分なら、互いに打ち消す場合もあります。これは線形な掛け算とフィルターの結果です。測定器は「周期と位相が合う」という関係を見ているのであって、どちらが試料から来た信号かを判別しているわけではありません。

    光を遮った状態でも同期成分が残るか、試料を外すと変わるか、配線を通じた変調信号の回り込みがないか。こうした背景の確認を組み合わせて、信号の由来を切り分けます。大きな妨害で入力段が飽和して波形がひずんでいれば、後段で平均しても元の波形は取り戻せません。

    ゼロの表示を見たときに確認する順番

    まず、表示しているのがXだけなのか、YやRも読めるのかを確認します。次に、参照と入力の周波数が合っているか、位相関係が安定しているかを見ます。周波数がわずかにずれていれば、位相差が時間とともに回り、XとYも動きます。その変化がフィルターに抑えられて、小さく見えている可能性があります。

    そのうえで、時定数と測定の待ち時間、入力の過大信号、背景だけを測った値を確かめます。XとYは位相による見落としを減らすための手掛かりであり、Rは雑音の由来まで保証する数値ではありません。何を参照にし、どの時間幅で、どの成分を読んでいるかをそろえることで、ゼロにも正の値にも意味を与えられます。

    出典

    1. University of Washington, The Phase Sensitive (Lock-in) Detector。位相敏感検波、位相差と出力、周波数差の扱いを参照。公開PDFの改訂日は未確認。
    2. Andrew J. Harvie and John C. de Mello, OLIA: An Open-source Lock-in Amplifier, arXiv:2211.08889v2, 2022年11月22日。二位相検出の式と参照信号の同期条件を参照。本稿の数値例は独自計算です。