投稿者: SB-admin

  • プランク分布、波長で見る山と周波数で見る山がずれる理由

    プランク分布、波長で見る山と周波数で見る山がずれる理由

    高温の物体から出る光を波長ごとに並べると、強さの分布にゆるやかな山が現れます。ところが、同じ光を周波数ごとに並べ直すと、山の頂上は元の波長に対応する場所からずれます。光の性質が変わったのでしょうか。

    この違いを説明するのが、黒体放射のプランク分布と、分布を「何の幅あたり」で表すかという関係です。波長と周波数は一対一に対応しますが、同じ幅で区切った範囲までは対応しません。3000 Kの理想的な黒体を例に、二つのピークを比べてみます。

    簡単にまとめると?

    • 波長あたりの強さと周波数あたりの強さは、同じ光を違う幅で集計した分布です。横軸の数字を換算するだけでは変換できません。
    • 3000 Kでは、波長あたりの分布は約0.966 µm、周波数あたりの分布は約176 THzで最大になります。この周波数に対応する波長は約1.70 µmです。
    • 対応する範囲の放射を合計すれば、どちらの表示でも一致します。温度や光の強さを比べるときは、横軸とともに縦軸の単位も読みます。

    「一つの波長の強さ」は、どれだけの幅を集めた値か

    黒体とは、入ってきた放射をすべて吸収する理想的な物体です。熱平衡にある黒体の放射は温度で決まり、そのスペクトルをプランクの法則で表せます。ここでは真空中の波長を使い、特定の材料や測定器のデータではなく、理想分布を計算します。

    まず、光を波長1 nmずつの箱に分けて集めることを想像してください。ある箱の値は、その1 nmの範囲に入った放射の合計です。箱を十分に細かくしたときの「波長の幅あたり」の量を、波長表示の分光放射輝度 Bλ と呼びます。放射輝度は、面積と観測する方向の広がりにもそろえた光の強さです。

    周波数表示の Bν は、同じものを周波数の幅あたりで表します。νは周波数を表すギリシャ文字のニューです。SI単位では、それぞれ W m−2 sr−1 m−1 と W m−2 sr−1 Hz−1。最後の「1 mあたり」と「1 Hzあたり」の違いが、山の形に関わります。[1]

    同じ10 nmでも、周波数の幅は同じにならない

    波長λと周波数νの関係は ν=c/λ です。cは真空中の光速で、波長が長くなるほど周波数は低くなります。この式で二つの区間を換算すると、幅の違いが見えてきます。

    • 500〜510 nmは、約600〜588 THz。周波数の幅は約11.8 THzです。
    • 1000〜1010 nmは、約300〜297 THz。周波数の幅は約2.97 THzです。

    どちらも波長の幅は10 nmですが、前者は約4倍の周波数範囲を含みます。逆に、一定の周波数幅で箱を作ると、長い波長側ほど広い波長範囲が一つの箱に入ります。「幅あたりの強さ」を比べるための箱そのものが変わるので、分布の最大になる場所も動きます。

    十分に小さな幅なら、その換算は次のように書けます。

    |dν|=(c/λ2) |dλ|
    Bλ=Bν × c/λ2

    二つ目の式の右辺では、同じ波長に対応する周波数ν=c/λで Bν を評価します。波長の値を置き換えるだけでなく、幅の換算係数 c/λ2 を掛ける必要があるわけです。符号を絶対値にするのは、波長が増えると周波数が減るためです。[1]

    3000 Kの二つのピークを比べる

    波長表示のピークには、ウィーンの変位則が使えます。ピーク波長と絶対温度の積は約2898 µm·Kなので、3000 Kなら 2898/3000 ≈ 0.966 µmです。一方、周波数表示のピークは、温度1 Kあたり約58.79 GHzの割合で高くなり、3000 Kでは約176.4 THzになります。[2][3]
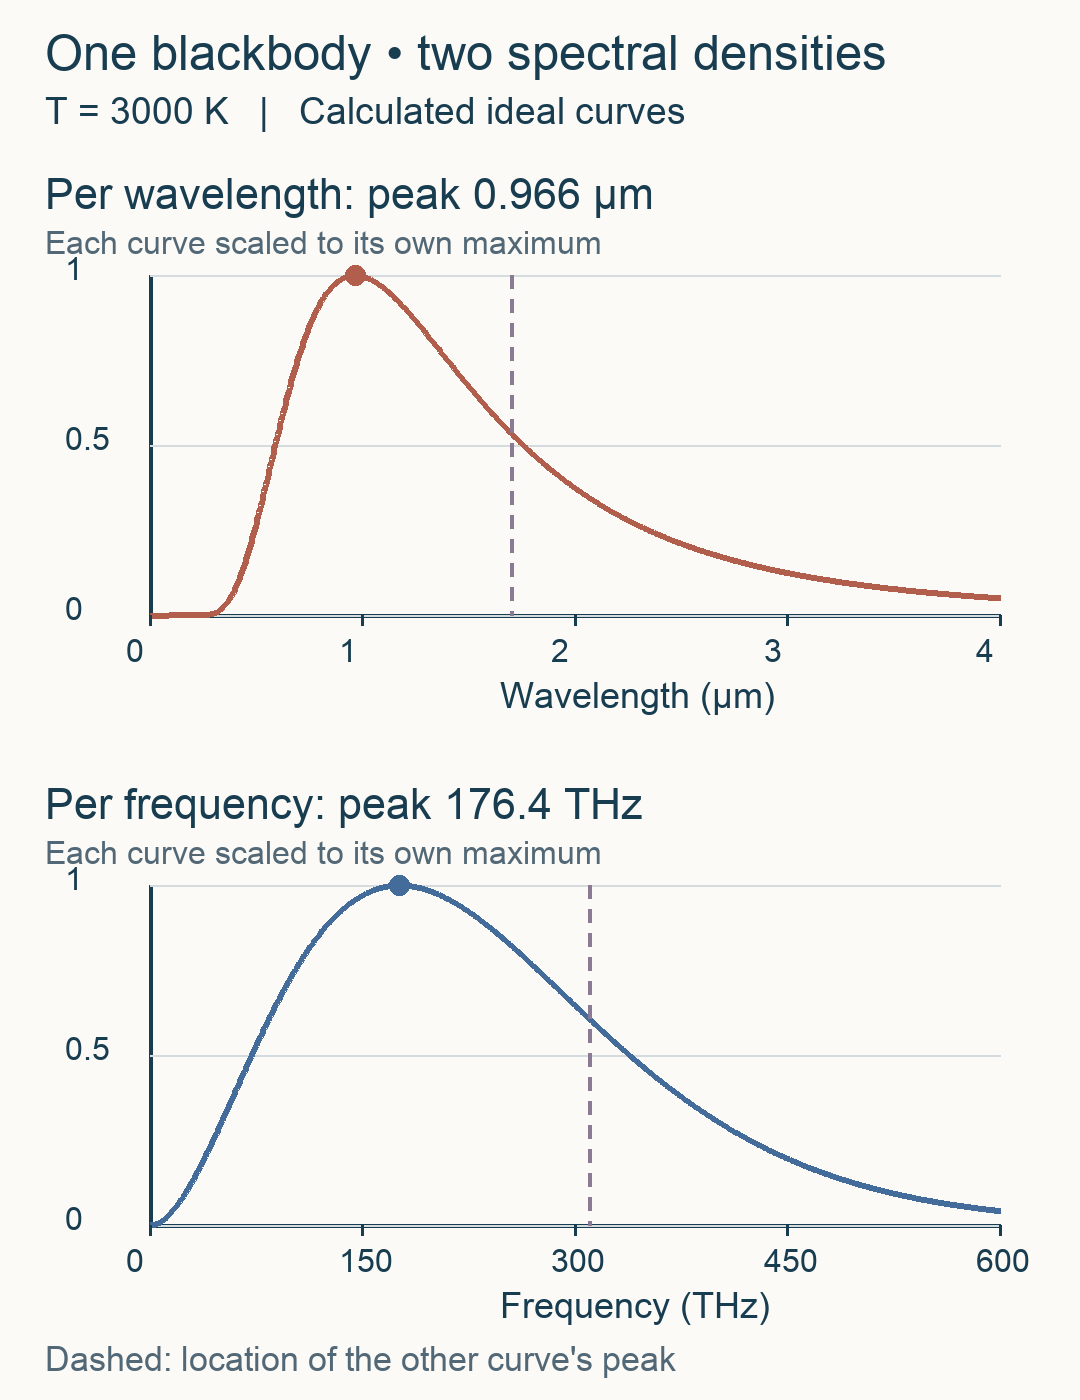
    3000 Kの理想黒体について、上段は波長あたりの分布、下段は周波数あたりの分布を各最大値で割った独自計算図。上段の最大は0.966 µm、下段の最大は176.4 THz。上段の最大に対応する310.4 THzは下段の最大ではない。
    3000 Kのプランク分布を独自計算。各段の縦軸は、その段の最大値を1にした相対値であり、上下の高さをそのまま同じ放射量として比べることはできません。破線は相手の分布のピークに対応する場所です。

    0.966 µmの光の周波数は約310.4 THzです。これは下段のピーク176.4 THzとは一致しません。反対に、176.4 THzを波長へ換算すると約1.70 µmになり、上段のピークより長い側に来ます。二つの曲線は、同じ物理的な光について異なる密度を表しているので、この違いは計算の矛盾ではありません。

    もし周波数表示のピークを1.70 µmに換算し、波長表示用のウィーンの定数をその波長で割ると、温度は約1705 Kになってしまいます。本来の3000 Kから大きくずれるのは、表示に対応しないピークの式を使ったためです。逆に、どちらの表示でも、その表示に合ったプランク分布と比べれば同じ温度を得られます。

    変わらないのは、同じ範囲に入る放射の合計

    たとえば、波長1.00〜1.01 µmの範囲は、周波数では約296.82〜299.79 THzです。この区間の Bλ を波長について積分した値と、対応する区間の Bν を周波数について積分した値は一致します。3000 Kの計算例では、どちらも約9.92×10³ W m−2 sr−1です。幅を掛けて合計に戻すと、表示の違いが消えます。

    横軸を対数目盛りにするだけでは、縦軸が表す「幅あたり」の意味は変わりません。一定の割合の幅、たとえば波長が1%増える区間ごとの放射を比較したいなら、λBλ や νBν を使います。この二つは対応する波長・周波数で等しくなり、自然対数の幅あたりの分布になります。[1]

    スペクトルを見るときは、まず縦軸が波長幅あたりなのか、周波数幅あたりなのか、それとも区間の合計なのかを確かめると、ピークの意味を追いやすくなります。実測では、材料の放射率や測定器の波長ごとの感度も分布に重なります。ここで計算した黒体のピークだけから、実物の温度や見た目の色を一意に決めることはできません。

    出典

    1. Jonathan M. Marr and Francis P. Wilkin, A better presentation of Planck’s radiation law(arXiv v3、2012年3月13日登録。式(1)(2)、II B、III C)。
    2. Michael Fowler, University of Virginia, Black Body Radiation(A Note on Wien’s Displacement Law、2026年10月25日参照)。
    3. NIST, 2022 CODATA recommended values of the fundamental physical constants(光速、プランク定数、ボルツマン定数、波長・周波数のウィーン定数。2026年10月25日取得)。
  • 四端子測定、配線の抵抗を測定値から切り離す仕組み

    四端子測定、配線の抵抗を測定値から切り離す仕組み

    小さな抵抗を測るとき、測定器につないだ線まで測定結果に入り込むことがあります。調べたい部品が0.1 Ωでも、往復の配線に合計0.4 Ωあれば、表示は部品だけの値から大きく離れてしまいます。

    四端子測定(四線式、ケルビン接続)は、電流を流す二本と、電圧を測る二本を分ける方法です。線の抵抗をなくすのではなく、電圧を拾う場所と、そこに流れる電流を変えることで、その影響を小さくします。

    簡単にまとめると?

    • 二線式では、測定する電圧に部品と往復の配線の電圧降下が含まれます。
    • 四線式は部品の両端から別の線で電圧を取り出します。電圧計へ流れる電流が十分小さければ、その線の電圧降下も小さくなります。
    • 接続位置、電圧計の入力抵抗、測定電流が重要です。四本つなぐだけで、あらゆる誤差が消えるわけではありません。

    二本の線には、測りたい電圧以外も現れる

    抵抗の測定では、対象に流した電流Iと電圧Vから、R=V/Iを求めます。二線式では電流を流す線を電圧測定にも使うため、測定器の端子で読む電圧には、途中の配線や接触部分で生じる電圧降下も含まれます。[1][2]

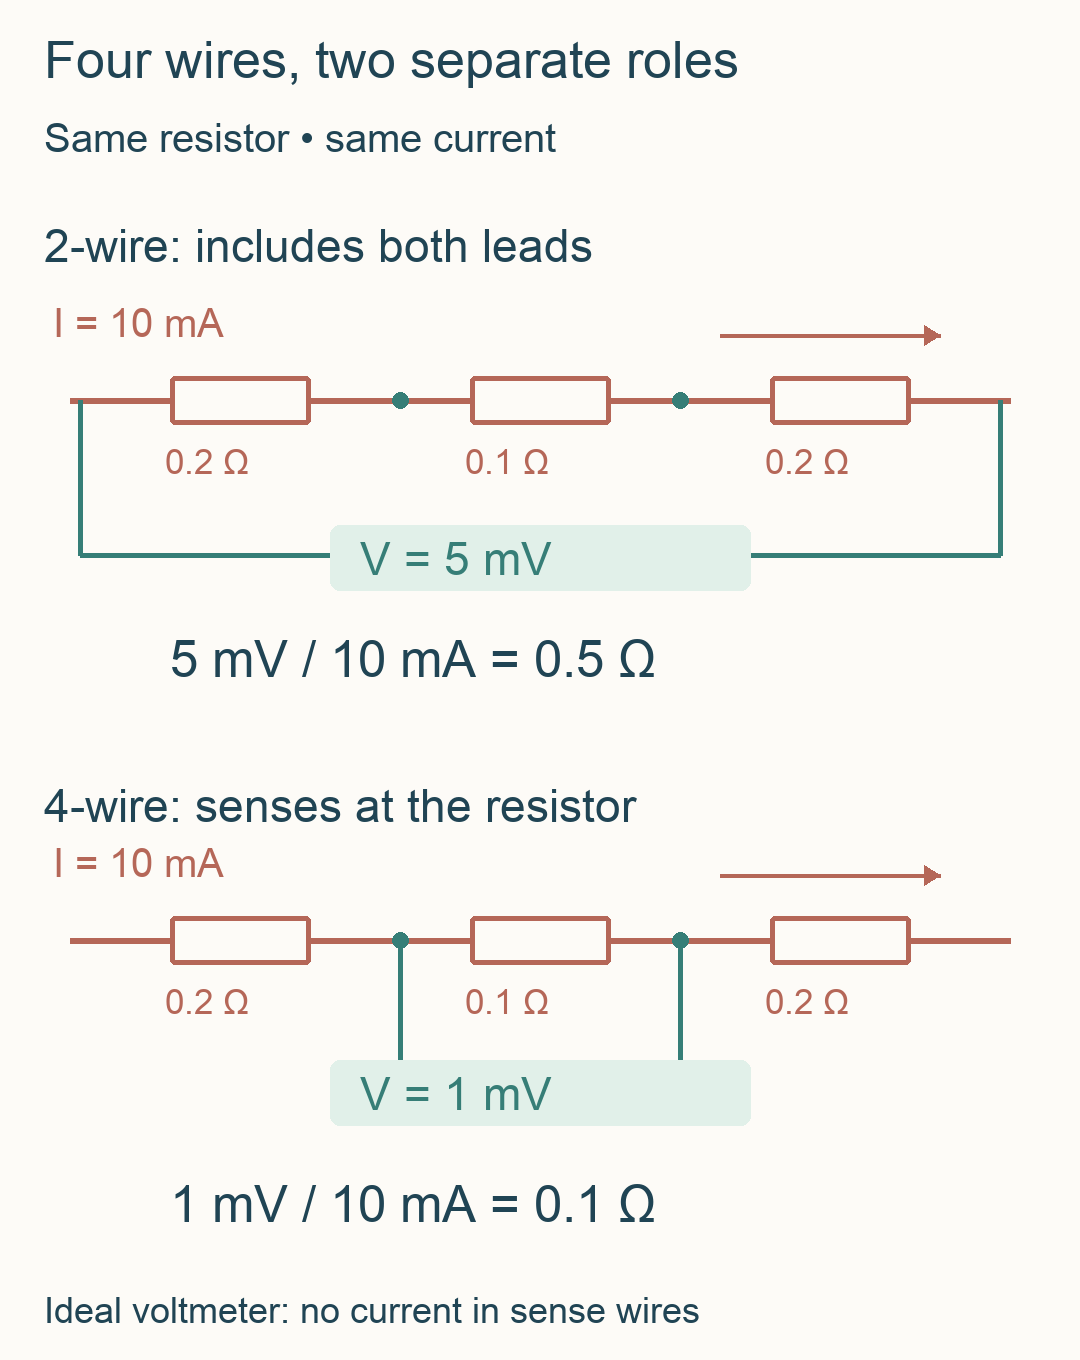
    ここからは、直流で抵抗値が変化せず、測定電流が正確に10 mA流れる仮想例を考えます。まず電圧計は電流を吸い込まない理想的なものとします。対象を0.1 Ω、左右の配線と接触部分をそれぞれ0.2 Ωとすると、対象の両端は1 mV、各配線は2 mVです。測定器側では合計5 mVを読み、10 mAで割った結果は0.5 Ωになります。

    測定器は、与えられた電圧から正しく計算しています。それでも値が大きくなるのは、電圧を測る二点の間に、対象以外の抵抗も入っているためです。

    電圧を拾う二点を、対象の両端へ近づける

    四線式では、電流用の配線はそのままにして、対象の両端へ電圧測定用の線を追加します。この線はセンス線とも呼ばれます。電圧計の入力抵抗が大きいと、センス線にはごく小さな電流しか流れません。同じ抵抗の線でも、流れる電流が小さければ、そこで失われる電圧も小さくなります。[1]

    先ほどの理想例なら、電流用の配線には各2 mVの電圧降下が残ります。しかしセンス線が拾うのは対象の両端の1 mVなので、計算結果は0.1 Ωです。電流源には、対象と電流用配線の両方へ電流を流せるだけの出力電圧が必要です。

    対象0.1 Ω、左右の配線各0.2 Ω、電流10 mAの独自計算図。二線式は配線を含む5 mVから0.5 Ω、四線式は対象両端の1 mVから0.1 Ωを得る。理想電圧計を仮定。
    同じ対象・同じ電流でも、どの二点の電圧を読むかで結果が変わります。電圧計へ電流が流れない理想条件での独自計算です。

    センス線を測定器側で分けただけでは、途中の配線抵抗を除けません。対象の端子まで別々に配線し、どこからどこまでを測りたいのかに合わせて接続点を選びます。基板の配線や接触部がセンス点の内側にあれば、その部分は測定結果に含まれます。

    センス線にも、わずかな電流は流れる

    実際の電圧計の入力抵抗は有限です。ここでは入力抵抗を10 MΩ、センス線とその接触抵抗を片側0.2 Ωずつとします。対象0.1 Ωへつながる二点の間には、対象そのものと、「センス線二本+電圧計」という二つの並列経路ができます。

    電流源から出る総電流をI、対象をR、左右のセンス側抵抗の合計をr、入力抵抗をRinとすると、この単純な回路で表示電圧をIで割った値は次のようになります。

    測定値=R × Rin / (R + r + Rin)

    数値を入れると約0.099999995 Ωで、0.1 Ωからのずれは約−0.000005%です。センス側へ流れる電流は約0.1 nA。電流用配線の10 mAに比べて非常に小さいため、この例では四線式の近似がよく成り立ちます。

    一方、センス側の接触状態が悪く、左右がそれぞれ1 MΩになったと仮定すると、同じ入力抵抗でも測定値は約0.0833 Ω、約16.7%小さくなります。四線式であっても、センス側抵抗が入力抵抗に比べて無視できなければ、電圧を取りこぼします。[1] これらは入力抵抗による負荷だけを計算した例で、実際の測定器の確度や雑音を表す数値ではありません。

    測定を選ぶときは、抵抗の比と測る範囲を見る

    必要性は、対象の抵抗と、配線が加える抵抗の比で変わります。理想電圧計を使った二線式で、往復の配線が同じ0.4 Ωなら、対象0.1 Ωに対する増加は400%ですが、対象1 kΩなら0.04%です。許容したい誤差と比べることで、配線の影響を無視できるか判断しやすくなります。

    小さな電圧を読みやすくしようと測定電流を増やすと、対象で消費する電力も増えます。0.1 Ωに10 mAなら10 µWですが、100 mAでは1 mWです。電流は10倍、電力は100倍になります。対象が温まって抵抗値が変わる場合、その変化は四線式でも測定に現れます。

    また、薄膜へ四本の探針を当てて材料の抵抗率を求める場合は、電流が試料内で広がるため、探針の間隔や試料の厚さ・形状が関わります。[1] 部品の両端抵抗をV/Iで読むことと、材料固有の抵抗率へ換算することは別の段階です。

    四端子測定を使うときは、まず測りたい区間をセンス点で定め、その外側へ電流を流す接続を置きます。そのうえで、入力抵抗に対してセンス側の抵抗が十分小さいか、必要な電流を流せるか、電流を変えると値も変わらないかを見ていくと、表示された数値が何を含んでいるのかを追いやすくなります。

    出典

    1. Graz University of Technology, Semiconductor Laboratory, Four-wire resistance measurements(冒頭の等価回路・入力抵抗の説明、および薄膜の四探針測定。2026年10月25日閲覧、ページの改訂日は不明)。
    2. Wolfgang Ranke, Fritz Haber Institute of the Max Planck Society, T- and p-Measurement(2004年11月5日講義、PDF6ページの四線式測定)。
  • シュミットトリガー、上がるときと下がるときでしきい値を変える理由

    シュミットトリガー、上がるときと下がるときでしきい値を変える理由

    センサーの電圧が境目を少し行き来するたびに、出力がオンとオフを繰り返す。信号がゆっくり変わる場面では、小さな揺れでも判定が落ち着かなくなることがあります。シュミットトリガー(Schmitt trigger)は、オンへ切り替える境目と、オフへ戻す境目を分ける回路です。一度切り替わった状態を保つ余地を設け、境目付近の揺れに振り回されにくくします。

    簡単にまとめると?

    • 一つのしきい値だけで判定すると、その付近の電圧の揺れが出力の切り替わりになります。シュミットトリガーは上側と下側の二つのしきい値を持ちます。
    • 二つのしきい値の間では、直前の出力状態を保ちます。このように過去の状態によって応答が変わる性質をヒステリシスと呼びます。
    • しきい値の間隔を広くすると小さな揺れでは切り替わりにくくなりますが、検出したい変化も見逃すことがあります。入力の振れ幅と、実際の回路の出力電圧を合わせて考えます。

    0 Vを何度もまたぐ入力

    まず、入力電圧が0 Vより高ければHigh、低ければLowを出す理想的な比較器、コンパレーターを考えます。入力が−0.1 V、+0.1 V、−0.1 Vと動くと、出力もLow、High、Lowと変わります。回路は決められた比較をしているだけですが、ゆっくり増えている信号の上にこのような揺れが重なれば、一つの変化を何度も検出することになります。

    ここで、LowからHighへ変える境目を+0.5 V、HighからLowへ戻す境目を−0.5 Vにします。Lowで始まった出力は、入力が0 Vを少し超えても変わりません。+0.5 Vを超えて初めてHighになり、その後は−0.5 Vを下回るまでHighを保ちます。入力の上昇に対して出力がHighになる、非反転形の例です。

    同じ入力でも、直前の出力によって答えが違う

    この回路へ0 Vを入れたとき、出力はHighにもLowにもなり得ます。直前に+0.5 Vを超えていればHigh、直前に−0.5 Vを下回っていればLowです。入力の現在値だけでなく、そこへ至る経路も応答を決めます。この性質がヒステリシスです。

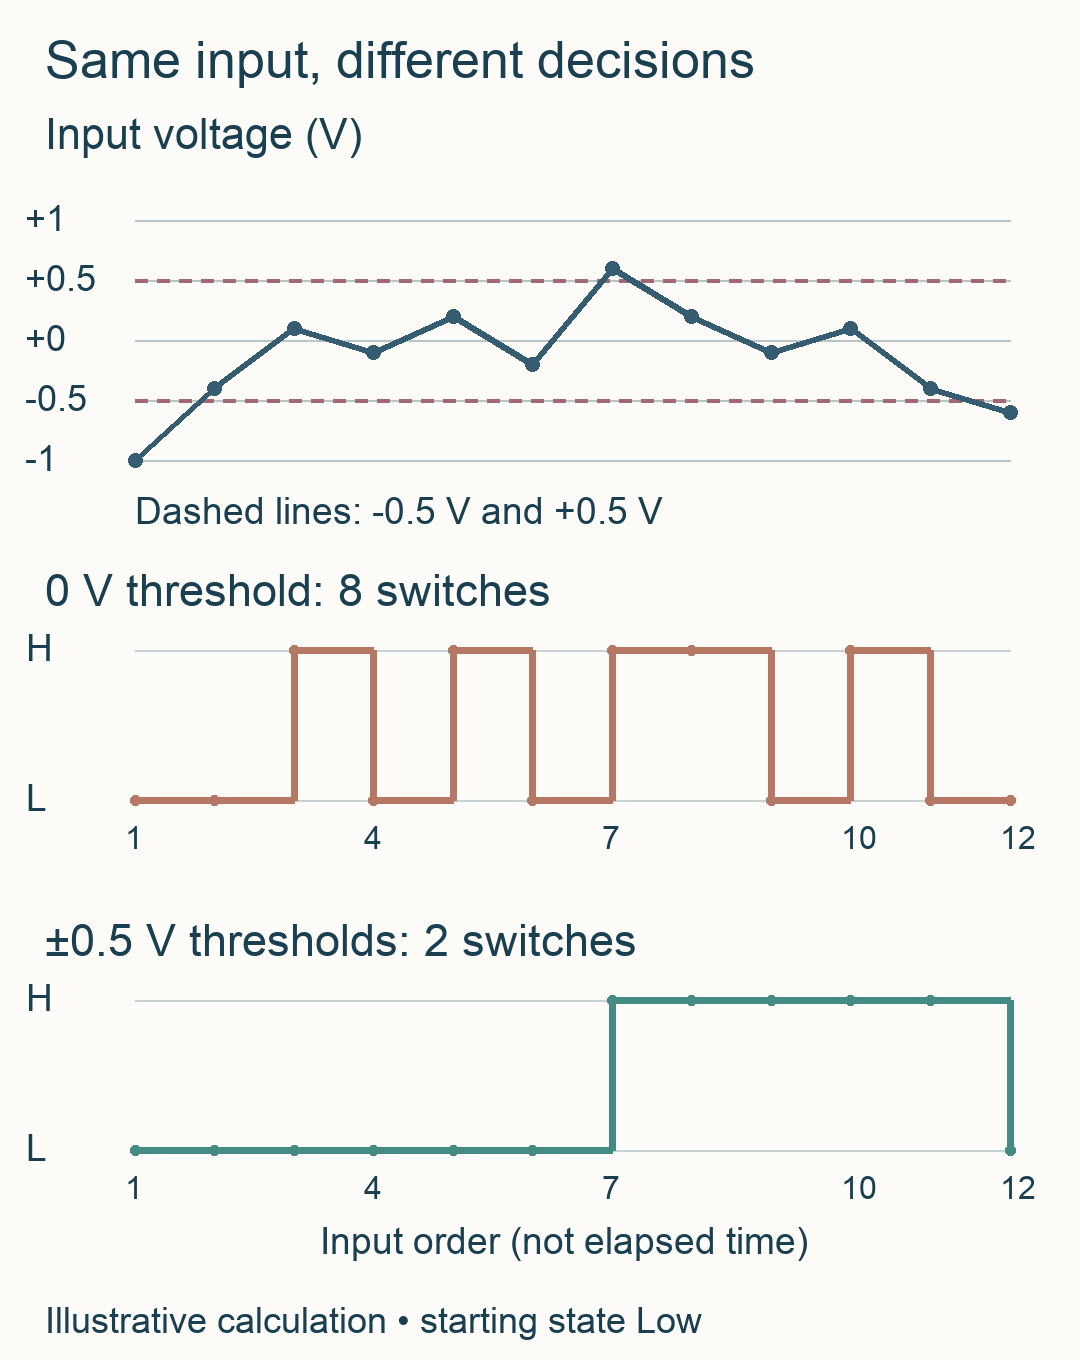
    下図は、二つの理想的な判定を同じ入力列で比べた計算例です。最初の−1 Vで出力をLowにそろえています。0 Vを境目にする比較器は8回切り替わる一方、±0.5 Vのしきい値を持つ場合は、+0.6 Vへの上昇と−0.6 Vへの下降の2回だけ切り替わります。横軸は入力を与えた順番であり、回路の応答時間を測ったグラフではありません。

    同じ12点の入力列を、しきい値0 Vの比較器と、上下のしきい値がプラスマイナス0.5 Vのシュミットトリガーで判定した独自計算図。前者は8回、後者は2回切り替わる。横軸は入力の順番。
    独自計算。上段が入力、中段が0 Vで判定する比較器、下段が±0.5 Vで切り替わる非反転形。遅延・入力電流・雑音の追加はモデルに含めていません。

    最初の状態を決めた点も大切です。電源を入れた時点から入力が二つのしきい値の間にある場合、こうした理想的な説明だけでは最初の出力を指定できません。「間の値なら必ずLow」と読み替えることはできないのです。

    出力を戻すと、今の状態を保つ働きになる

    二つのしきい値は、出力の一部を比較器のプラス入力へ戻す正帰還で作れます。出力がHighへ動くと、その変化がプラス入力も押し上げ、Highになる方向をさらに強めます。Lowへ動くと逆の方向に働きます。出力が変わることで、次に反対側へ切り替わる条件も変わります。

    数値で確かめるため、マイナス入力を0 Vに固定し、プラス入力へ入力電圧を抵抗Rinで、出力電圧を抵抗Rfでつなぐモデルを使います。比較器の入力へ電流が流れ込まないと仮定すると、プラス入力の電圧V+は次のように決まります。

    V+ = (Vin / Rin + Vout / Rf) / (1 / Rin + 1 / Rf)

    切り替わりの境界ではV+が0 Vなので、入力側のしきい値はVin = −(Rin / Rf) × Voutです。Rin=10 kΩ、Rf=100 kΩ、出力のLowを−5 V、Highを+5 Vと仮定します。Lowの間は、−0.1 × (−5 V) = +0.5 Vが上側のしきい値になります。Highになると、−0.1 × (+5 V) = −0.5 Vが下側のしきい値になります。

    二つの境目の間隔、ヒステリシス幅は1 Vです。ここでの±5 Vは出力電圧として置いた値で、電源電圧を±5 Vにすれば必ず同じ出力になるという意味ではありません。また、入力がしきい値と厳密に等しい瞬間の決着や切り替わりの速さは、この静的なモデルでは扱っていません。

    広げるほどよいとは限らない

    しきい値を±0.1 Vに狭めれば、小さな入力変化にも反応しやすくなります。一方、境目をまたぐ揺れに対して状態を保てる余裕は小さくなります。±0.8 Vへ広げた場合は、図の入力が最初の−1 Vから+0.6 Vまでしか上がらないため、出力はLowのままです。揺れを無視できても、拾いたい変化まで届かなくなります。

    そこで選ぶべきなのは、雑音に対して十分な余裕を持ち、必要な入力変化では両方のしきい値を越えられる幅です。実装では抵抗の誤差、入力オフセット、負荷による出力電圧の変化なども境界を動かします。変化の速い信号なら、伝搬遅延や出力が変化する速さも別に確かめる必要があります。

    シュミットトリガーは、入力波形を平均して滑らかにするフィルターとは働きが異なります。波形に揺れが残っていても、反対側のしきい値へ達するまでは判定を保つ仕組みです。二つの境目を行き来するほど大きな揺れまで取り除くものではありません。「何Vで切り替わるか」に加えて、「切り替わったあと、何Vまで戻れば元の状態になるか」を見ると、回路の振る舞いを追いやすくなります。

    出典

    1. MIT OpenCourseWare, 6.071 Introduction to Electronics, Signals and Measurement, Spring 2006, Laboratory 22: Comparators and Schmitt Trigger(pp.5–9。雑音を含む比較、非反転形・反転形としきい値)。
    2. Cornell University, Physics 360, Laboratory Manual(公開ファイル名20100728、§2.8、冊子pp.43–46。正帰還、履歴による状態、回路条件)。本文と図の抵抗値・入力列は説明用に設定した計算例です。
  • アッベ誤差、測る位置が離れると小さな傾きが長さのずれになる

    アッベ誤差、測る位置が離れると小さな傾きが長さのずれになる

    位置を細かく読めるセンサーを付けたのに、測りたい場所では少し違う値になる。精密な位置決めでは、センサーの目盛りだけでなく、どこを測っているかが効いてきます。移動する台がわずかに傾くと、離れた二つの場所は同じだけ動くとは限らないためです。

    このように、測定の軸と測りたい長さの軸が離れていることで、角度の変化が長さの測定誤差に結び付くのがアッベ誤差(Abbe error)です。距離と角度を一緒に見ると、表示の桁数を増やすだけでは解決できない理由が分かります。

    簡単にまとめると?

    • 測る軸と測りたい軸が離れていると、小さな傾きが長さのずれになります。
    • 角度が小さい範囲では、ずれはおおよそ「軸の間隔×角度(ラジアン)」です。100mmと10µradなら約1µmになります。
    • 測定位置を近づける、傾きを小さくする、角度も測って補正する、といった対策を幾何と残る誤差から選びます。

    二つの高さで、同じ面の位置を読む

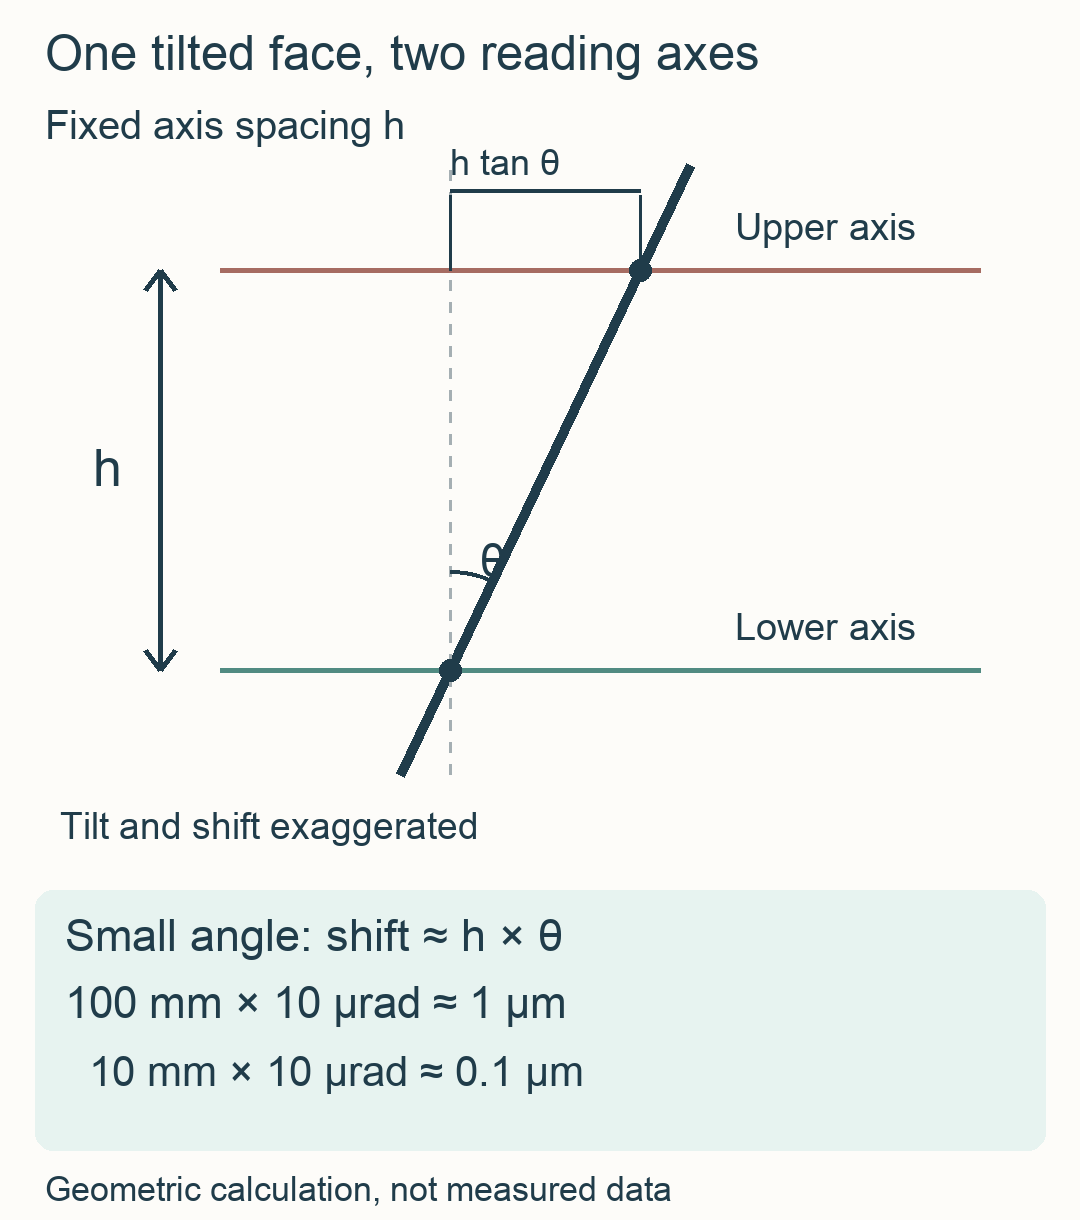
    横へ動く台に、ほぼ垂直な面があると考えます。その面の横方向の位置を、上と下の二本の平行な線に沿って読むとしましょう。二本の間隔をh、面の垂直からの傾きをθとします。

    面が垂直なら、上下の読みは同じです。面が傾けば、上の線と交わる位置と下の線と交わる位置に横方向の差ができます。この図の幾何では、その大きさはh tanθです。θが小さければtanθはθに近いので、ずれ≈hθと見積もれます。角度は度ではなくラジアンで入れます。

    上下の平行な測定線の間隔hと、垂直から傾いた面を示す図。二つの交点の横方向の差はh tanθとなる。小角の計算例では、間隔100mm、傾き10マイクロラジアンで約1マイクロメートル、間隔10mmでは約0.1マイクロメートル。
    上下の線は平行、hは線の間隔です。傾きと横ずれは説明のため大きく描いています。図と数値は、この幾何から作った説明用の計算で、装置の実測値ではありません。

    実際の装置では、上側に測りたい点があり、下側に位置センサーが置かれることがあります。センサー側の位置を正しく読めても、その値を離れた場所の位置として使うと、台の傾きによる差が残ります。測る軸を対象の軸へ近づける、できれば同じ線上に置く、というアッベの原理は、この差が生まれる腕の長さを小さくする考え方です。

    100mmの隔たりと、10µradの傾き

    間隔hを100mm、傾きを10µradとします。10µradは10×10−6radで、約0.000573度です。小角近似を使えば、100mm×10×10−6=0.001mm、つまり約1µmのずれになります。h tanθで計算しても、ここで示す桁では同じです。

    同じ傾きでも、間隔を10mmへ縮めれば約0.1µmです。一方、間隔を100mmのままにして、傾きを2µradへ抑えれば約0.2µmになります。センサーの表示が0.01µm刻みであっても、この幾何から生じる1µmの差が自動的に小さくなるわけではありません。

    この成分に0.2µmまでを割り当てたいなら、100mmの間隔では角度をおおよそ2µrad以内へ、10µradの角度変化が残るなら間隔をおおよそ20mm以内へ、という設計上の目安も逆算できます。ただし、これはアッベ誤差だけの配分です。温度変化やセンサー自身の誤差まで含めた総合精度の保証にはなりません。

    ゼロ合わせ後は、傾きの変化が効く

    ある位置でゼロを合わせる測り方では、そのとき既にある一定の差は基準に含まれます。図と同じ一定間隔hの幾何で、基準位置の角度をθ1、移動後をθ2とすれば、残る差はh(tanθ2−tanθ1)です。小角ではh(θ2−θ1)となります。

    例えば100mmの間隔で、角度が5µradから15µradへ変われば、差は約1µmです。どちらの位置でも5µradのままなら、このモデルでの移動量の差はゼロになります。したがって、一度の角度調整や一か所のゼロ合わせだけで、移動範囲全体の誤差を判断することはできません。

    また、hが一定のモデルで誤差を決めるのは間隔と角度変化であり、移動距離そのものではありません。ただし、実機では長く動かす途中で傾きも変わることがあります。「距離に直接比例しない」ことと「長い移動でも問題がない」ことは別です。

    軸の間隔と、軸の向きは別々に点検する

    アッベ誤差と混同しやすいのがコサイン誤差です。こちらは、測りたい移動方向に対して測定方向が傾いている場合の、投影のずれです。長さLの移動を角度φだけ傾いた軸へ投影するモデルなら、読みはL cosφ、長さとの差はL(1−cosφ)となり、小角ではLφ2/2です。

    この投影のモデルと、軸の間隔hに角度変化を掛けるモデルでは、使う長さも角度の意味も違います。hを小さくしてアッベ誤差を減らしても、測定方向の合わせ込みは別に必要です。どちらが大きいかは、実際の配置と数値を入れて比べます。

    装置を検討するときは、まず「値を読み取る線」と「位置を知りたい線」を図に描き、間隔を確かめます。離せない配置なら、移動中の傾きを小さくする機構や、角度を併せて測る補正が候補になります。補正には、その角度が対象の場所と時刻を表していること、間隔や変形の見積もりが合っていることも必要です。細かい目盛りを選ぶ前に、測りたい場所まで測定の幾何をたどることが、精度を考える出発点になります。

    出典

  • ホイートストンブリッジは、小さな抵抗変化をどう電圧に変えるか

    ホイートストンブリッジは、小さな抵抗変化をどう電圧に変えるか

    金属の部材がわずかに伸びると、そこに貼ったひずみゲージの電気抵抗も変わります。その小さな変化を電圧として取り出す回路が、ホイートストンブリッジです。四つの抵抗をつなぎ、二つの中点の電圧差を読みます。

    なぜ抵抗を四つ使うのでしょうか。片側を比較の基準にすると、もともとの大きな電圧から、変化した分に対応する小さな差を取り出せます。ただし、ゼロからのずれがすべて測りたい変形によるものとは限りません。抵抗の配置と初期値まで分かると、出力の読み方が見えてきます。

    簡単にまとめると?

    • ホイートストンブリッジは、二つの分圧回路の中点電圧を比べます。四つの抵抗が等しい場合だけでなく、左右の抵抗比が等しいときにも出力はゼロになります。
    • 一つの抵抗だけを変える例では、抵抗の変化率が0.1%、電源が5Vなら、出力は約1.25mVです。符号は抵抗の位置と電圧差を取る向きで変わります。
    • 二つのゲージを使っても、変化を足せるか打ち消すかは配置次第です。測定前のずれ、電源電圧、読み取り回路の条件を切り分けます。

    四つの抵抗を、二つの分圧回路として見る

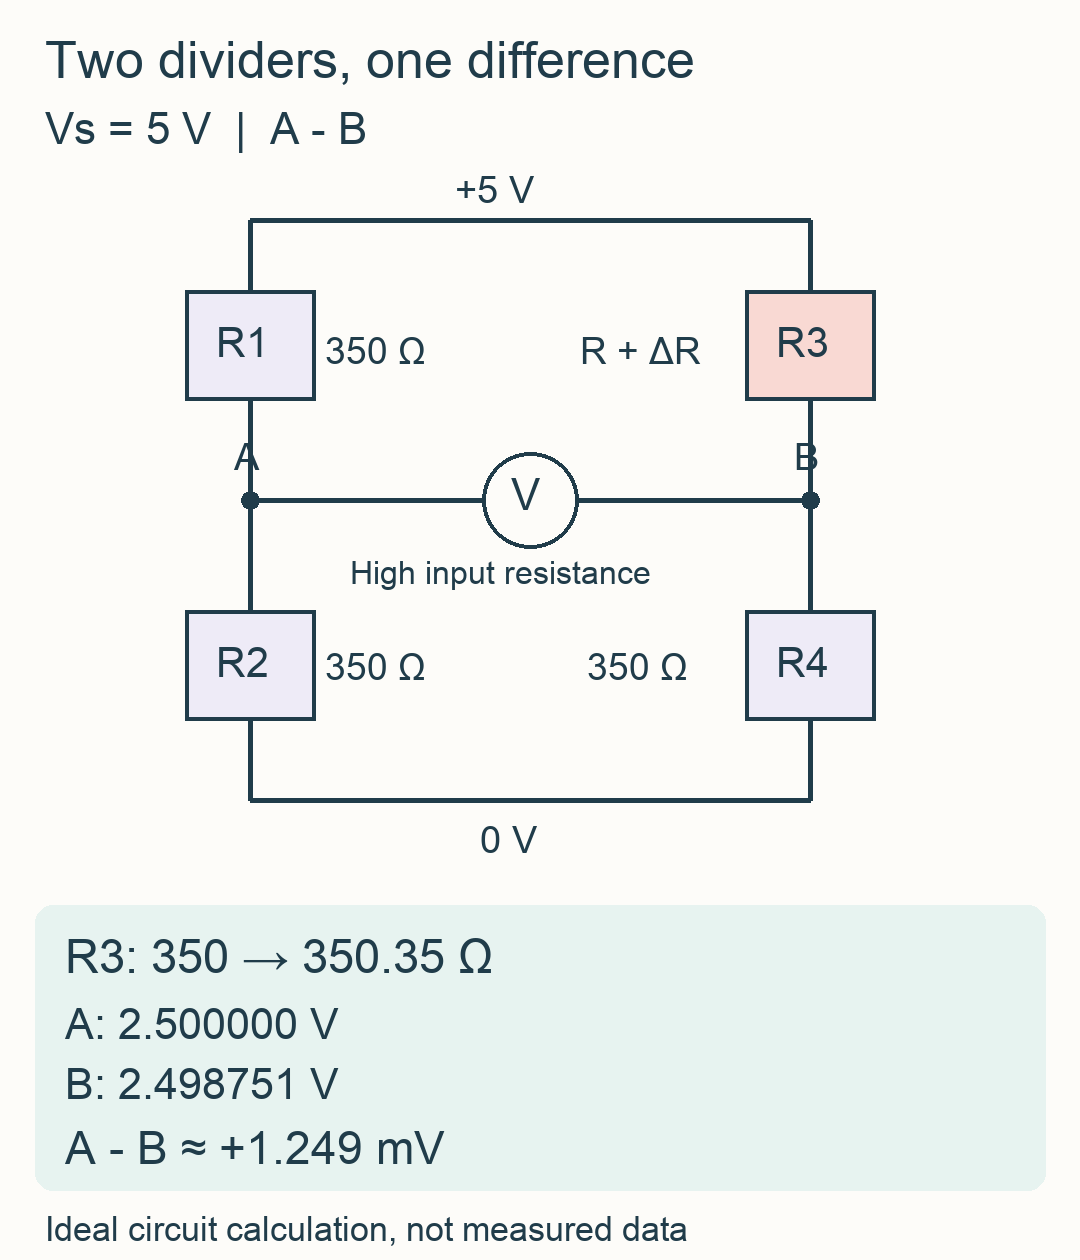
    まず、回路の上側へ電源電圧Vs、下側へ0Vを加えます。左列は上からR1とR2、右列は上からR3とR4です。左の中点をA、右の中点をBとし、出力をVout=VA−VBと決めます。

    ここでは、読み取り回路へ流れ出す電流を無視できる理想条件を考えます。それぞれの中点の電圧は、下側の抵抗が列全体に占める割合で決まります。

    VA=VsR2/(R1+R2)
    VB=VsR4/(R3+R4)

    二つの分圧回路を比べるホイートストンブリッジ。左はR1とR2、右はR3とR4で、中点AからBを引いた電圧を読む。右上のR3を350Ωから350.35Ωへ変える計算例では、5V電源に対して出力は約1.249mV。
    抵抗の位置と出力の向きを固定した計算例。R3だけが増えるとBの電圧が下がり、A−Bは正になります。数値は理想回路の計算で、実測値ではありません。

    四つがすべて350Ωなら、AもBも電源電圧の半分です。5Vを加えた場合、各中点は2.5Vでも、その差は0Vになります。これが平衡した状態です。

    平衡の条件を式から整理すると、R1R4=R2R3、つまりR1/R2=R3/R4です。たとえば左が上100Ω・下200Ω、右が上150Ω・下300Ωでも、両中点は電源電圧の3分の2になり、差はゼロです。平衡とは四つの値が同じことよりも、左右の比がそろっていることなのです。

    350Ωが350.35Ωになると、約1.25mVが現れる

    今度は四つともR=350Ωの状態から、右上のR3だけがΔR=0.35Ω増えるとします。変わる素子が一つの構成は、クォーターブリッジと呼ばれます。以下は変化を読むための説明用の数値で、特定のゲージの仕様ではありません。

    左のAは2.5Vのままです。右のBは5×350/700.35≒2.498751Vとなり、出力は約0.001249V、つまり約1.249mVになります。右上の抵抗が増えると右列の電流が減り、右下の抵抗にかかる電圧も減るためです。

    抵抗の変化率をx=ΔR/Rと置けば、同じ配置の出力は次のようにまとめられます。

    Vout/Vs=1/2−1/(2+x)=x/(4+2x)

    xの大きさが1より十分小さければ、分母はほぼ4なので、Vout≒Vsx/4です。今回のx=0.001では近似値が1.250mV、厳密値が約1.249375mVで、近似の相対誤差は約0.05%です。x=0.02まで大きくすると、同じ近似の誤差は1%になります。「小さな変化」としてどこまで扱えるかは、必要な精度と合わせて決められます。

    この符号は、右上を増やし、AからBを引くという約束に対応します。測定端子を逆にすれば符号も逆になります。資料ごとに抵抗番号が異なることがあるため、式だけを移す前に、どの抵抗がどこにあるかを図と合わせる必要があります。

    ゲージを二つ使うときは、変化の向きをそろえて足す

    部材が曲がると、一方の表面は伸び、反対側は縮みます。MITの梁の曲げ実験資料では、この二つの変化をブリッジの左右の上側へ配置して読み取っています。伸び側と縮み側を入れ替えると、出力の極性が反転します。資料のAppendix Bは、この配置と式の対応を示しています。[1]

    先ほどの回路でも、左上をR−ΔR、右上をR+ΔR、下側二つをRにすると、Aは上がり、Bは下がります。差を取ることで二つの変化が加わり、出力はVs×2x/(4−x²)になります。x=0.001、電源5Vなら約2.500001mVです。一つだけを変えた場合のおよそ2倍になります。

    一方、左右の上側が両方とも同じだけ増え、下側二つが同じ値のままなら、AとBは同じ電圧へ下がるため、差はゼロです。ゲージの数だけでは感度を決められません。測りたい変形が、それぞれの抵抗をどちらへ動かすかまで含めた配置が必要です。

    ゼロ点と感度を別々に確かめる

    実際の部品では、負荷を加える前から抵抗値に差があり得ます。右上だけが初めから350.35Ωなら、先ほどと同じ約1.249mVが、測りたい変形がなくても現れます。負荷をかける前の出力を記録するゼロ点の確認と、既知の変化に対する出力を調べる感度の確認は、別の役割を持ちます。

    また、理想回路の式でも出力はVsに比例します。抵抗が変わらないまま電源を5Vから5.05Vへ上げれば、出力も1%増えます。出力を電源電圧で割った比を併記すると、この電源差を切り分けやすくなります。最初の例なら約0.249875mV/Vです。ただし、読み取り側の基準電圧や計測誤差まで自動で消えるわけではありません。

    温度の影響も、どの抵抗にどう現れるかで結果が変わります。四つすべてが同じ倍率で変わる理想例では、各分圧比が保たれるため出力比は変わりません。一つだけが変われば、変形による抵抗変化と同じ経路で出力へ現れます。温度が変わっても測りたい差だけを残すには、素子の応答と配置を合わせる必要があります。

    最後に、ここまでの式は中点から電流を取り出さないという条件でした。読み取り回路の入力抵抗が低ければ、その接続自体が電圧を変えます。増幅器の入力条件や測れる電圧範囲も確認して初めて、計算した小さな差を実際の測定につなげられます。ホイートストンブリッジを読む手掛かりは、四つの抵抗の値だけでなく、二つの比、差を取る向き、測定前の基準をそろえることにあります。

    出典

    1. L. L. Bucciarelli / MIT OpenCourseWare「1.101 Structures Lab., Week 2 – Beam Bending」(Fall 2005、2005年10月25日)。Appendix B、PDF13ページ/紙面表示14ページ。二つの能動ゲージの配置、差動電圧と抵抗変化の関係を参照。実験資料PDF

    本文の350Ω・5Vの例、近似誤差、平衡する異なる抵抗値の例と図は、明記した理想回路の条件から計算したものです。

  • ブラッグの法則で、X線の回折角から結晶の面間隔を読む

    ブラッグの法則で、X線の回折角から結晶の面間隔を読む

    結晶にX線を当て、向きを変えながら散乱の強さを測ると、特定の角度にピークが現れます。その角度には、結晶の中で原子の並びがどの間隔で繰り返されているかという情報が含まれています。

    角度と間隔をつなぐのがブラッグの法則です。X線回折のグラフを読むときは、横軸に書かれた「2θ」と、式へ入れる「θ」を区別すると、計算の意味を追いやすくなります。

    簡単にまとめると?

    • ブラッグの法則は、波長・結晶面の間隔・回折角を結ぶ関係です。異なる面で散乱した波が強め合う条件を表します。
    • 測定値が2θで示されていたら、半分の角度を式に使います。同じ波長・同じ次数では、面間隔が広いほどピークは小さい角度へ移ります。
    • 式が与えるのは幾何学的な条件です。ピークの有無や強さ、物質の種類までは、一つの角度から決められません。

    面ごとの波が、ずれずに重なる角度

    原子が規則正しく並ぶ結晶は、同じ間隔で重なる平行な面として眺めることができます。この面どうしの垂直な間隔を面間隔 dと呼びます。結晶の切り取り方によって、異なる向きと間隔の面が考えられます。

    X線は原子の電子によって散乱されます。ブラッグの説明では、隣り合う面で散乱した二つの波が、同じ方向へ進む様子に注目します。面を鏡のように描くと道のりを比べやすくなりますが、結晶の中に実際の鏡があるわけではありません。

    深い側の面を通った波は、手前の波より余分な道のりを進みます。入射するX線と面の間の角度を θ とすると、その差は 2d sinθ です。差が波長 λ の整数倍なら、波の山と山がそろって強め合います。この条件が、次の式です。[1][2]

    nλ = 2d sinθ

    n は1、2、3……という正の整数で、回折の次数です。以下では n = 1 の一次回折に限って考えます。θ は面から測る角度であり、面に垂直な方向から測る角度ではありません。

    2θ = 40°のピークを、面間隔に直す

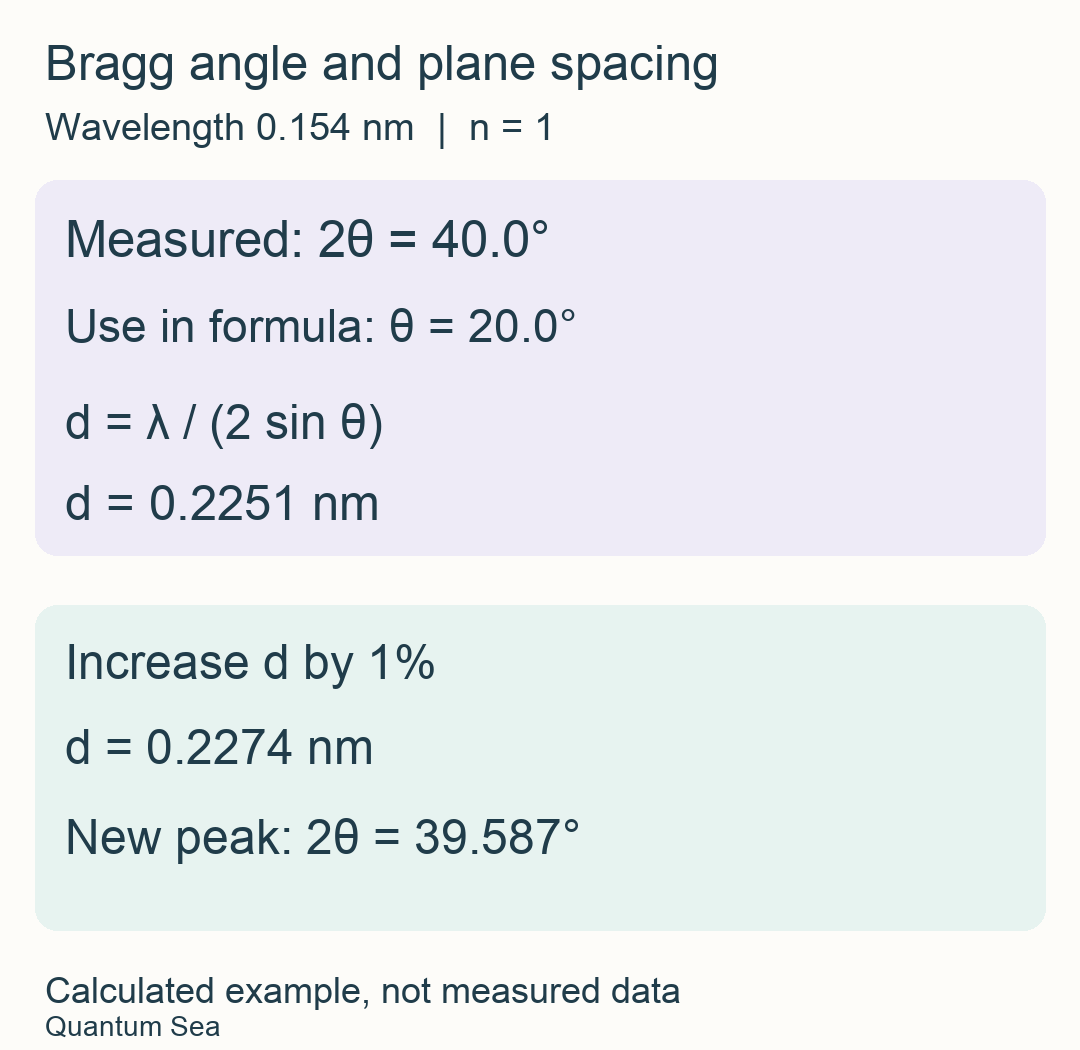
    散乱する前のX線の進行方向と、散乱後の進行方向がつくる角度は 2θ です。[1] グラフの横軸が2θなら、40°と読んだ値をそのまま sin に入れず、θ = 20°に直します。

    説明用に波長を λ = 0.154 nm、一次回折のピークを 2θ = 40.0°としましょう。実測データではなく、角度の扱いを比べるための数値例です。

    d = λ / (2 sinθ)
    = 0.154 nm / (2 sin20°)
    ≈ 0.2251 nm

    もし40°をそのまま使うと、答えは約0.1198 nmになります。正しい値より約47%小さく、丸め方の違いでは済みません。波長と面間隔は同じ長さの単位にそろえ、電卓が度を扱う設定かどうかも確認すると、この計算違いを防げます。

    波長0.154 nm、一次回折の計算例。測定角2θが40度ならθは20度、面間隔は0.2251 nm。面間隔を1%広げると、2θは約39.587度へ下がる。
    同じ波長と次数で比べた独自計算。上段は測定角から面間隔への変換、下段は面間隔が1%増えた場合のピーク位置です。物質を特定した測定結果ではありません。

    間隔が広がると、ピークはどちらへ動くか

    波長と次数を固定すると、式の左辺は変わりません。そこで d が大きくなれば、積を保つために sinθ が小さくなる必要があります。0°から90°の範囲ではθも小さくなり、ピークは2θの小さい側へ動きます。

    先ほどの面間隔を1%広げ、約0.2274 nmにすると、計算上のピークは 2θ ≈ 39.587°です。40.0°から約0.413°下がります。この比較では、同じ面に由来する一次回折を追い、波長を変えていません。違う面のピーク同士を比べたり、波長の異なる測定を並べたりすると、この読み方はできません。

    また、角度のずれは面間隔の値にも影響します。同じ例で、2θを40.0°ではなく40.1°と読めば、得られる d は約0.2246 nmとなり、約0.24%小さくなります。小さな変化を議論するときには、角度の校正や読み取り精度が必要になることが、この計算からも分かります。

    ピークの位置だけで結晶構造は決まらない

    ブラッグの条件を満たす面があっても、そのピークが必ず観測されるとは限りません。結晶の中の原子配置によっては、散乱した波が打ち消し合うためです。MITの教材では、結晶の対称性に応じて特定の反射が消える例が説明されています。[2]

    したがって、一つのピークから求めた0.2251 nmだけで「この物質だ」「原子同士の距離はすべてこの値だ」とは判断できません。ここで求めたのは、その反射に対応する面の繰り返し間隔です。結晶構造を調べるには、複数のピークがどの面に対応するか、どの反射が現れ、どの反射が消えるかまで考える必要があります。

    回折データを読む最初の手がかりは、使ったX線の波長、横軸がθか2θか、追っている反射と次数をそろえることです。条件をそろえると、グラフ上の角度の変化を、結晶内の間隔の変化として読み取れるようになります。

    出典

    1. Peter Hadley, Graz University of Technology, Bragg diffraction:回折ベクトルと2θ、道のりの差、ブラッグの条件。
    2. MIT OpenCourseWare, Introduction to Solid-State Chemistry, Fall 2018, ChemATLAS 3, Lecture 21: Bragg’s Law and X-ray Diffraction(4ページ):一次回折の計算と、結晶対称性による反射の消失。
  • ホール効果、横向きの電圧からキャリア密度を調べる

    ホール効果、横向きの電圧からキャリア密度を調べる

    半導体に電流を流すとき、電荷を運ぶ粒子が多いのか、一つひとつが動きやすいのかは、抵抗だけでは切り分けにくい問題です。そこで役立つのが、電流と直角の方向に生じる小さな電圧です。

    ホール効果は、電流が流れる試料へ磁場をかけると、その横方向に電圧が現れる現象です。電子や正孔といった電荷の運び手をキャリアと呼びます。ここでは一種類のキャリアが支配的な古典的モデルを使い、ホール電圧から密度を求めるまでを、測定のずれを含む具体例で考えます。

    簡単にまとめると?

    • 磁場によって移動するキャリアが横へ偏ると、その偏りを押し戻す電場ができます。横方向で力が釣り合ったときの電位差がホール電圧です。
    • 単一キャリアの単純なモデルでは、電流・磁場・ホール電圧から面密度が求まり、導電層の厚さが分かれば体積密度へ換算できます。
    • 測った横電圧には別の電圧も混ざります。磁場を反転した差は一定のずれを除けますが、試料の不均一さや時間変化まで解消するわけではありません。

    横へ寄った電荷が、さらに寄る動きを押し戻す

    薄い長方形の試料を思い浮かべます。長手方向に電流を流し、広い面に垂直な磁場をかけます。動く電荷は磁場からローレンツ力を受けるため、電流と直角の方向へ偏ります。電子の平均的な移動方向は、慣用的な電流の向きとは逆です。

    偏りが生まれると、両側の電荷の差によって横向きの電場もできます。この電場による力が磁場による力と釣り合えば、横への偏りはそれ以上増えません。試料の両側に当てた電圧計は、この電場に対応する電位差を読み取ります。

    大きさだけで書くと、平均移動速度をv、磁束密度をBとして、釣り合う電場は|E| = |v|Bです。幅wにわたる電圧は|VH| = |v|Bw。同じ電流でもキャリアが少なければ、一つひとつが速く移動する必要があり、このモデルではホール電圧が大きくなります。

    厚さを知らなくても求まる面密度

    キャリアの体積密度をn、導電層の厚さをd、電気素量をeとすると、電流の大きさはI = ne|v|wdです。上の電圧の式と組み合わせると幅と速度が消え、次の関係が得られます。

    |VH| = IB / (ned)
    ns = nd = IB / (e|VH|)

    nsは単位面積あたりのキャリア数、つまり面密度です。導電層が厚さ方向に一様なら、厚さで割ったn = ns/dが体積密度になります。基板を含めた部品全体の厚さではなく、実際に電流が流れる層の厚さが必要です。

    説明用に、電流1.00 mA、磁場0.500 T、ホール電圧の大きさ3.121 mVを考えます。eを1.602176634×10⁻¹⁹ Cとして計算すると、面密度は約1.00×10¹⁸ m−2、すなわち1.00×1014 cm−2です。導電層が100 µmなら、体積密度は約1.00×10²² m−3、または1.00×1016 cm−3になります。これは仮定した数値による計算例で、実測結果ではありません。

    同じ面密度でも、厚さを50 µmと見積もれば体積密度は2倍です。電圧の測定が正確でも、層の厚さの解釈が違うと比較する密度が変わります。測定報告を読むときは、面密度か体積密度か、どの厚さで換算したかを一緒に確認できます。

    磁場を反転して、混ざった電圧を見分ける

    横方向の端子が少しずれると、電流方向の電圧降下の一部まで拾ってしまいます。温度差も測定電圧に影響します。電圧計の値を、そのまま全てホール電圧とみなせない理由です。

    ここで、磁場を反転すると符号が変わる成分に注目します。電流と端子の接続を固定し、同じ大きさの磁場を正負で測った値をV(+B)、V(−B)とすると、

    Vodd = {V(+B) − V(−B)} / 2

    が磁場に対して反転する成分です。両方に同じ大きさで混ざる電圧は引き算で消えます。この処理で消せるのは、二回の測定で変わらず、磁場の符号にも依存しないずれです。

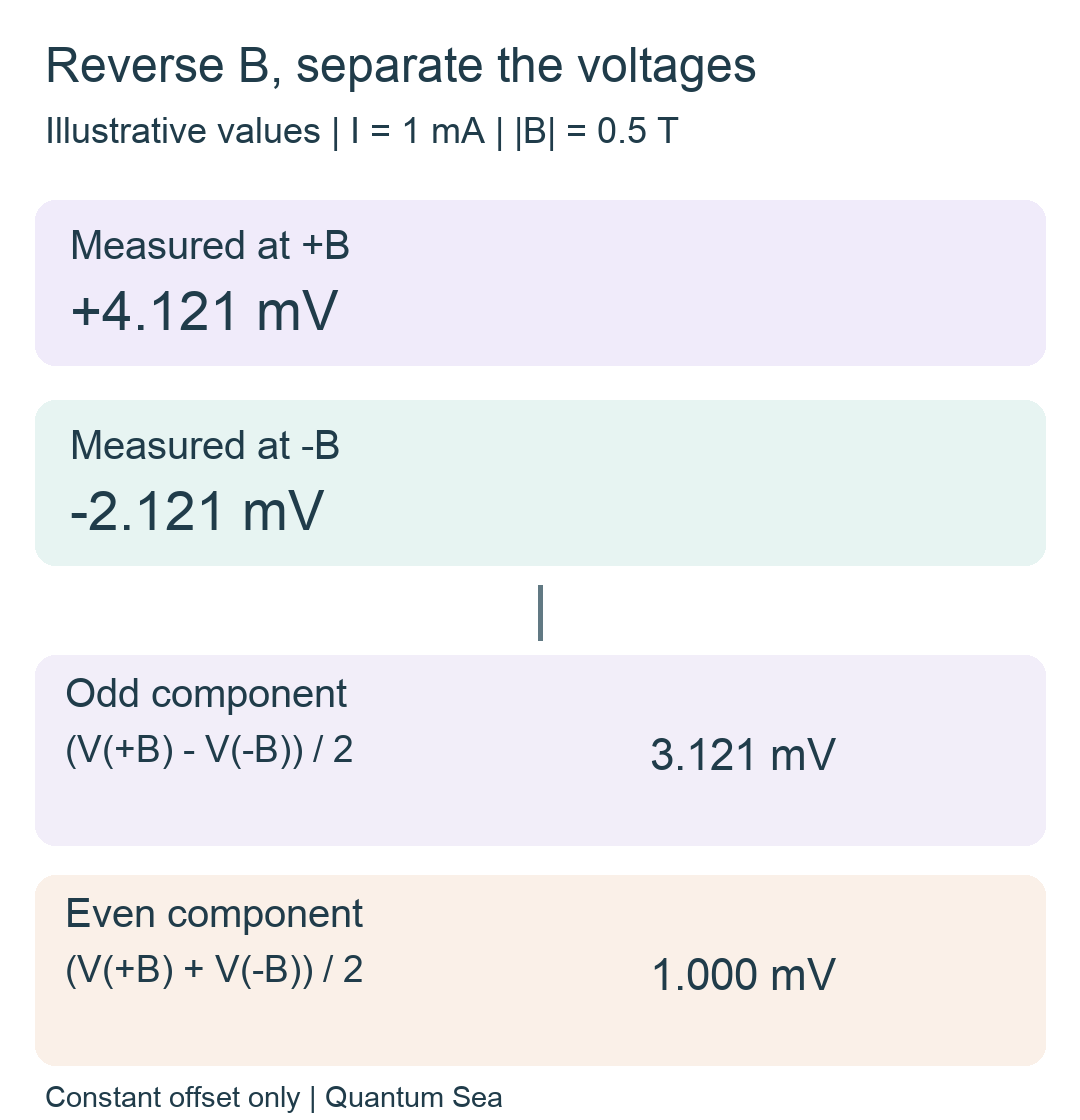
    先ほどの例で、ホール電圧が±3.121 mV、一定のずれが+1.000 mVあるとします。測定値は+4.121 mVと−2.121 mVです。差の半分を取れば+3.121 mVに戻り、和の半分からは+1.000 mVのずれも読み取れます。

    正磁場で4.121 mV、負磁場でマイナス2.121 mVを測る例。両者の差の半分はホール成分3.121 mV、和の半分は一定のずれ1.000 mV。電流1 mA、磁場の大きさ0.5 T。
    磁場反転による成分の分離。表示値は小数第3位へ丸めています。Quantum Seaによる説明用計算。

    +4.121 mVだけを使って密度を計算すると、約7.57×10²¹ m−3となり、本来の例の値より約24%小さくなります。電圧のずれは約32%ですが、密度は電圧の逆数に比例するため、密度の誤差率は同じ32%にはなりません。

    NISTの測定解説では、磁場の反転に加え、電流方向や端子の組み合わせも変える手順を示しています。上の二回の差だけで、その手順全体を済ませたことにはなりません。測定中の温度変化や接触の不安定さは、別に確かめる必要があります。

    密度という数値を、どのモデルで読んでいるか

    ホール電圧の符号も有用ですが、電流・磁場・電圧端子の向きをそろえて初めて、電子か正孔かという解釈につながります。端子の二本を入れ替えるだけでも電圧計の符号は逆になるため、「マイナスだった」という記録だけでは足りません。

    また、ここで使った式は一種類のキャリアと一様な導電層を仮定しています。電子と正孔の両方が無視できない場合などに、同じ式を当てはめて得た数を、そのまま全キャリアの実数密度と読むことはできません。ホール電圧から得る密度は、採用した輸送モデルと結びついた推定値です。

    抵抗との組み合わせにも意味があります。同じ単純モデルで、薄膜の抵抗を表すシート抵抗が1,000 Ω/□、面密度が先ほどの1.00×1018 m−2なら、ホール移動度µH = 1/(ensRs)は約62.4 cm2/(V·s)です。移動度は、電場に対してキャリアがどの程度動きやすいかを表します。

    抵抗の変化を見たあとに、密度と移動度のどちらが変わったかを考えられることが、横方向の電圧を測る利点です。比較するときは測定温度、磁場と電流、端子の向き、厚さ、ずれの除き方をそろえると、材料の違いと測り方の違いを区別しやすくなります。

    出典

  • CRC、短い範囲のビット誤りを割り算の余りで見つける仕組み

    CRC、短い範囲のビット誤りを割り算の余りで見つける仕組み

    通信で受け取ったビット列は、見た目だけでは途中で変わったか分かりません。そこで送信側は、データから計算した短い検査値を添えます。受信側が同じ規則で計算し直して食い違えば、届いた列に問題があると気づけます。

    CRC(巡回冗長検査)は、この検査値をビット列を表す多項式の割り算の余りから作る方式です。短い範囲にまとまった誤りを確実に見つけられる一方、余りが同じになる別の列も存在します。小さな計算例から、その二つが両立する理由をたどります。

    簡単にまとめると?

    • CRCの割り算では、桁上がりのある引き算の代わりにXORを使います。送信側と受信側で、生成多項式やビットの扱いをそろえる必要があります。
    • 次数r、定数項1の生成多項式なら、最初と最後の誤りの間がrビット以内に収まる非ゼロの誤りを検出できます。
    • 検査を通ったことは無誤りの証明ではありません。CRCだけで誤った場所を直したり、送り手の真正性を保証したりはできません。

    0と1の列を、XORで割る

    まず、実際の通信規格より小さい説明用の例を使います。データは4ビットの1101、割る側は1011とします。ビット列を左から高い次数の係数として読むと、1101はx³ + x² + 1、1011はx³ + x + 1です。割る側の式を生成多項式と呼びます。

    係数は0と1だけで、足し算も引き算も2を法として行います。同じ桁の1と1は0になり、隣の桁への繰り上がりや繰り下がりはありません。これは、二つのビットが違うときだけ1になるXOR(排他的論理和)と同じ操作です。

    生成多項式の最高次数は3なので、検査値の場所としてデータの末尾に0を3個足します。1101000の左端の1へ1011を合わせ、XORして消し、次の左端の1へ合わせ直します。筆算をビット列で書くと、次のようになります。

      1101000
    XOR 1011000
      --------
      0110000
    XOR 0101100
      --------
      0011100
    XOR 0010110
      --------
      0001010
    XOR 0001011
      --------
      0000001

    残った3ビットの余りは001です。最初に空けた場所へ入れると、送る列は1101 001になります。この列を1011で割ると余りは000。最後に同じ余りをXORしたことで、割り切れる列ができたためです。

    ここでは、初期値0、末尾反転なし、左を高い次数とする素朴な多項式モデルに限定しています。この7ビットの列を、そのまま実用のCRC-16やCRC-32の検査値と比較することはできません。

    受信側には、変わった場所の余りが残る

    受信側は、検査値を含む7ビット全体を同じ1011で割ります。何も変わらなければ余りは000ですが、最後の1ビットが反転して1101000になれば、余りは001です。データ部分だけでなく、添えた検査値の誤りも検査対象になります。

    この仕組みは、受信した列を「送った列」と「反転した場所だけを1にした誤りパターン」のXORとして考えると見通せます。多項式の余りはXORに対して線形です。送った列の余りが0なので、受信側に残るのは誤りパターンを割った余りです。

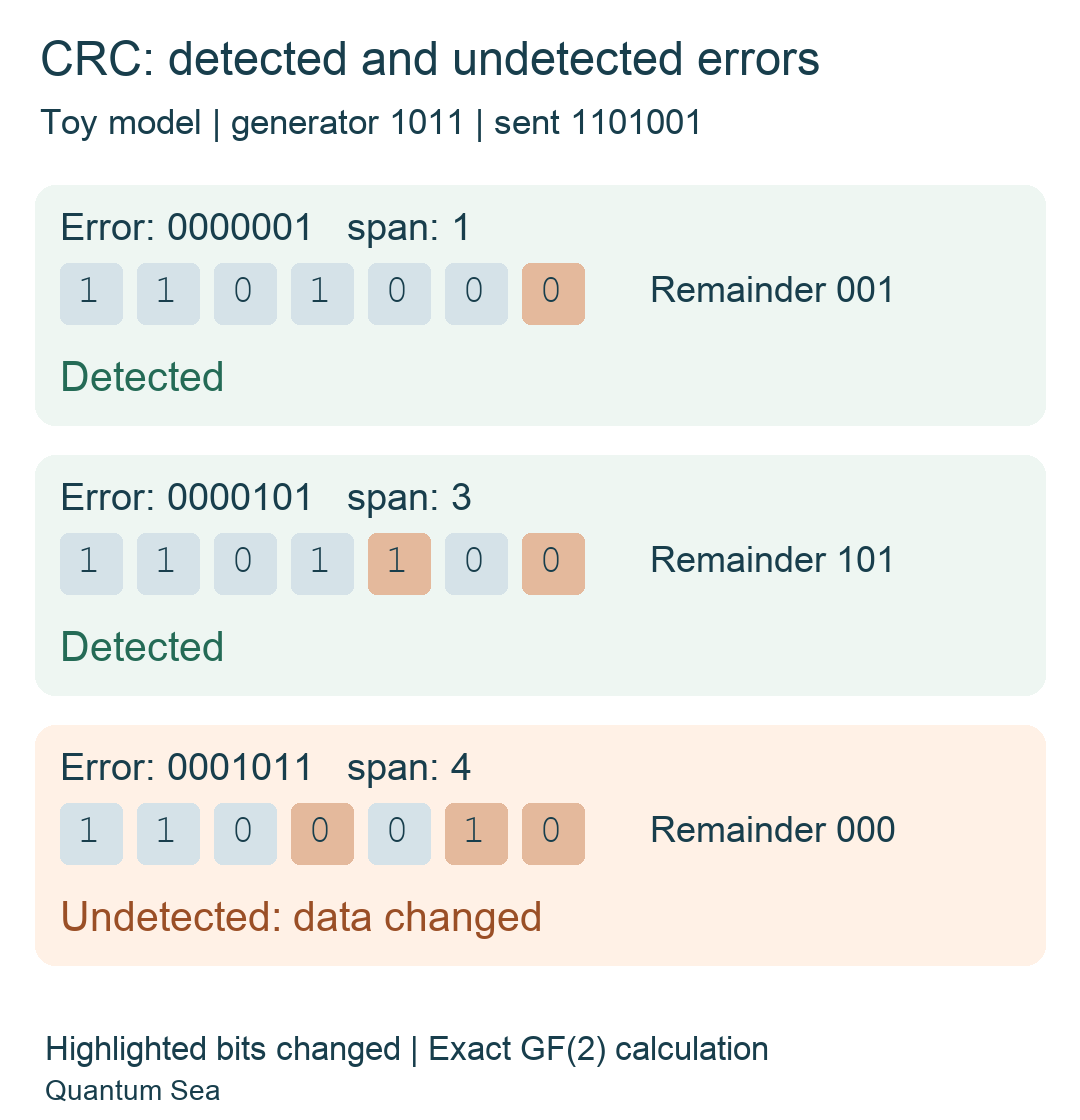
    送信列1101001に対し、誤り0000001では受信列1101000の余り001、誤り0000101では1101100の余り101となり検出。誤り0001011では1100010の余り000となり見逃す。生成多項式は1011。
    説明用の3ビットCRCで独自計算した例。色の付いた位置が反転したビットです。3段目ではデータが変わっていても余りが0になります。

    図の3段目にある誤り0001011は、生成多項式1011そのものです。これは割り切れるため、受信列の余りも000になります。元のデータ1101が1100へ変わったことを、この検査だけでは見抜けません。RFC 3385も、誤りが別の正しい符号語へ移る場合に見逃しが起きると説明しています。

    「3ビット以内」は、反転した個数ではなく広がり

    CRCが得意なバースト誤りとは、ある範囲にまとまって起きる誤りです。その長さは、最初に反転した位置から最後に反転した位置までを、両端を含めて数えます。間のビットは変わっていなくても構いません。たとえば101は反転数が2個、バースト長は3です。

    次数rで定数項が1の生成多項式は、長さr以下の非ゼロのバースト誤りを必ず検出します。位置のずれを表すxの累乗を取り除くと、その誤りの多項式は次数r未満です。より高い次数の生成多項式では割り切れず、しかも定数項1なので位置をずらしてもこの性質は変わりません。

    今回のr=3の例なら、長さ1〜3の誤りはどこにあっても検出できます。7ビットの枠に置けるそのようなパターン23種類を全て計算し、余りが0にならないことを確かめました。一方、先ほど見逃した1011は長さ4です。これは実機の通信試験ではなく、決めた多項式に対する全列挙計算です。

    長さがrを超えると全てを見逃すわけでもありません。検出されるかどうかは、その誤りパターンが生成多項式で割り切れるかで決まります。「何ビットのCRCか」に加えて、多項式、保護するデータの長さ、想定する誤りの分布が重要になる理由です。

    実際の規格では、初期値と並べ方まで合わせる

    実装でCRCの値が一致しないときは、多項式だけを確認しても足りません。計算を始める値、入力ビットを処理する向き、最後の反転、検査値を送るバイト順、どのフィールドまで計算に含めるかを照合します。どれかが違えば、同じデータでも別の値になります。

    具体例として、PPPのフレーム形式を定めるRFC 1662の付録C.2では、16ビットFCSの初期値は0xffffです。送信時には計算値を全ビット反転し、下位バイトから付けます。受信時はFCSを含めて計算し、0xf0b8との一致を調べます。説明用モデルの「余り0」を実装へ直接持ち込むと、正しいフレームまで失敗と判定してしまいます。

    CRCに食い違いがあれば、誤りの検出まではできても、それだけで元の値は一意に決まりません。受信側が捨てて再送を待つのか、別の誤り訂正を使うのかは、その上の通信設計の仕事です。また、生成規則を知る相手は変更後のデータに合わせて検査値も作り直せます。意図的な改ざんやなりすましを防ぐ用途には、認証付きの仕組みを別に用意する必要があります。

    CRCを評価するときは、まず対象規格の計算条件をそろえ、既知の検査値で動作を確認します。そのうえで、検出できる誤りの範囲と、残る見逃しを分けて読むと、検査を通ったという結果を過大に解釈せずに済みます。

    出典

    • RFC 3385 — iSCSI CRC/Checksum Considerations(2002年9月、Informational)。第1・3節の誤りモデル、線形性、見逃しの条件を参照。現行の実装値を一律に定める規格ではありません。
    • RFC 1662 — PPP in HDLC-like Framing(1994年7月、STD 51)。第3.1節のFCSと付録C.1〜C.2の16ビットFCS処理を参照。本文の3ビット例と図はQuantum Seaによる説明用の独自計算です。
  • BB84、測って送り直す盗聴で誤りが25%になる条件

    BB84、測って送り直す盗聴で誤りが25%になる条件

    送り手と受け手が同じやり方で測れば、同じ0と1がそろうはずの通信があります。ところが、途中の誰かが信号を測り、その結果を使って送り直すと、値が食い違い始めます。量子鍵配送のBB84は、こうした測定の影響を手がかりに、秘密の鍵を共有する仕組みです。

    よく登場する「盗聴すると誤り率25%」という数字には、条件があります。ここでは理想的な1量子ビットを使い、盗聴者がすべての信号を二つの基底からランダムに選んで測定し、測った状態を送り直す場合を計算します。この方法を、傍受して再送することからintercept-resendと呼びます。通信の雑音や損失はないものとします。

    簡単にまとめると?

    • BB84では、二通りの測り方である基底を使います。送受信者が同じ基底を選んだデータだけを残す「ふるい分け」が、誤り率の分母を決めます。
    • 全信号に対する理想的なintercept-resendでは、盗聴者の基底が外れる確率1/2と、そこから受信値が変わる確率1/2が掛け合わされ、残したデータの誤り率は25%になります。
    • 25%はこの攻撃モデルでの確率です。小さな標本では食い違いを見逃す場合があり、25%未満なら安全という基準にもなりません。

    同じ0を、二通りの基底に載せる

    基底は、どの一組の状態を0と1として区別するかを決めるものです。ここではZ基底の|0〉、|1〉と、X基底の|+〉、|−〉を使います。後者は、|+〉=(|0〉+|1〉)/√2、|−〉=(|0〉−|1〉)/√2という重ね合わせです。どちらの基底でも最初の状態をビット0、二番目をビット1に対応させます。

    送り手アリスは、ビットと基底をそれぞれ同じ確率で選びます。受け手ボブも、アリスの基底を知らないままZかXを選んで測ります。同じ基底なら元のビットを確実に得られます。違う基底なら、0と1が半々です。原論文はこれを単一光子の偏光で示しています。[1]

    例えばアリスがZ基底の0、つまり|0〉を送ったとしましょう。ボブがZで測れば0です。しかしXで測ると、|+〉側と|−〉側に等しい大きさの成分があるため、結果は半々になります。ボブが丁寧に測りさえすれば元の0を読める、という種類の違いではありません。

    25%を数えるのは、基底がそろった後

    受信が終わってから、アリスとボブは使った基底を公開して照合し、同じ基底だった位置だけを残します。これがふるい分け(sifting)です。二人が独立にZ・Xを半々で選ぶ今回の条件では、残る割合の期待値は全体の1/2です。この段階で、残すビットの値をすべて公開するわけではありません。[1]

    以後の誤り率、QBER(quantum bit error rate)は、ふるい分け後のデータについて、アリスとボブの値が異なる割合を指します。基底が違って捨てたデータは、分母にも食い違いの数にも入りません。

    この分母の区別は数字を読むうえで大切です。例えば1,000個を送った理想的な計算なら、平均で500個が残り、その中の125個が食い違うと25%です。125個を送信総数1,000個で割った12.5%とは、数えている対象が異なります。500個や125個は期待値で、毎回その個数になるという予測ではありません。

    盗聴者の基底が外れると、半分の確率で食い違う

    盗聴者イブは、アリスの基底が発表される前にZかXを半々で選んで測定し、得た状態をボブへ送り直します。ふるい分け後だけに注目すると、ボブの基底はアリスと同じです。そこで、イブの基底がアリスと同じ場合と、違う場合に分けられます。

    同じ基底を選ぶ確率は1/2です。この場合、イブは元のビットを正しく読み、その状態を送ります。ボブも同じ基底なので元のビットが得られ、今回の理想条件では食い違いません。

    違う基底を選ぶ確率も1/2です。先ほどの|0〉を、イブがXで測る例を考えます。イブの結果は|+〉か|−〉になり、そのどちらをボブへ送っても、Zで測るボブの結果は0と1が半々です。元は0だったので、半分が食い違いになります。

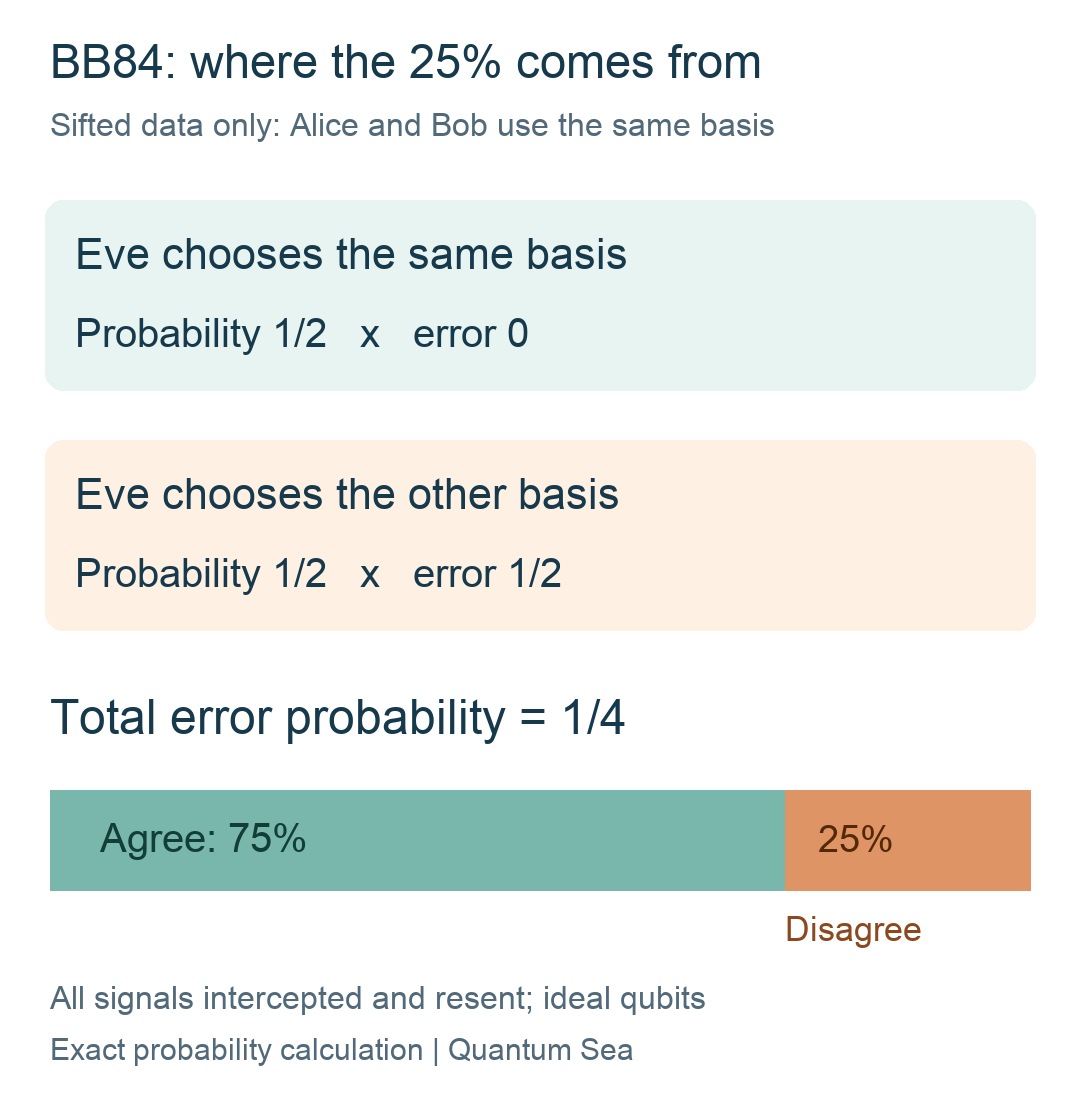
    したがって、ふるい分け後の誤り確率は(1/2)×0+(1/2)×(1/2)=1/4です。同じ議論は、アリスが|1〉、|+〉、|−〉を送る場合にも成り立ちます。本稿では四状態それぞれについて射影測定の確率を列挙し、どの入力でも1/4になることを独自計算で確かめました。実機の測定値ではありません。

    送受信者の基底が一致したデータだけを見る。盗聴者の基底が一致する半分では誤り0、違う半分では誤りが半分。全体の誤り確率は4分の1になる。
    全信号を傍受して測定・再送する理想モデルの独自計算。下の棒は、ふるい分け後のデータに対する確率の内訳です。盗聴者の基底が違っても、受信値が偶然一致する場合があります。

    「測られた信号が必ず壊れる」わけではないことも、この式から分かります。イブの基底が合えば食い違いませんし、外れてもボブの値が偶然合う場合があります。測定の影響は、一つひとつの確定的な警報ではなく、多数の結果に現れる統計的な違いです。

    検査した20ビットが、全部一致することもある

    二人は残したデータの一部をランダムに選び、そのビット値を公開して比較します。検査に使って公開したビットは、秘密の鍵から除きます。[1–2] ここでも、今回の攻撃が毎回独立に行われ、選んだ各検査ビットの誤り確率が1/4という模型に限って考えます。

    1ビットが一致する確率は3/4なので、mビットすべてが一致する確率は(3/4)mです。独自計算では、10ビットなら約5.63%、20ビットなら約0.317%、40ビットなら約0.00101%になります。全信号が攻撃されていても、少ない検査では一つも食い違いを見つけない場合が残ります。

    この数字は、「全信号にこの攻撃があったときに、検査が全部一致する確率」です。全部一致したという結果から、そのまま「盗聴されている確率は0.317%」と逆向きに読むことはできません。また、この式だけで現実の鍵の安全性や必要な検査数を決めることもできません。攻撃の種類と試行間の独立性を限定した計算だからです。

    攻撃する割合を減らせば、25%より小さくなる

    もう一つ、同じ模型の中で条件を変えてみます。イブが各信号を独立に確率fで攻撃し、それ以外はそのまま通すとします。ほかに誤りがないなら、ふるい分け後の誤り率はf/4です。

    例えばf=0.2、つまり平均で20%の信号を攻撃すると、誤り率は5%です。残したデータにも攻撃を受けたものは混ざっていますが、25%には達しません。この小さな例だけでも、「25%を下回ったから盗聴はない」と判定できないことが分かります。

    逆に、観測した食い違いをすべて盗聴の証拠とすることもできません。装置の準備や測定、伝送で生じる誤りもあります。実際の評価には、どの装置・信号源を仮定したか、基底ごとに何個検査したか、標本のばらつきをどう見込んだかが必要です。

    鍵を作るには、検査の先がある

    BB84は、秘密のメッセージ本文をそのまま量子状態で送る方式ではなく、後で使う鍵を共有するための方式です。基底照合や検査に使う古典通信では、相手が誰で、内容が改ざんされていないかを認証する必要があります。[1] 通信路を量子化しただけで、この確認を省けるわけではありません。

    さらに、検査を通ったビット列をそのまま完成した鍵とするのではなく、二人の不一致を直す誤り訂正や、第三者に残り得る情報を抑えるために鍵を短くする処理を、安全性の評価と結びます。ShorとPreskillの論文は、誤り訂正符号ともつれ精製を通してBB84の安全性を証明していますが、その証明には信号源などの仮定があります。[2]

    25%の計算から読み取れるのは、基底を知らずに測って送り直す行為が、ふるい分け後の一致をどう変えるかです。QBERの数字を見たら、まず分母と攻撃・装置の条件を確かめます。そのうえで、検査標本の結果と、最終的な鍵についての安全性の主張を分けると、BB84の仕組みと実用上の評価がつながります。

    出典

    • [1] Charles H. Bennett, Gilles Brassard, Quantum cryptography: Public key distribution and coin tossing。1984年会議録175–179ページのスキャンを2020年に登録したv1。II–III節、特に177ページの基底照合・検査・測定再送の例と古典通信の認証を参照。本稿はZ/Xの状態ベクトルで、盗聴者も基底を半々に選ぶ模型を独自計算しています。
    • [2] Peter W. Shor, John Preskill, Simple Proof of Security of the BB84 Quantum Key Distribution Protocol。2000年5月12日v2、特に4ページのProtocol 3と信号源の仮定。現代のあらゆる装置をこの論文だけで評価できるという意味ではありません。
  • MSG_PEEK、受信データを消費せずに先頭を読む仕組み

    MSG_PEEK、受信データを消費せずに先頭を読む仕組み

    通信の先頭にある数バイトを見て、どの処理へ渡すか決めたい。ただ、その数バイトは後で動く処理にも読んでほしい。受信を一度進めてしまうと、読み取った部分を自分で保存して引き渡す必要があります。ソケットの受信に指定するMSG_PEEKは、データを受信待ちの列へ残したまま、内容を読むためのフラグです。

    簡単にまとめると?

    • 通常のMSG_PEEKは、受信待ちの先頭を消費せずに読みます。繰り返しても、自動的に次の部分へ進むわけではありません。
    • 先に覗いても、そのデータを自分用に確保したことにはなりません。別の処理が受信すると、後の読み取り位置は変わります。
    • 読める状態、今はデータがない状態、送信終了後のEOFを区別します。覗くだけの処理を繰り返すと、受信待ちのデータが残り続けます。

    「内容が返る」と「列から取り出す」を分ける

    ソケットは、通信の相手とデータをやり取りするための窓口です。届いたデータのうち、アプリケーションがまだ受け取っていない部分は、OS側で読み取りを待っています。通常のrecvはそこからデータを受け取り、読み終えた分だけ先へ進みます。一方、MSG_PEEKを付けたrecvでは、内容が返ってもその部分が受信待ちの列に残ります。[1]

    Pythonならsock.recv(2, socket.MSG_PEEK)という形です。2は欲しいデータの上限で、結果はbytesとして返ります。フラグの有無で変わるのは受信待ちのデータの扱いです。「見るだけ」という名前でも、アプリケーションへ内容を渡さずに済む機能や、コピーの費用がなくなる指定ではありません。[2]

    ここからは、データを連続したバイト列として扱うストリームソケットで考えます。先頭位置を変更する特別なソケットオプションは使わず、受信サイズは1以上にします。データグラムの区切りや長さゼロのメッセージは、今回の例に含めません。

    ABを見た後も、次はABから読める

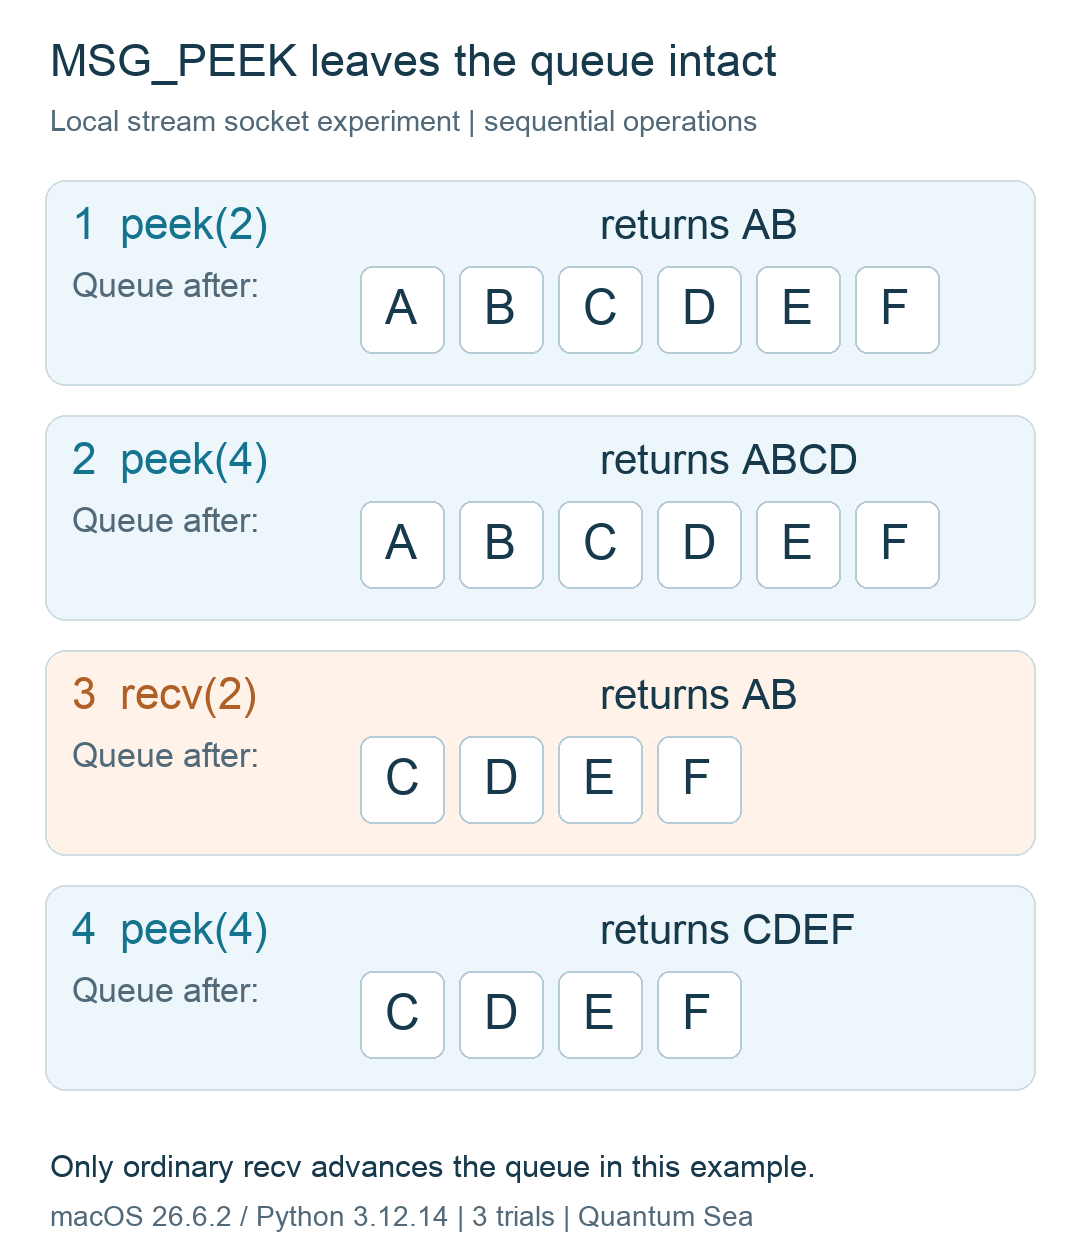
    受信待ちの列にABCDEFが届いたとします。最初に2バイトを覗くとAB、続いて4バイトを覗くとABCDが返ります。最初の操作でABを消費していないため、2回目も同じ先頭から始まるのです。

    そこで通常のrecvで2バイトを受け取るとABが返り、初めて受信待ちの先頭がCへ移ります。その後に4バイトを覗けばCDEFです。覗き読みを何回実行したかではなく、どの操作が実際にデータを消費したかを追うと、位置を見失いにくくなります。

    ABCDEFを受信待ちにした実験の順序。peek 2でAB、peek 4でABCDが返っても列はABCDEFのまま。通常のrecv 2でABを受け取ると列がCDEFになり、次のpeek 4はCDEFを返した。
    同じ受信側で順番に操作した結果を図示。peekはMSG_PEEK付きrecvの略記。文字は各1バイトで、ネットワーク上のパケットを表す図ではありません。

    この順序は、macOS 26.6.2・Python 3.12.14のsocketpairで作ったローカルのAF_UNIX / SOCK_STREAMソケットで3回実行し、いずれも同じ結果になりました。通常のrecvで残りのCDEFを受け取るまで、列には未読のデータが残りました。Linuxの仕様説明と、このMacでの観測は分けています。TCPのパケット分割や通信速度を測った実験ではありません。

    覗いた内容が、後でも自分に届くとは限らない

    先頭を見た直後に別の処理が同じ受信側から読むと、状況は変わります。今回の別の試行では、ABCDを送り、最初の読み手がABを覗いた後、複製したソケットを持つ読み手に通常のrecvでABを受け取らせました。最初の読み手が改めてrecvすると、返ったのはCDでした。

    この試行は、操作の順序を意図的に固定したものです。同時実行の競合がどの頻度で起きるかは測っていません。ただ、覗き読みがデータの予約や占有にならないことは、この順序でも確かめられます。複数の読み手を置く設計では、「先ほど見た先頭を、この後の処理が必ず受け取る」という前提を置けません。

    たとえば、先頭の識別子を見て処理を選ぶ部分と、本体を読み取る部分を分けるなら、誰が受信を進めるかを一つの流れとして管理します。読み手が一つならMSG_PEEKで先頭を残す方法が使えます。複数の段階で受信内容を共有したいなら、一つの読み手が受信してアプリケーション内のバッファへ保存し、必要な部分を各処理へ渡す構成も比較対象になります。

    読めるという通知は、覗いても消えない

    受信できるようになるまで待つ仕組みとして、selectなどがあります。Linuxのselectの説明でいう「読み取り可能」は、その読み取りが待たずに進められる状態です。届いたデータがある場合だけでなく、EOFを返せる場合も含まれます。[3]

    今回のMacで待ち時間を0にしたselectを呼ぶと、ABを覗いた後も読み取り可能でした。通常のrecvでABを消費してもCDEFが残る間は同じです。残りをすべて受け取り、相手がまだ開いている状態になって初めて、読み取り可能ではなくなりました。

    この違いは、受信通知を受けた処理が覗くだけで戻るときに効いてきます。未読データを残したまま、読めるかどうかを何度も調べれば、同じデータに対して処理を繰り返すことになります。先頭の判定後は誰が消費するのか、まだ必要な長さがないならどう待つのかまで決めておく必要があります。特定のイベント通知方式すべてが同じ動作をする、という比較ではありません。

    短い結果とEOFを、必要な長さと一緒に読む

    MSG_PEEKは、指定したバイト数が必ずそろうまで待つという指示でもありません。Linuxの通常の受信は、要求した上限までの範囲で、その時点で返せるデータを返します。[1] 今回も、XYを送って送信側を終了させた試行では、8バイトを覗く指定に対して返ったのは2バイトのXYでした。先頭4バイトに長さを持つ通信規約なら、2バイトの結果だけで長さを解釈してはいけません。

    さらに、何も届いておらず相手も送信を終えていない場合と、送信終了後に未読データを読み切った場合は別です。非ブロッキングにした今回のPythonの受信側では、前者の覗き読みはBlockingIOErrorになりました。後者では、1バイトを要求しても空のbytesが返りました。こちらが、このストリームでのEOFです。

    相手が送信を終えていても、XYが未読なら最初のpeekはXYを返します。通常のrecvでそれを受け取った後、次のpeekが空になりました。終了の有無だけでなく、まだ読んでいないデータが残っているかも結果へ表れます。長さ0を要求した呼出しや、空のUDPデータグラムまでこのEOF判定へ含めることはできません。

    MSG_PEEKを選ぶ判断材料は、「先頭を残す必要があるか」「受信を進める読み手は誰か」「判定に必要な長さが足りないときどうするか」です。単に受信済みの情報を何度も参照したいのであれば、受信後のバッファを参照する方法でも目的を満たせます。OS側の列に残したい理由があるときに、覗き読みの役割がはっきりします。

    出典・参考資料