量子ビットに目的の操作をさせるには、電磁場などの強さを時間とともにどう変えるかを決める必要があります。この制御波形をAIに学習させても、学習中の誤差が小さいだけでは、狙った量子ゲートが正しく働くとは限りません。
コルドバ大学などのLuis Fabraらは、2026年11月2日公開のプレプリントで、物理法則を学習に組み込むニューラルネットワーク「PINN」を使い、1量子ビットと2量子ビットの制御波形を設計しました。特徴は、波形を学ぶ段階、量子ゲートとして確かめる段階、少数の係数や矩形パルスへ変換する段階を分け、それぞれの誤差を調べたことです。成果は数値シミュレーションで、実機のゲート精度を測った報告ではありません。
簡単にまとめると?
- PINNは、量子状態の時間変化と制御波形を同時に学習します。物理法則とのずれや目標状態との差を減らし、波形の始めと終わりには滑らかにゼロへ戻る条件を組み込みます。
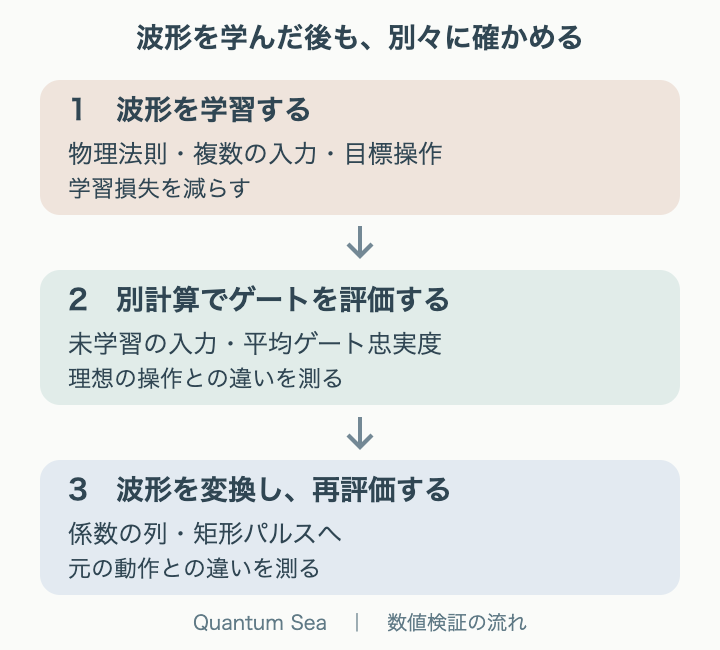
- 学習後の波形を別の数値計算で動かし、学習に使わなかった入力状態や平均ゲート忠実度で評価しました。学習誤差と動作精度を同じものとして扱いません。
- 滑らかな波形を短い数値表現や矩形パルスへ変える際も、元の動作を保てるかを別に検証しました。実機への転送には、振幅・帯域・時間刻みなどの条件が残ります。
物理法則を入れても、答え合わせは別に必要になる
PINNはPhysics-Informed Neural Networkの略です。観測データへの当てはまりだけでなく、対象が従う方程式とのずれも学習時の損失に加える手法です。今回のネットワークは時刻を入力とし、量子状態を表す密度行列の成分と、状態を動かす制御波形を出力します。
学習では、シュレーディンガー方程式に対応する時間発展とのずれ、最後に目標の操作へ到達できたか、密度行列の規格化が保たれるかなどを同時に評価します。さらに、制御波形に特定の関数を掛けることで、開始時と終了時の振幅だけでなく、その一階微分もゼロになるようにしています。スイッチの入れ切りで急に跳ねる波形を避けるための構成です。
ただし、損失は複数の条件をまとめた学習用の指標です。その値がより小さい設定でも、実際に波形を使って計算したゲートの忠実度が高くなるとは限りません。また、ネットワークの重みに対する正則化は、装置の最大振幅や帯域幅を厳密に守る制約ではありません。
一つの入力を動かすことと、ゲートを作ることの違い
量子ゲートは、特定の初期状態だけを目的地へ運べればよい操作ではありません。入力が別の状態でも、同じ変換として働く必要があります。
たとえば1量子ビットのアダマールゲートでは、計算基底の「0」「1」だけでなく、それらの重ね合わせである「+」「−」も含めた四つの状態を使います。すべての状態に共通する一つの波形を学ばせることで、ある状態だけに都合のよい制御になることを避けます。2量子ビットの制御NOT(CX)ゲートでも、異なる基底を組み合わせた複数の入力を同時に扱います。
学習が終わると、得られた波形を取り出し、ネットワークが出した状態の軌跡とは別に、方程式を数値的に解き直します。学習に使わなかったランダムな純粋状態を入力し、理想の出力との重なりを忠実度として調べます。ランダムな状態は、特定の方向に偏らないハール測度に従って選びます。
さらに、入力状態全体にわたる平均ゲート忠実度を求める式とも照合しました。アダマールゲートのユニタリなモデルでは、平均ゲート不忠実度、すなわち1から忠実度を引いた値は8.49×10⁻⁸でした。これは、そのモデルでの理想操作との隔たりです。実機の誤り率や、あらゆる入力での最悪値を示す数字ではありません。
波形を小さく保存できても、ゲートが正確とは限らない
学習に使うネットワークが大きくても、完成した波形を同じ大きさのまま装置へ渡す必要はありません。研究では、波形をチェビシェフ多項式の和として近似し、係数の列へ置き換えました。始点と終点で滑らかにゼロになる条件は、この表現にも組み込んでいます。
対象は139本の制御波形で、31のゲート手順、11のモデル・制御資源の群に分かれています。調べた範囲では、波形1本あたり24係数を使うと、11群すべての平均二乗誤差が10−6を下回りました。これは各群の波形近似誤差の平均に関する条件です。すべての波形の全時刻で誤差がその値以下になることや、ゲートの不忠実度が同じ値以下になることを保証するものではありません。
そのため、ゲートの動作を調べる検証には、別に30係数の表現を使っています。さらに時間を等間隔に分け、各区間では振幅が一定となる矩形パルスへ変換しました。128区間以上の、実際に調べた分割数では、全31手順について、同時に作用する項をまとめて計算する方法とStrang分解による方法が、連続な30係数表現の動作を不忠実度10−5以内で再現しました。
ここで比べている相手は、理想の目標ゲートではなく、変換前の連続な波形です。元の波形に目標とのずれがあれば、忠実に再生してもそのずれは残ります。論文は、もともとの制御資源が足りない例や、変換前から比較的大きな誤差がある例も含めて、この違いを示しています。
| 確かめるもの | 比較する相手 | その指標だけでは分からないこと |
|---|---|---|
| 学習時の損失 | 方程式・目標状態などの条件 | 未学習の入力でのゲート精度 |
| 波形の近似誤差 | 保存された波形の標本 | 量子状態の時間発展がどれだけ変わるか |
| 再生による不忠実度 | 変換前の連続な制御 | 元の制御が理想ゲートに近いか |
| 目標ゲートの不忠実度 | 理想の量子操作 | 校正誤差や帯域制限を含む実機性能 |
装置で使える波形へ進むために
小さな数値誤差は、使える制御の種類やノイズの問題を消すものではありません。論文の例では、ZZ相互作用と二つの局所的なx方向制御だけに限定すると、保存される対称性のため、計算基底で指定したCXゲートの平均忠実度は0.4を超えられません。ゲートの前後に追加の局所回転を許さない条件での結果であり、学習を長く続ければ越えられる壁ではありません。
ノイズの検証でも、ノイズのないモデルで学んだ波形を、そのまま位相緩和や振幅減衰のあるモデルへ入れています。ノイズを含めて再学習した成果ではなく、弱い散逸の範囲で、忠実度が低下する既知の振る舞いを確かめたものです。
実機では、時間を細かく区切るほどよいとも限りません。波形のサンプリング間隔と、一つの操作として予約できる最短時間は異なる場合があり、振幅の校正や装置の帯域も必要です。滑らかな多項式から作っても、矩形パルスの切り替わりは不連続になります。
この研究を読む際には、「学べたか」「別の入力でも目的の操作になるか」「変換後も元の動きを保つか」「装置で実現できるか」を分けると、成果の位置が見えます。前の三段階を数値的に結び付けたうえで、実機の制約を入れた最適化と校正済みの実装が次の課題です。データとコードは著者への合理的な請求で提供されると記されており、公開リポジトリでの再現性が示されたものとは区別できます。
出典
Luis Fabraら, “High-fidelity quantum gate learning via physics-informed neural networks,” arXiv:2611.03851v1、2026年11月2日公開。第III–VI節、図1–10、データ・コード提供欄。査読前プレプリント。論文ページ・PDF。