光で情報を送りながら、途中で戻ってくる弱い反射から、経路のどこに異常があるかも探る。通信と距離の計測を同じ信号で行うとき、量子もつれは二つの役割を同時に助けられるのでしょうか。
2026年11月2日に公開されたプレプリント「Gaussian Quantum Integrated Sensing and Communication」は、送る光と関連づけた補助の光を、受信側と送信側へどう分けるかを調べています。損失と熱雑音を含む理論モデルで、通信の情報量と、反射位置を取り違える確率の減り方を比較した研究です。
簡単にまとめると?
- 送る光と二つの補助モードを関連づけ、一方を通信の受信側、もう一方を反射を調べる送信側で使います。
- 調べた条件では、量子もつれを時間ごとに一方の仕事へ割り当てる方式より、通信と計測を両立できる範囲が広がりました。
- 結果は多数の信号を扱う理論上の性能です。実用的な受信機や、補助の光を配る際の損失を含めて、どこまで利点が残るかは未解決です。
戻ってきた時刻から、反射位置を選ぶ
このモデルでは、送信者と受信者の間に、光を少しだけ反射する箇所が一つあります。大部分の信号は受信者へ進み、一部が送信者へ戻ります。戻るまでの時間が長いほど、反射した場所は遠くなります。
ただし、論文が直接求めるのは、連続した距離を何ミリメートルの精度で測れるかではありません。経路を等間隔の候補位置に分け、戻り光がどの時間帯に現れたかから、正しい位置を選ぶ問題です。背景の熱雑音に弱い信号が紛れるため、位置を取り違える可能性があります。
一方、受信者には光の位相を変えて通常の情報を送ります。位相は、波の振動がどこまで進んだかを表す量です。送信者は自分が加えた位相を知っているので、戻り光を調べる際にその影響を取り除けます。今回の設定では、反射位置の違いが通信先の受信状態を変えないようにモデル化されており、二つの仕事の関係は主に量子資源の使い方に現れます。
補助の光を、どちらの側に置くか
量子もつれを使う光通信や量子照明では、信号とともに用意した補助モードを、受信した光と組み合わせて調べます。モードは光の一つの自由度を表し、ここでは信号用と補助用の光を区別する単位です。補助モードはアイドラーとも呼ばれます。
二モードスクイーズド真空状態(TMSV)には、信号と補助の二つのモードがあります。補助を受信者へ共有すれば、通信の読み取りを助けられます。送信者が手元に保持すれば、戻り光と組み合わせて反射位置を探すのに使えます。同じ補助モードを、そのまま両方へ渡すことはできません。
論文のTMSV方式は、この割り当てを信号のまとまりごとに切り替えます。通信を量子的に助ける区間と、計測を量子的に助ける区間を分け、もう一方の仕事には、もつれによる補助を使わない動作を組み合わせます。計測側に補助を残す区間でも情報を送るため、信号には変位による変調を加えます。この変調にも光のエネルギーが必要です。
三つのモードなら、二つの仕事を同時に助けられる
提案する結合三モードスクイーズド真空状態(C3MSV)は、信号に対して補助モードを二つ用意します。一方は通信の受信者へ共有し、もう一方は送信者が計測のために保持します。二つの補助モードはそれぞれ信号ともつれていますが、補助モード同士の相関は、この状態では古典的なものです。
作り方の一例は、TMSVの補助モードと真空をビームスプリッターに入れることです。光を二つの出力へ分け、信号との相関の配分を変えます。元と同じ量子状態のコピーを二つ作る操作ではありません。
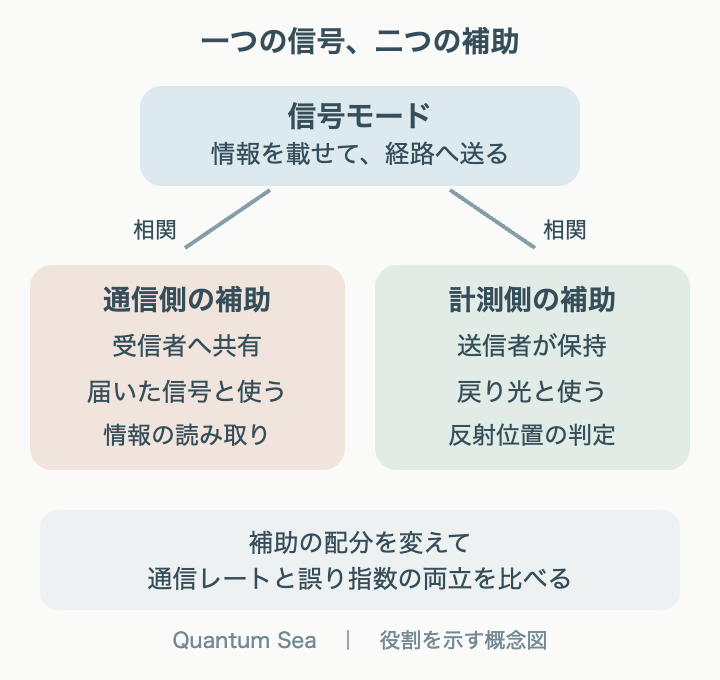
配分はδ(デルタ)という0から1の値で変えます。信号の平均光子数をNとすると、通信側の補助はδN、計測側は(1−δ)Nです。例えばδ=0.5なら、補助側の平均光子数を半分ずつに分けます。通信性能と計測性能がそれぞれ半分になる、という意味ではありません。
比較では、経路へ入れる信号の平均光子数をNにそろえています。信号と補助を合わせた平均光子数は2Nで、三モード方式だから単純に光を一つ分余計に使った、という比較ではありません。論文は、消費するもつれ資源も一つのTMSVで用意できる範囲だと説明しています。ただし、これは補助モードの配送や保持を含む装置の費用まで同じだと示したものではありません。
通信速度と距離精度を、そのまま比べる図ではない
結果を読む鍵は、二つの評価軸の意味です。横軸の通信レートRは、経路を1回使うあたりに運べる情報量です。毎秒何回使えるかは別の条件なので、そのままビット毎秒へは置き換えられません。
縦軸のセンシング誤り指数Eは、独立した信号を多数使ったときに、位置を取り違える確率がどれほど速く小さくなるかを表します。論文の定義は、信号数nが大きい極限での「−log(誤り確率)/n」です。Eが大きいほど同じ信号数で誤りを抑えやすい傾向を意味しますが、有限回の測定での誤り確率を、その値だけから正確に決めることはできません。
| 比較する量 | この研究での意味 | 別に必要な情報 |
|---|---|---|
| 通信レートR | 経路を1回使うあたりの情報量 | 毎秒の使用回数、実装する受信機 |
| 誤り指数E | 多数回使う極限での、位置判定の誤り確率の減り方 | 有限回での確率、距離候補の間隔 |
| 平均光子数N | 1回の信号へ入れる光の量 | 周波数、帯域、繰り返し速度、全装置の消費電力 |
| 両立できる領域 | 提案方式で達成できるRとEの組み合わせ | すべての量子方式に対する最適性 |
数値例では、N=1、通信側と計測側の雑音を表す平均光子数をともに100とし、実効的な通信の透過率と戻り光への結合率をともに0.1にしています。この条件では、三モード方式の達成可能な領域が、二モード方式や、二つの仕事へ時間を分ける比較方式の領域を包みました。通信か計測の一方を上げるために、他方をどこまで下げる必要があるか、という選択肢が広がっています。
信号が非常に弱いN=10−4の例でも、三モード方式には改善が残ります。ただし、Nをさらに0へ近づけた極限では、改善を表す項は通信レートの主要な項に比べて小さくなり、時間分割との差は目立たなくなります。「弱くするほど、いつまでも差が広がる」という結果ではありません。
実際の光回線へ持ち込む前に残ること
モデル名には光リンクが登場しますが、論文の上の数値例は、300Kで約56GHzの搬送波に対応する雑音条件です。その条件で得た改善幅を、通信用の光ファイバーの測定結果として読むことはできません。理論はボソンのモードを扱い、実際にどの周波数や雑音条件へ当てはめるかが重要になります。
また、光を送らないときには、反射位置を背景雑音だけで見分けられないという仮定を置いています。論文ではこれを「受動的な手がかりがない」条件として扱います。信号を送らずとも位置が分かる状況まで、同じ量子優位性を主張してはいません。
通信レートには達成可能な下限を用い、センシングは量子測定を理論上選べる前提で評価しています。三モード方式が、あらゆる量子方式の中で最適だという証明ではありません。実用的な受信機でどれだけ近づけるか、補助の光を受信者へ共有するときの損失にどこまで耐えられるかは、論文自身が次の課題に挙げています。
この研究から得られる設計上の視点は、量子もつれの量だけでなく、誰がどの補助モードを持つかを見ることです。一つの仕事へまとめて渡す時間を切り替える方法と、同じ信号に関係する補助を二か所へ配る方法では、通信と計測を両立できる範囲が変わります。
出典
- Tuna Erdoğanほか「Gaussian Quantum Integrated Sensing and Communication」、arXiv:2611.04047v1、2026年11月2日公開。モデルと指標は第II・III節、比較は図4〜9、未解決の条件は第IV節。査読済み論文としての掲載は、この版では確認していません。