投稿者: SB-admin

  • グラフェンの電子分布を光の一周期より短く追う、サブサイクル運動量顕微鏡

    グラフェンの電子分布を光の一周期より短く追う、サブサイクル運動量顕微鏡

    光の電場は、向きを変えながら物質の中の電子を動かします。その一往復が終わるより短い時間で電子の分布を調べられれば、電流が生まれる過程と、電子が別のエネルギー帯へ移る過程を結び付けて見ることができます。

    レーゲンスブルク大学、マールブルク大学、ユーリヒ研究センターなどの研究チームは、グラフェンを強い中赤外光で駆動し、電子のエネルギーと運動量の分布を追う実験を報告しました。論文は2026年10月28日にNatureで公開されています。光の一周期より短い「サブサイクル」の時間分解能と、広い運動量範囲を同時に得たことで、電子の分布がずれるだけでなく、形を変える様子まで捉えています。[1]

    簡単にまとめると?

    • 短い極端紫外光で電子を試料の外へ取り出し、エネルギーと運動量を測ります。照射のタイミングをずらして、光に駆動される電子分布の変化を再構成します。
    • グラフェンでは分布の位置が動くと同時に、光の電場と平行な方向へ分布が伸びました。実験と理論計算の比較が、バンド間のランダウ–ツェナー–マヨラナ(LZM)遷移の解釈を支えています。
    • 遅延時間を設定する精度は230アト秒、電子分布を見分ける時間分解能は10フェムト秒未満です。両者は別の性能で、単独の電子を実空間で撮影した映像でもありません。

    二つの光で、電子の分布を時間ごとに調べる

    今回使ったのは、炭化ケイ素(SiC)上に成長させた単層グラフェンです。まず中赤外光の電場で電子を動かし、少し遅らせて極端紫外光を当てます。後から来る光は、光電効果によって試料の電子を外へ取り出す役目です。放出された電子を飛行時間型の光電子運動量顕微鏡で検出し、エネルギーと面内の二方向の運動量を求めます。

    運動量の地図から分かるのは、どの方向・大きさの運動量を持つ電子が、どのエネルギーにどれだけ存在するかです。一つの電子が材料の中を進む軌跡を追うのではなく、同じ条件で測定を重ねて分布を作ります。二つの光の間隔を変えると、その分布が時間とともにどう変わるかを調べられます。

    駆動光の中心周波数は30 THzで、一周期は約33フェムト秒です。研究では21.7 eVの極端紫外光を使い、10フェムト秒未満の時間分解能で、第一ブリルアンゾーン全体を見渡せるようにしました。第一ブリルアンゾーンは、結晶の周期性を反映した電子状態を表す運動量空間の基本領域です。グラフェンで重要な六つの角、K点も視野に含まれます。

    一方、230アト秒という値は、二つの光の到着時刻の差を設定する精度です。1フェムト秒は1,000アト秒なので、これは0.23フェムト秒に相当します。タイミングを細かく調整できることと、測定の一枚でどれほど短い変化を分離できるかを分けると、装置の性能を読み取りやすくなります。
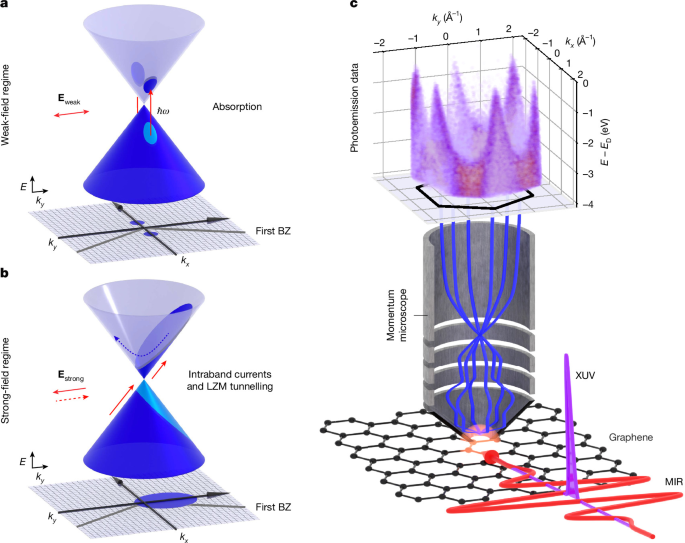
    弱い光による吸収と強い電場によるバンド内加速・LZM遷移、単層グラフェンを二つの光で測る運動量顕微鏡の模式図
    原論文の図1。左上aは弱い光による吸収、左下bは強い電場によるバンド内の加速とバンド間のLZM遷移を表します。右cは中赤外光で駆動し、極端紫外光で放出した電子を検出する構成です。出典:V. Eggersほか、Nature(2026)、図1。CC BY 4.0。原図の内容は変更していません。画像を開くと拡大できます。

    分布のずれと伸びを、別々の手掛かりにする

    グラフェンでは、K点付近の電子のエネルギーと運動量の関係が、頂点を接した二つの円すいのような形になります。これがディラックコーンです。強い電場によって電子が同じバンドの中で加速されると、運動量の分布全体がずれます。さらに、電子が別のバンドへ移れば、分布の形や、上側のバンドを占める電子の数も変わります。

    ランダウ–ツェナー–マヨラナ(LZM)遷移は、系の状態が十分ゆっくりと変わる場合の追随から外れ、エネルギー準位が接近する領域を速く通ることで別の状態へ移る量子的な過程です。今回のグラフェンでは、光の電場によるバンド内の加速と、価電子帯から伝導帯へのバンド間遷移が結び付いています。

    観測では、電子分布の中心が光の電場に応じて移動し、その分布が電場と平行な方向へ伸びました。中心の移動は駆動光と同じ周波数で振動し、幅の変化にはその2倍の周波数の成分が現れます。ただし、幅の振動だけを見て遷移の原因を決めたわけではありません。

    研究チームは、バンド間の結合を含める場合と除く場合を理論計算で比較しました。結合を除くと分布は移動しても丸い形を保ち、結合を含めると実験で見えた伸びを再現します。通常の光吸収による励起との違いや、電場の強さを変えた計算も併せて、LZM遷移によるものと解釈しています。分布の位置・形・電子数を一緒に見ることが、仕組みを見分ける手掛かりになります。

    光に合わせて動ける時間を、散乱から考える

    電子の動きは、光の電場だけで決まり続けるわけではありません。ほかの電子や結晶格子の振動との相互作用によって、運動量の分布が変わります。格子振動を量子として扱ったものがフォノンです。

    論文では、電場と、分布の偏りから求めた電流との位相差を調べ、時間に換算して4.9±0.2フェムト秒を得ています。散乱のない理想的な応答に対応する8.3フェムト秒より短い値です。緩和時間を用いた理論モデルでは、平均散乱時間を9.0±0.7フェムト秒とすると、この位相差を再現できました。この散乱時間は計算との対応から推定した値です。

    さらに散乱の種類を比較した計算から、光学フォノンとの相互作用が、光の位相にそろった電子制御を制限する重要な要因とされています。電子分布がいつ崩れ、どの方向へ広がるかまで測れることは、材料や駆動条件を選ぶ際の比較材料になります。

    新しい電子回路ではなく、動作を見分ける観測基盤

    この成果は、室温・超高真空中の単層グラフェンを対象に、強い光で駆動された電子の振る舞いを調べた基礎研究です。実用回路の演算速度や消費電力、長期の耐久性を示したものではありません。測定では、材料から出た後の電子も光の電場で加速されるため、その影響を補正して材料内部の変化を取り出しています。

    広い運動量範囲を短い時間で見渡せるようになった意義は、電流の変化を一つの値として見るだけでなく、その背後で電子分布がどう移り、伸び、散乱するかまで比較できる点にあります。ほかの量子材料へ広げる場合も、試料に適した光の条件や測定・解析の方法を確かめる必要があります。

    参考資料

    1. V. Eggersほか「Subcycle videography of Landau–Zener–Majorana transitions in graphene」、Nature、2026年10月28日。本文・Methods・Extended Data、図1を参照。
    2. 同研究の著者プレプリント arXiv:2602.12844v1、2026年2月13日。先行版であり、数値・説明は上記の掲載版を優先しています。
  • Richardson外挿、粗い計算と細かい計算を組み合わせて誤差を減らす

    Richardson外挿、粗い計算と細かい計算を組み合わせて誤差を減らす

    積分の計算で区間を細かく分けると、答えが少しずつ変わっていく。そのとき、前に使った粗い分割の答えにも使い道があります。細かい分割の答えとの差に、まだ残っている誤差の手掛かりが含まれているためです。

    Richardson外挿(リチャードソン外挿)は、刻み幅と誤差の関係を利用し、異なる細かさの計算結果を組み合わせて精度を上げる方法です。ここでは台形則による積分を例に、なぜ「細かい答えを4倍して、粗い答えを引く」のかを追います。効き目を決めるのは、計算回数だけでなく、誤差の減り方が想定に合っているかどうかです。

    簡単にまとめると?

    • 滑らかな関数の台形則では、刻み幅を半分にすると主要な誤差が約4分の1になります。その関係を使うと、未知の誤差係数を消せます。
    • 粗い結果をTn、分割数を倍にした結果をT2nとすると、外挿値は(4T2n−Tn)/3です。これは同じ点を使うSimpson則に一致します。
    • 端点で傾きが発散する関数や、丸め・測定ノイズが支配する計算へ、同じ改善率をそのまま期待できません。分割を重ねたときの変化も調べます。

    台形を細かくしたとき、何が残るのか

    区間[a,b]をn等分し、隣り合う点での関数値を直線で結ぶ。各部分の下にできる台形の面積を足したものが複合台形則です。刻み幅をh=(b−a)/nとすると、両端の関数値だけ半分の重みを付け、内部の値と一緒に足してhを掛けます。[1]

    ここで重要なのは、直線と本来の曲線の間に隙間が残ることです。関数が区間の両端を含めて十分滑らかな場合、台形則の結果T(h)は、真の積分値Iに対して次の形で表せます。以下ではhの4乗の項まで扱える滑らかさを仮定します。[1][2]

    T(h) = I + c₂h² + O(h⁴)

    c₂は関数や積分区間で決まる係数で、同じ問題の刻み幅を変えても同じです。O(h⁴)は、hが十分小さいときに残りの大きさをhの4乗に比例する量で抑えられる、という意味です。先頭のc₂がゼロでなければ、hを半分にした主要な誤差はc₂h²/4になります。

    4倍して引くと、未知の係数が消える

    刻み幅がhの結果T(h)と、h/2の結果T(h/2)を並べます。後者を4倍すると、主要な誤差は4×c₂h²/4=c₂h²です。そこからT(h)を引けば、c₂の値を知らなくても誤差の先頭項が相殺されます。一方、真の値の部分は4I−I=3Iなので、最後に3で割ります。

    R = [4T(h/2) − T(h)] / 3

    こうして残る誤差はO(h⁴)になります。係数が消えない通常の場合、刻み幅をさらに半分にしたときの誤差は、およそ16分の1です。二つの値をただ平均するのではなく、誤差の形に合わせた重みを付けています。[2][3]

    台形則では、この1段の外挿がSimpson則と一致します。[1][2] 細かい側の格子には、粗い側の点も含まれています。粗い計算の値を保存しておけば、新しく関数を計算するのは各区間の中点だけです。例えば8分割から16分割へ進めるなら、9点の既存値に8点を追加し、合計17点の値で外挿まで行えます。

    同じ17点でも、答えの使い方で精度が変わる

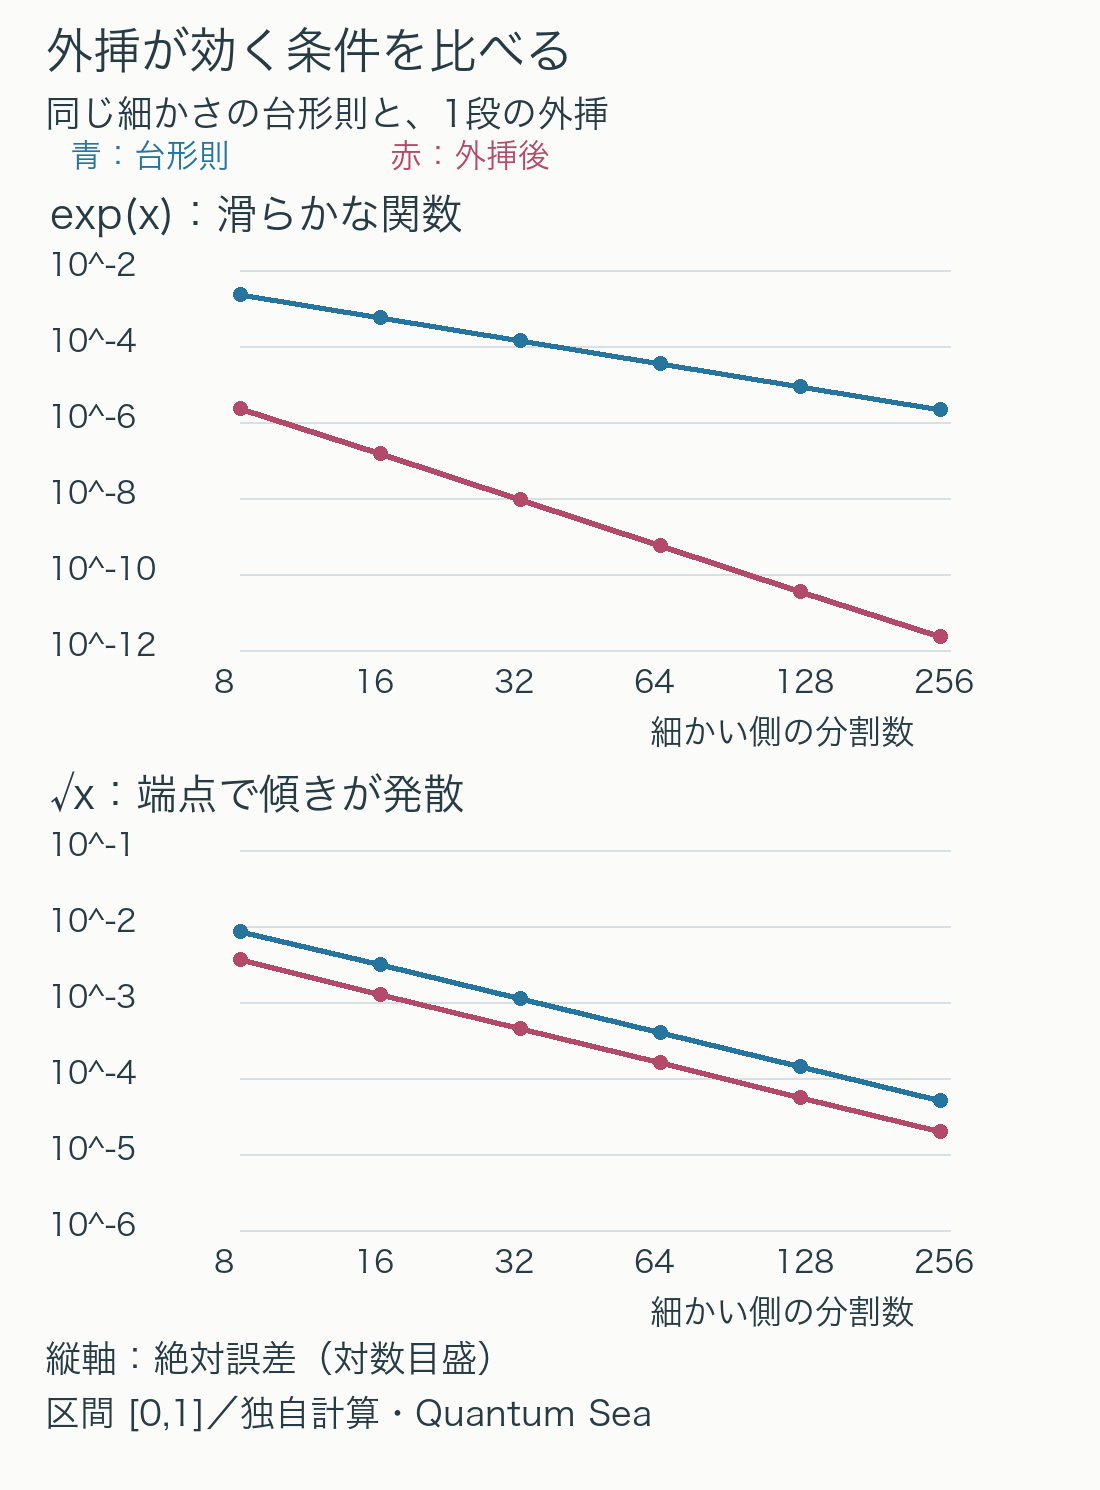
    独自計算として、0から1までのexの積分を求めました。真の値はe−1≒1.718281828459です。台形則では8分割で約1.720518592164、16分割で約1.718841128580になりました。16分割だけを使った絶対誤差は約5.59×10⁻⁴です。

    この二つから外挿すると、結果は約1.718281974052、絶対誤差は約1.46×10⁻⁷になります。関数値の取得点を17点より増やしたわけではありません。粗い格子の情報も使うことで、16分割の台形則に残っていた偏りを大幅に小さくできました。

    さらに16分割と32分割を組み合わせた外挿では、誤差は約9.10×10⁻⁹になり、先ほどの約16分の1です。図の上段は、この減り方を示しています。数値は十進60桁で計算し、80桁での再計算と、Simpson則の重みを直接足す別の式で照合しました。実測データの精度を評価したものではありません。

    区間0から1での独自計算。上段のexp(x)は1段の外挿で台形則より誤差が速く減る。下段の平方根xでは誤差は小さくなるが、外挿後も同じ速さに改善しない。横軸は細かい側の分割数、縦軸は絶対誤差で両軸対数目盛。
    同じ細かい格子の値を使う台形則(青)と、粗い格子も使った1段の外挿(赤)の比較。上下で縦軸の範囲は異なる。真の値が分かる二つの関数による独自計算。

    端点が滑らかでないと、4という重みが合わない

    同じ区間で、関数を√xへ変えてみます。真の積分値は2/3ですが、x=0へ近づくと傾き1/(2√x)が発散します。先ほど使った、端点まで滑らかな関数の誤差展開をそのまま適用できません。

    8分割と16分割の外挿で得た絶対誤差は約0.00127、16分割と32分割では約0.000448でした。小さくはなっていますが、比は約2.83で、16倍の改善ではありません。図の下段でも、赤い線は青い線より下にあるものの、滑らかなexのときのように急には下がりません。

    この結果は「外挿が一切役立たない」という意味ではありません。4倍して引く操作が狙っているのはh²に比例する誤差なので、その形が主要な誤差を表していなければ、期待した次数への改善が起きないということです。例えば√xの積分なら、x=t²と置くと、積分する関数は2t²になり、端点の問題を取り除けます。計算を細かくする前に、変数変換が使えるか考える余地があります。

    外挿した値と、誤差の見積もりを分ける

    真の値が分からない問題では、Tn、T2n、T4nの三つを比べると手掛かりが増えます。h²の項が支配していれば、差の大きさ|Tn−T2n|と|T2n−T4n|の比は約4へ近づきます。比が大きく変動するなら、まだ粗すぎる、係数がたまたま小さい、端点に問題がある、といった可能性を調べます。

    同じ近似から、|T2n−Tn|/3は、細かい側の台形則T2nに残る誤差の目安になります。これは外挿後のRの誤差そのものではありません。exの8/16分割なら、この値は約0.000559で、T16の誤差に近く、Rの誤差約0.000000146とは桁が違います。

    また、各関数値に測定ノイズがある場合や、非常に小さい差を有限桁の数で計算する場合は、差に含まれるものが台形近似の誤差だけではなくなります。細かくしても値が安定しない段階では、外挿を重ねる前に、入力値と数値計算の精度を見直すことが必要です。Richardson外挿の使いどころは、前の計算を捨てず、誤差が規則的に減っている範囲で次の計算へ生かすことにあります。

    出典

    1. NIST Digital Library of Mathematical Functions、§3.5 Quadrature、(i)〜(iii)。台形則、Simpson則、滑らかさを仮定した誤差展開。2026年10月25日保存。
    2. Tobin A. Driscoll・Richard J. Braun、Fundamentals of Numerical Computation, 5.6 Numerical integration、5.6.1〜5.6.3。外挿と格子点の再利用。取得時点のWeb版。
    3. UBC CLP-2 Integral Calculus、Richardson Extrapolation。刻み幅を半分にした結果の組合せ。数値例と図は本文に記した独自計算。
  • 熱方程式のFTCS法、格子を細かくすると時間刻みが厳しくなる理由

    熱方程式のFTCS法、格子を細かくすると時間刻みが厳しくなる理由

    熱の広がりを細かく計算しようと、位置の間隔を半分にする。ところが時間の刻みをそのままにすると、温度が一つおきに上下し、計算を進めるほど振れ幅が大きくなることがあります。熱が発生したのではなく、計算手順が小さな凹凸を増幅している状態です。

    熱方程式を解くFTCS法は、今ある温度から次の時刻の温度を直接求める、比較的単純な方法です。その扱いやすさと引き換えに、位置と時間の刻みを別々には決められません。なぜ格子を細かくすると時間刻みも厳しくなるのかを、更新式と短い計算例から見ていきます。

    簡単にまとめると?

    • 一定の熱拡散率を持つ一次元の熱方程式では、FTCS法の安定性をr = αΔt/Δx²という比で調べられます。周期境界の一様格子で、すべての波数成分を増幅しない条件は0 ≤ r ≤ 1/2です。
    • 同じrを保つには、位置の間隔Δxを半分にすると、時間刻みΔtを4分の1にする必要があります。
    • 発散しないことと、温度変化を正確に再現することは別です。境界値r = 1/2では、格子点ごとに交互に変わる模様が減衰せず残る例があります。

    次の温度を、今の三つの温度から求める

    ここでは内部に熱源がなく、熱拡散率αが一定で正の値を持つ、一次元の熱方程式を考えます。温度をT、位置をx、時間をtとすると、式は∂T/∂t = α∂²T/∂x²です。αの単位はm²/sで、温度の凹凸がならされる速さに関係します。

    FTCSはForward Time, Centered Spaceの略です。時間方向は今から一歩先への変化、空間方向は左右の点を使って微分を近似します。等間隔Δxで並んだ格子点のうち、i番目の温度をTiとし、上付きのnを時間の段階とすると、更新式は次の形になります。

    Tin+1 = r Ti−1n + (1−2r) Tin + r Ti+1n
    r = αΔt/Δx²

    右辺にあるのは、すべて今の時刻の温度です。未知の次時刻の温度をまとめて解く必要がないため、この方法は陽解法に分類されます。

    rが0から1/2までなら、三つの重みr、1−2r、rはすべて0以上で、足すと1になります。次の温度は、今の自分と左右の温度の範囲に収まります。一方、rが1/2を超えると中央の重みが負になり、この「三点の平均として更新する」という性質が失われます。

    交互に並ぶ小さな凹凸が、条件を教えてくれる

    増幅の仕方を見やすくするため、8個の格子点を輪のようにつなぎ、右端の次を左端とする周期境界を使います。ある基準温度からの差を無次元化し、初めの値を+1、−1、+1、−1……と交互に置きます。実際の材料の測定値ではなく、数値計算の挙動を調べるための入力です。

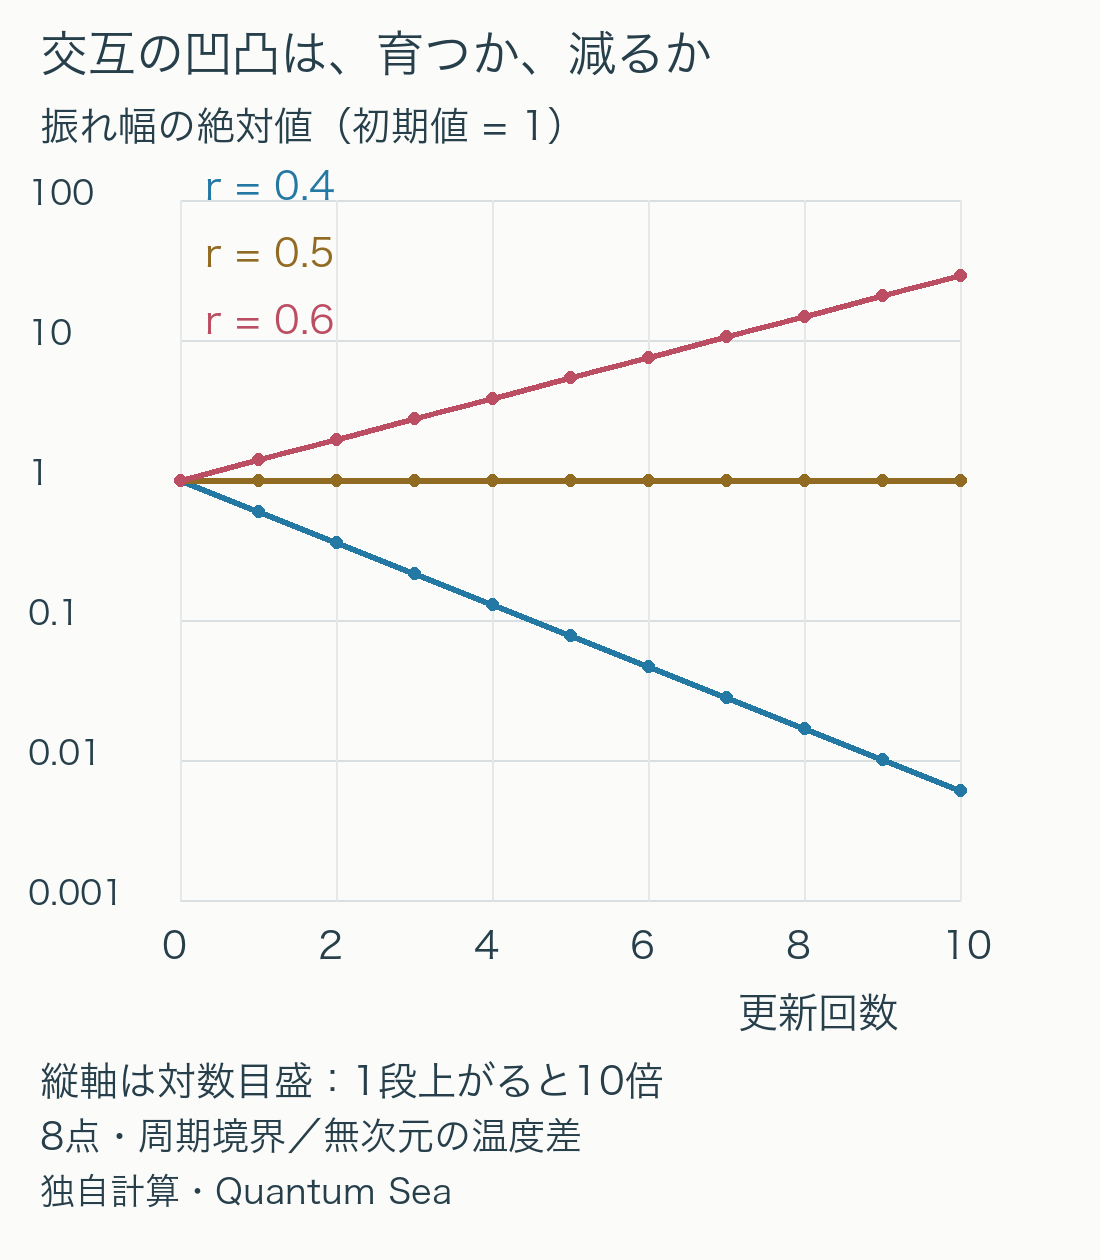
    この並びでは、ある点の値がuなら左右はどちらも−uです。更新式に入れると、次の値は(1−4r)uになります。r = 0.4では毎回−0.6倍、r = 0.5では−1倍、r = 0.6では−1.4倍です。どの場合も符号は交代しますが、振れ幅は順に小さくなる、変わらない、大きくなるという違いが出ます。

    8点の周期格子で交互の初期値を10回更新した独自計算。振れ幅の絶対値はrが0.4なら約0.00605、0.5なら1、0.6なら約28.9。縦軸は対数目盛、横軸は更新回数。
    交互に並ぶ温度差の振れ幅を、初期値1から追った独自計算。縦軸は一目盛りごとに10倍になる対数目盛で、符号の交代は表示していない。横軸は更新回数であり、同じ実時間での比較ではない。Quantum Sea作図。

    10回更新すると、振れ幅はそれぞれ約0.00605、1、28.9になります。r = 0.6のケースでは、ごく小さな誤差として混じった交互の模様でも、更新するたびに育ってしまいます。これが数値的不安定性の具体例です。

    この結果は、特別な並びだけの偶然ではありません。周期境界または無限に続く一様格子で、凹凸を波の成分に分けて調べると、一回の更新での倍率はG = 1 − 4r sin²(kΔx/2)となります。kは空間方向の波数です。どの波数でも|G| ≤ 1を満たす条件が0 ≤ r ≤ 1/2で、格子点ごとに交互になる成分はsin²の部分が1となる端のケースに当たります。

    格子幅を半分にしたら、時間刻みは4分の1へ

    比rの分母にはΔxの二乗があります。同じ熱拡散率のまま格子幅だけを半分にすると、rは4倍になります。もともとr = 0.4で計算していても、時間刻みを変えなければr = 1.6となり、安定範囲を大きく超えます。同じrに戻すには、Δtを4分の1にする必要があります。

    たとえば説明用にα = 1 × 10⁻⁵ m²/sと置くと、Δx = 1 mmでの境界はΔt = Δx²/(2α) = 0.05秒です。Δx = 0.5 mmなら0.0125秒になります。特定の材料を推奨する値ではなく、長さの単位をmにそろえて計算した例です。実際にr = 0.4を選ぶなら、それぞれ0.04秒と0.01秒になります。

    細かな格子には、短い距離にある急な温度差も表せるという利点があります。ただし、その細かな凹凸を陽解法で追うには、時間方向も小刻みに進める必要があります。空間の解像度を上げたときに、計算時間まで増える理由の一つです。

    安定範囲に入った後で、精度を確かめる

    r = 0.5の計算では、交互の模様は発散しませんでした。しかし振れ幅が1のまま残るので、熱によって凹凸がならされる様子を適切に表しているとは言えません。安定条件は、誤差を際限なく増幅させないための条件です。それだけで、欲しい温度分布が正確に得られたことにはなりません。

    計算を確認するときは、まず採用した方程式・格子・境界条件に合う安定条件を調べ、その範囲内で格子幅と時間刻みを小さくした結果を比較します。温度の最大値や注目する位置の変化が、細分化しても十分変わらなくなったかを見るためです。熱拡散率が場所で変わる場合、多次元の場合、別の境界処理や時間積分法を使う場合には、ここで示した一次元FTCS法の式をそのまま使うことはできません。

    出典

  • 二分法、符号の違う両端から解を挟み込める条件

    二分法、符号の違う両端から解を挟み込める条件

    計算した温度や電圧が、ある設定では目標より低く、別の設定では高くなる。その間のどこかで目標に合う設定を探したいとき、まず両端の真ん中を試す方法があります。結果に応じて調べる範囲を半分にし、さらにその真ん中へ進むのが二分法です。

    簡単にまとめると?

    • 区間内で連続な関数の値が両端で正と負に分かれれば、その間に少なくとも一つ解があります。
    • 解を含む側を半分ずつ残すので、区間幅から解の位置の誤差を見積もれます。
    • 途中に不連続な点がある場合や、関数の符号を正しく判定できない場合には、この保証を使えません。

    目標との差を、正と負で読む

    探したい設定を x、計算結果と目標との差を f(x) と書くと、目標に合う場所は f(x) = 0 です。この x を方程式の「根」と呼びます。区間の左端 a で f(a) が負、右端 b で f(b) が正なら、連続な曲線は途中でゼロを通ります。これが中間値の定理による保証です。左右の正負が逆でも成り立ちます。[1]

    ここでいう連続とは、x を少し動かしたときに f(x) が飛び跳ねないことです。単に両端で違う値が出た、という条件より強い意味があります。また、保証されるのは「少なくとも一つ」です。根が一つしかないことまで、両端の符号だけで決まるわけではありません。

    中点 m = (a + b) / 2 で f(m) を計算し、ゼロならそこで終わりです。ゼロでなければ、両端の符号が異なる半区間を残します。たとえば f(a) < 0、f(m) < 0、f(b) > 0 なら、次に調べるのは [m, b] です。関数の傾きを計算せず、値の符号だけで範囲を絞れます。[2]

    √3を探すと、残す区間が見えてくる

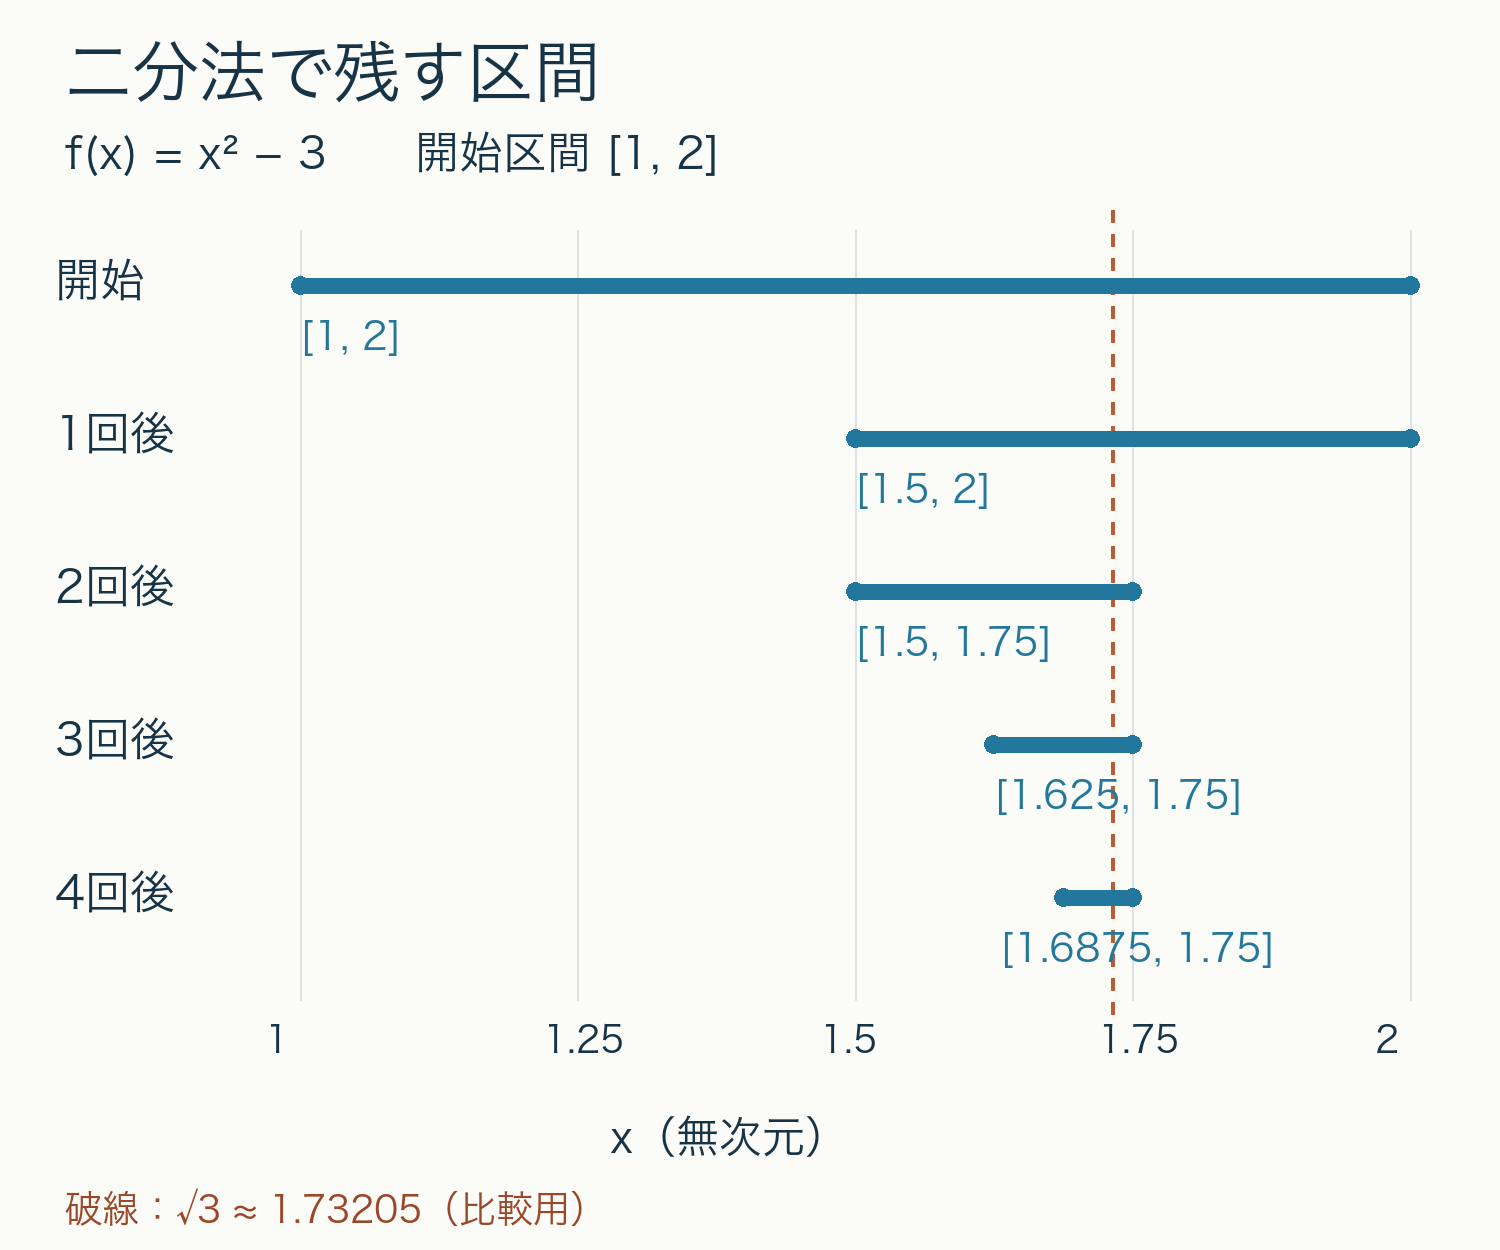
    無次元の計算例として、f(x) = x² − 3 を区間 [1, 2] で考えます。左端では −2、右端では 1 なので、正の根 √3 がこの中にあります。最初の中点 1.5 では −0.75。まだ二乗した値が3に届かないため、左半分を除いて [1.5, 2] を残します。

    次の中点 1.75 では 0.0625 となり、今度は大きすぎます。そこで [1.5, 1.75] へ絞ります。図は、この操作を4回繰り返した範囲です。毎回どちらかの端が根へ近づき、青い区間は根を含んだまま短くなります。

    xの範囲を横軸に、二分法で残す区間を上から順に表示。開始時の1から2が、4回後には1.6875から1.75へ縮む。破線の平方根3はすべての区間内にある。
    f(x) = x² − 3 の独自計算。横軸・関数とも無次元。破線は比較用に示した √3 で、二分法の判定には使っていません。

    初めの区間幅を L とすれば、n 回の絞り込み後の幅は L / 2ⁿ です。残った区間の中点を答えにすると、そこから区間内のどの位置までも、距離は幅の半分以下。したがって、少なくとも一つの根との距離は L / 2ⁿ⁺¹ 以下です。これは丸めのない計算で、根を含む区間を正しく保った場合の評価です。

    今回の L = 1 なら、19回の絞り込みで中点の誤差上限は約 9.54 × 10⁻⁷ になります。目標が絶対誤差 10⁻⁶ 以下なら、必要な回数をあらかじめ見積もれるわけです。区間幅を半分にするたびに誤差上限も半分になりますが、表示した小数の各桁が毎回一つずつ確定する意味ではありません。

    符号が違っても、解がない場合

    f(x) = 1/x を [−1, 1] で調べると、両端の値は −1 と 1 です。しかし、この関数がゼロになる場所はありません。途中の x = 0 で値を定義できず、区間全体では連続でないからです。中点へ進む操作だけをまねると、根ではなく特異点へ近づいてしまいます。式に分母があるときは、区間内で分母がゼロにならないかを先に調べる必要があります。

    逆に、両端が同じ符号だからといって根がないとは限りません。f(x) = (x − 1)² は [0, 2] の両端で1ですが、中点の x = 1 ではゼロになります。曲線がゼロに触れて折り返すため、符号が変わりません。このような偶数重根は、符号変化を出発条件とする方法では一般に取りこぼします。たまたま試した点が根と一致する場合とは分けて考えます。[2]

    計算を止める前に、何の誤差を小さくしたか

    二分法の扱いやすさは、答えの一点だけでなく、根のある区間を残せることにあります。一方、計算機には桁数の限界があり、関数評価にも誤差が入ります。中点が丸めによって端点と同じ値になれば、同じ操作を続けても区間は縮まりません。終了条件には区間幅と反復回数を設け、関数値が有限か、符号の判定に無理がないかも見る必要があります。

    また、f(x) が小さいことと x が根に近いことは別の量です。たとえば g(x) = 10⁻¹²(x − 1) では、x = 0 で関数値の絶対値は 10⁻¹² でも、根までの距離は1あります。関数値だけを小さくする判定では、式の倍率によって印象が変わってしまいます。求める設定値の許容差に合わせて区間幅を決めると、計算結果を使う側の条件と結びつきます。

    二分法は一度に半分ずつ進むため速さには限界がありますが、連続性と初期区間を確かめられる問題では、解の位置を追いやすい方法です。より速い手法へ進む場合にも、最初に根を挟む範囲を見つけておくことが、結果を確かめる足場になります。[2]

    出典

    1. AMSI・VCAA — The bisection method(2015年の教材。中間値の定理、連続性、区間幅と誤差の説明)。
    2. GNU Scientific Library 2.8 — One Dimensional Root-Finding(Root Finding Caveats、Root Bracketing Algorithms、Search Stopping Parameters)。
  • ギブス現象、項数を増やしても段差の飛び出しが消えない理由

    ギブス現象、項数を増やしても段差の飛び出しが消えない理由

    正弦波をたくさん足し合わせると、四角い波形を描けます。足す波を増やせば角も鋭くなりますが、段差の近くには、元の高さを少し超える山が残ります。計算を細かくしたのに、なぜこの飛び出しは消えないのでしょうか。

    簡単にまとめると?

    • ギブス現象は、不連続な段差をフーリエ級数の途中までの和で表すと、その近くに飛び出しが残る現象です。
    • 項数を増やすと、山は段差のすぐそばへ寄ります。しかし、元の値からの飛び出し量は、段差全体の高さの約9%へ近づきます。
    • 波形の再現性を見るときは、山の高さと段差からの距離を分けて比べる必要があります。細い領域に収まることと、最大の誤差が小さくなることは別です。

    まず、何を足しているのか

    ここでは、下側が−1、上側が+1の理想的な矩形波を考えます。矩形波とは、二つの高さを交互に取る四角い波形です。位相を表す横軸を x とし、−π < x < 0 では−1、0 < x < π では+1、それを周期2πで繰り返すものとします。段差の高さは、1−(−1)=2です。

    この波形は、基本の正弦波に、3倍、5倍、7倍……の細かな正弦波を加えることで近似できます。ただし、細かな波ほど重みを小さくします。例えば最初の3項なら、次の和です。

    S₃(x)=(4/π)[sin x + sin(3x)/3 + sin(5x)/5]

    以下の N は、こうして足す奇数次の正弦波の本数です。N=5なら1、3、5、7、9次までを使います。最高次数の9と、項数の5を混同しないようにします。元の係数を変えずに途中で足し止める、普通のフーリエ級数の部分和を扱います。

    125項にしても、最大値は1を超える

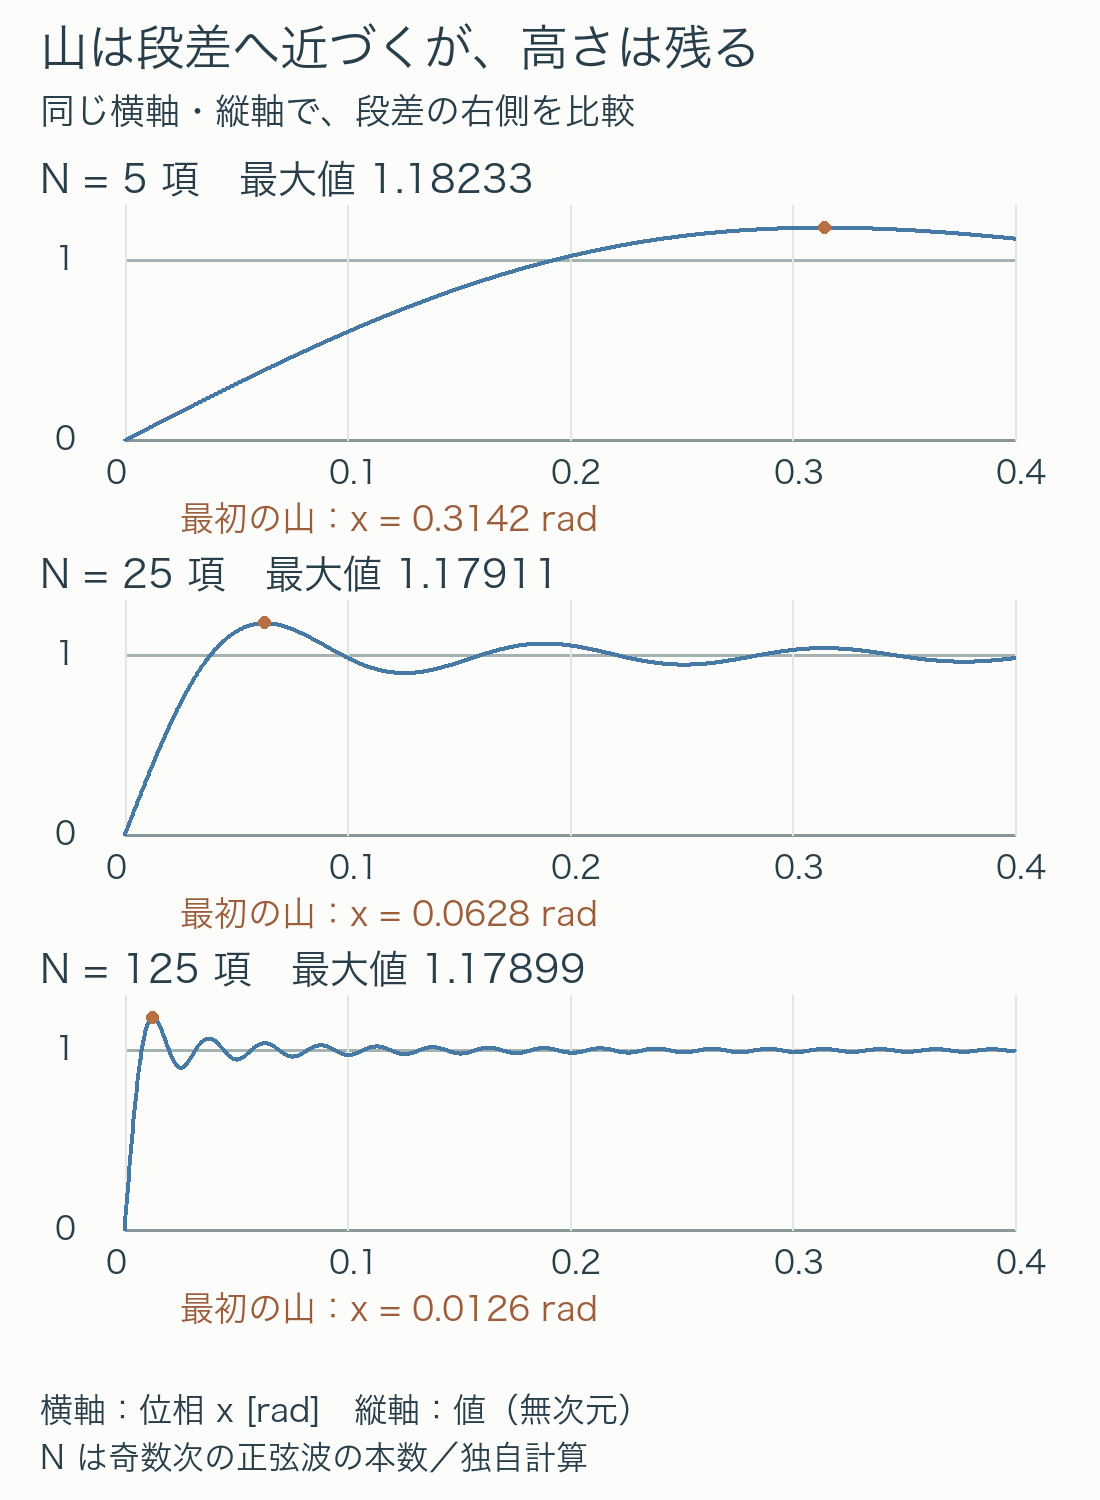
    この和を独自に計算し、段差の右側にできる最初の山を比較しました。値も位相 x も、この例では無次元です。x は角度としてラジアンで表しています。

    奇数次の正弦波を5、25、125項足した波形を同じ軸で比較。段差の右側の最初の山はx約0.3142、0.0628、0.0126ラジアンへ近づく一方、最大値はいずれも約1.18。上側の元の値は1。
    理想的な矩形波のフーリエ部分和を独自計算。図は段差の右側のみを示し、横軸・縦軸の範囲を揃えた。実測値ではない。
    項数 N 最初の山の x 山の高さ
    5 0.3142 rad 1.18233
    25 0.0628 rad 1.17911
    125 0.0126 rad 1.17899

    5項から125項に増やすと、山と段差との距離は25分の1になります。一方、山の高さは約1.18のままです。「より狭いところに収まった」とはいえますが、「どこを見ても元の値からずれなくなった」とは、まだいえません。

    項数を限りなく増やしたとき、この最初の山は約1.17898へ近づきます。上側の値1からの超過は約0.17898です。それを段差全体の高さ2で割ると、約0.08949、つまり約8.949%になります。「約9%」はこの割合です。上側の値1を基準にするなら約18%に当たり、分母が違います。また、有限の項数で常にぴったり9%になるわけでもありません。

    山が残る場所も、項数とともに動く

    この例では、最初の山の位置は x=π/(2N) と求められます。和を微分すると、段差の右側で最初に傾きが正から負へ変わるのがこの位置になるためです。Nを5倍にすれば、山までの距離は5分の1になります。

    ここで二つの見方を分けると、疑問がほどけます。一つは、段差から離れた同じ場所を見続ける見方。例えば x=0.4 を固定して項数を増やせば、部分和はその場所の元の値1へ近づきます。近づき方は上下に揺れてよく、毎回一方向に改善するとは限りません。

    もう一つは、項数を変えるたびに最も飛び出した山を追いかける見方です。このとき観測する場所は固定されず、x=π/(2N)に沿って段差へ寄っていきます。そこで見る超過が約0.179残るのです。同じ場所での収束と、場所を動かして探す最大のずれは、異なる問いです。

    段差のちょうど中央 x=0 も別に考える必要があります。ここでは各正弦波が0なので、何項足しても和は0です。この理想的な矩形波では、それは左右の値−1と+1の平均に当たります。山が段差へ寄ることは、x=0の値が山の高さになることを意味しません。

    波形を比較するとき、何を確認すればよいか

    まず、段差の大きさを揃えます。高さ2の段差で生じた約0.18の飛び出しを、高さ1の段差の飛び出しと、そのまま比べることはできません。次に、横軸の拡大率を揃えます。毎回山の周囲だけを拡大すると、山が段差へ寄ったことが図から読み取りにくくなります。

    そのうえで、段差からどれだけ離れた領域を使うのか、最大値の超過が問題になるのかを分けて考えます。段差付近の狭い範囲を除いて形を再現したい場合と、どの位置でも上限を超えないようにしたい場合では、同じ波形への評価が変わります。

    なお、ここで確かめたのは、瞬間的に値が変わる理想的な周期波形を、係数を変えずに途中まで足した場合です。重み付けを変えた再構成や、有限の立ち上がり時間を持つ実測信号に、この数値をそのまま当てはめることはできません。観測した山が何に由来するかを判断するには、入力波形と再構成の手順も確認する必要があります。

    出典

  • 群速度と位相速度、細かな波と包絡線が違う速さで進む理由

    群速度と位相速度、細かな波と包絡線が違う速さで進む理由

    細かな波がいくつも並び、その全体が一つのふくらみになって進んでいく。波形を見ていると、内側の山と、ふくらみの中心が同じ速さでは動かないことがあります。「波の速さ」を一つの数字で表す前に、どの部分を追っているかを決める必要があります。

    細かな振動の同じ位相を追うのが位相速度、近い周波数の波を重ねたときの包絡線を追うのが群速度です。二つの違いを、波の重ね合わせからたどります。

    簡単にまとめると?

    • 位相速度は一つの正弦波の同じ位相が進む速さで、角周波数ωと波数kからω/kで求めます。
    • 近い二つの波を重ねると、細かな振動とは別にゆっくり変化する包絡線ができます。その速さはΔω/Δkで、二つを近づけた極限が群速度dω/dkです。
    • 狭い周波数範囲の波束では群速度が包絡線の移動を表します。分散の曲がりまで効くと波束の形も変わるため、速度一つだけでは伝わり方を表せません。

    一つの波では、同じ位相を追う

    右へ進む正弦波を A cos(kx − ωt) と書きます。xは位置、tは時間です。波数kは一メートル進む間に位相が何ラジアン変わるか、角周波数ωは一秒に位相が何ラジアン進むかを表します。波長λとはk = 2π/λ、周波数fとはω = 2πfという関係です。

    たとえばcosの中身が0の場所を追うなら、kx − ωt = 0を保つように位置が変わります。したがってx = (ω/k)tとなり、その速さはvp = ω/kです。これが位相速度です。波の山を追うという言い方は、この同じ位相を追う操作に対応します。

    ただし、一つの正弦波は同じ模様がどこまでも続きます。短い信号のふくらみを表したければ、周波数の違う波を重ねるところへ進む必要があります。

    二つを重ねると、別の速さで動く輪郭が現れる

    振幅が同じ二つの波を考えます。角周波数の平均をω̄、波数の平均をk̄、二つの差をそれぞれΔω、Δkとすると、三角関数の加法定理から次の式になります。

    cos(k₁x − ω₁t) + cos(k₂x − ω₂t)
    = 2 cos((Δk x − Δω t)/2) cos(k̄x − ω̄t)

    右端のcosは細かな振動です。その手前にあるcosが振幅をゆっくり変え、強め合う部分と弱め合う部分を作ります。この外側の輪郭が包絡線です。差が小さいほど、細かな振動に対して包絡線の変化はゆっくりになります。

    包絡線の同じ位置はΔk x − Δω tが一定になるように進むので、その速さはΔω/Δkです。一方、細かな振動の同位相点はω̄/k̄で進みます。平均の比と、差の比。ここが、二つの速さが分かれる出発点です。

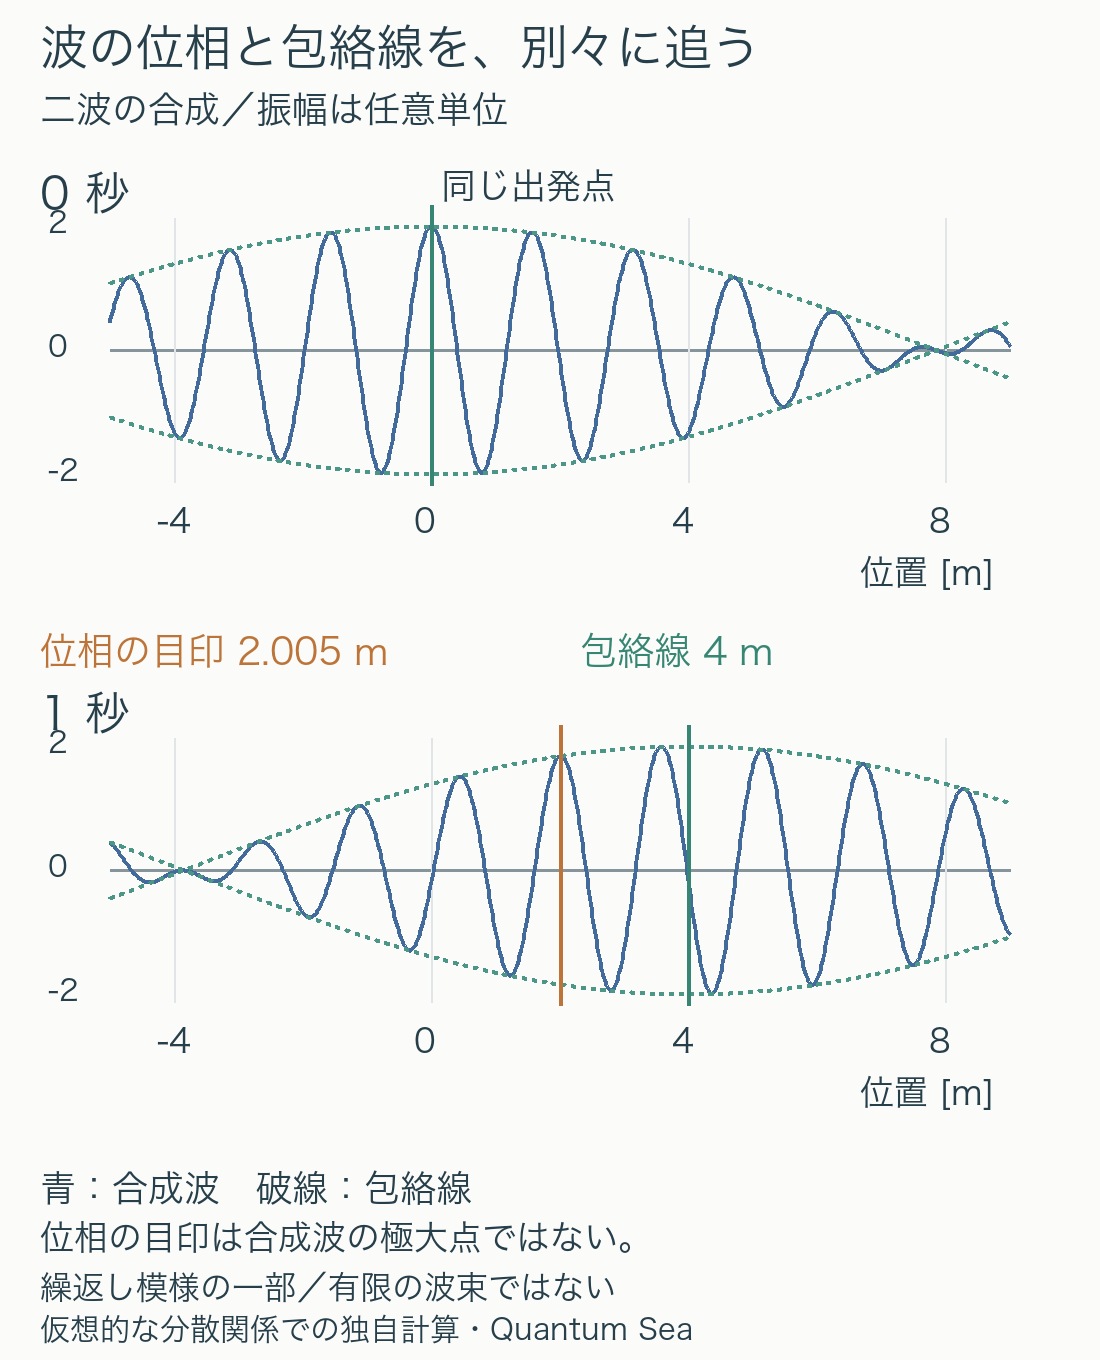
    同じ波形から、約2 m/sと4 m/sが読み取れる

    計算例として、角周波数と波数の関係をω = αk²、α = 0.5 m²/sと置きます。実際の材料を測った値ではなく、速さの違いを見やすくする仮想的な分散関係です。振幅1の波を二つ重ね、k₁ = 3.8 rad/m、k₂ = 4.2 rad/mとすると、ω₁ = 7.22 rad/s、ω₂ = 8.82 rad/sになります。

    この二つでは、k̄ = 4 rad/m、ω̄ = 8.02 rad/sです。細かな振動の同位相点は8.02 ÷ 4 = 2.005 m/s。包絡線は(8.82 − 7.22) ÷ (4.2 − 3.8) = 4 m/sで進みます。一秒後には、同じ出発点から追った目印が約2 mと4 mの位置へ分かれます。

    二つの正弦波の和を0秒と1秒で比較。包絡線の中心の目印は0メートルから4メートルへ、細かな振動の同位相点は0メートルから2.005メートルへ移動する。振幅は任意単位。二波の繰返し模様の一部であり有限の波束ではない。
    独自の二波合成計算。破線は包絡線、青線は合成した波形。オレンジの線は細かな振動の位相の目印で、合成波形の極大点を示すものではない。Quantum Sea作図。

    この図は、無限に続く二つの正弦波からできる繰返し模様の一部です。一つだけの短い波束を表した図ではありません。それでも、細かな振動と包絡線が別々に動く仕組みを、近似せず計算できます。

    二つの波数を4 rad/mへ近づけると、細かな振動の速さは2 m/sへ近づきます。包絡線の速さは、ω = αk²の傾き2αkをk = 4で評価した4 m/sになります。この極限でvg = dω/dkと定義するのが群速度です。

    波束の到着と形を、二段階で考える

    有限の波束は、多数の波数成分を重ねて作ります。中心波数k₀の近くに成分が集まり、その範囲でω(k)をほぼ直線とみなせるなら、中心での傾きdω/dkが包絡線の移動速度になります。グラフでいえば、位相速度は原点からその点へ引いた線の傾き、群速度はその点での接線の傾きです。

    ω = vkのように原点を通る直線なら、二つはどちらもvになり、各成分がそろって進みます。曲線になっていると、二つの傾きは一般に一致しません。さらに、波束が含む範囲で接線の傾き自体が変わるほど曲がりが効けば、包絡線は移動しながら広がったり形を変えたりします。

    短い信号を扱うときは、まず中心付近の群速度から包絡線の移動を考え、その後で信号の帯域にわたる分散から形の変化を調べる。この順序にすると、到着の遅れと波形の崩れを別々に検討できます。ここで扱ったのは線形な重ね合わせと狭帯域近似の説明であり、強い吸収などを含む任意の状況で、群速度をそのまま情報の伝達速度と同一視するための式ではありません。

    出典

  • 全反射、入射角を大きくすると光が外へ抜けなくなる条件

    全反射、入射角を大きくすると光が外へ抜けなくなる条件

    透明なガラスの内側を進んできた光が、表面で折り返すことがあります。金属の鏡を貼っていなくても、外へ出る方向がなくなるためです。ただし、「ガラスの中だから反射する」とは決まりません。光が向かう先の屈折率と、境界に当たる角度の両方が条件になります。

    簡単にまとめると?

    • 全反射は、屈折率の大きい媒質から小さい媒質へ向かう光に起こります。
    • 境界に垂直な線から測った入射角が臨界角を超えると、外へ進む屈折光がなくなります。
    • 同じ入射角でも、外側の屈折率が変われば全反射しなくなる場合があります。光ファイバーのコアとクラッドの組み合わせにも関わる条件です。

    角度は、表面ではなく法線から測る

    光の進む速さを真空中の速さと比べた量が、屈折率 n です。ここでは、光を吸収しない均一な二つの媒質と、平らで滑らかな境界を考えます。入射側の屈折率を n1、外側を n2 とすると、光の曲がる向きはスネルの法則で決まります。[1]

    n1 sin θ1 = n2 sin θ2

    θ1 は入射角、θ2 は屈折角です。どちらも、光が境界に当たる点で引いた垂直な線、法線から測ります。表面すれすれに進む光ほど角度は大きくなり、垂直に当たる光の角度は0度です。

    n1 が n2 より大きいと、屈折した光は法線から遠ざかります。入射角を大きくしていくと、外側の光はさらに境界へ寝ていきます。

    外へ出る方向がなくなる境目が、臨界角

    屈折角が90度へ達すると、屈折光の向きは境界に沿う限界になります。このときの入射角が臨界角 θc です。sin 90°=1を代入すると、次の関係が得られます。[2]

    sin θc = n2 / n1 (n1 > n2)

    さらに入射角を大きくすると、スネルの式は sin θ2 に1より大きな値を要求します。しかし、実際の角度にそのような正弦の値はありません。外側へ伝わる屈折光の方向がなくなり、入ってきた光は入射側へ反射します。これが全反射です。反射角は、全反射の前も後も入射角と等しくなります。

    逆に、屈折率の小さい側から大きい側へ進む場合は、この臨界角を持ちません。屈折した光が法線へ近づくため、同じ仕組みで外への道がなくなることはありません。

    同じ45度でも、空気側と水側では違う

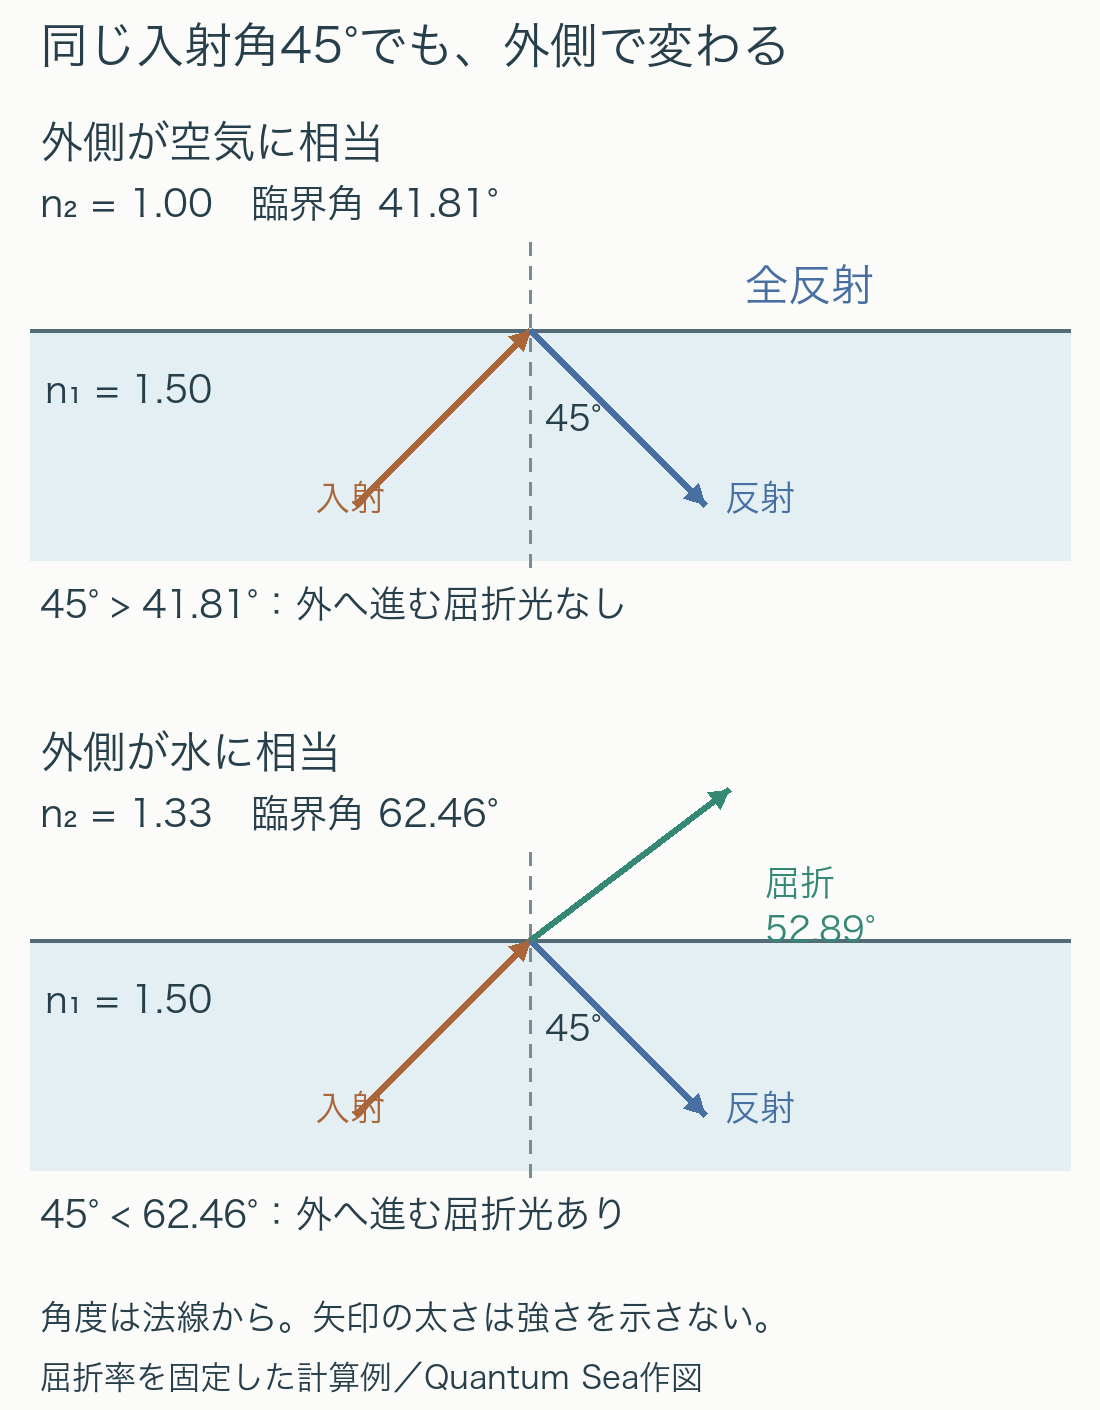
    比較のため、入射側を n1=1.50とした数値例を計算します。外側を空気に相当する1.00とすれば、臨界角は約41.81度です。入射角30度では屈折角が約48.59度となり、光の一部が外へ進みます。入射角45度では臨界角を超え、全反射になります。

    今度は、外側だけを水に相当する1.33へ変えます。臨界角は約62.46度へ大きくなり、45度の光は全反射しません。屈折角約52.89度の方向へ出る光が存在します。いずれも固定した屈折率を使う計算例で、実際の材料の値は波長などの条件とともに確かめる必要があります。

    入射側の屈折率1.50、入射角45度の比較。外側1.00では臨界角41.81度を超えて全反射する。外側1.33では臨界角62.46度より小さく、屈折角52.89度で外へ進む光がある。矢印の太さは光の強さを表さない。
    スネルの法則から計算した光線の向き。入射角は下側の法線から測る。反射・屈折の強さや位相は示していない。Quantum Sea作図。

    この違いから、表面の外側が何に接しているかも、光の閉じ込め方を決める条件だと分かります。「入射角45度」という値だけでは、全反射するかどうかを判定できません。

    光ファイバーでは、外側の低い屈折率が役立つ

    光ファイバーを光線の図で考えると、中心のコアを、その外側のクラッドより高い屈折率にする意味が見えてきます。コアから境界へ向かう光のうち、臨界角を超える向きの光はコア側へ戻されます。外側にも透明な材料があってよく、空気との境界であることは必須ではありません。[2]

    ただし、この図だけで細いファイバーの伝搬状態や損失のすべては決まりません。波として見ると、全反射のときにも外側には境界から離れるほど指数関数的に弱まるエバネッセント場があります。外へ進み続ける屈折光がないことと、境界の外の場が完全にゼロであることは違います。[3]

    材料の組み合わせを比べるときは、まず使用する波長での屈折率をそろえ、次に法線からの入射角を臨界角と比べます。そのうえで、実物の吸収や表面の散乱などを別に評価します。全反射の条件を満たすことは、装置全体の損失がゼロになるという約束ではありません。

    出典

    1. OpenStax, Samuel J. Ling, Jeff Sanny, William Moebs, University Physics Volume 3, 1.3 Refraction。スネルの法則と角度の定義。2016年刊、2026年10月25日閲覧。
    2. OpenStax, University Physics Volume 3, 1.4 Total Internal Reflection。臨界角の条件、図1.14、コアとクラッドの説明。2026年10月25日閲覧。
    3. MIT OpenCourseWare, 18.303 Linear Partial Differential Equations: Analysis and Numerics, Lecture 30(Fall 2014)。1ページ、境界の位相条件と全反射に伴う減衰場。2026年10月25日閲覧。
  • Kahan補償和、丸めで消えた小さな加算を次へ持ち越す仕組み

    Kahan補償和、丸めで消えた小さな加算を次へ持ち越す仕組み

    大きな合計に小さな値を足し続けているのに、計算結果が増えない。浮動小数点数での集計では、こうしたことが起こります。小さな値が入力されていないのではなく、加算のたびに丸められ、合計へ残らないためです。

    Kahan(カハン)補償和は、合計とは別に小さな補正値を持ち、次の加算へ引き継ぐ方法です。どんな計算も正確にするわけではありませんが、消えた増分を毎回捨ててしまう問題を抑えられます。数値を集計するとき、データの件数だけでなく、大きさと符号にも目を向ける理由が見えてきます。

    簡単にまとめると?

    • 浮動小数点数は表せる値が飛び飛びなので、大きな合計へ小さな値を足しても、丸めで元の値に戻ることがあります。
    • Kahan補償和は、加算で生じたずれを補正値として持ち、次の入力へ加えます。合計と補正値の2つを使うのが要点です。
    • 正負の大きな値が相殺する場合など、補償和でも誤る例があります。入力順と実際の数値範囲で、精度の高い参照計算と比較する必要があります。

    10¹⁶に1を足しても増えないのはなぜか

    ここでは、有効桁が2進数で53ビットのbinary64と、最も近い値へ丸め、ちょうど中間なら末尾のビットが偶数になる側を選ぶ「最近接偶数丸め」を考えます。多くの環境で使われるPythonのfloatに対応する条件です。[1]

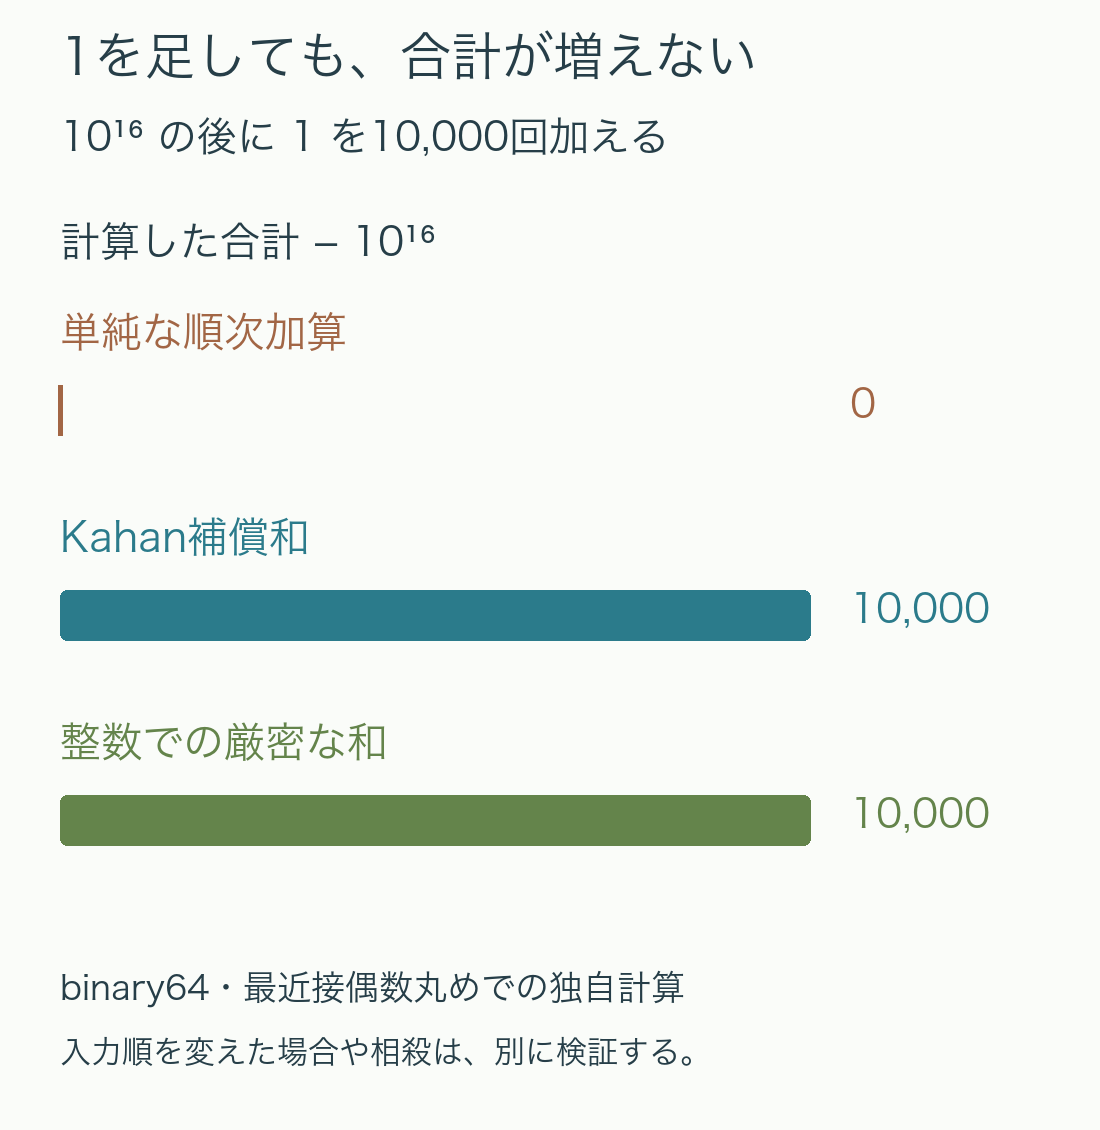
    10¹⁶、つまり10,000,000,000,000,000の近くでは、binary64で隣り合う値の間隔は2です。10¹⁶と10¹⁶+2は表せますが、その間の10¹⁶+1は表せません。10¹⁶へ1を足した結果は、この丸め方では10¹⁶へ戻ります。

    次にもう1を足しても、出発点はまた10¹⁶です。同じことを1万回繰り返しても、途中の合計を1つのfloatだけに保存する順次加算では、増分が一度も残りません。大きな値が先に入った集計ほど、後から届く小さな寄与を取りこぼす可能性があるわけです。

    消えた分を、次の入力に持ち越す

    Kahan補償和では、合計sに加えて補正値eを保存します。次の入力xへ前回の補正を加え、その結果を合計へ足した後で、新しいずれを求めます。Highamの論文で示された形を、Pythonで書くと次のようになります。[2]

    def kahan_sum(values):
        s = 0.0
        e = 0.0
        for x in values:
            old = s
            y = x + e
            s = old + y
            e = (old - s) + y
        return s

    10¹⁶を合計に持った状態で最初の1を加えると、sは増えません。しかし、(old - s) + yは0 + 1となり、補正値eに1が残ります。

    次の1が来ると、前回の1を合わせてy = 2になります。今度は10¹⁶+2を表せるので、合計が2だけ増えます。小さな寄与を別の変数へ逃がすことで、主な合計に入る大きさになるまで持ち越せたのです。

    補正値は常に正とは限りません。丸めが上側へ働いた場合には負の補正が残ります。また、(old - s) + yは、実数の代数式として整理するための式ではありません。括弧の順序で丸めを含む計算を行うことに意味があり、処理系の最適化で演算が並べ替えられるときは、この順序が保たれるかを確認する必要があります。

    1万回の加算を、実際に比べる

    10¹⁶の後に1を1万個並べ、単純な順次加算と上のKahan補償和で計算しました。参照値は、入力を正確な有理数に変換して求めた和です。今回の入力はすべて整数で、入力時の変換では誤差を生じていません。

    10の16乗に1を1万回加えたときの増分。単純な順次加算は0、Kahan補償和と整数での厳密な和はともに10000。binary64・最近接偶数丸めでの独自計算。
    10¹⁶からどれだけ増えたかを比較。Python 3.12.14のbinary64環境でQSが計算。単純な順次加算は、ループ内で1つずつ加える実装です。

    単純な順次加算の結果は10,000,000,000,000,000、Kahan補償和は10,000,000,000,010,000でした。後者はこの例の厳密な和と一致します。

    同じ入力でも、1を1万個先に足して最後に10¹⁶を加えると、今回の単純加算も厳密な和に一致しました。失われる量は、値の組合せだけでなく順序にも左右されます。なお、ここでいう単純加算は明示的な加算ループであり、Pythonの組込み関数sum()全般を指しているわけではありません。

    大きな値どうしが相殺すると、補償和でも誤る

    では、[10¹⁶, 1, −10¹⁶]という順序ではどうでしょうか。厳密な和は1ですが、同じ実装で計算すると、単純加算もKahan補償和も0になりました。

    小さな1はいったん補正値に残ります。ところが、最後の入力−10¹⁶へその1を加える段階で、また丸めが起こり、yは−10¹⁶になります。そこで正負の10¹⁶が打ち消し合い、残したかった1が消えます。補正を次の入力へ足す操作自体にも、有限の精度という限界があるのです。

    この例では、Pythonのmath.fsum()は1を返しました。公式文書では、複数の部分和を追跡して精度を高める関数として説明されています。[3] ただし、それは上のKahan補償和と同じ実装という意味ではなく、公式文書にも丸めや環境に関する条件があります。

    集計方法を選ぶときに確かめたいこと

    まず、大きな値の後に小さな値が続く入力と、正負の大きな値が打ち消し合う入力を分けて試します。今回の2例のように、片方で改善しても、もう片方では誤差が残ることがあるからです。入力順を変えた結果も比較すると、順序への敏感さが分かります。

    次に、合計がほぼ0になる場合は、相対誤差だけで判断しないことも大切です。小さな参照値で割ると相対誤差が大きくなるため、用途上許せる絶対的な差も合わせて見ます。参照値には、十分な精度を持つ計算や、入力値を正確に扱う計算を使います。

    そして、入力された時点で失われた情報は、足し方を変えても戻りません。例えば、本来10¹⁶+1だった値を先にfloatへ丸めて10¹⁶にしてしまえば、補償和に届く前に1が消えています。Kahan補償和が扱うのは、与えられた数を足す途中の誤差です。入力の表現、足す順序、使う集計関数をそれぞれ確認することが、結果を信頼できる範囲を決めます。

    出典

    1. Python 3.15.1 documentation — Floating-Point Arithmetic: Issues and Limitations。binary64の精度と入力表現。資料の版と本文の計算環境は区別しています。
    2. Nicholas J. Higham, The Accuracy of Floating Point Summation, SIAM Journal on Scientific Computing, 14(4), 783–799, July 1993。Kahan補償和とその条件はpp.790–791。
    3. Python 3.15.1 documentation — math.fsum。部分和を用いた集計と丸め条件。
  • 臨界減衰、抵抗を強めすぎると戻りが遅くなる理由

    臨界減衰、抵抗を強めすぎると戻りが遅くなる理由

    ばねにつながれた物体を少しずらして放すと、元の位置を行き過ぎて揺れ続けます。動きを妨げる抵抗を加えれば揺れは収まりますが、抵抗を強くすればするほど早く戻るわけではありません。強すぎる抵抗は、戻ろうとする動きまで遅くします。その境目にあるのが臨界減衰です。

    簡単にまとめると?

    • 質量とばねが同じでも、抵抗の強さによって、揺れながら戻る動きと揺れずに戻る動きに分かれます。
    • 速度に比例する抵抗の模型では、減衰比ζ=1が臨界減衰です。これより抵抗を強めた過減衰では、ゆっくり戻る成分が残ります。
    • 速さを比べるには、初期位置・初速度に加えて、行き過ぎを許すか、どの範囲に収まればよいかも決めます。

    ばねは戻そうとし、抵抗は動きを妨げる

    ここでは、質量mの物体に線形ばねとダンパーがつながった、動く方向が一つの模型を考えます。ダンパーは動きを妨げる部品で、この模型では抵抗力を速度vに比例する−bvとします。ばねの力は、つり合い位置からのずれxに比例する−kxです。bは減衰係数、kはばね定数を表します。[1]

    放した後に外から押し続けなければ、運動方程式は次の形になります。

    m x″ + b x′ + k x = 0

    x′は速度、x″は加速度です。bの単位はN·s/m、kの単位はN/m。ばねが戻る力を生み、抵抗がその運動からエネルギーを奪います。位置が同じでも速く動いているほど抵抗は大きくなります。

    抵抗が弱いと、物体はつり合い位置に着いても勢いが残っており、その先へ進みます。反対側でばねに引き戻されるため、行き来しながら揺れが小さくなります。抵抗を十分に強めると、この往復がなくなります。

    境目を表す減衰比ζ

    抵抗の大小は、bだけでは判断できません。同じ抵抗でも、重い物体や硬いばねでは動きが変わるからです。そこで、抵抗がないときの固有角振動数ω₀と、抵抗の相対的な強さを示す減衰比ζを使います。

    ω₀ = √(k/m)、ζ = b / (2√(mk))

    • 0<ζ<1:不足減衰。揺れながらつり合い位置へ近づきます。
    • ζ=1:臨界減衰。揺れる解と揺れない解の境目です。
    • ζ>1:過減衰。往復する揺れはなくなりますが、抵抗を増やすほど遅い戻り方が現れます。

    「揺れない」は、どんな初速度でも一度もつり合い位置を越えないという意味ではありません。向きと大きさによっては、最初の勢いで越えることがあります。以下では同じ正の位置から、初速度0で静かに放す条件にそろえます。[1–3]

    抵抗を2倍にしたのに、戻りが遅くなる

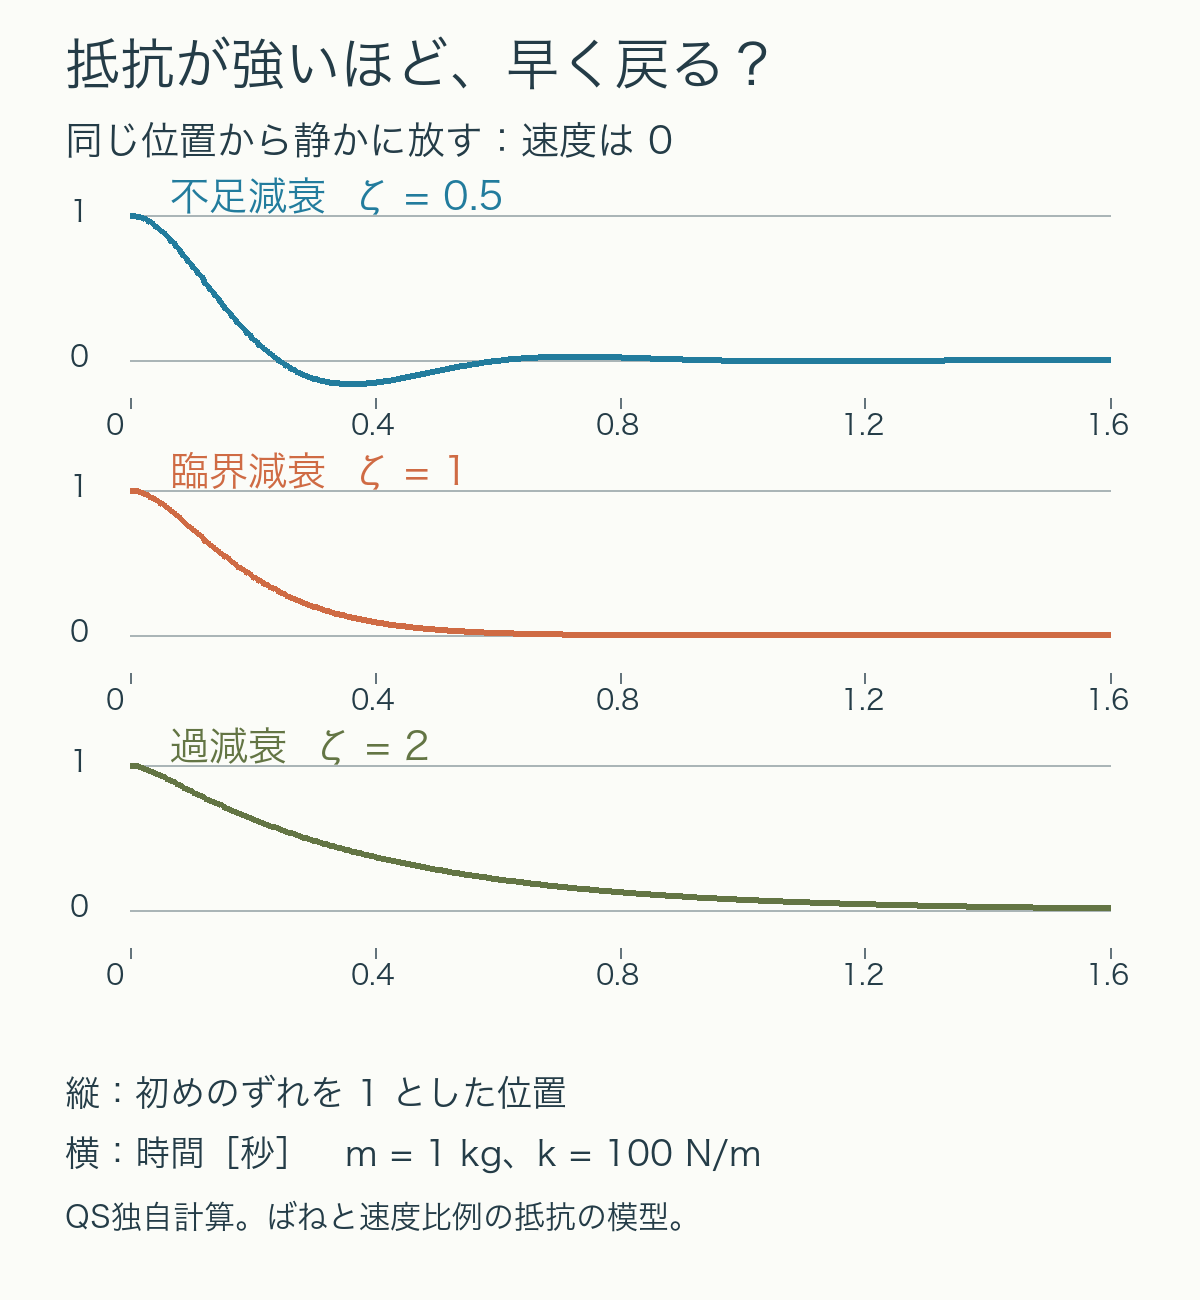
    質量1kg、ばね定数100N/mの模型を、つり合い位置から1cmずらして放します。このときω₀は10rad/s、臨界減衰になるbは20N·s/mです。bを10、20、40N·s/mにした三つの動きを、運動方程式の解から計算しました。

    同じ初期位置・初速度0からの位置変化を三段で比較。不足減衰は0を越えて揺れ、臨界減衰は揺れずに戻り、過減衰はゆっくり戻る。質量1kg、ばね定数100N/m、減衰比0.5、1、2。
    初めのずれを1とした位置の比較。縦軸・横軸の尺度は三段で共通です。QSによる線形模型の計算で、実機の測定値ではありません。

    0.4秒後、臨界減衰では最初のずれの約9.2%が残ります。抵抗を2倍にした過減衰では約36.9%です。一方、不足減衰はすでに反対側へ行き過ぎており、位置は約−15.3%になっています。

    臨界減衰の解は、今回の初期条件なら次の形です。x₀は初めのずれを表します。

    x(t) / x₀ = (1 + ω₀t) exp(−ω₀t)

    過減衰の解には、減る速さが異なる二つの指数関数が含まれます。時間がたつと、遅いほうが戻り方を左右します。その減衰率は、

    r = ω₀ (ζ − √(ζ² − 1))

    です。今回のζ=2ならrは約2.68/s。臨界減衰の指数部分の10/sより小さく、ゆっくり減ります。さらにζを大きくするとrはおよそω₀/(2ζ)、つまりk/bへ近づきます。抵抗が強すぎる領域では、ばねが引く力と抵抗がほぼ釣り合い、物体がじわじわ戻る様子になります。[2、3]

    「着いた」と「落ち着いた」は違う

    不足減衰の物体は、臨界減衰より先につり合い位置を通ることがあります。ただし、その瞬間はまだ動いています。位置を一度通過する速さだけでは、読み取りを始められるほど落ち着いたかは分かりません。

    今回の三つについて、「初めのずれの±2%以内に入り、その後は出なくなるまで」を比べると、不足減衰は約0.808秒、臨界減衰は約0.583秒、過減衰は約1.488秒でした。1cmから始めたので、この許容範囲は±0.2mmです。近づくだけならもっと早くても、その後に再び範囲を外れる動きは待ち時間に含めています。

    これは、選んだ三つの減衰比と初期条件・許容範囲での比較です。臨界減衰があらゆる評価基準で最短とは限りません。行き過ぎを少し許して特定の範囲へ早く収めたい場合には、別の減衰比が候補になります。厳密にx=0へ到達する時刻と、十分小さいずれに収まる時刻も別です。

    機構や指針の動きを比べるときは、抵抗値だけでなく、質量・ばね定数、放し方、許される行き過ぎ、必要な位置精度をそろえると、速さの意味がはっきりします。乾いた面の摩擦、速度の二乗に比例する抵抗、複数の振動モードが強く効く装置には、この一つの線形模型をそのまま当てはめられません。

    参考資料

    1. OpenStax, University Physics Volume 1 — 15.5 Damped Oscillations。速度比例の抵抗と式15.23–15.26、三つの減衰領域。2016年刊、参照したWeb版は2026年10月25日取得。
    2. Kate Scholberg, Duke University — Why is critical damping the fastest return to equilibrium?。2020年2月3日。過減衰で遅い指数成分が残る説明。
    3. Damped oscillator — MITドメインの個人ノート。臨界減衰の一般解を参照。ページ生成日時は2025年10月21日と表示。著者名・内容改訂日は未確認。
  • Welford法、測定値をため込まずに小さなばらつきを計算する

    Welford法、測定値をため込まずに小さなばらつきを計算する

    センサーから測定値が一つずつ届くとき、知りたいのは平均だけとは限りません。値がどれくらい揺れているかも、その場で追いたくなります。過去の測定値をすべて保存して毎回計算し直す代わりに、件数・平均・ばらつきの集計値を更新していく方法がWelford法です。大きな値のまわりにある小さな変化を計算するときにも、この更新の仕方が役立ちます。

    簡単にまとめると?

    • Welford法は、新しい値と現在の平均との差を使い、件数・平均・偏差平方和を一つずつ更新します。
    • 「二乗の合計」から大きな数を引く式は、数学的には正しくても丸め誤差で分散を失うことがあります。
    • 集めたデータ自体の分散なら件数で割り、母集団の分散を不偏推定するなら、条件を満たす標本について件数から1を引いた数で割ります。

    平均の近くにある、わずかな違いを測る

    分散は、値が平均からどれだけ離れているかを表す量です。それぞれの値から平均を引き、その差を二乗して足したものを偏差平方和と呼びます。ここでは、この合計を M2 と書きます。測定値の単位が秒なら、M2や分散の単位は秒の二乗です。平方根を取った標準偏差は、元と同じ秒で読めます。

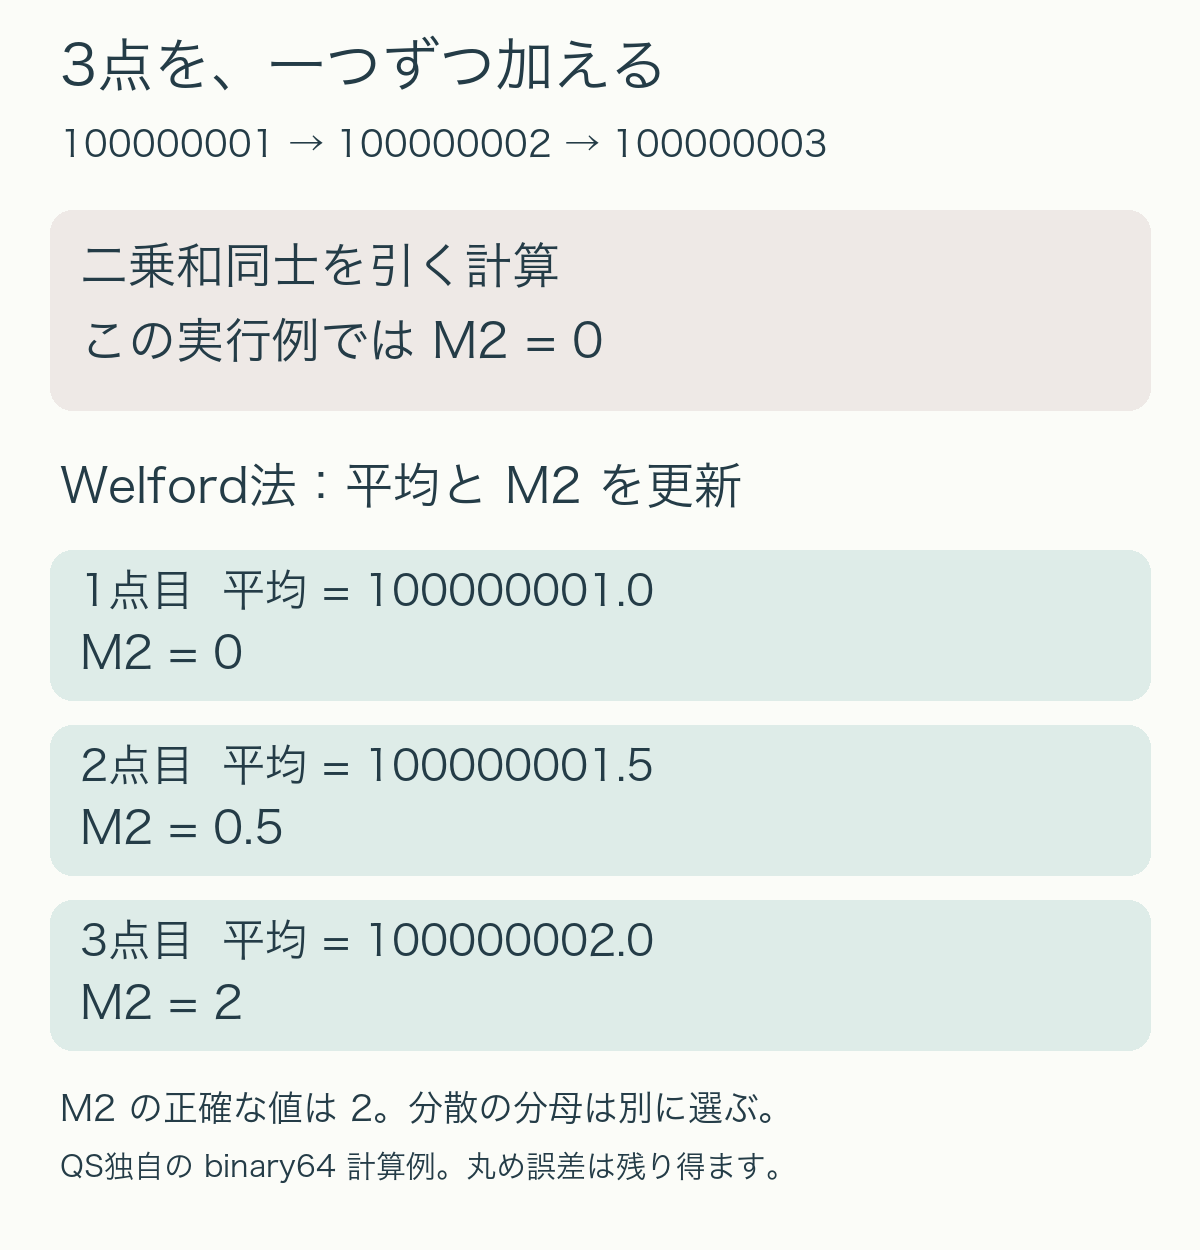
    たとえば、説明用の3点を 100000001、100000002、100000003 とします。平均は 100000002 で、平均との差は −1、0、1。したがって M2 は 1+0+1=2 です。全体に大きな一定値が加わっていても、この3点の間の広がりは変わりません。

    この3点そのものの分散は M2/3=2/3 です。一方、独立に同じ分布から得た標本を使って、有限な母分散を不偏推定する場合は M2/(3−1)=1 を使います。「分散が2/3か1か」という違いは、ここでは計算の失敗ではなく、何を求めるかによる分母の違いです。

    同じ式のはずなのに、答えが0になる

    M2は、各値の二乗を足した後、「値の合計の二乗を件数で割ったもの」を引いても求められます。

    M2 = Σx² − (Σx)²/n

    この形なら合計と二乗の合計を覚えておくだけで済みます。ただし、例のように平均が大きく、ばらつきが小さいデータでは、二つの大きな数を引いて小さな差を取り出す計算になります。コンピューターが途中の値を有限の桁数へ丸めると、残したい差に対して誤差が大きくなることがあります。Chan・Golub・LeVequeの論文は、この計算方法の問題と代わりの方法を比較しています。[1]

    上の3点をPythonのbinary64浮動小数点で順に足して計算した独自例では、この式のM2は0になりました。入力した整数自体は正確に表せていても、二乗と合計の段階で丸めが生じます。同じデータで、平均との差を二乗して足す方法とWelford法ではM2=2が得られました。これはこの入力と計算順での結果で、あらゆるデータで同じ誤差になるという意味ではありません。

    100000001、100000002、100000003の3点を比較。大きな二乗和同士を引く計算では、このbinary64実行例のM2は0。Welford法では、点を加えるたびにM2が0、0.5、2と更新される。
    図1 同じ3点を使った独自の計算例。M2は分散に割り算する前の偏差平方和です。正確な値は2で、分母をn−1とする分散は1になります。

    新しい値が来たら、平均と広がりを一緒に直す

    Welford法で持ち続けるのは、件数 n、平均 m、偏差平方和 M2 です。次の値 x を受け取ったら、まず「いまの平均からどれだけ離れているか」を δ=x−m と置きます。件数を1増やして、新しい平均を m′=m+δ/(n+1) にします。

    次に、M2へ δ×(x−m′) を加えます。最初の差δは更新前の平均から測り、後の差は更新後の平均から測るところがポイントです。平均が動くと、過去の点が新しい平均からどれだけ離れているかも変わります。この補正まで含めた合計を、過去の点を読み直さずに更新できます。[1, 3]

    最初の点だけなら平均はその値、M2は0です。例の2点目では、古い平均との差が1、新しい平均との差が0.5なので、M2へ0.5を加えます。3点目では差が1.5と1になり、さらに1.5を加えてM2=2。平均と小さな差を中心に計算するため、先ほどの巨大な二乗和同士の引き算を避けられます。

    3点を処理し終えた状態は、n=3、m=100000002、M2=2です。次の測定値が届いても、この三つから更新を続けられます。GNU Scientific LibraryのRunning Statisticsも、一度に一つの値を加えて統計量を更新する機能を提供しています。GSL 2.8の実装では、同じ偏差平方和の更新を代数的に等価な形で計算し、分散はM2/(n−1)で返します。[2, 3]

    保存する量を減らしても、失われた精度までは戻せない

    Welford法は、到着するデータ全体の平均と分散を更新したい場面に向きます。件数に比例する配列を持たず、一定量の集計用メモリーで続けられるためです。ただし、残るのは集計値なので、後から「昨日の3番目の測定値」を取り出すことはできません。元データの追跡が必要なら、保存の仕組みは別に用意します。

    また、これは全データを同じ重みで集計する更新です。「直近100点だけ」や「最近の値ほど重くする」という要求には、その範囲や重みに対応する別の更新則が必要です。データが2点未満なら、n−1で割る標本分散も定義できません。ライブラリが返す0などの規約と、測定のばらつきが0だったという意味は分けて扱います。

    丸め誤差がなくなるわけでもありません。処理順や数値の大きさによって結果は変わり得ますし、入力時点で別の測定値が同じ浮動小数点数へ丸められていれば、更新式だけでは元の差を復元できません。保存済みの全データを読み直せるなら、平均を求めてから偏差を計算する二段階の方法も選択肢です。まず、逐次処理が必要なのか、どの分母の分散が欲しいのか、入力に必要な精度が残っているか。この三点をそろえると、ばらつきの値を読み違えにくくなります。

    参考資料

    1. Tony F. Chan, Gene H. Golub, Randall J. LeVeque, Algorithms for Computing the Sample Variance: Analysis and Recommendations, The American Statistician 37(3), 242–247, 1983。式(1.1)〜(1.3)、計算誤差と方法の比較。
    2. GNU Scientific Library 2.8, Running Statistics。逐次統計量のAPIと分散の定義。
    3. GNU Scientific Library, rstat/rstat.c — release-2-8。gsl_rstat_addとgsl_rstat_varianceの実装。原資料・公開実装の確認日:2026年10月25日。