投稿者: SB-admin

  • アルキメデスの原理、同じ重さでも浮くものと沈むものがある理由

    アルキメデスの原理、同じ重さでも浮くものと沈むものがある理由

    同じ重さの二つの物体を水に入れても、一方は浮き、もう一方は沈むことがあります。違いを生むのは、重さだけではありません。どれだけの水を押しのけ、その水からどれだけの上向きの力を受けるかも関係します。この力が浮力で、その大きさを結びつけるのがアルキメデスの原理です。物体の体積を変えた数値例から、浮いているときのつり合いを読み解きます。

    簡単にまとめると?

    • 浮力は、物体が押しのけた水に働く重力と同じ大きさです。沈む物体にも浮力は働いています。
    • 静かに浮いている物体では、浮力と物体に働く重力がつり合います。外形全体の体積と、水中に入っている部分の体積を分けて数えます。
    • 密閉した空洞は、水を押しのけられる体積を広げられます。ただし、上下の力がつり合うことと、傾いても転覆しにくいことは別の条件です。

    押しのけた水の体積から、浮力を求める

    静止した水の中では、深い場所ほど圧力が高くなります。物体の下面は上面より深いので、下面を押し上げる力が上面を押し下げる力を上回ります。物体の表面全体に働く水圧を足し合わせたときに残る上向きの力が、浮力です。

    水の密度をρ、物体が押しのけた水の体積をV水、重力加速度をgとすれば、浮力の大きさFBはFB = ρgV水です。物体の材質名を直接入れる式ではなく、水の密度と押しのけた体積を入れる式になっています。

    一方、物体の質量がmなら、下向きの重力はmgです。「重さ600グラム」という日常の言い方に対して、ここでは質量を0.6 kg、力をニュートン(N)で区別します。以下は密度を1,000 kg/m³と置いた静かな水と、g = 9.80665 m/s²でのモデル計算です。物体は硬く、水を通さないものとし、空気の浮力、表面張力、底や壁との接触、ひもの力は省きます。

    質量は同じ0.6 kg、外形体積だけが違う二つのモデル

    モデルAの外形体積を0.1 L、モデルBを1 Lとし、両方の総質量を0.6 kgにそろえます。Bは空洞を含んだ密閉体でもよく、質量には殻と内部のものをすべて含めます。特定の素材や製品の測定値ではなく、体積の役割を見るための設定です。

    Aが全部水中に入っても、押しのけられる水は0.1 Lです。1 Lは0.001 m³なので、Aの浮力は1,000 × 9.80665 × 0.0001で、約0.98 Nになります。物体に働く重力は0.6 × 9.80665で約5.88 N。浮力は働いていますが、重力より小さいため、静止状態から手を離せば沈み始めます。

    Bが全部水中に入った場合の浮力は約9.81 Nです。これは約5.88 Nの重力より大きいので、手を離すと上昇し、水面に出るにつれて押しのける水の体積が減ります。静かに浮く状態で必要なのは、0.6 Lの水を押しのけることです。その水の質量は0.6 kgで、物体の質量と等しくなります。
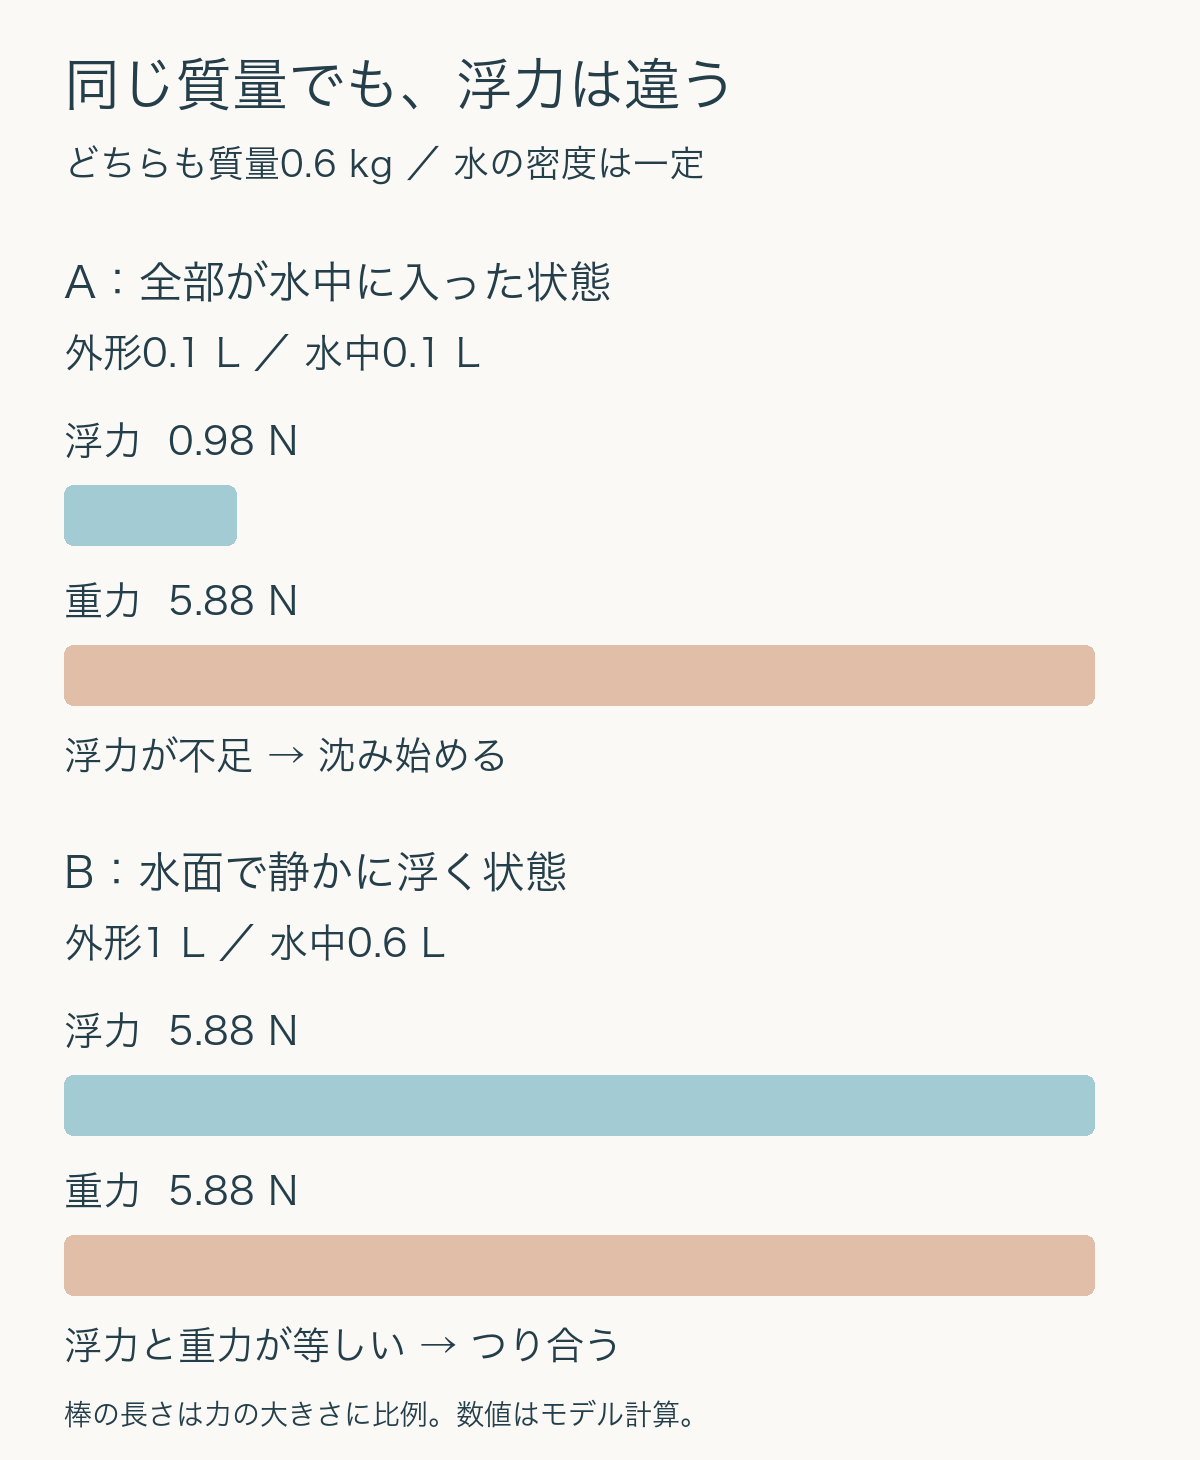
    質量0.6キログラムの二つのモデル。外形体積0.1リットルでは全体が水中でも浮力は約0.98ニュートンで沈む。外形体積1リットルでは0.6リットルが水中に入り、約5.88ニュートンの浮力で重力とつり合う。
    同じ質量の二つのモデル。Bが浮いて静止しているときの浮力は、全体を沈めた場合の9.81 Nではなく、重力と等しい5.88 Nになる。QSによる独自作図。

    ここで分けたいのは、Bの外形全体の1 Lと、実際に水中へ入った0.6 Lです。浮力の式に入れるのは後者です。浮いているから強い上向きの力が出続けるのではなく、水中に入る体積が変わることで、上下の力がつり合う状態になります。波や運動がある間は、そのつり合いから外れることがあります。

    荷物を増やすと、浮力が増えるまで深く入る

    Bに0.3 kgの荷物を加え、外形体積を1 Lのままにすると、総質量は0.9 kgになります。静止して浮くために押しのける水も0.9 L必要となり、水中に入る体積は全体の90%になります。体積の割合であって、どんな形でも高さの90%が沈むという意味ではありません。

    モデル 総質量 外形体積 全部水中の浮力 水面での静止条件
    A 0.6 kg 0.1 L 約0.98 N 不足し、沈み始める
    B 0.6 kg 1 L 約9.81 N 0.6 Lが水中、浮力約5.88 N
    Bに荷物 0.9 kg 1 L 約9.81 N 0.9 Lが水中、浮力約8.83 N

    同じことを平均密度でも表せます。Bの平均密度は0.6 kg ÷ 0.001 m³で600 kg/m³、水の密度の60%です。そのため、つり合うときに水中へ入る体積の割合も60%になります。密閉した空洞が役立つのは、総質量に比べて水を押しのけられる外形体積を大きくできるからです。

    このモデルの1 Lの物体では、総質量が1 kgになると、全体を水中へ入れてようやく浮力と重力が等しくなります。さらに質量を増やすと、同じ外形体積では支えきれません。ただし「あと0.4 kgまで安全に載せられる」という設計値ではありません。水面から出ている部分の余裕や、波、浸水、姿勢の安定性を、この単純な力の計算は評価していません。

    深い場所ほど浮力が大きい、とは限らない

    深いほど水圧が大きいなら、同じ物体を深く沈めるほど浮力も増えそうに感じます。しかし、完全に水中にある硬い物体を、密度が一定の水の中で移動するだけなら、押しのけた体積は変わりません。浮力の大きさも同じです。

    面積Aの上下面を持つ高さhの角柱を考えると、上下の水圧の差はρghです。物体をさらに深く移しても、上面と下面の両方の圧力が増えるため、その差は変わりません。浮力はその差に面積を掛けたρghAで、hAが水中の体積に当たります。

    この説明には条件があります。柔らかい袋のように圧力で体積が縮む場合や、水の密度が深さで変わる場合には、同じ浮力とは限りません。また、底へ密着して下面に水が回り込まない状態は、ここで考えた「周囲を水に囲まれた物体」と分ける必要があります。

    外形体積だけでなく、何を一つの物体と数えるか

    浮沈を比較するなら、まず殻・内容物・荷物を含む総質量を確認し、次に水が入り込まずに押しのけられる体積を確認します。水が自由に出入りする穴や空洞まで、密閉された外形と同じように数えると、得られる浮力を過大に見積もります。

    そして、上向きと下向きの力が等しいだけでは、向きの安定性までは決まりません。荷物の置き場所などで変わる回転のつり合いも別に考える必要があります。アルキメデスの原理から分かるのは、まず水から受ける上向きの力の大きさです。その範囲を押さえると、「重いから沈む」「空洞があるから必ず浮く」といった判断を、質量と体積をそろえた比較に置き換えられます。

    出典

  • ヒートポンプのCOP、使った電力より多くの熱を届けられる理由

    ヒートポンプのCOP、使った電力より多くの熱を届けられる理由

    ヒートポンプの説明には、使った電力の数倍の熱を届ける、という表現が出てきます。エネルギーが増えたようにも見えますが、電力だけから全部の熱を作っているわけではありません。外部から移してきた熱も、届ける熱に含まれます。この関係を表すのがCOP(成績係数)です。熱の出入りを一つずつ数えると、1を超える数値の意味と、性能を比較するときの注意点が見えてきます。

    簡単にまとめると?

    • 暖房のCOPは、届けた熱量を投入エネルギーで割った値です。外部から運んだ熱も数えるため、1を超えてもエネルギー保存には反しません。
    • 同じ熱収支でも、暖房は高温側へ届けた熱、冷却は低温側から取り除いた熱を評価します。分子が違うのでCOPも異なります。
    • 熱を取り出す側と届ける側の温度条件が変われば、理想的な上限も変わります。COPだけでなく、測定条件と届けられる熱量を合わせて読みます。

    熱の収支には、電力とは別の入口がある

    まず、装置が同じ状態へ戻る一巡の運転を考えます。低温側から取り込む熱量をQc、高温側へ渡す熱量をQh、外から加える仕事をWとすると、エネルギー収支は次の形です。ここでは熱や仕事の大きさをすべて正の数で表します。

    Qh = Qc + W

    暖房としてほしいのはQhです。その中には、運転のために入れたWと、低温側から受け取ったQcの両方が入っています。COPはこのうち、投入したWに対して、目的にかなう熱がどれだけ得られたかを表します。エネルギーを新しく生み出す割合ではありません。

    一巡でなく一定時間の合計を使う場合も、同じ時間幅と装置の範囲で数える必要があります。始めと終わりで装置に蓄えられたエネルギーが違えば、その増減も収支へ入ります。以下の例は蓄積の変化と周囲への余分な損失を省き、電気として入れたエネルギーがWになるモデルです。

    1 kWhを使い、3 kWhを運んで、4 kWhを届ける例

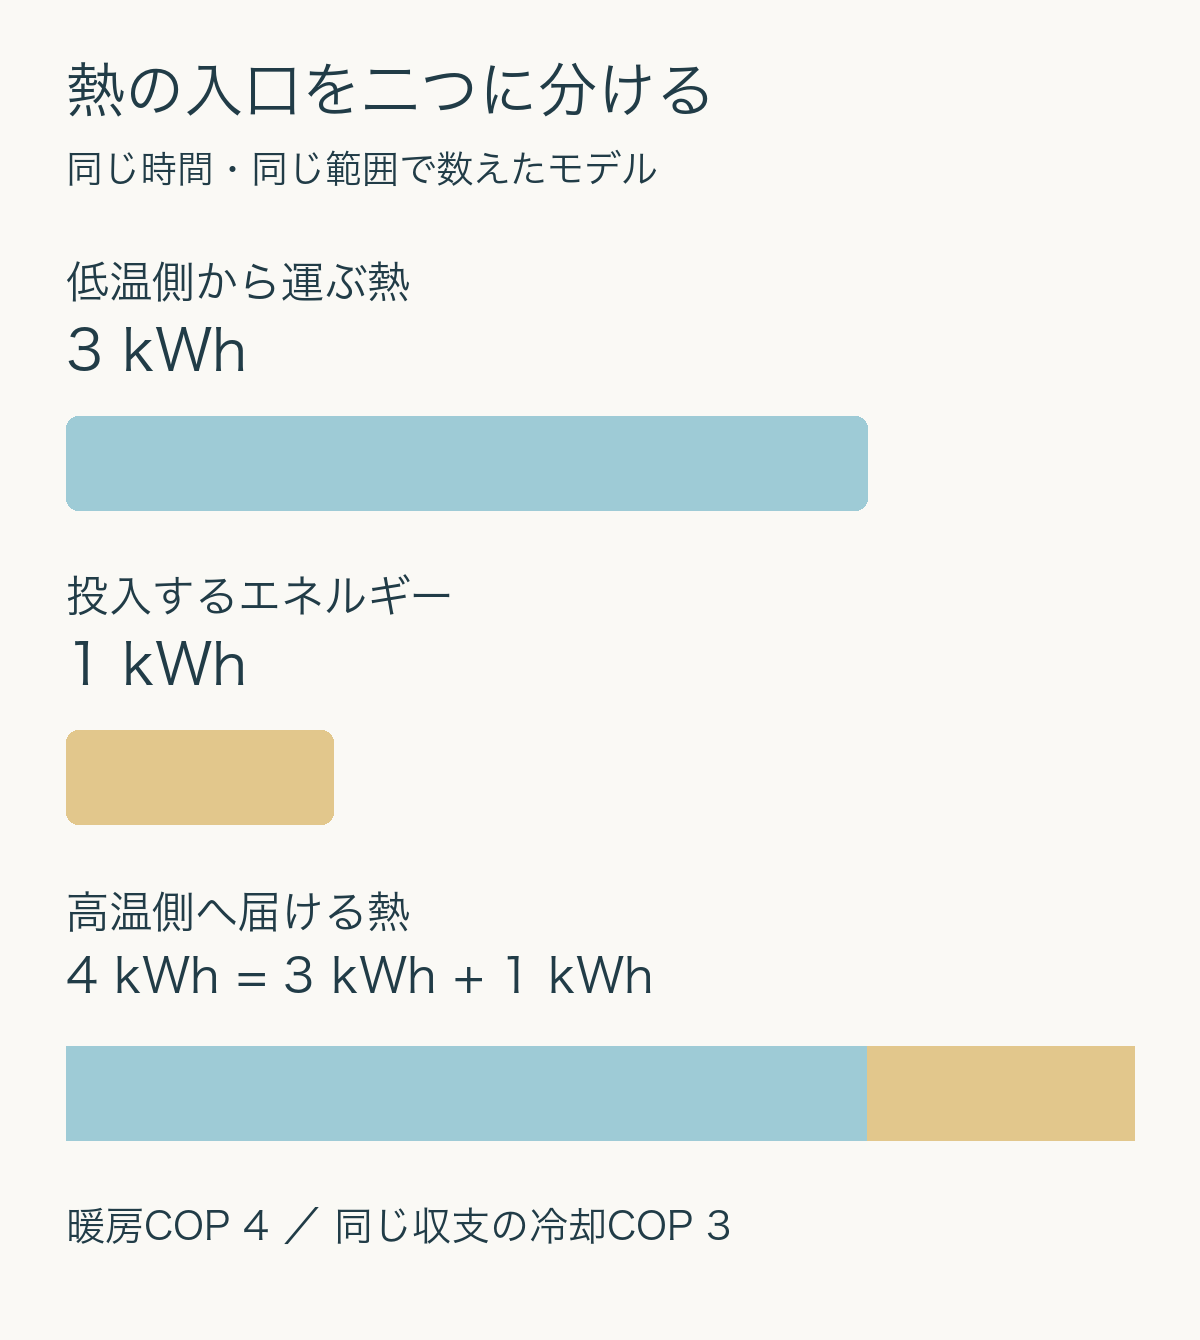
    ある時間内に、電気として1 kWhを投入し、低温側から3 kWhの熱を運んだとします。高温側へ渡る熱は合計4 kWh。暖房COPは4 ÷ 1 = 4です。これは収支を理解するために置いた数値で、特定機種の測定結果ではありません。

    同じ期間のモデルで、外部から移す熱3キロワット時と投入電力1キロワット時を合わせて暖房へ4キロワット時を届ける。暖房COPは4、同じ熱収支を冷却側で評価するとCOPは3。
    同じ時間・同じ範囲で数えたエネルギーの例。棒の長さは熱量または投入エネルギーに比例する。QSによる独自作図。

    kWhはエネルギー量の単位です。もしこの合計が1時間分なら、届けた熱の平均の大きさは4 kW、消費電力の平均は1 kWになります。同じ時間でそろえれば、その比も4です。時間の違う熱量と消費電力量を割ると、意味のあるCOPにはなりません。

    ここで、同じ装置を「低温側から熱を取り除く働き」で評価してみます。役に立った量は3 kWhなので、冷却COPは3 ÷ 1 = 3です。同じ収支を二つの目的から見ると、暖房COPは冷却COPより1だけ大きくなります。ただし、これは同じ運転・同じ範囲での関係です。製品表の暖房COPと冷房COPは測定温度などが異なる場合があり、その二つの数字の差が必ず1になるとは限りません。

    温度差を広げると、理想上限も下がる

    COPには、温度条件から決まる理想的な上限があります。温度を一定に保った二つの熱源の間で、不可逆な損失がない可逆運転を考えたものです。高温側の絶対温度をTh、低温側をTcとすると、暖房COPの上限はTh ÷ (Th − Tc)になります。

    温度はケルビンで入れます。例えば20 ℃は293.15 K、0 ℃は273.15 Kです。差は20 Kでも、分子は20ではなく293.15。摂氏の数字をそのまま分子へ入れると、上限の計算を取り違えます。

    次の表は、届けたい熱量を4 kWhにそろえた独自計算です。最小の仕事は、その4 kWhを理想COPで割って求めています。

    低温側 高温側 温度差 理想の暖房COP 4 kWhを届ける最小の仕事
    0 ℃ 20 ℃ 20 K 約14.66 約0.273 kWh
    −10 ℃ 20 ℃ 30 K 約9.77 約0.409 kWh
    0 ℃ 35 ℃ 35 K 約8.80 約0.454 kWh

    1行目から2行目では、熱を取り出す側だけを冷たくしています。1行目から3行目では、届ける側だけを高温にしています。どちらも温度の隔たりが広がり、同じ4 kWhを届けるために必要な仕事の理論的な最小値が増えます。「外が寒いか」だけでなく、「どの温度まで熱を届けるか」も関係する、と読めます。

    これは一定温度の熱源を置いたモデルであり、部屋の設定温度と外気温を代入して、実機の電気代を予測する表ではありません。現実の熱交換や圧縮には不可逆な損失があり、運転条件も変わります。表のCOPが実機で出るとも、ある外気温を境にすべてのヒートポンプが使えなくなるとも、この計算からは言えません。

    COPを比較するときは、比の中身をそろえる

    例えば、どちらも暖房COPが4だとしても、熱を2 kW届ける装置と8 kW届ける装置では、同じ条件なら必要な入力はそれぞれ0.5 kWと2 kWです。比が同じでも、届けられる熱の大きさまで同じではありません。必要な暖房能力に届くかどうかは、COPとは別に確かめる項目です。

    数値を読む際には、暖房と冷却のどちらを評価した値か、熱源と供給側の温度は何か、入力にどこまでの機器を含めたか、一定条件の値か期間全体の値かをそろえます。期間全体のCOPなら、その期間の届けた熱量の合計を、投入エネルギーの合計で割ります。短い区間ごとのCOPを単純平均した数値とは、一般には一致しません。

    たとえば、入力1 kWhで熱4 kWhを届けた区間と、入力3 kWhで熱6 kWhを届けた区間を合わせると、全体は熱10 kWhに入力4 kWhでCOP2.5です。区間ごとの4と2を単純平均した3ではありません。COPは便利な比率ですが、温度・熱量・時間・集計範囲を一緒に読むことで、比較や計算に使える数字になります。

    出典

  • ラビ振動、共鳴から離すと速く振動しても励起しにくくなる理由

    ラビ振動、共鳴から離すと速く振動しても励起しにくくなる理由

    量子ビットへ信号を長く当てれば、それだけ確実に状態が変わるのでしょうか。二つのエネルギー準位を使う理想的な系では、励起状態が出る確率はいったん増えた後、再び減っていきます。信号を当て続けている間のこの周期的な変化を、ラビ振動と呼びます。

    さらに、信号の周波数を共鳴から少しずらすと、振動は速くなる一方、確率の山は低くなります。「速く振動する」と「狙った状態へ確実に移せる」は、別のことなのです。

    簡単にまとめると?

    • ラビ振動は、駆動信号を当てる時間に応じて、二準位系の測定確率が周期的に変わる現象です。
    • 駆動の強さを固定したまま共鳴から離すと、理想式では振動の周期が短くなり、励起確率の上限は下がります。
    • 共鳴時のπパルスの長さだけを使っても、周波数ずれは補えません。振動の速さと山の高さを一緒に読む必要があります。

    励起確率は、当てた時間に比例し続けない

    低いエネルギーの状態を|g〉、高い状態を|e〉とします。毎回|g〉から出発し、一定の強さと周波数の信号を時間tだけ当て、最後にどちらの状態かを測ります。同じtで準備と測定を繰り返し、|e〉が出る割合を集めれば、励起確率Pe(t)を推定できます。一回の測定から滑らかな振動曲線が見えるわけではありません。

    ここでは、二つの準位だけが関与し、駆動中の緩和や位相の乱れを無視できる場合を考えます。また、駆動周波数と遷移周波数が近く、速く変化する相互作用の成分を省く回転波近似が使える範囲です。これは、任意に強い信号や任意に短いパルスまで通用する式ではありません。[1]

    共鳴に合わせると、二つの状態の振幅は駆動によって連続的に変わります。励起状態の確率が1に達しても、同じ駆動を続ければ、その後は基底状態の確率が増えていきます。励起を「一度起きたら積み重なる出来事」として数える描像では、この往復を表せません。

    式のΩは、信号そのものの周波数とは違う

    以下では、Ωを共鳴時のラビ角周波数とし、共鳴時の励起確率がsin²(Ωt/2)になる規約を使います。Ωの単位はrad/sです。信号の搬送波の角周波数ωとは異なり、Ωは遷移を駆動する結合の強さを表します。電気双極子で駆動する場合には、遷移双極子と電場の結び付きで決まります。[1]

    駆動の角周波数ωと、二準位間の遷移角周波数ω₀との差を、離調 Δ=ω−ω₀と定義します。離調は、共鳴からどれだけ周波数がずれたかを表す量です。このとき理想的な励起確率は、

    Pe(t)=Ω²/(Ω²+Δ²) × sin²(√(Ω²+Δ²) t/2)

    となります。[2] 式は二つに分けて読めます。前の係数Ω²/(Ω²+Δ²)が山の高さ、すなわち到達できる励起確率の上限。sin²の中の√(Ω²+Δ²)が、離調も含めた振動の角周波数です。

    資料によっては、ラビ周波数という名前をこのΩの半分へ使う場合があります。[1] 周波数の数字だけを移すと、パルス時間が2倍ずれることになります。sinの引数に1/2があるか、角周波数をHzへ直すための2πを含むかまで、式と定義をそろえて読む必要があります。

    共鳴から離すと、速くても山は低くなる

    Ωを一定に保ち、離調の大きさ|Δ|だけを増やすと、分母のΩ²+Δ²は大きくなります。そのため山の高さは下がります。同時に、その平方根は大きくなるため、山から次の山までの時間は短くなります。これが「速く振動するのに、十分に励起できない」という結果の理由です。

    具体例として、共鳴時のラビ周波数Ω/(2π)を100 kHzに設定します。緩和のない上の式から計算すると、次の値になります。これは説明のための理想計算で、特定の量子ビットの測定結果ではありません。

    駆動の強さを固定した場合の離調の影響
    |Δ|/(2π) 確率の上限 振動の周期 最初の山
    0 kHz 100% 10 μs 5 μs
    100 kHz 50% 約7.07 μs 約3.54 μs
    200 kHz 20% 約4.47 μs 約2.24 μs

    100 kHz離調した場合は、約3.54 μsで最初の山に着きます。しかし、その高さは50%です。時間をもう少し延ばしても、理想式の上限を超えて100%には到達しません。パルスを長くする操作と、周波数を共鳴へ合わせる操作は、同じ補正にはならないのです。

    πパルスは、共鳴と結合の強さに結び付いた時間

    共鳴時にΩt=πとなるパルスをπパルスと呼びます。この例では5 μsで、|g〉から|e〉へ完全に移す理想的な操作になります。πは時間の単位ではなく、状態の回転角を表します。駆動を弱めてΩが半分になれば、同じ回転に必要な時間は2倍になります。

    一方、100 kHzの離調があるのに、共鳴時と同じ5 μsのパルスを使うと、励起確率は約31.7%です。すでに最初の山を過ぎて下がり始めているため、上限の50%にも届きません。この値も上の式への代入結果です。

    パルスを調整するときは、まず周波数を調べ、共鳴近くで駆動時間を変えた測定から振動を捉える、という順序に意味があります。周期だけを見て速い操作ができたと判断すると、山が低くなった原因を見落としかねません。

    小さな山を、離調だけのせいにしない

    実際の測定では、励起確率の山が低い理由は一つではありません。準備や読み出しの誤差、駆動強度のばらつき、緩和や位相の乱れでも、観測される振動のコントラストは下がり得ます。理想式に合う離調を一つ見つけただけで、原因を特定したことにはなりません。[1]

    例えば周波数を走査しながら、各周波数で駆動時間も変えれば、山の高さと周期が一緒にどう変わるかを比較できます。[2] さらに、初期状態と読み出しの確認も必要です。振動が減衰していく場合には、今回の損失のない式をそのまま当てはめず、緩和を含むモデルを検討します。

    ラムゼー干渉は、二つのパルスの間に信号を止めて、待つ間に蓄積する位相差を読みます。今回のラビ振動で変えたのは、信号を当てている時間です。どちらも二準位系の制御ですが、何を走査し、どの時間に情報が蓄積するかが異なります。

    参考資料

    1. [1] Franz Kärtner, MIT OpenCourseWare, 6.974 Fundamentals of Photonics: Quantum Electronics, Spring 2006, Chapter 6: Interaction of Light and Matter。6.1〜6.3節および6.5節。二準位近似、駆動との結合、回転波近似、共鳴時の確率振動とコヒーレンス。資料中のΩrは、本稿のΩ/2に相当します。
    2. [2] MIT OpenCourseWare, 5.74 Introductory Quantum Mechanics II, Spring 2009, Resonant driving of two-level system。PDF 2〜3ページ。離調に対する遷移確率の式と時間変化。資料の結合Vを本稿ではΩと表記しています。表と5 μsの数値例は、その式から独自に計算しました。
  • ポッケルス効果、位相の変化を光の明暗へ変える仕組み

    ポッケルス効果、位相の変化を光の明暗へ変える仕組み

    レーザーの明るさを電気信号で変えるには、光源そのものの出力を変えるほか、光が通る途中で透過する割合を調整する方法があります。その一つが、結晶の屈折率を電場で変えるポッケルス効果を使った電気光学変調です。

    ただし、屈折率が変わることと、光が暗くなることは同じではありません。まず変わるのは光の振動の進み方です。偏光板を組み合わせると、この変化を透過光の明暗として取り出せます。

    簡単にまとめると?

    • ポッケルス効果は、電場にほぼ比例して結晶の屈折率が変わる効果です。光の位相を電圧で調整できます。
    • 結晶の二つの軸に沿う偏光成分の位相差を変え、出口の偏光板で透過する割合を変えると、強度変調になります。
    • 半波長電圧は位相差をπだけ変える電圧の目安です。電圧ゼロで暗くなるか、どの速さで変調できるかは、別の条件も確かめる必要があります。

    電圧で変えるのは、光の振動が進む位相

    光は電場が振動しながら進む波です。屈折率は、物質の中でその波の位相がどの速さで進むかに関係します。真空中の波長をλ、結晶の長さをL、屈折率をnとすると、結晶を通る間に進む位相は2πnL/λです。同じ長さでも、nが変われば出口での位相が変わります。

    ポッケルス効果を持つ結晶に電極を設け、電圧で内部の電場を変える素子をポッケルスセルと呼びます。小さな屈折率変化を扱える範囲では、その変化は電場にほぼ比例します。ただし、効き方は結晶の種類だけでなく、結晶軸、光の進行方向、加える電場の向きにも依存します。

    偏光とは、光の電場がどの方向に振動するかという性質です。複屈折を持つ結晶では、二つの主軸に沿う偏光成分が異なる屈折率を受けます。この二成分の位相差を電圧で変えると、合成した光の偏光状態も変わります。[1]

    出口の偏光板が、位相差を明暗へ変える

    ここでは、入口と出口の偏光板の透過軸を直交させ、その間に結晶を置く配置を考えます。入口の直線偏光は、結晶の二つの主軸に対して45°になるようにします。すると、二つの軸に沿う成分を同じ大きさで結晶へ入れられます。

    二成分の位相差が0なら、出口でも元の向きの直線偏光となり、直交した出口の偏光板を通りません。位相差がπになると、この配置では直線偏光の向きが90°変わり、出口の偏光板を通ります。途中の位相差では、一般に楕円偏光となり、一部が透過します。すべての電圧で直線偏光が少しずつ回る、と考えるとこの途中の状態を見落とします。[1][2]

    反射・吸収などの損失を無視した理想系では、入口の偏光板を通った後の光に対する透過率Tは、二成分の位相差δを使ってT=sin²(δ/2)と書けます。位相の変化だけでは全体の光強度は変わらず、出口の偏光板が特定の方向の成分を選ぶことで明暗が現れます。

    半波長電圧をかければ、いつも最大透過になるか

    半波長電圧Vπは、ここで扱う二成分の位相差をπ、つまり半周期分変えるのに必要な電圧変化です。「光の波長を半分にする電圧」という意味ではありません。

    例として、電圧ゼロでの総位相差を0に調整し、電圧による位相差がδ=πV/Vπとなる理想系を考えます。次の値は式から求めたもので、特定の装置の測定結果ではありません。

    加える電圧 位相差δ 理想透過率
    0 0 0%
    Vπ/2 π/2 50%
    Vπ π 100%
    2Vπ 2π 0%

    このように、電圧を増やすほど明るくなり続けるわけではありません。また、結晶には電圧をかけなくても複屈折による位相差がある場合があります。その初期位相差δ0を含めれば、総位相差はδ0に電圧による変化を加えたものです。電圧ゼロで暗いとは限らず、Vπをかけただけで最大透過になるとも限りません。MITの実習資料も、自然な複屈折によるゼロ電圧時の透過と、波長板で動作点を調整する課題を分けています。[2]

    明暗の切り替えと、滑らかな信号の変調

    光を通す・遮る用途なら、透過率の低い点と高い点を切り替えることが中心になります。一方、電気信号の小さな変化をなるべくそのまま光強度の変化へ移すには、透過率が約50%になる点の周囲を小さく動かします。ここでは曲線の傾きが大きく、狭い範囲なら電圧と透過率をほぼ直線の関係として扱えます。信号を大きく振れば、sin²の曲がり方による歪みが現れます。[1]

    装置を比べるときは、Vπの値だけでなく、対象の波長、偏光の向き、初期の位相差、挿入損失、暗い状態での光漏れ、そして駆動回路と検出器を含む周波数応答を確認すると、何が明暗を制限しているかを整理できます。結晶の効果が速くても、実際に同じ振幅で追従できる変調の速さが、そのまま保証されるわけではありません。[2]

    出典

    1. TP Optics in Heidelberg — Part 2: Electro-optic effect。The Pockels Cell、Transverse Intensity Modulation、および実験条件。2026年10月27日確認。
    2. MIT 6.161 Modern Optics Project Laboratory — Laboratory Exercise No. 5(Fall 2005)。4〜7頁、電気光学変調・自然なバイアス・周波数応答の節。
  • ARTIQのDMA、記録した出力列を再生するときの時刻とハンドル

    ARTIQのDMA、記録した出力列を再生するときの時刻とハンドル

    量子実験で、同じ間隔のパルスを何度も出したい。時刻を正確に指定できても、CPUが次の出力命令を作るのに手間取れば、予定に間に合わないことがあります。実験制御システムARTIQのDMA(Direct Memory Access)は、先に作った出力イベントの列をメモリーへ記録し、専用回路から再生する仕組みです。再生時に何が繰り返され、何が繰り返されないのかを知ると、使いどころが見えてきます。

    簡単にまとめると?

    • DMAに記録するのは、時刻付きの出力イベントです。再生のたびにPythonの計算や入力測定をやり直すわけではありません。
    • 記録中は時刻の基準が0になり、再生時の開始時刻へ重ねられます。末尾の待ち時間も、次の再生開始までの間隔に関わります。
    • 高速な呼び出しに使うハンドルは、次の記録・削除で無効になります。記録をすべて終えてから取得する順序が大切です。

    CPUが毎回作る出力列を、一度記録して使う

    ARTIQのRTIO(Real-Time Input/Output)は、「いつ、どの出力を、どう変えるか」というイベントを受け取り、指定時刻に信号を変えます。CPUが命令を処理する瞬間と、端子の信号が変わる瞬間は別です。出力予定が現実の時計より先にあれば準備できますが、予定時刻を過ぎてからイベントを渡すと、RTIOUnderflowという例外になります。[1]

    パルス間隔を詰めるほど、CPUには短い時間で次々とイベントを用意する力が要ります。DMAでは、この列をあらかじめSDRAMへ保存し、再生時は専用のDMA回路からRTIOへ送ります。同じ出力列を使う場面では、CPUが一件ずつ作る負担を減らせます。[2][3]

    ただし、DMAが記録するのはプログラムそのものではありません。記録処理の中で値を計算して出力を選んだ場合、残るのはそのときに決まった出力イベントです。再生中の測定結果に応じて列の途中を組み替える用途とは分けて考えます。入力を読む処理もDMAへ記録されず、その場の実時間の入力処理として扱われます。[2]

    記録の0時刻を、再生を始める位置へ重ねる

    record()で記録区間へ入ると、予定時刻を示すカーソルが0になります。区間を出ると、記録を始める前のカーソルへ戻ります。記録中に進めた時間が、そのまま外側の予定時刻へ足されるわけではありません。[3][4]

    たとえば、次の8 µs分の出力列を作るとします。これは時刻の読み方を示す仮想例で、装置で測った波形ではありません。

    記録内の時刻 出力 100 µsから再生した場合
    0 µs Highにする 100 µs
    2 µs Lowにする 102 µs
    5 µs Highにする 105 µs
    6 µs Lowにする 106 µs
    8 µs 待ち時間の終わり 次のカーソルは108 µs

    再生開始を100 µsから200 µsへ変えても、記録内の間隔は変わりません。また、最後にLowへ変える6 µsと、列の長さである8 µsは違います。最後の2 µsの待ち時間を含めてカーソルが進むので、間に別の遅延を入れず再生を続けるなら、次の列は108 µsから始まります。実装でも、開始時のカーソルを再生へ渡した後、記録した長さだけカーソルを進めています。[4]

    ハンドルを取るのは、記録を終えてから

    記録には名前を付けられます。playback("名前")で呼び出すほか、get_handle()で取得したハンドルをplayback_handle()へ渡す方法もあります。ハンドルは、記録を再生するための位置や長さなどをまとめた値です。繰り返し再生では名前から探す手間を省けますが、その有効期間をプログラム側で管理します。[3]

    ここで注意したいのが、ハンドルを取った後に別の名前の列を記録しても、古いハンドルは無効になることです。公式仕様の有効期間は、次にrecord()またはerase()を呼ぶまで。参照した実装は、記録・削除のたびに共通の世代番号を進め、再生時に一致を確かめています。[3][4]

    「列Aを記録→Aのハンドル取得→列Bを記録→Aを再生」という順序では、Aのハンドルをそのまま使えません。「列Aと列Bを記録→両方のハンドルを取得→再生」なら、記録による無効化を挟まずに使えます。途中で列を記録し直す場合は、その後に必要なハンドルを取り直します。同じ名前での記録は以前の列を上書きするので、名前だけで旧内容の保持を期待しないことも大切です。[3]

    「再生関数が戻った」と「信号が出終わった」は違う

    playback()は、列全体をRTIOの出力バッファへ渡すまで待ちます。これは、最後の信号が端子から出る時刻まで待つこととは違います。出力は予定時刻に実行されるため、後続処理で実時間の完了を待ちたい場合は、最後のイベント以後の時刻をcore.wait_until_mu()へ渡す、という区別が必要です。[1][3]

    DMAを使っても、イベントの並び方や出力チャンネルの制約は残ります。同じ時刻付近へ出力を詰めすぎたり、時刻の順序に問題があったりする場合まで、記録と再生だけで解消できるわけではありません。まず、CPUによるイベント生成が追い付かないのか、それとも出力列自体に問題があるのかを分けると、対策を選びやすくなります。[1][2]

    記録はカーネルの呼び出しをまたいで使えますが、装置の再起動をまたいでは残りません。再起動後は列を記録し直してから再生します。[2] 同じ列を繰り返す部分をDMAへ任せ、測定結果を見て次の列を選ぶ部分は別に組み立てる。その境目を決めることが、時間の詰まった実験手順を読みやすく保つ助けになります。

    出典

    参照版:ARTIQ公式ドキュメント 9.9698+a7303a7、2026年10月26日取得。以下は同じプロジェクトの仕様・実装を照合したもので、複数の独立した性能実験ではありません。装置の実測や性能倍率の検証は行っていません。

    1. ARTIQ Real-Time I/O concepts — Timeline and output events、Seamless handover and synchronization、エラーとバッファの説明。
    2. Getting started with the core device — Direct Memory Access (DMA) — 記録・再生、入力と再起動時の扱い。
    3. Core real-time drivers — CoreDMA — 各メソッドの仕様。
    4. Source code for artiq.coredevice.dma — 記録時間、再生時刻、ハンドルの世代管理。
  • 光ピンセット、集めた光で粒子をとどめて力を測るしくみ

    光ピンセット、集めた光で粒子をとどめて力を測るしくみ

    水の中を動く小さな粒子を、何にも触れずにその場へとどめる。光ピンセットは、強く絞ったレーザー光でこれを行う道具です。金属の先端で挟む代わりに、光が粒子へ及ぼす力を使います。

    ただし、捕まえた粒子が静止するわけではありません。周囲の水分子から力を受けて揺れながら、光に引き戻されています。この揺れや位置のずれを調べると、光ピンセットは小さな力を測る道具にもなります。

    簡単にまとめると?

    • 基本的な光ピンセットは、周囲の液体より屈折率が高い微粒子を、強く集光した場所の近くへとどめます。
    • 光の強い側へ引く勾配力と、光の進む方向へ押す散乱力の釣り合いが必要です。明るく照らすだけでは、安定した捕捉にはなりません。
    • 捕捉中も粒子は熱によって揺れます。位置の測定と力の校正を済ませると、平均位置のずれから外力を求められます。

    光は押すだけでなく、強い場所へ引き戻す

    光が粒子で散乱したり進行方向を変えたりすると、光と粒子の間で運動量がやり取りされます。その結果、粒子に力が働きます。基本的な光ピンセットでは、この力を散乱力と勾配力に分けて考えます。

    散乱力は、おもに光の進む方向へ粒子を押す成分です。一方、光の強さが場所によって変わると、周囲より屈折率の高い透明な粒子には、光の強い側へ向かう勾配力が生じます。屈折率は、その物質の中で光がどう進むかを表す量です。

    そこで顕微鏡の対物レンズを使い、レーザー光を小さな領域へ集めます。粒子が光の中心から横へずれると、勾配力が中心側へ戻そうとします。さらに光の進行方向についても、押し出す力に抗して戻せる条件を作ることで、三次元の捕捉が成り立ちます。釣り合う位置は、光を最も強く絞った点と厳密に同じとは限りません。

    ここで大切なのは、光の総量と、その空間的な分布を分けることです。同じ程度の光を当てても、広く一様に照らす場合と、鋭く絞って強さの勾配を作る場合では、粒子を戻す力が違います。レーザー出力の数字だけで捕まえやすさを比較できないのは、このためです。

    捕まっている粒子も、揺れ続ける

    水中の微粒子は、周囲の分子から不規則に押されるブラウン運動をします。光ピンセットが働いていても、この熱運動は残ります。粒子をとどめるには、外へ動かす熱的な揺らぎに対して、光が十分に引き戻せる必要があります。

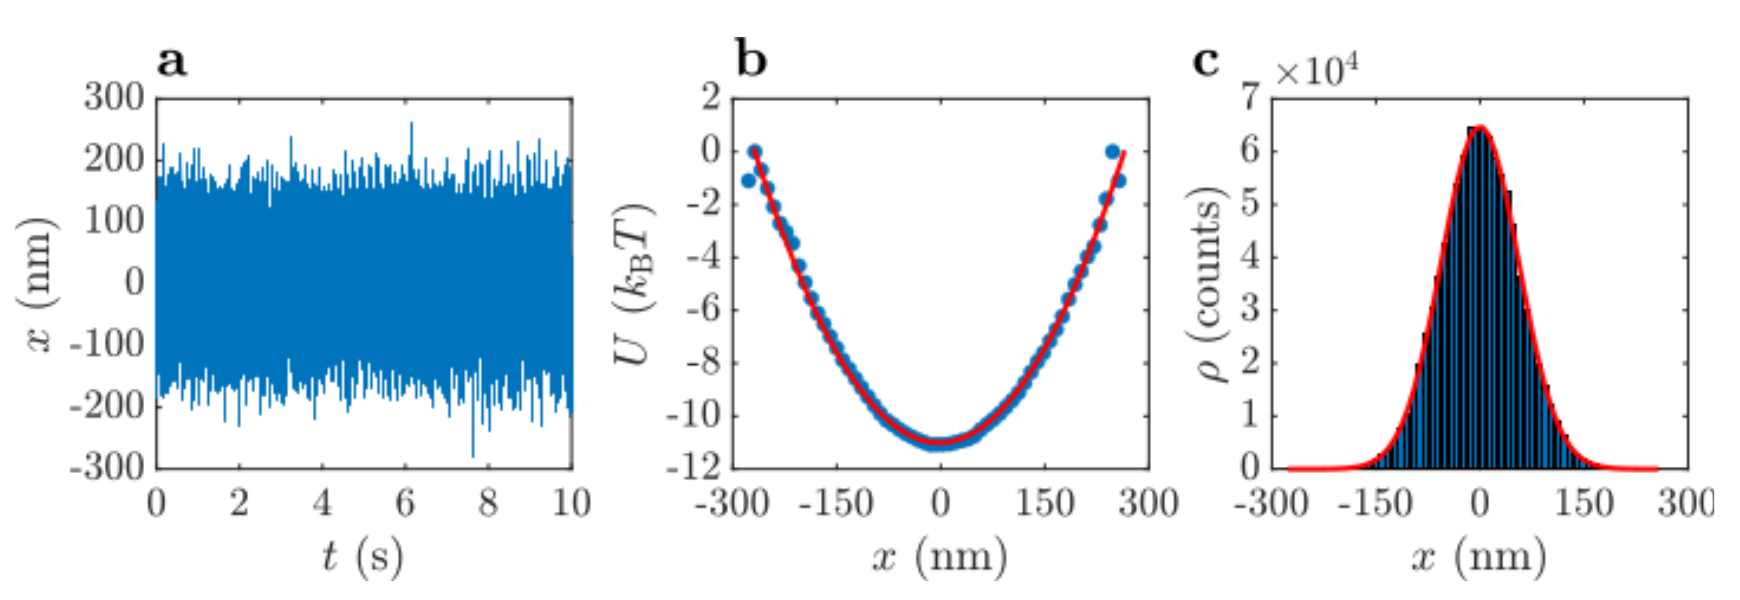
    下図の左(a)は、捕まえた粒子の位置を時間に沿って記録したものです。位置はゼロ付近に集まっていますが、一本の水平線にはなっていません。中央(b)は位置に対するポテンシャル、つまりその場所にあるときのエネルギーの形で、中央ほど低い谷になっています。右(c)は粒子が各位置で観測された回数の分布です。

    光で捕まえた粒子の三つのグラフ。左は0付近で揺れる位置の時間変化、中央は中央で低くなるポテンシャル、右は中央付近の観測回数が多い分布。
    図:光トラップ内のブラウン運動。横軸は(a)が時間t、(b)(c)が位置xです。(b)の縦軸は熱エネルギーkBTを単位にしたポテンシャル、(c)は観測回数を示します。Jan Gieselerほか、Optical Tweezers: A Comprehensive Tutorial from Calibration to Applications、arXiv:2004.05246v1(2020年4月10日)、7頁、Fig. 3。原資料の条件は水中の半径1.03 μmのポリスチレン粒子、温度20℃など(Table 1、15頁)。図中の変動幅は、その条件での例です。画像を選ぶと拡大できます。

    この三つは、「動いているのに捕まっている」ことを別々の見方で表しています。谷の中央から離れるほど戻す力が大きくなるため、長く観測すると中央付近にいる時間が多くなります。図のエネルギーのゼロ点そのものより、位置が変わったときのエネルギーの差と傾きが、力を考える手掛かりになります。

    中心付近では、小さなばねとして使える

    安定な釣り合い位置からのずれが小さい範囲では、光の力をばねに近似できます。一方向のずれをΔx、戻す力をFとすると、F=−κΔxです。κはトラップ剛性と呼ばれ、その方向にどれだけずらしにくいか、言い換えると光のばねの硬さを表します。マイナスは、力がずれと逆向きに働く印です。

    一定の外力が加わると、粒子の平均位置は外力と光の力が釣り合う場所へ移ります。校正済みのκと、外力を加える前後の平均位置の差が分かれば、外力の大きさ=κ×平均位置のずれとして求められます。

    たとえば、ある方向のκが0.05 pN/nmで、平均位置が20 nmずれたと仮定すると、外力は1 pNです。pN(ピコニュートン)は1兆分の1ニュートンを表します。これは計算のために置いた数値で、上図の実測値ではありません。また、一瞬20 nm動いたことだけでは一定の外力の証拠になりません。熱的な揺れと区別するため、平均位置の変化を測る点が重要です。

    「位置が見える」から「力が分かる」まで

    校正には二つの段階があります。まず、カメラの画素数や光検出器の電圧を、nmなどの実際の距離へ換算します。次に、その距離に対してどれだけの力が働くか、κを求めます。像を大きく表示できることだけで、力の測定が正確になるわけではありません。

    κを調べる方法の一つが、熱による位置のばらつきを使う方法です。熱平衡にあり、中心付近をばねとして扱えるとき、位置の分散をσ²として、κ=kBT/σ²と書けます。kBはボルツマン定数、Tは絶対温度です。同じ温度なら、硬いばねほど位置のばらつきは小さくなります。

    ただし、観測時間が足りない、位置検出の雑音が大きい、装置がゆっくりずれる、といった条件では、見えた分散をそのまま熱運動の分散と扱えません。原資料は、揺れの時間的な相関や周波数分布を使う方法も比較しています。測定結果を読む際は、κの値に加えて、校正方法、温度、測定方向、位置を記録した速さと時間を確認すると、比較の前提が分かります。

    どんな粒子にも同じ条件が使えるわけではない

    ここまでの説明は、液体中の微粒子を扱う基本的な構成を中心にしています。粒子の大きさ・材質・形、周囲の液体、光の波長や絞り方が変われば、働く力も変わります。周囲より屈折率が低い物体を捕まえる方法もありますが、基本形の「光の強い場所へ引かれる」という説明を、そのまま当てはめることはできません。

    また、中心から大きく離れると、ずれに比例するばねの近似は崩れます。真空中では水による抵抗もなくなるため、揺れの動き方や校正の扱いが変わります。光ピンセットの性能を見るときは、「捕まえられたか」に加えて、「どの範囲で位置を力へ換算できるか」を分けて見ると、道具としてできることが具体的になります。

    出典

    資料確認日:2026年10月26日。基本原理と校正方法を扱う解説です。1986年の研究は公開要旨、2020年の資料は下記の節・図表を確認しています。

    1. A. Ashkinほか、Observation of a single-beam gradient force optical trap for dielectric particles、Optics Letters 11, 288–290(1986年)、doi:10.1364/OL.11.000288。水中の誘電体粒子の単一ビーム捕捉を報告した論文の公開要旨。
    2. Jan Gieselerほか、Optical Tweezers: A Comprehensive Tutorial from Calibration to Applications、arXiv:2004.05246v1(2020年4月10日)。第1〜2.2節、第3節の校正導入、第3.3節、Fig. 3、Table 1。
  • HOM干渉、二つの光子が別々の出口へ分かれにくくなる理由

    HOM干渉、二つの光子が別々の出口へ分かれにくくなる理由

    二つの入口へ光子を1個ずつ入れ、それぞれが半分の確率で透過・反射する光学部品を通します。出口が二つなら、1個ずつ別の出口へ分かれる場合もありそうです。ところが、光子の性質と到着のタイミングを揃えると、別々の出口で光子を同時に検出する回数が減ります。

    これがHong–Ou–Mandel干渉(HOM干渉)です。理想的な50:50ビームスプリッターでは、区別できない二つの光子は同じ出口へまとまって現れます。光子が消えるのではなく、二つの出口へ分かれるという結果が、量子的な干渉によって抑えられます。

    簡単にまとめると?

    • HOM干渉では、各入口に1個ずつ入れた光子が、別々の出口へ分かれる確率を測ります。平均の明るさだけでは見えない二光子の相関です。
    • 理想的な50:50分岐で光子を区別できないと、「両方透過」と「両方反射」の確率振幅が打ち消し合います。
    • 到着時間を揃えるだけでなく、偏光・スペクトル・空間的な光の形も関わります。同時検出の谷の深さは、検出器や光源の条件と併せて読む必要があります。

    独立に分かれるなら、半分は別の出口に出る

    ビームスプリッターは、入射光を透過側と反射側へ分ける光学部品です。ここでは損失のない50:50のものを考え、二つの入力ポートへ1光子ずつ入れます。出力側には、それぞれ検出器を置きます。両方の検出器が同じ測定窓で反応した事象を、ここでは同時検出と呼びます。

    光子を区別でき、独立な分岐として数える場合、両方透過・両方反射・片方だけ反射という四つの組合せがあります。このうち両方透過と両方反射は、二つの出力へ1個ずつ分かれる結果になります。それぞれの確率が1/4なので、同時検出の確率は合計1/2です。

    この1/2は入力が1個ずつで、分岐比と検出を理想化した値です。光源から何個出たかを確かめず、二つの検出器の計数だけを比べた実験が、そのままこの条件に当たるわけではありません。

    打ち消し合うのは、二通りの結果への振幅

    偏光などに違いがなく、どちらの入力から来た光子かを出力の状態から区別できないときは、二つの確率をそのまま足しません。同じ「各出口に1個」という結果へ至る、両方透過と両方反射の確率振幅を先に足します。確率振幅は、結果が起こる確率を計算するための量で、位相も持ちます。

    理想的な50:50ビームスプリッターでは、この二つの振幅の大きさが等しく、位相が逆になるため、和はゼロになります。残るのは二つとも一方の出口に出る成分です。どちらの出口になるかは決まっておらず、対称な条件なら各出口が半分ずつです。

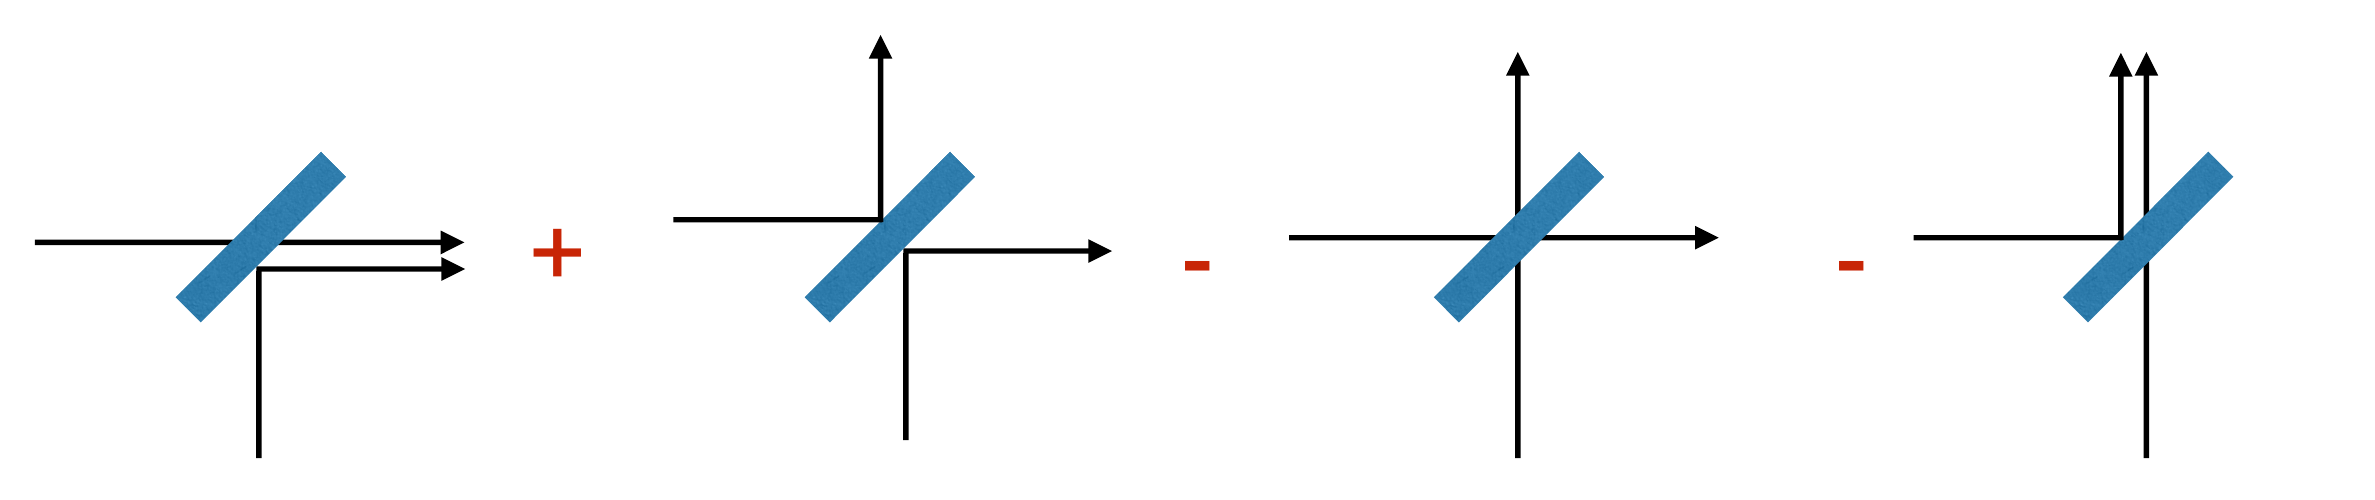
    二光子がビームスプリッターを通る四通りの図。中央の二つは各出口に1個ずつ出る経路で、式に対応する符号が逆になっている。
    図:二つの光子がビームスプリッターを通る四つの成分。中央の二つが「各出口に1個」に対応し、区別できない光子では振幅が打ち消し合います。赤い符号は原資料の式(7)の位相規約に対応します。Agata M. Brańczyk, Hong-Ou-Mandel Interference, arXiv:1711.00080v1(2017年10月31日)、2頁、Fig. 2。画像を選ぶと拡大できます。

    図の両端は、二つの光子が同じ出力へ向かう成分です。中央の二つだけを打ち消すので、出てくる光のエネルギーがなくなる説明ではありません。また、光子同士が引き合ってくっつくという力を導入する必要もありません。同じ最終状態へ至る二光子全体の振幅の干渉として扱います。

    「同じ光子」に必要なのは、到着時刻だけではない

    二つの入力の偏光が直交していれば、たとえば横向きの偏光と縦向きの偏光が、出所を見分ける手掛かりになります。検出器が偏光を記録しない場合でも、光の状態に区別が残っていることは変わりません。単に記録を見ないことと、物理的に区別できない状態を用意することは別です。

    同じことは周波数の分布や到着時間、光の空間的な形にも当てはまります。遅延を掃引し、二つの光子が最も重なる付近で同時検出が少なくなる様子を描くと、谷のような曲線が現れます。これをHOMディップといいます。谷の幅を一つの光子の普遍的な「長さ」とは扱えず、スペクトルやフィルター、光子間の相関など、用いた状態の条件に依存します。

    たとえば独立な純粋状態の単一光子を、ほかの性質を揃えて理想的な50:50分岐へ入れるモデルでは、同時検出確率は P=(1−M)/2 と書けます。Mは二つの状態の重なりの絶対値二乗で、0から1の値です。M=0ならP=1/2、M=1ならP=0。中間のM=0.8ならP=0.1となります。これはモデルからの計算例で、特定の光源の測定値ではありません。混合状態や周波数でもつれた入力には、それぞれに対応した計算が必要です。

    谷の深さを比べるときに揃える条件

    谷のコントラストを表す可視度を、十分離れた遅延での同時検出数Cfarと、谷底のCminから V=(Cfar−Cmin)/Cfar と定義できます。同じ積算時間で、仮に遠方が1,000回、谷底が80回ならV=0.92です。この例は数え方の説明で、実験成績ではありません。

    比較の際には、背景の同時検出を差し引いたか、時間窓をどう選んだか、光源から複数対が出る事象を含むか、分岐比が50:50からどの程度ずれるかを揃えます。低い可視度を、直ちに光子の性質だけの問題と決めつけることはできません。逆に、高い可視度だけで光源の効率や装置全体の成功率まで分かるわけでもありません。

    「別々に出なかった」と「二つを数えた」は異なる

    通常の単一光子検出器は、反応後しばらく次の光子を記録できない時間を持ちます。その間に同じ出口へ二つの光子が来ても、1回の反応としてしか記録できない場合があります。そこで、別々の出口の検出器が同時に反応しなくなることから、二つが同じ側へ出たと確かめる方法が使われます。

    NISTが紹介するShawらの2003年の実験では、受け取った光子数を識別できる遷移端検出器を使い、一つの出力に現れる光子対を直接観測しました。「二つの出力での同時検出が減ること」と「同じ出力で2光子を数えること」は、同じ干渉現象を異なる検出方法で確かめています。HOM干渉のグラフを読むときは、その縦軸がどちらを数えたものかを見ると、実験が直接示している範囲をつかみやすくなります。

    出典

    資料確認日:2026年10月26日。仕組みと式は2017年の解説資料、光子数を識別する観測は2003年の著者所属機関による紹介に基づきます。新しい装置の性能を報じる記事ではありません。

    1. Agata M. Brańczyk, Hong-Ou-Mandel Interference, arXiv:1711.00080v1(2017年10月31日)、第2〜4.1節、式(7)〜(12)、(30)、Fig. 2。本文では入力状態の範囲を明示しています。
    2. Matthew Shawほか、Direct observation of photon pairs at a single output port of a beam-splitter interferometer、NIST掲載の著者要旨(2003年12月16日)。掲載論文:Physical Review A 68, 063817、doi:10.1103/PhysRevA.68.063817。
  • STIRAP、二つの光の順序で原子の内部状態を移す仕組み

    STIRAP、二つの光の順序で原子の内部状態を移す仕組み

    原子をある内部状態から別の内部状態へ移したいとき、途中に寿命の短い励起状態があると、そこから光が放出されて狙いとは違う状態へ移ることがあります。二つのレーザーを使うSTIRAPでは、原子をその励起状態に多く滞在させず、最初の状態から目的の状態へ移すことを目指します。

    STIRAP(Stimulated Raman Adiabatic Passage、誘導ラマン断熱通過)の特徴は、二つの光の順番です。最初の状態を励起する光より先に、目的の状態と励起状態を結ぶ光を当てます。その後、二つの光を重ねながら強さを変え、原子がとる状態を連続的に変化させます。

    簡単にまとめると?

    • STIRAPは、二つのレーザーが作る「暗状態」を変えながら、原子の内部状態の占有を移す方法です。原子の場所を移動させるという意味ではありません。
    • 目的の状態側を結ぶストークス光を先に、初期状態側を結ぶポンプ光を後から当てます。二つのパルスが重なる時間も必要です。
    • 励起状態への移行を干渉で抑えますが、光の変化が速すぎる場合や二光子共鳴が外れた場合まで損失をなくすわけではありません。

    まず、二つの光が結ぶ相手を分ける

    ここでは、二つの長寿命な状態を1と3、その両方と光で結べる励起状態を2と呼びます。状態1と2を結ぶのがポンプ光、状態3と2を結ぶのがストークス光です。三つのエネルギー準位の配置がΛに似るため、Λ型の三準位系と呼ばれます。

    単純に順番を考えるなら、ポンプ光で1から2へ移し、次にストークス光で2から3へ移したくなります。ところが状態2へ移した分は、自然放出によって別の状態へ漏れる可能性があります。STIRAPでは、この「いったん2へ移してから3へ移す」という進み方を避けます。

    二つの光の周波数差が、状態1と3のエネルギー差に合う条件を二光子共鳴といいます。理想的なΛ型モデルでは、この条件の下で、状態2の成分を持たない重ね合わせが作れます。二つの経路から状態2へ向かう振幅が打ち消し合うためです。この重ね合わせが、STIRAPで使う暗状態です。

    まだ原子がいない側の光を先に当てる理由

    状態1に原子を準備し、まずストークス光を当てます。この光が直接結ぶのは2と3なので、最初に原子がいる1からは、直ちに励起されません。ポンプ光がほぼゼロの間、暗状態はほぼ状態1と一致します。

    続いて、ストークス光が残っている間にポンプ光を強くします。二つの光が同時に働くと、暗状態には状態1と3の両方の成分が含まれます。さらにストークス光を弱め、ポンプ光を残すと、暗状態はほぼ状態3へ変わります。原子がその変化についていけば、最初は1にあった占有が3へ移ります。

    この順序は、通常想像する励起の順番と逆なので、反直観的なパルス順序と呼ばれます。ただし「ストークス光を完全に消してからポンプ光を当てる」という意味ではありません。二つの光が重なる区間があり、その間に暗状態の中身を滑らかに変えることが肝心です。

    二つのラビ周波数の比が、暗状態の中身を変える

    光と原子の結び付きの強さを表すラビ周波数を、ポンプ光についてΩP、ストークス光についてΩSとします。同じ遷移ならラビ周波数は光の電場の振幅に比例し、光の強度そのものとは比例関係が異なります。また、1と2、3と2では遷移の性質も関わるため、ここで使うのは光の強度の比ではなく、二つのラビ周波数の比です。相対位相を一定にして両方を実数で表す理想モデルでは、暗状態は次の形になります。

    |D⟩=cosθ |1⟩ − sinθ |3⟩、tanθ=ΩP/ΩS

    最初はΩPがほぼゼロなのでθもほぼ0となり、暗状態はほぼ|1⟩です。途中で二つのラビ周波数が等しくなるとθ=π/4となり、1と3の占有確率はそれぞれ1/2になります。最後にΩSをほぼゼロにしてθをπ/2へ近づけると、暗状態はほぼ−|3⟩になります。最後のマイナスは全体の位相で、この状態だけの占有確率を変えません。

    この1/2は、理想的な暗状態を式で分解した値です。どの装置でも途中の測定値が厳密に1/2になるという実験結果ではありません。また、状態2の成分がないという説明も理想的な断熱追随の範囲です。実際の有限時間の操作では、暗状態から少し外れて状態2へ占有が生じることがあります。

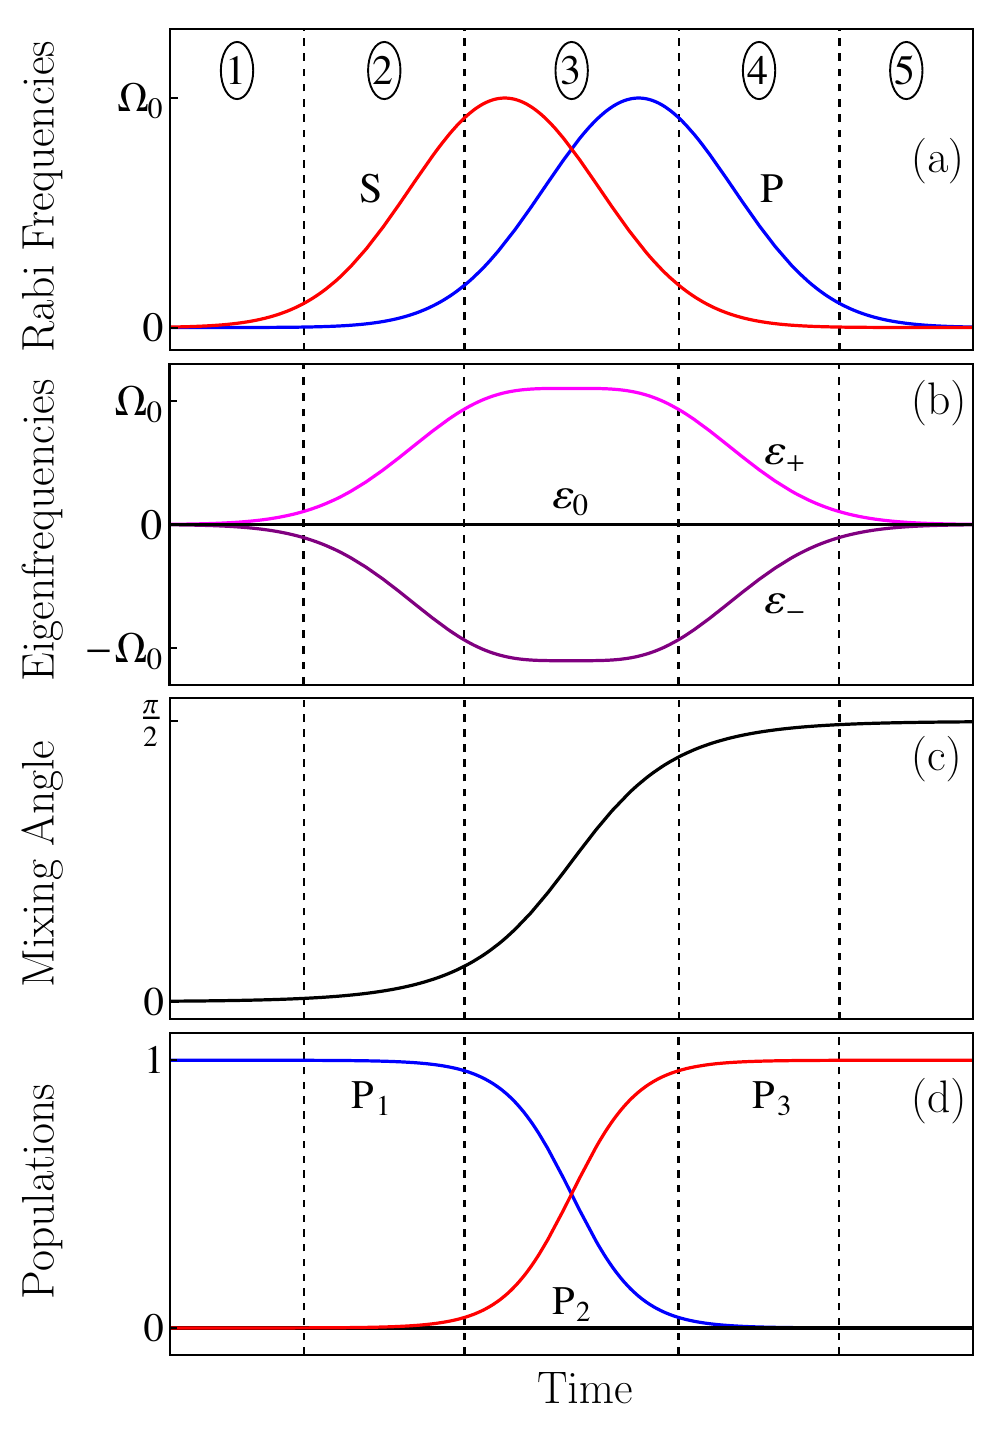
    STIRAPの四つのグラフ。先行するストークス光と後続するポンプ光、固有周波数、0からπ/2へ変わる混合角、状態1から3へ移る占有を同じ時間軸で示す。
    図:STIRAPのパルス順序と状態移行。ガウス形パルスのピークのラビ周波数が等しく、両方が一光子共鳴に合う場合の計算例です。N. V. Vitanovほか、Stimulated Raman adiabatic passage in physics, chemistry and beyond、arXiv:1605.00224v2(2016年)、PDF 4頁、Fig. 2。元図のクレジット:Adapted from Fig. 8 of Vitanov et al. (2001a), Coherent manipulation of atoms and molecules by sequential laser pulses, Advances in Atomic, Molecular, and Optical Physics 46, 55。画像を選ぶと拡大できます。

    図の(a)では赤いストークス光Sが先に立ち上がり、青いポンプ光Pが後から重なります。その間に(c)の混合角が0からπ/2へ変わり、(d)では状態1の占有P1が減るのに対応して、状態3の占有P3が増えます。状態2の占有P2は、この条件では低く抑えられています。(b)は暗状態の固有周波数ε0とほかの二つの固有周波数との隔たりで、この隔たりが次の断熱条件に関わります。

    「ゆっくり」は、何と比べて決まるのか

    断熱とは、ここでは熱を出し入れしないという意味ではなく、変化する光の下で、ある固有状態を追い続けるという意味です。ほかの固有状態とのエネルギー差に対応する周波数と比べて、混合角θの変化が十分に遅い必要があります。急に光を切り替えると、原子は暗状態についていけず、別の固有状態へ移る成分が増えます。

    一光子共鳴にも合っている単純な場合には、二つのラビ周波数を合成した大きさと、混合角θの変化率を比べることで、この条件を考えられます。共鳴からのずれを大きくした場合は固有状態間の隔たりも変わるため、同じ光の強さと時間をそのまま使えるとは限りません。

    パルスを長くすれば常に良くなるわけでもありません。長寿命な状態間でも、位相が乱れたり、ほかの過程で占有が失われたりすることがあります。光の相対周波数や位相を保てる時間内で、暗状態を十分ゆっくり変える必要があります。

    比較するときは、成功率と条件を組にする

    STIRAPの利点は、成立条件を満たす範囲では、光の強さやパルス長の小さなずれに対して高い移行効率を保ちやすいことです。光をどれだけの時間当てるかを一つの値へ厳密に合わせる方式とは、調整の要点が異なります。ただし、任意に弱い光や短いパルスでも成立するという保証ではありません。

    装置や実験結果を比較するなら、どの状態からどの状態へ移したか、二光子共鳴をどの程度保てたか、パルスの重なりと強さ、操作時間、状態2からの損失を併せて見る必要があります。最後に状態3で見つかった割合だけでは、途中で失われた原子を数えたか、残った原子だけで割合を出したかが分かりません。

    EIT冷却でも暗状態や量子干渉を使いますが、主な目的は異なります。EIT冷却では光の吸収のしかたを整えて振動のエネルギーを減らします。ここで扱ったSTIRAPは、光の時間変化によって内部状態の占有を移す操作です。暗状態という共通の言葉だけで、冷却の速さと状態移行の効率を同じ指標として比べることはできません。

    出典

    資料確認日:2026年10月26日。以下の総説の第II節、特に三準位モデル、暗状態、段階的なパルス操作と断熱条件を参照しました。本稿は仕組みの説明であり、新しい装置の性能実証を報じるものではありません。

    1. N. V. Vitanov, A. A. Rangelov, B. W. Shore, K. Bergmann, Stimulated Raman adiabatic passage in physics, chemistry and beyond, arXiv:1605.00224v2(2016年11月14日)。掲載版は Reviews of Modern Physics 89, 015006(2017年)、doi:10.1103/RevModPhys.89.015006。第II節、式(5)〜(12)、図2。
  • 分解サイドバンド冷却で、イオンの振動を一段ずつ減らす

    分解サイドバンド冷却で、イオンの振動を一段ずつ減らす

    電場の中に閉じ込めたイオンを、光で冷やす。十分に冷えてくると、運動は「速さが少しずつ下がる」という描き方だけでは捉えにくくなります。閉じ込められたイオンの振動には、飛び飛びのエネルギーの段があるからです。

    その段を光の周波数で選び、一段ずつ下げる方法が分解サイドバンド冷却です。ここでは、2本の光を使うラマン遷移によって振動を減らす仕組みと、冷却が進んだことをスペクトルから読む方法を見ていきます。

    簡単にまとめると?

    • 赤側サイドバンドに光の周波数差を合わせると、イオンの内部状態を変えながら振動量子を一つ減らせます。
    • 冷却を続けるには、光を散乱させて内部状態を戻す過程も必要です。往復できるラマン遷移だけでは、同じように冷え続けません。
    • 赤側と青側の応答の違いが、残っている振動の手がかりになります。最も低い基底状態にも零点エネルギーは残ります。

    振動の段と、イオン内部の状態を分ける

    イオンを閉じ込める電場が、平衡位置の近くでばねのように働くとします。この調和振動子という近似では、振動のエネルギーは En = ℏωt(n + 1/2) で表されます。ωt は閉じ込められた方向の振動角周波数、ℏはプランク定数を2πで割ったものです。n は0、1、2……という振動量子数で、一段分のエネルギーは ℏωt です。

    これとは別に、イオンには電子や核の角運動量に由来する内部状態があります。二つの内部状態を A と B と呼ぶと、光によって A から B へ移す際に、振動の段を変えない遷移と、同時に一段変える遷移を選べます。

    振動量子数 n を保つ遷移がキャリア、n を一つ減らす遷移が赤側サイドバンド、一つ増やす遷移が青側サイドバンドです。内部状態のエネルギー差を埋めるだけの光と比べ、赤側では振動からもエネルギーを受け取るため、光が与える分を少なくできます。

    ラマン遷移で一段下げ、光ポンピングで戻す

    ラマン方式では、異なる周波数の2本の光を組み合わせます。一方から光子を吸収し、もう一方へ誘導放出する過程によって、二つの内部状態を結びます。共鳴条件を決めるのは、主に2本の光の周波数差です。内部状態間の角周波数差を ω0 とすれば、赤側の条件は ω0 − ωt となります。「赤側」はこの共鳴より低い側を指し、目に見える赤色の光を使うという意味ではありません。

    赤側に合わせたパルスを当てると、状態は A・n から B・n−1 へ移ります。ただし、これは位相を保ったコヒーレントな操作で、条件を整えれば逆向きにも戻せます。そのまま同じ二つの状態の間を往復するだけでは、振動を次々に減らせません。

    そこで、別の光による光ポンピングを挟みます。励起と自然放出を通じて内部状態を A に戻し、次の赤側パルスを受けられるようにします。放出光が外へ出ていくことで、内部状態のリセットを伴う不可逆なサイクルになります。

    このとき、光子を放出した反動で振動が増えすぎると、せっかく下げた一段が失われます。イオンの位置の広がりが、光との相互作用の空間的な尺度に比べて十分小さいラム・ディッケ領域では、リセット中に振動量子数が変わりにくくなります。A・n → B・n−1 → A・n−1 というサイクルを繰り返し、基底状態 n=0 に近づけます。

    n=0 には、それより下の n=−1 はありません。理想的な赤側遷移に対して基底状態が応答しにくくなることも、低い段へ集める助けになります。

    冷却の前後で、赤側と青側はどう変わるか

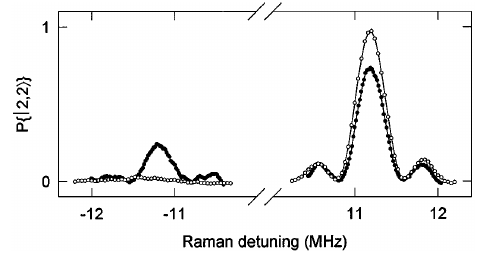
    1995年、NISTとコネチカット大学の研究者による単一のベリリウムイオン(9Be+)の実験では、ドップラー冷却で予備冷却した後に、分解サイドバンドのラマン冷却を加えています。次の図は、その前後で測った一方向のラマン応答です。[1]

    単一ベリリウムイオンのラマン応答。横軸はMHz単位の離調で中央を省略。約マイナス11.2MHzの赤側ピークは追加冷却後の白抜き点で小さくなり、約プラス11.2MHzの青側ピークは大きくなる。黒い点は予備冷却のみ。
    図1:予備冷却のみの黒い点と、x方向にラマン冷却を5サイクル加えた白抜き点。縦軸は検出から求めた内部状態の確率です。中央の横軸は省略されているため、全域が連続した周波数表示ではありません。C. Monroe et al., “Resolved-Sideband Raman Cooling of a Bound Atom to the 3D Zero-Point Energy”, Physical Review Letters 75, 4011–4014 (1995), Fig. 2, p.4013より図部分を抜粋。© 1995 The American Physical Society。原論文PDF

    左側の約−11.2 MHzが赤側、右側の約+11.2 MHzが青側です。冷却後は赤側の山が小さくなり、青側の山が大きくなっています。既に n=0 にいるイオンは赤側でさらに一段下がれませんが、青側なら n=1 へ上がれるため、左右の応答に差が現れます。

    振動量子数が熱分布に従い、赤側と青側を同じ結合強度・対応するプローブ条件で測る場合、応答の比 r = Ired/Iblue は、平均振動量子数 n̄ を使って r = n̄/(1+n̄) と表せます。測定から n̄ = r/(1−r) を求められますが、熱分布でない状態や左右で異なる測定条件に、そのまま当てはめる式ではありません。

    例えば、熱分布を仮定した説明用の例で n̄=0.1 なら、赤側の応答は青側の約0.091倍になります。この分布で基底状態にいる確率は 1/(1+n̄) なので、約91%です。平均が0.1という数字は、毎回「0.1個の振動量子」があるという意味ではなく、整数の振動量子数を持つ状態の分布を平均した値です。

    原論文は、特定の実験条件で一方向の基底状態占有率を約98%、三方向すべての基底状態にいる確率を約92%と報告しました。一方向だけよく冷えても、残りの方向に振動があれば三次元の基底状態にはなりません。この二つの数字は1995年の実証結果であり、現在のあらゆるイオントラップに共通する性能値ではありません。[1]

    周波数を選び分けることと、加熱を抑えること

    「分解」とは、キャリアとサイドバンドを周波数の違いとして見分けられることです。遷移の線幅が振動周波数に比べて広すぎると、減らしたい遷移だけを選べません。狭いラマン遷移を使うこと、光の周波数差を安定させること、振動方向に結合する光の配置を選ぶことが、冷却サイクルの前提になります。

    実際には、共鳴から外れた遷移や光の散乱による加熱、装置に由来する加熱もあります。パルスを増やせば際限なく冷えるわけではなく、冷却で取り去る分と再び入ってくる分の釣り合いが残ります。原論文でも、サイクル数を増やしたときの限界と、冷却後に時間を置くと振動が増える現象を調べています。[1]

    ドップラー冷却は、この細かな段を選ぶ前の予備冷却として役立ちます。速さに応じた光の力で先に冷やし、次に閉じ込められた振動の量子を選んで減らす、という役割分担です。

    最後に残る n=0 のエネルギーは ℏωt/2 です。基底状態への冷却は、粒子を古典的な点として完全に静止させる操作ではありません。振動の余分な励起を減らし、量子状態を扱う実験の出発点をそろえる操作です。

    出典

    1. C. Monroe, D. M. Meekhof, B. E. King, S. R. Jefferts, W. M. Itano, D. J. Wineland and P. Gould, “Resolved-Sideband Raman Cooling of a Bound Atom to the 3D Zero-Point Energy”, Physical Review Letters 75, 4011–4014 (1995). NIST公開PDF。仕組み、測定条件、図2と当時の実験結果を参照。
  • ジョンソン雑音温度計で、共通の揺らぎを温度に結びつける

    ジョンソン雑音温度計で、共通の揺らぎを温度に結びつける

    抵抗に外から電圧をかけなくても、その両端には小さな電圧の揺らぎが現れます。電荷を運ぶ粒子の熱運動による「ジョンソン雑音」です。電子回路では取り除きたい雑音ですが、揺らぎの大きさに温度の情報が含まれているため、温度計の信号として利用することもできます。

    ただし、微弱な電圧を読み取る増幅器にも雑音があります。観測した揺らぎのうち、抵抗に由来するのはどれだけでしょうか。ジョンソン雑音温度計(JNT)は、同じ抵抗を二つの経路で測り、さらに基準信号と交互に比較することで、この問題に向き合います。ここでは2024年のレビュー論文をもとに、相関測定と量子電圧雑音源の役割をたどります。

    簡単にまとめると?

    • 同じ抵抗の電圧を二つの経路で測って積を平均すると、両方に共通する熱雑音を取り出せます。独立な増幅器雑音の平均寄与は減りますが、有限時間のばらつきや共通の妨害は残ります。
    • 測定対象と基準を同じ回路へ交互につなぎ、揺らぎの大きさの比を使うことで、増幅率の変化などの影響を抑えます。
    • 量子電圧雑音源QVNSを基準にすると、既知の温度との比較に頼らず温度を求められます。実際の精度には、配線、非線形性、抵抗の測定、積算時間の検討が必要です。

    熱雑音の大きさを、温度に読み替える

    抵抗を純粋な抵抗Rとして扱え、周波数が十分低いなどの条件では、熱雑音の電圧のパワースペクトル密度は SR = 4kTR と表せます。Tは絶対温度、kはボルツマン定数です。パワースペクトル密度は、ここでは周波数幅1Hzあたりにどれだけの電圧の二乗が含まれるかを表し、単位はV²/Hzです。これを測定帯域にわたって足し合わせると、電圧の二乗平均になります。

    抵抗値Rを別に測定できれば、残る未知量は温度Tです。この関係を使って温度を求めるのがJNTの出発点です。抵抗値が温度とともに変わる性質を校正して使う抵抗温度計とは、温度の読み取り方が異なります。

    この近似を、極低温や高い周波数へ無条件に延ばすことはできません。量子論に基づく補正が必要になる領域では、単純な4kTRからのずれも評価します。測定する帯域幅と雑音の二乗平均の関係は、ジョンソン雑音と帯域幅の記事でも扱っています。

    同じ揺らぎを、独立した二つの経路で読む

    増幅器を一つだけ使うと、抵抗の熱雑音に増幅器自身の雑音が重なります。そこで、同じ抵抗の両端電圧を、二つの増幅器とA/D変換器で同時に読み取ります。抵抗が作る揺らぎは両経路に共通し、それぞれの増幅器が加える雑音は、理想的には互いに独立です。

    仕組みを見るために、増幅率を補正した二つの測定値を x = s + n₁、y = s + n₂ と置きます。sが抵抗の信号、n₁とn₂が各経路の加算雑音です。どの揺らぎも平均がゼロで、雑音同士と信号に相関がなければ、積xyを十分長く平均した値はs²の平均へ近づきます。sn₁、sn₂、n₁n₂の平均寄与がゼロになるためです。

    一方、xだけを二乗して平均すると、s²にn₁²の平均も加わります。二つの測定値を単に平均するのでなく、積の平均から共通成分を見るところが相関測定の要点です。実際の装置では二つの信号を周波数ごとに分け、クロススペクトルとして比較する方法も使われます。

    この説明は、独立な加算電圧雑音に絞ったモデルです。増幅器の入力電流雑音が抵抗を流れて電圧を作ると、その電圧は両経路に見えます。外部の電磁妨害も二つの経路へ共通に入り得ます。相関で残った成分を、すべて測りたい熱雑音だと判断することはできません。

    基準との切り替えで、増幅器の変化を追いかける

    共通する熱雑音を取り出せても、増幅率や周波数応答が正確に分からなければ、入力側の電圧の大きさへ戻すのは難しくなります。そこで、未知の温度に置いた抵抗と基準信号を、同じ測定回路へ交互につなぎます。二つの測定に共通する増幅率などを、比を取ることで打ち消しやすくするためです。切り替えを繰り返せば、ゆっくりとした増幅率の変化にも追随できます。

    基準に既知温度の抵抗を使う場合、同じ実効帯域と応答を仮定すると、温度は「基準温度 × 雑音の二乗平均の比 × 抵抗値の補正」で求められます。例えば、基準が300Kで、二つの抵抗値が等しく、補正後の雑音の二乗平均の比が1.10なら、未知の温度は330Kです。これは仕組みを示す仮定の計算で、実験結果ではありません。

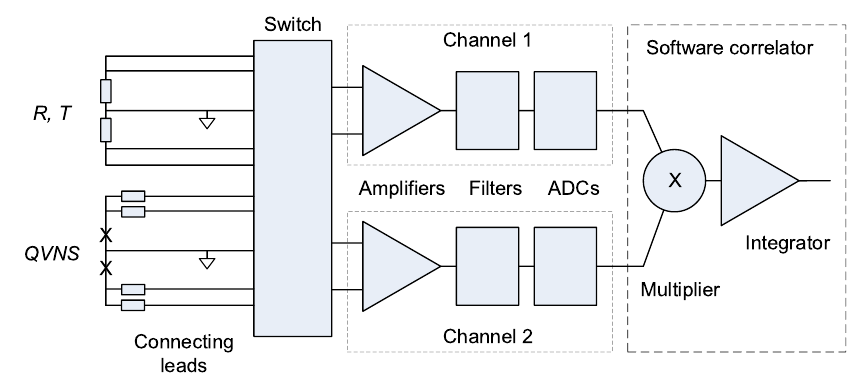
    この方法は、別の温度を基準にする相対一次温度測定です。次の図では、その基準抵抗を、電気的に大きさを計算できる信号源に置き換えています。

    ジョンソン雑音温度計の構成。抵抗Rと温度Tの信号、またはQVNSの信号をスイッチで選び、二つの増幅器・フィルター・AD変換器の経路から乗算器と積算器へ送る。
    抵抗の熱雑音とQVNSを切り替え、同じ二つの経路で比較する構成。出典:Samuel P. Benzほか「Practical realisation of the kelvin by Johnson noise thermometry」(2024)、Figure 3、本文6頁(PDF7頁)。図の部分を抜粋。© 2024 BIPM and IOP Publishing Ltd. 原論文。画像を開くと拡大できます。

    図の左上にあるR、Tが、温度を測る抵抗です。左下のQVNSには、ジョセフソン接合とインピーダンスを合わせるための抵抗が描かれています。Switchは信号源を選ぶ部分で、その右のChannel 1とChannel 2は、選ばれた同じ信号を読む二つの経路です。「上の経路が測定対象、下の経路が基準」という分担ではありません。

    それぞれの経路で増幅とフィルター処理を行い、ADCで電圧を数値に変えます。右側のMultiplierとIntegratorは、二つの測定結果を掛け合わせて積算する働きを示しています。信号源を替えても同じ二経路を使う構成が、相関による雑音の切り分けと、基準との比較を結びつけています。

    量子電圧雑音源QVNSが、温度の基準を置き換える

    QVNSはQuantum Voltage Noise Sourceの略です。抵抗を温めて雑音を作る装置ではなく、ジョセフソン接合を使って、決められたパルス列から疑似ランダムな電圧波形を合成します。パルスの電圧を時間で積分した面積がh/2eの整数倍になる性質を利用するため、パルス列とクロック周波数から、基準信号の大きさを計算できます。hはプランク定数、eは電気素量です。

    抵抗の熱雑音と、この計算可能な信号のスペクトルの比を測れば、既知温度の抵抗を使わずに温度を求められます。これがQVNSを用いた絶対一次温度測定です。量子ホール効果に基づく抵抗標準へのつながりも含めると、温度はhとk、周波数、抵抗比、測定した雑音のスペクトル比へ結びつきます。

    現在のSIでは、kは正確に1.380649 × 10⁻²³ J/Kと定義されています。定数の値を固定したことと、装置の読み値が誤差なく決まることは別です。抵抗値やクロック、信号を運ぶ回路、二つのスペクトルの比較には、引き続き測定と不確かさの評価が必要になります。

    広い帯域と長い積算だけでは、精度は決まらない

    独立な雑音の平均寄与が減っても、有限時間で求めた積の平均にはばらつきが残ります。他の条件が同じで統計的なばらつきが支配的なら、積算時間を4倍にすると、その標準的なばらつきはおおむね半分になります。ただし、共通の妨害や回路の系統的なずれまで、時間とともに同じ割合で小さくなるわけではありません。

    帯域を広げれば、より多くの信号を使えます。その一方で、抵抗とQVNSをつなぐ配線の容量やインダクタンスが違うと、信号源によって周波数応答が変わります。この差は、測定回路を共通にしただけでは消えません。論文ではスペクトル比の周波数依存をモデル化し、使う帯域とモデルの複雑さを一緒に検討しています。

    振幅の合わせ方も重要です。増幅器やADCが完全に比例した応答をしなければ、大きな信号と小さな信号を比較したときに比がずれます。QVNSは基準波形の大きさを調整できるので、抵抗の熱雑音へ近づけて非線形性の影響を抑えたり、あえて大きさを変えて影響を調べたりできます。精密には、二乗平均だけでなく、電圧の分布の形も考慮します。

    JNTの性能を読むときは、相関測定の有無に加えて、何を基準にしたか、両信号の経路をどう合わせたか、積算時間と帯域をどう選んだかを確かめると、精度の根拠が見えてきます。QVNSの低温動作や妨害への対策も含む方式であり、ここで紹介した構成を、すぐに読み値が出る汎用温度センサーと同じ条件で比べることはできません。

    出典

    1. Samuel P. Benzほか(2024)「Practical realisation of the kelvin by Johnson noise thermometry」、Metrologia 61, 022001。原理、装置構成、解析、不確かさをまとめたレビュー。原論文PDF/NIST掲載ページ。
    2. BIPM「SI base unit: kelvin (K)」。現在のケルビンとボルツマン定数の定義。公式説明。