投稿者: SB-admin

  • 回転波近似、速い揺れを省いても量子状態の変化が残る理由

    回転波近似、速い揺れを省いても量子状態の変化が残る理由

    量子ビットへマイクロ波を当てると、電磁場そのものは非常に速く振動します。一方、量子ビットが二つの状態の間を移る変化は、それよりずっとゆっくり進むことがあります。この二つの速さを分けて扱うのが、回転波近似(rotating wave approximation、RWA)です。

    ただ速い振動を消すだけなら、量子ビットを動かす作用まで失いそうに見えます。実際には、量子状態自身の位相の回転も考えることで、効果が積み重なる成分と、速く向きを変える成分を区別しています。

    簡単にまとめると?

    • 量子ビットの遷移周波数に近い電磁場を加えると、相互作用には周波数の「差」で変わる成分と「和」で変わる成分が現れます。
    • 回転波近似は、速く変わる成分を省き、ゆっくり積み重なる状態変化を残す近似です。
    • 共鳴に近いことに加え、駆動が弱いことや振幅の変化が緩やかなことを確かめます。速い成分があるだけで、省略してよいとは限りません。

    電磁場の速さと、状態を動かす速さは別

    ここでは、基底状態と励起状態の二つで表せる理想的な量子系を考えます。エネルギーの差をℏω₀とし、角周波数ωの場を加えます。ωがω₀に近いと、場と量子系が共鳴に近い関係になり、状態間の遷移を起こしやすくなります。ℏは換算プランク定数で、角周波数をエネルギーへ結び付ける係数です。

    共鳴中に状態を動かす速さは、場の振幅にも依存します。その速さを表すのがラビ角周波数Ωです。ωは場の振動の速さ、Ωは駆動による状態変化の速さを表します。名前がどちらも周波数でも、同じ量ではありません。

    掛け合わせると「差」と「和」の振動になる

    一定の向きに振動する場のcos(ωt)は、数学的には反対向きに回る二つの成分の和に分けられます。一方、場を加えない量子系にも、エネルギー差ω₀に対応する位相の変化があります。この両方を含めて相互作用を見ると、ω−ω₀とω+ω₀に対応する振動が現れます。

    共鳴に近いとき、差ω−ω₀は小さく、和ω+ω₀は大きいままです。差で変わる成分は、量子系に対する向きがゆっくり変わり、その作用が積み重なります。和で変わる成分は、状態が大きく動く前に何度も向きを変えるため、寄与が打ち消し合いやすくなります。

    この速い成分を省くのが回転波近似です。場と一緒に回る座標系へ移す説明では、共鳴に対応する成分は止まって見え、反対向きの成分はおよそ2ωで回って見えます。量子ビットを動かす場全体を単純に時間平均してゼロにする操作ではありません。

    5 GHzの場で、100 nsかけて状態を移す模型

    速さの違いを、共鳴した理想的な二準位系の仮定例で比べます。遷移周波数と駆動周波数をともに5 GHzとし、散逸・ほかの準位・パルス端の影響は含めません。Hzで示す値は角周波数を2πで割ったものです。

    一定振幅の回転波近似では、初めに基底状態だった系の励起確率はPₑ(t) = sin²(Ωt/2)となります。最初に励起確率が1になる時間はπ/Ωです。駆動の強さだけを変えた二つの模型を、この式で比べます。

    比較する量 弱い駆動の例 100倍強い駆動の例
    Ω/(2π) 5 MHz 500 MHz
    Ω/ω 0.001 0.1
    近似式から求めたπ/Ω 100 ns 1 ns
    その間の速い成分(10 GHz)の周期数 1,000周期 10周期
    共鳴周波数5 GHzを仮定した時間尺度の比較。右列も同じ近似式を代入した値であり、近似の精度や実機の操作成功を示すものではありません。計算:Quantum Sea。

    左列では、状態を移す100 nsの間に、省いた成分が1,000周期も振動します。右列は操作が速い分、速い振動と状態変化の時間差が縮まっています。場の周波数が同じでも、駆動を強くすると、同じ近似を使えるか改めて調べる必要があります。

    振幅とパルスの形も確かめる

    弱い駆動では、一般にΩがωより十分小さいことが近似の目安になります。ただし「比がこの値以下なら必ず合格」という一つの境界にはできません。許容する誤差や観測時間が変われば、小さな補正の重要さも変わるからです。

    振幅が時間とともに変わるパルスでは、その変わり方も関わります。場が一周期を回る間に包絡線まで急変すると、一定振幅での打ち消しをそのまま当てはめられません。Zeuchらの研究は、強い駆動だけでなく包絡線の時間変化も含め、通常の回転波近似への補正を扱っています。

    計算を比較するときは、共鳴からのずれ、Ωとωの比、パルス形状、追いたい時間と精度をそろえます。必要なら速い成分を残した模型とも比較し、励起確率や位相の差を調べます。時間刻みを細かくして数値誤差を減らすことと、模型から省いた作用を取り戻すことは別です。

    回転波近似は、遅い変化を見通しよくするための道具です。何が速いかを場だけで判断せず、量子系が動く速さと並べて見ると、残す成分と省く成分の意味がつかみやすくなります。

    出典

  • TrICalで見るイオンの平衡位置と振動モード——並び方と揺れ方の違い

    TrICalで見るイオンの平衡位置と振動モード——並び方と揺れ方の違い

    イオントラップの中では、同じ符号の電荷を持つイオン同士が反発しながら、外から加えた閉じ込めの力によって一定の配置をつくります。その並び方が分かっても、少し押したときにどう揺れるかは、まだ分かりません。位置と揺れ方は、同じ力から求める別々の情報です。

    Open Quantum Design(OQD)の公開計算ツールTrICalには、平衡位置を求める処理と、そこから振動モードを求める処理があります。この二段階を追うと、イオンが落ち着く場所と、集団として動く仕組みの違いが見えてきます。

    簡単にまとめると?

    • 平衡位置は、閉じ込めとイオン同士の反発を合わせたポテンシャルエネルギーが、局所的に最小になる配置です。
    • 振動モードは、その配置から少しずれたときの戻る力を使って求めます。イオンごとに独立して揺れるとは限りません。
    • TrICalの公開実装では、平衡位置の計算に続き、エネルギーの曲率と質量からモードの周波数と動く向きを求めています。

    反発と閉じ込めが釣り合う場所

    まず、同じ電荷を持つ二つのイオンを、左右に動ける一本の軸に沿って閉じ込めた場合を考えます。中央へ戻そうとする力だけなら、どちらも中央に集まるはずです。しかしイオン同士は反発するので、一定の間隔を空けた配置に落ち着きます。

    この力の関係は、位置に応じて変わるポテンシャルエネルギーで表せます。閉じ込めによる項とクーロン反発の項を足し合わせ、エネルギーが小さくなる位置を探すのが平衡位置の計算です。OQDの解説も、この二つの寄与を合計して配置を求める流れを示しています。

    実際の数値計算では、最適化が止まっただけで最も安定した配置と断定できるわけではありません。初期配置や計算する方向によって、別の局所的な極小へ進む場合があります。まず力が十分小さくなっているか、その近くでエネルギーが増えるかを調べることが、次の振動計算につながります。

    同じ位置でも、揺れる向きによって戻る力が違う

    平衡位置から少しだけイオンをずらすと、元へ戻そうとする力が生まれます。その強さを決めるのは、エネルギーの値そのものではなく、位置に対してどれくらい急に曲がっているかです。

    多くの座標について、この曲がり方をまとめた行列をヘッセ行列(Hessian)と呼びます。対角成分は一つの座標を動かしたときの曲率を、非対角成分は別の座標の変化との結び付きを表します。一つのイオンを押すと隣のイオンへの反発も変わるので、集団の動きを考える必要があるのです。

    そこで、一定の割合を保ちながらイオンが一緒に動く組合せを探します。これが振動モード(基準振動)です。動く向きと相対的な大きさを表す固有ベクトルと、その揺れの周波数が一組になります。モードの形が分かれば、どのイオンが同じ向きに動き、どこで反対向きになるかを読み取れます。

    二つのイオンでは、同じ向きと反対向きに分かれる

    違いが見えやすいのは、質量と電荷が同じ二つのイオンを、左右対称な調和ポテンシャルに閉じ込めた理想モデルです。ここでは軸方向の小さな振動だけを考え、横方向の動きは十分強く閉じ込められているとします。これはTrICalの実行結果や装置の測定値ではなく、仕組みを説明するための模型です。

    軸方向のモード イオンの動き 二つの間隔 角周波数
    重心モード 同じ向きに同じ量だけ動く 変わらない ω₀
    伸縮モード 反対向きに同じ量だけ動く 広がったり狭まったりする √3 ω₀
    同じ質量・電荷、調和的な軸方向閉じ込め、小振幅を仮定した二イオン模型。ω₀は単独のイオンの軸方向角周波数。模型からの計算:Quantum Sea。

    重心モードでは、二つのイオンの間隔が変わりません。そのため、動きに伴うクーロン反発の変化はなく、集団全体が閉じ込めの力で揺れます。伸縮モードでは間隔が変わるので、反発の変化も戻る力に加わり、より速い揺れになります。

    この模型で平衡点のヘッセ行列を質量で割ると、ω₀²に行列[[2, −1], [−1, 2]]を掛けた形になります。固有値はω₀²と3ω₀²で、平方根を取ると表の二つの角周波数が得られます。固有ベクトルの成分が同符号なら同じ向き、異符号なら反対向きの動きです。

    たとえば単独のイオンの周波数を仮に1 MHzと置くと、この理想模型では重心モードが1 MHz、伸縮モードは約1.73 MHzになります。異なる質量を混ぜたり、閉じ込めが調和的でなかったりする場合に、この比をそのまま使うことはできません。

    TrICalの処理では、位置から曲率、質量へ進む

    OQDが公開するTrappedIonsの実装では、equilibrium_positionがイオン間反発と外部ポテンシャルを合計し、最適化で平衡位置を探します。normal_modesは、その平衡位置でヘッセ行列を評価する処理です。位置がまだ保存されていなければ、先に平衡位置を計算します。

    曲率だけでは揺れる速さは決まりません。同じ戻る力でも、重いものほど加速しにくいため、質量が必要です。今回確認した実装は、共通の質量を使う場合には行列を質量で割り、質量を並べて与える場合には平方根を使って座標間の重みを調整してから、固有値と固有ベクトルを求めます。

    さらに、計算のために無次元化した長さやエネルギーの尺度を戻し、固有値の平方根から周波数に相当する量を得ます。この式の次元で得られるのは角周波数ωです。Hz単位の周波数fにするには、f = ω / 2π と換算します。返り値をそのままMHzと読まず、質量・長さ・ポテンシャルの単位をそろえることが大切です。

    参照したのは、OQDの上位リポジトリから指定されているTrICalのcommit 2c3a91dです。その版のパッケージ記載は0.1.0dev1で、開発段階の公開実装として読みました。ここで説明した処理はコードの照合に基づくもので、TrICalを実行した性能評価や実機の動作確認ではありません。

    周波数の一覧だけで、安定性まで決めない

    小さな振動として扱うには、対象とする自由度で平衡点が安定していることが必要です。質量を考慮した曲率に負の固有値があれば、その方向は元へ戻る揺れとして扱えません。ゼロに近い値なら、弱い閉じ込めや対称性に由来する自由な動き、数値誤差などを区別する必要があります。

    同じ配置でも、軸方向では安定し、横方向では不安定ということも考えられます。計算した方向、ポテンシャルの近似、質量と単位、そして固有値の符号をそろえて見ると、周波数の違いが物理的な変化なのか、模型や計算条件の違いなのかを判断しやすくなります。平衡位置は「どこにいるか」、振動モードは「その近くでどう動くか」を教えてくれます。

    出典

  • Happy Eyeballs v2はどう待ち時間を減らすのか——IPv6とIPv4の接続をずらして試す

    Happy Eyeballs v2はどう待ち時間を減らすのか——IPv6とIPv4の接続をずらして試す

    Webサイトを開くとき、同じ名前から複数の接続先が見つかることがあります。IPv6とIPv4の両方のアドレスが分かっていても、両方の経路が正常に使えるとは限りません。最初に選んだ宛先から返事が来ないとき、その失敗が確定するまで次の宛先を試せなければ、画面が表示されるまでの待ち時間も長くなります。

    Happy Eyeballs v2は、接続先を順番に試しながら、試行の時間を少しずつ重ねる仕組みです。RFC 8305で説明されているこの方法を、DNSで宛先を調べる段階と、実際につながるか確かめる段階に分けて見ていきます。

    簡単にまとめると?

    • IPv6とIPv4の候補を使い、先の接続試行の失敗を待ち切らずに、次の候補への試行を始めます。
    • DNS応答を待つ50ミリ秒と、接続試行をずらす250ミリ秒は、RFCが示す別々の推奨値です。どの実装でも固定の値ではありません。
    • 接続開始時の待ち時間を減らせても、その後の通信品質やWebサービスの正常動作まで保証する仕組みではありません。

    宛先が分かることと、そこへつながること

    DNSは、サイトの名前に対応するIPアドレスを調べる仕組みです。IPv6のアドレスはAAAAレコード、IPv4のアドレスはAレコードとして得られます。名前に住所が載っていても、途中の経路や宛先のサービスに問題があれば、通信は成立しません。

    たとえば、IPv6側に設定の誤りがあり、IPv4側は正常なサイトを考えます。IPv6を先に試した端末が「返事が来ない」という理由だけで長く待つと、すでに使えるIPv4の経路があるのに利用者を待たせます。Happy Eyeballsは、この待ち方を変えます。

    RFC 8305では、IPv6を優先する端末を基本の例にしつつ、IPv4の候補も交ぜて接続先を並べます。一つの種類のアドレスを全部試してから、もう一方へ移る並べ方を避けるためです。候補が多い場合も、最初のIPv6とIPv4の一組だけで終わる考え方ではありません。

    少し遅れて始めた接続が先に通ることもある

    接続試行は、全候補に一斉に送るのではなく、開始時刻をずらします。後の試行を始めても、進行中の先の試行はすぐには取り消しません。どれか一つの接続が成立したところで、残る試行をやめます。

    次の表は、その違いを考えるための仮の例です。DNSで両方の宛先がすでに分かっており、次の試行まで250ミリ秒、IPv4の接続成立まで40ミリ秒かかると置いています。実測値や、すべての端末の動作を示すものではありません。

    経過時間 端末の動き ここで分かること
    0ミリ秒 IPv6宛ての接続を開始 返事を待っている段階では、成否は未確定
    250ミリ秒 IPv4宛ての試行も開始 IPv6の失敗が確定する前に次へ進める
    290ミリ秒 IPv4の接続が成立 成立した接続を使い、残る試行を終了
    RFC 8305の接続試行の考え方を使った仮の時系列。数値例・表はQuantum Seaによる作成。

    この例で短くなるのは、使えない経路の結果を待っている時間です。回線そのものの速度が上がったわけではありません。一方、先の接続が次の試行を始める前に成立すれば、余分な接続試行を増やさずに済みます。開始をずらすことには、待ち時間と通信負荷の両方を考える意味があります。

    50ミリ秒と250ミリ秒は、違う場面の待ち時間

    接続前のDNS問い合わせにも、応答の順番という問題があります。RFCの推奨では、AAAAとAの問い合わせをほぼ続けて送り、両方の回答がそろうまで必ず待つことは避けます。AAAAの有効な応答が先なら、IPv6の接続試行へ進めます。

    Aの有効な応答が先に届いた場合は、少し後にAAAAの応答が届く可能性を見込み、短く待ちます。この「Resolution Delay」の推奨値が50ミリ秒です。待っている間に有効なAAAA応答が来ればIPv6を試し、時間内に来なければ、得られたIPv4の候補で先へ進めます。AAAAが存在しないという正常な応答が来た場合も、その時点で進めます。

    これに対して250ミリ秒は、経路の往復時間の履歴がない場合に、次の接続試行を始めるまでの「Connection Attempt Delay」の推奨値です。DNSの回答待ちとは開始点も役割も異なります。両方を足した時間が、常に接続完了までの待ち時間になるわけではありません。

    値を短くすると次の候補を早く試せますが、不要な試行も増えやすくなります。RFC自身もこれらを調整可能な値として扱っています。実際の待ち方を調べるときは、数値だけを比較するより、どの段階から測った値か、端末やライブラリが何を採用しているかをそろえる必要があります。

    サイトが開けても、両方の経路が正常とは限らない

    Happy Eyeballsが扱うのは、主に接続の開始です。TCPの接続確認が通った後で、大きなデータを送れない、TLSによる暗号化の確立に失敗する、HTTPのサービスが正しく応答しない、といった問題は残り得ます。先に成立した接続が、その後も最も速いという保証もありません。

    利用者にはサイトが普通に開けていても、裏ではIPv6の失敗をIPv4が補っている場合があります。運用側が画面の表示成功だけを見ていると、片側の問題を見落としかねません。IPv4とIPv6を分けた到達性の確認や、接続開始後の処理を含む監視が役立ちます。

    「宛先を調べられたか」「接続できたか」「その後のサービスが動いたか」を分けると、この仕組みが助ける範囲も見えやすくなります。Happy Eyeballs v2は、使える候補へ早めに進めるようにする接続の工夫です。RFC 8305は2017年12月発行で、確認時のRFC Editorの区分はProposed Standardです。

    出典

  • レイノルズ数、管を細くすると流れが穏やかになるとは限らない

    レイノルズ数、管を細くすると流れが穏やかになるとは限らない

    液体を流す管を細くすれば、流れは穏やかになるのでしょうか。小さな流路では粘性の影響が目立ちやすいものの、管径だけでは決まりません。同じ速さで流すのか、同じ量を毎分送り込むのかによって、細くしたときの変化は逆になります。その違いを整理する道具が、レイノルズ数(Reynolds number)です。

    簡単にまとめると?

    • レイノルズ数は、流れの慣性と粘性の相対的な強さを比べる数です。円管では、断面の平均流速、管の内径、液体の動粘度から求めます。
    • 平均流速を同じにして管径を10分の1にすると、レイノルズ数も10分の1になります。一方、毎分の流量を同じに保つと、平均流速が100倍になり、レイノルズ数は10倍になります。
    • 小さい管という情報だけで層流や混合の良さは判断できません。何を一定にした比較か、液体の性質や入口・形状の条件まで確かめることが大切です。

    慣性と粘性を、同じ物差しで比べる

    慣性は、流れている液体の運動が保たれようとする性質です。粘性は、隣り合う場所の流速に差があるとき、その差をならすように力が働く性質です。レイノルズ数は、この2つの効果の大きさを代表的な長さと速さで見積もり、その比を取ったものです。

    液体で満たされた円管を考え、内径をD、断面の平均流速をU、密度をρ、粘度をμとすると、Re=ρUD/μです。粘度を密度で割った量ν=μ/ρを「動粘度」と呼び、これを使えばRe=UD/νと書けます。Uをm/s、Dをm、νをm²/sにそろえると単位が消えるので、Reは単位を持たない数です。[1][3]

    Reが小さくなるほど、同じ比較の中では慣性に対する粘性の影響が強まります。ただし、Reが大きければ粘性がなくなるわけではありません。また、低いReから高いReへの変化を、そのまま「層流から乱流へ変わった」と読み替えることもできません。

    「流速が同じ」と「流量が同じ」は違う

    流速は、液体が進む速さです。流量Qは、ある断面を単位時間に通り抜ける体積で、m³/sやmL/minで表します。断面積をAとするとQ=AUです。ここでUを断面の平均流速とすれば、中心と壁際で速さが違っていても、この関係を使えます。[2]

    円管の断面積はA=πD²/4です。管径を10分の1にすると、断面積は100分の1になります。同じ流量を通すには、その小さな断面を100倍の平均流速で通過させる必要があります。

    この関係をRe=UD/νに代入すると、Re=4Q/(πνD)になります。Uを固定した式ではReはDに比例しますが、Qを固定した式ではDに反比例します。どちらも同じ定義で、変えてよい量と一定にする量が違うだけです。

    管径を10分の1にする、2通りの比較

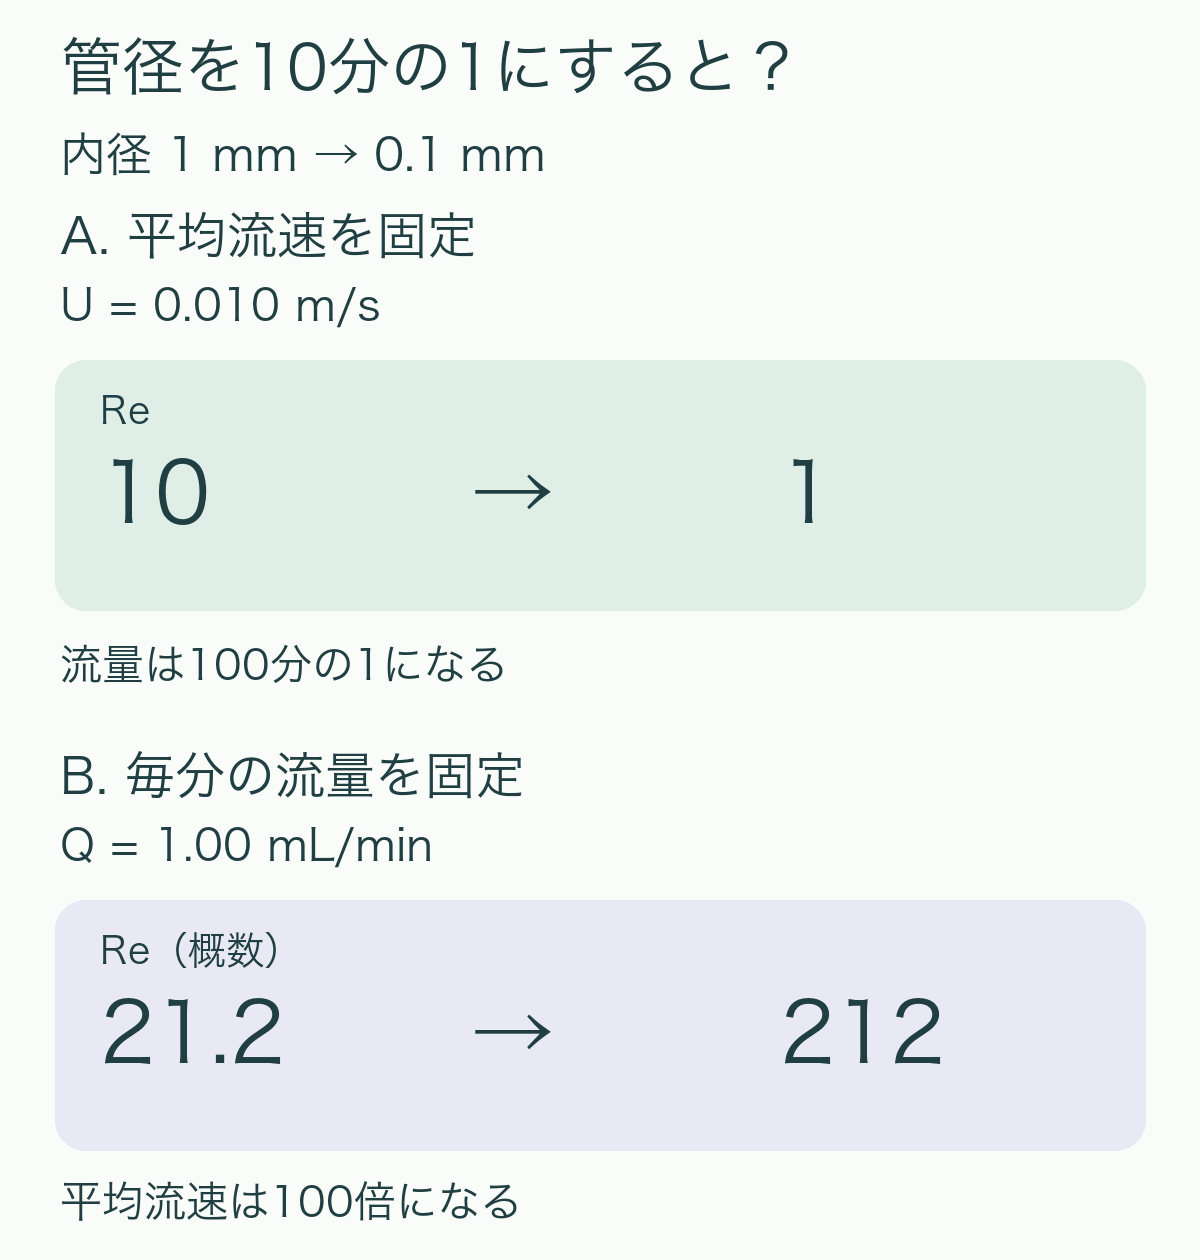
    動粘度をν=1.0×10⁻⁶m²/sと仮定し、内径1mmの管と0.1mmの管を比べます。特定の液体を測定した結果ではなく、条件の違いを示すための数値例です。密度と粘度が一定の、圧縮による体積変化を無視できるニュートン流体を対象とします。

    比較条件 内径D 平均流速U 流量Q Re
    平均流速を固定 1mm 0.010m/s 約0.471mL/min 10
    平均流速を固定 0.1mm 0.010m/s 約0.00471mL/min 1
    流量を固定 1mm 約0.0212m/s 1.00mL/min 約21.2
    流量を固定 0.1mm 約2.12m/s 1.00mL/min 約212

    上の2行では、管径を小さくした分だけReが下がりますが、送り出せる体積も毎分100分の1になります。下の2行では、毎分1mLという処理量を保ったため、平均流速が大きくなり、Reは上がります。管の小型化と処理量の維持を同時に考えるとき、この違いが効いてきます。

    内径を1ミリメートルから0.1ミリメートルへ縮める比較。平均流速を0.010メートル毎秒に固定するとレイノルズ数は10から1へ低下し、流量を毎分1ミリリットルに固定すると約21.2から212へ増加する。
    動粘度を1.0×10⁻⁶m²/sとした独自計算。上下はそれぞれ別の運転条件で、同じポンプ圧力での比較ではない。数字の増減は乱流への遷移を表していない。

    たとえば、小型の流路へ同じ毎分流量を送る設計なら、「管が細くなったからReも下がる」とは見込めません。逆に、平均流速を据え置く比較では、Reが下がったことと引き換えに処理量がどれだけ減ったかを併記すると、装置の利点と制約を読み違えにくくなります。

    同じポンプなら、何が一定になるのか

    実際の装置では、管を交換しても同じQが自動的に保たれるとは限りません。流量は管の抵抗と圧力差、ポンプや制御の特性で決まるためです。上の「流量を固定」は、必要な圧力を供給してQを保てるという比較条件を置いています。[3]

    したがって、比較の前に「流量を制御している」「平均流速を合わせた」「圧力差を同じにした」のどれに当たるかを確認します。圧力差を固定する場合は、その条件から変化後のQを求め、改めてReを計算する必要があります。上の表は圧力損失やポンプの必要能力を計算したものではありません。

    レイノルズ数だけで決めないこと

    層流は流れが整った層状になる状態、乱流は速度が不規則に変動し渦を伴う状態です。Reはこの流れ方を整理する重要な指標ですが、遷移には入口の乱れ、管の形状や壁の状態なども関係します。ある形状に使う境界値を、別の流路へそのまま移すことはできません。本稿の数値例はReの増減を示しており、乱流を実証する例ではありません。[3]

    比較する資料同士で、代表長さや流速の定義が同じかも確認します。円管の内径と断面平均流速で求めたReに、別の長さや中心の最大流速で求めたReを混ぜると、同じ値でも意味がずれます。温度で粘度が変わる場合には、動粘度もその条件に合わせる必要があります。

    また、レイノルズ数が比べるのは慣性と粘性です。溶質の濃度がどれほど均一かは、分子拡散や滞在時間なども含む別の問題です。微細な流路を選ぶ際は、管径、何を一定にするか、動粘度、必要な処理量を一組にして読み、その後に流れ方や混合の評価へ進むと、判断の筋道が明確になります。

    出典

    • [1] NASA Glenn Research Center, Reynolds Number。慣性と粘性の比、動粘度、無次元化を参照。
    • [2] OpenStax, University Physics Volume 1, 14.5 Fluid Dynamics。式14.13、流量と断面積・流速の関係を参照。
    • [3] OpenStax, University Physics Volume 1, 14.7 Viscosity and Turbulence。粘性、管内の速度分布、圧力差と流量、レイノルズ数の説明を参照。数値例と比較図は本稿で設定した条件による独自計算。
  • EIT冷却、量子干渉で加熱につながる吸収を抑える仕組み

    EIT冷却、量子干渉で加熱につながる吸収を抑える仕組み

    イオンを光で冷やすとき、光の吸収は冷却にも加熱にもつながります。振動のエネルギーを減らす遷移を起こしたい一方で、別の遷移を励起すると、光を放出した反動などで振動が増えてしまいます。

    電磁誘起透明化(EIT)を使う冷却では、二つの光が作る量子干渉によって、吸収されにくい周波数と吸収されやすい周波数を作り分けます。光を一律に弱めるのではなく、加熱に寄与する吸収を抑え、振動を減らす遷移を選びやすくする方法です。

    簡単にまとめると?

    • 干渉で吸収を抑える:三つの内部状態と二つの光を組み合わせ、振動を変えないキャリア遷移の吸収を抑えます。
    • 冷える側に吸収の山を合わせる:振動を一段減らす赤側帯を励起しやすくし、振動を増やす青側帯は励起しにくくします。
    • 低い温度と速い冷却は別に確かめる:加熱と冷却の割合が定常平均振動量子数を、両者の差がそこへ近づく速さを決めます。光の強さや向き、振動モードの条件も必要です。

    振動を減らす吸収と、加熱につながる吸収

    調和振動子として近似できるトラップでは、イオンの振動エネルギーは段階を持ちます。その段を表す振動量子数が n です。赤側帯の遷移は n を一つ減らし、青側帯の遷移は一つ増やします。内部状態だけが変わり、n が変わらない遷移をキャリアと呼びます。

    キャリアの吸収そのものでは振動の段は変わりません。それでも、励起されたイオンが自然放出で光を出すときの反動は、振動を増やす原因になります。冷却に直接役立たないキャリアの吸収を抑えれば、この加熱経路を減らせます。

    通常のサイドバンド冷却では、振動の段の間隔に比べて十分に細い共鳴を使い、赤側帯を選びます。EIT冷却は、その選び分けに量子干渉を利用します。ここでは、Morigi、Eschner、Keitelが2000年に示した三準位系の理論をもとに、吸収をどのように整えるかを見ていきます。

    二つの励起経路が打ち消し合う暗状態

    原論文が扱うのは、二つの低い内部状態が、一つの励起状態につながるΛ(ラムダ)型の配置です。一方の遷移へ強い結合光、もう一方へ弱い冷却光を当てます。二つの光の周波数差が内部状態の間隔と対応する条件では、低い二状態の重ね合わせから励起状態へ進む確率振幅が打ち消し合います。

    このように励起されにくい重ね合わせを暗状態と呼びます。「暗い」は、光を弱くしたという意味ではありません。光が当たっていても、量子状態と光の位相関係によって吸収が抑えられる、という意味です。

    ただし、すべての周波数で吸収をなくしては冷却もできません。結合光によって吸収スペクトルに狭い共鳴も作り、その近くに振動を減らす遷移が来るよう調整します。吸収の谷と山の両方を使うところが、EIT冷却の要点です。

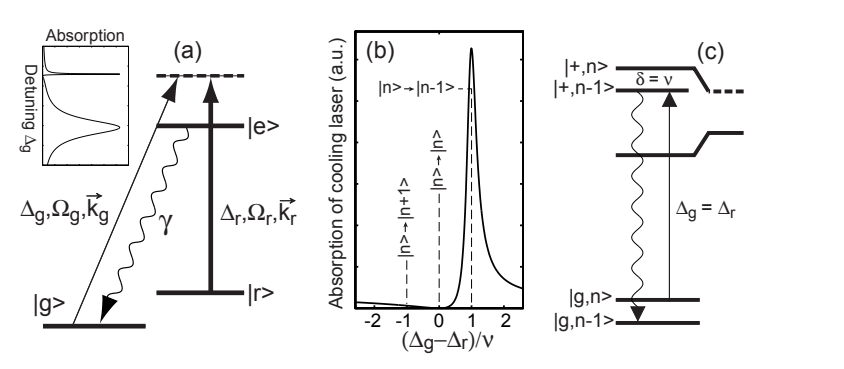
    EIT冷却の原論文図1。左にΛ型の三準位と二つの光、中央にキャリアで吸収が消え赤側帯で増えるスペクトル、右に振動を一段減らす遷移を示す。
    Morigi, Eschner and Keitel, “Ground state laser cooling using electromagnetically induced transparency” (2000), arXiv:quant-ph/0005009v5, Fig. 1(PDF 2頁)。三準位の配置、吸収スペクトル、振動を減らす遷移。図を開くと拡大できます。

    吸収の谷をキャリアに、狭い山を赤側帯に合わせる

    図1の中央では、キャリアに対応する中央の位置で吸収が抑えられ、その右に狭い山があります。破線で示された振動を一段減らす遷移がこの山に重なり、振動を増やす遷移は吸収の小さい側にあります。横軸は二つの光の離調の差を振動周波数で割った量であり、赤側帯という名称をそのまま横軸の負側と読み替えることはできません。

    離調は、光の周波数が裸の原子の共鳴からどれだけずれているかを表します。この理論では、二つの光をそれぞれの共鳴より高い周波数側に置き、離調をそろえてキャリアに吸収の谷を作ります。そのうえで、結合光による準位のずれをトラップの振動周波数に合わせます。

    ここでの共鳴は、原子だけでなく、結合光と相互作用している原子の状態に対応します。この状態はドレスト状態と呼ばれます。裸の励起状態の線幅が振動周波数より広くても、光との相互作用で生じる狭い共鳴を冷却に使える点が特徴です。線幅の条件がすべて不要になるわけではなく、どの共鳴の幅を比較するかが変わります。

    加熱を減らすと、どこまで冷えるかが変わる

    弱い冷却光と小さい振動振幅という条件では、平均振動量子数 n̄ の変化を、冷却と加熱の二つの係数で表せます。ここでは、原論文の係数 A− と A+ に、運動と光の結合を表すラム・ディッケパラメータの二乗を掛けたものを、それぞれ Γ−、Γ+ と書きます。どちらも単位は毎秒です。

    d n̄ / dt = −(Γ− − Γ+)n̄ + Γ+

    Γ− が Γ+ より大きいとき、平均振動量子数は定常値 Γ+ / (Γ− − Γ+) に近づきます。そこへ近づく時間尺度は 1 / (Γ− − Γ+) です。定常値を小さくするには加熱の割合を減らすこと、速く冷やすには冷却と加熱の差を十分に大きくすることが必要になります。

    違いを確かめるため、冷却係数を1,000毎秒に固定した仮想例を考えます。加熱係数が100毎秒なら、定常平均振動量子数は約0.111、時間尺度は約1.11ミリ秒です。加熱係数を10毎秒に抑えられれば、それぞれ約0.0101、約1.01ミリ秒になります。これは式の読み方を示す計算であり、特定の装置で測った性能ではありません。

    両方の係数を同じ割合で小さくすると、定常値は変わらず、冷却にかかる時間だけが長くなります。吸収を抑えたという説明だけでは、到達する状態と速さの両方は判断できないわけです。また、平均振動量子数が小さくなることと、量子力学的な零点運動までなくなることは異なります。

    複数の振動を冷やすときに確かめたい条件

    トラップ中のイオンには、向きの異なる振動など、複数のモードがあります。それぞれの赤側帯が狭い吸収の山の近くに入れば、一組の光で複数モードを同時に冷やせる可能性があります。モードの周波数が大きく離れていれば、すべてを同じ山で励起しやすくすることはできません。

    光の向きも関係します。二つの光の波数ベクトルの差が、対象モードの運動方向へどれだけ成分を持つかによって、運動との結合と冷却速度が変わります。理想化した式で定常値の角度依存が消えていても、結合がなくなる向きで実際に冷やせることを意味しません。

    さらに、振動の広がりが光の空間変化に比べて小さいラム・ディッケ領域、弱い冷却光、二つの光の周波数差の安定性が、ここで示した説明と近似式を使う条件です。光を強くして狭い共鳴を飽和させたり、暗状態を乱したりすると、同じ式のままで冷却が速くなるとは限りません。

    2000年の原論文では、単一の運動自由度について、この近似式と量子モンテカルロ計算を比較しています。これを現在の装置の性能保証や、あらゆるモードで同じ結果が得られる実証とは区別して読む必要があります。EIT冷却を比較するときは、到達した振動状態だけでなく、そこへ近づく時間、対象モードの範囲、光と運動の結合条件をそろえると、吸収を整える利点が見えやすくなります。

    出典

  • コンデンサのつなぎ替え、電荷が残ってもエネルギーが減る理由

    コンデンサのつなぎ替え、電荷が残ってもエネルギーが減る理由

    充電したコンデンサを、まだ充電していない同じ容量のコンデンサにつなぐと、電荷が移り、やがて両方の電圧がそろいます。この前後で電荷の収支を数えると合うのに、コンデンサに蓄えられたエネルギーは半分になります。残りはどこへ行ったのでしょうか。間に抵抗を一つ置くと、移り変わる途中まで含めて説明できます。

    簡単にまとめると?

    • 同じ容量のコンデンサを、一方は電圧V、もう一方は0 Vからつなぐと、最終的には両方ともV/2になります。電源は切り離し、外へ電荷が逃げない条件です。
    • 蓄えられるエネルギーは電圧の二乗に比例します。電圧が半分のコンデンサが二つになっても、蓄積エネルギーの合計は最初の半分です。
    • 有限の抵抗を通して電荷を移すモデルでは、残りの半分が抵抗の熱になります。抵抗を小さくすると電流は大きく、移動時間は短くなりますが、熱の総量は減りません。

    電圧がそろうまで、二つのコンデンサの間を電荷が移る

    コンデンサは、二つの電極に正負の電荷を分けて蓄える部品です。静電容量Cが一定なら、片側の電極の電荷Qと、両電極の間の電圧Vには、Q = CVという関係があります。

    ここでは容量CのコンデンサAとBを用意し、Aだけを電圧V₀まで充電します。充電に使った電源は切り離します。AとBの下側の電極を共通の配線につなぎ、上側の電極同士を抵抗Rとスイッチを介してつなぐ回路を考えます。Bの初期電圧は0 Vです。漏れ電流や配線のインダクタンスは無視し、Rは正の有限値とします。

    スイッチを閉じた直後はAのほうが高い電圧なので、抵抗を通ってAからBへ電流が流れます。Aの電圧は下がり、Bの電圧は上がります。十分に時間がたつと電圧差がなくなり、電流が止まります。電源につながっていないので、外から電荷が補充されることもありません。

    二つの上側電極にある電荷の合計は、初めはCV₀です。最後に共通の電圧Vfになれば、その合計はCVf + CVfです。したがって、Vf = V₀/2になります。ここで保存されると数えているのは上側の電極系の電荷です。下側には反対符号の電荷があり、コンデンサ全体が正の電荷だけを持つという意味ではありません。

    電圧が半分になると、エネルギーは一個あたり四分の一になる

    容量Cのコンデンサに蓄えられるエネルギーは、U = CV²/2です。電荷が同じ割合で分かれれば、エネルギーも同じ割合で分かれるわけではありません。電荷を移す途中で電圧そのものが変わり、エネルギーは電圧の二乗で変わるためです。

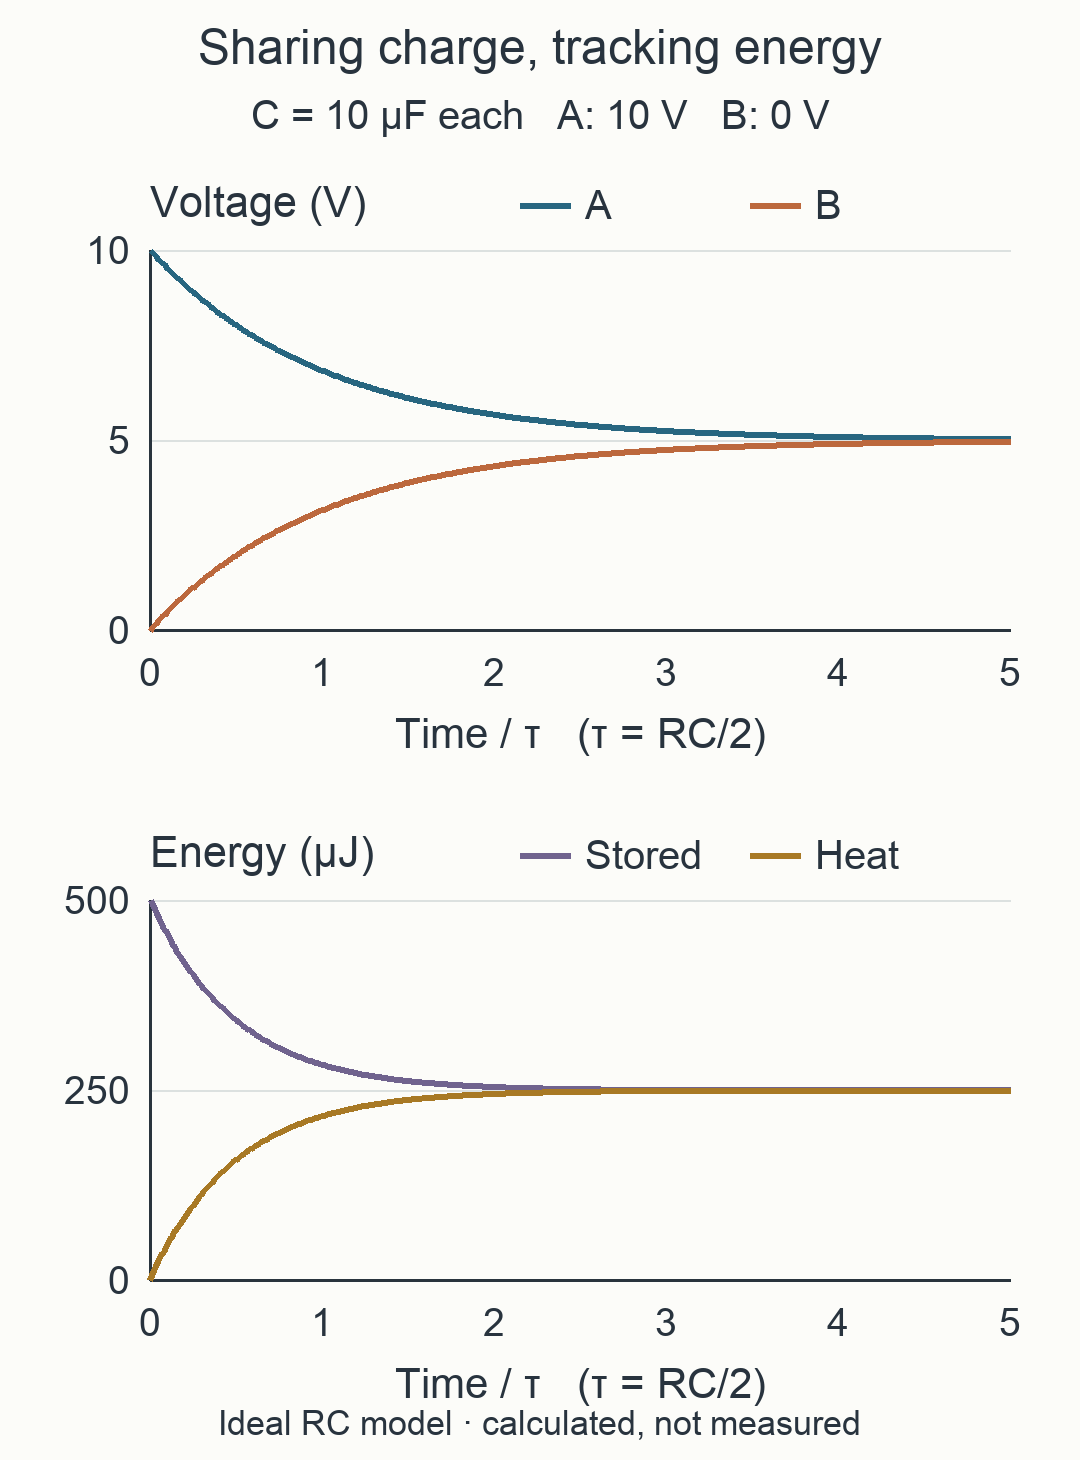
    例えば、C = 10 μFのコンデンサを二つ使い、Aの初期電圧を10 Vとします。最初の電荷はAが100 μC、Bが0。蓄積エネルギーはAが500 μJ、Bが0です。最後には電圧が両方とも5 Vとなり、電荷はそれぞれ50 μC、エネルギーはそれぞれ125 μJになります。

    電荷の合計は100 μCのままですが、エネルギーの合計は250 μJです。最初の500 μJから250 μJが減っています。「二つに分けただけ」という説明では、このエネルギーの行き先までは分かりません。

    減った分は、流れている途中の電流から計算できる

    AとBの電圧差をΔV = VA − VBとすると、抵抗を流れる電流はI = ΔV/Rです。電荷が少し移るたびに、Aは電圧が下がり、Bは電圧が上がります。同じ容量なので、電圧差は一方だけが変わる場合の二倍の速さで縮まります。この回路の電圧差は、次の式に従います。

    ΔV(t) = V₀ exp(−t/τ)、τ = RC/2

    τは電圧差が初めの約37%になるまでの時間、つまり時定数です。exp(−t/τ)は、時間とともに滑らかに小さくなる指数関数を表します。AとBの電圧は、和がV₀のままで差だけが縮まるので、それぞれV₀{1 + exp(−t/τ)}/2、V₀{1 − exp(−t/τ)}/2となります。

    抵抗が熱に変える電力はI²Rです。この電力を接続から十分に長い時間まで積み上げると、熱の総量はCV₀²/4となり、先ほど減った蓄積エネルギーと一致します。途中の時刻でも、二つのコンデンサの蓄積エネルギーと、それまでに生じた熱を足せば、最初のエネルギーに戻ります。

    容量10マイクロファラドのコンデンサ二つを抵抗でつないだ理想計算。上段ではAの電圧が10ボルトから5ボルトへ、Bが0ボルトから5ボルトへ近づく。下段では蓄積エネルギーが500から250マイクロジュールへ減り、熱が0から250マイクロジュールへ増える。
    回路方程式から計算した独自図。横軸は時間を時定数τで割った値です。上段はAとBの電圧、下段は二つのコンデンサの蓄積エネルギーの合計と、抵抗で生じた熱の累積。下段の二つの値を足すと常に500 μJになります。実測ではありません。

    抵抗を小さくしても、熱の総量が減らない理由

    同じ例でR = 100 Ωなら、τ = 0.5 ms、接続直後の電流は0.10 Aです。R = 1,000 Ωなら、τ = 5 ms、接続直後の電流は0.010 Aになります。抵抗を十分の一にすると、最初の電流は十倍に増え、電圧差が解消する時間は十分の一になります。

    発熱の速さにも違いがあります。接続直後の電力V₀²/Rは、100 Ωなら1 W、1,000 Ωなら0.1 Wです。小さい抵抗では強い発熱が短い時間に集中し、大きい抵抗では弱い発熱が長く続きます。それぞれを時間全体で積み上げると、どちらも250 μJです。

    このため、抵抗を大きくして突入電流を抑えることと、移動に伴うエネルギー損失を減らすことは別の設計課題です。ここで扱った単純なつなぎ方では、抵抗値は主に移る速さを変え、同じ初期状態から同じ最終状態までの熱の総量は変えません。

    「半分」は、今回の初期状態に対応した値

    半分が熱になるのは、同じ容量で、一方だけが充電されている今回の条件です。容量がC₁とC₂、初期電圧がV₁とV₂の場合、同じ極性の電極を有限の抵抗でつないだ後の電圧は、(C₁V₁ + C₂V₂)/(C₁ + C₂)となります。熱になるエネルギーは、{C₁C₂/[2(C₁ + C₂)]}(V₁ − V₂)²です。初めから電圧が等しければ電流は流れず、この損失も生じません。

    また、Rを厳密に0と置くことは、今回の式に0を代入するだけでは扱えません。異なる電圧を持つ理想コンデンサ同士を、抵抗もインダクタンスもない配線で瞬時に同じ電圧へそろえるという仮定が無理を生むためです。現実の高速なつなぎ替えでは、配線のインダクタンス、スイッチの抵抗、コンデンサ内部の損失などが電流波形に影響します。

    電荷の収支から最終電圧を求め、エネルギーの収支から移動中に熱へ変わる量を求める。この順番で考えると、「電荷がなくならない」ことと「蓄えたエネルギーが全部残る」ことを取り違えずに、つなぎ替えの結果を読めます。

    出典

    • OpenStax, University Physics Volume 2, 8.3 Energy Stored in a Capacitor。式8.10の蓄積エネルギーと、電荷・電圧・静電容量の関係を参照。
    • OpenStax, University Physics Volume 2, 10.5 RC Circuits。抵抗と容量の回路方程式、指数関数による過渡応答を参照。本文の二コンデンサ回路、数値例、エネルギー収支と図は、記載した条件から独自に導出・計算。2026年10月26日閲覧。
  • ファブリ・ペロー干渉計、透過ピークを細くしても間隔が広がらない理由

    ファブリ・ペロー干渉計、透過ピークを細くしても間隔が広がらない理由

    光の周波数を少しずつ変えると、よく通るところと、ほとんど通らないところが繰り返し現れる。ファブリ・ペロー干渉計は、向かい合う二枚の鏡の間で光を何度も往復させ、この透過の変化を利用する光学素子です。鏡の反射率を上げると透過ピークは細くなりますが、隣のピークが遠ざかるわけではありません。光をどれほど細かく選べるかと、どこまで広い範囲を見分けられるかには、別々の尺度が必要です。

    簡単にまとめると?

    • 透過ピークの間隔である自由スペクトル領域(FSR)は、光が鏡の間を一往復する時間で決まります。鏡の間隔を変えず、ほかの条件も同じなら、反射率を上げてもFSRは広がりません。
    • 反射率が高いほど、多くの往復を経た光が干渉に加わり、透過ピークは細くなります。FSRをピークの半値全幅で割った比がフィネスです。
    • 鏡の間隔を長くすることでもピークは細くできますが、FSRも狭くなります。細いピークだけを見て、広い周波数範囲を一意に判別できるとは考えないことが大切です。

    二枚の鏡を通った光は、一つの経路だけでは届かない

    ここでいう鏡は、一部の光を通し、残りを反射する鏡です。一枚目を通過した光の一部は、二枚目もそのまま通り抜けます。別の一部は二枚目で反射され、一枚目との間を一往復してから外へ出ます。さらに二往復、三往復した光も、少しずつ同じ出口へ届きます。

    これらは、強さをただ足すだけの光ではありません。光の波としての振動の位置、すなわち位相をそろえて足し合わせる必要があります。一往復によって増える位相がちょうど一周期の整数倍なら、各経路から出てくる波が強め合います。これが共鳴し、透過が大きくなる条件です。周波数がそこからずれると、往復回数の多い経路ほど位相のずれが積み重なり、足し合わせた透過光は弱くなります。

    反射率を高くすると、何度も往復した光も無視できなくなります。そのため、小さな周波数のずれでも各経路の波がそろいにくくなり、強い透過が得られる範囲が狭まります。「光を閉じ込める鏡なのに、共鳴するとよく通る」という性質も、この干渉から生まれます。同じ反射率の二枚の鏡に損失がない理想条件では、共鳴時の透過率は1になります。現実の鏡の吸収や散乱まで含めて、常に全ての光が通るという意味ではありません。

    ピークの間隔は、一往復にかかる時間で決まる

    まず、二枚の鏡が平行で、その間は真空、光は鏡に垂直に入る場合を考えます。鏡の間隔をL、光速をcとすると、一往復の時間は2L/cです。周波数をc/(2L)だけ増やすと、この一往復による位相がもう一周期増え、再び強め合う条件になります。したがって、隣り合う透過ピークの周波数差は次のようになります。

    FSR = c / (2L)

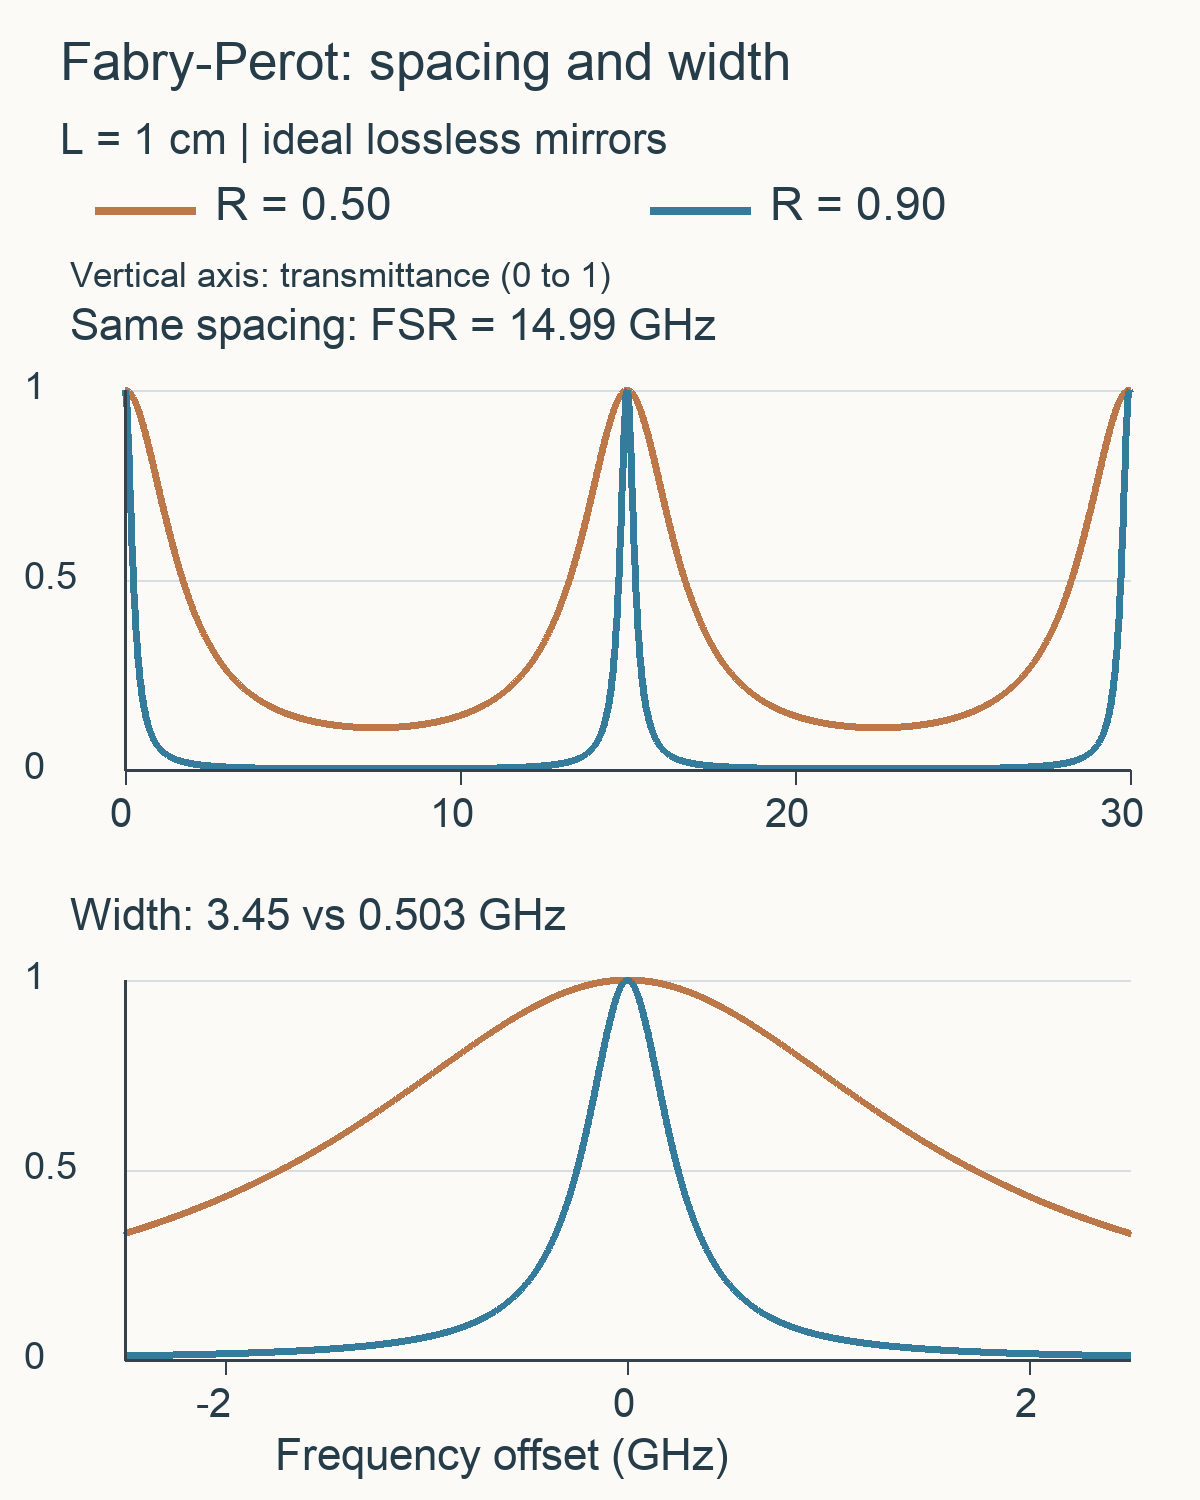
    鏡の間隔が1 cmなら、FSRは約14.99 GHzです。反射率が50%でも90%でも、同じ理想条件ならこの間隔は変わりません。一定の屈折率nを持つ媒質で満たす場合は、垂直入射でc/(2nL)となります。ただし、屈折率や鏡で反射するときの位相が周波数によって変わる場合には、その変化も考慮する必要があります。

    ピークの細さを比べるには、半値全幅とフィネスを見る

    ピークの最大値の半分になる左右二点の間隔を、半値全幅(FWHM)と呼びます。FSRがピーク同士の間隔なのに対し、FWHMは一つのピークの幅です。そして、フィネス = FSR / FWHMという比を使うと、ピークの間隔に対して、どれほど細い透過帯が得られるかを比較できます。

    二枚の鏡の強度反射率を同じRとし、吸収・散乱がなく、反射時の位相が周波数に依存しないとします。このとき、共鳴からの周波数のずれをδνとした透過率は、エアリー関数と呼ばれる式で計算できます。

    T(δν) = 1 / {1 + A sin²(πδν / FSR)}
    A = 4R / (1 − R)²

    Rは波の振幅の反射係数ではなく、光の強度に対する反射率です。上のAもフィネスそのものではなく、透過曲線の形を決める係数です。この式から、鏡の間隔を1 cmに固定した例を計算しました。

    • R = 0.50:FSRは約14.99 GHz、FWHMは約3.45 GHz、フィネスは約4.35。
    • R = 0.90:FSRは同じ約14.99 GHz、FWHMは約0.503 GHz、フィネスは約29.79。
    理想的なファブリ・ペロー干渉計の計算図。鏡の間隔1 cmでは、反射率0.50と0.90のピーク間隔はともに14.99 GHz。下段で一つのピークを拡大すると、半値全幅はそれぞれ3.45 GHzと0.503 GHzになる。
    エアリー関数から計算した独自図。上段は複数ピーク、下段は共鳴付近の拡大。横軸は共鳴を基準とする周波数差、縦軸は透過率です。橙がR = 0.50、青がR = 0.90。測定データではありません。

    反射率を上げると幅は約6.85分の1になりますが、ピーク同士は離れません。高反射率でよく使われるフィネスの近似式はπ√R/(1 − R)です。ただし、今回の数値は近似式ではなく、透過率が半分になる位置をエアリー関数から求めています。反射率が低い場合まで、高反射率の近似をそのまま使わないようにします。

    鏡の間隔を長くすると、幅と間隔が一緒に狭くなる

    次に反射率を0.90のまま、鏡の間隔だけを1 cmから2 cmへ広げます。光の往復時間が二倍になるため、FSRは約7.49 GHzへ半減します。FWHMも約0.252 GHzへ半減しますが、両者の比であるフィネスは約29.79のままです。

    つまり、「反射率を上げてピークを細くする」と「鏡の間隔を長くしてピークを細くする」では、得られる性質が違います。前者は同じFSRの中で透過帯を細くし、後者は透過帯と、繰り返しの間隔を一緒に狭くします。設計値を比べるときは、FWHMだけでなくFSRも並べると、この違いが見えてきます。

    細い透過帯でも、どのピークを見ているかは別に確かめる

    周期的な透過特性には注意点があります。ある共鳴周波数をよく通すとき、そこからFSRだけ離れた周波数もよく通します。一つの透過ピークを検出しただけでは、複数ある共鳴のどれに対応するかを判別できない場合があります。測定対象の周波数範囲をあらかじめ絞る、別のフィルターを組み合わせるなど、ピークの対応を確かめる方法が必要です。

    また、ここまでの幅は理想的な平面波に対する計算です。実際には、鏡の平行度、入射光の角度の広がり、鏡の損失や反射位相の変化、光源自身のスペクトル幅などが観測される形に影響します。計算上のFWHMだけで、どんな光源でもその差の周波数を確実に見分けられると保証することはできません。

    ファブリ・ペロー干渉計を見るときは、光が一往復する時間からピークの間隔を考え、各経路の波がそろう範囲からピークの幅を考える。この二つを分けると、反射率と鏡の間隔のどちらを変えるべきか、何を別途確かめるべきかを整理できます。

    出典

    • Justin Peatross / Michael Ware, Physics of Light and Optics, 2015 Edition, January 31, 2025 Revision. 第4章4.4–4.6、印刷頁99–104、式4.23–4.26および4.33–4.37。二枚の鏡の透過特性、共鳴条件、自由スペクトル領域、半値全幅とフィネスを参照。本文の数値と図は記載した理想条件で独自に計算。
  • CoAP Observe、更新通知の到着順と情報の新しさを分ける仕組み

    CoAP Observe、更新通知の到着順と情報の新しさを分ける仕組み

    室温を遠隔で表示するとき、一定間隔で「今は何度ですか」と問い合わせ続ける方法があります。CoAPのObserveは、最初に関心のある情報を登録し、その後の変化をサーバーから知らせてもらう仕組みです。ただし、届いた通知を順番に画面へ出すだけでは、遅れて届いた古い温度へ表示が戻ることがあります。

    簡単にまとめると?

    • CoAP Observeでは、GETで登録したリソースの更新を、同じTokenに対応する通知として受け取ります。
    • UDP上では通知の到着順が前後するため、Observeの番号を使って新しい状態を選びます。番号の大小だけでは、折り返しを扱えません。
    • 新旧の判定と、Max-Ageによる鮮度の期限は別です。途中の全状態が届く保証もありません。

    一度のGETから、更新の通知が続く

    CoAP(Constrained Application Protocol)は、計算能力や通信量に制約のある機器向けのアプリケーションプロトコルです。温度などの情報を「リソース」として扱い、その表現をGETで取得します。Observeは、この取得を継続的な観測へ広げる拡張です。本稿の通知順序の説明は、RFC 7641に基づくUDP上のCoAPを対象にします。[1、1.1–1.2、2]

    クライアントはGETにObserve: 0を付け、リソースの観測を登録します。サーバーからObserveオプションを含む成功応答が返れば、登録が成立したと分かります。Observeのない応答なら、通常のGETとして情報を取得しただけの場合があります。「温度が一度返った」と「更新を受け取る登録ができた」は分けて扱います。[1、2、3.1]

    その後の通知は、最初のGETに対する追加の応答です。通知に含まれるTokenは、その通知がどの要求に対応するかを識別します。一方、応答側のObserve値は、通知の新旧を見分けるための番号です。TokenとObserve値は、同じ数字の欄ではありません。[1、3.2]

    遅れて届いた通知で、表示を巻き戻さない

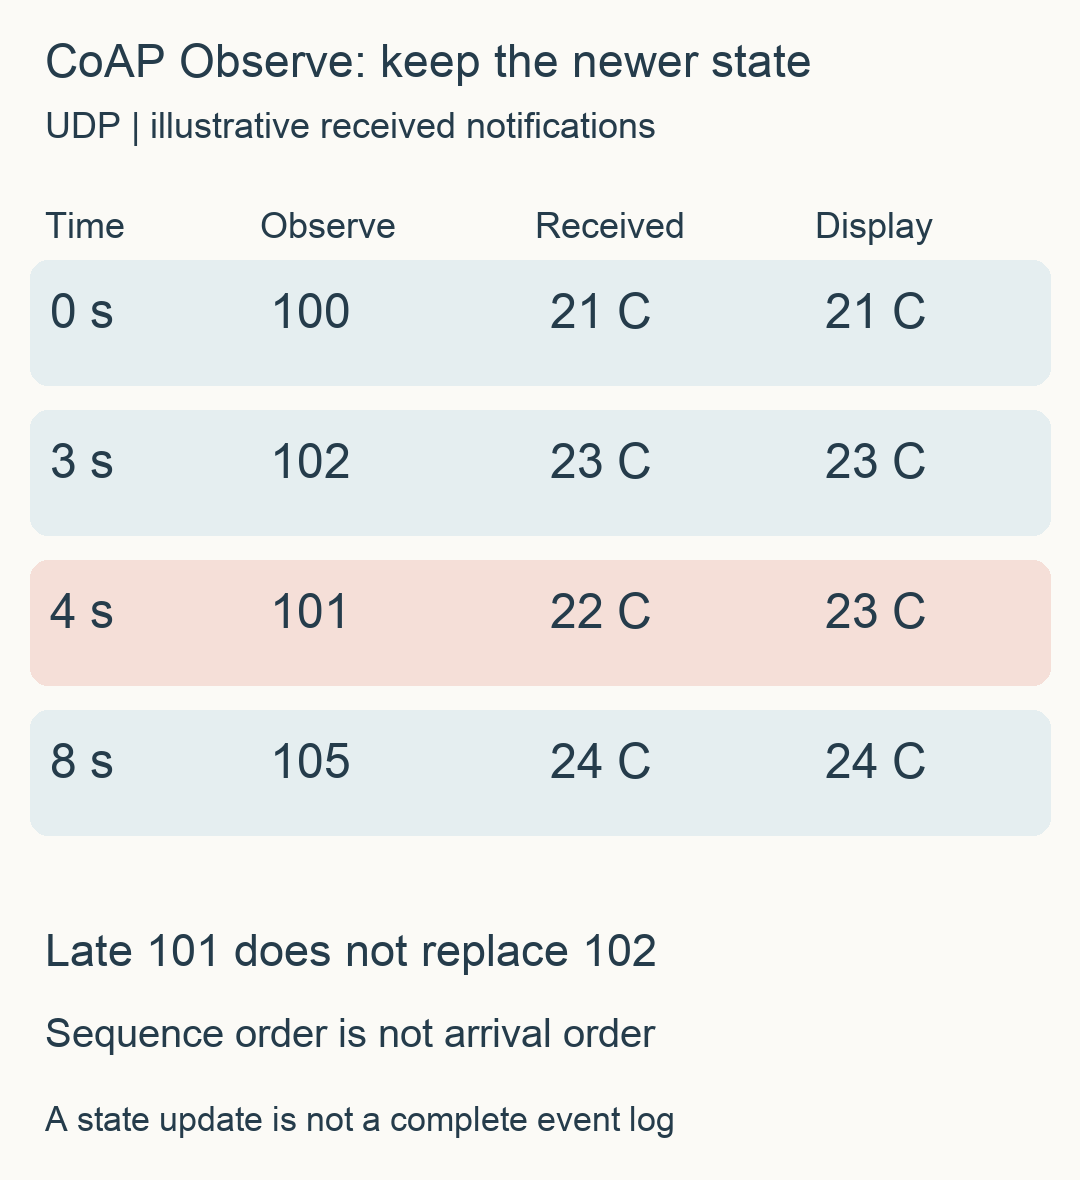
    次の図は説明用に作った受信例です。観測登録済みの一つの温度リソースについて、各通知が温度の表現を含み、途中で登録やTokenが変わらないものとします。最初の通知からの経過時間を使い、ネットワークの実測値ではありません。

    CoAP Observeの独自受信例。時刻0秒に番号100で21℃、3秒に102で23℃を採用。4秒に遅れて届く101の22℃は採用せず23℃を維持し、8秒に105の24℃を採用する。
    受信時刻の新しさだけでは、通知された状態の新しさは分かりません。番号101が遅れて届いても、表示を23℃から22℃へ戻さない受信例です。

    番号100の後に102を受け取ったら、表示を21℃から23℃へ更新します。その後に101が届いても、これは102より前の通知なので、最新の表現には採用しません。受け取った順にすべて上書きすると、すでに見えていた23℃を古い22℃で置き換えてしまいます。[1、3.4]

    ただし、番号が飛んだことから「何回分の温度測定を失ったか」は計算できません。Observeの番号は新旧の判定に使うもので、測定回数の通し番号とは限りません。また、通信の混雑などにより、中間状態の通知が省かれることもあります。Observeの目的は現在の状態へ近づくことであり、すべての変化の履歴を配ることとは異なります。[1、1.3、3.3.1、4.4]

    24ビットの番号は、最大値の先で折り返す

    UDP上の通知では、Observe値に増加する番号の下位24ビットを使います。表せる値は0から16,777,215までなので、その先では小さい値へ戻ります。受信した値を普通の整数として比べるだけでは、折り返した後の新しい通知を古いと判断してしまいます。[1、3.4]

    例えば、直前の値が16,777,214で、次に1が届いたとします。24ビットの範囲を一周することを織り込めば、前へ3進んだ関係です。短い受信間隔でこの二つを比べる場合、1を新しい通知として扱います。反対に、1の後へ16,777,214が届いた場合は、単純に「大きいから新しい」とはできません。

    この比較の土台がシリアル番号演算です。一周の半分より小さい前進を、新しい側として区別します。24ビットなら半周は8,388,608で、ちょうど半周離れた値は番号だけでは前後を決められません。RFC 7641の受信判定には、最も新しい通知の受信から128秒を超えた場合の条件もあります。短時間の番号比較だけを切り出して、常に使える規則にしないことが大切です。[1、3.4][2、3.2]

    新しい番号でも、いつまでも現在値とはいえない

    通知の順序を判定できても、その後に通信が途絶えれば、最後の温度が画面に残り続けます。ここで使うのがMax-Ageです。これは、その表現をどれだけの期間、新鮮な情報として扱えるかを示します。最後に採用した通知の年齢がMax-Ageを超えたら、その内容が現在のリソースの状態を表しているとは見なせません。[1、3.3.1][3、5.6.1]

    先ほどの例で、8秒時点に受け取った通知のMax-Ageを10秒とします。受信時の年齢を0として扱う直接通信の説明例では、18秒時点の年齢は10秒、19秒時点では11秒です。後者では、新しい通知が来ていないからといって24℃を「現在の室温」と表示し続ける根拠がありません。画面なら、最後の値とともに更新待ちの状態や最終受信時刻を示す設計が考えられます。

    用途を決める際には、「直近の温度を知りたい」のか、「一瞬の温度上昇も漏れなく記録したい」のかを分けます。後者では、保存場所、欠測の検出、再取得できる履歴などを別途設計する必要があります。到着順序を直す機能だけで、すべての出来事の記録まで保証されるわけではありません。

    なお、TCPなどの信頼性のあるトランスポート上のCoAPは、RFC 8323が別に規定しています。TCPは順序を保つため、成功通知のObserve値を受信側では無視する規則になっています。同じObserveという名前でも、UDP向けの番号比較をそのまま持ち込まないよう、実際のトランスポートを確かめます。[4、7.1]

    出典

    1. RFC 7641 — Observing Resources in the Constrained Application Protocol (CoAP)、K. Hartke、2015年9月。1.1–1.3、2、3.1–3.4、4.4、図1–2を参照。2026年10月26日JSTに公式情報ページでProposed Standard、RFC 8323による更新を確認。図と受信時刻・温度の例は独自作成。
    2. RFC 1982 — Serial Number Arithmetic、R. Elz、R. Bush、1996年8月。3.2の比較と半周の曖昧さ。
    3. RFC 7252 — The Constrained Application Protocol (CoAP)、Z. Shelbyほか、2014年6月。5.6.1の鮮度モデル。本稿は基礎となるUDP上の通信を対象とし、CoAPの全拡張を網羅しない。
    4. RFC 8323 — CoAP (Constrained Application Protocol) over TCP, TLS, and WebSockets、C. Bormannほか、2018年2月。7.1の通知順序に関する変更。
  • 熱電対の冷接点補償、先端だけでなく端子の温度も必要な理由

    熱電対の冷接点補償、先端だけでなく端子の温度も必要な理由

    熱電対の先端を同じ温度に保っていても、計測器につながる端子が温まると、読み取る電圧は変わります。先端の温度だけで電圧が決まるわけではないためです。この「もう一つの温度」を測定値へ織り込むのが、冷接点補償です。

    簡単にまとめると?

    • 熱電対の電圧には、測りたい場所と基準接点の両方の温度が関わります。
    • 冷接点補償は、端子温度に対応する電圧を足してから、温度へ換算する処理です。
    • 基準関数が非線形なので、換算後の温度へ端子温度をそのまま足す方法とは一致しません。

    ゼーベック効果で、二つの材料の違いを読む

    導体に温度の勾配があると、両端の間に電圧が生じます。これがゼーベック効果です。温度に対してどれほど電圧が変わるかは材料によって異なるので、異なる二つの材料を組み合わせると、その差を電圧として取り出せます。熱電対はこの性質を温度測定に使うセンサーです。[1]

    一方を測りたい場所で接合し、もう一方を計測器につなぎます。接合した先端が測定接点、計測器側で基準にする接続部が基準接点です。よく「熱い接点」と「冷たい接点」と呼ばれますが、冷接点という名前だけで、計測器側が0℃に保たれていると考えることはできません。

    ここで、基準接点を0℃に置いたときの電圧を、温度の関数 E(T) で表します。均質な熱電対線を使い、計測器側の二つの接続部が同じ温度にある理想的な条件では、実際に読む電圧は次の関係になります。

    V = E(T測定) − E(T基準)

    両端が同じ温度なら差は0です。電圧が0であることは、先端が0℃であることを意味しません。どちらも25℃なら、やはり差は0になります。このため、電圧だけから先端の温度を一意に決めるには、基準接点の温度も必要です。

    100℃の先端でも、端子が25℃なら約3.096 mV

    具体例として、NISTのITS-90に基づくタイプK熱電対の基準関数を使います。これは基準特性の計算で、特定のセンサーを実測した結果ではありません。先端を100℃、基準接点を25℃とし、接続部の温度差や計測器の誤差はないものとします。[2]

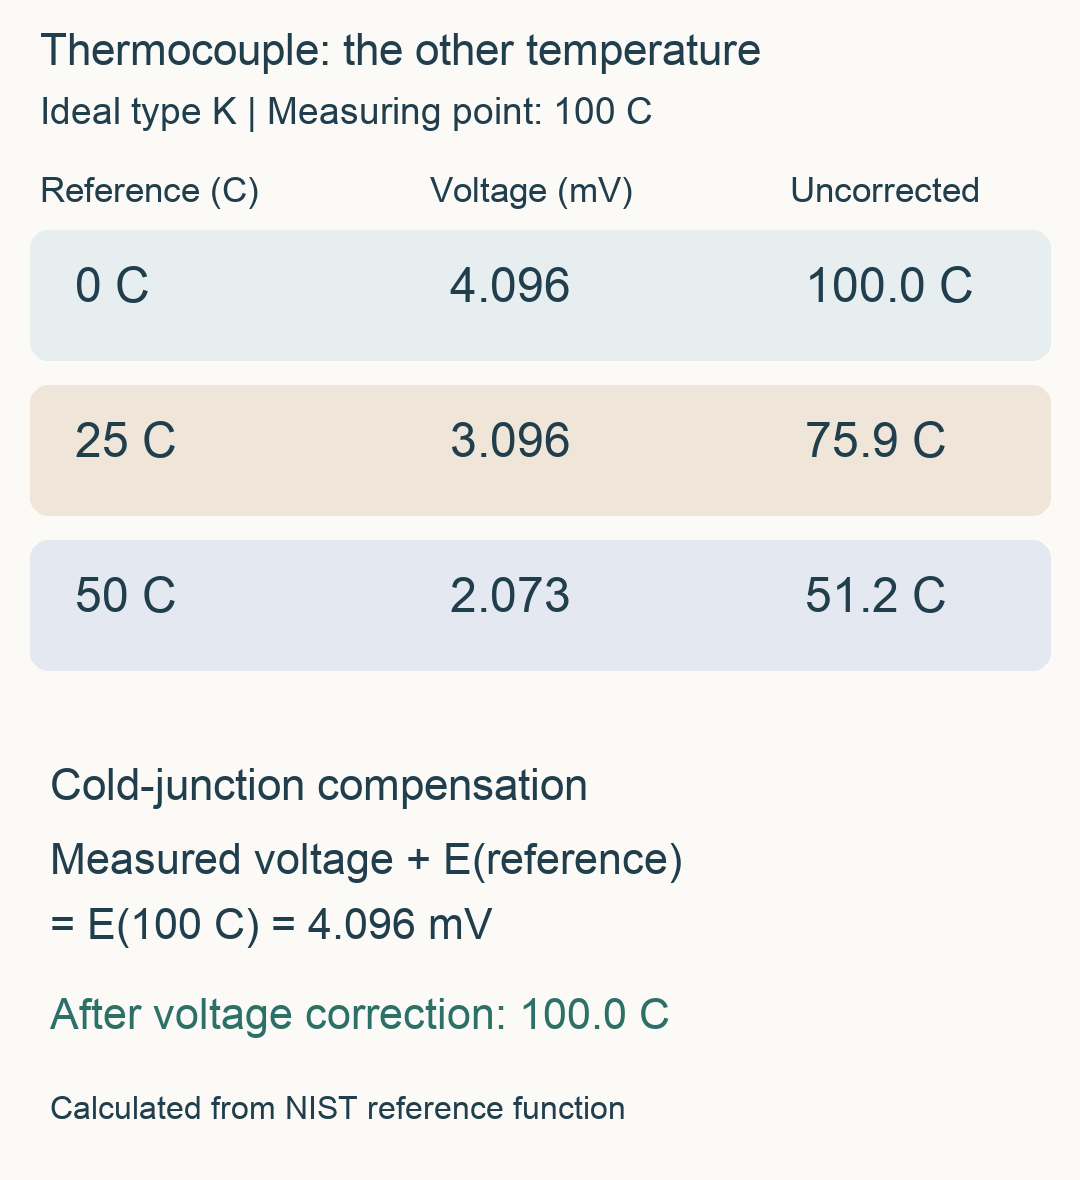
    0℃基準の値は、100℃で約4.096 mV、25℃で約1.000 mVです。そこで計測器に現れるのは、差し引いた約3.096 mVになります。これを「基準接点は0℃」としてそのまま温度へ変換すると、約75.9℃です。先端は100℃のままなのに、基準の扱いによって低い温度になってしまいます。

    先端100℃の理想的なタイプK熱電対で基準接点を0、25、50℃とした独自計算。電圧は4.096、3.096、2.073 mVとなり、未補償の温度は100.0、75.9、51.2℃。電圧で補償するといずれも100.0℃に戻る。
    先端を100℃に固定し、基準接点の温度だけを変えた計算例。NIST Monograph 175の基準関数から作成。「Uncorrected」は電圧を0℃基準のまま換算した値です。図の表示は丸めていますが、計算には丸める前の値を使っています。

    基準接点を50℃に上げると、電圧は約2.073 mVになり、未補償の換算値は約51.2℃まで下がります。先端の温度変化を調べたい場面でも、端子側の温度変化を放置すると、その影響まで測定結果に入り込むことが分かります。

    冷接点補償は、電圧を足してから温度に戻す

    電子的な冷接点補償では、計測器側の接続部の温度を別の温度センサーで測り、その温度に相当する基準電圧を計算します。測定電圧へこの値を足せば、基準接点を0℃に置いた場合の電圧が得られます。

    E(T測定) = V + E(T基準)

    先ほどの25℃の例なら、約3.096 mVに約1.000 mVを足して約4.096 mVとし、そこから100℃へ換算します。基準接点を実際に0℃に冷やす必要はなく、基準接点の影響を計算で補うわけです。

    では、未補償の75.9℃へ25℃を足してもよいのでしょうか。その方法では約100.9℃となり、この理想例でも約0.9℃ずれます。タイプKの電圧と温度の関係が、全域で同じ傾きを持つ直線ではないからです。温度を足す前にいったん電圧へ変換する、という順序が意味を持ちます。

    これは、冷接点補償があるだけで温度計の誤差がなくなる、という話ではありません。同じ例で、基準接点は実際には25℃なのに補償用センサーが26℃と読めば、計算上の先端温度は約100.98℃になります。補償用センサーの読み違いも、温度表示へ伝わります。

    端子の温度を代表できているか

    熱電対を選ぶときは、タイプや測定範囲に加え、どこを基準接点として扱い、そこで何の温度を測っているかが比較の手がかりになります。補償用センサーが測る場所と、熱電対線を接続する端子の温度が違えば、正しい式を使っても、補うべき電圧とはずれてしまいます。

    たとえば、端子付近だけが温まり、補償用センサーの位置にはまだ熱が伝わっていない場面です。「装置内部は25℃」という値が得られていても、接続部を代表する温度とは限りません。上の計算が二つの接続部を同温度としたのも、この基準を一つの温度で表すためです。

    また、タイプK用の基準関数を別のタイプへ流用することはできません。基準関数は材料の組合せごとの特性であり、個々の線材のばらつきや使用による変化をすべて補正する校正証明でもありません。測定範囲に合う種類、端子周辺の温度のそろえ方、補償用センサーの精度を合わせて見ると、表示される温度がどこから来るのかを追いやすくなります。

    出典

    1. NIST, Mercury Thermometer Alternatives: Thermocouple(熱電効果と基準温度の説明、2026年10月25日確認)。
    2. Burnsほか, NIST Monograph 175(1993), Temperature-Electromotive Force Reference Functions and Tables for the Letter-Designated Thermocouple Types Based on the ITS-90。7.3節・表7.3.1(冊子157頁)、図7.3.1–7.3.3(159頁)、表B7.1.1(B148頁)。計算例は0℃以上のタイプK基準関数を使用。
  • 移動平均フィルター、なめらかにした波形が遅れる理由

    移動平均フィルター、なめらかにした波形が遅れる理由

    センサーの値が細かく揺れるとき、直近の何点かを平均すると変化の傾向が見やすくなります。ただ、平均する点数を増やすと、本当に起きた急な変化もゆっくり現れます。移動平均フィルターでは、揺れの減り方と応答の遅れが、同じ「過去の値を混ぜる」操作から生まれます。

    簡単にまとめると?

    • 現在と過去の値を等しく平均する移動平均は、独立した揺れを弱めますが、急な変化もならします。
    • 100 Hzで測った値を5点平均すると、ゆっくり変わる信号の時間位置は20 ms前に相当します。段差が最終値へ達するまでの40 msとは別の量です。
    • 5点平均は20 Hzの正弦波を打ち消す一方、30 Hzは振幅の約25%を通します。なめらかな見た目だけでは、不要な帯域が十分に消えたとは判断できません。

    新しい値に、四つ前までの値が加わる

    ここで扱うのは、一定間隔で測ったデータについて、現在の値と過去の値だけを使う単純移動平均です。現在のサンプル番号をn、入力をx、出力をyとすると、5点平均は次の形になります。

    y[n] = (x[n] + x[n−1] + x[n−2] + x[n−3] + x[n−4]) / 5

    次の測定値が届いたら、最も古い値を外し、新しい値を一つ入れます。どの値にも同じ重みを付け、一定数より前の値は使いません。指数移動平均のように、古い値の影響を徐々に小さくしながら残す方法とは、重みの付け方が違います。

    変化しない値は、平均しても変わりません。一方、互いに独立で、平均が0、分散が同じσ²の測定ノイズをN点平均すると、出力ノイズの分散はNσ²をN²で割ったσ²/Nになります。揺れの大きさを標準偏差で表すなら、元の1/√Nです。5点では約0.447倍、9点では約0.333倍になります。隣同士のノイズに相関がある場合や、全サンプルに同じ偏りが加わる場合には、この減り方をそのまま使えません。

    20 msの遅れと、40 msかけて上がる応答

    毎秒100回、つまり10 msごとに測る場面を考えます。現在から40 ms前までの5点を等しく混ぜると、その時間の中心は20 ms前です。ゆっくり増えていく信号なら、出力は20 ms前の値に近くなります。一定の傾きで増える信号では、過去の値がそろっている範囲で、この対応が正確に成り立ちます。

    周波数に対する位相の傾きから求めるこの時間のずれを、群遅延と呼びます。N点の単純移動平均では、応答が0になる周波数を除き、(N−1)/2サンプルです。5点・100 Hzなら2サンプル、20 msになります。[1]

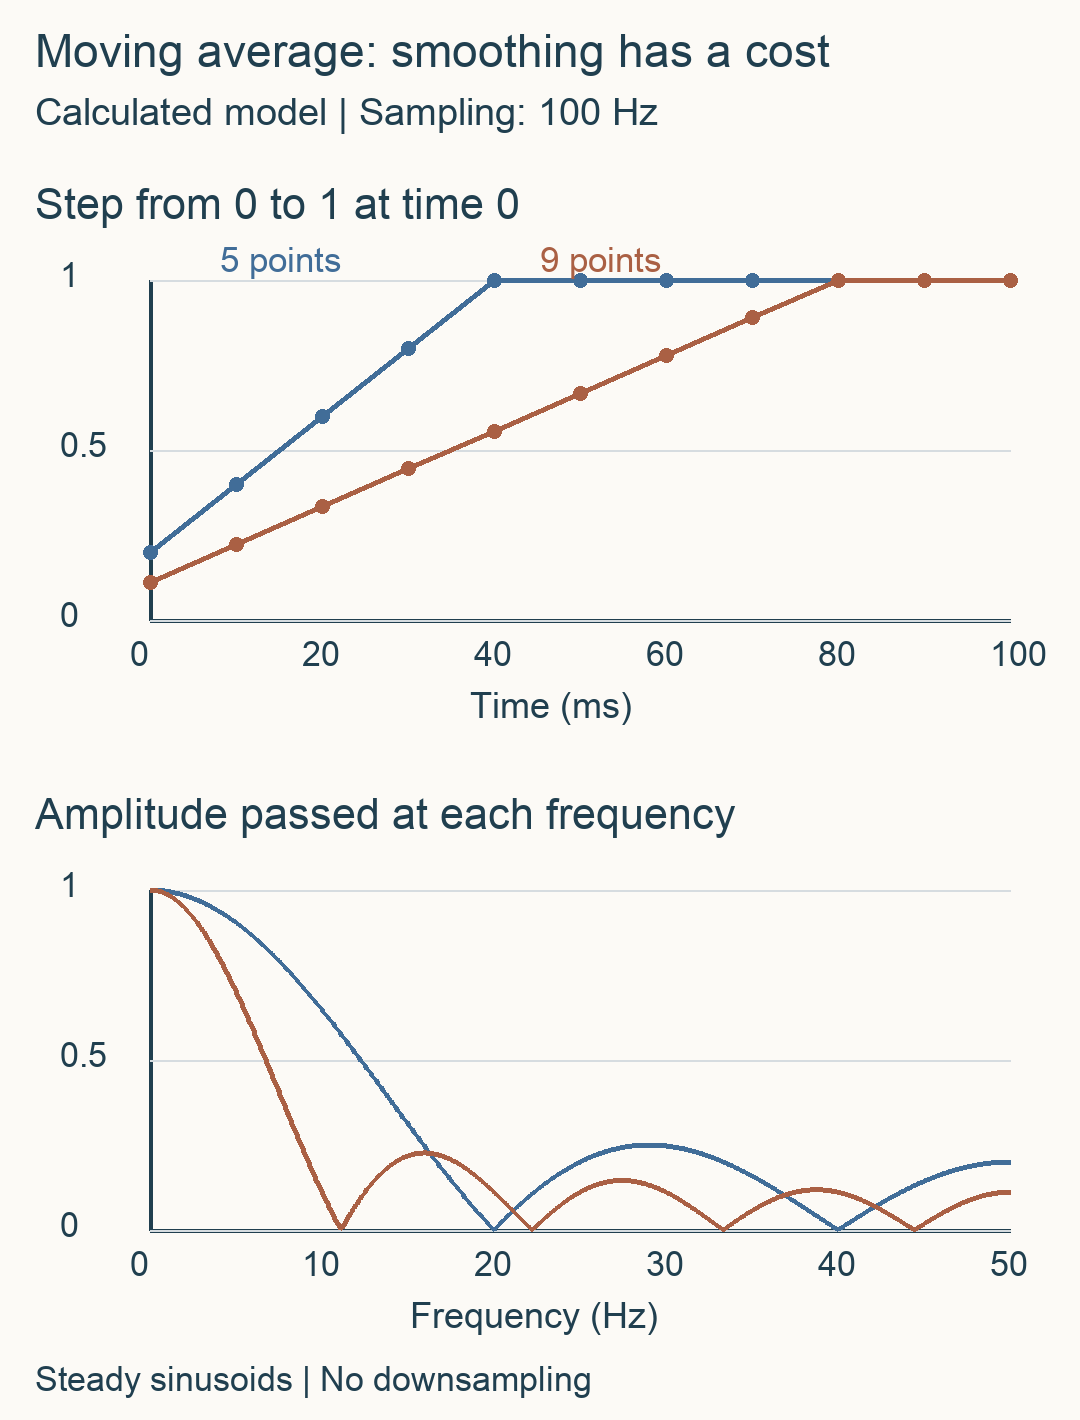
    ただし、段差のような急な変化が、形を保ったまま20 ms遅れて出てくるわけではありません。入力がそれまで0で、時刻0の測定から1へ変わると、出力はその時点で0.2になり、その後10 msごとに0.4、0.6、0.8と上がり、40 ms後に1へ達します。変化はすぐに出始めますが、古い0がすべて平均の外へ出るまで、立ち上がりが広がるのです。

    9点平均にすると、時間の中心は40 ms前へ移り、同じ段差が1へ達するのは80 ms後になります。揺れをさらに減らす代わりに、短い変化はより丸められます。

    100 Hzでサンプリングする5点平均と9点平均の独自計算図。上段は0から1への段差応答で、5点は40 ms、9点は80 msで1に達する。下段は周波数ごとの振幅比で、5点平均の20 Hzは0だが30 Hzでは約0.247になる。
    青は5点、茶色は9点の平均。上段の点は10 msごとの出力で、点間の線は見やすく結んだものです。下段は定常的な正弦波の振幅比。理想的な等間隔サンプリングによる独自計算で、実測データではありません。

    20 Hzは消えても、その先が全部消えるわけではない

    平均による変化は、波の速さによっても違います。100 Hzで測る20 Hzの正弦波は、5サンプルごとに一周します。その5点を足すと、波の山と谷が釣り合って0になるため、5点平均では打ち消されます。これは初期の過去データがそろい、波の周波数と測定間隔が正確に対応している場合の話です。

    ところが、さらに速い30 Hzの正弦波は、5点では山と谷が釣り合いません。計算すると振幅の約0.247倍が残ります。5 Hzでは約0.904倍、10 Hzでは約0.647倍です。周波数が高いほど一方的に弱くなるのではなく、完全に消える点の間に、再び通る部分があります。[2]

    この振幅比は、サンプリング周波数をfs、信号の周波数をfとすると、次の式で求められます。f=0では極限値の1を使います。

    振幅比 = |sin(πNf/fs)| / (N |sin(πf/fs)|)

    点数を変えると、打ち消す周波数も動きます。例えば9点平均では、20 Hzの振幅は1/9だけ残ります。5点平均では0だったので、この周波数に限れば、点数を増やした方が残る量は大きくなります。平均点数だけで除去性能の優劣を決めず、残したい信号と消したい揺れの周波数を具体的に比べる必要があります。

    グラフを中央へずらしても、未来の測定値は先に届かない

    保存済みのデータなら、5点平均を中央の時刻に表示することもできます。時刻0を中心に、−20、−10、0、10、20 msの値を平均すれば、表示上の中心は0になります。しかしリアルタイムの装置では、20 ms後の値が届くまで計算できません。グラフ上の位置をそろえることと、その結果をいつ使えるかは分けて考える必要があります。

    実装時には、測定開始直後の扱いも決めます。過去の4点がまだない段階で0を補うと、一定の入力でも出力が小さく始まります。必要な点がそろうまで出力しない方法や、そろった点だけで平均する方法では、開始時の挙動が変わります。後者では点数が変わる間、上の固定Nの式をそのまま当てはめられません。

    センサー値を見やすくする目的なら、許容できる応答時間と、残したい変化の速さから点数を選べます。一方、特定の帯域を強く抑えたい場合や、データを間引く前の処理では、必要な減衰量まで確かめる必要があります。平均後の曲線がなめらかでも、それだけで周波数の選別やエイリアシング対策が十分とは言えません。

    出典

    1. MIT OpenCourseWare, 6.02 Fall 2012, Chapter 12: Frequency Response of LTI Systems。§12.2.2 Example 4、pp.170–171の因果的な移動平均、振幅と位相の関係。
    2. UC Berkeley EECS20N, Frequency Response of the Running Average Filter。有限和による応答、周波数によって残る成分の違い。ページ版日不明、2026年10月25日確認。