量子ビットへ二つの操作を加えるとき、それぞれの強さと長さが同じなら、順番を入れ替えても結果は同じでしょうか。操作を何回、どれだけ加えたかだけでは、最後の状態を決められない場合があります。
この違いを扱うのが時間順序です。時間とともに変わる制御を、実際に働いた順番に沿って積み重ねます。しかも、最後の状態が違っていても、選んだ測定では同じ確率が出ることがあります。1量子ビットの小さな例で、操作の履歴と測定の向きを分けて見てみます。[1]
簡単にまとめると?
- 量子制御は、作用の合計だけでなく順序にも依存します。異なる時刻の作用を入れ替えられない場合、同じ合計量でも違う状態へ進みます。
- 状態を列ベクトルで書く約束では、後の時刻の操作を積の左側へ置きます。式の左から右が、実行順になるわけではありません。
- 本稿の例は、Z基底で測るとどちらの順番でも0と1が半々ですが、X基底では違いが現れます。一つの測定で一致しても、制御の履歴や最終状態が同じとは限りません。
時間で変わる作用には、順番の情報が要る
ハミルトニアンHは、量子系のエネルギーや相互作用を表す演算子です。閉じた系で、Hが時間によらず一定なら、時間tの状態変化は U(t)=exp(−iHt) と書けます。ここではℏを1とする単位を使い、雑音や環境への散逸を含まない理想的な1量子ビットを考えます。
制御を途中で切り替えると、Hは時刻sに応じた H(s) になります。このとき、単にHを時間について積分し、その合計を指数関数へ入れるだけでは、一般に正しい変化を表せません。異なる時刻の操作を交換すると、結果が変わり得るためです。
時間順序指数は、こうした順番を含めて時間発展を表す記法です。始まりをt₁、終わりをt₂として、次のように書きます。
U(t₂,t₁)=T exp[−i∫(t₁からt₂) H(s) ds]
Tは、各時刻の作用を時間順に並べるという約束を表します。状態を列ベクトルとして右側に置くなら、後の時刻の演算子ほど左へ並びます。原資料の式(51)が時間順序指数を定義し、式(58)では短い時間区間の積によって、その並びを示しています。[1]
式では右が先、制御の時間軸では左が先
二つの区間で制御が一定の場合は、順番を具体的な積で書けます。最初の区間の変化をU₁、次の区間をU₂とすると、初期状態ψはまずU₁ψへ進み、その後U₂が作用します。最終状態は ψ後=U₂U₁ψ です。
実験の時間軸を左から右へ描くと「U₁、U₂」と並びますが、列ベクトルへ作用する式では「U₂U₁」です。この二つの読み方を混ぜると、同じ記号を使っていても、別の制御を計算してしまいます。
以下では、XとZというパウリ演算子を使います。Xは基底状態 |0> と |1> を入れ替え、Zは |1> の成分の符号を反転します。実際に加える操作はXやZそのものではなく、それらが作る連続的な変化です。二つを次のように定義します。
U_X=exp(−iπX/4)、U_Z=exp(−iπZ/4)
各区間の長さをτ、作用の強さをgとして、gτ=π/4 とした操作です。どちらの履歴も2区間からなり、XとZをそれぞれ同じ強さ・同じ長さだけ加えます。一般的な回転ゲートの記法 Rₓ(φ)=exp(−iφX/2) を使うなら、U_Xの回転角φはπ/2です。本稿のπ/4は指数の係数であり、このφとは区別します。
同じ二つの操作でも、最後の状態は異なる
初期状態は |0> とします。まずXによる操作を加え、次にZによる操作を加える履歴Aを考えます。X²=Iなので、exp(−iθX)=cosθ I−i sinθ X と書けます。θ=π/4を入れると、最初の操作後は次の状態です。
U_X|0>=(|0>−i|1>)/√2
続くU_Zは、0と1の成分へ異なる位相を加えます。最終状態は U_ZU_X|0>=exp(−iπ/4)(|0>+|1>)/√2 です。全体に掛かる exp(−iπ/4) は、どの測定結果の確率も変えない全体位相なので、状態の比較では外して考えられます。
一方、履歴BではZによる操作を先に加えます。初期状態 |0> はZの固有状態なので、最初のU_Zは全体位相だけを与えます。その後にU_Xを加えると、U_XU_Z|0>=exp(−iπ/4)(|0>−i|1>)/√2 になります。
履歴Aは0と1の成分が同じ位相、履歴Bは相対位相が−iです。全体位相を外しても、この違いは消えません。同じ二つの操作を1回ずつ使い、各区間の長さも同じですが、異なる状態ができます。ここでの値は、明示した行列から計算した説明用の例で、装置の測定結果ではありません。
Z基底だけでは見えない差を、X基底で見る
Z基底で測るとは、0と1を区別して読むことです。履歴AとBのどちらも、それぞれの成分の絶対値は 1/√2 です。したがって、0と1の確率は両方とも1/2になります。この測定だけを見れば、順番を入れ替えても違いがないように見えます。
そこで、測定する基底を変えます。X基底は |+>=(|0>+|1>)/√2 と |−>=(|0>−|1>)/√2 を区別する測定です。履歴Aの最終状態は、全体位相を除けば |+> そのものなので、+の確率は1になります。
履歴Bで+が出る確率は、状態を |+> へ重ねた振幅の絶対値を二乗し、|(1−i)/2|²=1/2 です。Z基底では隠れていた相対位相の違いが、X基底では測定確率の違いとして現れます。
| 時間軸での順序 | 列ベクトルへ作用する積 | Z基底:0の確率 | X基底:+の確率 |
|---|---|---|---|
| A:Xによる操作 → Zによる操作 | U_ZU_X | 1/2 | 1 |
| B:Zによる操作 → Xによる操作 | U_XU_Z | 1/2 | 1/2 |
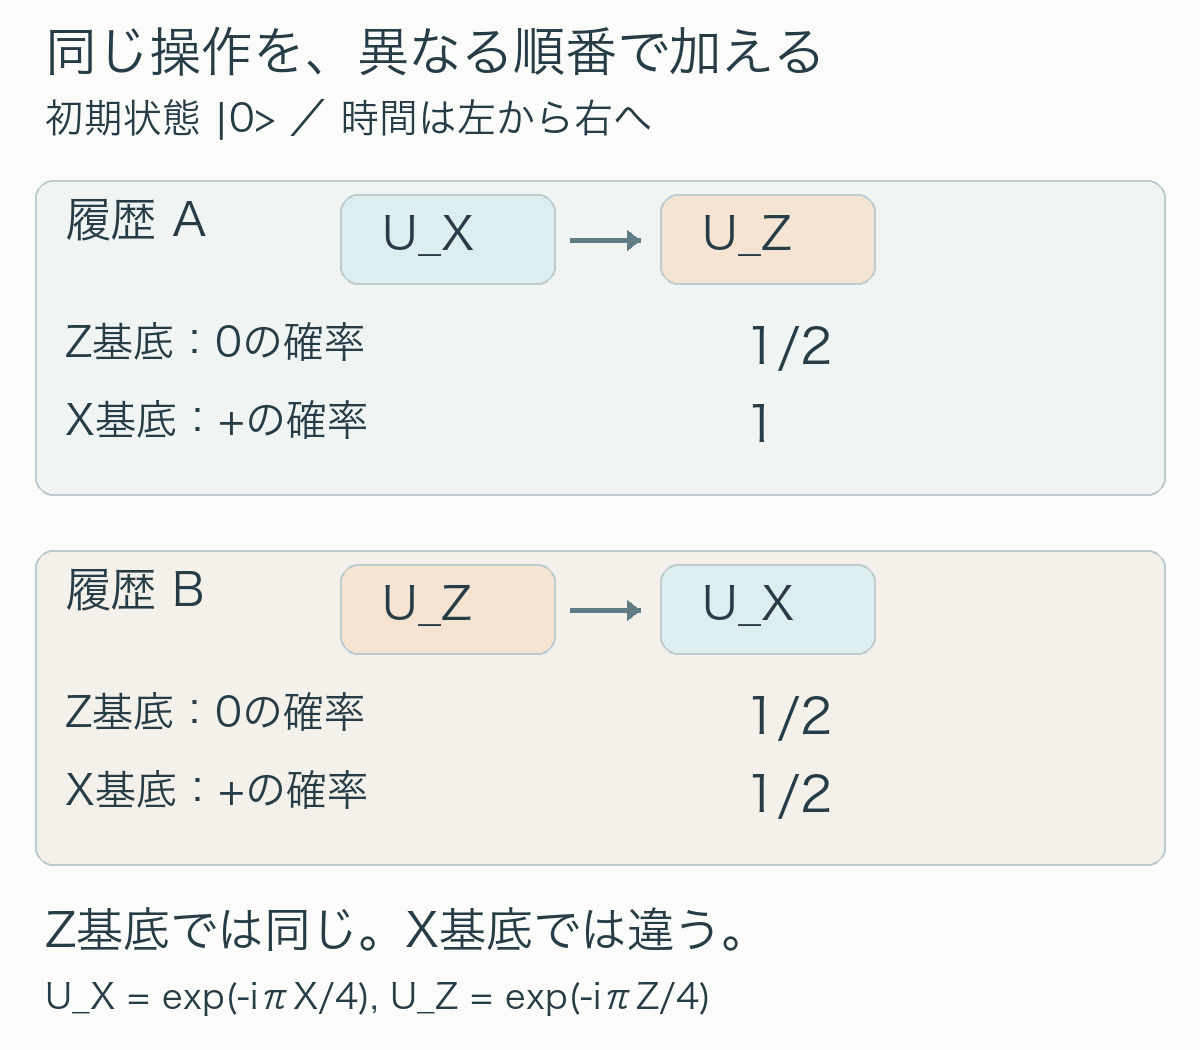
X基底の測定も、実際の回路では、最後に基底を変換してから通常の0・1の測定をする方法で表せます。ここで確かめたいのは、その実装の優劣ではなく、どの情報を測定が読み出すかです。確率1/2でも、有限回の測定で+がちょうど半数になるとは限りません。一方、確率1は理想モデルでは必ず+を意味しますが、実機では制御や測定の誤差を別に考える必要があります。
時間順序と、トロッター分解の誤差を分ける
今回の二つの履歴では、時間積分したハミルトニアンは、どちらも ∫H(s)ds=(π/4)(X+Z) です。それでも最終状態は異なります。作用の合計に、いつどちらが働いたかという情報が含まれていないからです。XとZが可換でないことが、この例で順序を無視できない理由です。
これは、時間によらないH=X+Zの同時作用を、短いXとZの操作へ分けて近似するトロッター分解とは、比較の対象が異なります。トロッター分解では、一つの目標の時間発展にどれだけ近づけるかを調べます。本稿では、Xを働かせる区間とZを働かせる区間を最初から別々に指定しており、二つの履歴自体が別の制御です。それぞれの区間の指数演算は厳密に扱っているため、この差を分割の近似誤差と呼ぶことはできません。
異なる時刻のHどうしがすべて可換なら、時間順序を付けた積を、積分したHの通常の指数へまとめられます。ただし、非可換な作用でも、特定の操作量、初期状態、測定量では結果が一致する場合があります。「順番が違うなら、どんな測定でも必ず差が出る」という意味ではありません。
制御を比較するときに残したい情報
二つの制御を比較するなら、まず、どの作用を、どの強さで、どの時間区間に加えたかを残します。総操作量だけを記録すると、今回のAとBのように別の履歴が同じ説明になってしまいます。式を使うときには、列ベクトルの右から作用する約束と、時間軸の実行順も対応させます。
次に、初期状態と測定基底をそろえます。Z基底の確率が一致したという観測だけで、二つの最終状態が等しいとは判断できません。調べたい差が相対位相にあるなら、それが確率へ現れる基底も検討します。今回のX基底は、この二つの状態を比較するための選択であり、任意の状態を一種類の測定だけで完全に調べられるという主張ではありません。
また、本稿は区間ごとに一定な理想制御を使っています。実際のパルスの立ち上がり、作用の重なり、校正誤差、散逸は含めていません。滑らかに変化する制御を数値計算する場合は、さらに時間刻みや近似法の誤差を確かめる必要があります。制御の履歴による差、計算の近似誤差、実機の誤差を分けると、比較結果が何を示しているのかを判断しやすくなります。
出典
- Naomichi Hatano and Masuo Suzuki, Finding Exponential Product Formulas of Higher Orders, arXiv:math-ph/0506007v1(2005年6月2日)。第4節、PDF 9ページの式(50)–(58)、特に時間順序指数の定義(51)と時刻順の積(58)を参照。表1・図1、XとZの二つの履歴と測定確率は、本稿で設定した条件による独自計算です。