タグ: 量子コンピューター

  • シャープとQunaSysの量子計算、全固体電池のイオン移動を評価する

    シャープとQunaSysの量子計算、全固体電池のイオン移動を評価する

    全固体電池では、電極の間をイオンが行き来する道も固体になります。その材料の中をイオンがどれだけ動きやすいかは、電池材料を選ぶ際の大切な手がかりです。シャープとQunaSysは2026年10月22日、この移動に必要なエネルギーを量子計算で評価する研究を、より複雑な材料へ広げると発表しました。NEDO量子懸賞金事業の第二期で進める取り組みです。[1]

    簡単にまとめると?

    • 計算で調べるのは、固体電解質の中をイオンが移動する際のエネルギーです。材料候補の絞り込みや設計に役立てることを目指しています。
    • 第二期では、従来のコンピュータと量子コンピュータを組み合わせ、より多くの原子を含む材料の評価へ進みます。
    • 公表資料には計算機、原子数、誤差、処理時間などの比較条件が示されておらず、計算の優位性や電池の性能向上を数値で判断できる段階ではありません。

    今回広げるのは、計算で扱う材料の複雑さ

    固体電解質は、電池の内部でイオンを運ぶ役割を持つ材料です。共同発表によると、第一期では、その中でイオンが移動するために必要なエネルギーの評価へ量子計算を適用しました。シャープが材料開発で必要な評価項目と精度を定め、QunaSysが量子計算で扱える計算手法へ落とし込む役割を担いました。[1]

    第二期の焦点は、計算対象を拡大することです。原子をより多く含む複雑な材料を扱い、実際の材料に近い条件で候補の違いを評価しようとしています。材料の合成や試作評価に計算結果を生かすことは、今後の目標として挙げられています。[1]

    「動きやすさ」をエネルギーから考える

    イオンが固体の中を動くとき、周囲の原子との位置関係も変わります。出発点と到着点が安定でも、その途中にエネルギーの高い配置があれば、そこを越える必要があります。この移動経路に沿ったエネルギーの山を調べることで、移動の起こりやすさを考えられます。

    たとえば、リチウムイオン伝導体を対象としたUenoらの2021年の論文は、移動経路の探索と密度汎関数理論(DFT)による計算を組み合わせています。DFTは電子の分布から物質のエネルギーなどを求める方法です。経路を見つけ、その途中のエネルギーを評価する、という二つの課題があることが分かります。これは従来の計算による別研究であり、今回の両社が同じ手法を採用したという意味ではありません。[3]

    エネルギー障壁が低いかどうかは有用な比較軸ですが、それだけで電池の充電時間は決まりません。材料内にどのような経路がつながっているか、温度や欠陥がどう影響するか、異なる結晶粒の境界を越えられるかも関わります。NIMSらの2023年の研究では、特定の酸化物系固体電解質でリチウムの拡散を可視化し、結晶粒どうしの境界が移動の妨げになる様子を捉えています。[4]

    精度と効率を比べるために知りたい条件

    共同発表は、第一期の検証で、より高精度かつ効率的な評価を確認したと説明しています。一方、その発表には使用した量子計算機、量子ビット数、対象材料と原子数、誤差の基準、比較相手、処理時間の内訳は示されていません。[1] そのため、従来計算を上回る速度や精度を、この資料だけから確かめることはできません。

    今後、計算結果が公表されたときは、まず同じ材料・構造・移動経路を比較しているかを確認すると、数値の意味をつかみやすくなります。次に、どの値を正解の基準とし、どれだけの誤差まで許したのかを見ます。処理時間についても、量子計算の実行部分に加えて、準備や繰り返し測定、従来計算側の処理まで含むのかで評価が変わります。

    NEDOの第二期は、提案の審査を経て研究開発と成果審査へ進む仕組みです。採択されたことと、計算上の優位性や実際の電池性能が実証されたことは、それぞれ別の段階です。[2] 今回の進展は、材料側が必要とする精度を量子計算の課題へつなぎ、より複雑な対象で検証する研究が継続する点にあります。実材料の候補をどこまで絞り込めるのかが、次の成果を見る手がかりになります。

    材料開発を進めるシャープの事業については、Cyclewaveのシャープの企業解説でも紹介しています。家庭向けの家電、職場の機器、製品に組み込むディスプレイを手がける会社としての広がりと、量子計算を使った電池材料研究の位置づけを確認できます。

    出典

    1. シャープ・QunaSys「量子コンピュータを用いた全固体電池材料の評価技術開発がNEDO量子懸賞金事業第二期に採択」(2026年10月22日、共同発表)。発表ページ/発表資料PDF
    2. NEDO量子懸賞金事業 Season2、事業の流れ・FAQ。公式サイト
    3. Ueno et al., “Robust and efficient calculation of activation energy by automated path search and density functional theory”(2021年、arXiv:2104.08000)。著者公開論文
    4. NIMSほか「全固体電池のリチウムイオン移動を妨げている粒界を可視化」(2023年12月18日)。研究発表
  • MITの量子レポート2026、商用QPU「56モデル」は何を数えた数字か

    MITの量子レポート2026、商用QPU「56モデル」は何を数えた数字か

    量子コンピューターを使う選択肢は、どのくらい増えているのでしょうか。MITの「Quantum Index Report 2026」は、商用の量子処理装置(QPU)を56モデルと集計しました。前年版の40モデルから増えていますが、これは設置された装置の台数でも、実用的な問題で従来のコンピューターを上回った製品の数でもありません。

    2026年10月23日にarXivで公開された第1版を読むと、数える対象と、性能を比べるために足りない情報が見えてきます。MIT Initiative on the Digital EconomyとAccentureの共同研究による報告書で、本記事は量子プロセッサーを扱う第10章に注目します。[1]

    簡単にまとめると?

    • 56は、報告書が2026年8月時点で商用と分類した製品モデルの数です。同じモデルの設置先が違っても、別製品として数えるとは限りません。
    • 「商用」には、広く使えるクラウドだけでなく、特定の提携企業へ利用を提供する製品も含みます。誰でもすぐ利用できる56種類、という意味ではありません。
    • 製品の種類が増えたことと、使いたい計算を十分な精度・時間で終えられることは、別々に確かめる必要があります。

    装置の台数ではなく、異なる製品を数える

    報告書の集計は、メーカーの公表資料や公開データなどをもとにしています。性能を同じ実験で測り直した結果ではありません。同じ製品の別個体をまとめ、将来計画や試作、提供終了などを分けて、商用モデルの数を求めています。[1、pp.165–166、190]

    たとえば、同じ製品モデルが二つの拠点に置かれていても、製品の選択肢が二つ増えたことにはなりません。反対に、同じメーカーが異なる設計の製品を提供していれば、別モデルになります。台数とモデル数を混ぜないことが、今回の数字を読む出発点です。

    利用できる経路と、使える人の範囲

    報告書は、施設内で使うオンプレミスやクラウドを通じて利用できることを、商用と分類する条件に挙げています。ただし、一般公開されたクラウドに載っていなくても、特定の提携企業が商用目的で利用できる製品を含めます。国別の集計は、メーカー本社の所在地に基づいています。[1、pp.174–175、190]

    このため、国内の研究室から契約できる装置を探すなら、国別の本数だけでは判断できません。本社の所在地は、装置の設置場所や、利用者が契約するサービスの提供地域とは別の情報です。公開クラウドで選べるのか、共同研究契約が必要なのか、現地設備の導入が必要なのかによって、試せるまでの手順も変わります。

    また、報告書の観測時点は8月です。10月23日に版が公開されたことを、10月の最新ラインアップを全件確認したという意味には読み替えられません。実際に利用する段階では、提供終了や新しい公開先も含め、メーカーやサービス側の現行案内へ戻る必要があります。

    方式の広がりは、性能の順位とは分けて読む

    報告書では、超伝導方式が56モデルの半数を占めています。光やイオントラップなど、他の物理系を用いる製品も含まれます。[1、Fig.10.b]

    この内訳から、ある方式が半数を占めることは分かります。しかし、半数を占める方式が、あらゆる課題を最も速く解くとはいえません。たとえば量子回路を順番に動かす計算と、エネルギーが低い状態を探す量子アニーリングでは、問題を装置へ渡す方法から異なります。同じ「1モデル」でも、任せられる仕事が同じとは限りません。

    必要なのは、用途をそろえて比べることです。分子のエネルギーを求めたい場合と、組合せ最適化を試したい場合では、問題の表し方や必要な計算が違います。まず自分の課題を実行できる方式かを確かめ、その上で、計算に使える量子ビット数、途中の誤り、結果を集めるまでの時間を見ていくと、製品一覧が比較の入口になります。

    性能の空欄と、数字の測り方を見る

    報告書は、メーカーが示すゲート忠実度の測り方にも違いがあると指摘しています。ゲート忠実度は、量子ビットへ操作を加えたときに、意図した操作へどれだけ近づけたかを表す指標です。最も良い量子ビット対の値なのか、多数の対の平均や中央値なのかが違えば、同じ欄の数字でも比べる条件がそろいません。第10章では、こうした比較上の問題から、量子ビット数と2量子ビットゲート忠実度を対応させた図を今回掲載しなかったと説明しています。[1、p.190]

    たとえば、ある装置の最良の組合せと、別の装置の全体の中央値を比べても、装置全体の優劣は決まりません。使いたい回路がどの量子ビットを結ぶのか、その接続でどの操作が必要なのかが変われば、実際の計算に効く誤りも変わります。値が空欄なら、性能が低いと決めつけるのではなく、比較に必要な情報がまだ足りないと扱います。

    共通の試験回路で大きさと速度を測る試みについては、SandiaのQUOPSを原論文から読む記事で、測定条件や指標の意味を説明しています。製品が利用できるという情報に、どの条件で何を実行できたかという証拠を重ねると、導入前に確かめることが具体的になります。

    今回の56という数字が伝えるのは、報告書の定義に沿って整理した商用製品の広がりです。そこから先は、利用経路を確かめ、用途をそろえ、測定条件まで読む。製品が増えたという変化を、実際に試せる選択肢へつなげるための順序です。

    報告書の共同発行に関わるAccentureについては、Cyclewaveのアクセンチュアの企業解説でも紹介しています。企業の業務やシステムを変える計画づくりから、導入後の運用までを担う会社として、その仕事の広がりを確認できます。

    参考資料

    1. Jonathan Ruaneほか — Quantum Index Report 2026(MIT Initiative on the Digital Economy/Accenture、arXiv第1版、2026年10月23日)。報告書PDFの第10章、pp.165–166、174–175、190。商用QPUの観測時点は2026年8月。資料確認:2026年10月28日。
  • OptQC、光量子計算の資源準備と演算を分離する設計を提案

    OptQC、光量子計算の資源準備と演算を分離する設計を提案

    量子計算の誤りを減らすために、より多くの物理的な量子状態を使って一つの情報を守ると、準備するものや制御する操作も増えていきます。光を使う量子コンピューターでは、その負担をどこに置けば、計算を進める部分を複雑にせずに済むのでしょうか。

    OptQCの研究チームは、誤り訂正に使う量子状態を事前に準備・検証する部分と、それを使って計算する部分を分ける設計を提案しました。論文は2026年10月23日にarXivへ投稿され、同社が10月26日に紹介しています。現時点ではプレプリントで、今回示されたのは設計と数値シミュレーションです。誤り耐性のある光量子コンピューターの実機完成を報告したものではありません。

    簡単にまとめると?

    • 誤り訂正に使う量子状態を用意する「工場」と、計算を進める光プロセッサーを分け、状態と一緒に渡すアドレス・測定・補正の記録を定義しました。
    • 資源を事前に用意し、十分な並列処理ができれば、保護を強くしても対象操作の逐次的な測定段数を増やさない構成です。総計算時間や必要な装置が一定になるという意味ではありません。
    • 指定されたノイズ模型で、選別後のベル状態の誤りを評価しました。すべての論理ゲートや実機全体の性能を保証する結果ではなく、準備コスト・待ち時間・光の損失には追加評価が必要です。

    計算用の光と、誤り訂正のための資源を分ける

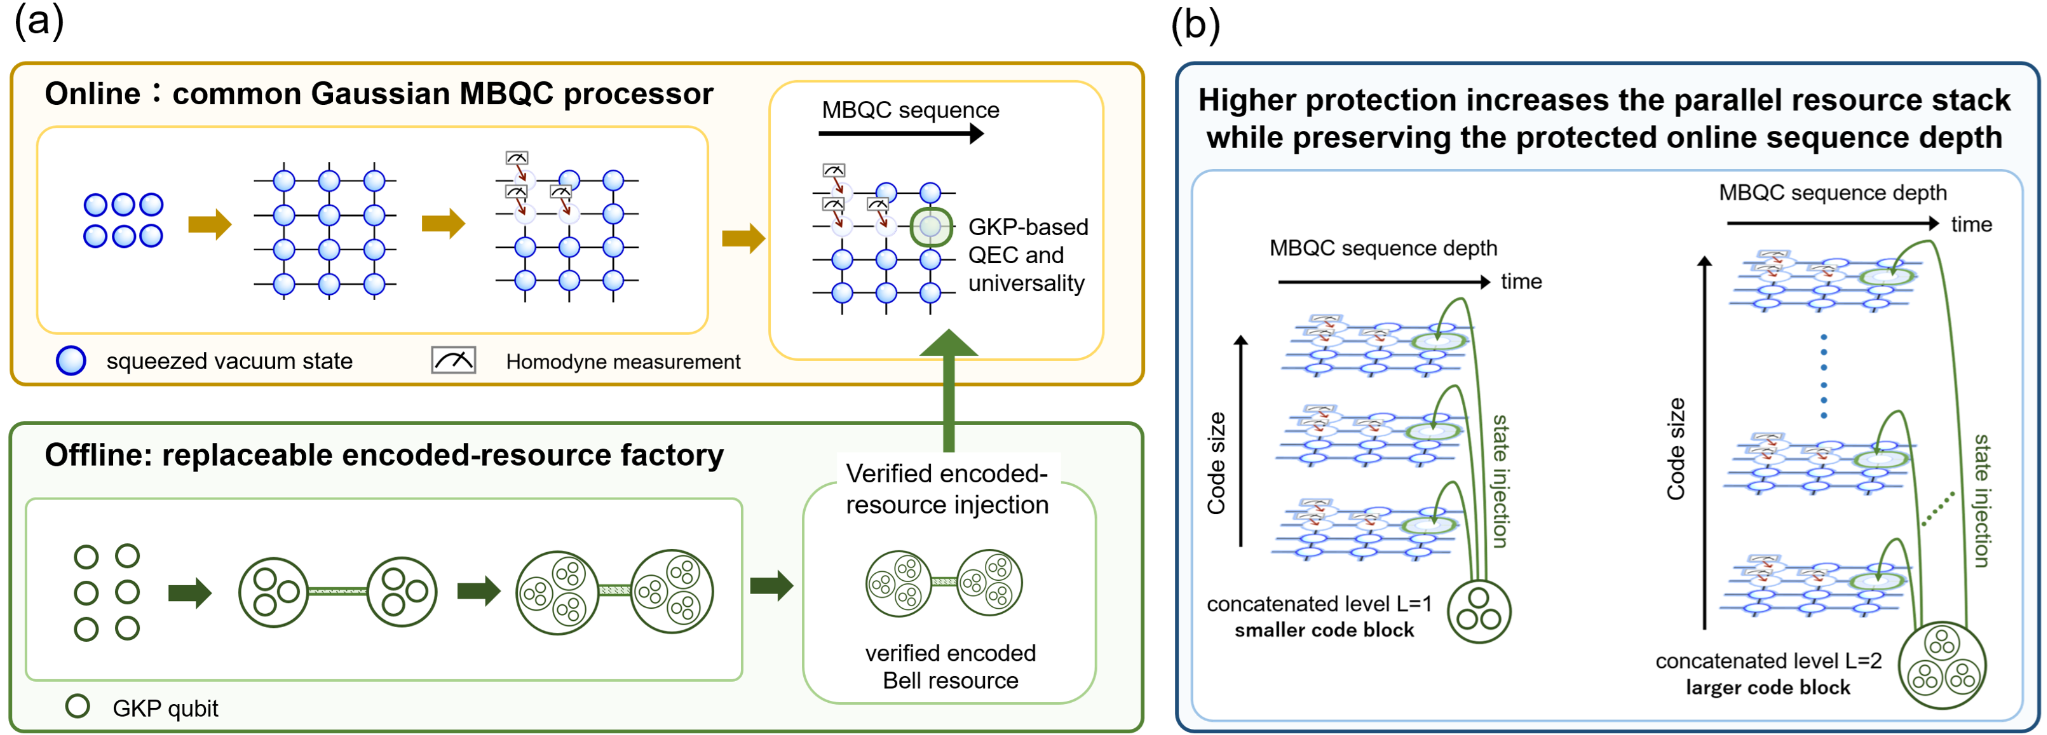
    この設計が使うのは、測定型量子計算(MBQC)です。あらかじめ互いに結び付いた光の状態を作り、どのように測定するかを選ぶことで計算を進めます。時間領域多重化では、同じ光の経路に異なる時刻のパルスを流し、時間の区切りも使って多数の光のモードを扱います。

    提案の計算部分は、QRL(quad-rail lattice)と呼ばれる格子状の光の状態を土台にします。光の振幅や位相に関わる量をホモダイン測定で読み、その結果に応じて後の測定や補正を変えます。こうした共通の光学的な操作を使いながら、誤り訂正を担う資源を別に供給するのが狙いです。

    資源を準備する側を論文は「工場」と呼びます。ここでいう工場は製造拠点ではなく、計算に使う量子状態を繰り返し作り、検証する装置の役割です。今回の具体例では、光の連続的な量を格子状に符号化するGKP量子ビットに、C4という四つの量子ビットを単位とする符号を重ねます。小さなずれをGKPで扱い、さらに上の符号で誤りに対する保護を強くする構成です。

    工場が渡すのは、検証された符号化ベル状態です。ベル状態は二つの量子系が量子的に相関した状態で、ここでは量子テレポーテーションを通じてデータを移し、更新するための補助資源になります。事前に用意する資源と、計算中のデータそのものを混同しないことが大切です。

    原論文図1。事前に資源を準備・検証する工場と、光の測定で計算するプロセッサーを分離し、保護を強くすると並列に使う資源が増える構成
    原論文の図1。aの下側が資源の準備・検証、上側が計算を行う部分です。bは、符号を大きくすると縦方向の並列資源が増える一方、条件が整えば横方向の逐次的な測定段数を保てることを示します。実行時間が常に同じになるという図ではありません。画像を開くと拡大できます。出典:K. Fukuiほか、arXiv:2610.32838v1、Fig. 1。CC BY 4.0、原図の内容は変更せず掲載。

    量子状態と一緒に「扱い方の記録」を渡す

    工場から品質のよい状態を渡せば、それだけで計算できるわけではありません。どの光の経路の、どの時刻のパルスが、符号のどの部分に対応するかが分からなければ、正しい相手同士を操作できません。同じ経路を通っていても、時刻が違えば別のモードです。

    そこで論文では、渡す資源の種類に加えて、光の空間・時間アドレス、測定の役割、補正の記録、検証結果と信頼性の情報、準備と計算の境界をまとめて定義しています。例えば途中で出力先を入れ替える操作を行ったら、情報が移った先へアドレスと補正の記録も引き継ぎます。元の出力端子の名前だけを見続けると、別の情報をデータだと思って扱うおそれがあるためです。

    補正記録には、測定結果から既に分かっているずれと、まだ分からない残留誤りを分けて保持します。分かっている補正を二重に数えたり、以前の測定記録を新しい独立した証拠のように扱ったりしないことも、接続条件の一部です。この境界を明確にすることで、準備側を改良したときに、計算側へ何を渡し直す必要があるかを比較できます。

    測定段数が同じでも、必要な並列幅は増える

    保護を強くするには、C4符号を階層的に組み合わせます。連接レベルをLとすると、一つの並列操作の層に必要な物理操作数は4Lです。例えばレベル2では16、レベル3では64になります。

    16個や64個の操作をそれぞれ同時に実行でき、必要な資源が先に用意され、経路の切り替えで順番待ちが生じなければ、並列幅を増やしても逐次的な測定の段数は増えません。論文では、この条件の下で、追跡情報を伴うSWAP操作を一つの層で構成できることなどを示しています。

    ところが、装置が一度に16個しか操作できないなら、64個を扱うには複数の時間帯へ分ける必要があります。資源を作る時間、測定結果を計算する時間、補正を伝える遅延も残ります。「保護されたオンライン測定の深さが一定」という性質は、待ち時間を含めた計算全体の速さとは分けて読む必要があります。

    別の誤り訂正符号へ交換する場合も、同じ光学的な操作群を使えることと、すべての制御がそのまま使えることは別です。符号に応じてアドレス、測定、復号、制御の規則を作り直し、性能を確かめる必要があります。交換後の符号が同じ測定段数を保つことも、自動的には保証されません。

    数値評価が確かめたのは、選別後の資源の誤り

    数値評価では、候補となるベル状態を作り、測定で得られる情報から復号器が誤りを推定し、決めておいた規則で候補を選びます。工場で受け入れた状態のうち、指定されたデータ部分に残る誤りを数える評価です。候補を採用した割合と、採用後の誤り率は別の指標です。

    有効なGKP変位ノイズの品質を12.25 dBとした条件では、レベル2から5へ進むにつれ、選別後の論理誤り率が下がる順序が、指定された二つのノイズ条件で支持されました。レベルごとの採用割合は100%、70%、96%、100%です。レベル5では各条件で1万5,000件の採用サンプルに誤りがありませんでしたが、これは誤り率ゼロの証明ではありません。論文の片側95%上限は約1.28×10⁻⁴です。

    別に、15.6 dB・レベル2の条件では、設定を固定して各100万サンプルを評価しました。追加ノイズなしで3件、指定された追加ノイズありで4件の誤りがあり、二項モデルに基づく片側95%信頼上限は、それぞれ約7.75×10⁻⁶と9.15×10⁻⁶でした。各条件で10万分の1を下回る上限ですが、すべての操作をまとめて保証する数字ではありません。

    ここでの12.25 dBや15.6 dBは、シミュレーションで使う加算的な変位ノイズの分散を表す有効パラメーターです。実験でその強さの光源やクラスター状態のスクイージングを測定したという意味ではありません。また、追加ノイズは決められた模型による一段階のずれで、実機の全ゲート・損失・制御誤差を網羅した測定ではありません。

    資源の節約と、装置全体のコストを分けて見る

    入力を高品質にできれば、少ない連接レベルで目標の誤り率へ近づけます。論文の比較では、14 dB・レベル3で採用ベル状態一つあたり約3,637.9個、15.6 dB・レベル2で288個という名目上の供給GKP数を示しています。

    ただし、この二点は入力品質も統計評価の条件も異なります。高品質なGKP状態を作るコスト、検出器、スイッチ、保存、制御装置、非クリフォード演算のための資源まで含めた総費用ではありません。この比率をそのまま装置の小型化率や実行速度の向上率にすることはできません。

    今回の提案を評価するうえで役立つのは、資源の品質だけでなく、受け渡す記録と実行条件まで具体化した点です。次に必要なのは、供給と待ち時間を含む動作、保存時の光の損失、雑音を含むオンライン論理操作、アルゴリズム全体での性能の検証です。論文のデータとソフトウェアは商業上の機微情報を理由に一般公開されておらず、著者への合理的な依頼で提供するとされています。現時点の公開資料だけで数値結果を独立に再現できたとは扱えません。

    OptQCの装置開発と企業向けサービスは、CyclewaveのOptQCの企業解説で紹介しています。今回の設計研究が、実機の開発や利用環境の整備とどう関わるかを知るための案内です。

    出典

    • K. Fukuiほか「Modular optical fault-tolerant quantum computation via an interface between verified resources and online logical operations」。arXiv:2610.32838v1、2026年10月23日投稿。本文I〜VII、図1、付録Fの実行条件・時間評価を参照。プレプリントで、今回の数値評価は実機性能の実測ではありません。
    • OptQC「Our Research Paper on a Fault-Tolerant Optical Quantum Computer Architecture Is Now Available」、2026年10月26日。公式発表。上記論文を紹介する同一研究主体の発表であり、独立した追試ではありません。
  • Pasqalの256原子量子磁石、相関がゆっくり落ち着く領域を探る

    Pasqalの256原子量子磁石、相関がゆっくり落ち着く領域を探る

    量子磁石の条件を急に変えたとき、内部のスピンはどのように落ち着くのでしょうか。Pasqalと共同研究者らは、256個の中性原子で磁石の模型を組み立て、速く熱平衡へ近づく動きと、途中の状態に長くとどまる動き、その間でゆっくり緩和する動きを観測しました。注目点は、原子の数だけでなく、古典計算で追いにくくなる時間帯に何を確かめられたかにあります。[1–3]

    Pasqalがこの研究を紹介したのは2026年10月27日です。基になった論文は8月7日投稿のarXiv v1で、ここではその版に示された実験と計算を読みます。

    簡単にまとめると?

    • 16×16に並べた原子を使い、量子磁石の内部の結び付きが時間とともに変わる様子を調べています。
    • 相互作用に対する横磁場の比によって、速い熱化、遅い緩和、前熱化という三つの傾向が現れました。
    • 古典計算とよく一致する初期の時間と、計算の予測が互いに食い違う後半の時間を分けて検証しています。
    • 遅い緩和の原因には未解明な点が残ります。計算時間や費用で量子優位を実証した研究ではありません。

    原子で磁石の模型を作り、急に動かす

    実験で使うのは、ルビジウム原子を16×16に並べた配列です。各原子の基底状態と、電子を高く励起したリュードベリ状態を、スピンの二つの状態として扱います。リュードベリ状態の原子同士の相互作用と、レーザーで二つの状態を切り替える働きを組み合わせ、二次元の横磁場イジング模型に対応する動きを調べます。

    この模型は、隣り合うスピンの向きを揃えようとする働きと、その向きを変えようとする働きの競合を表します。横磁場は後者の大きさを表す量で、実験装置の原子へ横から磁石を当てているという意味ではありません。実際の原子配列には遠くの原子との相互作用や端の効果もあり、理想的な模型と完全に同一ではない点も計算で調べています。

    最初はすべてのスピンを揃え、横磁場を急に立ち上げます。このように系の条件を急に変える操作をクエンチと呼びます。実験ではレーザーが作る横磁場を一定に保ち、原子間隔を変えて相互作用の強さを調整しました。横磁場を hx、相互作用の基準となる強さを J とすると、比較する条件はその比 hx/J で表せます。[1]

    平均の向きだけでは、落ち着いたか分からない

    研究者らが追ったのは、スピンの平均的な向きである磁化と、二つのスピンの状態がどの程度結び付いているかを表す相関です。たとえば、二つのスピンがそれぞれ半々の確率で上下を向いている場合でも、毎回一緒に向きを変える場合と、別々に動く場合では相関が異なります。一個ずつの平均値が同じでも、内部の動きまで同じとは限りません。

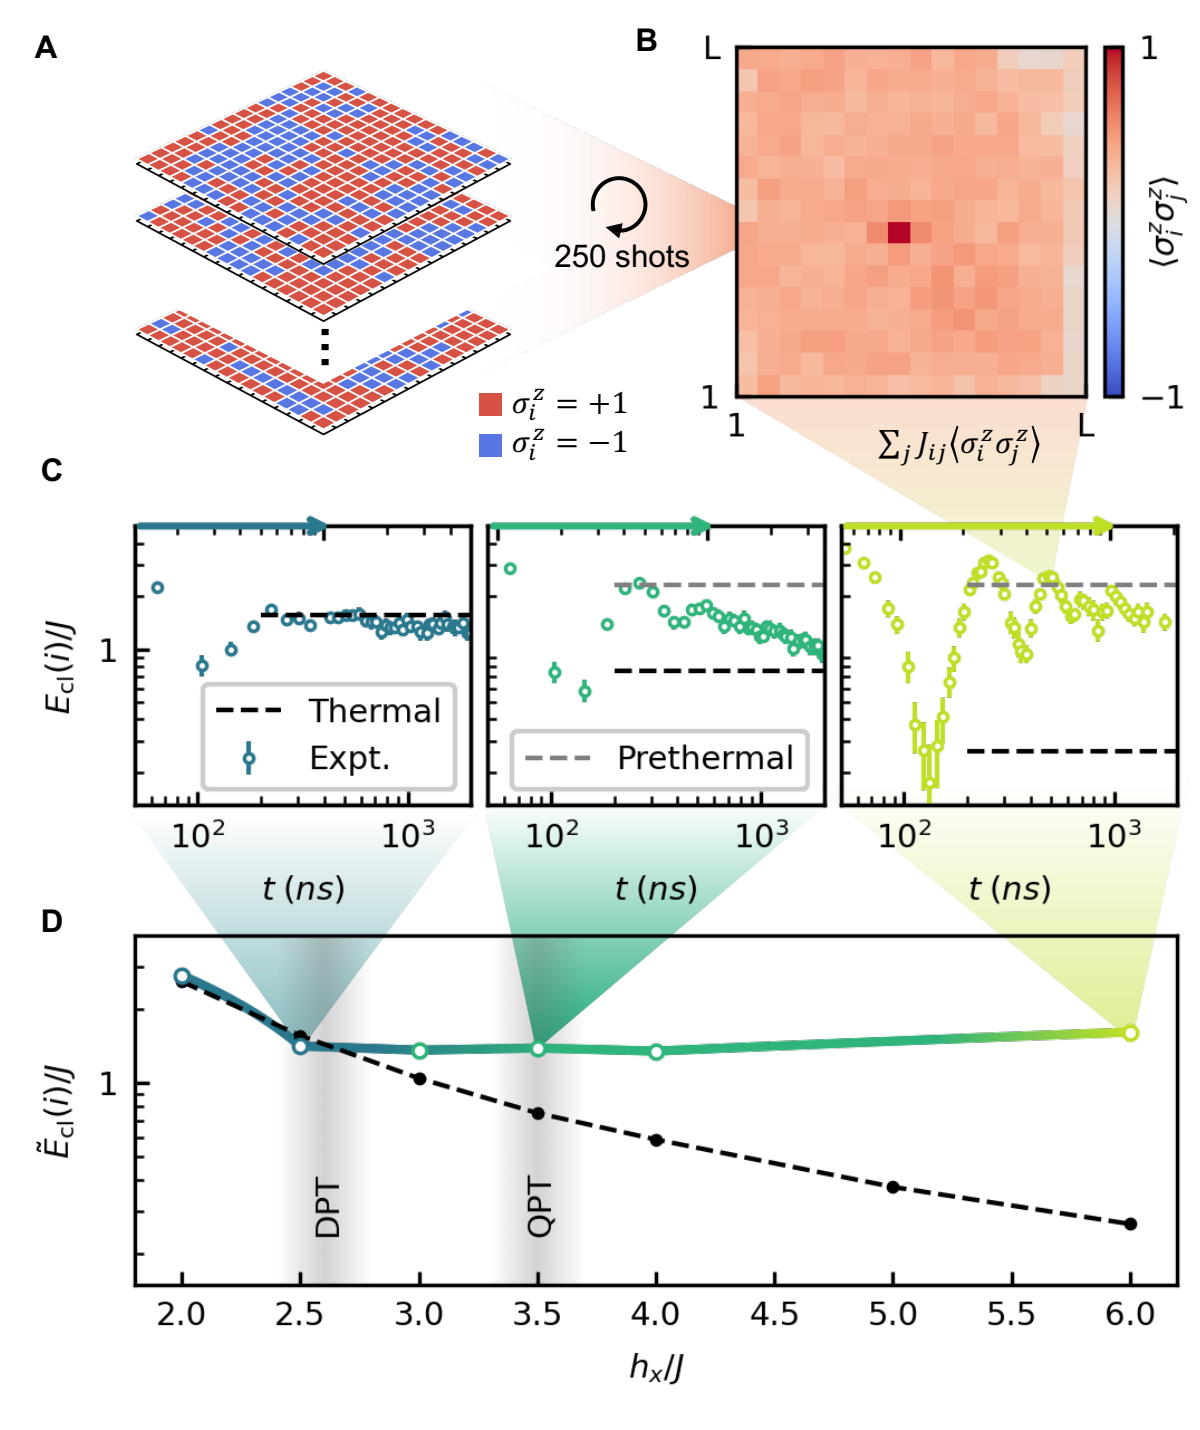
    実験では、各時刻について300回測定し、原子の欠損が1.5%未満の結果を選んで、およそ250回分から相関を求めています。状態の準備と読み出しに伴う誤りも、別に測定した誤り率を使って補正しました。こうした相関を、系のエネルギーに対応する熱平衡の計算値と比べることで、緩和の進み方を見分けています。[1]

    速い熱化、遅い緩和、途中での停滞

    横磁場と相互作用の比を変えると、観測した時間内に三つの傾向が現れました。比が2〜2.5付近では、相関に基づく量が速く熱平衡の値へ近づきます。比が6の強い横磁場の条件では、最終的な熱平衡とは異なる水準にとどまります。そして比が3.5の中間の条件では、はっきりとした停滞状態にはならず、相関がゆっくり減衰しました。

    256原子の実験で、横磁場と相互作用の比が2.5、3.5、6の条件における相関由来の量の時間変化と、その時間平均を比較した原論文の図2
    図2。Cの左・中央・右はそれぞれ hx/J=2.5、3.5、6。縦軸の Ecl/J はスピン間の相関を相互作用の強さで重み付けして集めた量です。黒い破線は熱平衡、灰色の破線は前熱化の予測値。Dは有限の観測時間内での平均を比較しています。出典:Tiago Mendes-Santosほか、arXiv:2608.07178v1、Fig. 2、CC BY 4.0。PDFから図領域を切り出し、内容は変更していません。画像を選択すると拡大できます。

    強い横磁場の条件で見られた停滞は、前熱化と呼ばれます。横磁場による速い回転を平均して見ると、元のイジング模型とは異なる有効的なXY型模型が現れ、その模型の性質が途中の状態を説明します。ここで「有効的」とは、ある条件や時間の範囲で元の系の動きを近似できるという意味です。前熱化は永久に熱平衡へ到達しないことを示すものではありません。

    一方、中間の条件でなぜ緩和が遅くなるのかは、まだ定量的に解明されていません。著者らは、強い横磁場で成り立つ近似が崩れることと、転移付近で変化が遅くなる効果の両方を候補に挙げています。遅い動きを観測したことと、その原因を特定できたことは区別する必要があります。[1]

    古典計算と比べられる時間、比べにくくなる時間

    量子シミュレーターの結果を確かめるため、研究では二次元テンソルネットワーク、行列積状態、木構造テンソルネットワークという三種類の古典計算法を使っています。いずれも巨大な量子状態をそのまま全部保存する代わりに、小さな配列の組み合わせで近似する方法です。配列の間にどれだけ情報を保持するかを表す「ボンド次元」を大きくすると、より複雑な状態を表せますが、必要な計算資源も増えます。

    初期の時間では実験と計算が一致します。しかし時間が進むと、比較した計算法の予測が互いに離れます。中間の条件での16×16配列では、相互作用の時間尺度を使った tJ が1程度を超えると、その食い違いが明瞭になりました。量子状態の複雑さが増すことで、有限のボンド次元で扱える範囲が限られるためです。

    計算条件も同じではありません。論文の主図では二次元テンソルネットワークのボンド次元を40、16×16の行列積状態を600、木構造を512としています。異なる表現の数字なので、大小だけで精度の順位は決められません。後半の時間では計算同士の差が実験との差と同程度かそれ以上になるため、どれか一本の計算曲線を正解として実験を評価できなくなります。[1]

    残る誤差と、この実験から分かること

    計算が追いにくいからといって、量子装置の値が自動的に正しいことにはなりません。著者らは、より小さな5×5配列を使った計算でも三つの緩和の傾向を確かめ、別に較正したノイズを含めた解析も行っています。ただし、この小さな系のノイズ解析を16×16の実験へ直接適用することはできないと明記しています。ノイズ、配列の端、有限の大きさが緩和の速さに与える影響は残ります。

    今回の結果は、原子配列を使う量子シミュレーターが、理論を確認するだけでなく、説明しきれていない集団的な動きを探す道具になり得ることを示しています。今後は、配列の大きさや観測時間を変えた系統的な比較、ノイズの低減、古典計算側の改善が、遅い緩和の原因を絞る手掛かりになります。計算時間や費用の比較による量子優位の実証とは異なり、どの現象を、どの時間帯まで確かめたかがこの研究を読む軸です。[1][3]

    この実験を担うPasqalの装置やサービスは、CyclewaveのPasqalの企業解説で紹介しています。中性原子方式の計算機を、装置の納入・クラウド・開発支援として利用者へ届ける事業を知るための案内です。

    出典

    1. Tiago Mendes-Santosほか「Exploring the Relaxation Landscape of a 2D Quantum Magnet on a 256-Qubit Processor」(arXiv v1、2026年8月7日)。本文・Methods・図2、4、6、7を参照。
    2. Pasqal「Pasqal’s neutral-atom processor uncovers quantum magnet behavior that theory did not predict」(2026年10月27日)。
    3. Alexandre Dauphin / Pasqal「Unexpected relaxation in a 2D quantum magnet on a 256-qubit processor」(2026年10月27日)。
    4. Creative Commons Attribution 4.0 International(原図のライセンス)。
  • NISTの耐量子暗号移行指針、2035年だけでは決まらない更新の順序

    NISTの耐量子暗号移行指針、2035年だけでは決まらない更新の順序

    暗号を更新する計画を立てるとき、「いつまでに新しい方式へ替えるか」という日付だけでは、作業の順序は決まりません。今の通信を将来まで秘密にしておくことと、長く使う機器が正しい更新ソフトを受け取れることでは、備える場所も時間の余裕も違います。

    米国立標準技術研究所(NIST)は2026年10月27日、耐量子暗号への移行指針「NIST IR 8547」の最終版を公開しました。2024年の草案を経て、既存の暗号をどのように置き換えていくかを示した報告です。鍵を作る仕組みと電子署名を分けて読むと、2035年という目標だけでは見えにくい更新の順序が分かります。

    簡単にまとめると?

    • 通信を守る鍵の確立と、相手やソフトウェアの正しさを確かめる電子署名では、移行を急ぐ理由が異なります。
    • NISTは量子攻撃に弱い公開鍵暗号を2030年の後に非推奨、2035年の後に使用不可とする方針ですが、米政府の重要なシステムには先行する期限があります。
    • 暗号方式を追加するだけでなく、通信の相手、証明書、機器の更新経路まで含めて移行できるかが課題です。

    新しい暗号の規格と、移行の指針を分ける

    耐量子暗号、PQCは、将来の大規模な量子コンピューターによる攻撃にも耐えられるよう設計された暗号です。通常のコンピューター上で動かすもので、通信端末に量子コンピューターを付けるという意味ではありません。

    NISTは2024年に、鍵を確立するML-KEMをFIPS 203、電子署名のML-DSAとSLH-DSAをそれぞれFIPS 204、205として標準化しています。今回のIR 8547は、その三つを新たに発行した報告ではなく、こうした方式へ移るための技術上の課題と時期をまとめたものです。報告自体は最終版になりましたが、用途ごとの詳しい移行指針は今後も改訂されます。

    鍵の確立とは、通信する双方が、他者に知られない共通の秘密を持てるようにする処理です。ML-KEMはそのための鍵カプセル化メカニズムに当たります。一方、電子署名は、メッセージやソフトウェアが対応する秘密鍵で署名され、途中で改変されていないことを確かめる仕組みです。同じ「暗号の更新」でも、入れ替える役割が違います。

    今集められた通信が、後から読まれる危険

    通信を傍受した相手が、暗号文を保存しておき、量子コンピューターが使えるようになってから解読する。これが「harvest now, decrypt later」、今収集して後で解読する攻撃です。現時点で読めない通信でも、将来まで秘密にしておく必要があるなら、現在の鍵確立方式が問題になります。

    たとえば、これから10年間は外部に知られてはいけない研究情報を送る場面を考えます。仮に通信システムの移行に数年かかるなら、暗号を破れる量子コンピューターが完成してから準備を始めても、その間に保存された通信は取り戻せません。これは説明のための例であり、10年後に解読可能な装置が登場すると予測したものではありません。

    ここで見たいのは、守る情報の寿命と、システムを移すまでの時間です。また、通信のデータ本体を暗号化する共通鍵暗号と、その鍵を安全に用意する公開鍵の仕組みは別の層です。データ本体にAESを使っているという情報だけでは、鍵の確立まで量子攻撃への備えができているとは判断できません。

    署名は、将来の更新を受け取る入口にもなる

    電子署名では、通信を保存して後から読む危険とは別に、将来のなりすましや不正なソフトウェアを受け入れてしまう危険を考えます。特に難しいのが、機器に組み込まれた更新の仕組みです。

    たとえば、機器の起動時に、更新ソフトの署名を読み出し専用メモリー内のプログラムで確かめる設計なら、その確認プログラム自体を後から簡単に替えられない場合があります。新しい署名方式で更新ファイルを配布しても、古い機器がそれを検証できなければ、更新の入口で止まります。長く使う機器では、発売時点の暗号だけでなく、将来どの方式を受け入れられるかが設計上の問題になります。

    ウェブサービスでも、暗号ライブラリーを更新すれば全体が終わるとは限りません。証明書を発行する側、検証する側、通信プロトコル、鍵を守るハードウェアなどが関係します。ある部品が新方式を実装済みでも、実際に接続する組み合わせで使えるかは別に確かめる必要があります。

    2030年と2035年は、同じ種類の期限ではない

    IR 8547は、量子攻撃に弱い公開鍵暗号を2030年の後に「deprecated」、2035年の後に「disallowed」とする方針を示しています。前者は非推奨で、リスクを評価した上で利用を判断する段階、後者は示された目的での利用を認めない段階です。2030年に一斉禁止になるという意味ではありません。適用する基準はNISTの標準と指針であり、世界中の組織に同じ法的期限を課したものでもありません。

    これとは別に、米政府の高価値資産や高影響システムなど、優先して移行するシステムには早い期限があります。報告が参照する行政管理予算局(OMB)のM-26-15に基づき、鍵の確立は2030年12月31日まで、電子署名は2031年12月31日までに耐量子暗号へ移します。機密性の高い情報を扱うなど、ほかにも同じ優先度で扱う対象があります。一般的な2030〜2035年の移行期間が、この早い期限を延ばすわけではありません。

    日本の組織が報告を読む際にも、まずは自分たちに適用される基準、契約、接続先の要件と照らし合わせる必要があります。その上で、長期間守るデータや更新しにくい機器を、単に「2035年までに対応するもの」として最後に回さないことが、技術面での読みどころです。

    「ハイブリッド」は、二つから好きな方を選ぶことではない

    移行期の方法として、従来の方式と耐量子方式を組み合わせるハイブリッドがあります。鍵の確立では、複数の方式の結果を適切に組み合わせ、一方が破られても秘密を守れるようにすることを目指します。従来方式と新方式を両方用意し、通信のたびにどちらか一つを選ぶだけの構成とは区別が必要です。

    電子署名の例では、同じメッセージに複数の署名を付け、すべての署名の検証が成功することを求めます。どれか一つが通ればよいという条件に変えてしまうと、弱い方式だけで受け入れてしまう余地ができます。

    ただし、方式を二つ並べるだけで安全性が得られるわけではありません。組み合わせ方の検討と独立した安全性評価が必要です。通信量や処理、実装の複雑さも増えます。報告はハイブリッドの利用を想定していますが、すべての用途で必ず採用すべき万能な経路とはしていません。後に従来方式を取り除く作業も見込んでおく必要があります。

    更新する順序を、利用場面から決める

    移行計画を具体的にするには、使っている暗号名だけでなく、何を守り、どこで動き、誰と接続するかまでたどります。長く秘密を保つ通信なら鍵確立の置換を早め、長寿命の機器なら更新ソフトを検証する仕組みを先に調べる、といった違いが出てきます。

    試験で新しい方式の接続が一度成功したことと、通常運用に移れることも別です。性能や通信サイズ、接続先との互換性、更新に失敗した場合の復旧を確かめ、従来方式をいつ外せるかまで考えます。IR 8547が示す日付は、こうした作業を逆算するための基準です。量子コンピューターの完成年を言い当てる数字として読むよりも、今のシステムのどの部分に時間がかかるかを見つける手がかりになります。

    出典

  • NVisionらの単一分子スピン–光インターフェース、光で状態を読み出す低温実験

    NVisionらの単一分子スピン–光インターフェース、光で状態を読み出す低温実験

    量子情報を離れた場所へ運ぶには、光が便利です。一方、その情報を装置の中でしばらく保つ役には、電子のスピンが候補になります。両者を結ぶには、光の出方からスピンの状態を読み取り、そのスピンを個別に操作できる材料が必要です。

    2026年10月28日付のNatureで、NVision Quantum Technologies、ウルム大学、ヘブライ大学の研究チームは、結晶に埋め込んだカルベン分子を一つずつ選び、スピンを操作して蛍光で読み取る実験を報告しました。動作温度は4.5 K、摂氏では約−269度です。分子を合成して量子素子をつくる方法で、光の安定性とスピンの制御を一つの分子上に組み合わせた研究です。

    簡単にまとめると?

    • 基底状態に電子スピンを持つカルベン分子を、形のよく合う結晶に埋め込み、光とマイクロ波で一分子ずつ制御しました。
    • 4.5 Kで、マイクロ波の連続したパルス列を使うと、量子状態の位相の関係が保たれるコヒーレンス時間は約2.2ミリ秒になりました。何もせず同じ時間だけ情報を保てるという意味ではありません。
    • 単一分子の光学応答とスピン制御を結ぶ実験であり、離れた分子同士の量子もつれや量子通信を実証した段階ではありません。

    分子と、その周囲の結晶を一緒に設計する

    今回使われたカルベンは、中心の炭素原子の周りに二つの不対電子を持つ分子です。二つの電子のスピンが結び付き、基底状態が「三重項」になります。三重項には区別できる三つのスピン状態があり、研究ではそのうちの二つの間をマイクロ波で制御します。スピンは電子の量子力学的な性質で、ここでは情報を載せる自由度として使われます。

    分子だけを設計しても、周囲が揺らげば、光を吸収する周波数やスピンの状態が変わってしまいます。研究チームは、カルベンと形の似たケトン分子からできた結晶をホスト、つまり受け皿として選びました。結晶が分子の形を制約して光励起時の構造変化を小さくし、隣接する分子との電子的な重なりも抑える設計です。

    反応性の高いカルベンを最初から大量に埋め込むのではなく、まず前駆体を結晶へ混ぜ、光を当てた場所でカルベンへ変えます。実験に使った結晶の前駆体濃度は25 ppmでした。光を当てる量や場所を調整すれば、結晶の組成を変えずに、活性化する分子をまばらにできます。この操作が、一つの分子を選んで調べる入口になります。

    蛍光の明るさを、スピンの読み出しにつなぐ

    スピンと光をつなぐ仕組みは、「どのスピン状態にいるかで、同じレーザーへの応答が変わる」ことです。特定のスピン状態から励起できる周波数の光を当てると、その状態の分子は蛍光を出します。別の状態にいる分子は同じ光では励起されにくいため、検出する光子数に差が生じます。

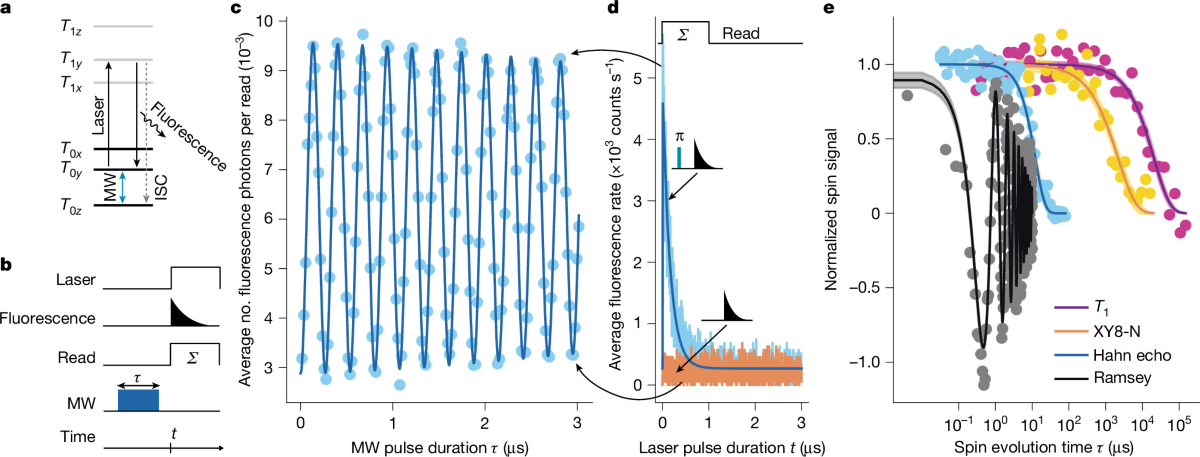
    ただし、光を当て続けると状態はそのままではありません。分子は励起状態から別の経路を通り、レーザーに反応しにくいスピン状態へ移ります。この過程を使って初期状態をそろえ、レーザーを消した間にマイクロ波でスピンを動かし、再び短い光パルスで状態を読み取ります。光で検出する磁気共鳴は、ODMR(光検出磁気共鳴)と呼ばれます。

    マイクロ波を当てる時間を変えると、読み出した蛍光が周期的に増減しました。これはラビ振動で、二つのスピン状態の間を、制御した量子力学的な重ね合わせとして動かしている根拠になります。単に明るい分子を撮影するところから、一つの分子のスピンを操作して光で検出するところへ進んだわけです。

    原論文図4。スピンの状態と光学遷移、マイクロ波とレーザーのパルス順序、ラビ振動、各測定法で異なる減衰時間を示す
    原論文の図4。a、bは光による初期化・読み出しとマイクロ波による操作、cは単一分子のラビ振動、eは測定法ごとの信号の減衰です。eの時間軸は対数目盛で、マイクロ波パルスの有無や並べ方が異なる測定を重ねています。画像を開くと拡大できます。出典:S. Roggorsほか「A single-molecule spin–photon interface」(Nature、2026年)、Fig. 4。CC BY 4.0、原図の内容は変更せず掲載。

    2.2ミリ秒と21ミリ秒は、何が違うのか

    量子素子の時間を比べるときは、何を、どの操作の下で保っているかが大切です。今回の4.5 Kでの測定では、ラムゼー測定による位相の減衰時間が約5.3マイクロ秒、ハーンエコーで測るコヒーレンス時間が約12.2マイクロ秒でした。

    そこへXY8というマイクロ波パルス列を繰り返すと、コヒーレンス時間は約2.2ミリ秒へ延びました。XY8は、周囲の影響によってたまる位相のずれを抑える「動的デカップリング」の一種です。この実験では反転パルスの間隔を1マイクロ秒に設定しています。2.2ミリ秒は、この制御を続けながら得られた値として読む必要があります。

    一方、スピン緩和時間T1は約21ミリ秒でした。こちらはスピン状態の占有の偏りが平衡へ戻る時間を表します。重ね合わせの位相を保てる時間とは違うため、「量子情報を21ミリ秒保存できる」とそのまま言い換えることはできません。素子を比較するなら、温度に加えて、T1、コヒーレンス時間、パルス列の条件をそろえて見ることが必要です。

    読み出しの数字にも同じ注意が要ります。論文にある最大約95%の蛍光コントラストは、スピン状態によって平均的な明るさがどれだけ違うかを表します。1回の測定で状態を95%正しく判定できたという数字ではありません。例えばラビ振動の読み出しでは、通常約200万回の繰り返しから光子数を積算しています。

    一分子であることと、光が安定していること

    明るい点が見えるだけでは、その中に分子が一つしかないとは限りません。研究では二つの検出器で光子の到着時刻を比べ、同時に二つの光子を検出しにくい「アンチバンチング」を確認しました。ゼロ遅延での二次相関g(2)(0)は約0.14で、単一発光体を判断する目安の0.5を下回っています。

    さらに、一つの分子が光を吸収する共鳴の幅は38 MHzでした。別々の分子から出る光を干渉させる用途では、光の周波数が揺れにくいことが重要になります。二つの分子の共鳴中心を1時間以上追うと、変動の標準偏差は約2.4〜2.6 MHzでした。

    ただし、共鳴の幅38 MHzは、励起状態の寿命から求まる限界の約6.6 MHzより広い値です。長い時間で中心周波数が安定していることと、瞬間的な光の線幅が寿命限界まで狭いことは別の性質です。今回も振動との結合による位相の乱れが残り、光の品質をさらに改善する余地があります。

    量子ネットワークへ進むために残る課題

    この成果の特徴は、合成で構造をそろえられる分子を使い、単一スピンの操作と安定した光学応答を同じ場所で確かめたことです。分子やホストを変えて性質を調整できる点は、材料設計としての強みになります。

    一方、今回の実験で離れた二つの分子を量子もつれにしたわけではありません。量子ネットワークの節点にするには、使える光子を多く集め、別々の素子から出た光子を十分に区別できなくし、スピンと光子の量子もつれを確かめるなど、次の段階が必要です。冷却設備のある4.5 Kの実験条件も残ります。

    論文が示す光集積回路との接続や通信波長への変換は、今後の発展方向です。評価するときは、分子を一つずつ選べたか、スピンをどの条件で制御できたか、光の線幅と安定性がどう両立したかを先に見ると、今回できたことと、これからの通信実証との距離が分かります。

    出典

    • S. Roggors, T. Unden, A. Aubeleほか「A single-molecule spin–photon interface」Nature 658, 1153–1159。2026年10月28日公開のVersion of Record。本文、Methods、図3・4を参照。原論文
    • 同論文のSupplementary Information。単一分子の光学測定、読み出し、既存スピン–光インターフェースとの比較。補足資料
  • ARTIQのDMA、記録した出力列を再生するときの時刻とハンドル

    ARTIQのDMA、記録した出力列を再生するときの時刻とハンドル

    量子実験で、同じ間隔のパルスを何度も出したい。時刻を正確に指定できても、CPUが次の出力命令を作るのに手間取れば、予定に間に合わないことがあります。実験制御システムARTIQのDMA(Direct Memory Access)は、先に作った出力イベントの列をメモリーへ記録し、専用回路から再生する仕組みです。再生時に何が繰り返され、何が繰り返されないのかを知ると、使いどころが見えてきます。

    簡単にまとめると?

    • DMAに記録するのは、時刻付きの出力イベントです。再生のたびにPythonの計算や入力測定をやり直すわけではありません。
    • 記録中は時刻の基準が0になり、再生時の開始時刻へ重ねられます。末尾の待ち時間も、次の再生開始までの間隔に関わります。
    • 高速な呼び出しに使うハンドルは、次の記録・削除で無効になります。記録をすべて終えてから取得する順序が大切です。

    CPUが毎回作る出力列を、一度記録して使う

    ARTIQのRTIO(Real-Time Input/Output)は、「いつ、どの出力を、どう変えるか」というイベントを受け取り、指定時刻に信号を変えます。CPUが命令を処理する瞬間と、端子の信号が変わる瞬間は別です。出力予定が現実の時計より先にあれば準備できますが、予定時刻を過ぎてからイベントを渡すと、RTIOUnderflowという例外になります。[1]

    パルス間隔を詰めるほど、CPUには短い時間で次々とイベントを用意する力が要ります。DMAでは、この列をあらかじめSDRAMへ保存し、再生時は専用のDMA回路からRTIOへ送ります。同じ出力列を使う場面では、CPUが一件ずつ作る負担を減らせます。[2][3]

    ただし、DMAが記録するのはプログラムそのものではありません。記録処理の中で値を計算して出力を選んだ場合、残るのはそのときに決まった出力イベントです。再生中の測定結果に応じて列の途中を組み替える用途とは分けて考えます。入力を読む処理もDMAへ記録されず、その場の実時間の入力処理として扱われます。[2]

    記録の0時刻を、再生を始める位置へ重ねる

    record()で記録区間へ入ると、予定時刻を示すカーソルが0になります。区間を出ると、記録を始める前のカーソルへ戻ります。記録中に進めた時間が、そのまま外側の予定時刻へ足されるわけではありません。[3][4]

    たとえば、次の8 µs分の出力列を作るとします。これは時刻の読み方を示す仮想例で、装置で測った波形ではありません。

    記録内の時刻 出力 100 µsから再生した場合
    0 µs Highにする 100 µs
    2 µs Lowにする 102 µs
    5 µs Highにする 105 µs
    6 µs Lowにする 106 µs
    8 µs 待ち時間の終わり 次のカーソルは108 µs

    再生開始を100 µsから200 µsへ変えても、記録内の間隔は変わりません。また、最後にLowへ変える6 µsと、列の長さである8 µsは違います。最後の2 µsの待ち時間を含めてカーソルが進むので、間に別の遅延を入れず再生を続けるなら、次の列は108 µsから始まります。実装でも、開始時のカーソルを再生へ渡した後、記録した長さだけカーソルを進めています。[4]

    ハンドルを取るのは、記録を終えてから

    記録には名前を付けられます。playback("名前")で呼び出すほか、get_handle()で取得したハンドルをplayback_handle()へ渡す方法もあります。ハンドルは、記録を再生するための位置や長さなどをまとめた値です。繰り返し再生では名前から探す手間を省けますが、その有効期間をプログラム側で管理します。[3]

    ここで注意したいのが、ハンドルを取った後に別の名前の列を記録しても、古いハンドルは無効になることです。公式仕様の有効期間は、次にrecord()またはerase()を呼ぶまで。参照した実装は、記録・削除のたびに共通の世代番号を進め、再生時に一致を確かめています。[3][4]

    「列Aを記録→Aのハンドル取得→列Bを記録→Aを再生」という順序では、Aのハンドルをそのまま使えません。「列Aと列Bを記録→両方のハンドルを取得→再生」なら、記録による無効化を挟まずに使えます。途中で列を記録し直す場合は、その後に必要なハンドルを取り直します。同じ名前での記録は以前の列を上書きするので、名前だけで旧内容の保持を期待しないことも大切です。[3]

    「再生関数が戻った」と「信号が出終わった」は違う

    playback()は、列全体をRTIOの出力バッファへ渡すまで待ちます。これは、最後の信号が端子から出る時刻まで待つこととは違います。出力は予定時刻に実行されるため、後続処理で実時間の完了を待ちたい場合は、最後のイベント以後の時刻をcore.wait_until_mu()へ渡す、という区別が必要です。[1][3]

    DMAを使っても、イベントの並び方や出力チャンネルの制約は残ります。同じ時刻付近へ出力を詰めすぎたり、時刻の順序に問題があったりする場合まで、記録と再生だけで解消できるわけではありません。まず、CPUによるイベント生成が追い付かないのか、それとも出力列自体に問題があるのかを分けると、対策を選びやすくなります。[1][2]

    記録はカーネルの呼び出しをまたいで使えますが、装置の再起動をまたいでは残りません。再起動後は列を記録し直してから再生します。[2] 同じ列を繰り返す部分をDMAへ任せ、測定結果を見て次の列を選ぶ部分は別に組み立てる。その境目を決めることが、時間の詰まった実験手順を読みやすく保つ助けになります。

    出典

    参照版:ARTIQ公式ドキュメント 9.9698+a7303a7、2026年10月26日取得。以下は同じプロジェクトの仕様・実装を照合したもので、複数の独立した性能実験ではありません。装置の実測や性能倍率の検証は行っていません。

    1. ARTIQ Real-Time I/O concepts — Timeline and output events、Seamless handover and synchronization、エラーとバッファの説明。
    2. Getting started with the core device — Direct Memory Access (DMA) — 記録・再生、入力と再起動時の扱い。
    3. Core real-time drivers — CoreDMA — 各メソッドの仕様。
    4. Source code for artiq.coredevice.dma — 記録時間、再生時刻、ハンドルの世代管理。
  • 回転波近似、速い揺れを省いても量子状態の変化が残る理由

    回転波近似、速い揺れを省いても量子状態の変化が残る理由

    量子ビットへマイクロ波を当てると、電磁場そのものは非常に速く振動します。一方、量子ビットが二つの状態の間を移る変化は、それよりずっとゆっくり進むことがあります。この二つの速さを分けて扱うのが、回転波近似(rotating wave approximation、RWA)です。

    ただ速い振動を消すだけなら、量子ビットを動かす作用まで失いそうに見えます。実際には、量子状態自身の位相の回転も考えることで、効果が積み重なる成分と、速く向きを変える成分を区別しています。

    簡単にまとめると?

    • 量子ビットの遷移周波数に近い電磁場を加えると、相互作用には周波数の「差」で変わる成分と「和」で変わる成分が現れます。
    • 回転波近似は、速く変わる成分を省き、ゆっくり積み重なる状態変化を残す近似です。
    • 共鳴に近いことに加え、駆動が弱いことや振幅の変化が緩やかなことを確かめます。速い成分があるだけで、省略してよいとは限りません。

    電磁場の速さと、状態を動かす速さは別

    ここでは、基底状態と励起状態の二つで表せる理想的な量子系を考えます。エネルギーの差をℏω₀とし、角周波数ωの場を加えます。ωがω₀に近いと、場と量子系が共鳴に近い関係になり、状態間の遷移を起こしやすくなります。ℏは換算プランク定数で、角周波数をエネルギーへ結び付ける係数です。

    共鳴中に状態を動かす速さは、場の振幅にも依存します。その速さを表すのがラビ角周波数Ωです。ωは場の振動の速さ、Ωは駆動による状態変化の速さを表します。名前がどちらも周波数でも、同じ量ではありません。

    掛け合わせると「差」と「和」の振動になる

    一定の向きに振動する場のcos(ωt)は、数学的には反対向きに回る二つの成分の和に分けられます。一方、場を加えない量子系にも、エネルギー差ω₀に対応する位相の変化があります。この両方を含めて相互作用を見ると、ω−ω₀とω+ω₀に対応する振動が現れます。

    共鳴に近いとき、差ω−ω₀は小さく、和ω+ω₀は大きいままです。差で変わる成分は、量子系に対する向きがゆっくり変わり、その作用が積み重なります。和で変わる成分は、状態が大きく動く前に何度も向きを変えるため、寄与が打ち消し合いやすくなります。

    この速い成分を省くのが回転波近似です。場と一緒に回る座標系へ移す説明では、共鳴に対応する成分は止まって見え、反対向きの成分はおよそ2ωで回って見えます。量子ビットを動かす場全体を単純に時間平均してゼロにする操作ではありません。

    5 GHzの場で、100 nsかけて状態を移す模型

    速さの違いを、共鳴した理想的な二準位系の仮定例で比べます。遷移周波数と駆動周波数をともに5 GHzとし、散逸・ほかの準位・パルス端の影響は含めません。Hzで示す値は角周波数を2πで割ったものです。

    一定振幅の回転波近似では、初めに基底状態だった系の励起確率はPₑ(t) = sin²(Ωt/2)となります。最初に励起確率が1になる時間はπ/Ωです。駆動の強さだけを変えた二つの模型を、この式で比べます。

    比較する量 弱い駆動の例 100倍強い駆動の例
    Ω/(2π) 5 MHz 500 MHz
    Ω/ω 0.001 0.1
    近似式から求めたπ/Ω 100 ns 1 ns
    その間の速い成分(10 GHz)の周期数 1,000周期 10周期
    共鳴周波数5 GHzを仮定した時間尺度の比較。右列も同じ近似式を代入した値であり、近似の精度や実機の操作成功を示すものではありません。計算:Quantum Sea。

    左列では、状態を移す100 nsの間に、省いた成分が1,000周期も振動します。右列は操作が速い分、速い振動と状態変化の時間差が縮まっています。場の周波数が同じでも、駆動を強くすると、同じ近似を使えるか改めて調べる必要があります。

    振幅とパルスの形も確かめる

    弱い駆動では、一般にΩがωより十分小さいことが近似の目安になります。ただし「比がこの値以下なら必ず合格」という一つの境界にはできません。許容する誤差や観測時間が変われば、小さな補正の重要さも変わるからです。

    振幅が時間とともに変わるパルスでは、その変わり方も関わります。場が一周期を回る間に包絡線まで急変すると、一定振幅での打ち消しをそのまま当てはめられません。Zeuchらの研究は、強い駆動だけでなく包絡線の時間変化も含め、通常の回転波近似への補正を扱っています。

    計算を比較するときは、共鳴からのずれ、Ωとωの比、パルス形状、追いたい時間と精度をそろえます。必要なら速い成分を残した模型とも比較し、励起確率や位相の差を調べます。時間刻みを細かくして数値誤差を減らすことと、模型から省いた作用を取り戻すことは別です。

    回転波近似は、遅い変化を見通しよくするための道具です。何が速いかを場だけで判断せず、量子系が動く速さと並べて見ると、残す成分と省く成分の意味がつかみやすくなります。

    出典

  • TrICalで見るイオンの平衡位置と振動モード——並び方と揺れ方の違い

    TrICalで見るイオンの平衡位置と振動モード——並び方と揺れ方の違い

    イオントラップの中では、同じ符号の電荷を持つイオン同士が反発しながら、外から加えた閉じ込めの力によって一定の配置をつくります。その並び方が分かっても、少し押したときにどう揺れるかは、まだ分かりません。位置と揺れ方は、同じ力から求める別々の情報です。

    Open Quantum Design(OQD)の公開計算ツールTrICalには、平衡位置を求める処理と、そこから振動モードを求める処理があります。この二段階を追うと、イオンが落ち着く場所と、集団として動く仕組みの違いが見えてきます。

    簡単にまとめると?

    • 平衡位置は、閉じ込めとイオン同士の反発を合わせたポテンシャルエネルギーが、局所的に最小になる配置です。
    • 振動モードは、その配置から少しずれたときの戻る力を使って求めます。イオンごとに独立して揺れるとは限りません。
    • TrICalの公開実装では、平衡位置の計算に続き、エネルギーの曲率と質量からモードの周波数と動く向きを求めています。

    反発と閉じ込めが釣り合う場所

    まず、同じ電荷を持つ二つのイオンを、左右に動ける一本の軸に沿って閉じ込めた場合を考えます。中央へ戻そうとする力だけなら、どちらも中央に集まるはずです。しかしイオン同士は反発するので、一定の間隔を空けた配置に落ち着きます。

    この力の関係は、位置に応じて変わるポテンシャルエネルギーで表せます。閉じ込めによる項とクーロン反発の項を足し合わせ、エネルギーが小さくなる位置を探すのが平衡位置の計算です。OQDの解説も、この二つの寄与を合計して配置を求める流れを示しています。

    実際の数値計算では、最適化が止まっただけで最も安定した配置と断定できるわけではありません。初期配置や計算する方向によって、別の局所的な極小へ進む場合があります。まず力が十分小さくなっているか、その近くでエネルギーが増えるかを調べることが、次の振動計算につながります。

    同じ位置でも、揺れる向きによって戻る力が違う

    平衡位置から少しだけイオンをずらすと、元へ戻そうとする力が生まれます。その強さを決めるのは、エネルギーの値そのものではなく、位置に対してどれくらい急に曲がっているかです。

    多くの座標について、この曲がり方をまとめた行列をヘッセ行列(Hessian)と呼びます。対角成分は一つの座標を動かしたときの曲率を、非対角成分は別の座標の変化との結び付きを表します。一つのイオンを押すと隣のイオンへの反発も変わるので、集団の動きを考える必要があるのです。

    そこで、一定の割合を保ちながらイオンが一緒に動く組合せを探します。これが振動モード(基準振動)です。動く向きと相対的な大きさを表す固有ベクトルと、その揺れの周波数が一組になります。モードの形が分かれば、どのイオンが同じ向きに動き、どこで反対向きになるかを読み取れます。

    二つのイオンでは、同じ向きと反対向きに分かれる

    違いが見えやすいのは、質量と電荷が同じ二つのイオンを、左右対称な調和ポテンシャルに閉じ込めた理想モデルです。ここでは軸方向の小さな振動だけを考え、横方向の動きは十分強く閉じ込められているとします。これはTrICalの実行結果や装置の測定値ではなく、仕組みを説明するための模型です。

    軸方向のモード イオンの動き 二つの間隔 角周波数
    重心モード 同じ向きに同じ量だけ動く 変わらない ω₀
    伸縮モード 反対向きに同じ量だけ動く 広がったり狭まったりする √3 ω₀
    同じ質量・電荷、調和的な軸方向閉じ込め、小振幅を仮定した二イオン模型。ω₀は単独のイオンの軸方向角周波数。模型からの計算:Quantum Sea。

    重心モードでは、二つのイオンの間隔が変わりません。そのため、動きに伴うクーロン反発の変化はなく、集団全体が閉じ込めの力で揺れます。伸縮モードでは間隔が変わるので、反発の変化も戻る力に加わり、より速い揺れになります。

    この模型で平衡点のヘッセ行列を質量で割ると、ω₀²に行列[[2, −1], [−1, 2]]を掛けた形になります。固有値はω₀²と3ω₀²で、平方根を取ると表の二つの角周波数が得られます。固有ベクトルの成分が同符号なら同じ向き、異符号なら反対向きの動きです。

    たとえば単独のイオンの周波数を仮に1 MHzと置くと、この理想模型では重心モードが1 MHz、伸縮モードは約1.73 MHzになります。異なる質量を混ぜたり、閉じ込めが調和的でなかったりする場合に、この比をそのまま使うことはできません。

    TrICalの処理では、位置から曲率、質量へ進む

    OQDが公開するTrappedIonsの実装では、equilibrium_positionがイオン間反発と外部ポテンシャルを合計し、最適化で平衡位置を探します。normal_modesは、その平衡位置でヘッセ行列を評価する処理です。位置がまだ保存されていなければ、先に平衡位置を計算します。

    曲率だけでは揺れる速さは決まりません。同じ戻る力でも、重いものほど加速しにくいため、質量が必要です。今回確認した実装は、共通の質量を使う場合には行列を質量で割り、質量を並べて与える場合には平方根を使って座標間の重みを調整してから、固有値と固有ベクトルを求めます。

    さらに、計算のために無次元化した長さやエネルギーの尺度を戻し、固有値の平方根から周波数に相当する量を得ます。この式の次元で得られるのは角周波数ωです。Hz単位の周波数fにするには、f = ω / 2π と換算します。返り値をそのままMHzと読まず、質量・長さ・ポテンシャルの単位をそろえることが大切です。

    参照したのは、OQDの上位リポジトリから指定されているTrICalのcommit 2c3a91dです。その版のパッケージ記載は0.1.0dev1で、開発段階の公開実装として読みました。ここで説明した処理はコードの照合に基づくもので、TrICalを実行した性能評価や実機の動作確認ではありません。

    周波数の一覧だけで、安定性まで決めない

    小さな振動として扱うには、対象とする自由度で平衡点が安定していることが必要です。質量を考慮した曲率に負の固有値があれば、その方向は元へ戻る揺れとして扱えません。ゼロに近い値なら、弱い閉じ込めや対称性に由来する自由な動き、数値誤差などを区別する必要があります。

    同じ配置でも、軸方向では安定し、横方向では不安定ということも考えられます。計算した方向、ポテンシャルの近似、質量と単位、そして固有値の符号をそろえて見ると、周波数の違いが物理的な変化なのか、模型や計算条件の違いなのかを判断しやすくなります。平衡位置は「どこにいるか」、振動モードは「その近くでどう動くか」を教えてくれます。

    出典

  • QunaSysと産総研がlin-odeを公開、非線形方程式の線形化を比べる

    QunaSysと産総研がlin-odeを公開、非線形方程式の線形化を比べる

    流体の動きや材料の変化を計算するときは、ある瞬間の状態から、その後の変化を追っていきます。ところが、変化の速さが現在の状態に複雑に依存する「非線形」の方程式は、そのままでは量子計算向けの線形な計算手法につなぎにくい対象です。

    QunaSysと産業技術総合研究所は2026年10月26日、非線形な常微分方程式を線形の表現へ変換するライブラリ「lin-ode」を発表しました。複数の変換方式を同じ枠組みで扱い、必要な行列要素を取り出せる公開コードです。量子CAEの研究で、計算対象をどう表現すればよいか比較するための道具が増えた、と捉えると役割が分かります。

    簡単にまとめると?

    • lin-odeは、多項式で記述した非線形な常微分方程式について、線形化の方式と基底関数の組み合わせを検討するライブラリです。
    • 大きな行列をすべて作って保存する前に、指定した行列要素を必要に応じて計算できます。
    • 公開されたのはアルゴリズム開発を支える仕組みです。工業規模の解析を量子計算機で高速化した実証や、あらゆる問題での精度保証とは分けて見る必要があります。

    方程式を「何について解くか」から選び直す

    常微分方程式は、時間とともに変わる状態と、その変化の速さとの関係を表します。例えば、ある量を x としたとき、変化の式に x の二乗が含まれると、量を2倍にしても、その項の影響は2倍にはなりません。こうした関係が非線形です。

    ここでの線形化は、単に曲線を一本の直線で置き換えることに限りません。元の状態だけでなく、その状態から作った関数や、状態の分布を計算の対象に選ぶことで、時間変化を線形な作用素で記述します。作用素とは、関数を別の関数へ変える規則のことです。基底関数という共通の部品で表現すると、その規則を行列として扱えるようになります。

    lin-odeは、状態から計算した観測量の関数を扱うKoopman、確率密度を扱うLiouville、絶対値の二乗が確率密度になる振幅を扱うKoopman–von Neumann(KvN)の3方式に対応します。どの量を時間とともに進め、最後に何を読み取りたいかが、方式を選ぶ出発点です。

    基底には、状態のべき乗を並べるCarleman、近似の基準点を使うPivot-switching Carleman、ガウス関数で重み付けしたエルミート関数を用いる表現があります。ただし、方式と基底の組み合わせは自由に選べる総当たり表ではありません。公開コードの説明では、LiouvilleとKvNは二乗積分可能な基底を必要とし、適合しない組み合わせはエラーになります。また、有限個の基底で打ち切る際には近似が入るため、線形な形になっただけで精度が保証されるわけではありません。

    巨大な行列から、必要な一要素を取り出す

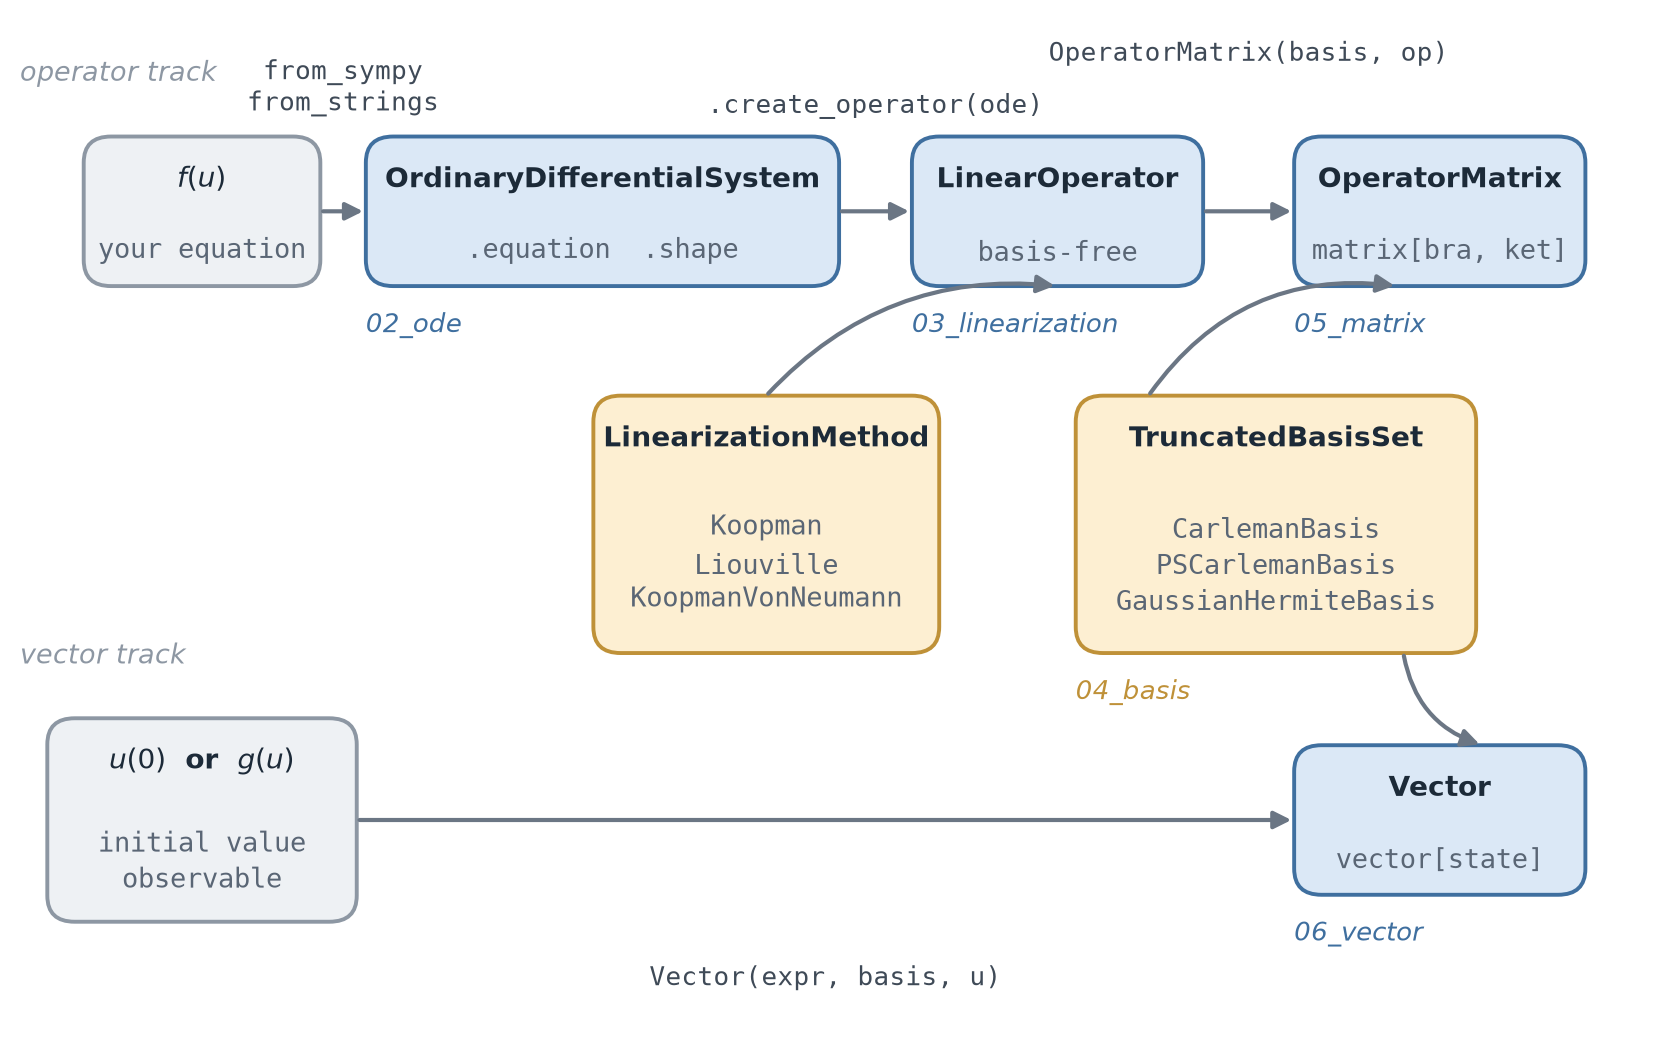
    ライブラリの流れは、方程式の入力、線形化方式の選択、基底の指定、行列表現という順です。元資料の図では、方程式を表す青い箱に、方式と基底を選ぶ黄色い箱が別々につながっています。これらを分けておくことで、同じ問題に対して表現だけを変え、その影響を比較しやすくしています。

    lin-odeの処理の流れ。入力した方程式へ線形化方式と基底を指定して行列を表し、初期値や観測量は別経路でベクトルへ変換する。
    lin-odeの処理構成。上段は方程式から行列へ、下段は初期値や観測量からベクトルへ進む流れです。出典:QunaSys「量子CAEの研究開発に向けた常微分方程式の線形化ライブラリ『lin-ode』を開発」(2026年10月26日)掲載図。画像を選ぶと拡大できます。

    重要なのは、行列のすべての要素を先に埋めなくてもよいことです。行と列に当たる二つの基底を指定すると、それに対応する要素を数式から求めます。巨大な表を丸ごと保存する前に、必要な欄だけを計算するイメージです。

    公開チュートリアルのKPP–Fisher方程式では、反応と拡散を空間の格子上に分けて記述しています。ある格子点の量が増減する式には、隣の格子点とのやり取りと、その点自身で起きる反応が含まれます。例にある R u² という反応項について、一次の基底から二次の基底への係数を指定すると、行列要素として R を取り出せます。

    この例では、格子全体を大きくしても、同じ局所的な係数を求めるために全格子を走査する必要がありません。ただし、一要素の取得にかかる処理と、行列全体の構築、時間発展の計算、量子回路の実行は別です。ライブラリのこの性質から、解析全体が一定時間で終わるとは言えません。

    論文の小規模実験と、今回のコード公開を分けて見る

    関連するPivot-switching Carleman法の論文は、2026年1月に公表されています。近似の基準点を解の近くへ移すことで、従来の打ち切りで問題になった長時間の計算の発散を抑える方法を研究したものです。基準点の更新には状態を知るための測定が関わるため、近似精度と更新の負担の両方が問題になります。

    論文ではロジスティック方程式を対象に、3次の近似、基準点1、3量子ビット、各状態推定の総測定回数4096という条件で実機実験を行っています。状態の成分のスケーリングや誤り緩和を用い、雑音のないシミュレーターとの一致を調べた小規模な検証です。論文は一般的な回路構築法や具体的な計算量の評価を今後の課題にも挙げています。

    10月のlin-ode公開は、こうした方式を含む線形化を比較・実装しやすくする取り組みです。1月の実験を、今回のライブラリで大規模な流体解析を高速に処理した結果として読むことはできません。コードが使えるようになることと、ある用途で従来計算を上回ることの間には、問題に合わせた検証が残っています。

    試すときは、取り出す量と誤差をそろえる

    量子CAEのアルゴリズムを検討する研究者にとっては、同じ方程式に対して方式や基底を変えられることが使いどころになります。比較では、入力する右辺が多項式で表せるか、境界条件が何か、どの次数まで基底を残すかをそろえます。そのうえで、必要な観測量、時間範囲、許容誤差を決め、古典計算などの参照結果と比べると、表現の違いによる影響を見分けやすくなります。

    計算時間も、行列要素の生成、行列や回路の準備、実行、結果の読み出しに分けると、どこで負担が減ったのかが明確になります。公開資料の利用例は試行の入口になりますが、製品設計に必要な精度や計算時間は、対象の方程式と規模で確かめる必要があります。

    なお、10月27日に確認した公開リポジトリの版では、配布条件を示すLICENSEファイルやプロジェクト設定のライセンス欄は見当たりませんでした。発表はOSS公開としていますが、コードを組み込んだり再配布したりする際の条件は、利用する配布版で確認するのがよいでしょう。

    出典

    1. 産業技術総合研究所「量子CAEの研究開発に向けた常微分方程式の線形化ライブラリ『lin-ode』を開発」(2026年10月26日)。発表本文
    2. QunaSys「量子CAEの研究開発に向けた常微分方程式の線形化ライブラリ『lin-ode』を開発」(2026年10月26日)。技術説明と構成図。産総研の発表と同じ共同開発に関する資料です。
    3. Katsuhiro-Endo/lin-ode、確認したコードの版(コミット3ef85ac、2026年10月21日)。利用例、用語・方式・基底の説明。本記事では説明とコード構成を確認し、実行速度の再測定はしていません。
    4. K. Endo and K. Z. Takahashi, “Divergence-free algorithms for solving nonlinear differential equations on quantum computers,” Physical Review Research 8, 013057(2026年1月20日)。原論文。方式の背景と実験条件は第III節、第IV節B、議論は第V節を参照。