目の前に物体があると分かっても、それが人なのか、荷物なのか、どちらへ動くのかまでは確かでないことがあります。コンピューターに現実を写し取るデジタルツインでも、観測の曖昧さは残ります。その曖昧さを一つの答えへ押し込めず、次の判断に渡そうとするのが「確率的デジタルツイン」です。
大阪大学のHideyuki Shimonishi氏は、2026年8月のOCP APAC Summitで、この考え方をロボットや無線環境から計算基盤へ広げる研究を紹介しました。基礎となるモデルを説明した2024年の論文と合わせて、何を確率として表し、どのような判断に使うのかを見ていきます。[1・2]
簡単にまとめると?
- 確率的デジタルツインは、物体の位置や種類、同じ物体かどうかを、確かさを含む情報として扱います。
- ロボットの移動では、将来の位置のばらつきから危険を見積もり、行動後の観測でモデルを更新します。
- GPU共有にも応用する研究が紹介されていますが、個別の評価結果を、あらゆる計算基盤の性能や安全性の保証にはできません。
一つの推定値では、消えてしまう情報がある
デジタルツインは、現実の状態をデジタル側へ写し、観測と分析を行動につなぐ仕組みです。2024年の論文は、物体単体だけでなく、人やロボット、荷物が共存する空間を対象にしています。カメラなどから状態を取り込み、移動の予測や制御に使い、その結果をまた観測します。[2]
ただし、画像認識には誤りがあり、位置の推定にもずれがあります。ロボットの動きや通信の遅延も、いつも同じにはなりません。センサーや計算を増やして精度を高めることには意味がありますが、それですべての不確かさが消えるわけではありません。発表の出発点は、不確かさを残したまま、危険や無駄を減らす判断ができないか、という問いです。[1・2]
位置、種類、同一性を確率で表す
論文のモデルが扱うのは、大きく三つの情報です。まず位置は、一点だけでなく、どの範囲にありそうかを表す確率分布として持ちます。たとえば平均位置とばらつきが分かれば、移動経路を考える側は、そのばらつきを安全のための余裕に反映できます。[2]
物体の種類も同様です。「人」と最も可能性の高い答えだけを渡す代わりに、人、ロボット、荷物など、各候補の確かさを残します。さらに、別のカメラに映る物体が同じものか、前の時刻に見た物体と同じかという同一性も、確率的に表します。見た目が似た物体や、観測が途切れる場面を、無理に確定扱いしないためです。[2]
これらの時間や空間の関係を表す道具が、確率的グラフィカルモデルです。状態を点として置き、関係のある状態を線で結ぶことで、一つの観測だけでは判断しにくい状況を、周囲や過去の情報と合わせて推定します。論文は一般的なモデルを提案するとともに、物体認識と障害物の存在予測での使い方を説明しています。[2]
予測のばらつきを、ロボットの行動へ渡す
下の図は、確率的デジタルツインと、危険を考慮するロボット制御の関係を示した原論文の図です。上側にロボット、環境、障害物のモデルがあり、将来の予測を下側の制御へ渡します。行動した後のセンサーデータが上へ戻り、次の予測に反映されます。[2]
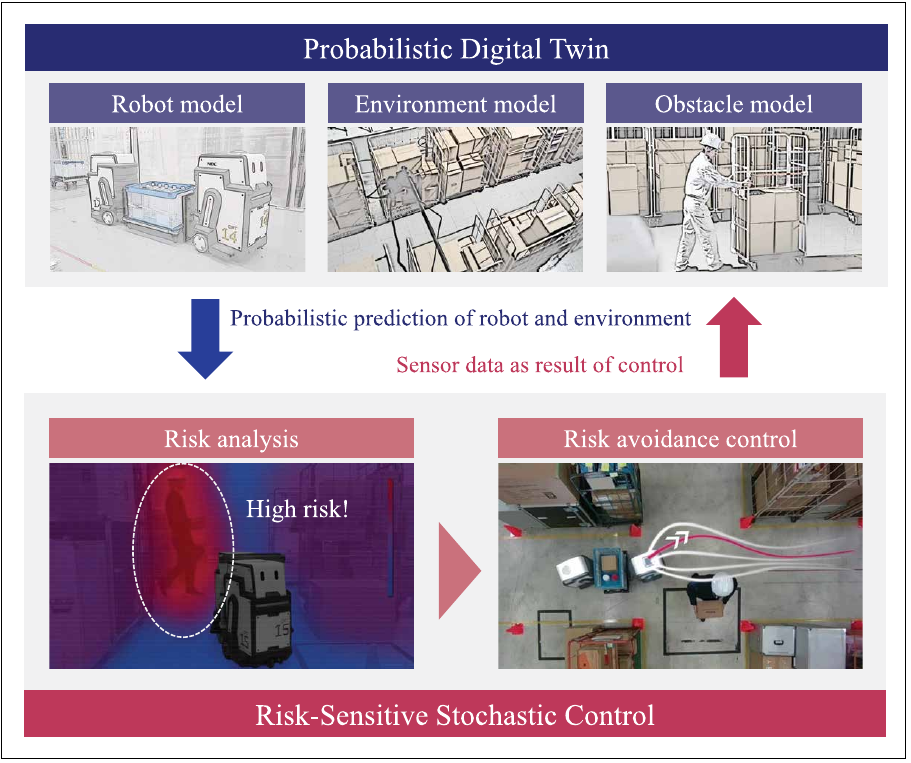
ここでいうリスク感度を持つ確率制御は、効率だけでなく、望ましくない結果が起こる可能性も考えて行動を選ぶ方法です。ロボットと障害物の将来の位置を分布として予測し、複数の制御候補を評価します。「最もありそうな位置ではぶつからない」という判断よりも、位置がずれた場合を含めて考えることができます。[2]
論文では、作業者がいる環境での協調搬送ロボットなどを例にしています。一方、この制御には確率分布の計算が加わるため、処理の負担も増えます。モデルを実験データから作る必要もあり、異なる現場へそのまま持ち込める完成済みの安全機能として読むことはできません。[2]
無線の測定から、GPUの割り当てへ
2026年の発表では、不確かさを表す考え方が別の対象にも使われています。環境を測るロボットの研究では、ガウス過程回帰という統計的な推定方法で不確かさを表し、次にどこを測るかを計画します。無線の品質を表す地図でも、平均的な電波の強さだけでなく、その変動を分布として扱う方針が示されています。[1]
計算基盤の例は、組織をまたぐGPU共有です。GPUの種類が違い、借りられる時間に限りがあり、将来の需要も分からない環境では、今の計算性能だけを見て仕事を渡すと、終わる前に資源が使えなくなる可能性があります。発表は、性能、メモリー、利用可能性を合わせて資源を表し、不確かさを考慮する割り当てを提案しています。[1]
資料には、比較方式に対して処理の成功率や無駄になった計算量を改善した評価例があります。ただし、このスライドだけでは評価環境や条件の全体を確認できません。したがって、ここでは改善率を一般化せず、利用可能性の変化を計算資源の選び方へ持ち込む研究例として捉えます。倉庫でのロボット制御とGPU共有は対象が異なり、一方の実験が他方の性能を証明するわけではありません。[1]
確かさを渡すには、モデルの確かさも問われる
確率を持たせれば、自動的に正しい判断になるわけではありません。2024年の論文は、障害物の動きのモデルを詳しくすることや、ロボットと環境の確率モデルを自動的に学習することを、今後の研究課題に挙げています。扱う関係が増えれば、データや推定の計算量も増えます。[2]
この研究の読みどころは、「現実のコピーをどれほど精密にするか」に加えて、「何がどれくらい分からないかを、判断する側へどう渡すか」を設計している点です。状態を一つに決める前に可能性を残すことが、ロボットの移動にも、変動する計算資源の運用にもつながっています。
参考資料
[1]Hideyuki Shimonishi(大阪大学)「Probabilistic Digital Twins for AI-Native Infrastructure Operations」、2026 OCP APAC Summit、2026年8月11–12日。7–9ページ:不確かさの表現、11–15ページ:環境測定と無線地図、17–19ページ:計算基盤への応用。OCP公式の資料一覧。
[2]Hideyuki Shimonishi、Daichi Kominami、Yuichi Ohsita、Hiroshi Yoshida、Kousuke Nogami、Dai Kanetomo、Masayuki Murata「Probabilistic Representation and Its Application of Digital-Twin of Spatio-Temporal Real-World Toward Trustable Cyber-Physical Interactions」、IEEE Network、38巻6号、130–137ページ、2024年。DOI: 10.1109/MNET.2024.3439514。132–133ページ:確率モデル、135–136ページ:ロボット制御と研究課題。大阪大学とNECの研究者による共著。