投稿者: SB-admin

  • 量子状態の違いを、放出光子の時間モードから見分ける

    量子状態の違いを、放出光子の時間モードから見分ける

    二つの量子ビットを調べ、どちらも同じ確率で励起されていると分かっても、二つを合わせた量子状態までは分かりません。重ね合わせの相対位相が違っていても、個々の励起確率は同じになり得るからです。

    Kuan-Ting Linらが2026年11月3日に公開したプレプリントは、量子ビットに相当する複数の発光体から出る一個の光子に注目しています。放出される波の時間的な形を選んで調べ、狙った集団状態との一致を見分ける理論提案です。端に鏡がある導波路をモデルに、解析式と数値計算を使って検証しています。

    簡単にまとめると?

    • 一個分の励起を複数の発光体で共有すると、その振幅や相対位相が、出てくる光子の時間モードに反映されます。
    • 目標状態に合う時間モードを先に決め、同じ条件のまま別の初期状態と比較します。
    • 二つの発光体の理想モデルでは、選んだモードの光子数が1、0.5、0と変わりました。実装済みの検査装置や、未知の状態をすべて復元する方法を示したものではありません。

    励起確率が同じでも、放出される波は同じとは限らない

    この研究が扱うのは、発光体全体で一個分だけ励起がある場合です。二つなら、「一つ目が励起、二つ目が基底状態」と、その逆の状態を重ね合わせられます。二つの成分の大きさを等しくしても、相対位相を変えれば、異なる集団状態になります。

    発光体は共通の導波路につながっています。直接出ていく波と、端の鏡で反射した波が干渉し、発光体同士の励起の交換や、まとまった放出の仕方が変わります。その結果、初期状態の情報が、光子の出てくる時間だけでなく、波の時間的な振幅と位相にも現れます。

    二つの発光体を調べた例では、一つを定在波の腹、もう一つを共鳴波長の4分の1だけ離れた節に置きました。節にある発光体は、共鳴する出力へ直接は寄与しません。それでも、もう一方へ励起が移るため、出力には両方の初期状態の情報が含まれます。

    論文は、等しい大きさで同じ位相の状態と、相対位相を90度ずらした状態を比較しています。個々の励起確率は同じでも、放出される時間モードの位相構造は異なりました。この二発光体モデルでは、数値計算のモードと解析式も、全体の位相をそろえると一致しています。

    「いつ光が出たか」の記録だけでは足りない

    時間モードは、光の波束が時間とともにどのような振幅と位相を持つかを表す形です。時間ごとの光の強さだけでは、異なる時刻の間に保たれる位相の関係をすべて表せません。

    そこで計算では、二つの時刻の出力を結ぶ一次の相関関数G(1)(t1, t2)を使います。同じ時刻同士の成分は強度に対応し、違う時刻を結ぶ成分は時間方向のコヒーレンスを含みます。この相関関数を、互いに直交する時間モードへ分解します。

    純粋な初期状態にあった一個分の励起が、すべて導波路へ放出される理想条件では、一つの時間モードに一個の光子が入ります。その目標状態から求めたモードを、後の比較で使う基準にします。初期状態を変えるたびに基準も合わせ直すと、「その目標に合っていたか」という比較にならないためです。
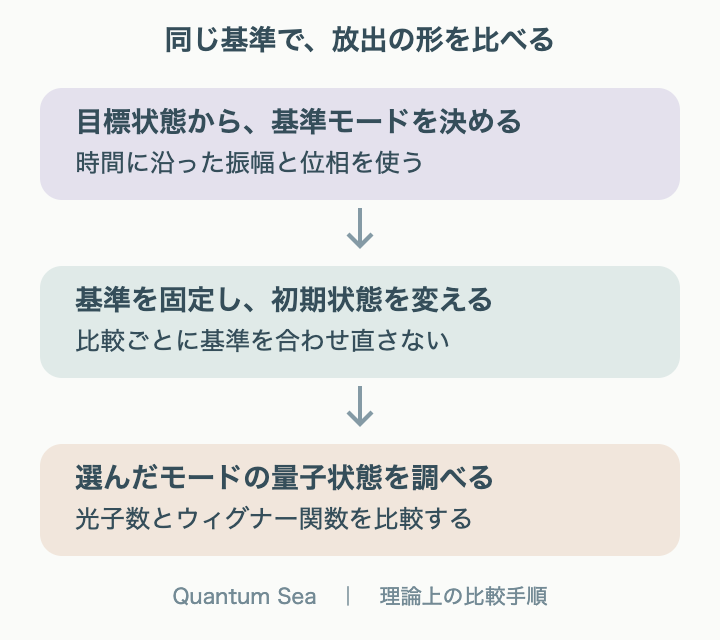
    目標状態から時間モードを決め、基準を固定して別の初期状態を比べる手順
    基準となる時間モードを固定した比較の流れ。波形や装置の実測図ではありません。Quantum Sea作成。

    仮想の共振器は、選んだ時間モードを計算するための道具

    連続して流れる出力のうち、選んだ時間モードだけの量子状態を求めるために、論文は仮想共振器を使います。共振器と出力の結合を時間とともに変え、基準の波束を受け取るようにした計算上の表現です。

    この表現では、発光体の動きを乱す逆向きの作用を入れずに、指定したモードを一つの離散的な光のモードへ写せます。論文で光子を「完全に捕獲する」というときは、この理想的なモード整合の計算を指します。現実の結合回路の時間応答や、伝送損失、検出効率まで含む捕獲実験を行ったという意味ではありません。

    選んだモードの状態は、ウィグナー関数でも表しています。これは光の二つの直交する振幅成分を軸にした位相空間の表現です。通常の確率分布と違い、負の値を取ることがあり、単一光子状態では中心に負のくぼみが現れます。ここでの縦横の軸は、発光体の場所や、光子の実際の軌道ではありません。

    同じ基準で比べると、1、0.5、0になる

    二発光体の比較では、同じ位相で等しく重ね合わせた対称状態を目標にしました。その目標から決めた時間モードを固定し、目標状態、一方だけに励起を置いた状態、相対位相を反転した反対称状態を調べています。

    初期状態 選んだモードの光子数F 計算したウィグナー関数
    目標の対称状態 1 単一光子に対応する、中心の負のくぼみ
    一方だけが励起した状態 0.5 真空と単一光子が混ざり、中心の値は0
    目標と直交する反対称状態 0 選んだモードは真空で、中心が正の山

    Fは論文では捕獲の忠実度と呼ばれ、選択したモードの平均光子数として定義されています。この一励起の設定では、そのモードに光子が入る確率でもあります。装置全体が何回正しく動いたかを測った成功率ではありません。

    また、F=0は、初めから光が一個も出なかったことを意味しません。基準に選んだ時間モードへ入らず、別のモードへ出た場合もあります。モードを区別せずに総光子数だけを数える測定と、目標に合う時間的な形を選ぶ測定は、答えている問いが異なります。

    この比較で見たいのは、目標のモードを固定すると、異なる集団状態への応答が変わることです。負のくぼみがあったという情報だけから、任意の未知の多体系の状態を一意に決められるわけではありません。対象とした状態、モードの選び方、単一励起という前提を一緒に読む必要があります。

    発光体を増やすと、長い放出の尾も現れる

    論文は、等間隔に並ぶ3個と5個の発光体についても、全体で一励起を等しく共有するW状態からの時間モードを計算しました。発光体が増えると振動構造が複雑になり、5個の例では、ゆっくり放出する集団モードに対応した長い尾も現れます。

    ただし、3個と5個について示したのは主に放出モードの解析です。表の1、0.5、0という固定モードでの比較は、二発光体の具体例です。大きな配列でも同じ手順であらゆる状態を確実に識別できた、とは拡張できません。

    解析は、回転波近似とBorn–Markov近似を使い、一励起に限ったモデルで進めています。遅延や余分な損失を含む実装条件へ広げた評価は、別に必要です。理想モデルの利点は、個々の量子ビットを読み出す代わりに、共通の出力のどの性質を見ると集団状態の情報に届くかを、具体的に示したところにあります。

    出典

  • 光の通信と反射位置の計測、三モードの量子もつれでどう両立するか

    光の通信と反射位置の計測、三モードの量子もつれでどう両立するか

    光で情報を送りながら、途中で戻ってくる弱い反射から、経路のどこに異常があるかも探る。通信と距離の計測を同じ信号で行うとき、量子もつれは二つの役割を同時に助けられるのでしょうか。

    2026年11月2日に公開されたプレプリント「Gaussian Quantum Integrated Sensing and Communication」は、送る光と関連づけた補助の光を、受信側と送信側へどう分けるかを調べています。損失と熱雑音を含む理論モデルで、通信の情報量と、反射位置を取り違える確率の減り方を比較した研究です。

    簡単にまとめると?

    • 送る光と二つの補助モードを関連づけ、一方を通信の受信側、もう一方を反射を調べる送信側で使います。
    • 調べた条件では、量子もつれを時間ごとに一方の仕事へ割り当てる方式より、通信と計測を両立できる範囲が広がりました。
    • 結果は多数の信号を扱う理論上の性能です。実用的な受信機や、補助の光を配る際の損失を含めて、どこまで利点が残るかは未解決です。

    戻ってきた時刻から、反射位置を選ぶ

    このモデルでは、送信者と受信者の間に、光を少しだけ反射する箇所が一つあります。大部分の信号は受信者へ進み、一部が送信者へ戻ります。戻るまでの時間が長いほど、反射した場所は遠くなります。

    ただし、論文が直接求めるのは、連続した距離を何ミリメートルの精度で測れるかではありません。経路を等間隔の候補位置に分け、戻り光がどの時間帯に現れたかから、正しい位置を選ぶ問題です。背景の熱雑音に弱い信号が紛れるため、位置を取り違える可能性があります。

    一方、受信者には光の位相を変えて通常の情報を送ります。位相は、波の振動がどこまで進んだかを表す量です。送信者は自分が加えた位相を知っているので、戻り光を調べる際にその影響を取り除けます。今回の設定では、反射位置の違いが通信先の受信状態を変えないようにモデル化されており、二つの仕事の関係は主に量子資源の使い方に現れます。

    補助の光を、どちらの側に置くか

    量子もつれを使う光通信や量子照明では、信号とともに用意した補助モードを、受信した光と組み合わせて調べます。モードは光の一つの自由度を表し、ここでは信号用と補助用の光を区別する単位です。補助モードはアイドラーとも呼ばれます。

    二モードスクイーズド真空状態(TMSV)には、信号と補助の二つのモードがあります。補助を受信者へ共有すれば、通信の読み取りを助けられます。送信者が手元に保持すれば、戻り光と組み合わせて反射位置を探すのに使えます。同じ補助モードを、そのまま両方へ渡すことはできません。

    論文のTMSV方式は、この割り当てを信号のまとまりごとに切り替えます。通信を量子的に助ける区間と、計測を量子的に助ける区間を分け、もう一方の仕事には、もつれによる補助を使わない動作を組み合わせます。計測側に補助を残す区間でも情報を送るため、信号には変位による変調を加えます。この変調にも光のエネルギーが必要です。

    三つのモードなら、二つの仕事を同時に助けられる

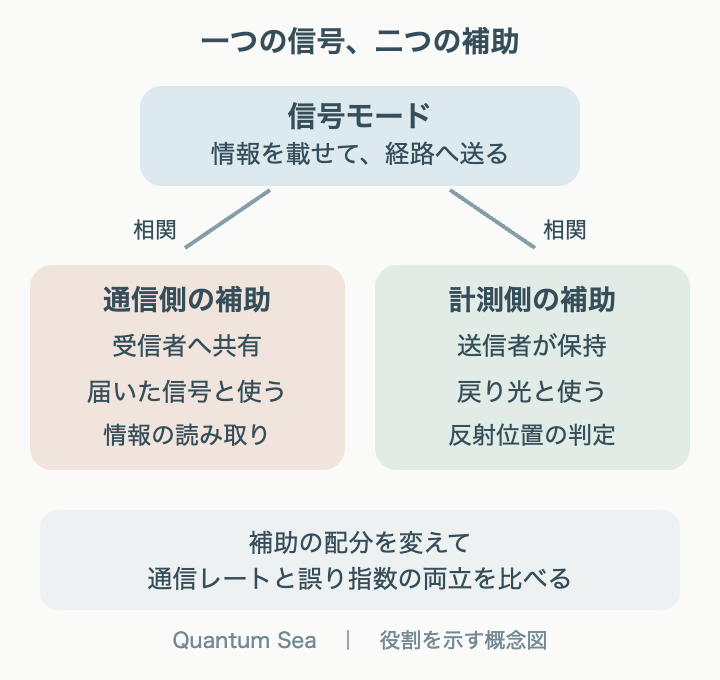
    提案する結合三モードスクイーズド真空状態(C3MSV)は、信号に対して補助モードを二つ用意します。一方は通信の受信者へ共有し、もう一方は送信者が計測のために保持します。二つの補助モードはそれぞれ信号ともつれていますが、補助モード同士の相関は、この状態では古典的なものです。

    作り方の一例は、TMSVの補助モードと真空をビームスプリッターに入れることです。光を二つの出力へ分け、信号との相関の配分を変えます。元と同じ量子状態のコピーを二つ作る操作ではありません。

    中央の信号モードに対し、通信側の補助と計測側の補助を別々に割り当てる概念図
    信号と二つの補助モードの役割。補助同士の線ではなく、信号との相関を使います。光学装置の配置を再現した図ではありません。Quantum Sea作成。

    配分はδ(デルタ)という0から1の値で変えます。信号の平均光子数をNとすると、通信側の補助はδN、計測側は(1−δ)Nです。例えばδ=0.5なら、補助側の平均光子数を半分ずつに分けます。通信性能と計測性能がそれぞれ半分になる、という意味ではありません。

    比較では、経路へ入れる信号の平均光子数をNにそろえています。信号と補助を合わせた平均光子数は2Nで、三モード方式だから単純に光を一つ分余計に使った、という比較ではありません。論文は、消費するもつれ資源も一つのTMSVで用意できる範囲だと説明しています。ただし、これは補助モードの配送や保持を含む装置の費用まで同じだと示したものではありません。

    通信速度と距離精度を、そのまま比べる図ではない

    結果を読む鍵は、二つの評価軸の意味です。横軸の通信レートRは、経路を1回使うあたりに運べる情報量です。毎秒何回使えるかは別の条件なので、そのままビット毎秒へは置き換えられません。

    縦軸のセンシング誤り指数Eは、独立した信号を多数使ったときに、位置を取り違える確率がどれほど速く小さくなるかを表します。論文の定義は、信号数nが大きい極限での「−log(誤り確率)/n」です。Eが大きいほど同じ信号数で誤りを抑えやすい傾向を意味しますが、有限回の測定での誤り確率を、その値だけから正確に決めることはできません。

    比較する量 この研究での意味 別に必要な情報
    通信レートR 経路を1回使うあたりの情報量 毎秒の使用回数、実装する受信機
    誤り指数E 多数回使う極限での、位置判定の誤り確率の減り方 有限回での確率、距離候補の間隔
    平均光子数N 1回の信号へ入れる光の量 周波数、帯域、繰り返し速度、全装置の消費電力
    両立できる領域 提案方式で達成できるRとEの組み合わせ すべての量子方式に対する最適性

    数値例では、N=1、通信側と計測側の雑音を表す平均光子数をともに100とし、実効的な通信の透過率と戻り光への結合率をともに0.1にしています。この条件では、三モード方式の達成可能な領域が、二モード方式や、二つの仕事へ時間を分ける比較方式の領域を包みました。通信か計測の一方を上げるために、他方をどこまで下げる必要があるか、という選択肢が広がっています。

    信号が非常に弱いN=10−4の例でも、三モード方式には改善が残ります。ただし、Nをさらに0へ近づけた極限では、改善を表す項は通信レートの主要な項に比べて小さくなり、時間分割との差は目立たなくなります。「弱くするほど、いつまでも差が広がる」という結果ではありません。

    実際の光回線へ持ち込む前に残ること

    モデル名には光リンクが登場しますが、論文の上の数値例は、300Kで約56GHzの搬送波に対応する雑音条件です。その条件で得た改善幅を、通信用の光ファイバーの測定結果として読むことはできません。理論はボソンのモードを扱い、実際にどの周波数や雑音条件へ当てはめるかが重要になります。

    また、光を送らないときには、反射位置を背景雑音だけで見分けられないという仮定を置いています。論文ではこれを「受動的な手がかりがない」条件として扱います。信号を送らずとも位置が分かる状況まで、同じ量子優位性を主張してはいません。

    通信レートには達成可能な下限を用い、センシングは量子測定を理論上選べる前提で評価しています。三モード方式が、あらゆる量子方式の中で最適だという証明ではありません。実用的な受信機でどれだけ近づけるか、補助の光を受信者へ共有するときの損失にどこまで耐えられるかは、論文自身が次の課題に挙げています。

    この研究から得られる設計上の視点は、量子もつれの量だけでなく、誰がどの補助モードを持つかを見ることです。一つの仕事へまとめて渡す時間を切り替える方法と、同じ信号に関係する補助を二か所へ配る方法では、通信と計測を両立できる範囲が変わります。

    出典

    • Tuna Erdoğanほか「Gaussian Quantum Integrated Sensing and Communication」、arXiv:2611.04047v1、2026年11月2日公開。モデルと指標は第II・III節、比較は図4〜9、未解決の条件は第IV節。査読済み論文としての掲載は、この版では確認していません。
  • 量子ゲートの制御波形を学ぶPINN、学習後に何を確かめるか

    量子ゲートの制御波形を学ぶPINN、学習後に何を確かめるか

    量子ビットに目的の操作をさせるには、電磁場などの強さを時間とともにどう変えるかを決める必要があります。この制御波形をAIに学習させても、学習中の誤差が小さいだけでは、狙った量子ゲートが正しく働くとは限りません。

    コルドバ大学などのLuis Fabraらは、2026年11月2日公開のプレプリントで、物理法則を学習に組み込むニューラルネットワーク「PINN」を使い、1量子ビットと2量子ビットの制御波形を設計しました。特徴は、波形を学ぶ段階、量子ゲートとして確かめる段階、少数の係数や矩形パルスへ変換する段階を分け、それぞれの誤差を調べたことです。成果は数値シミュレーションで、実機のゲート精度を測った報告ではありません。

    簡単にまとめると?

    • PINNは、量子状態の時間変化と制御波形を同時に学習します。物理法則とのずれや目標状態との差を減らし、波形の始めと終わりには滑らかにゼロへ戻る条件を組み込みます。
    • 学習後の波形を別の数値計算で動かし、学習に使わなかった入力状態や平均ゲート忠実度で評価しました。学習誤差と動作精度を同じものとして扱いません。
    • 滑らかな波形を短い数値表現や矩形パルスへ変える際も、元の動作を保てるかを別に検証しました。実機への転送には、振幅・帯域・時間刻みなどの条件が残ります。

    物理法則を入れても、答え合わせは別に必要になる

    PINNはPhysics-Informed Neural Networkの略です。観測データへの当てはまりだけでなく、対象が従う方程式とのずれも学習時の損失に加える手法です。今回のネットワークは時刻を入力とし、量子状態を表す密度行列の成分と、状態を動かす制御波形を出力します。

    学習では、シュレーディンガー方程式に対応する時間発展とのずれ、最後に目標の操作へ到達できたか、密度行列の規格化が保たれるかなどを同時に評価します。さらに、制御波形に特定の関数を掛けることで、開始時と終了時の振幅だけでなく、その一階微分もゼロになるようにしています。スイッチの入れ切りで急に跳ねる波形を避けるための構成です。

    ただし、損失は複数の条件をまとめた学習用の指標です。その値がより小さい設定でも、実際に波形を使って計算したゲートの忠実度が高くなるとは限りません。また、ネットワークの重みに対する正則化は、装置の最大振幅や帯域幅を厳密に守る制約ではありません。

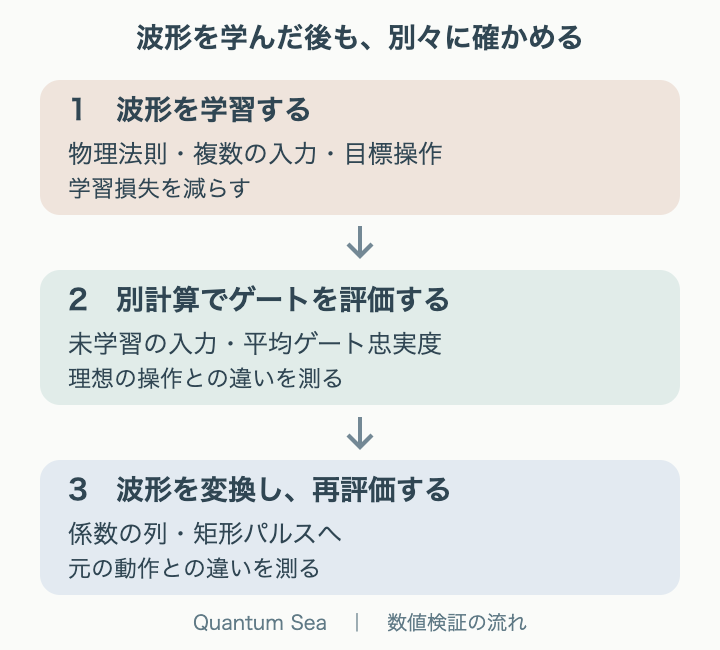
    波形を学習し、別計算でゲートを評価し、波形の変換後に再評価する三段階の図
    学習の損失、量子ゲートの誤差、波形の変換で加わる誤差は、別々に確かめます。Quantum Sea作成。

    一つの入力を動かすことと、ゲートを作ることの違い

    量子ゲートは、特定の初期状態だけを目的地へ運べればよい操作ではありません。入力が別の状態でも、同じ変換として働く必要があります。

    たとえば1量子ビットのアダマールゲートでは、計算基底の「0」「1」だけでなく、それらの重ね合わせである「+」「−」も含めた四つの状態を使います。すべての状態に共通する一つの波形を学ばせることで、ある状態だけに都合のよい制御になることを避けます。2量子ビットの制御NOT(CX)ゲートでも、異なる基底を組み合わせた複数の入力を同時に扱います。

    学習が終わると、得られた波形を取り出し、ネットワークが出した状態の軌跡とは別に、方程式を数値的に解き直します。学習に使わなかったランダムな純粋状態を入力し、理想の出力との重なりを忠実度として調べます。ランダムな状態は、特定の方向に偏らないハール測度に従って選びます。

    さらに、入力状態全体にわたる平均ゲート忠実度を求める式とも照合しました。アダマールゲートのユニタリなモデルでは、平均ゲート不忠実度、すなわち1から忠実度を引いた値は8.49×10⁻⁸でした。これは、そのモデルでの理想操作との隔たりです。実機の誤り率や、あらゆる入力での最悪値を示す数字ではありません。

    波形を小さく保存できても、ゲートが正確とは限らない

    学習に使うネットワークが大きくても、完成した波形を同じ大きさのまま装置へ渡す必要はありません。研究では、波形をチェビシェフ多項式の和として近似し、係数の列へ置き換えました。始点と終点で滑らかにゼロになる条件は、この表現にも組み込んでいます。

    対象は139本の制御波形で、31のゲート手順、11のモデル・制御資源の群に分かれています。調べた範囲では、波形1本あたり24係数を使うと、11群すべての平均二乗誤差が10−6を下回りました。これは各群の波形近似誤差の平均に関する条件です。すべての波形の全時刻で誤差がその値以下になることや、ゲートの不忠実度が同じ値以下になることを保証するものではありません。

    そのため、ゲートの動作を調べる検証には、別に30係数の表現を使っています。さらに時間を等間隔に分け、各区間では振幅が一定となる矩形パルスへ変換しました。128区間以上の、実際に調べた分割数では、全31手順について、同時に作用する項をまとめて計算する方法とStrang分解による方法が、連続な30係数表現の動作を不忠実度10−5以内で再現しました。

    ここで比べている相手は、理想の目標ゲートではなく、変換前の連続な波形です。元の波形に目標とのずれがあれば、忠実に再生してもそのずれは残ります。論文は、もともとの制御資源が足りない例や、変換前から比較的大きな誤差がある例も含めて、この違いを示しています。

    確かめるもの 比較する相手 その指標だけでは分からないこと
    学習時の損失 方程式・目標状態などの条件 未学習の入力でのゲート精度
    波形の近似誤差 保存された波形の標本 量子状態の時間発展がどれだけ変わるか
    再生による不忠実度 変換前の連続な制御 元の制御が理想ゲートに近いか
    目標ゲートの不忠実度 理想の量子操作 校正誤差や帯域制限を含む実機性能

    装置で使える波形へ進むために

    小さな数値誤差は、使える制御の種類やノイズの問題を消すものではありません。論文の例では、ZZ相互作用と二つの局所的なx方向制御だけに限定すると、保存される対称性のため、計算基底で指定したCXゲートの平均忠実度は0.4を超えられません。ゲートの前後に追加の局所回転を許さない条件での結果であり、学習を長く続ければ越えられる壁ではありません。

    ノイズの検証でも、ノイズのないモデルで学んだ波形を、そのまま位相緩和や振幅減衰のあるモデルへ入れています。ノイズを含めて再学習した成果ではなく、弱い散逸の範囲で、忠実度が低下する既知の振る舞いを確かめたものです。

    実機では、時間を細かく区切るほどよいとも限りません。波形のサンプリング間隔と、一つの操作として予約できる最短時間は異なる場合があり、振幅の校正や装置の帯域も必要です。滑らかな多項式から作っても、矩形パルスの切り替わりは不連続になります。

    この研究を読む際には、「学べたか」「別の入力でも目的の操作になるか」「変換後も元の動きを保つか」「装置で実現できるか」を分けると、成果の位置が見えます。前の三段階を数値的に結び付けたうえで、実機の制約を入れた最適化と校正済みの実装が次の課題です。データとコードは著者への合理的な請求で提供されると記されており、公開リポジトリでの再現性が示されたものとは区別できます。

    出典

    Luis Fabraら, “High-fidelity quantum gate learning via physics-informed neural networks,” arXiv:2611.03851v1、2026年11月2日公開。第III–VI節、図1–10、データ・コード提供欄。査読前プレプリント。論文ページ・PDF。

  • パラ粒子の交換統計を、超伝導量子ビットで再現する

    パラ粒子の交換統計を、超伝導量子ビットで再現する

    同じ種類の粒子でも、二つが同じ状態へ集まりやすいものと、同じ状態を占められないものがあります。この違いを決める量子統計は、光の性質から物質の構造まで、幅広い現象に関わります。

    マサチューセッツ工科大学などの研究者らは、2026年11月2日公開のプレプリントで、通常のボース粒子やフェルミ粒子とは異なる交換規則を持つ「パラ粒子」の一種を、超伝導量子ビットの格子で再現しました。自然界で新しい素粒子を発見したという報告ではありません。量子ビットの動きと仮想的な粒子のモデルを対応させ、交換、干渉、熱平衡での占有という三つの面から、その統計を実験で調べた研究です。

    簡単にまとめると?

    • 二つの量子ビットを一組とし、何もいない状態と二種類の内部状態を表します。強い相互作用で、同じ組に二個が入ることを抑えます。
    • 内部状態が異なっていても、交換で約180度の位相差が現れ、二粒子の干渉では別々の出力へ分かれる振る舞いを観測しました。
    • 熱平衡に近づいた後の占有も、選んだパラ粒子の理論に対応しました。ただし、一次元の限られたサイズのモデルで、熱平衡の測定には試行の事後選別も使っています。

    「色」は、粒子一個ずつに貼れる名札ではない

    電子のようなフェルミ粒子では、同じ一粒子状態を二個の粒子が占めることはできません。これがパウリの排他原理です。ただし、同じ空間の状態でも、スピンが異なれば別の一粒子状態になり、両方が入れます。

    今回扱うのは、Rパラ粒子と呼ばれる理論的な枠組みの中で、内部状態が二種類ある一例です。論文では、その内部状態を赤と青の「色」で表しています。実際に赤や青の光が出るという意味ではありません。

    大切なのは、この色が粒子一個ずつの位置に結び付いた、局所的な名札ではないことです。色の並びは、粒子の集まり全体の量子状態に含まれる情報です。二つを交換しても、赤の粒子と青の粒子を別々に追いかける古典的な絵とは同じになりません。

    この一種のパラ粒子では、色が同じ場合だけでなく、異なる場合にも、同じモードを二個が占めることができません。著者らはこれを、色によらない一般化された排他原理として扱っています。パラ粒子全般がすべてこの規則を持つ、という結果ではありません。

    二つの量子ビットで、一つの置き場所を作る

    実験に用いた装置は、4×4の超伝導トランズモン量子ビット格子です。その中の二つを一組にして、一つのパラ粒子の置き場所に対応させます。

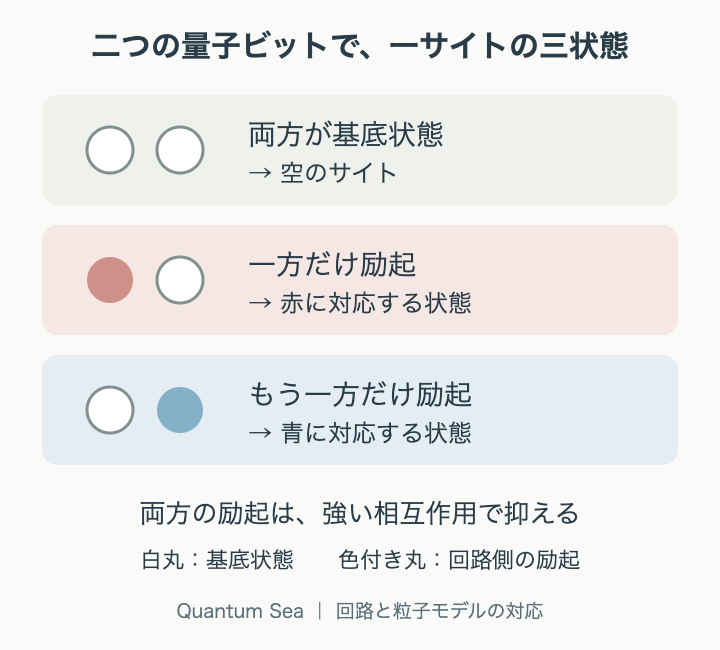
    両方が基底状態なら、その場所は空です。一方だけが励起されていれば赤、もう一方だけなら青を表します。両方が励起された状態は、強いZZ相互作用によってエネルギーをずらし、動きの途中で入りにくくします。ZZ相互作用は、片方の状態によってもう片方のエネルギーが変わる結び付きです。

    こうして得られる「空、赤、青」の三状態を、横方向に結びます。装置側では相互作用の強い量子ビットのはしごですが、一般化したジョルダン・ウィグナー変換を使うと、相互作用しないパラ粒子の一次元鎖に対応します。

    そのため、量子ビットの励起が互いに通り抜けられず戻ってきた動きを、対応するパラ粒子の表現では、自由な二粒子の交換として読めます。装置の励起が実際に何をしたかと、対応させた粒子モデルでどう解釈するかを、分けて考える必要があります。

    二つの量子ビットを一組とし、両方基底状態なら空、一方だけ励起なら赤または青、両方の励起は抑制する三状態の対応図
    回路側の二つの量子ビットで、一サイトの三状態を表す対応。色は、粒子モデルでは全体に符号化された自由度です。Quantum Sea作成。

    戻ってきたことだけでは、交換の位相は分からない

    最初の実験では、三か所、計六量子ビットの鎖の両端に励起を置き、間の結合を有効にしました。一例では、結合の強さを周波数単位で1.75メガヘルツにすると、約202ナノ秒で励起の占有が初期状態へ戻ります。

    しかし、占有が元に戻ったことだけでは、量子状態全体に付く位相を読み取れません。そこで、交換が進む二粒子状態と、三か所がすべて埋まって動けない参照状態を重ね合わせます。二つの経路の相対的な位相を、最後のパルスと測定で取り出すラムゼー干渉の方法です。

    研究者らは、交換を行う場合と行わない場合の両方で、最後のパルスの位相を掃引しました。その差を取ることで、駆動周波数のずれなどによる余分な位相を補正しています。

    得られた交換位相は、πを単位にすると1.00±0.01でした。πは180度に当たります。この±0.01は、調べた複数の結合強度にわたる標準偏差です。任意の規模の装置で誤差が1%以下になるという性能保証ではありません。

    色が違っても、二つの出力へ分かれる

    二つ目の実験は、四か所、計八量子ビットを使った二粒子干渉です。一個だけを入れると左右へ半分ずつ分かれる、50対50のビームスプリッターに相当する動きを作ります。

    区別できないボース粒子二個は、このような干渉で同じ出力へ集まるバンチングを示します。区別できないフェルミ粒子は、別々の出力へ分かれるアンチバンチングを示します。一方、局所的な内部状態などで区別できる粒子は、それぞれ独立に分かれます。

    今回のパラ粒子では、二個の色が同じ場合だけでなく、赤と青の場合にもアンチバンチングを観測しました。色が違うから区別できる、とは扱えないことが、干渉の結果に現れています。

    これは、単に二個が同じ場所へ入ることを機械的に妨げた、と説明して終わる実験ではありません。装置側の強い相互作用と、対応する自由なパラ粒子の干渉という二つの表現を、一貫した対応関係の中で比較しています。

    熱平衡で残る占有にも、数え方の違いが現れる

    三つ目の実験では、二量子ビットで表す一つのパラ粒子サイトを、残りの14量子ビットからなる浴に結び付けました。浴とは、対象と励起をやり取りする周囲の自由度です。装置全体を外部の熱源で温める操作とは異なります。

    浴に入れる励起の個数を変え、約1マイクロ秒後の占有を調べます。パラ粒子のサイトには「空、赤、青」の三通りがあり、赤と青が同時に入る状態は除かれています。この状態の数え方から、平均占有は、ボルツマン因子をxとして2x/(1+2x)という形になります。

    測定された占有は、このパラ粒子の予測に対応しました。比較に使ったフェルミ粒子の占有は実測、ボース粒子の曲線は計算であり、三種類すべてを同じ装置で実測したわけではありません。

    また、この熱平衡のデータでは、16量子ビット全体の励起数が初期値から変わらなかった試行を事後選別しています。装置外へ励起が失われるなどの影響を減らすためです。選別前のすべての試行について、理想どおりの分布が得られたと読むことはできません。

    どこまで再現できたかを、三つの測定で比べる

    今回の成果は、一次元で相互作用しない、二種類の内部状態を持つ一種のパラ粒子について、三つの異なる観測をそろえた点にあります。

    調べた性質 装置の規模 観測・比較の要点
    二粒子の交換 3サイト、6量子ビット 参照状態との干渉で約πの交換位相を読む
    二粒子の干渉 4サイト、8量子ビット 同色でも異色でも別々の出力へ分かれる
    熱平衡の占有 1サイトと14量子ビットの浴 励起数を保った試行の占有を、状態数の予測と比べる

    より大きな系、粒子間相互作用を持つモデル、別の種類や高次元のパラ粒子は、今後の課題です。特定の粒子の規則を量子ビットへ写し、測定できる量へ戻す手順があることで、自然界でまだ見つかっていない統計を、実験装置の上で確かめる道が広がります。

    出典

    1. Gyunghun Kimら, “Analog quantum simulation of paraparticle statistics,” arXiv:2611.03908v1、2026年11月2日公開。本文第I–VI節、図1–5、補足資料第S1・S6・S11・S12節。査読前プレプリント。論文ページ・PDF。
  • 受信器からの情報漏れも含めて、量子鍵配送の安全性を見積もる

    受信器からの情報漏れも含めて、量子鍵配送の安全性を見積もる

    量子鍵配送は、離れた二人が秘密の鍵を共有するための技術です。ただし、光を使った通信路だけを考えれば安全になるわけではありません。光を受け取る検出器から、どの検出が起きたかを推測できる情報が外へ漏れる場合も、評価に含める必要があります。

    富山大学とスペインのビーゴ大学などの研究者らは、2026年11月3日公開のプレプリントで、受信器の情報漏れと光学部品の偏りを同時に扱う安全性解析を示しました。対象は、位相で情報を表すデコイ状態BB84方式です。実験装置の安全性認証ではなく、明示した装置モデルと前提の下で、秘密鍵の生成率の下限を導く研究です。

    簡単にまとめると?

    • 検出器が最終的に記録した0と1だけでなく、その背後の検出パターンから漏れる情報も考慮します。
    • 主な検出時間帯と、その前後の検出記録から、秘密鍵の評価に使う単一光子の寄与を下から見積もります。
    • 情報漏れによる位相誤り率への追加項は、通信路の損失で増幅されません。ただし、光学部品の偏りと情報漏れが重なると、鍵生成率や到達距離は大きく悪化し得ます。

    同じ0という記録でも、外へ漏れる情報は同じとは限らない

    BB84では、送信側と受信側が測定の基準を選び、一致した記録などから鍵を作ります。今回の方式では、早い光パルスと遅い光パルスの位相差で情報を表し、送信する光の強さも複数に切り替えます。強さごとの検出統計を比べて、単一光子に由来する寄与を見積もるのがデコイ状態法です。

    受信側は、光を長い経路と短い経路へ分けて再び重ねる、非対称マッハ・ツェンダー干渉計を使います。二つの検出器は、光子の個数を数えるのではなく、反応があったかどうかを記録します。

    一方の検出器だけが反応した場合と、両方が反応した場合は、物理的には異なる出来事です。両方が反応したときに私的な乱数で0か1を割り当てれば、最終記録は一ビットになります。しかし、外へ漏れる情報まで一ビットの記録だけで説明できるとは限りません。たとえば、検出時に光が逆向きへ放出されるバックフラッシュは、受信器からの情報漏れの一例です。

    この研究が重視するのは、最終記録を再現するだけの単純化では、実際の検出パターンに依存する漏れを取りこぼす可能性がある、という点です。検出記録と、外へ出る情報の対応を保ったまま解析する必要があります。

    前後の「反応しなかった」という記録も使う

    干渉計では、一対のパルスが重なる主時間窓の前後に、隣のパルス対とも共有する時間窓ができます。論文では、これらをサテライト時間窓と呼んでいます。

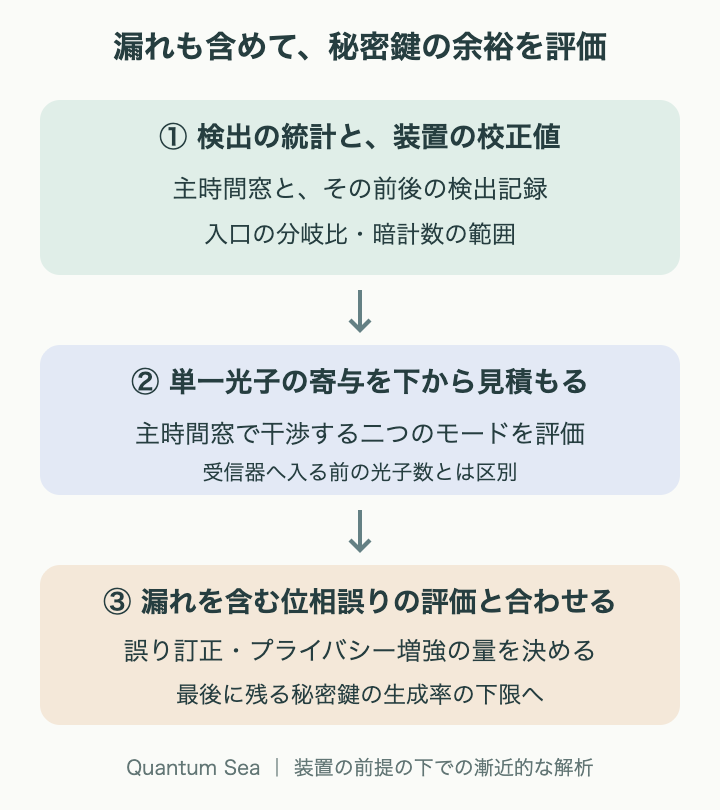
    著者らは、主時間窓で検出があった頻度と、主時間窓で検出があり、前後のサテライト時間窓ではどちらの検出器も反応しなかった頻度を使います。光を分ける入口の透過率と、光がなくても検出器が反応する暗計数の校正範囲も合わせ、主時間窓で干渉する二つの光学モードに、ちょうど一個の光子がある確率の下限を導いています。

    ここで評価しているのは、受信器へ入る前の光子数そのものではありません。複数の光子が入っても、その一部だけが主時間窓へ向かうことがあり、一個の光子が入っても前後の時間窓へ向かうことがあります。この違いを保ったまま、送信側のデコイ状態法による推定と組み合わせます。

    前後の時間窓は、鍵を残すか捨てるかを直接決めるためではなく、パラメーターの推定に使います。また、隣のパルス対と共有する時間窓は、一回の検出、一回の情報放出として扱います。同じ物理的な出来事を独立した二回と数えないことも、解析の条件です。

    主時間窓と前後の検出統計と校正値から単一光子の寄与を見積もり、漏れを含む位相誤り評価と合わせて秘密鍵の下限を求める流れ
    検出統計と装置の情報を、秘密鍵の下限の評価につなぐ概念図。Quantum Sea作成。

    損失で増幅されない項と、悪化する鍵生成率

    秘密鍵の長さを決めるには、通常のビット誤りだけでなく、相補的な測定を仮想的に行ったときの位相誤りも評価します。位相誤りの上限は、盗聴者に知られているかもしれない情報を取り除く、プライバシー増強の量に関わります。

    今回の解析では、検出パターンごとに外へ漏れる量子状態が、どれだけ区別しにくいかを表すパラメーターγを使います。γは0から1の範囲で、1なら、鍵に使う二種類の単独検出に対応する漏れ状態が同じです。これは漏れたビットの割合を直接表す数ではありません。

    情報漏れによる位相誤り率の追加項は、暗計数を保守的に扱う場合、(1−γ)/2で上から抑えられます。この項には通信路の透過率が入らず、通信路の損失が大きくなっても、この追加項自体は増幅されません。

    一方、光が遠くまで届きにくくなれば、利用できる検出は減ります。さらに、干渉計のビームスプリッターが半分ずつに光を分けないと、干渉の見え方が悪化し、誤り訂正やプライバシー増強に使う余裕も減ります。「漏れの追加項が損失に依存しない」ことは、「鍵生成率や距離が損失の影響を受けない」こととは異なります。

    論文の数値例では、単独検出に対応する漏れ状態を同じとしたγ=1から、より区別しやすいγ=1/√2へ変えると、次の差が生じました。距離は、計算した秘密鍵生成率の下限が正である範囲の端です。

    入口・出口のビームスプリッター透過率 γ=1での限界距離 γ=1/√2での限界距離
    入口0.5、出口0.5 約290km 約277km
    入口0.7、出口0.5 約269km 約195km

    釣り合った受信器では距離の低下が約12kmなのに対し、入口の透過率が0.7の例では約73kmになります。すでに光学的な誤りで余裕が減っていると、同じ情報漏れの追加が大きく響く、という比較です。

    これらは、損失0.2dB/km、検出効率70%、暗計数確率10のマイナス8乗、誤り訂正効率を理想値とした計算です。各距離で送信光の強さも探索しています。実測の伝送距離や、製品で保証される距離ではありません。γ=1の場合でも、両方の検出器が反応した出来事や、サテライト時間窓からの漏れは、解析上は盗聴者へすべて渡しています。

    どの装置にも、そのまま当てはめられるわけではない

    この解析では、入口のビームスプリッター透過率は校正範囲が分かればよく、出口の正確な透過率は不要です。一方で、二つの検出器の効率が等しく、測定基準に依存しないことなどを仮定しています。検出器の休止時間や、過去の検出が次の反応を誘うアフターパルスは、対象モデルに含めていません。

    漏れについても、現在の検出パターンと受信設定に応じて新たに生じ、過去の記録や入力光子数へ追加で依存しない、という条件があります。攻撃者が今回の漏れを受け取る前に、対象となる二つの入力パルスが保護された受信器内部へ入っていることも必要です。

    さらに、扱っているのは送信数を十分大きくした漸近的な鍵生成率です。有限のデータで使う完全な有限鍵評価、検出効率の不一致、記憶を持つ受信器への拡張は今後の課題です。

    この研究を装置評価へつなぐ際は、分岐比のずれ、暗計数、漏れ状態の区別しやすさを別々に測るだけでなく、それらが重なったときに、秘密鍵として残せる余裕がどれだけあるかを確認することが大切です。理想的な検出器へ置き換えて考えるだけでは見えない、受信器の具体的な振る舞いを安全性の式へ取り込む研究です。

    出典

    1. Ryohei Mizusawa, Álvaro Navarrete, Akihiro Mizutani, Kiyoshi Tamaki, “Decoy-state quantum key distribution with a leaky Mach–Zehnder receiver,” arXiv:2611.04539v1、2026年11月3日公開。本文第I–VI節、仮定A1–A4、式21・25・34、図1–4、付録D。査読前プレプリント。論文ページ・PDF。
  • 電子のエネルギー状態を、光と自由飛行で操るPINEMAD

    電子のエネルギー状態を、光と自由飛行で操るPINEMAD

    電子顕微鏡の中を飛ぶ電子は、試料を調べる探針であると同時に、量子状態を整えて使える対象でもあります。電子のエネルギーを光で少しずつ変え、その間を自由に飛ばす。この二つの操作を交互に行うだけで、どこまで自在に状態を作れるのでしょうか。

    武漢大学、エアランゲン・ニュルンベルク大学などの研究者らは、2026年11月3日公開のプレプリントで「PINEMAD」という制御方式を示しました。理想化したモデルでの制御可能性の証明と、現実に近いエネルギーの幅を含めた数値計算を組み合わせた研究です。装置を動かして任意の量子操作を実証した段階ではありません。

    簡単にまとめると?

    • 光との相互作用で電子のエネルギー成分を混ぜ、自由飛行で成分ごとの位相を変えます。交互に行うことが、操作の自由度を増やします。
    • 理想モデルでは、有限次元の入力空間に対する、内積を保つ任意の変換を近似できると示しています。必要な段数を効率よく見つける保証とは別です。
    • 電子の初期エネルギーに幅があると、理想条件の設定は大きく崩れます。その幅に合わせて再調整すると、二つの状態生成例で高い忠実度を得られました。

    光は成分を混ぜ、自由飛行は位相を変える

    光は一個分のエネルギーを単位として電子とエネルギーをやり取りできます。この研究では、ナノ構造などの近くにある光の場と電子を相互作用させるPINEMを使います。PINEMは「光誘起近接場電子顕微鏡法」の略称ですが、ここでは観察法の名前だけでなく、電子を制御する相互作用を指しています。

    一つの周波数の光を使うと、電子の基準エネルギーの上下に、光子一個分ずつ離れたエネルギー成分が現れます。これがエネルギー・サイドバンドです。電子が複数の別々の粒に分裂するという意味ではなく、一つの電子の量子状態が、複数のエネルギー成分の重ね合わせになります。

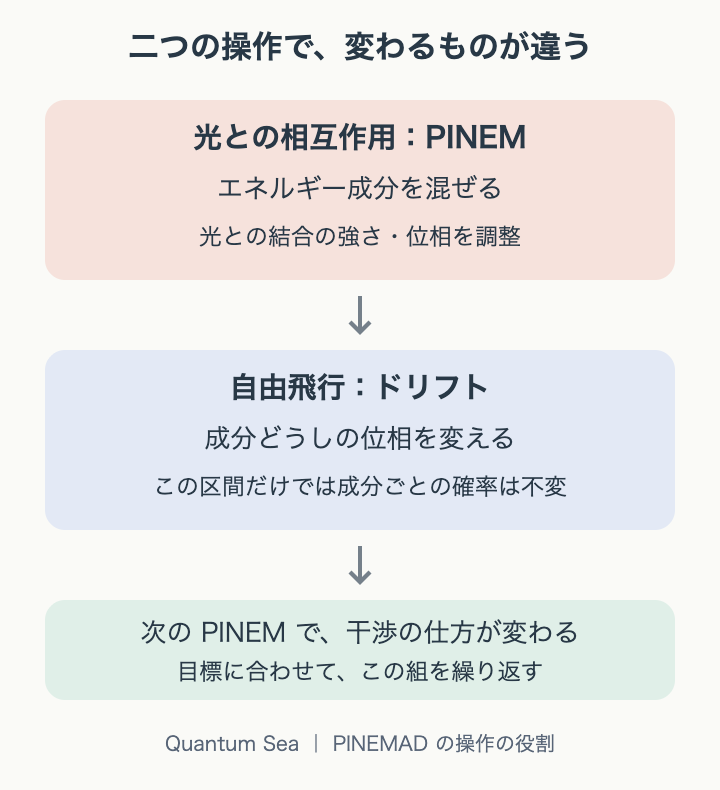
    各成分には、観測される確率につながる振幅と、波のそろい方を表す位相があります。PINEMでは、光との結合の強さと位相を調整して成分を混ぜます。続いて光との相互作用がない区間を飛ばすと、各成分の位相が異なる速さで進みます。この自由飛行がドリフトです。

    自由飛行だけでは、エネルギー成分ごとの確率は変わりません。しかし、位相が変わった状態で次のPINEMを加えると、成分どうしの干渉の仕方が変わり、違う分布を作れます。理想モデルでPINEMだけを続けた場合は、結合を足し合わせた一回の操作にまとめられます。間に自由飛行を挟むことで、その単純なまとめ方ができなくなることが、この提案の要点です。

    光との相互作用はエネルギー成分を混ぜ、自由飛行は位相を変え、次の相互作用で干渉の仕方が変わることを示す説明図
    PINEMと自由飛行が、それぞれ変える量を分けた概念図。Quantum Sea作成。

    「万能な制御」が指している範囲

    PINEMADは、PINEMとドリフトを一組として繰り返します。一段ごとに、光との結合に二つ、自由飛行に一つ、合計三つの実数パラメーターがあります。

    著者らが示す定理は、有限次元の入力空間を決めれば、その中の状態どうしの内積を保つ任意の変換を、有限段のPINEMADで好きな精度まで近似できる、というものです。内積を保つとは、状態どうしの重なり方を保つことです。入力が一種類なら状態生成、同じ空間の中で変換するなら量子ゲート、別の空間へ移すなら情報を保った符号化に対応します。

    たとえば、三つのエネルギー成分で三準位の量子情報を表す「量子トリット」を考えます。論文では、成分を巡回させる操作、位相を変える操作、離散フーリエ変換を、いずれも七段で99%を超えるゲート忠実度に近似しています。これは、その三次元の入力空間にあるどの状態にも、同じ操作列を使う数値例です。

    ただし、定理は必要な操作列の存在を保証するもので、短い列を効率よく作る手順を与えるものではありません。数値例では最適化によってパラメーターを探索しています。段数と誤差の関係、制御誤差への強さは、今後の課題として残ります。また、一つの電子のエネルギー成分を操る結果から、多数の量子ビットを備えた計算機の実現までが示されたわけではありません。

    初期エネルギーの幅を無視すると、同じ設定でも合わない

    理想モデルでは、各エネルギー成分を幅のない値として扱います。実際に入射する電子のエネルギーには幅があり、自由飛行中には、その幅の中でも位相のずれが生じます。

    論文では、初期状態をガウス型のエネルギー波束とし、その確率分布の半値全幅でエネルギーの幅を表しています。半値全幅とは、分布の高さが最大値の半分になる二点の間隔です。使用する光の波長は1030ナノメートルです。

    理想条件に合わせた設定を、幅0.1電子ボルトの電子へそのまま使うと、二つの状態生成例の忠実度は約6.30%と約0.177%まで落ちました。理想条件で99.9%を超えていたことだけでは、幅を持つ電子でもうまく働くとは判断できません。

    そこで、著者らは入射エネルギーの幅と段数ごとに設定を最適化し直しています。光との結合を表す無次元量の大きさを最大3とし、自由飛行の位相にも制約を設けた計算です。

    比較する条件 二つの状態生成例の結果 読み取れること
    幅のない理想モデル 6段と8段で、それぞれ忠実度99.9%超 理想条件で短い操作列を探せた
    幅0.1電子ボルト、理想条件の設定を流用 約6.30%と約0.177% 初期エネルギーの幅の影響が大きい
    幅0.1または0.2電子ボルト、各条件で再最適化 12段で両方とも99%超 幅を含めた設定が有効だった
    幅0.5電子ボルト、各条件で再最適化 12段で両方とも96.5%超 幅がさらに広い条件でも高い重なりを得た

    ここでの忠実度は、得られた状態が目標状態とどれだけ重なるかを表す指標です。電子の検出率や装置全体の稼働率ではありません。また、幅を含む計算で示したのは、この二つの状態生成例です。任意のゲートについて、幅0.5電子ボルトでも同じ性能になると示した値ではありません。

    実装に必要なのは、短い飛行距離だけではない

    位相を変えるために必要な飛行距離は、電子の運動エネルギーにも依存します。論文で比較した有限幅の操作列のうち、総ドリフト位相が最大の例では、電子の運動エネルギーを30から330キロ電子ボルトへ上げると、総自由飛行距離は約3.3センチメートルから約1.75メートルへ増えます。

    これは波長1030ナノメートル、幅0.4電子ボルト、九段の特定の状態生成例についての値です。光との相互作用部や電子の導入・検出機構を含む、完成装置の全長を表すものではありません。

    モデルには、扱うエネルギーの広がりが電子の基準運動エネルギーより十分小さいこと、短い光相互作用の区間では分散による位相変化を無視できることなどの前提もあります。結合の強さが過去の実験で届く範囲にあることと、多段の操作を必要な精度で安定させられることは、分けて確かめる必要があります。

    この研究の価値は、光を当てる操作に加え、何も当てずに飛ぶ時間も制御の一部として扱い、その組み合わせで可能な変換の範囲を示した点にあります。実験へ進む際には、理想モデルの忠実度だけでなく、入射電子の幅に合わせた調整、必要な段数、位相と結合の誤差を一緒に比べると、実現への距離が見えてきます。

    出典

    1. Tong Shen, Zhexin Zhao, Meng Xiao, “Universal Free-Electron-Sideband Control,” arXiv:2611.04432v1、2026年11月3日公開。本文、図1–5、補足資料第I・VI節と表S1。査読前プレプリント。論文ページ・PDF。
  • 量子誤り訂正の測定時間を、エラーの兆候に合わせて変えるDynaMite

    量子誤り訂正の測定時間を、エラーの兆候に合わせて変えるDynaMite

    量子コンピューターで測定を丁寧に行うと、読み間違いは減ります。その間、情報を保持する別の量子ビットは待ち続けます。待ち時間が長いほど状態が崩れるなら、一つの測定の正確さを高めることが、計算全体を守る最善の方法とは限りません。

    2026年11月3日(日本時間4日)に公開されたプレプリントでは、テキサス大学オースティン校とジョージア工科大学の研究者らが、この違いに着目した測定時間の選択方式「DynaMite」を提案しています。表面符号による誤り訂正を対象に、直前までの検査信号から次の測定時間を変えます。現時点の中心的な根拠は、装置の公表値を使ったモデルと数値シミュレーションです。GoogleやIBMの量子プロセッサーで、この動的制御を実行した報告ではありません。

    簡単にまとめると?

    • 測定を長くすると読み取りやすくなりますが、待機する量子ビットの誤りは増えます。両方を含む誤り訂正全体で時間を選びます。
    • エラーの兆候が少ない局面では測定を短くし、増えた局面では事前に決めた時間へ戻します。兆候の数は、実際の誤り数を完全に表すものではありません。
    • 数値計算では、基準方式に対して平均1.69倍の高速化と、平均0.46倍の論理誤り率を報告しています。装置の校正、雑音モデル、復号処理の条件を含む結果です。

    測定だけを正確にしても、守る情報は待たされる

    表面符号は、多数の物理量子ビットで一つの論理量子ビットを守る方式です。情報を保持するデータ量子ビットの周りで、検査用の量子ビットを繰り返し測り、誤りの兆候を集めます。その信号から訂正方法を推定する処理が復号です。

    この研究では、符号距離をdとして、d回の検査ラウンドを一つの論理サイクルとして評価します。符号距離は誤りへの耐性に関わる量です。距離を大きくすると、使う量子ビットと検査回数も増えます。比較する指標は、一サイクルの時間と、保護した論理情報が誤る確率の二つです。

    超伝導量子ビットの読み出しでは、弱い信号を一定時間集めて0と1を見分けます。短すぎると、二つの信号の分布が重なって読み間違えやすくなります。一方、測定中にデータ量子ビットが待たされる時間も、量子状態が環境との相互作用で崩れる機会になります。

    論文のGoogle Sycamoreを想定した距離7の計算例では、測定単体の基準時間500ナノ秒より、200ナノ秒のほうが論理誤り率を小さくできました。検査一回の時間は921ナノ秒から621ナノ秒へ短くなります。ここでの200ナノ秒は、この装置モデルと符号の条件に対応する値で、すべての量子コンピューターに共通する推奨値ではありません。

    まず一定時間を選び、そのうえで毎回の測定を調整する

    DynaMiteには二つの段階があります。第一段階のOpt-1では、測定時間ごとの読み取り誤りと待機中の誤りを調べ、論理誤り率を最小にする時間を選びます。この時間を全ラウンドで使うだけでも、測定単体の正確さを基準にした方式から改善できます。

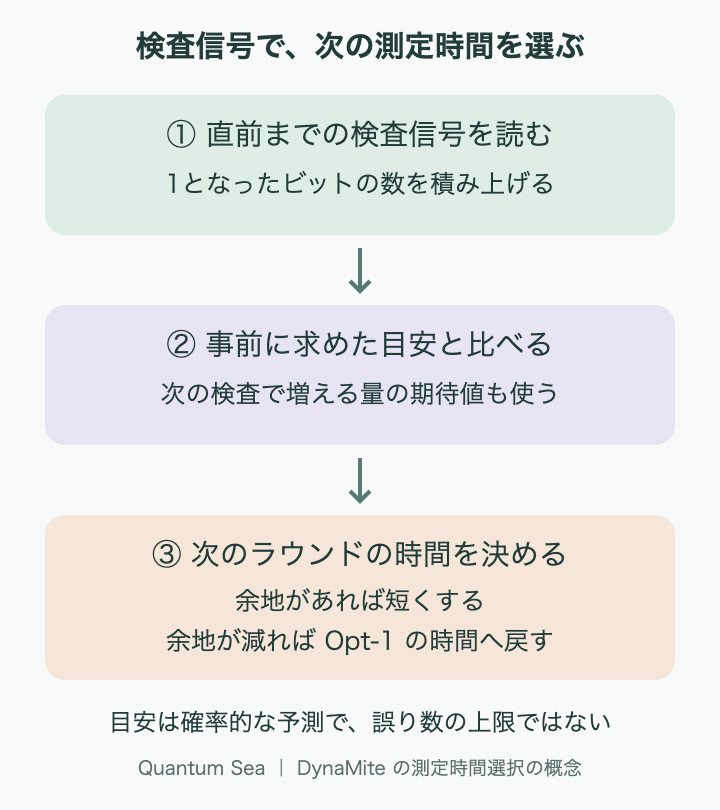
    第二段階のOpt-2では、検査信号の中で1となったビットの累積数を見ます。これはハミング重みと呼ばれる指標です。誤りが連なった場合は、その両端だけが検出されることもあるため、ビット数をそのまま物理的な誤りの個数とは読めません。それでも、この研究の条件では、値が大きいサイクルほど論理誤りを起こしやすい傾向があります。

    方式は、ラウンドごとに事前計算した目安と累積値を比べます。余地があれば、次の測定を短くします。余地が小さくなれば、Opt-1で選んだ時間に戻します。論文の距離7の例では、残る目安が3で、100ナノ秒の測定による次の検査信号の期待値が約2.66なら、その短い測定を選べます。その後に兆候が増えれば、次のラウンドは200ナノ秒に戻す、という流れです。

    ここで使うのは、過去のシミュレーションから求めた確率的な目安です。「残りが3だから、誤りは必ず3以内に収まる」という上限保証ではありません。復号器にも各ラウンドの測定時間を伝え、時間によって変わる誤り確率を使って推定させます。

    検査信号の累積値を読み、事前に決めた目安と比較し、余地があれば測定を短く、減れば基準時間に戻す流れ
    検査信号を読み、事前に求めた目安と比べて次の測定時間を選ぶ流れ。Quantum Sea作成。

    高速化の追加分には、小さな誤り率の差もある

    主要な評価は、Google Sycamore、Google Willow、IBM Miami、IBM Berlinの公表値を参考にした四つのモデルを使っています。物理誤り率の基準を0.1%、符号距離を3、5、7、9、11、13とし、量子情報を保持する数値実験を1億試行で評価しました。次の値はいずれも、各モデルの基準測定時間を全ラウンドで使う方式との比較です。

    方式 論理サイクルの平均高速化率 平均の相対論理誤り率
    基準方式 1倍 1倍
    Opt-1:全体の誤り率から一定時間を選ぶ 1.56倍 0.44倍
    Opt-1+Opt-2:検査信号を見て時間を変える 1.69倍 0.46倍

    相対論理誤り率は小さいほどよく、高速化率は大きいほど速いことを表します。動的な第二段階を加えると時間はさらに短くなりますが、論理誤り率もOpt-1よりわずかに高くなっています。Sycamoreモデルの距離7では、論理誤り率が約0.00249から約0.00270へ変わりました。動的調整がすべての指標を同時に最良にするわけではなく、追加の速度と誤り率を併せて比べる必要があります。

    最大2.29倍という高速化率も報告されていますが、装置モデルや距離によって差があります。もともとの測定時間がサイクルの大部分を占めるモデルほど、短縮できる余地が大きくなります。

    実装へ進むときに確認したい条件

    著者らは、測定時間ごとの誤り率を実機ですべて校正できる低水準のアクセスを持たないため、信号の分離しにくさと状態の緩和を表す解析モデルを使っています。未公表のリセット時間には、別のプロセッサーの値を仮定した箇所もあります。したがって、装置名が登場しても、現在の実機性能をそのまま比較した表ではありません。

    過去に公開されたWillowの実機データでも、検査信号の重みと失敗しやすさの関係を確認しています。ただし、そのデータの検査回数や誤り率は主要シミュレーションと異なります。実機データによる傾向の確認と、DynaMiteの動作実証は分けて読む必要があります。

    制御回路については、距離13を対象としたFPGA合成で、次の時間を選ぶ処理が200MHzのクロック2周期、合計10ナノ秒に収まると報告しています。これは回路設計の資源量とタイミングの評価です。実際の装置では、信号の判定、転送、復号までを短くなった検査周期に収められるかも確認しなければなりません。

    校正値の変化も重要です。信号対雑音比に関わるパラメーターが変わったのに、最初の測定時間を固定したままだと、論理誤り率が基準方式より悪くなる計算例があります。時間の選び直しを含む校正手順が、改善を維持する条件になります。

    この提案を比較する際は、測定の短さだけでなく、同じ雑音条件での論理誤り率、待機時間、復号の時間制約を見ると、改善がどこから生まれるかを整理できます。各部品の精度と、計算全体で情報を守る設計を結び直す研究として注目できます。

    装置開発に取り組む企業の背景は、CyclewaveのIBMの事業解説と、Googleを傘下に持つAlphabetの事業解説で紹介しています。

    出典

    1. Dongwhee Kim, Suhas Vittal, Poulami Das, “DynaMite: Dynamic Measurement Scheduling To Accelerate Fault-Tolerant Quantum Programs,” arXiv:2611.05233v1、2026年11月3日公開。本文第II–VII節、図1–18、表VI・XI・XII。査読前プレプリント。論文ページ・PDF。
  • 単一光子のパルスを長くする、波長変換と共振器の組み合わせ

    単一光子のパルスを長くする、波長変換と共振器の組み合わせ

    量子ネットワークで光子を受け渡すときは、光の色が合っているだけでは十分でないことがあります。光子を出す装置が短いパルスを作り、受け取る量子メモリーが狭い周波数帯しか受け付けない場合、せっかく届いた光をうまく取り込めません。波長と、パルスの時間的な広がりを一緒に合わせる仕組みが必要になります。

    2026年11月3日、コペンハーゲン大学ニールス・ボーア研究所のMathias L. H. Korsgaard氏らは、共振器の中で波長を変え、その中に光をしばらく留めることで単一光子のパルスを長くする方式を提案しました。プレプリントでは、内部損失を含む計算例として、時間幅を100倍にし、目的の周波数帯へ取り出す効率を約70%とする設計を示しています。実機で100倍の伸長を測定した報告ではなく、数理モデルと数値計算による研究です。

    簡単にまとめると?

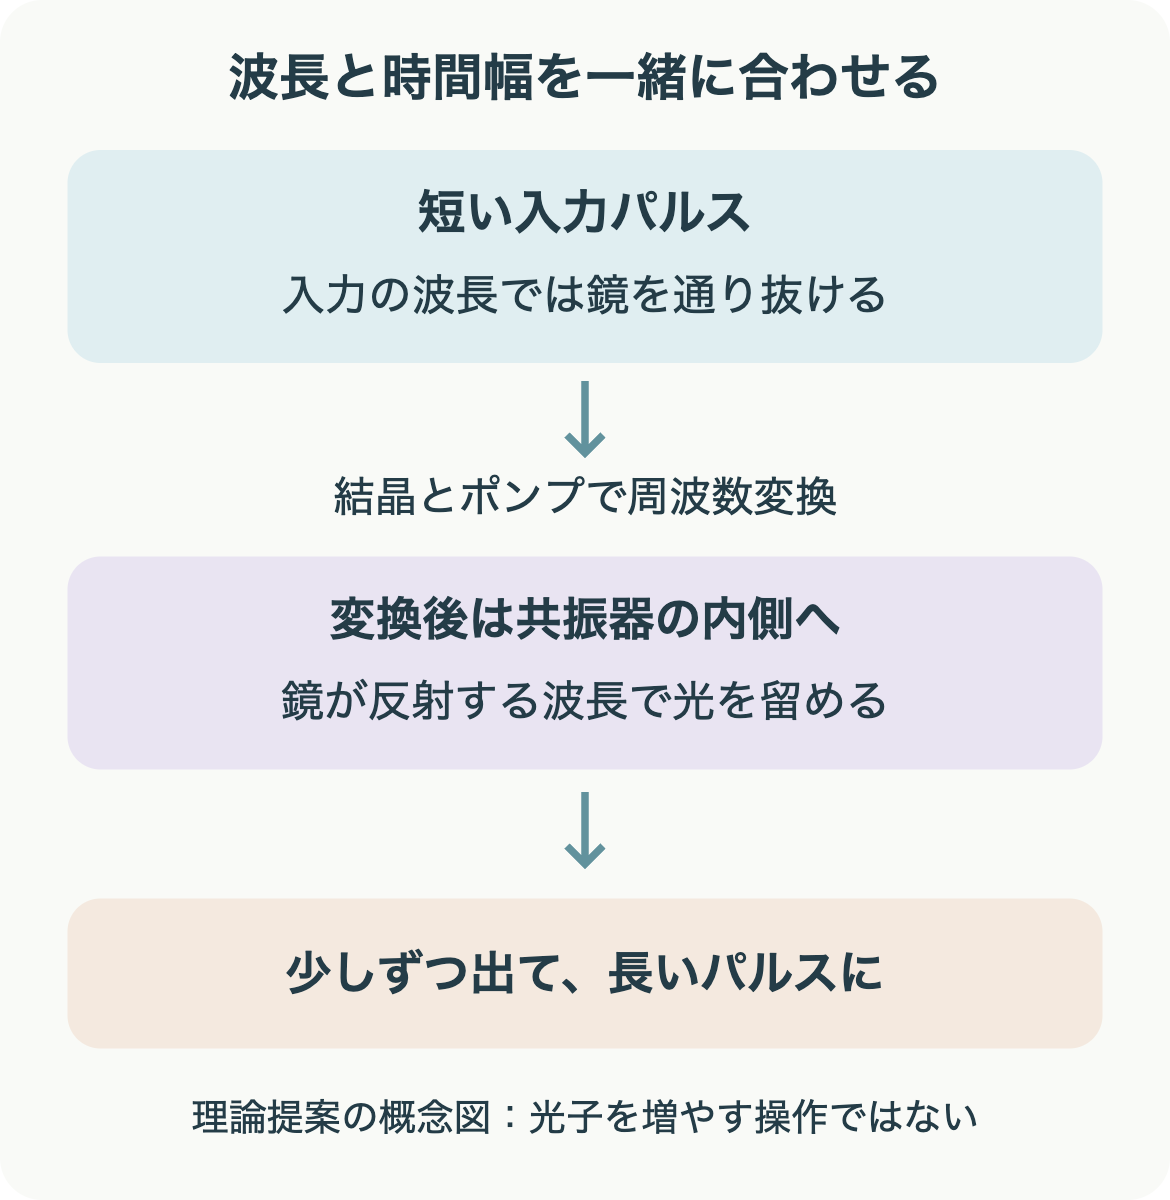
    • 入ってくる光は鏡を通過し、非線形結晶で波長を変えた後に共振器へ閉じ込められます。少しずつ外へ出ることで、パルスの時間幅が長くなります。
    • 長く閉じ込めるほど伸ばせますが、内部を何周もする間に光を失う可能性も増えます。短すぎる入力は複数の共振モードへ分かれ、滑らかな出力を得にくくなります。
    • 「完全に取り込める」という理想条件と、損失・周波数帯の選別を含む出力効率は別です。100倍・約70%という計算例は、入力波形や共振器長などの条件とセットで読む必要があります。

    色の違いと、時間幅の違い

    パルスの中心波長は光の色に相当します。一方、帯域幅は、そのパルスがどれだけ広い範囲の周波数成分を持つかを表します。一般に、短い時間へ集中したパルスは広い周波数成分を必要とします。中心波長を受け手に合わせても、その周辺に広がる成分が受け手の帯域からはみ出せば、効率よく結合できません。

    論文は、量子ドットの光源と希土類イオンを含む固体量子メモリーを、性質の異なる装置の例として挙げています。こうした異種装置をつなぐために、光子の中心周波数を移す処理と、時間幅を長くして帯域を合わせる処理を、一つの仕組みで行おうとしています。

    単一光子のパルスを長くすることは、光子を複製したり、光子数を100倍にしたりすることではありません。一個の光子を検出する時刻の確率分布を、より長い時間へ広げる操作です。また、波長変換ではポンプ光とエネルギーをやり取りするため、「同じ色の光をただ遅らせる」処理とも異なります。

    波長を変えることで、鏡の内側へ取り込む

    提案する装置は、自由空間の光共振器と、その内部に置く二次の非線形結晶を組み合わせます。非線形結晶は、入力光と強い古典的なポンプ光との相互作用によって、別の周波数の光へ変換する役割を持ちます。

    鏡は、入力光とポンプ光には透過しやすく、変換後の周波数には反射しやすい性質を持たせます。これにより、入り口の鏡が強く反射して光を入れにくいという問題を、周波数の違いを使って避けます。変換後の光は共振器の内部を周回し、出力用の鏡から少しずつ外へ出ます。その漏れ出しの時間が、出力パルスの長さを決めます。

    短い入力パルスを結晶で周波数変換し、変換後の光を共振器へ留め、出力鏡からゆっくり取り出す三段階の概念図
    論文の提案を基にQuantum Seaが作成した概念図。結晶や鏡の実配置・光路長を示すものではありません。

    ここで重要なのは、ポンプ光を一定の強さで当て続ければよいわけではないことです。すでに一周して戻ってきた光を入力側の周波数へ変換し直すと、せっかく取り込んだ光が逃げてしまいます。論文は、入ってくる場と共振器内から戻る場の干渉を利用し、入力側へ出ていく場が打ち消されるポンプ波形を求めています。

    入力パルスが共振器を一周する時間より十分短い極限では、まず強く変換し、光が戻ってくる前にポンプを切る形になります。入力が長く、一周前に入った光と重なる場合は、ポンプを滑らかに変える必要があります。提案では、その波形を反復計算によって求めます。

    伸長率を決める二つの時間

    共振器のフィネスは、共振がどれだけ鋭く、光がどれだけ長く内部に留まれるかを表す指標です。論文では、フィネスをF、一周にかかる時間をTrtとすると、出力の時間尺度をF×Trt÷(2π)としています。入力の時間幅をσinとすれば、伸長率Wは次の比です。

    伸長率 W = F÷(2π)×(一周する時間÷入力の時間幅)

    この式だけを見ると、共振器を長くして一周の時間を増やすか、入力を短くすれば、いくらでも大きな伸長率を得られそうに見えます。しかし、光共振器には一つだけでなく、一定の周波数間隔で並ぶ複数の縦モードがあります。その間隔は自由スペクトル領域(FSR)と呼ばれ、一周する時間が長いほど狭くなります。

    短すぎる入力パルスは帯域が広いため、変換後に複数のモードを励起します。時間で見ると、短い光の塊が周回し、出力鏡へ来るたびに漏れる、周期的な細かい山が現れる出力になります。滑らかで長いパルスとして使うには、単に共振器内へ入った総量ではなく、目的の周波数帯へどれだけ取り出せるかを見る必要があります。

    100倍・約70%という設計例の条件

    論文で使う「フィルター後の伸長効率」は、変換後の中心周波数の周りで、幅が一つのFSRに収まる出力の割合です。隣の共振モードへ出た成分を除くための指標であり、量子メモリーに最終的に保存できる確率そのものではありません。

    内部損失があると、共振器の中を何周もすることにも代償が生じます。鏡や結晶の境界、伝搬などによる一周ごとの損失が積み重なるためです。長く閉じ込めて大きく伸ばすほど、必要な出口へ届く前に光を失いやすくなります。論文は、共振器の長さと出力鏡の透過率を変え、指定した伸長率で効率が最大となる条件を調べています。

    条件・指標 論文中の計算例
    入力波形と時間幅 ガウス型、強度の標準偏差1ナノ秒
    内部の一周損失 1%
    伸長率 100倍
    目的の周波数帯への出力効率 約70%
    入力幅÷一周時間 約0.27
    フィネス 約170
    一周時間と有効光路長 約3.8ナノ秒、約1.1メートル
    arXiv:2611.04771v1のp.5にある設計例を整理。実測値ではありません。光路長は共振器を一周する有効な長さで、装置の直線的な外寸ではありません。

    ここで入力の「1ナノ秒」は、ガウス型パルスの強度分布の標準偏差です。半値全幅とは定義が違います。出力は共振器からの減衰で決まるため、入力のガウス型をそのまま横へ100倍に引き伸ばした波形と考えるのも適切ではありません。

    補足資料では、入力が指数関数的に減衰する場合も比較しています。その場合はガウス型より周波数の裾が広く、目的のモードへ集めるための条件も変わります。実際の光源を選ぶときには、中心波長と公称時間幅だけでなく、波形も確認する必要があります。

    実装で確かめたいこと

    本研究は、周波数変換と時間幅の調整を同じ共振器で行うための設計指針を与えています。一方、モデルでは入力光・変換後の光・ポンプ光が結晶内で同じ群速度を持つと仮定します。実装では、速度差による波形のずれ、変換の条件、ポンプの時間制御、内部損失を合わせて検討する必要があります。

    また、このモデルの出力効率だけから、ポンプ由来の雑音を含む単一光子としての品質や、接続先の量子メモリーへの保存忠実度までは分かりません。実験で確かめる段階では、長くなったパルスの形と周波数だけでなく、不要な光子の増加や量子状態の保持も評価の対象になります。

    異なる量子装置をつなぐときには、「波長が合うか」「帯域に収まるか」「どれだけ光を失うか」を別々に見る必要があります。今回の提案は、その三つの関係を、共振器の一周時間、フィネス、ポンプ波形という具体的な設計量に結び付けたものです。

    出典

  • Kerr-catのビット反転時間を約450秒へ延ばす、自律冷却の仕組み

    Kerr-catのビット反転時間を約450秒へ延ばす、自律冷却の仕組み

    量子ビットの誤りを、一方向だけでも起きにくくできれば、誤り訂正に必要な負担を減らせる可能性があります。その考え方を実装するキャット量子ビットでは、超伝導回路の振動を、互いに反対向きの二つの状態として使います。問題は、その二つの間を飛び移る誤りをどう抑えながら、量子状態の操作や読み出しを続けるかです。

    2026年11月3日、ワイツマン科学研究所のSergey Hazanov氏らは、Kerr-cat(カー・キャット)量子ビットのビット反転時間を約450秒まで延ばした実験のプレプリントを公開しました。状態を閉じ込める回路の相互作用を、余分な励起を外へ逃がす経路としても使います。ただし、450秒は量子情報のあらゆる成分を保てる時間ではありません。何を守れたのかを、位相反転や操作の測定と分けて読む必要があります。

    簡単にまとめると?

    • 二つの論理状態の間を飛び移りやすくする「余分な励起」を、読み出し用の回路へ移して散逸させる仕組みです。追加の冷却専用駆動や回路素子を使わずに実現しました。
    • 最長の448±57秒は、繰り返し読み出した記録の反転回数から推定したビット反転時間です。別種の誤りである位相反転は、はるかに短い時間で起こります。
    • 高速なZ操作と小さな読み出し起因の反転も調べていますが、測定条件は一つではありません。最長寿命、位相保持、操作性能を同じ動作点の成績としてまとめることはできません。

    壁を高くするだけでは、励起が残る

    ここでいうキャット量子ビットは、共振器の振動の振幅と位相で表される二つの状態に情報を持たせる方式です。Kerr-catでは、振動の強さによって応答が変わるカー非線形性と、二光子駆動を組み合わせます。その働きは、二つの谷と、それらを隔てる壁のある地形にたとえられます。二つの谷の底が論理状態に対応し、谷から谷への移動がビット反転です。

    平均光子数を増やすと二つの状態の隔たりが大きくなり、ビット反転は起こりにくくなると期待されます。しかし、ノイズで状態が谷の高い位置へ励起されると、もう一方の谷へ移りやすくなります。壁を用意することと、壁の近くまで上がった状態を下へ戻すことは別の仕事です。従来のKerr-catでは、この励起がビット反転時間をミリ秒程度に制限する要因になっていました。

    今回の焦点は、閉じ込めを強めるだけでなく、飛び移りを助ける励起を継続的に取り除くことです。なお、散逸を利用する別方式のキャット量子ビットには、すでに100秒を超える報告があります。著者らが述べる「従来より5桁以上」という比較は、過去のKerr-catの実証に対するものです。

    読み出しの回路を、励起の出口にもする

    研究チームは、SNAILと呼ばれるジョセフソン接合を使った非線形回路を用いました。この回路には、量子ビット側の二つの光子と、読み出し共振器側の一つの光子を交換する相互作用があります。従来から閉じ込めのための二光子駆動を生むこの相互作用を、冷却にも使います。

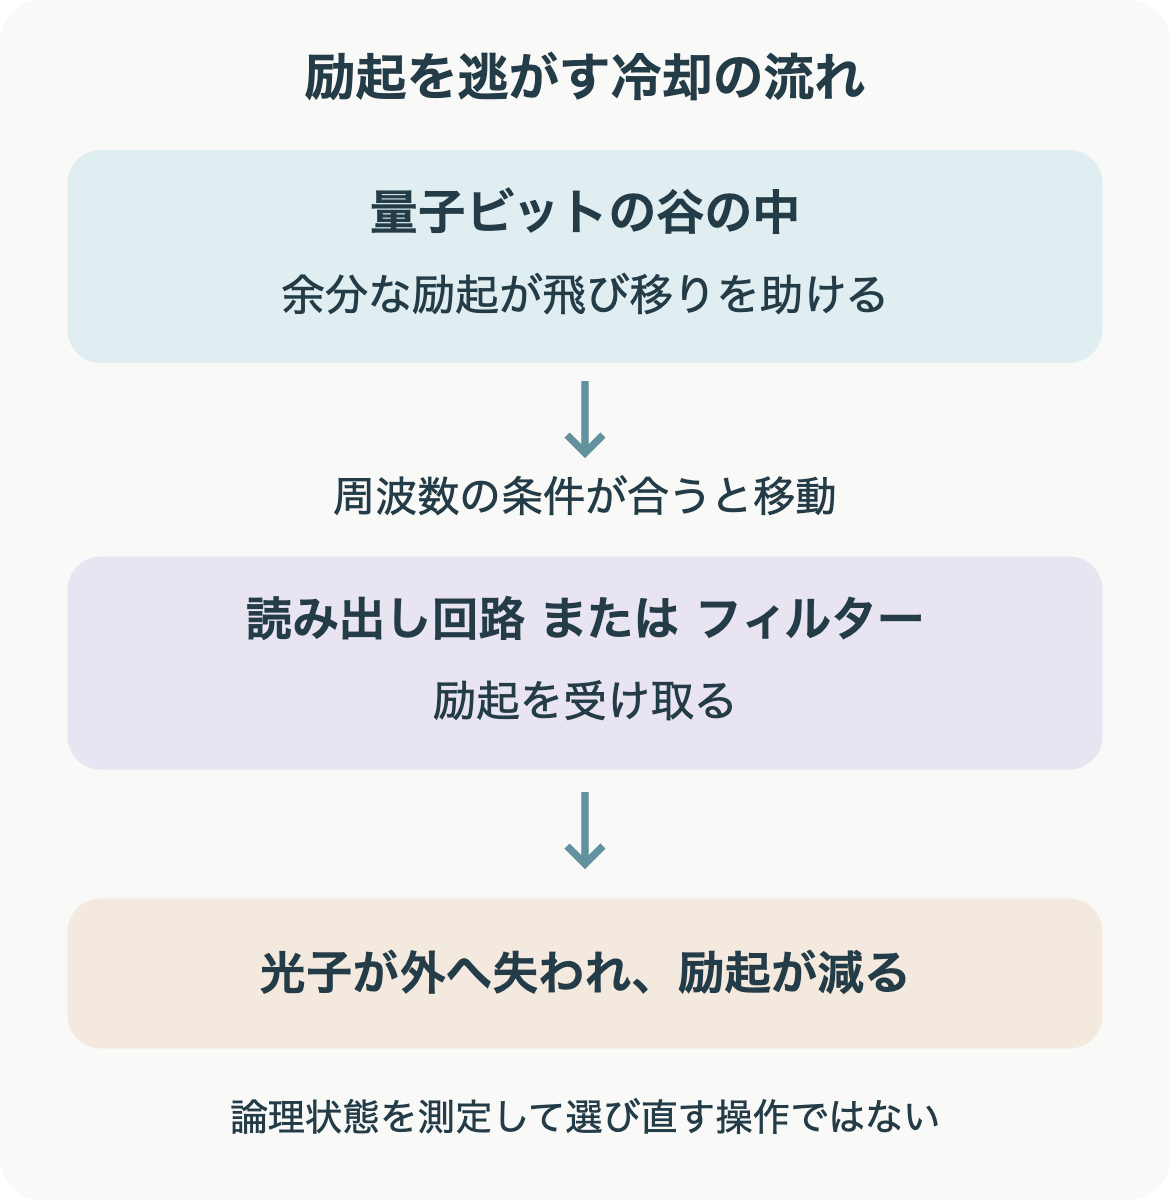
    駆動の条件を調整し、谷の中の励起のエネルギー間隔と、駆動周波数から見た読み出し回路の周波数差が合うと、励起が読み出し側へ移りやすくなります。読み出し側では光子が外へ失われるため、励起が量子ビットへ戻る前に系外へ逃げます。ここでの「冷却」は、この余分な励起の占有を減らすという意味です。装置全体の温度を新たな冷凍機で下げたわけではありません。

    量子ビット内の余分な励起が、共鳴した読み出し回路またはフィルターへ移り、光子の散逸として外へ抜ける流れ
    論文の機構説明を基にQuantum Seaが作成した概念図。原論文の図や測定データを転載・なぞり書きしたものではなく、装置の実配置や寸法を表しません。

    読み出し線にあるPurcell(パーセル)フィルターも、同様の励起の出口になります。これは共振器と外部回路の結合を周波数に応じて調整する部品です。今回の最長のビット反転時間は、このフィルターとの共鳴を使った条件で得られました。フィルターが冷却を受け持ち、別の読み出し共振器が測定を受け持てることも利点です。

    量子情報を守るには、励起を逃がす途中で「どちらの谷にいたか」を外へ漏らしすぎないことが大切です。論文の近似的な記述では、この冷却の相互作用は谷の中の励起に働き、論理状態の側には恒等作用、つまり状態を変えない作用として現れます。分光で見えた共鳴の構造と、励起状態からの緩和が速くなる測定が、この機構を支えています。

    「自律的」とは、励起を測ってから一回ずつ修正命令を出すのではなく、設定した駆動と回路の散逸が励起を逃がす、ということです。既存の駆動や低温環境は必要です。また、読み出し回路に熱的な光子が多ければ逆向きの加熱も起こります。結合を強めるだけで際限なく冷却できるわけではありません。

    約450秒は、どのように求めた値か

    論文では、同じ磁束の設定でも、駆動条件を変えた三つの動作点を比較しています。平均光子数22.4の読み出し共振器との共鳴では約0.52秒、光子数27.3の二つの共鳴の間では約15.4秒、光子数33.8のフィルターとの共鳴では、100秒の測定窓内に減衰を確認できませんでした。

    最後の測定だけから言えるのは「100秒を超える」という下限です。448±57秒という推定値は、別途、繰り返し読み出した長時間の記録を解析して得ています。読み出し間隔が10ミリ秒を超える、測定による反転の影響が小さい記録では、合計15時間で62回の反転を数えました。さらに読み出し間隔を変えた記録も合わせ、待機中の反転と測定が引き起こす反転を分けています。

    このビット反転時間は、二つの状態の相関が減衰する時間定数です。対称な二状態の反転モデルでは、反転の発生率はその時間の2倍の逆数になります。「450秒ごとに必ず一度反転する」という意味でも、450秒間まったく誤りが起きないという保証でもありません。

    磁束の設定も変え、各設定で冷却の共鳴へ合わせると、光子数の増加とともにビット反転時間が指数関数的に伸びる傾向が見えました。フィットでは一光子の増加当たり約1.82倍です。ただし、磁束を変えると非線形性や通常の光子寿命なども変化します。光子数だけを動かし、他の全条件を固定した実験として解釈することはできません。

    ビット反転が遅くても、位相反転は残る

    もう一つの誤りは、二つの状態を重ね合わせたときの相対的な位相が変わる位相反転です。谷から谷へ移らなくても、量子情報はこの変化で損なわれます。キャット量子ビットでは、光子数を増やしてビット反転を抑える一方で、単一光子の損失による位相反転の頻度は増えます。

    研究では、両方の時間を測定できた最大の平均光子数24.2で、ビット反転時間が3.55±0.23秒、位相反転時間が113±24ナノ秒でした。ナノ秒は10億分の1秒です。両者の大きな差が、誤りの偏りを使う符号にとっての材料になります。ただし、速い方の誤りを別の仕組みで訂正する必要は残ります。

    最長448秒を得た光子数33.8では、重ね合わせを準備する過程で測定のコントラストが足りなくなり、位相反転時間を信頼できる精度で測れていません。したがって、448秒と113ナノ秒を同じ動作点の値として割り算したり、「量子状態を7分以上保持した」と読み替えたりすることはできません。

    寿命と操作を、同じ条件で確かめる

    研究チームは、平均光子数22.4の別の動作点で、位相を操作するZゲートも調べました。π回転に必要な時間は8ナノ秒です。この駆動を連続して加えた場合のビット反転時間は0.65±0.04秒で、駆動しない場合の0.64±0.03秒と整合しました。速い操作を加えても、調べた条件ではビット反転の保護を大きく崩さなかった結果です。

    また、光子数33.8のフィルター共鳴で行った4マイクロ秒の読み出しについて、測定一回がビット反転を起こす確率を(5±1)×10−7と見積もっています。これは測定による状態への影響を表す量で、読み出した値を誤って判定する確率や、量子ゲート全体の誤り率とは異なります。

    今回の実験は、余分な励起の出口を回路の中へ組み込み、Kerr-catのビット反転保護を大きく伸ばす道筋を示しました。今後の比較では、最長のビット反転時間だけでなく、同じ動作点での位相反転、操作の誤り、読み出しの影響、複数の量子ビットをつないだときの振る舞いを見ることが大切になります。プレプリントのデータとコードは、公開リポジトリではなく、著者への合理的な依頼に応じて提供するとされています。

    研究の資金にはQuamCore社による支援が含まれ、共著者のSerge Rosenblum氏は同社の株主であると開示しています。

    研究を支援したQuamCoreは、超伝導量子コンピューターの大規模化に向けて、配線や冷却を含む装置の設計に取り組んでいます。同社の事業と開発段階は、CyclewaveのQuamCore企業解説で紹介しています。

    出典

  • 横磁場トーリック符号、相転移の手前でも量子情報を取り戻すには

    横磁場トーリック符号、相転移の手前でも量子情報を取り戻すには

    量子情報を守る仕組みは、量子状態そのものが大きく揺らぎ始めても働くのでしょうか。誤り訂正では、壊れた場所の手掛かりを測り、その結果から修正方法を選びます。ところが、もともとの量子状態にも揺らぎがあると、測定で見えた変化が外から加わった誤りなのか、正常な状態に含まれる揺らぎなのかを見分けにくくなります。

    2026年11月3日(UTC、日本時間では4日)、カリフォルニア工科大学のZack Weinstein氏とプリンストン大学のSamuel J. Garratt氏は、横磁場トーリック符号という理論模型で、この問題に対する復号手順を示したプレプリントを公開しました。量子情報を保つ相が失われる境界のすぐ手前でも、従来の測定を使って情報を取り戻せることを、理論と数値計算から調べた研究です。実機の誤り訂正試験ではありません。

    簡単にまとめると?

    • 符号自体の量子的な揺らぎと外部ノイズが重なっても、測定結果に合う複数の経路を比較すれば、論理情報を保つ修正を選べる可能性があります。
    • 近い条件の数値模型では、相転移の手前でもビット反転を訂正できるしきい値がゼロになりませんでした。位相反転については、横磁場に依存しないしきい値を理論的に導いています。
    • 測定と修正は理想的と仮定され、計算の効率も実測された数値計算上の性質です。実機で許容できる誤り率や、あらゆる復号法に対する最適性を保証する結果ではありません。

    同じ測定結果に、二つの原因が重なる

    トーリック符号は、格子の辺に置いた多数の量子ビットへ情報を分散して保存する誤り訂正符号です。この論文では、格子の左右と上下がつながる周期境界条件を使い、全体で二つの論理量子ビットを符号化します。物理的な装置をドーナツ形に作る、という意味ではありません。

    誤りを探すために測るのは、複数の量子ビットの関係を調べるスタビライザーです。測定結果をまとめた「シンドローム」は、論理情報そのものを読む代わりに、格子上のどこに不整合が現れたかを知らせます。隣り合う量子ビットに沿ってビット反転が起きると、その経路の端に不整合が現れます。

    今回の横磁場は、符号を定めるエネルギーの模型に、各量子ビットを反転させる作用を加えます。その強さを上げると、基底状態にも不整合の量子的な揺らぎが増えていきます。外部からランダムなビット反転が加わると、測定には両方の影響が一緒に現れるのです。

    ここで、見えた二つの端点を最短経路で結ぶだけでは、常に正しい修正になるとは限りません。同じ端点に至る経路でも、格子全体を一周するかどうかで、保存した論理情報への作用が変わるためです。論文は、端点の位置だけでなく、揺らぎと外部ノイズを合わせて、どの種類の経路が最も起こりやすいかを推定します。

    量子の問題を、重み付きの経路の比較へ移す

    この推定を可能にする鍵が、模型の「stoquasticity」という性質です。ここでは、適切な基底でハミルトニアンの非対角成分が実数かつ非正になる性質を指します。その結果、解析に用いる虚時間発展の行列要素を非負の重みで表せます。正負の寄与が複雑に打ち消し合う問題を避け、古典的な確率模型として扱える点が効いています。

    著者らは、量子状態の揺らぎを、空間の二方向に「虚時間」という解析上の方向を加えた経路で表しました。これは実際の処理時間を測った軸ではありません。測定されたシンドロームに合う経路と外部ノイズの組合せを、モンテカルロ法で繰り返しサンプリングします。

    たとえば、測定結果に合う経路が何通りもあっても、ほとんどが同じ論理状態に対応するなら、その状態へ戻す修正を選べます。個々の誤りが通った道を一意に再現する必要はなく、論理情報への作用が同じ経路の集まりを選ぶことが重要です。論文ではこれをホモロジー類に分け、四つの類の重みを比較します。

    この方法は、先に所定のスタビライザーを測るという条件の下で、復元した状態の忠実度を最大にする復号法です。測定の選び方自体を変えた方法まで含めて最善だという証明とは区別されます。

    相転移の近くでも、しきい値は有限だった

    横磁場が臨界値を越えると、量子情報を保つトポロジカルな相が失われます。研究の中心は、その境界へ近づくほど、訂正できるノイズの強さもゼロへ向かってしまうのか、という問いでした。

    数値計算では、量子模型をそのまま厳密に再現する連続虚時間の極限ではなく、空間と虚時間を等方的に扱う格子ゲージ模型を使っています。以下のλは、その古典模型の温度に対応するパラメーターです。横磁場hそのものでも、実機の温度でもありません。著者らは相転移付近の普遍的な性質は共通すると期待していますが、しきい値の具体的な数字を、そのまま元の量子模型や装置へ移すことはできません。

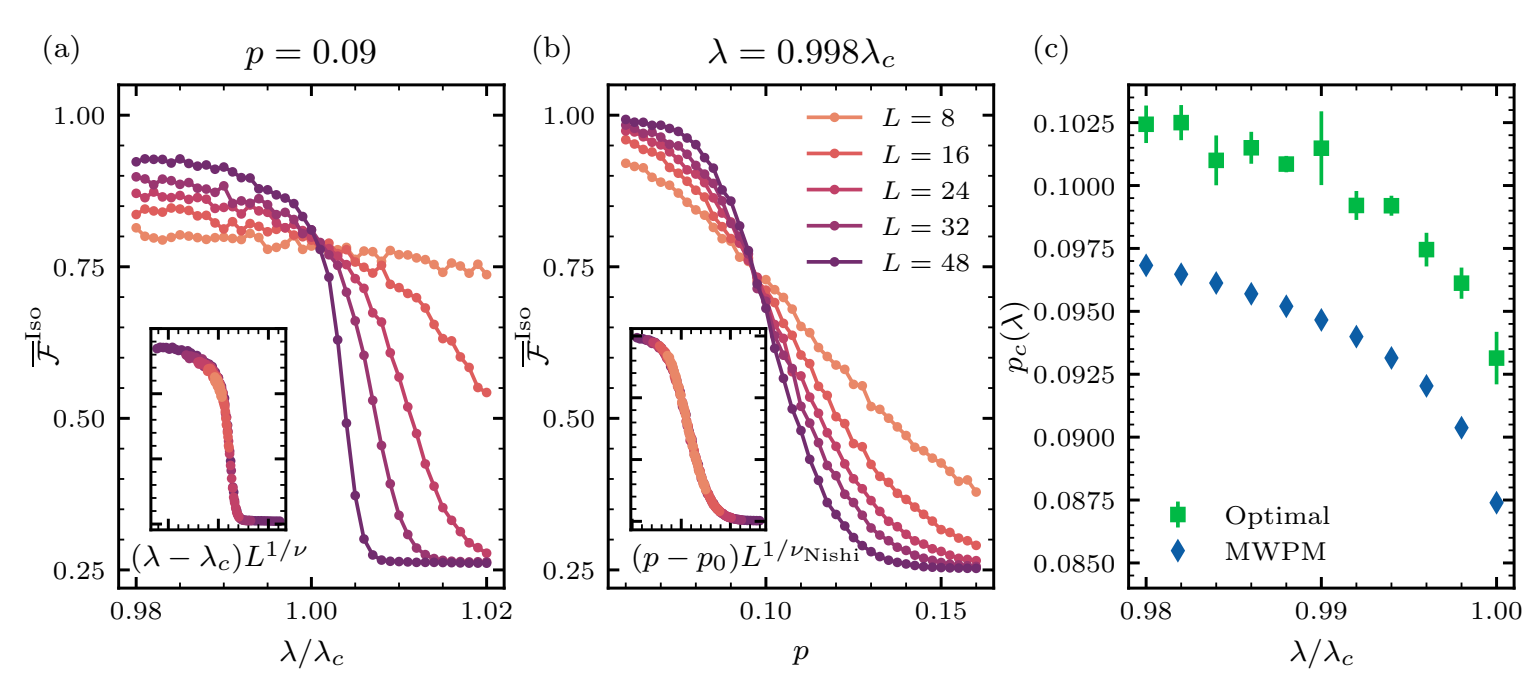
    等方的な数値模型での復号忠実度としきい値。右図では最適な測定後復号とMWPMの両方で、臨界点に近づいてもしきい値が有限に保たれる
    原論文の図10。左はノイズ確率を固定した比較、中央は臨界点の手前でノイズ確率を変えた比較、右は二つの復号法のしきい値です。Zack Weinstein・Samuel J. Garratt, arXiv:2611.05375v1, 図10(p.20)、CC BY 4.0。図領域のみを切り出し、図の内容は変更していません。

    臨界値の0.998倍にあたるλで計算すると、測定後の最適復号のビット反転しきい値は約9.61%でした。比較したのは、各辺で独立にビット反転が起きる模型で、格子の一辺Lを8、16、24、32、48へ変えたときの復号忠実度です。しきい値より低いノイズで、サイズを増やすと情報の復元が改善する傾向を調べています。

    復号法 λ=0.998λcでのしきい値 選び方の違い
    最適な測定後復号 約9.61% 模型に基づき、測定結果に合う経路の類の重みを比較する
    最小重み完全マッチング(MWPM) 約9.04% 測定された不整合を、重みの小さい経路で対にする
    同じ数値模型・同じλでの比較。原論文の図10と付録I.3の図16に基づく整理で、実機のゲート誤り率の比較ではありません。

    より単純なMWPMでも、しきい値は有限に残りました。一方、模型を使って経路の重みを評価する方法には、訂正できる範囲を少し広げる余地があります。「相転移へ近づくと、どんな小さなノイズでもすぐ情報が失われる」という見方を、この計算は支持していません。

    位相反転では、揺らぎとの関わり方が違う

    ビット反転が0と1を入れ替える誤りであるのに対し、位相反転は重ね合わせの相対的な符号を変える誤りです。今回の横磁場が揺らすのは、ビット反転と関わるm型の励起です。位相反転で生まれるe型の励起は、元の基底状態にはありません。

    そのため、まずm型の不整合を測って修正すると、位相反転の訂正を通常のトーリック符号の問題へ戻せます。著者らは、ビット反転と位相反転が独立という仮定の下で、位相反転に対する最適な測定後復号のしきい値が、トポロジカルな相の内部では横磁場に依存せず、通常の符号の値である約10.9%に保たれることを導いています。

    この結果も、あらゆるノイズが10.9%まで許されるという意味ではありません。ビット反転側には別のしきい値があり、相関した誤りや測定装置の誤りを含む場合は、同じ結論をそのまま使えません。

    「情報が残る」と「すぐに使える」を分けて考える

    この研究の前進は、情報を回復できるはずだという存在の議論に加え、どの測定結果からどの修正を選ぶかを、実際に計算できる手順へつないだことです。一方、測定、修正、元の符号空間への再符号化は理想的に行えると仮定しています。

    また、計算上の「効率的」は、今回のモンテカルロ計算で観察された性質です。一般に多項式時間で終わることを証明したわけではありません。臨界点に近づくと相関長が伸び、復号のために計算する虚時間方向の厚みも増えるため、しきい値が残ることと、計算負担が軽いことは別の問題です。

    理論の議論は、格子サイズを相関長より十分大きく取れる領域を基本とし、全体を一周する経路が指数的に抑えられるという物理的仮定にも依存します。有限サイズの数値結果にはずれがあり、測定方式そのものの最適性にも未証明の部分が残っています。

    新しい量子メモリーや非スタビライザー符号を比較するときには、守れる情報量やしきい値だけでなく、測定できる量、復号に必要な模型の知識、計算時間、測定中に加わるノイズまで見る必要があります。今回の結果は、そのうち「揺らいだ符号から情報を読み戻す方法」を具体化した研究として位置づけられます。

    参考資料

    1. Zack Weinstein, Samuel J. Garratt, Quantum Error Correction in Nearly Critical Toric Codes, arXiv:2611.05375v1(2026年11月3日18:59 UTC投稿、日本時間11月4日)。論文PDF。模型と測定手順は§II–IV、ノイズと数値結果は§V・図10、限界は§VII、MWPMとの比較は付録I.3。査読前の研究です。