投稿者: SB-admin

  • SCM_RIGHTS、ファイル名を渡さずに開いたファイルを共有する仕組み

    SCM_RIGHTS、ファイル名を渡さずに開いたファイルを共有する仕組み

    別のプロセスにファイルを処理してもらうとき、ファイル名を伝えて開いてもらう方法があります。ところが、渡したいものが「いま開いている、このファイル」である場合には、別の方法もあります。UNIXドメインソケットのSCM_RIGHTSは、開いたファイルを使うための参照を、同じコンピューター上の別プロセスへ渡す仕組みです。

    受け取った側には、そのプロセス用のファイル記述子ができます。ただし、ファイルを独立に開き直した状態にはなりません。たとえば通常の読み取りでは、一方が読んだ分だけ、もう一方の読み始める位置も進みます。この違いを知っておくと、処理を引き継ぐ設計と、各処理が独立に読みたい設計を区別できます。

    簡単にまとめると?

    • SCM_RIGHTSで渡すのは、開いたファイルへの参照です。受信側のFD番号は、送信側と同じになるとは限りません。
    • 同じopen file descriptionを参照するため、通常の読み取り位置などを共有します。同じパスを別途openする場合とは異なります。
    • 送信側が自分のFDを閉じても、受信側のFDまで閉じられるわけではありません。受け渡し後の読み方と、誰が閉じるかを決めて使います。

    FDの番号は、そのプロセスの中で意味を持つ

    ファイル記述子、略してFDは、開いたファイルなどを操作するときに渡す整数です。たとえばFD 4という番号は、プロセスが持つ記述子の表の一つの項目を指します。他のプロセスに数字の「4」を普通のデータとして送っただけでは、相手が同じファイルを読めるようにはなりません。

    Linuxの説明で、ここからもう一段たどった先にあるのがopen file descriptionです。これは開いている状態を表すカーネル内の記録で、現在のファイル位置や、読み書きの動作に関わるフラグを持ちます。FDはこの記録への参照です。同じファイルを別々にopenすると、それぞれ別の記録が作られます。

    SCM_RIGHTSを使うと、受信側の記述子の表にも、同じ記録を参照する項目ができます。Linuxのunix(7)は、これを別プロセスの記述子の表へdupするのと同じ意味だと説明しています。新しい番号ができても、その先にある「開いた状態」は共有されます。ファイルの内容をまるごと送る操作でもありません。

    ABの次に、別プロセスがCDを読む

    この共有を確かめるため、内容がABCDEFGHの一時ファイルを用意し、二つのプロセスで順番に2バイトずつ読む実験を行いました。実行環境はmacOS 26.6.2、Python 3.12.14です。以下はこの環境での観察であり、Linux上で測定した結果ではありません。

    まず受信プロセスを起動し、通信に使うソケットだけを引き継がせます。対象ファイルはその後で送信側が開くため、受信側が最初から対象のFDを持っていた、という実験にはしていません。受信側では番号の違いを見やすくするため、あらかじめ別のFDを8個開いておきました。
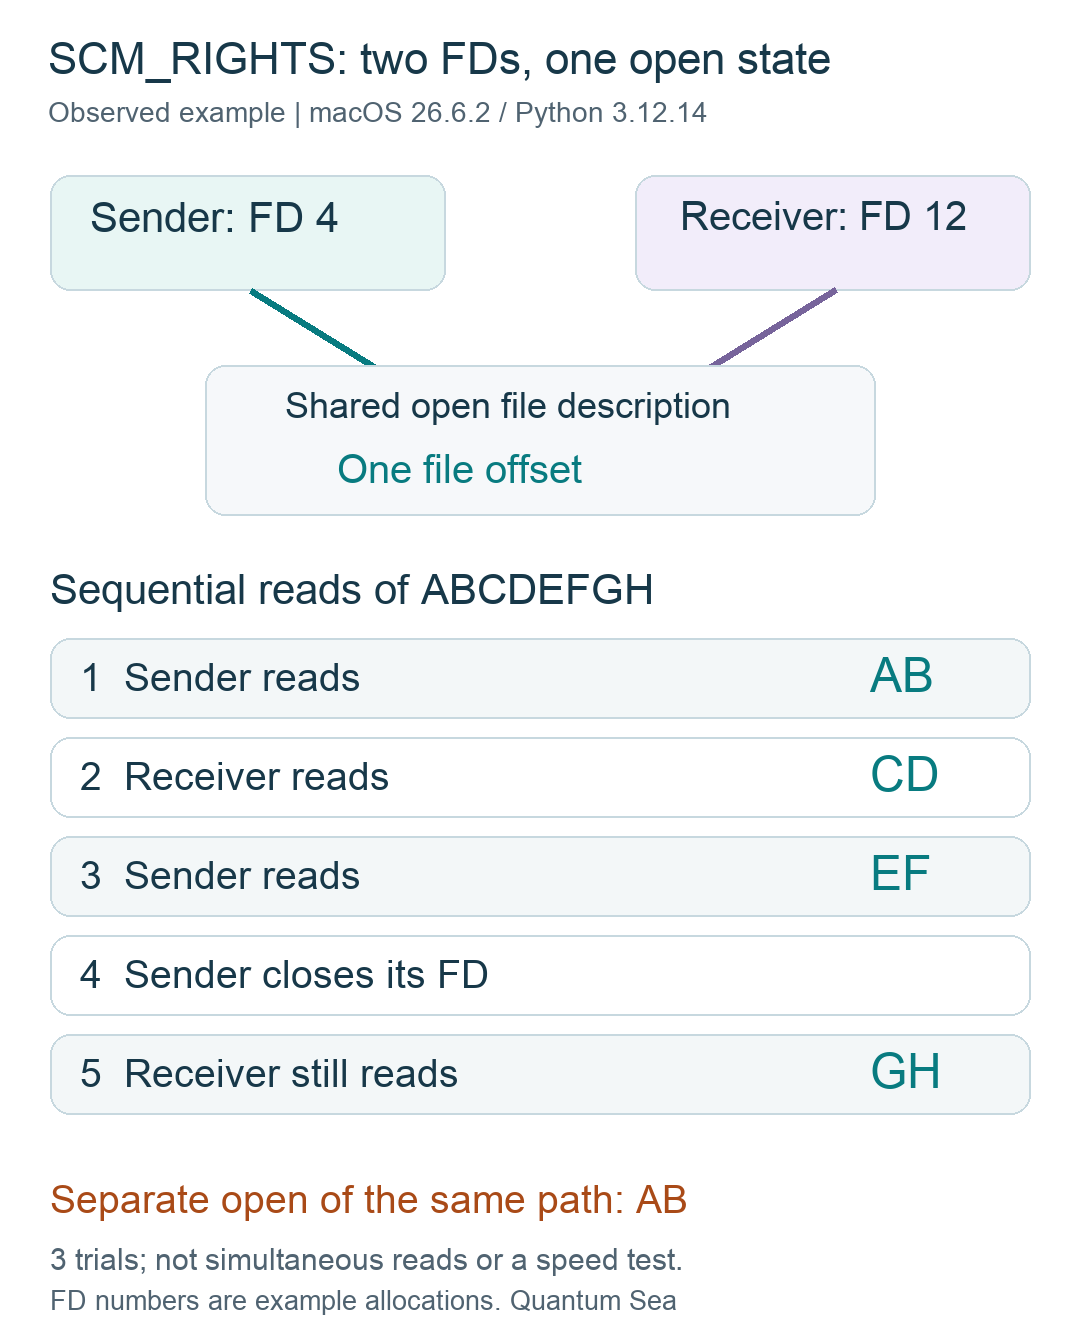
    送信側のFD 4と受信側のFD 12が同じ読み取り位置を共有する模式図。送信側がAB、受信側がCD、送信側がEFを読み、送信側のFDを閉じた後も受信側はGHを読めた。別途openしたFDはABから読んだ。
    独自実験の読み取り順序。各操作の完了を確認してから次へ進めた。FD番号はこの実行で割り当てられた値で、固定の仕様ではない。

    送信側はFD 4でABを読んでから、SCM_RIGHTSで参照を渡しました。受信側にできたFDは12で、そこから読めたのはCDです。続いて送信側の現在位置を調べると、先頭から4バイトの位置になっていました。送信側が次に読むとEFが返ります。受信側の読み取りが、送信側にも見える位置を進めています。

    その途中で同じパスを別途openしたFDから読むと、返ったのはABでした。このFDには独立した読み取り位置があるためです。さらに送信側の元のFDを閉じた後、受信側は自分のFDから残りのGHを読めました。三つの独立した試行で、この順序を確認しています。

    これは受け渡しの意味を見る小さな実験です。速度を測ったものではなく、二つのプロセスを同時に走らせて読み取り順を競わせてもいません。実際に並行して読めば、どちらがどの部分を受け持つかは、アプリケーション側の手順にも左右されます。

    通常のデータとは別の欄で渡す

    送受信にはsendmsgとrecvmsgを使い、付随データ、英語ではancillary dataと呼ばれる欄へFDを載せます。Pythonでは、その欄の種類をSOL_SOCKETとSCM_RIGHTSで指定します。受信側は通常のデータだけでなく、この付随データから自分に割り当てられたFDを取り出します。

    ここで、通常データ用のバッファだけを大きくしても十分ではありません。付随データには別の受信領域が必要です。PythonのCMSG_SPACEは、その領域に必要な余白も含めたサイズを計算します。ただし、サイズを指定しただけで受信するFDの個数まで厳密に制限できるとは限らないため、受信後にも種類と個数を確かめます。

    Linuxでは付随データが収まりきらなかった場合にMSG_CTRUNCが示されます。予定どおり受け取れたものとして処理を進めず、切り詰めの有無やエラーを確認し、不要なFDを閉じる手順が必要です。また、Linuxのストリーム型UNIXドメインソケットでFDを渡す場合、少なくとも1バイトの通常データも必要です。今回の実験では目印として1バイトを添えました。

    引き継ぎたい状態を先に決める

    たとえば、受付役のプロセスが開いたファイルを作業役へ渡し、そこから続きを読ませたいなら、読み取り位置を共有する性質が役立ちます。一方で、複数の作業役がそれぞれ先頭から全体を読みたい場合、SCM_RIGHTSで受け取ったFDから単純にreadするだけでは、その意図になりません。同じファイルを使うことと、独立した位置で読むことは別の条件です。

    また、送信側がFDを閉じるのは、自分が持つ参照を手放す操作です。すでに渡した受信側の参照を取り消す操作にはなりません。渡す相手と対象を確かめたうえで、受信側がいつ閉じるか、送信側は受け渡し成功をどう確認するかまで、処理の約束に含めます。

    SCM_RIGHTSの要点は、ファイル名から開き直す手間だけではありません。すでに開かれた状態を、別のプロセスでも使えるようにするところにあります。番号、開いた状態、ファイル本体を分けて考えると、何が新しくできて、何が共有されたままなのかが見えてきます。

    出典

    • Linux man-pages:unix(7) — 6.19、2026年2月8日。SCM_RIGHTSと付随データ、Linuxでの受信条件。
    • Linux man-pages:open(2)、dup(2) — 6.19、2026年2月8日。FDとopen file descriptionの関係。
    • Python 3.12:socket — 閲覧時の文書版は3.12.15。sendmsg、recvmsg、CMSG_SPACE。利用可否と細部はOSに依存する。
    • Quantum Sea独自実験 — 2026年10月25日、macOS 26.6.2 / Python 3.12.14、通常ファイル8バイト、独立プロセス間のSCM_RIGHTS受け渡しを3試行。
  • ルンゲ現象、補間する点を増やしても端の誤差が大きくなる理由

    ルンゲ現象、補間する点を増やしても端の誤差が大きくなる理由

    測定した点をすべて通る滑らかな曲線を描きたい。そのために点を増やし、より高い次数の多項式を使えば、点と点の間も正確になるように思えます。ところが、等間隔に並べた点を一つの多項式で結ぶと、点ではぴったり合っているのに、区間の端に近い場所で大きく外れることがあります。

    ルンゲ現象は、多項式補間で点数を増やしたときに、こうした振れが悪化し得ることを示す例です。点を増やす効果は、その数だけでは決まりません。ここでは同じ関数を、等間隔の点と、両端に点を集めた配置で計算し、何が違うのかを見ていきます。

    簡単にまとめると?

    • n+1個の異なる点を通る、次数n以下の多項式は一つに定まります。ただし、点で一致することと、その間の誤差が小さいことは別です。
    • 今回の滑らかな関数では、等間隔の点を11個から21個へ増やすと、評価した場所での最大誤差は約1.92から約59.8へ増えました。
    • 両端を密にしたChebyshev–Lobatto点では、同じ比較で誤差が約0.132から約0.0177へ減ります。点を選べない場合は、区分的な低次補間なども候補になります。

    点を通るという約束は、点の間まで及ばない

    補間は、与えられた位置で与えられた値に一致する関数を作る操作です。例えば11個の異なる位置で値が分かっていれば、そのすべてを通る10次以下の多項式を一意に決められます。21個なら20次以下です。多項式とは、定数、x、x²などを係数付きで足し合わせた式です。[1][2]

    次数を上げると、曲線は多くの点を通れるようになります。その一方で、区間全体を一つの式で結ぶため、ある点に合わせるための調整が遠くの形にも関わります。補間点ではずれがゼロでも、点と点の間で振れる余地が残ります。

    このことは、補間多項式を各点の値の重み付き和として見ると分かりやすくなります。重みは場所xによって変わり、特定の補間点では、その点の重みだけが1、ほかは0になります。点の間では重みが負になることも、絶対値が1を超えることもあります。単純に隣の二点を混ぜているわけではありません。等間隔の高次補間では、特に端の近くで大きな重みが現れ、曲線の振れや入力誤差の増幅につながります。[1]

    滑らかな山を、11点と21点で結ぶ

    比較するのは、区間−1≦x≦1の関数f(x)=1/(1+25x²)です。中央x=0で1になり、両端では1/26になる、滑らかな山の形をしています。測定ノイズを加えず、この式から得た値を補間点に使います。

    等間隔の場合、11点は0.2刻み、21点は0.1刻みです。それぞれを一つの10次以下、20次以下の多項式で結びました。作った曲線と元の関数の差は、区間内の2,001か所を0.001刻みで評価しています。ここでいう最大誤差はこの評価点で見つかった最大値であり、連続区間全体の厳密な最大値ではありません。

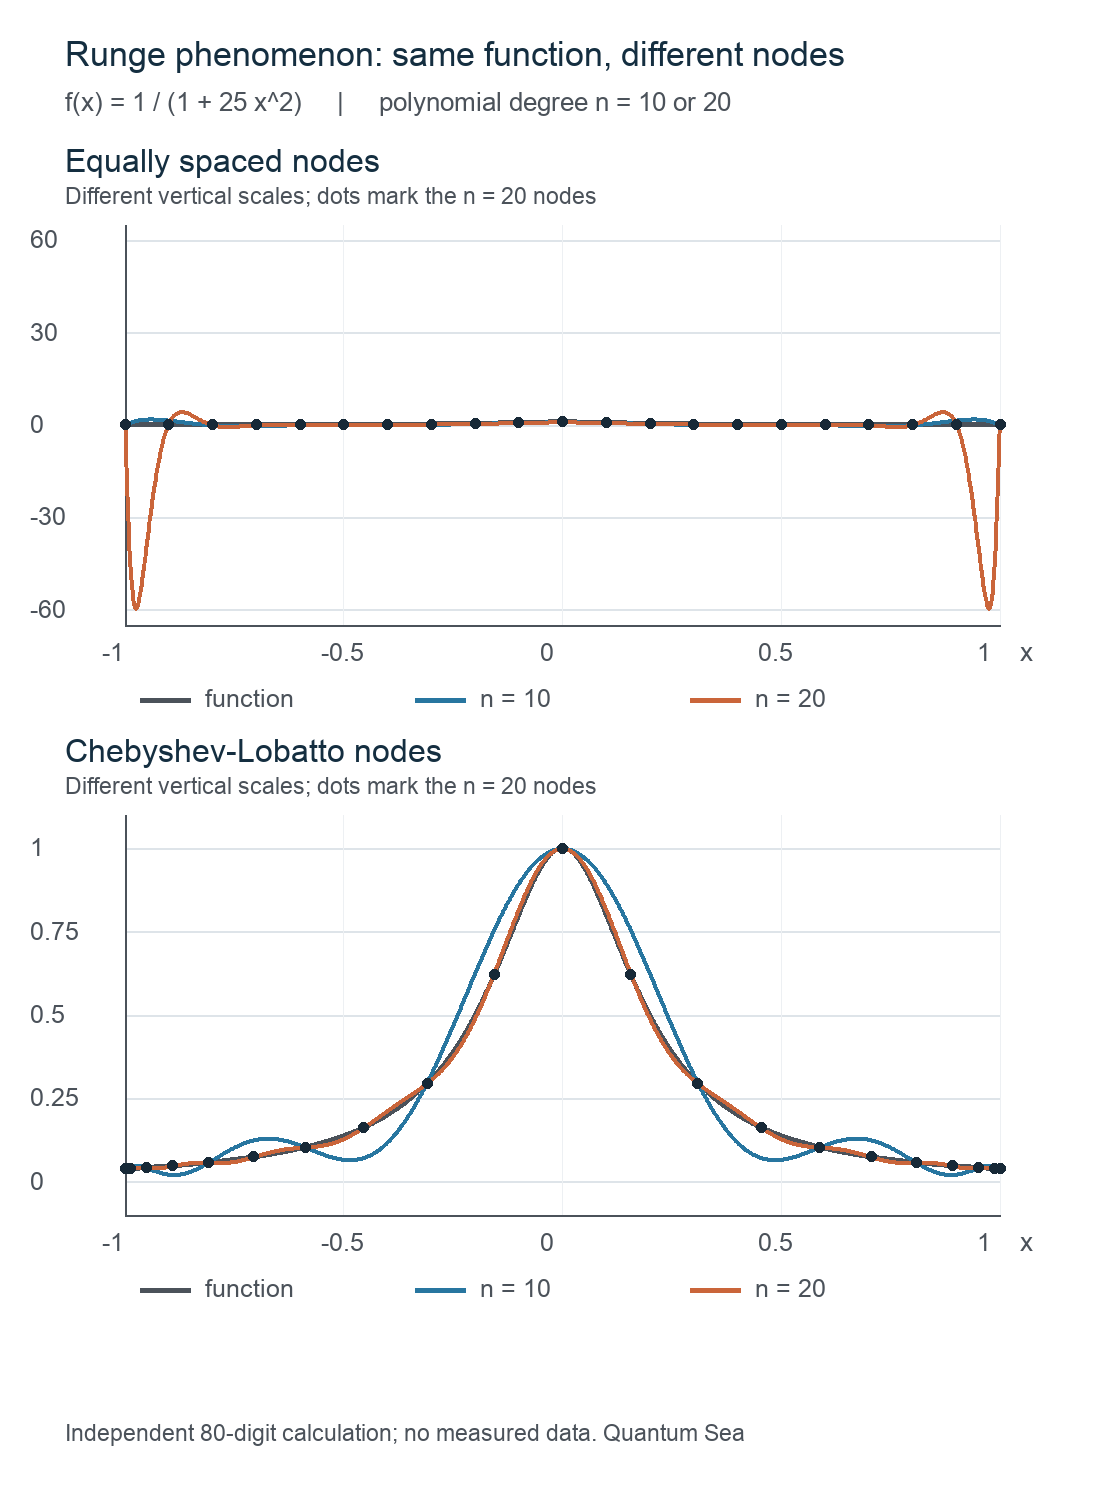
    11点の最大絶対誤差は約1.92でした。21点へ増やすと約59.8になり、評価点の一つx=−0.975付近で大きく外れます。元の関数が0から1の間に収まるのに、補間曲線は端の近くで大きく負の側へ振れています。端点そのものも補間点なので、x=−1とx=1では正しい値に戻ります。問題は、端点とその隣の点の間にも現れるのです。

    同じ関数を等間隔点とChebyshev–Lobatto点で補間した独自計算。上段では20次の曲線が端の近くで約マイナス60まで振れる。下段は両端に点を集めた配置で、元の山の形に近づく。上下の縦軸の範囲は異なる。
    独自計算による比較。灰色が元の関数、青が10次以下、橙が20次以下の補間多項式、黒点が21個の補間点です。上段は等間隔、下段はChebyshev–Lobatto点。上下で縦軸の範囲が異なります。Decimalの80桁計算を用い、60桁計算と別形式の評価でも照合しました。実測データではありません。

    同じ点数でも、両端を密にすると変わる

    次に点の位置だけを変えます。使うのはChebyshev–Lobatto点で、Chebyshevの第2種の点とも呼ばれます。区間[−1,1]では、k=0,…,nに対して次のように置きます。[1][2]

    xk=−cos(kπ/n)

    半円上に等間隔に並べた点を、横軸へ垂直に落とした配置と考えると、両端で間隔が狭くなる理由が見えます。中央の間隔は広く、端へ行くほど点が集まります。区間の両端も含まれています。

    この配置で同じ関数を補間すると、11点の最大絶対誤差は約0.132、21点では約0.0177でした。等間隔の21点より、Chebyshev–Lobattoの11点のほうが、この例では小さな誤差になります。点の数だけで精度を比較できないことが、同じ関数・同じ評価位置で表れています。

    両端を密にする配置は、区間の端で大きくなりやすい補間の不安定さを抑える助けになります。ただし、どんな関数でも有限個の点で正確になるという意味ではありません。急な変化や滑らかでない部分があれば、それに応じた点数や別の近似方法が必要です。

    計算の桁数を増やしても、補間の形は変わらない

    大きな振れを見ると、計算途中の丸めが原因に思えるかもしれません。今回の計算では、重心形式と呼ばれる補間の評価式を使い、60桁と80桁で結果を比べました。2,001か所の比較差は3×10−55未満で、20次の等間隔補間の大きな振れは残りました。さらに、Newtonの差分商から組み立てる別形式でも評価点を抜き出して照合しています。

    これは、この例で起きている振れが、単に計算の桁数不足ではないことを示します。すべての点を通る一つの多項式として決まった形が、点の間で元の関数から離れています。計算方法を安定させることと、近似に適した点や関数の形を選ぶことは、両方必要です。[1]

    点を選べる場合と、測定済みの場合

    関数を好きな位置で計算できるなら、端を密にした点配置を初めから選べます。ところが、すでに等間隔で採った測定値しかない場合は、点の横座標だけをChebyshev点に付け替えてはいけません。その場所で測った値ではなくなるからです。

    その場合は、隣接する少数の点を区間ごとに結ぶ方法や、スプラインのような区分的な低次多項式を検討できます。全点を一つの高次式へ押し込む以外にも、補間の組み立て方があります。Chebfunの公式例でも、等間隔データに対し単純な多項式補間とは異なる近似を使い、端での振れを比較しています。[3]

    実データを扱うときは、曲線が既知の点を通るかだけでなく、補間に使わなかった点や端に近い領域でも誤差を調べることが大切です。ノイズがあるなら、全点への完全一致より、平滑化や近似の誤差を許すほうが目的に合う場合もあります。ルンゲ現象から得られる判断材料は、点を増やす前に、点の置き方と点の間を結ぶ方法を一緒に考えることです。

    出典

    1. Tobin A. Driscoll・Richard J. Braun、Fundamentals of Numerical Computation, 9.3 Stability of polynomial interpolation。補間の条件、等間隔点の不安定性、Chebyshev点。取得時点のPython版。
    2. Lloyd N. Trefethen、Chebfun Guide, Chapter 4: Chebfun and Approximation Theory、4.1・4.3。第2種Chebyshev点の定義と多項式補間。表示上の最終改訂は2019年5月。
    3. Nick Trefethen、Chebfuns from equispaced data、2015年4月。等間隔データに対する補間・近似の比較。いずれも2026年10月25日取得。本文の数値例と図は、本文に示した条件での独自計算です。
  • 東大・理研らのアト秒硬X線、銅の蛍光から短さを確かめる

    東大・理研らのアト秒硬X線、銅の蛍光から短さを確かめる

    原子の並びを写す硬X線を、電子が動くほど短い時間だけ当てられたら、物質の見え方はどう変わるでしょうか。東京大学、理化学研究所、大阪大学などの国際共同研究グループは10月27日、アト秒の時間幅を持つ硬X線レーザーパルスの生成と、その時間幅の評価を発表しました。論文は10月20日付でNature Photonicsに掲載されています。

    今回の鍵は、短いパルスを発生させる技術に加え、その短さを確かめる方法にあります。銅に照射したときの蛍光を測り、異なる時間幅を仮定した計算と比べることで、100〜400アト秒程度という結果を得ています。この値は、すべての発生パルスに一律に当てはまる仕様ではありません。

    簡単にまとめると?

    • 実験は米国LCLSで行われ、日本のSACLAで開発された集光ミラーが使われました。
    • 硬X線を銅へ強く集光し、増幅された蛍光の光子数からパルスの時間幅を推定します。
    • 100〜400アト秒という比較には、パルスの選別、エネルギー、波形の仮定が関わります。弱いパルスでは測定のばらつきが大きくなります。

    硬X線の短い照射で、電子の動きを捉える

    1アト秒は10の18乗分の1秒です。100〜400アト秒は0.1〜0.4フェムト秒に相当し、原子や分子の中で電子が動く時間に近づきます。動く被写体を短い露光で捉える写真と同じように、観測に使う光が短ければ、その間に起きる変化を重ねずに調べやすくなります。

    硬X線には、原子間の距離に近い短い波長と、エネルギーを選んで特定の元素の電子状態を調べられる特徴があります。時間幅も短くできれば、原子程度の空間スケールと電子の動く時間スケールを結ぶ観測へ進めます。今回の研究はそのための光源と評価法を示したもので、化学反応の電子の動きを実際に撮影した報告とは区別する必要があります。

    LCLSで発生させ、銅の蛍光で時間幅を調べる

    研究には米国のX線自由電子レーザー施設LCLSが使われました。自由電子レーザーは、高速の電子ビームを周期的な磁石列「アンジュレータ」に通して光を発生させる装置です。電子ビームを非常に短く圧縮することで、それに対応する短いX線パルスを作ります。SACLAは集光ミラーの開発元であり、今回の実験場所はLCLSです。

    ただし、X線のエネルギー分布が広いというだけでは、時間幅の上限まで決まりません。光のエネルギーと発生時刻の関係によっても分布が広がるためです。そこで研究グループは、物質へ照射した後に起こる「増幅自然放出(ASE)」を時間幅の評価に利用しました。

    銅の原子がX線のエネルギーを受け取ると、内側の電子が抜けた状態が生まれます。その穴を埋める過程で出るX線が、周囲の励起した原子からも放出を誘い、特定の方向へ強い蛍光が成長します。同じエネルギーを狭い場所へ照射しても、短い時間へ集中するか、長い時間へ分散するかで、この放出の育ち方は変わります。

    著者公開版の実験条件では、光子エネルギー9.05keVの硬X線を、強度の半値全幅で150nmのスポットへ集光し、厚さ20µmの銅箔へ照射しています。銅箔は照射ごとに位置を動かし、前の照射で傷んだ面を次の測定に使わないようにしました。パルスのエネルギーと集光サイズを別に押さえたうえで、蛍光の光子数を時間幅の異なる計算結果と比較します。

    100〜400アト秒は、どのパルスについて言えるのか

    比較の対象は、測定したスペクトルが単一の山に近いパルスです。著者公開版では、時間方向にも目立つ副ピークがなく、ガウス形の波形を持つと仮定して計算しています。時間幅は、強度が最大値の半分になる二つの時点の間隔、すなわち半値全幅で示されます。

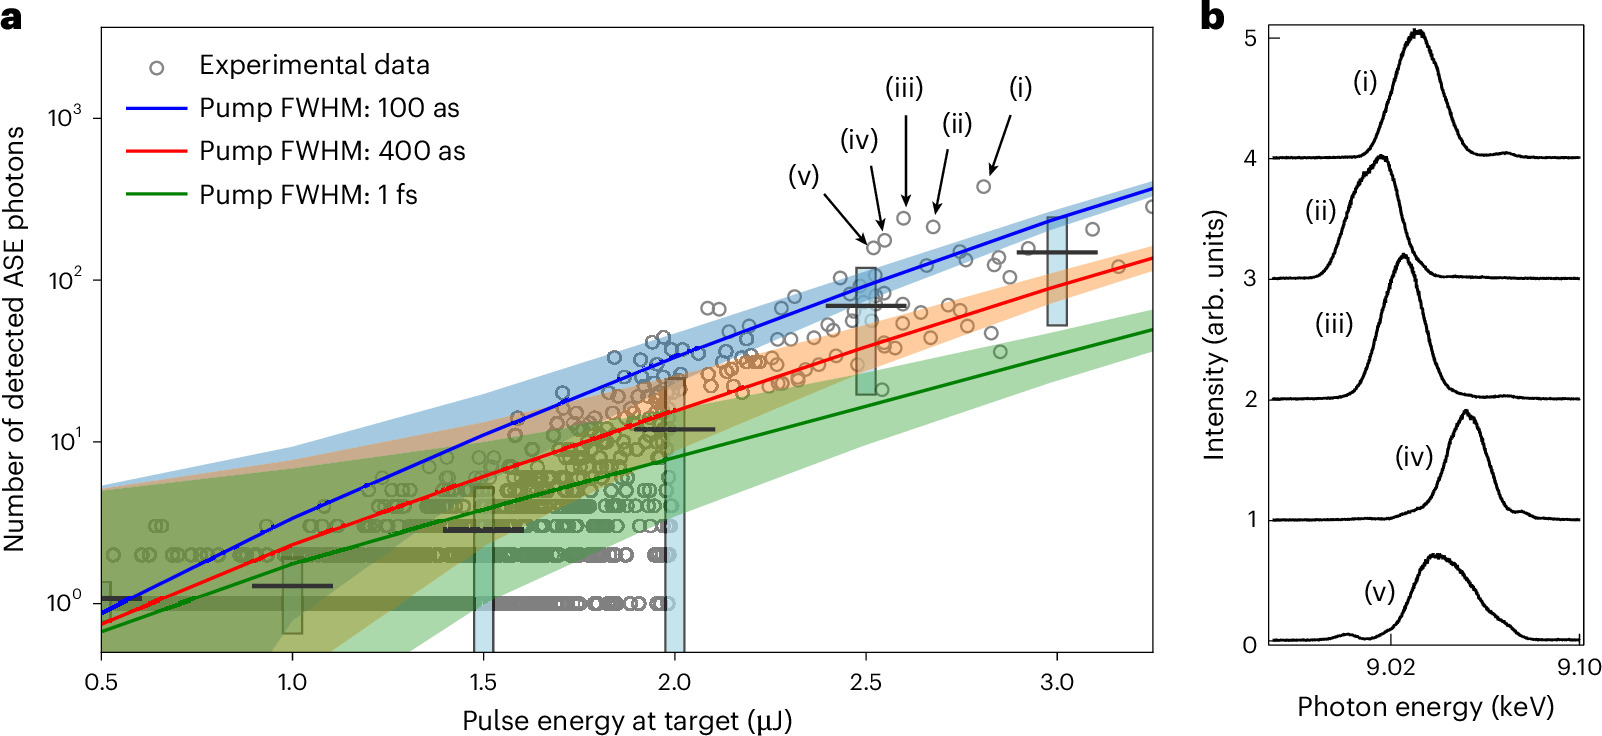
    公表資料は、パルスエネルギーが2µJ以上の領域を中心に、100〜400アト秒程度と評価しています。刊行版の図3では、100アト秒、400アト秒、1フェムト秒の各計算の周囲に、光子の統計的なばらつきを表す95%信頼区間を示しています。測定点を曲線一本に当てはめて正確な時間幅を言い切るのではなく、信号の違いとばらつきの両方から短さを評価しているわけです。

    一方、2µJ未満では検出器に届く光子が少なくなり、異なる時間幅の予測範囲が重なります。そのため、弱いパルス一つ一つの長さを同じ精度で判別することは難しくなります。「100アト秒の硬X線」と読む際には、どのパルスを選び、どれだけの信号を得た結果かが大切です。

    刊行論文の図3。左は試料上のパルスエネルギーと検出されたASE光子数。測定点と100アト秒、400アト秒、1フェムト秒の計算を比較する。右は左図の五つの点に対応する入射X線スペクトル。
    図:Ichiro Inoueほか、Experimental demonstration of attosecond hard X-ray pulses、Nature Photonics(2026年)、図3を引用。原図全体を保持。クリックすると拡大できます。

    図の左側(a)は、横軸が試料上のパルスエネルギー、縦軸が検出されたASE光子数で、縦軸は対数目盛です。丸が測定点、青・赤・緑の線と帯が、それぞれ100アト秒、400アト秒、1フェムト秒を仮定した計算と95%信頼区間です。灰色の横線はエネルギーごとにまとめた平均、水色の縦の棒は標準偏差を示します。右側(b)は左図の五つの点に対応する入射X線スペクトルで、時間波形を直接写したものではありません。曲線の間から外れる点もあり、すべてのパルスが同じ長さだと読むことはできません。

    物質を傷める前の観測へ、残る測定上の課題

    X線は物質を調べる一方、電子を取り去ることで観測対象の状態も変えてしまいます。照射時間をさらに短くできれば、こうした変化が広がる前の情報を取り出せる可能性があります。ただし、今回の銅を使った評価実験を、物質を傷めない撮影の完成実証として読むことはできません。

    評価法にも適した時間の範囲があります。著者公開版では、銅の内殻の穴の寿命に比べてパルスが短くなると、蛍光の信号が時間幅の差を反映しにくくなると説明されています。より短い光を作ることと、それを見分けられる測定系を用意することは、共に進める課題です。

    今回の成果は、硬X線の短さをスペクトルだけから推測する段階に、非線形な蛍光応答という別の手がかりを加えました。今後の応用を見る際には、短いパルスが得られる割合、パルスごとの時間幅の評価、必要なエネルギーを保ったまま試料へ届けられるかが、使いやすい観測手段へ進むための判断材料になります。

    出典

    1. 東京大学大学院新領域創成科学研究科「アト秒X線レーザーの生成に成功」(2026年10月27日、発表本文・図1)。
    2. 理化学研究所「アト秒X線レーザーの生成に成功」(2026年10月27日、同じ国際共同研究の発表)。
    3. Ichiro Inoueほか「Experimental demonstration of attosecond hard X-ray pulses」Nature Photonics(2026年10月20日掲載)。
    4. 同論文の著者公開版 arXiv:2506.07968v1(2025年6月9日、Results・Discussion・Methods。詳細な実験条件はこの版に基づく)。
  • QunaSysと産総研がlin-odeを公開、非線形方程式の線形化を比べる

    QunaSysと産総研がlin-odeを公開、非線形方程式の線形化を比べる

    流体の動きや材料の変化を計算するときは、ある瞬間の状態から、その後の変化を追っていきます。ところが、変化の速さが現在の状態に複雑に依存する「非線形」の方程式は、そのままでは量子計算向けの線形な計算手法につなぎにくい対象です。

    QunaSysと産業技術総合研究所は2026年10月26日、非線形な常微分方程式を線形の表現へ変換するライブラリ「lin-ode」を発表しました。複数の変換方式を同じ枠組みで扱い、必要な行列要素を取り出せる公開コードです。量子CAEの研究で、計算対象をどう表現すればよいか比較するための道具が増えた、と捉えると役割が分かります。

    簡単にまとめると?

    • lin-odeは、多項式で記述した非線形な常微分方程式について、線形化の方式と基底関数の組み合わせを検討するライブラリです。
    • 大きな行列をすべて作って保存する前に、指定した行列要素を必要に応じて計算できます。
    • 公開されたのはアルゴリズム開発を支える仕組みです。工業規模の解析を量子計算機で高速化した実証や、あらゆる問題での精度保証とは分けて見る必要があります。

    方程式を「何について解くか」から選び直す

    常微分方程式は、時間とともに変わる状態と、その変化の速さとの関係を表します。例えば、ある量を x としたとき、変化の式に x の二乗が含まれると、量を2倍にしても、その項の影響は2倍にはなりません。こうした関係が非線形です。

    ここでの線形化は、単に曲線を一本の直線で置き換えることに限りません。元の状態だけでなく、その状態から作った関数や、状態の分布を計算の対象に選ぶことで、時間変化を線形な作用素で記述します。作用素とは、関数を別の関数へ変える規則のことです。基底関数という共通の部品で表現すると、その規則を行列として扱えるようになります。

    lin-odeは、状態から計算した観測量の関数を扱うKoopman、確率密度を扱うLiouville、絶対値の二乗が確率密度になる振幅を扱うKoopman–von Neumann(KvN)の3方式に対応します。どの量を時間とともに進め、最後に何を読み取りたいかが、方式を選ぶ出発点です。

    基底には、状態のべき乗を並べるCarleman、近似の基準点を使うPivot-switching Carleman、ガウス関数で重み付けしたエルミート関数を用いる表現があります。ただし、方式と基底の組み合わせは自由に選べる総当たり表ではありません。公開コードの説明では、LiouvilleとKvNは二乗積分可能な基底を必要とし、適合しない組み合わせはエラーになります。また、有限個の基底で打ち切る際には近似が入るため、線形な形になっただけで精度が保証されるわけではありません。

    巨大な行列から、必要な一要素を取り出す

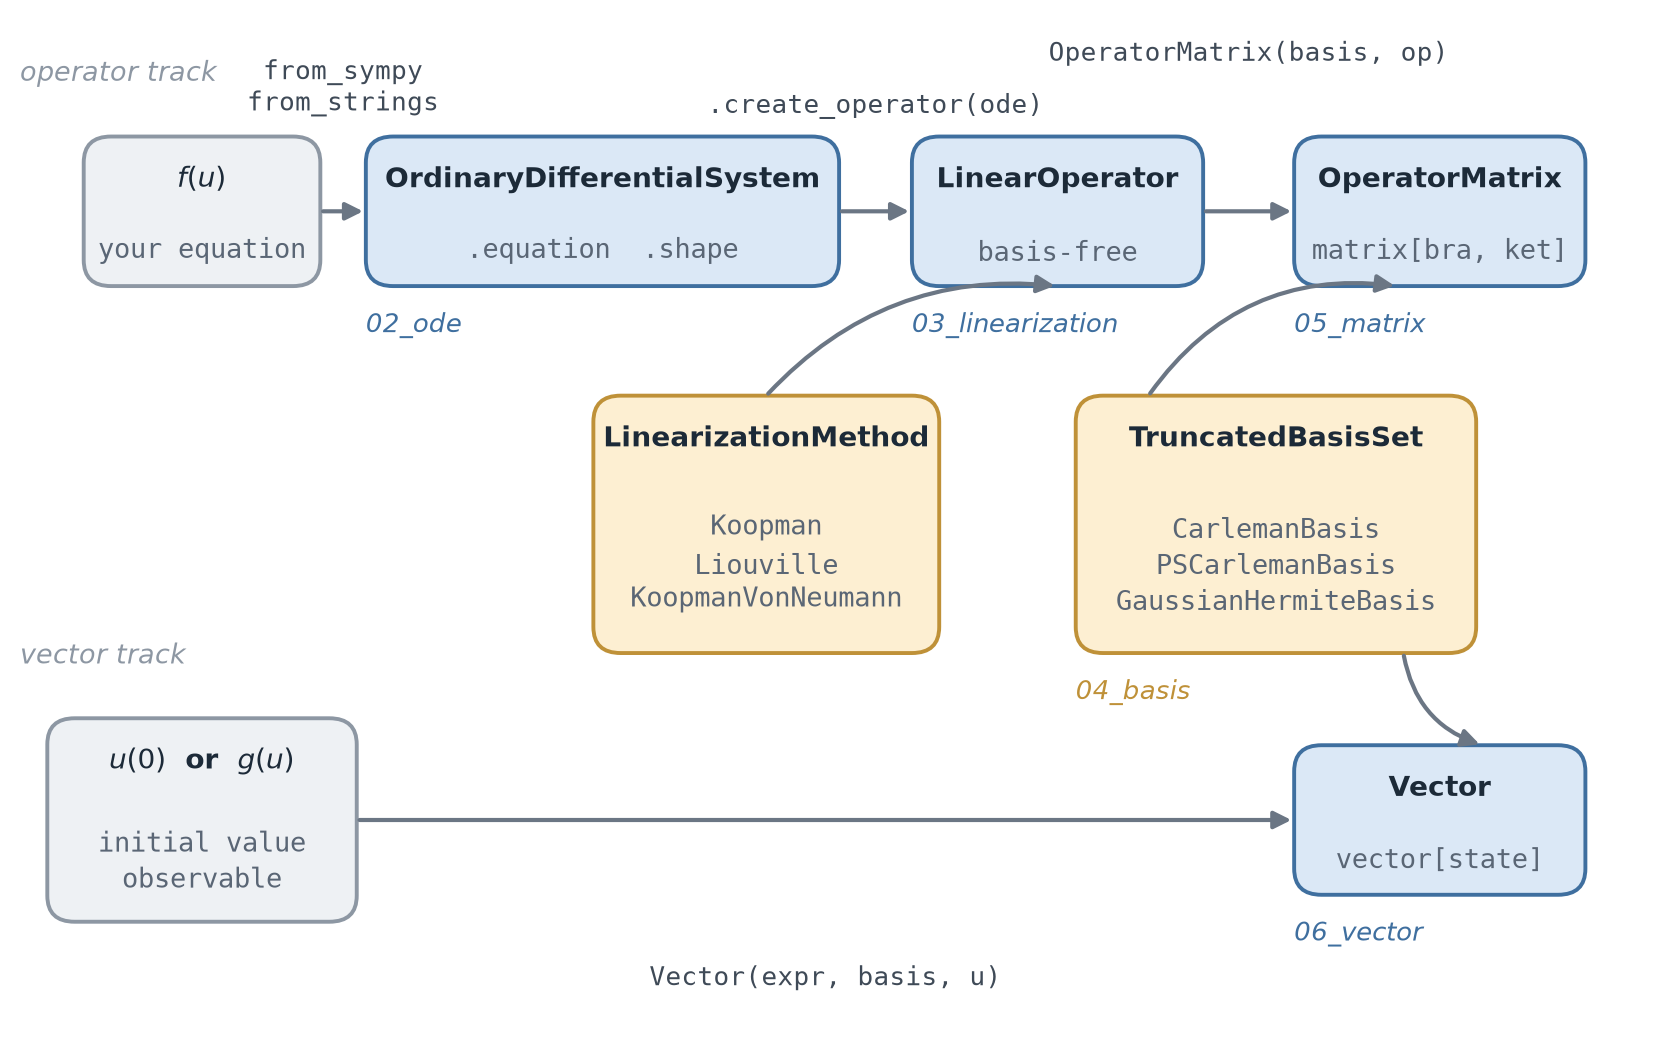
    ライブラリの流れは、方程式の入力、線形化方式の選択、基底の指定、行列表現という順です。元資料の図では、方程式を表す青い箱に、方式と基底を選ぶ黄色い箱が別々につながっています。これらを分けておくことで、同じ問題に対して表現だけを変え、その影響を比較しやすくしています。

    lin-odeの処理の流れ。入力した方程式へ線形化方式と基底を指定して行列を表し、初期値や観測量は別経路でベクトルへ変換する。
    lin-odeの処理構成。上段は方程式から行列へ、下段は初期値や観測量からベクトルへ進む流れです。出典:QunaSys「量子CAEの研究開発に向けた常微分方程式の線形化ライブラリ『lin-ode』を開発」(2026年10月26日)掲載図。画像を選ぶと拡大できます。

    重要なのは、行列のすべての要素を先に埋めなくてもよいことです。行と列に当たる二つの基底を指定すると、それに対応する要素を数式から求めます。巨大な表を丸ごと保存する前に、必要な欄だけを計算するイメージです。

    公開チュートリアルのKPP–Fisher方程式では、反応と拡散を空間の格子上に分けて記述しています。ある格子点の量が増減する式には、隣の格子点とのやり取りと、その点自身で起きる反応が含まれます。例にある R u² という反応項について、一次の基底から二次の基底への係数を指定すると、行列要素として R を取り出せます。

    この例では、格子全体を大きくしても、同じ局所的な係数を求めるために全格子を走査する必要がありません。ただし、一要素の取得にかかる処理と、行列全体の構築、時間発展の計算、量子回路の実行は別です。ライブラリのこの性質から、解析全体が一定時間で終わるとは言えません。

    論文の小規模実験と、今回のコード公開を分けて見る

    関連するPivot-switching Carleman法の論文は、2026年1月に公表されています。近似の基準点を解の近くへ移すことで、従来の打ち切りで問題になった長時間の計算の発散を抑える方法を研究したものです。基準点の更新には状態を知るための測定が関わるため、近似精度と更新の負担の両方が問題になります。

    論文ではロジスティック方程式を対象に、3次の近似、基準点1、3量子ビット、各状態推定の総測定回数4096という条件で実機実験を行っています。状態の成分のスケーリングや誤り緩和を用い、雑音のないシミュレーターとの一致を調べた小規模な検証です。論文は一般的な回路構築法や具体的な計算量の評価を今後の課題にも挙げています。

    10月のlin-ode公開は、こうした方式を含む線形化を比較・実装しやすくする取り組みです。1月の実験を、今回のライブラリで大規模な流体解析を高速に処理した結果として読むことはできません。コードが使えるようになることと、ある用途で従来計算を上回ることの間には、問題に合わせた検証が残っています。

    試すときは、取り出す量と誤差をそろえる

    量子CAEのアルゴリズムを検討する研究者にとっては、同じ方程式に対して方式や基底を変えられることが使いどころになります。比較では、入力する右辺が多項式で表せるか、境界条件が何か、どの次数まで基底を残すかをそろえます。そのうえで、必要な観測量、時間範囲、許容誤差を決め、古典計算などの参照結果と比べると、表現の違いによる影響を見分けやすくなります。

    計算時間も、行列要素の生成、行列や回路の準備、実行、結果の読み出しに分けると、どこで負担が減ったのかが明確になります。公開資料の利用例は試行の入口になりますが、製品設計に必要な精度や計算時間は、対象の方程式と規模で確かめる必要があります。

    なお、10月27日に確認した公開リポジトリの版では、配布条件を示すLICENSEファイルやプロジェクト設定のライセンス欄は見当たりませんでした。発表はOSS公開としていますが、コードを組み込んだり再配布したりする際の条件は、利用する配布版で確認するのがよいでしょう。

    出典

    1. 産業技術総合研究所「量子CAEの研究開発に向けた常微分方程式の線形化ライブラリ『lin-ode』を開発」(2026年10月26日)。発表本文
    2. QunaSys「量子CAEの研究開発に向けた常微分方程式の線形化ライブラリ『lin-ode』を開発」(2026年10月26日)。技術説明と構成図。産総研の発表と同じ共同開発に関する資料です。
    3. Katsuhiro-Endo/lin-ode、確認したコードの版(コミット3ef85ac、2026年10月21日)。利用例、用語・方式・基底の説明。本記事では説明とコード構成を確認し、実行速度の再測定はしていません。
    4. K. Endo and K. Z. Takahashi, “Divergence-free algorithms for solving nonlinear differential equations on quantum computers,” Physical Review Research 8, 013057(2026年1月20日)。原論文。方式の背景と実験条件は第III節、第IV節B、議論は第V節を参照。
  • 産総研などが進めたSiCウェハ検査、X線トポグラフ法が国際規格に

    産総研などが進めたSiCウェハ検査、X線トポグラフ法が国際規格に

    電気自動車や再生可能エネルギーの機器で、電力の変換を担うSiC(炭化ケイ素)パワー半導体。その材料となるウェハに欠陥があると、作った素子の動作や信頼性に影響することがあります。ただ、表面に見える似たような模様が、同じ種類の欠陥とは限りません。

    産業技術総合研究所(産総研)は2026年10月27日、JEITAなどと進めてきたX線トポグラフ法によるSiCウェハの欠陥試験が、国際規格IEC 63068-5になったと発表しました。IECの公式情報では、初版「IEC 63068-5:2026」の発行日は10月6日です。新しい検査装置の性能発表というより、欠陥を捉えて分類するための共通の試験方法が整った、という変化です。[1、2]

    簡単にまとめると?

    • IEC 63068-5は、SiCウェハの欠陥をX線トポグラフ法で検出・分類するための国際規格です。
    • 表面の形や光による発光だけでは区別しにくい欠陥に、X線回折による見方を加えます。
    • 検査方法の標準化と、個々の製品の性能・信頼性の保証は別です。3種類の検査を組み合わせるIEC 63068-6は、今回発行された規格には含まれません。

    同じように見える欠陥を、別の手がかりで分ける

    対象は、SiCの単結晶基板の上に、同じ結晶構造を持つ薄い層を成長させた「ホモエピタキシャルウェハ」です。素子を作る材料の段階で、層の中や表面にある欠陥を調べます。

    光学検査は表面の形状や凹凸を捉えます。フォトルミネッセンス法(PL法)は、光を当てたときの発光を手がかりに欠陥を調べます。それぞれ有用ですが、異なる欠陥が似た検査像を示すこともあります。

    そこで加わるのが、X線トポグラフ法(XRT)です。結晶によってX線が回折することを利用し、内部のひずみや欠陥を画像として捉えます。単に表面を大きく拡大するのではなく、結晶の乱れに由来する違いを見る方法です。[1]

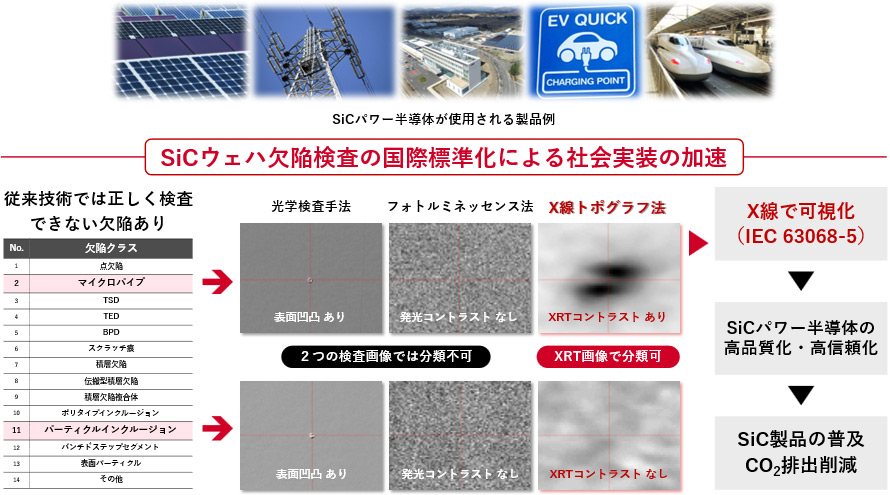
    産総研の概要図。マイクロパイプとパーティクルインクルージョンの例では、光学像とPL像では分類できない違いをXRT像のコントラストの有無で示している。
    産総研が示す欠陥検査の比較例。上段のマイクロパイプと下段のパーティクルインクルージョンでは、XRT像の見え方が異なります。出典:産総研「脱炭素を支えるSiCパワー半導体の利用拡大を規格が後押し」(2026年10月27日)、概要図。© 産総研。画像を開くと拡大できます。[1]

    上の図では、マイクロパイプとパーティクルインクルージョンという2種類の欠陥が比較されています。どちらも光学像には表面の凹凸があり、PL像には発光コントラストがありません。一方、掲載されたXRT像には、前者でコントラストがあり、後者ではありません。XRTを加えることで、先の2つの画像では分類できなかった違いが見える例です。すべての欠陥を、画像の明暗の有無だけで一律に判定できるという意味ではありません。

    何を共通にする規格なのか

    IECの公開概要によると、63068-5は、SiCホモエピタキシャルウェハの欠陥を検出するXRT検査システムの利用について、定義と指針を示します。欠陥の検出・分類に役立つX線トポグラフ像の例も含まれます。担当は半導体デバイスを扱うIEC TC 47です。[2]

    例えばウェハを作る側と、それを使って素子を作る側が検査結果を比べるとき、欠陥の呼び方や検査方法が違うと、数字の差が材料に由来するのか、調べ方に由来するのか判断しにくくなります。試験方法を共有する意義は、こうした比較の前提をそろえることにあります。

    そのうえで、実際の受入検査では、使った規格の版、測定条件、検査した領域、欠陥の分類、合否を決める条件を対応させて読む必要があります。ここで挙げた項目は検査結果を比較するための着眼点であり、規格本文に定める手順や報告項目をそのまま列挙したものではありません。

    品質改善につなげる工程は、これからも必要

    産総研は、欠陥をより適切に捉えた結果を製造工程へ戻すことで、品質のばらつきの低減や、良品として出荷できる割合である歩留まりの向上につながると期待しています。検査で違いを見分け、その原因と製造条件の関係を調べ、工程を改善するという順序です。

    規格が発行されたこと自体で、特定のSiC製品の寿命や効率が保証されるわけではありません。今回の発表には、規格導入によって歩留まりが何%改善したか、価格がどれだけ下がったかという一律の実績値は示されていません。採用した検査方法と、製品として確かめた信頼性は分けて読む必要があります。

    3つの検査を組み合わせる次の規格との違い

    関連するIEC 63068シリーズでは、欠陥の分類、光学検査、PL法、その2つを組み合わせた評価の規格が先に整備されてきました。今回の第5部はXRTの試験方法です。

    さらに産総研は、光学検査・PL法・XRTを組み合わせる欠陥判別法を、第6部「IEC 63068-6」として提案したと説明しています。10月27日の発表時点では、新規提案の投票が承認され、規格開発プロジェクトが正式に発足する予定という段階です。発行済みの第5部と、これから開発を進める第6部は別です。[1]

    SiCウェハの品質を比べる際には、「国際規格に対応」という一言だけでなく、どの検査方法を使い、何を検出・分類した結果なのかを見ると、材料の評価と製品の性能をつなぐ議論が具体的になります。

    出典

    1. 産業技術総合研究所「脱炭素を支えるSiCパワー半導体の利用拡大を規格が後押し」、2026年10月27日。概要図・用語解説・規格化の経緯・今後の予定。
    2. IEC「IEC 63068-5:2026 — Test method for defects using X-ray topography」、Edition 1.0、2026年10月6日発行。公開概要・規格種別・発行日。規格の詳細な実施手順は本文を参照。
  • 東京科学大など、光変調器に波形補償を組み込み200 Gb/sを実証

    東京科学大など、光変調器に波形補償を組み込み200 Gb/sを実証

    電気の信号を光に載せる「光変調器」は、データセンターの通信を支える部品です。速く切り替えられることに加え、小さな電圧で動くことも求められます。ところが、高速な信号ほど波形がなまりやすく、その補正を電子回路に任せると、回路の消費電力が増えるという課題があります。

    東京科学大学、横浜国立大学、産業技術総合研究所などの研究チームは、波形を整える働きをシリコンの光変調器に組み込み、1波長あたり200 Gb/sのPAM4変調を実証しました。論文は2026年10月22日にNature Communicationsで公開され、大学などが26日に発表しています。200 Gb/sでは受信側のデジタル補正も使っていますが、補正の一部を光学構造で担うことで、電子回路への依存を減らす設計です。[1、2]

    簡単にまとめると?

    • 光を遅く進ませる小型のシリコン変調器に、光の遅延経路と交差部を組み込みました。速い信号ほど弱くなる応答を、構造の働きで補います。
    • 変調器の波形をデジタル補正しないPAM4実験は180 Gb/s。200 Gb/sでは、受信側で11タップの補正を使い、駆動振幅は1.5 Vppでした。
    • 200 Gb/s時の駆動エネルギーは63 fJ/bitという計算値です。26 fJ/bitは別の140 Gb/s条件であり、どちらもレーザーや受信回路まで含めた通信装置全体の値ではありません。

    短く、低い電圧で動く変調器に残る課題

    今回の装置は、二つの経路を通った光を再び合わせるマッハ・ツェンダー型の変調器です。電圧を加えると片方の光の位相、つまり波の山や谷の位置が変わり、合流後の光の強さを変えられます。この強弱を情報として送ります。

    光の経路には、微細な穴を周期的に並べたフォトニック結晶導波路を使っています。特定の波長の光がゆっくり進む「スローライト」の性質を利用すると、短い距離でも電気信号と光が十分に相互作用できます。長い変調器や大きな電圧に頼らず、位相を変えやすくなるわけです。

    ただし、電圧を変えたときの応答が無限に速くなるわけではありません。電気的な抵抗や容量などによって、高い周波数の成分は弱くなります。連続する記号の波形が重なると、受信側でどの値だったかを見分けにくくなります。小型化と低電圧化の利点を保ちながら、このなまりを補うことが今回の狙いです。[1]

    光の遅れと交差を使い、波形を先回りして整える

    研究チームは、変調する部分を複数の区間に分け、その途中に光を遅らせる経路と、二つの光経路を交差させる部分を加えました。区間ごとの働きが時間差を持って重なり、一部は逆向きの変化として加わります。これにより、変調器の応答を光と電気の構造そのもので調整します。

    この働きを論文は「電気光学イコライザー」と呼んでいます。イコライザーは、周波数によって偏った応答を補うものです。今回の構造は、高速な変化が弱くなる変調器の性質に対し、高い周波数の成分を相対的に強める応答を重ねます。信号を受け取ってから計算で直す仕事の一部を、部品の構造へ移したと捉えると分かりやすくなります。

    素子は300 mmのシリコン基板を使う工程で製作されました。交差部と遅延経路を含めた装置長は320マイクロメートル、電極まで含めた占有面積は0.4平方ミリメートルです。小さい構造へ補償機能も収めた点が、この研究の特徴です。[1]

    200 Gb/sと26 fJ/bitは、同じ測定条件ではない

    PAM4は光の強さを四つの段階で表し、1記号で2ビットを運ぶ方式です。200 Gb/sは、毎秒1000億回の記号の切り替え、すなわち100 Gbaudに対応します。研究チームは、応答の平坦さを重視した4区間構成の装置を使って変調実験を行いました。

    結果を読むときは、速度だけでなく、変調方式、補正処理、駆動電圧を一組として見る必要があります。

    実証した条件 補正と評価値
    PAM4、180 Gb/s 変調器の波形に対するデジタル補正なし。波形品質の指標TDECQは2.2 dB以下。
    PAM4、200 Gb/s、1.5 Vpp 受信側の11タップ補正あり。TDECQは1.5 dB。駆動エネルギーの計算値は63 fJ/bit。
    OOK、140 Gb/s、0.6 Vpp 受信側の11タップ補正あり。TDECは2.5 dB。駆動エネルギーの計算値は26 fJ/bit。

    原論文Fig. 4と補足資料Note 5に基づく整理です。OOKは光の強弱の二段階で1記号に1ビットを載せる方式です。Vppは電圧の振れ幅で、装置全体の電源電圧ではありません。実験では別に−2.5 Vの直流バイアスも加えています。[1、3]

    11タップの補正は、複数の時刻の信号に重みを付けて足し合わせ、隣り合う記号の影響を減らす処理です。200 Gb/sではこのデジタル処理が残っており、「200 Gb/sを補正回路なしで実現した」と読むことはできません。補正なしでも200 Gb/sの波形の開きは見られましたが、TDECQは4.9 dBと悪化しています。

    fJ/bitの値も、装置全体を電力計で測ったものではありません。補足資料では、駆動電圧、終端抵抗、変調方式から平均の駆動電力を計算し、ビットレートで割っています。レーザー、光増幅器、温度調整、デジタル補正や受信側の電力を含む通信系全体の省電力効果とは、分けて評価する必要があります。

    波形の改善は、通信の誤り率そのものではない

    TDECとTDECQは、送信波形の劣化を評価する指標です。今回の比較では値が小さいほど波形の劣化が小さく、同じ測定手順の中でイコライザーの有無による改善を確かめています。一方、長い通信を実行して誤ったビットの割合を直接測った結果ではありません。論文も、送受信機としての評価には誤り率に基づく測定が必要だとしています。[1]

    実験には、外部の信号発生器や増幅器、光損失を補う光増幅器を使っています。測定系の応答を校正し、光増幅器の雑音の影響を抑えるため、OOKでは16回、PAM4では32回の波形を平均しました。「デジタル補正なし」は変調器の波形を補償する処理を加えない条件を指し、測定系の校正まで一切ないという意味ではありません。

    周波数の数値にも注意点があります。別の3区間構成では、3 dB帯域を35 GHzから80 GHzへ広げたと報告しています。ただし測定装置の上限は67 GHzで、80 GHzは高周波側の測定値から直線を延ばして求めた推定を含みます。200 Gb/sの実験に使った4区間構成は、帯域が23 GHzから55 GHzへ広がり、応答がより平らになる設計です。[1]

    実装へ向けては、光の損失と装置全体での確認が残る

    光変調器の内部で波形を整えられれば、大きな電子回路を使う補正の負担を減らせる可能性があります。高速化のために電子回路を増やすだけでなく、光と電気を一緒に設計する選択肢を具体的な素子で示した成果です。

    実用化に向けては、今回11.7〜15.5 dBだった光の挿入損失を下げることや、レーザー、駆動回路、受信器まで含めた検証が残ります。論文に出てくる複数波長で3.2〜6.4 Tb/sという容量も、将来の集積を見込んだ試算であり、今回その通信装置を実証したという数字ではありません。

    今後の比較では、何Gb/sまで動くかに加え、その速度でどれだけの補正が必要か、光の損失を補う電力はどれくらいか、通信全体の誤り率を保てるかを一緒に見ることが大切です。

    出典

    1. Keisuke Kawaharaほか「Reduced-DSP 200G/λ low-voltage slow-light silicon modulator enabled by built-in EO equalizer」Nature Communications 17, 10446、2026年10月22日。DOI: 10.1038/s41467-026-78128-1。Results、Fig. 1・3・4、Methodsを参照。
    2. 東京科学大学「光電融合に向けた高性能シリコン光変調器を開発」、2026年10月26日。共同研究の発表資料。原論文とは独立した追試ではありません。
    3. 同論文のSupplementary Information、Note 5。駆動電力とビット当たりエネルギーの計算条件を参照。
  • 理研などの量子状態スムージング、前後の記録で光の状態を推定

    理研などの量子状態スムージング、前後の記録で光の状態を推定

    測定した瞬間までの記録だけを使うか、その後に得た記録も使って振り返るか。同じ量子実験でも、推定できる状態の細かさは変わります。あとから届いた情報が、それまで見えていなかった変化を説明する手掛かりになるためです。

    理化学研究所、ニューサウスウェールズ大学などの共同研究チームは、光共振器内の量子状態を「量子状態スムージング」で推定する実験を報告しました。論文は2026年10月21日にnpj Quantum Informationで早期公開されています。測定対象の時刻より前と後の記録を合わせることで、従来の推定よりも混合の少ない状態を見積もり、光の揺らぎの小ささも一部回復できることを示しました。[1]

    簡単にまとめると?

    • 光共振器から出る光を二つの検出器へ分け、一方の測定記録を使って共振器内の状態を推定しました。推定対象の時刻より後の記録も使うのが、量子状態スムージングです。
    • 回復できる純度の差の10.3±1.6%、条件付きのスクイージングの差の7.6±2.6%を回復したと報告しています。純度そのものが10.3%増えた、という数字ではありません。
    • 結果は検出効率、測る光の成分、環境側の測定方法を知っていることに依存します。記録を振り返れる処理の実証で、量子計算全体の高速化やリアルタイム制御の改善は今後の課題です。

    後から分かったことを、過去の状態の推定に使う

    時刻を追いながら測定記録を取り込み、その時点の状態を推定する方法を「フィルタリング」と呼びます。直前までの情報で判断できるので、測定結果をすぐ制御へ戻すときに向いています。

    一方、実験が終わったあとなら、知りたい時刻より後の記録も使えます。たとえば、ある時刻の測定値だけでは揺らぎの一部か、状態が動き始めた兆候か区別しにくくても、その後の記録まで見ると推定を絞れる場合があります。前後の情報を使って状態を見積もるのがスムージングです。ここでいう「後の情報」は、記録を解析する時点ではすでに取得済みのものです。

    量子状態では、古典的な信号の平滑化をそのまま適用するだけでは足りません。環境へ流れた情報がどのように測定されたかによって、条件付きの量子状態が変わるからです。今回の方法も、見えていない側の測定方法を知っていることを前提にしています。[1]

    二つの検出器で、推定する側と比較する側を分ける

    研究チームが使ったのは、光を共振器内で循環させ、非線形結晶を通じて光の量子的な揺らぎを変える光パラメトリック発振器(OPO)です。共振器から出てきた光を分け、二つのホモダイン検出器で測りました。ホモダイン検出は、基準となる光と重ね合わせて、光の電場の特定の成分を読む方法です。

    論文では、推定を行う側をAlice、もう一方をBobと呼びます。Aliceは自分の検出記録を持っていますが、Bobの記録は使えません。Bobがどの成分を測ったかという設定は分かっています。この条件で、Aliceの過去の記録だけを使う推定と、前後の記録を使う推定を比べました。

    比較の基準には、AliceとBobの両方の記録を使って求めた状態を置きます。論文はこれを「True state」と呼びますが、損失のない完全な状態を直接取り出したものではありません。検出効率は二つを合わせて約86%で、残る損失もモデルに含めています。どの情報を使った推定なのかを分けることが、この実験を読む出発点です。[1、2]

    10.3%が表すのは、回復できる差のうち取り戻した割合

    一つ目の指標は「純度」です。1に近いほど混合の少ない量子状態を表します。今回の実験では、スムージングによる純度の最大の改善量は0.016±0.003でした。これを、両方の記録を使った基準状態の純度と、過去だけの記録による純度との差で割ると、10.3±1.6%になります。

    たとえば、基準までに埋められる差を100と見立てたとき、そのうち約10を埋めた、という読み方です。純度の値そのものを10.3%引き上げたことや、完全な純粋状態に戻せたことを意味しません。

    もう一つは「スクイージング」です。光の電場のある成分について、量子的な揺らぎを真空の基準より小さくした状態を指します。論文は、真空の揺らぎを1とする規格化された分散で、最大0.006±0.002の改善を報告しています。これも基準状態までに回復できる差と比べた値が7.6±2.6%です。0.006はデシベルの改善量ではありません。[1]

    報告された割合 何に対する割合か
    純度の回復:10.3±1.6% 基準状態と、過去の記録だけによる推定との純度の差
    スクイージングの回復:7.6±2.6% 過去の記録だけによる推定と、基準状態との最も揺らぎが小さい成分の分散の差

    原論文のFig. 5に対応する測定。Alice側の検出効率を0.43に固定し、両側の測定角度を変えて調べた最大回復量とその割合です。二つの指標が最適になる測定条件を、一つの同じ設定だとみなすことはできません。[1]

    見積もりが良くなったかも、別の指標で確かめる

    推定した状態の純度が高いだけでは、比較の基準に近づいたとは言い切れません。そこで研究チームは、推定状態と基準状態のずれを数値化する、トレース二乗偏差(TrSD)の平均も計算しています。これは、量子状態を表す行列同士の差から求める指標です。今回の測定では、スムージングの推定がフィルタリングより基準に近いことを、この指標でも確かめました。

    この検証にも、装置を表す理論モデルを使っています。純度やスクイージングを求める際は、観測記録から得た平均値の差と、理論から計算した基準状態の共分散を組み合わせています。測定値だけで量子状態のすべてを直接決定したわけではなく、モデルと測定の整合性を含めて評価する結果です。

    装置の駆動条件は規格化ポンプ振幅0.70で、共振器の共鳴幅の半値半幅は5.0 MHzです。検出効率を変える測定では、測定角度をAlice側65度、Bob側135度に固定し、50マイクロ秒の記録を条件ごとに600回取得しました。一方、回復量の角度依存性を調べた測定は10ミリ秒の記録を30回取得し、Bob側の角度を1度ごとに分けて解析しています。同じ実験の中でも、図ごとに取得条件が異なります。[1、2]

    Alice側の検出効率が高くなり、ほぼすべての観測可能な情報を自分で得られると、後の記録を追加する利点は小さくなりました。また、純度を最大にする測り方と、スクイージングを最大にする測り方は一致するとは限りません。何を改善したいのかによって、測定設定を選ぶ必要があります。

    記録を振り返れる量子処理への手掛かり

    この成果は、測定後に残る記録を使って、量子状態の見積もりをより良くできることを示しています。研究チームは、測定記録を蓄積する量子情報処理への応用を挙げていますが、量子計算の性能向上を装置上で示した段階ではありません。

    実験は線形ガウス系として扱えるOPOと、設定を把握した二つの検出経路で行われました。環境の測定方法が分からない場合や、記録がそろう前に制御しなければならない用途に、同じ改善率をそのまま当てはめることはできません。論文のデータとコードも公開配布はされておらず、著者への合理的な依頼で提供するとされています。

    早期公開された採択論文は、今後最終版へ置き換わる予定です。今回の数値はその版の測定条件に基づいています。注目したいのは、後から増えた情報を使うことで、どの時刻のどの状態を、どこまで確かに推定できるのかを実験で比べた点です。

    出典

    1. Shota Yokoyamaほか「Quantum state smoothing for tracking optical quantum dynamics and recovering purity and squeezing」npj Quantum Information、2026年10月21日早期公開。DOI: 10.1038/s41534-026-01390-0。Article in Pressの本文、Fig. 1・4–6、Methodsを参照。
    2. 同論文のSupplementary Information。測定装置、検出効率、取得条件を参照。同じ研究の補足資料です。
  • 理研、シリコン量子ビットの同時操作で生じる位相ずれを補正

    理研、シリコン量子ビットの同時操作で生じる位相ずれを補正

    量子ビットを一つずつ正確に動かせても、隣の量子ビットと同時に動かすと、同じ精度を保てるとは限りません。操作に使う信号が周囲にも届き、量子状態の進み方を少し変えてしまうからです。量子コンピューターを大きくするには、この同時操作の誤差を抑える必要があります。

    理化学研究所を中心とする国際共同研究チームは2026年10月15日、一本のマイクロ波制御線を共有するシリコンのスピン量子ビットで、こうした位相のずれを補正する方法を発表しました。特定の3個を同時に操作した実験では、基本的な単一量子ビット操作の忠実度がそれぞれ99.99%を超えました。一方、5個を同時に動かすと精度は低下しています。成果を理解するには、良好な数字だけでなく、何を何個、どの速さで動かしたかを見ることが大切です。[1–3]

    簡単にまとめると?

    • 一本のマイクロ波制御線で複数のシリコン量子ビットを動かす際、他の量子ビット向けの信号が生む位相ずれを調べ、制御信号で補正しました。
    • 操作時間250ナノ秒で、選んだ3個の基本ゲート忠実度は各99.99%超。5個同時では4個が99.9%超、残る1個は99.82%という推定値でした。
    • この忠実度は、繰り返し測定から求める一つの基本操作の精度です。計算全体の成功率や、誤り訂正を備えた量子コンピューターの完成を表す数字ではありません。

    共通の信号線でも、隣の操作は無関係にならない

    今回の量子ビットは、シリコン中の小さな閉じ込め領域「量子ドット」に置いた電子のスピンを使います。スピンの二つの状態とその重ね合わせで情報を表し、マイクロ波で状態を回転させて計算の基本操作を行います。

    研究チームは、5個の量子ビットで制御用のマイクロ波線を共有しました。量子ビットごとに共鳴する周波数を変え、複数の周波数の信号を一本の線へ重ねることで、それぞれを選んで操作します。量子ビットが増えるたびに専用のマイクロ波線を増やす方式より、配線を減らせる可能性があります。ただし、電子を閉じ込める電極の電圧制御や読み出しなど、ほかの配線まで一本になったわけではありません。

    周波数を分ければ干渉が消える、という単純な話でもありません。ある量子ビットを動かすための信号が別の量子ビットに届くと、共鳴して大きく回転させなくても、そのエネルギー差を一時的に変えることがあります。これが交流シュタルクシフトです。

    エネルギー差が変わると、重ね合わせを構成する二つの状態の相対的な位相、つまり量子状態の進み具合にもずれが生じます。次の操作は、その位相を基準に行われます。単独で動かすときに調整した信号をそのまま使うと、同時操作では意図と違う向きへ回転してしまうのです。

    二つずつ影響を測り、次のパルスへ補正を入れる

    研究チームは、量子ビットの組ごとに「相手を動かすと、こちらにどれだけ位相がたまるか」を測りました。その影響を使って、後続のマイクロ波パルスの位相を調整します。複数の相手から受ける位相ずれを足し合わせる方法が、この装置では同時操作の補正に使えました。

    この仕組みなら、動かす量子ビットのあらゆる組み合わせを一から調べる負担を減らせます。ただし、補正するのは位相だけではありません。回転量の誤差を抑えるため、パルスの振幅も調整しています。

    信号の形にも工夫があります。急に立ち上がる四角いパルスには、狙った周波数以外の成分が広がります。研究では、カイザー窓という滑らかな形のパルスを使い、近隣の量子ビットを意図せず励起する成分を抑えました。こうした波形の整形と、位相・振幅の調整を組み合わせた結果です。[1]

    99.99%は、何を測った数字なのか

    論文で示した指標は、スピンの状態をX軸またはY軸のまわりに90度、すなわちπ/2だけ回す基本ゲートの忠実度です。「ゲート」はここでは計算の一操作を指します。忠実度が高いほど、理想的な操作に近いことを意味します。

    測定にはランダム化ベンチマーキング(RB)を使いました。ランダムに組んだ操作列を実行し、列を長くしたときに測定結果がどう崩れるかを調べ、誤差の大きさを推定する方法です。各操作列の長さについて35種類のランダムな並びを用意し、それぞれ350回の単発測定を平均しています。論文では、複数の基本ゲートをまとめたクリフォード操作の忠実度から、平均3.25基本ゲートという分解に基づいて、一つの基本ゲートの忠実度を算出しています。

    したがって、99.99%を「任意の計算が99.99%の確率で正解する」と読み替えることはできません。複数の量子ビットすべてが一緒に正しく動く確率でもなく、RBの測定と推定の条件に結び付いた各量子ビットの指標です。

    操作条件 基本ゲート忠実度
    各量子ビットを単独で操作 5個の推定値は99.9918〜99.9985%
    Q2・Q3・Q4の3個を同時操作 99.9926%・99.9929%・99.9966%
    5個を同時操作 Q1〜Q4は99.92〜99.977%、Q5は99.82%

    すべて基本ゲートの操作時間250ナノ秒(0.25マイクロ秒)。原論文Extended Data Table 1の推定値を条件ごとに整理。推定の不確かさは省略しており、5個同時のQ5は原表では99.82(7)%と記載されています。[2]

    3個同時の良好な結果にも、組み合わせの条件があります。別のQ1・Q3・Q5という組では、Q5の推定値は99.983%でした。「どの3個でも99.99%を超える」という結果ではありません。

    5個同時では、単独操作より誤差が増えます。速く動かすためにマイクロ波の電力を上げると量子状態の乱れが問題になり、ゆっくり動かすと位相の乱れにさらされる時間が長くなります。論文は、この二つの影響が操作時間の選択を制約すると説明しています。時間を500ナノ秒へ延ばした測定でも、すべての量子ビットが一様に改善したわけではありません。[1、2]

    大規模化へ向けた制御の一歩、その先に残る課題

    今回の成果で注目したいのは、信号線を共有したまま、同時操作で生じるずれを測定し、補正へ結び付けた点です。単独操作の最高精度だけでなく、並列に動かした際の変化と調整方法が示されました。多くの量子ビットを持つ装置では、一本ずつの配線の負担に加え、調整にかかる手間も大きな問題になるためです。

    ただし、量子計算には二つの量子ビットを結び付ける操作も必要です。今回の装置では、その一種であるCZゲートの忠実度が97%未満に制限されるとMethodsに記されています。単一量子ビット操作の高い精度だけで、誤り訂正を備えた計算機の実用性まで証明したことにはなりません。

    論文が議論する、より多くの量子ビットを共有線で動かす構想も今後の展望です。実験で示した5個の同時操作、条件を選んだ3個での高い忠実度、さらに大きな装置への見通しを分けて読むと、この研究が解いた課題と、次に改善すべき点が見えてきます。

    出典

    1. Yi-Hsien Wuほか「Simultaneous high-fidelity single-qubit gates in a spin qubit array」Nature Physics、2026年10月15日。本文、Fig. 3–5、Methodsを参照。DOI: 10.1038/s41567-026-03466-2。
    2. 同論文「Extended Data Table 1: Overview of measured primitive gate fidelities」。量子ビットの組み合わせ、操作時間、忠実度の詳細。同じ実験の補足資料です。
    3. 理化学研究所「シリコン量子ビットの同時高精度操作を実現」。上記論文を説明する公式発表。独立した別実験ではありません。
  • 大阪大学・NICT・浜松ホトニクス、原子の光を10経路へ導く量子光インターフェース

    大阪大学・NICT・浜松ホトニクス、原子の光を10経路へ導く量子光インターフェース

    量子コンピューターを大きくする方法の一つに、離れた量子処理装置を光で結ぶ構想があります。その接続口では、たくさんの原子から出る光を、それぞれの原子に対応する経路へ取り出す必要があります。光を集められても、隣の原子から出た光と混ざれば、どの原子の情報か分からなくなるためです。

    大阪大学、情報通信研究機構(NICT)、浜松ホトニクスの研究グループは2026年9月1日、原子配列からの光を光集積回路へ導く「多重量子光インターフェース」を発表しました。原論文はOpticaに掲載されています。実験で扱ったのは、7.5マイクロメートル間隔に並ぶ10か所の原子と、それらに対応する10本の光の経路です。多数の接続口を密に並べるための研究であり、離れた量子コンピューター同士をつないで計算した実証ではありません。

    簡単にまとめると?

    • ガラス製の光集積回路を使い、原子配列の10か所から出る光を、それぞれ別の経路へ導きました。回路には32経路ありますが、実験で使ったのは10経路です。
    • 原子があることを確認した試行で、対応する経路に光子を検出した確率は0.11〜0.47%でした。損失を補正して推定した結合効率0.3〜1.2%とは、意味が異なります。
    • 隣の経路への混入を抑えつつ、原子の状態と光の偏光の相関を観測しました。遠隔の装置間で量子もつれを配るには、さらに効率や接続全体の検証が必要です。

    小さく並んだ原子に、一つずつ光の出口を用意する

    実験では、ルビジウム87の原子を「光ピンセット」で捕まえています。強く絞ったレーザー光で原子を留める方法です。原子を励起すると光子が放出され、その光を対物レンズで集め、ガラスの中につくられた導波路へ送ります。導波路は、光が進む細い通り道です。

    原子の間隔は7.5マイクロメートルですが、光集積回路の入口は25マイクロメートル間隔です。そのまま重ねると位置が合いません。そこでレンズ系で原子配列の像を約3.33倍に拡大し、それぞれの原子の像を、対応する導波路の入口へ合わせました。回路の出口側では経路の間隔を広げ、光ファイバーにつなぎます。

    この構造の利点は、多数の原子に対して光を取り出す経路をまとめて配置できることです。一つの経路だけで接続を試みる場合に比べ、複数の原子で並行して試行する構成へ発展させられます。ただし、10経路を使ったことは、毎回10個の光子がそろって検出されたという意味ではありません。一つ一つの経路で光を失わずに届ける効率も、別に確かめる必要があります。

    検出率と結合効率は、どこまでを数えた値か

    光子が検出器へ届くまでには、原子の状態を準備する、励起して光を出す、導波路へ取り込む、ファイバーへ渡す、検出器で数える、という段階があります。論文の二つの割合は、このうちどこまでを含めるかが異なります。

    指標 10経路での範囲 何を表すか
    条件付き光子検出確率 0.11〜0.47% 原子がある試行で、対応する検出器が光子を数えた割合
    補正後の結合効率 約0.3〜1.2% 準備・励起・接続・検出の効率を補正して求めた、原子から導波路への取り込み効率

    原論文の表1と本文の定義を基に整理。検出確率の計数窓は100ナノ秒です。

    最初の値は、初期測定で対応する場所に原子があると確認できたことを条件にしています。そのうえで、励起後の100ナノ秒の窓内に光子を検出したかを数えます。原子が空の場所も含めた全試行の成功率や、ネットワークで量子もつれをつくれた確率ではありません。

    二つ目の値は、直接数えた検出率をそのまま言い換えたものではありません。論文では、原子の状態準備を約0.9、励起を約0.67、導波路とファイバーの接続を約0.8、検出器の効率を約0.8として補正しています。例えば検出確率0.47%の経路では、0.47%をこれら四つの効率の積で割ると、約1.2%になります。補正で数字が大きくなっても、実際に数えた光子が増えたわけではありません。

    経路によって値に幅がある点も、装置を比較する際の手がかりです。研究では原子配列全体の位置を動かして光学系との位置合わせを行い、光学収差も残っていると説明しています。最高値だけを見るのではなく、何本の経路で、どの程度そろった効率を得られたかが、その先の並列動作に関わります。

    「マイナス20デシベル未満」は、別の原子の光が混ざる程度

    光の経路を増やすときには、効率だけでなくクロストークも問題になります。これは、ある原子から出た光が、本来とは違う経路で検出される混入です。光を運べても、送り手の区別が崩れてしまうと量子情報の接続口として使いにくくなります。

    研究グループは、検出器に対応する原子がいない一方で、別の場所に原子がいる場合の検出確率を調べました。それを、対応する原子がいる場合の検出確率で割って比較しています。調べた異なる経路の組み合わせでは、この比はすべてマイナス20デシベル未満でした。比としては、対応する経路の信号の1%未満に当たります。

    この測定値には背景光などの寄与も含まれます。そのため論文は、純粋な経路間の混入に対する上限として扱っています。「混入が完全にゼロになった」という結果ではありません。また、ここでの1%は別経路の信号との比です。先ほどの光子検出確率や結合効率の1%とは、分母が違います。

    光を分けた先に、量子情報を運べるか

    量子光インターフェースでは、光が通ることに加え、原子の量子状態と光の状態の関係を保てることが大切です。実験では原子のスピン状態と、光の偏光の相関を調べています。偏光とは光の振動方向に関する性質で、ここでは円偏光を選ぶ測定と原子への回転操作を組み合わせました。

    観測された振動の明瞭さを示す可視度は、二つの条件で0.82と0.87でした。これは原子の状態と光の偏光に相関があることを示します。ただし、この数値を「量子通信の成功率87%」と読むことはできません。論文も、原子と光子の量子もつれに関わる性質の一部を観測したと位置づけています。完全な量子もつれの評価や、離れた二つの量子処理装置の接続実証とは分けて考える必要があります。

    弱い光を経路ごとに数えるため、実験には多チャンネルの超伝導ナノストリップ光子検出器が使われました。NICTが開発した検出器技術を基に、浜松ホトニクスがシステムを実装しています。光を取り出す回路と、光を数える装置の両方が、実験を支えています。

    10経路の実証から、多数の接続口へ

    今回の進展は、密に並んだ原子とガラス製の光回路を対応づけ、10経路で光の取り込みと混入の程度を測ったことにあります。光子が届く確率を大きく引き上げたというより、多数の原子を光で接続するための配置と測定を具体化した研究です。

    論文では、より多くの経路へ広げた場合の構成や通信性能も議論していますが、それらは今回の10経路の実測とは別の見通しです。経路を増やしたときにも位置合わせや偏光を保てるか、結合効率をそろえて高められるか、遠隔接続でどれほどの頻度と品質で量子もつれをつくれるかが、次の評価になります。

    この種の研究を見るときは、経路数だけでなく、光を数えた確率、その値に含まれる損失、別経路への混入、量子状態の関係を確かめた範囲を並べて読むと、何が実現し、何が次に残っているかを捉えやすくなります。

    出典

  • QED-Cなどが量子産業の供給網を調査、国をまたぐ調達は何を示すか

    QED-Cなどが量子産業の供給網を調査、国をまたぐ調達は何を示すか

    量子コンピューターや量子センサーをつくるには、量子を扱う装置だけでなく、レーザー、光学部品、電子回路、冷却設備、材料やソフトウェアが必要です。こうした部品やサービスを、企業はどこから調達しているのでしょうか。

    米国のQED-C、欧州のQuIC、Quantum Industry Canada、UKQuantum、日本のQ-STAR、韓国のKQIAは2026年9月、共同報告書「Global Quantum Supply Chain Flows」を公表しました。企業の回答から見えてくるのは、量子産業を支える国境を越えたつながりです。ただし、この調査が数えたのは取引額や部品の個数ではありません。

    簡単にまとめると?

    • 2026年3〜4月に実施した調査に、15か国を本拠地とする160社が回答しました。世界の量子産業全体を網羅した統計ではありません。
    • 調達先の国を挙げた146社では、1社当たりの国数の中央値は3でした。ここには自国も含みます。
    • 国をまたぐ関係の広がりは分かりますが、取引金額や、ある部品を代替できるかまでは分かりません。供給網の強さを判断するには、別の情報も必要です。

    部品を買う国、製品を売る国、製造する国を分けて聞く

    サプライチェーン、つまり製品をつくって届けるまでの供給網は、一つの会社の中だけでは完結しません。例えば量子コンピューターの開発企業が、自国で装置を組み立てながら、レーザーを別の国から調達し、さらに別の国の顧客へ販売する場合があります。調達先、顧客、製造場所は、それぞれ異なる関係です。

    今回の調査は、その三つの所在地を国単位で尋ねました。対象は、量子分野の部品やシステムを扱う企業、製造・加工・試験サービスを提供する企業、量子技術へのアクセスをサービスとして提供する企業などです。量子用途以外にも使える部品を含む一方、広く入手できて容易に代替できる汎用品は対象から外しています。研究機関は回答対象に含めていません。

    調査は業界団体を通じ、2026年3月から4月に実施されました。三つの所在地の質問のうち少なくとも一つに答えた適格企業が160社です。報告書の公表は9月ですが、回答が示す時点は春であり、その後の調達先の変更まで追った結果ではありません。

    「中央値3か国」は、海外3か国という意味ではない

    三つの質問には、同じ数の企業が答えたわけではありません。回答を読む際は、国数とともに、それぞれの回答社数を確認する必要があります。

    尋ねた所在地 回答した企業 1社当たりの国数の中央値
    調達先 146社 3か国
    顧客 133社 3か国
    製造場所 116社 1か国

    報告書3ページの集計を基に整理。国数には自国も含みます。

    中央値は、回答した企業を国数の少ない順に並べたときの中央の値です。調達先の中央値3か国は、「典型的な企業が海外3か国から輸入している」という意味ではありません。自国と海外2か国を挙げた企業も、3か国として数えられます。

    報告書は、該当する質問の回答企業の90%が少なくとも一つの海外調達先を、74%が少なくとも一つの海外顧客を挙げたとしています。国境を越えた関係が広く存在することを示す割合ですが、「部品の90%を輸入している」「売上の74%が海外」という意味にはなりません。

    一方、製造場所の中央値は1か国でした。報告書では、自国だけで製造する企業が多いと説明しています。海外から部品を調達することと、海外に製造拠点を置くことは別です。この二つを混ぜると、供給網のどの部分が国境を越えているのかを見失います。

    図の太い線は、大きな取引額を表しているのか

    報告書には、企業の本拠地と調達先・顧客の国を線で結んだ図があります。線の太さは、ある本拠地の回答企業のうち、相手国を挙げた企業の数を表します。お金や部品の量を流れとして描いたものではありません。

    例えば、ある企業が日本とドイツを調達先として挙げれば、二つの国との関係が記録されます。しかし、日本の1社から買っているのか10社から買っているのか、どちらの国への支払いが大きいのかは、この回答からは分かりません。これは集計の読み方を示す例で、特定企業の実際の取引ではありません。

    調達先として挙がった国は全回答を合わせて36か国、顧客の所在地は49か国、製造場所は25か国でした。これらは重複を除いた所在地の広がりです。各国の量子産業の市場規模、技術力、製造能力の順位を示す数字ではありません。

    供給網の広がりから、代替のしやすさまでは分からない

    部品を複数の国から買っていても、不可欠な一つの部品だけは一社に頼っているかもしれません。逆に、調達先が少なくても、必要なときに切り替えられる部品なら影響は異なります。供給網の広がりと、調達が止まったときの耐えやすさは、同じ指標ではありません。

    今回の調査では、相手国ごとの取引先数、具体的な調達品目、取引量を集めていません。そのため、読者が量子装置の調達や開発計画を比較する際には、この報告書で国をまたぐ関係を把握したうえで、必要な部品の仕様、納期、代替候補、試験や再調整にかかる時間を個別に確認する必要があります。国数が多いという理由だけで、供給が安定しているとは判断できません。

    回答範囲にも限界があります。中国の企業は招待されず、オーストラリアの業界団体は参加できなかったため、両国に本拠地を置く企業の回答はありません。ただし、他国の企業が挙げた調達先や顧客などの所在地として、両国は集計に現れます。本拠地の回答がないことを、その国に量子産業がないという意味で読んではいけません。

    また、回答160社は各業界団体が見積もった適格会員企業の約3分の2に当たるとされていますが、これは世界の量子企業の約3分の2を調べたという主張ではありません。会員を中心とする調査であり、質問ごとの未回答もあります。

    国際的なつながりを、具体的な部品の確認へつなげる

    この報告書の価値は、「量子産業は国際的だ」という大きな説明を、企業が挙げた調達先・顧客・製造場所に分けて見せた点にあります。装置をつくる国と、その装置を支える部品が届く国は、必ずしも同じではありません。

    報告書は、重要な技術を保護しながら必要な調達先へアクセスできる貿易政策を求めています。これは共同作成した団体の提言であり、政府が決めた新しい制度ではありません。また、複数団体による共同報告は一つの調査です。団体の数を、その結論を独立に確かめた調査の数として数えることもできません。

    国境を越える線が示すのは、企業同士の関係があるということです。その線の先にどの部品があり、どこが止まると開発に響くのか。今回の調査は、その具体的な確認へ進むための見取り図として読むと役立ちます。

    出典