タグ: 量子コンピューター

  • DDSの位相モード、周波数を変えた後の波をどこから始めるか

    DDSの位相モード、周波数を変えた後の波をどこから始めるか

    量子実験で電気信号を使うときは、パルスを出す時刻だけでなく、その中の波をどの位置から始めるかも問題になります。山から始まる波と、そこから半周期ずれた波では、同じ周波数でも位相が異なります。予定時刻どおりに信号を更新できたとしても、更新後の位相をそろえられるとは限りません。

    DDS(Direct Digital Synthesis、直接デジタル合成)は、デジタル値で波の進み方を指定する仕組みです。ここでは、量子実験制御ソフトウェアARTIQのAD9910用ドライバーにある三つの位相モードを比べます。違いは、周波数を変えたときに「それまで進んだ位相を残すか」「変更時刻から数え直すか」「別の基準時刻から進んだことにするか」です。[1]

    簡単にまとめると?

    • continuousは内部で積み上げた位相を引き継ぎます。ただし、位相に加えるオフセットまで変えれば、出力の位相は飛ぶことがあります。
    • absoluteは変更時刻を、trackingは指定した基準時刻を位相の出発点にします。同じ周波数とオフセットでも、基準の取り方で更新直後の位相が変わります。
    • 位相の式と実機の再現性は別に確かめる必要があります。AD9910用ドライバーは、更新の整列条件とDMA再生時の注意を明示しています。

    位相を「積み上げた分」と「あとから足す分」に分ける

    位相は、波の一周のうちどこまで進んだかを表す量です。この記事では一周を1 turnとして数えます。0.25 turnは90度、0.5 turnは180度です。1.25 turnと0.25 turnは、周回数は違っても一周の中では同じ位置になります。

    DDSでは、周波数に応じて内部の位相を少しずつ進めます。この蓄積を行う部分が位相アキュムレーターです。ARTIQの説明は、その内部位相をq、さらに足す位相オフセットをpと分け、出力位相をq+pとして扱います。周波数は進む速さ、オフセットは波を横へずらす量、と考えると違いを追いやすくなります。[1]

    たとえば62.5 MHzなら、理想化した波は16 nsで一周します。更新後の周波数をこの値に固定すれば、三つのモードとも8 nsで0.5 turn進みます。違うのは速さではなく、どの位相からその半周を進むかです。

    三つのモードは、位相の原点が違う

    変更時刻をt′、変更後の周波数をf、現在時刻をt、tracking用の基準時刻をTとします。次の表はドライバーが示す基本の定義です。位相はturn、時刻は秒、周波数はHzとすると単位がそろいます。表の式は周回数も含めて書いており、一周の中の位置を見るときは整数部分を除きます。[1]

    モード 更新後の位相φ(t) 引き継ぐ基準
    continuous q(t′)+p+(t−t′)f 更新時点までの内部位相q(t′)
    absolute p+(t−t′)f 変更時刻t′
    tracking p+(t−T)f 指定した基準時刻T

    continuousでは、周波数や位相の設定時にアキュムレーターを消しません。オフセットpを保った周波数変更なら、それまでの位相につながる形で、その後の進む速さが変わります。一方、pを変えれば、その変更量だけ位相は動きます。「continuous」という名前だけで、どの操作でも位相が連続すると解釈するのは早計です。

    absoluteはアキュムレーターをリセットし、変更時刻の位相を指定したpにします。同じ条件で、設定のたびに波を同じ位置から始めたい場合の基準になります。ここでの比較では、absoluteに追加の基準時刻を指定しない通常の形を扱っています。

    trackingもアキュムレーターをリセットしますが、基準時刻Tから新しい周波数fで動き続けていたと仮定した分を、位相オフセットへ加えます。過去の波形を追いかけて保存するのではなく、現在の設定と共通の時計から位相を計算する方式です。Tの既定値は0です。資料がcoherent phase modeとも呼ぶのは、この時間基準に沿う定義であり、光学系全体や量子状態のコヒーレンスを保証する意味ではありません。[1]

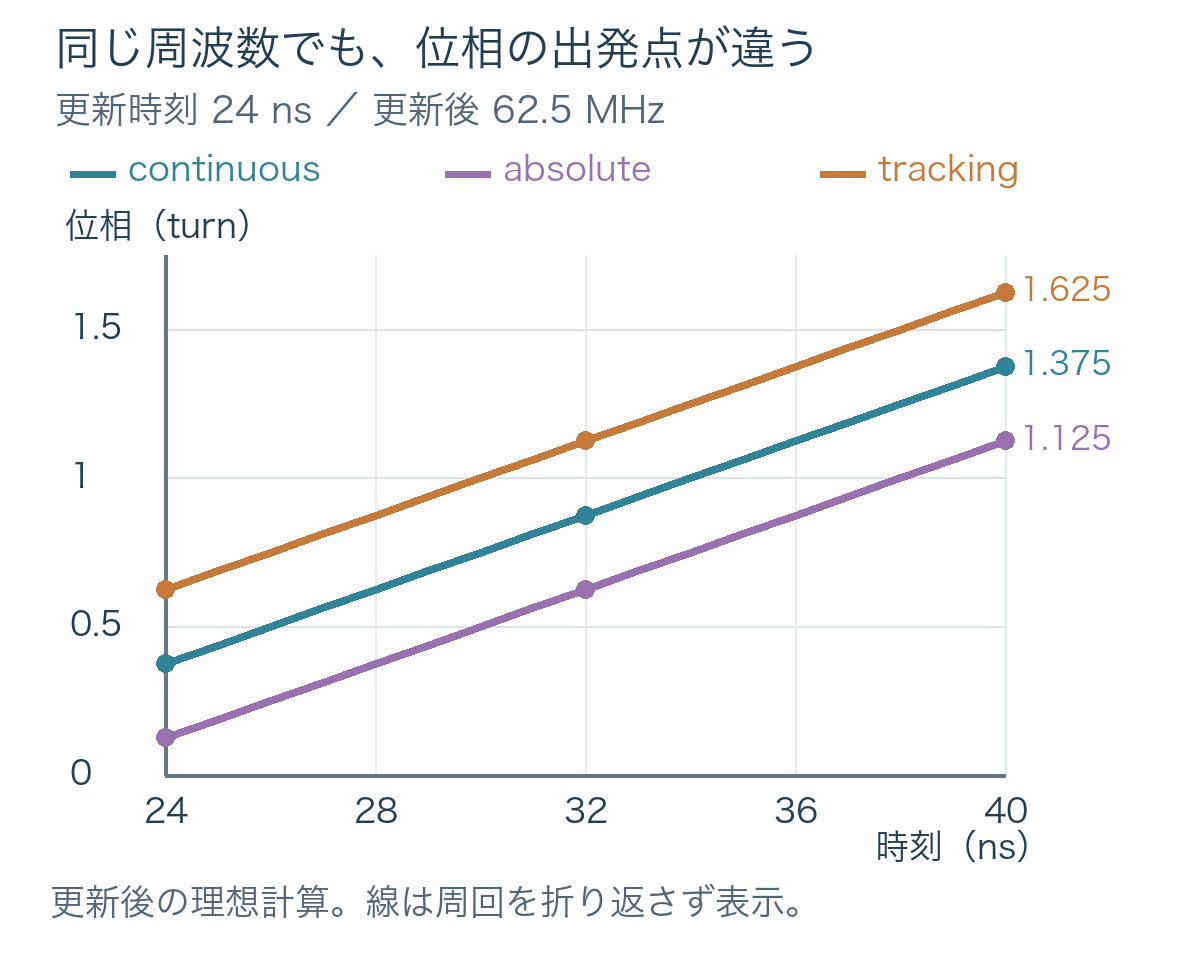
    同じ62.5 MHzでも、更新直後は三つの位置になる

    違いを見るため、次の値を置きます。装置で測った結果ではなく、定義式から計算する例です。変更時刻t′は24 ns、変更後のfは62.5 MHz、指定するpは0.125 turn、変更直前までの内部位相q(t′)は0.25 turnとします。trackingのTは0 nsです。continuousでは変更前後でpを同じ値に保ち、absoluteでは基準時刻を追加指定しません。

    continuousの更新直後は0.25+0.125=0.375 turnです。absoluteは内部位相を消すので0.125 turnになります。trackingでは、基準時刻から24 nsの間に新しい周波数で1.5周進んだと計算し、pを足した1.625 turn、つまり一周内では0.625 turnになります。

    モード 24 ns:更新直後 32 ns:8 ns後
    continuous 0.375 turn(135度) 0.875 turn(315度)
    absolute 0.125 turn(45度) 0.625 turn(225度)
    tracking 0.625 turn(225度) 0.125 turn(45度)
    24 nsでの位相をcontinuousは0.375、absoluteは0.125、trackingは0.625 turnとして、どの線も8 nsごとに0.5 turn進む比較図。
    三つの位相モードを同じ更新後周波数で比較した自作図。線の傾きを見やすくするため、24 nsの位相を0以上1未満にそろえ、以後の周回を折り返さずに描いた。表は各時点の一周内の位置を示すため、trackingの32 nsは図の1.125 turnと同じ位置の0.125 turnになる。実機の遅延や波形測定を示す図ではない。

    この例では、三つの波が進む速さは同じまま、位相の差も保たれます。trackingを選んでも、continuousの過去の位相へ自動的につながるわけではありません。逆に、trackingのTを変更時刻t′と同じに置けば、定義式はabsoluteの基本形と一致します。どちらが常に優れるかではなく、引き継ぎたいのが「直前の蓄積」か「共通の時刻」かで選びます。

    設定値だけでなく、更新が反映される条件を確認する

    ここまでの式は、位相の基準を理解するためのモデルです。実装では有限幅の整数を使います。保存したAD9910用ドライバーのset_muは、周波数を32 bitのFTW、位相オフセットを16 bitのPOW、振幅を14 bitのASFで指定します。位相オフセットの1刻みは1/65,536 turnです。この細かさは設定値の分解能であり、出力位相の測定精度ではありません。[2]

    SPI通信で設定を渡したあと、共通のIO_UPDATE信号をパルス状に出して、新しい値を反映します。ソフトウェアで関数を呼び始めた時刻を、そのまま出力波形が変わる時刻とみなすことはできません。ドライバー内でも、基準時刻による位相補正と出力側のパイプライン遅延を区別しています。

    また、この実装は、再現性のある位相制御に4 nsのSYNC_CLK格子へ操作を整列させる条件があると明記しています。通常の呼び出しでは整列を行いますが、記録済みの操作列をDMAで再生する場合は、SYNC_CLKに対して同じずれで再生を始める必要があります。そうでないと、どの周期に割り当てられるかが揺れ、ちょうど4 nsの遅延差が生じ得ます。62.5 MHzの例なら4 nsは0.25周、90度に相当します。これは条件違反時の影響を換算した値で、実機で90度の誤差を測定した結果ではありません。[2]

    DMAにはもう一つ注意があります。既定の位相モード設定が記録・再生の中で不整合になり得るため、資料はsetやset_muの呼び出しでモードを明示することを勧めています。また、ref_time_muを明示するとabsolute側でも基準時刻に応じた補正が入る実装です。基本のモード名だけでなく、呼び出しに渡した引数まで見る必要があります。

    trackingの補正後にcontinuousを続けるときも、指定前のpと、実際に書かれた補正後のオフセットは同じとは限りません。set_muが返す補正後の位相語を、後続のcontinuousで現在の位相として使うよう説明されています。モードを切り替える箇所では、アキュムレーターだけでなくオフセットの引き継ぎも確認点になります。[2]

    そろえたいものに合わせて比較する

    直前の波につながる周波数変更をしたいなら、continuousでpを保てるかを見ます。設定のたびに波を指定位置から始めたいなら、absoluteの変更時刻を基準に考えます。離れた更新を同じ時刻基準へ結びたいなら、trackingでTと周波数から求めた位相を比較します。そのうえで、更新信号、DMAの開始位置、共通クロック、信号が通る経路の遅延を確かめると、ソフトウェアの指定と実際の波の違いを切り分けやすくなります。

    この記事の対象は、2026年10月18日に保存したARTIQの固定ソース版です。三つのモードの意味と条件を読むための例であり、装置へ接続した試験、複数DDSの同期実証、レーザーまで含む位相安定性の測定は行っていません。

    ARTIQの開発や実験機器の提供を手がけるM-Labsの事業については、cyclewaveの企業解説で紹介しています。

    M-Labsの企業解説を読む

    出典

    1. ARTIQ・AD9910ドライバー固定版:set_phase_modeの定義。M-Labs公式リポジトリ。固定commit a7303a7a536935a2e4a7b8d1a537ca89f567772f、主に190–228行。
    2. 同固定版:set_muの設定幅、更新、整列、基準時刻補正。主に543–621行。同じソースの別箇所であり、独立した実験根拠ではない。
    3. ARTIQ Core drivers reference:AD9910。2026年10月18日保存時の表示版9.9698+a7303a7。後日更新され得るオンライン説明と、上記の固定版を区別した。
  • ユニタルな量子チャネル、確率の総和と最大混合状態の保存を分けて考える

    ユニタルな量子チャネル、確率の総和と最大混合状態の保存を分けて考える

    量子状態を変える処理が「確率の総和を1に保つ」ことと、「偏りのない状態をそのまま保つ」ことは、同じ条件ではありません。後者を調べる言葉が、ユニタルです。1量子ビットの小さな例で、何を入力し、何が保存されたのかを分けてみます。

    簡単にまとめると?

    • トレース保存は、状態を表す行列の対角成分の和を保つ条件です。量子状態の確率を正規化したまま扱うために必要です。
    • 同じ次元の入出力では、ユニタルな量子チャネルは最大混合状態I/dを変えません。トレース保存だけから、この性質は導けません。
    • 一つの入力で同じ結果を出す二つの処理も、最大混合状態への作用では違いが出ます。「状態を保つ」の対象を明記すると比較ができます。

    何の「保存」を調べているのか

    量子状態を表す密度行列ρは、対角成分の和であるトレースが1になっています。たとえば、基底0と1の確率が半々で、その間のコヒーレンスがない1量子ビットの状態は、対角に0.5、0.5を並べた行列です。これはI/2とも書けます。Iは対角成分が1、その他が0の単位行列です。

    量子チャネルは、物理的に許される状態の変化を表す数学的な枠組みです。ここでは完全正値かつトレース保存の線形写像Φを考えます。完全正値は、対象が別の系ともつれている場合まで含めて、状態としての整合性を保つための条件です。[1] 本稿はその完全な判定法ではなく、すでに量子チャネルとして構成した例の保存性を比較します。

    ユニタルとは、Φ(I)=Iを満たすことです。[2] 入力と出力を同じd次元にそろえると、線形性からΦ(I/d)=I/dになります。このI/dが最大混合状態です。単に0と1の測定が半々になる純粋な重ね合わせ状態とは違い、どの正規直交基底を選んでも偏りがありません。

    掛ける順番が違う、二つの条件

    クラウス演算子Kを使うと、チャネルはΦ(ρ)=ΣKρK†と表せます。Σは複数の演算子について足す記号、†は行と列を入れ替えて複素共役を取る操作です。トレース保存を確かめるときはΣK†K=Iを見ます。[1] 一方、ρの位置にIを入れるとΦ(I)=ΣKK†なので、ユニタル性ではΣKK†=Iを見ます。

    文字が似ていても、行列は一般に掛ける順番を交換できません。ΣK†KがIだったという記録を、そのままΣKK†の確認に使うことはできません。状態の確率の総和と、偏りのない状態への作用は、別々に検査する理由があります。

    反転する処理と、0へ戻す処理を比べる

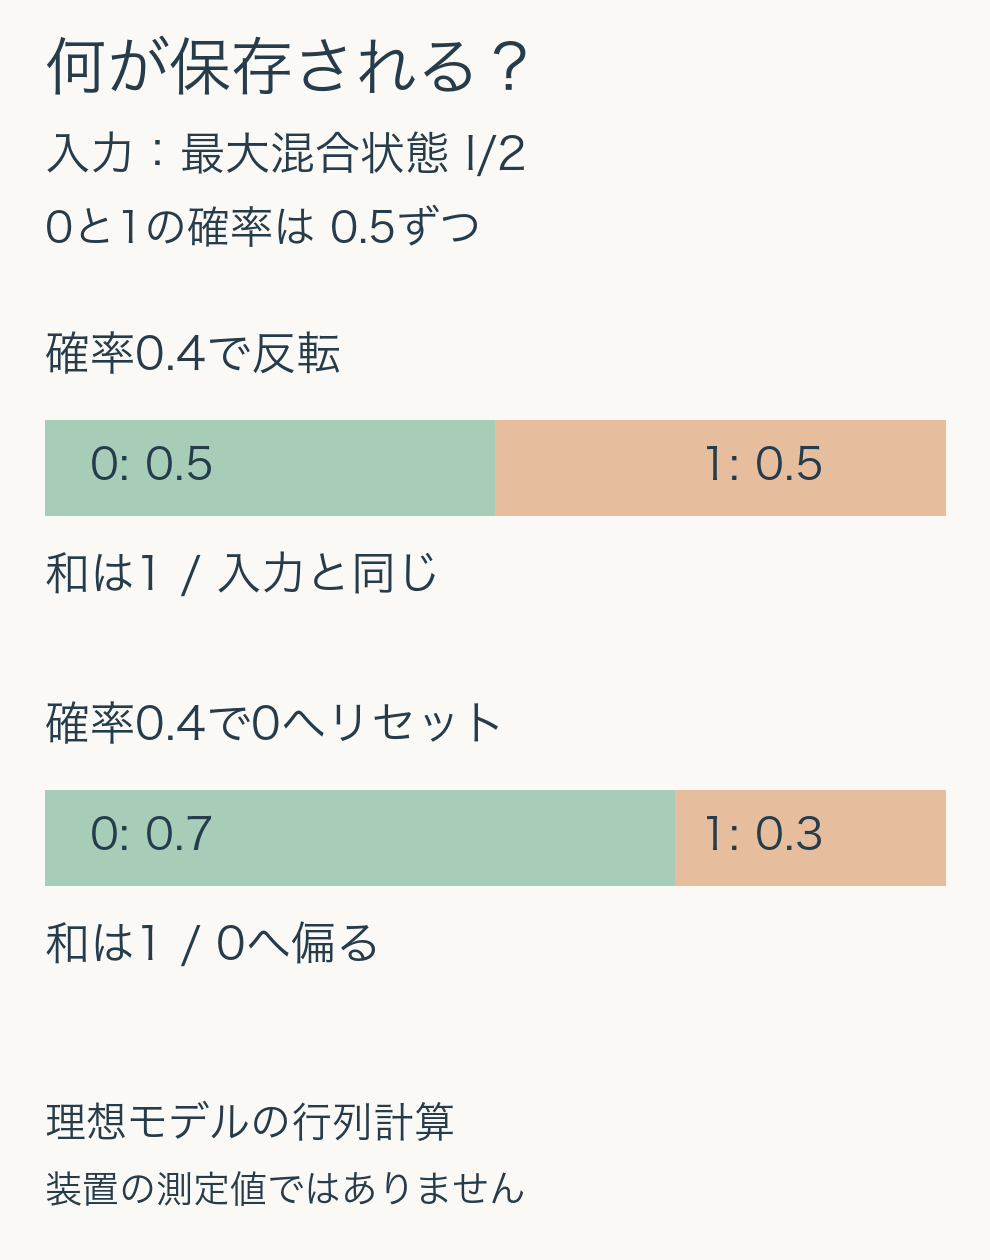
    比較用に、二つの理想化した1量子ビットのチャネルを作ります。一つ目は、確率0.4で0と1を交換し、確率0.6で何もしない処理です。交換する行列をXと書くと、Φ反転(ρ)=0.6ρ+0.4XρXです。Xは0を1へ、1を0へ移すユニタリ演算子なので、この確率的な混合はユニタルです。[2]

    二つ目は、確率0.4で入力を捨てて基底状態0を準備し、確率0.6で入力をそのまま残す処理です。正規化済みの状態に対して、Φリセット(ρ)=0.6ρ+0.4|0⟩⟨0|となります。一般の行列への線形な式では、最後の項にTr(ρ)を掛けます。これは比較のために定めた理想モデルで、装置のリセット精度や実行時間を表す数値ではありません。

    後者のクラウス演算子は、√0.6 I、√0.4 |0⟩⟨0|、√0.4 |0⟩⟨1|です。それぞれのK†Kを足すと0.6I+0.4I=Iとなり、トレースを保ちます。しかしKK†の和は、対角成分が1.4と0.6の行列になります。Iではないので、この処理はユニタルではありません。

    最大混合状態の0と1の確率は0.5ずつ。反転モデルでは0.5ずつのまま、0へリセットするモデルでは0.7と0.3になる。どちらも和は1。
    独自の行列計算。両モデルの確率を0.4に固定し、同じ最大混合状態を入力した比較。量子装置の測定ではない。

    実際にローカルで行列を掛けると、I/2を入れた反転モデルの出力は対角0.5、0.5でした。リセットモデルでは0.7、0.3でした。後者は0の確率へ0.2が移っていますが、和は1のままです。「確率が失われた」のではなく、「偏りのない入力に偏りが生まれた」と読む結果です。

    同じ入力結果だけでは区別できない

    今度は基底状態1を両方へ入れると、どちらも0の確率が0.4、1の確率が0.6になります。この一例だけでは、二つの処理の違いが見えません。ところが基底状態0を入力すると、反転モデルは0.6と0.4に変え、リセットモデルは0をそのまま保ちます。入力を変えて比較する意味がここにあります。

    計算では、三つの入力について出力のトレースが1であること、固有値が負にならないこと、予想した対角成分と一致することを確認しました。加えて、各クラウス演算子の二通りの積の和を直接計算しています。三状態での数値確認だけを一般的な完全正値性の証明とは扱いません。チャネルとしての根拠はクラウス表現と、その正規化条件に置いています。

    また、ユニタルだからすべての状態を変えない、という意味でもありません。今回の反転モデルは最大混合状態を保ちますが、基底状態0は変えます。ユニタルとユニタリも同義ではありません。確率的にユニタリ操作を混ぜたものはユニタルですが、高い次元まで含めて逆も必ず成り立つとは言えません。[2]

    比較表に残すと役立つ項目

    チャネルの性質を比べるときは、まず入出力の次元、演算子、使った確率を残します。次に、トレース保存の確認と、最大混合状態の入力・出力を別の欄にします。どちらか一方の結果を「保存される」の一語で済ませないことが大切です。

    この比較は、量子機器の優劣やノイズ量の大小を決めるものではありません。ユニタル性は、チャネルが最大混合状態にどう作用するかを分ける性質です。実機では、モデルの妥当性、測定誤差、他の状態への作用も別に調べる必要があります。何を保存する処理なのかを具体的な入力へ戻して考えると、似た条件の取り違えを防ぎやすくなります。

    出典

    1. John Watrous, The Theory of Quantum Information 第2章、2.2節、定理2.22・2.26。量子チャネル、クラウス表現、トレース保存の条件。
    2. 同、第4章、定義4.1・4.2、例4.3。ユニタル性とユニタリ操作の確率的混合。著者公開PDFを2026年10月23日に確認。二章は同じ書籍に属し、独立した二つの実験的根拠ではない。数値例・図・計算スクリプトは独自作成。
  • 量子ビットの状態トモグラフィー、Z方向だけでは見えない情報を測る

    量子ビットの状態トモグラフィー、Z方向だけでは見えない情報を測る

    量子ビットを何度も測ると、0と1がほぼ半分ずつ出た。この結果だけから、どの量子状態を準備できたかまで分かるでしょうか。実は、同じ0と1の確率を示す別々の状態があります。状態トモグラフィーは、測定する基準を変えて集めた結果から、状態を表す密度行列を推定する方法です。

    ここでは1量子ビットに絞り、Z、X、Yという三つの測定基準で何が見えるかを整理します。理想的な確率の計算と、回数を限った測定結果からの推定は分けて扱います。

    簡単にまとめると?

    • Z方向で0と1が半分ずつ出ても、状態が一つに決まるわけではありません。XやYの基準では区別できる状態があります。
    • 同じ状態を繰り返し準備し、基準ごとに別の試行で測ります。一個の量子ビットから三方向の情報を一度に読み出す方法ではありません。
    • 有限回の結果をそのまま行列へ戻すと、物理的な状態として成立しない場合があります。生の推定と、成立条件に合わせた補正を区別します。

    Z方向で同じでも、同じ状態とは限らない

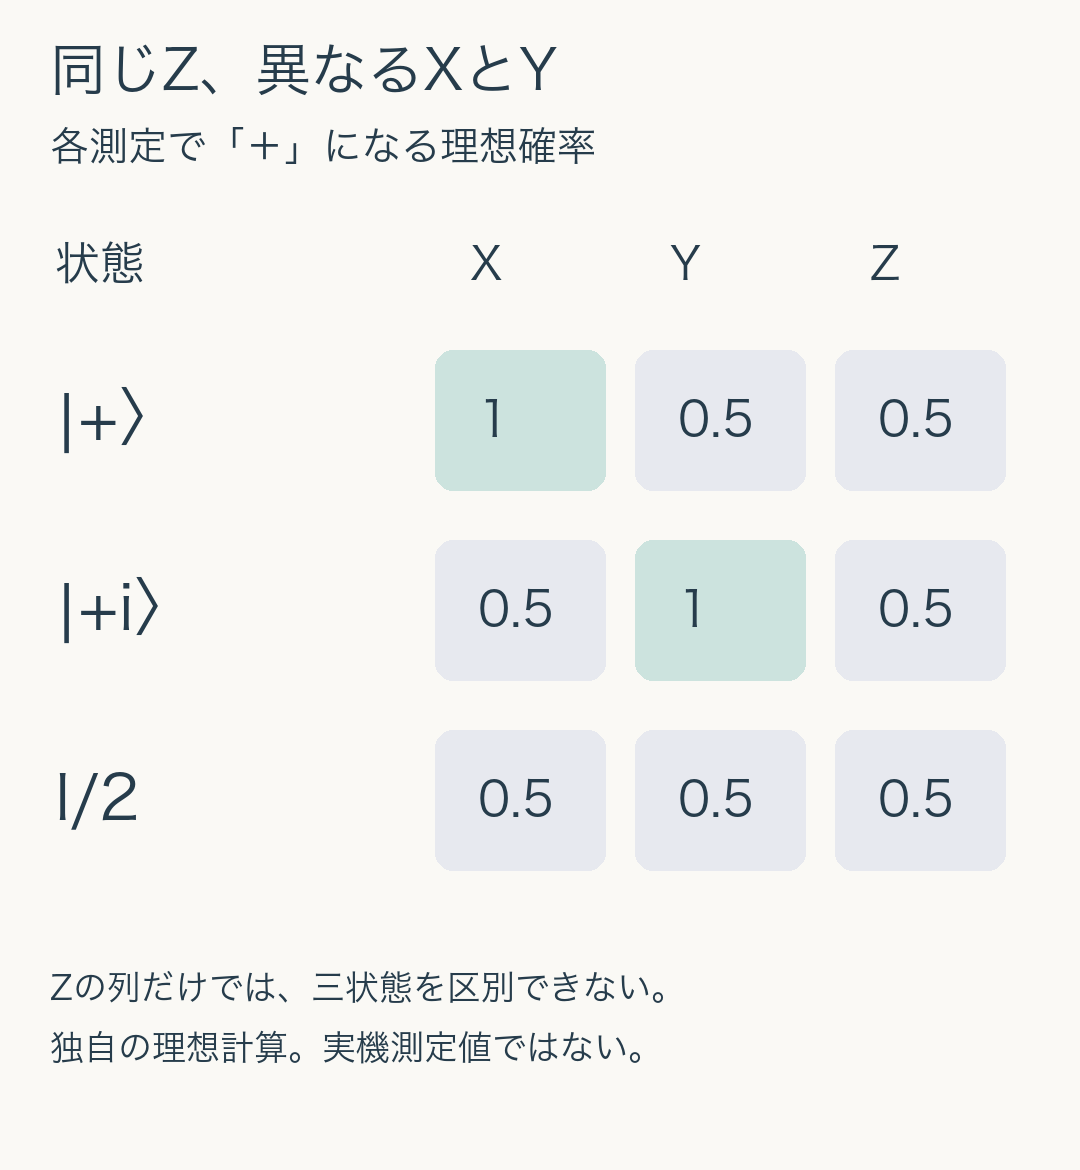
    通常の0と1を区別する測定を、ここではZ方向の測定と呼びます。比較するのは、|+⟩=(|0⟩+|1⟩)/√2、|+i⟩=(|0⟩+i|1⟩)/√2、そして完全混合状態I/2です。iは二乗すると−1になる虚数単位、Iは単位行列です。最初の二つは重ね合わせの相対位相が異なる純粋状態で、最後は密度行列で表す混合状態です。[1]

    この三つは、Z方向で0となる確率がいずれも1/2です。Zの集計だけを何度詳しく見ても、理想確率が同じであるという不足は解消しません。「半分ずつだったから完全混合状態だ」という結論には、まだ根拠が足りないのです。

    そこで測定の基準を変えます。X方向は|+⟩と、それに直交する|−⟩を区別する基準です。Y方向は|+i⟩と|−i⟩を区別します。それぞれの基準で正側の結果を「+」、負側を「−」と呼びます。Zの+は|0⟩、−は|1⟩です。これは測定値の符号であり、検出器が負の回数を数える意味ではありません。[2]

    三つの状態はZ方向の正側確率が全て0.5。X方向ではプラス状態が1、Y方向ではプラスi状態が1となり、完全混合状態は全方向で0.5。
    独自計算による理想確率。各欄は、その基準で+の結果を得る確率。実機の測定回数ではない。基準を変えると、Zの列だけでは見えなかった違いが現れる。

    別々に準備した試行から、三つの平均を集める

    図では、|+⟩のX方向の+確率は1ですが、|+i⟩とI/2では1/2です。Y方向を見ると、今度は|+i⟩だけが1になります。I/2は三方向とも1/2です。この違いは、状態を表す行列と、各測定結果に対応する行列から確率を計算して確かめられます。本稿の表も、その計算を手元で行ったものです。

    実際に状態を調べる際は、同じ準備手順を繰り返します。ある試行群はZで、別の試行群はXで、さらに別の試行群はYで測ります。最初にZで測った同じ一個を、そのままXとYで測って元の状態の三つの値を取り出す説明ではありません。測定の影響を受けるため、元の準備手順についての統計を、繰り返し用意した試行から集めます。[3]

    各基準で、+の回数をn+、−の回数をn−とすると、平均の推定値は(n+−n−)/(n++n−)です。たとえばXで100回測って80回が+、20回が−なら、推定値は0.6です。確率0.8と、符号付き平均0.6は別の数です。報告の表を読むときは、確率なのか平均なのかを確かめます。

    三つの平均から、1量子ビットの行列へ

    三方向の平均をrx、ry、rzとすると、1量子ビットの密度行列はρ=(I+rxσx+ryσy+rzσz)/2と表せます。σは各方向のパウリ行列です。三つの数を座標として並べたものをブロッホベクトルと呼び、物理的に成立する状態は長さ1以下の範囲に入ります。[1]

    表の|+⟩は(1,0,0)、|+i⟩は(0,1,0)、I/2は(0,0,0)に対応します。三つともZの座標は0ですが、XとYの座標が違います。Z測定だけでは不足する理由は、単に測定回数が少ないからではなく、状態の他の成分を観測する基準が足りないからです。

    この三方向による説明は1量子ビットに限っています。複数量子ビットでは、それぞれの局所的な平均だけで全体の相関まで再構成できるとは限りません。また、状態の準備と測定基準が試行中に変わる場合、集計した結果を一つの固定した状態の推定として扱えるかも別に点検します。

    推定した数値が、球の外へ出る場合

    理想的な確率から計算するときと違い、有限回の測定には統計的なばらつきがあります。説明用に、Xで+90回・−10回、Yでも+90回・−10回、Zで+50回・−50回という人工的な集計を考えます。これは実機の測定記録ではありません。

    式へそのまま入れると、ブロッホベクトルは(0.8,0.8,0)になり、長さは約1.131です。対応する行列の固有値を計算すると、約1.066と−0.066になります。固有値は行列を別の基準で見たときの重みに対応し、負の値を含むこの行列は、物理的な密度行列の条件を満たしません。入力した各集計が正の回数であるだけでは、三方向をまとめた行列の成立までは保証しないのです。

    このような問題に対し、推定の段階で成立条件を課したり、推定後の行列を調整したりする方法があります。Qiskit Experiments 0.14.2の公式例では、既定の線形反転で得た行列について、必要に応じて固有値を調整します。生の固有値を示すraw_eigvals、調整後のeigvals、調整を行ったかのrescaled_psdを区別して記録できます。[3]

    補正後に負の固有値がなくなったことは、有限回測定の不確かさが消えたことではありません。本稿の人工例でも、「負の値が出たので装置が故障した」と直結させるのではなく、測定回数、準備と測定の安定性、推定方法、補正前後の差を分けて確認します。逆に、成立する行列が返ったことだけを、準備したかった状態に十分近い証拠として使わないようにします。

    結果を比べるときに、残しておきたい情報

    トモグラフィーの報告では、推定した行列や図に加え、どの基準で何回測ったか、集計前の準備条件、採用した推定方法を確認します。基準ごとの回数が異なるなら、同じ精度の三つの値として扱ってよいかも検討が必要です。読み出しの誤差や準備のずれが含まれる可能性も、状態そのものの性質と分けます。

    本稿では理想確率と人工的な集計からの行列計算を実行しました。量子実機への送信、装置性能の測定、Qiskit Experimentsによる補正処理の実行はしていません。Zだけで見える情報、他の基準を加えて得る情報、限られた回数から推定する際の条件を分けることで、図がきれいに再構成されたという印象から一歩進んで結果を読めます。

    出典

    1. IBM Quantum Learning、Bloch sphere、パウリ行列による表現、六つの状態、混合状態の節。原資料の球面図も検討し、本稿では独自計算の比較表を用いた。
    2. Qiskit Experiments 0.14.2、PauliMeasurementBasis、単一量子ビットの測定基準とPOVM行列。
    3. 同、Quantum State Tomography、状態の再準備と測定、線形反転、固有値の再スケーリング。人工的な回数例と数値計算は本稿独自。
  • Schmidt分解、式の項数に惑わされず量子状態の重みを読む

    Schmidt分解、式の項数に惑わされず量子状態の重みを読む

    二つの量子系を合わせた状態を書き下すと、いくつもの項が現れます。しかし、式に項が多いことと、二つの系の間にもつれがあることは同じではありません。各系の基底、つまり状態を表すものさしを選び直すだけで、見かけの項数は変わります。

    Schmidt分解(シュミット分解)は、二体系の純粋状態を、対応する基底の組と非負の係数で整理する方法です。係数を二乗した重みを見ると、基底の見かけに左右されずに比較できる情報が残ります。ここでは二つの量子ビットA、Bを例に、係数行列を作るところから、係数・重み・ランクの違いまでを追います。

    簡単にまとめると?

    • Schmidt分解では、二体系の純粋状態を、A側とB側の直交する基底の組へ整理します。元の式にある項の数を数える方法ではありません。
    • 非負のSchmidt係数を二乗した値が、片方だけの状態の固有値になります。係数そのものを確率として足すのは誤りです。
    • 非ゼロ係数の数がSchmidtランクです。純粋状態ならランク1は積状態、2以上はもつれた状態ですが、同じランクでも重みの偏りは異なります。

    四つの振幅を、2行2列へ並べる

    二つの量子ビットの純粋状態を、A、Bの順で |ψ〉=c00|00〉+c01|01〉+c10|10〉+c11|11〉 と表します。各cは振幅で、一般には複素数です。状態を規格化しているなら、四つの振幅の絶対値の二乗を足すと1になります。

    この四つを、Aの値を行、Bの値を列として並べたものが係数行列Cです。最初の行にc00とc01、次の行にc10とc11を置きます。これは全体の密度行列ではありません。二量子ビット全体の密度行列は4行4列ですが、ここで使う表は状態ベクトルの四つの成分を並べ直した2行2列です。

    Cに特異値分解、略してSVDを行うと、非負の特異値sと、左右の基底を取り出せます。このsがSchmidt係数です。対応するAの基底をa、Bの基底をbとすると、状態は |ψ〉=Σ s_k |a_k〉⊗|b_k〉 という形になります。A側もB側も、同じ側の基底同士は直交し、長さは1です。

    複素数を扱う実装では、右側のベクトルの共役にも注意します。通常のSVDをC=UΣV†と書く約束なら、この係数の並べ方でB側に使うのはVの列を複素共役したベクトルです。ソフトウェアが返すものがVなのかV†なのかも確認します。実数だけの例で問題が見えなくても、複素数の状態へそのまま持ち込めるとは限りません。

    式の項数と、Schmidtランクは違う

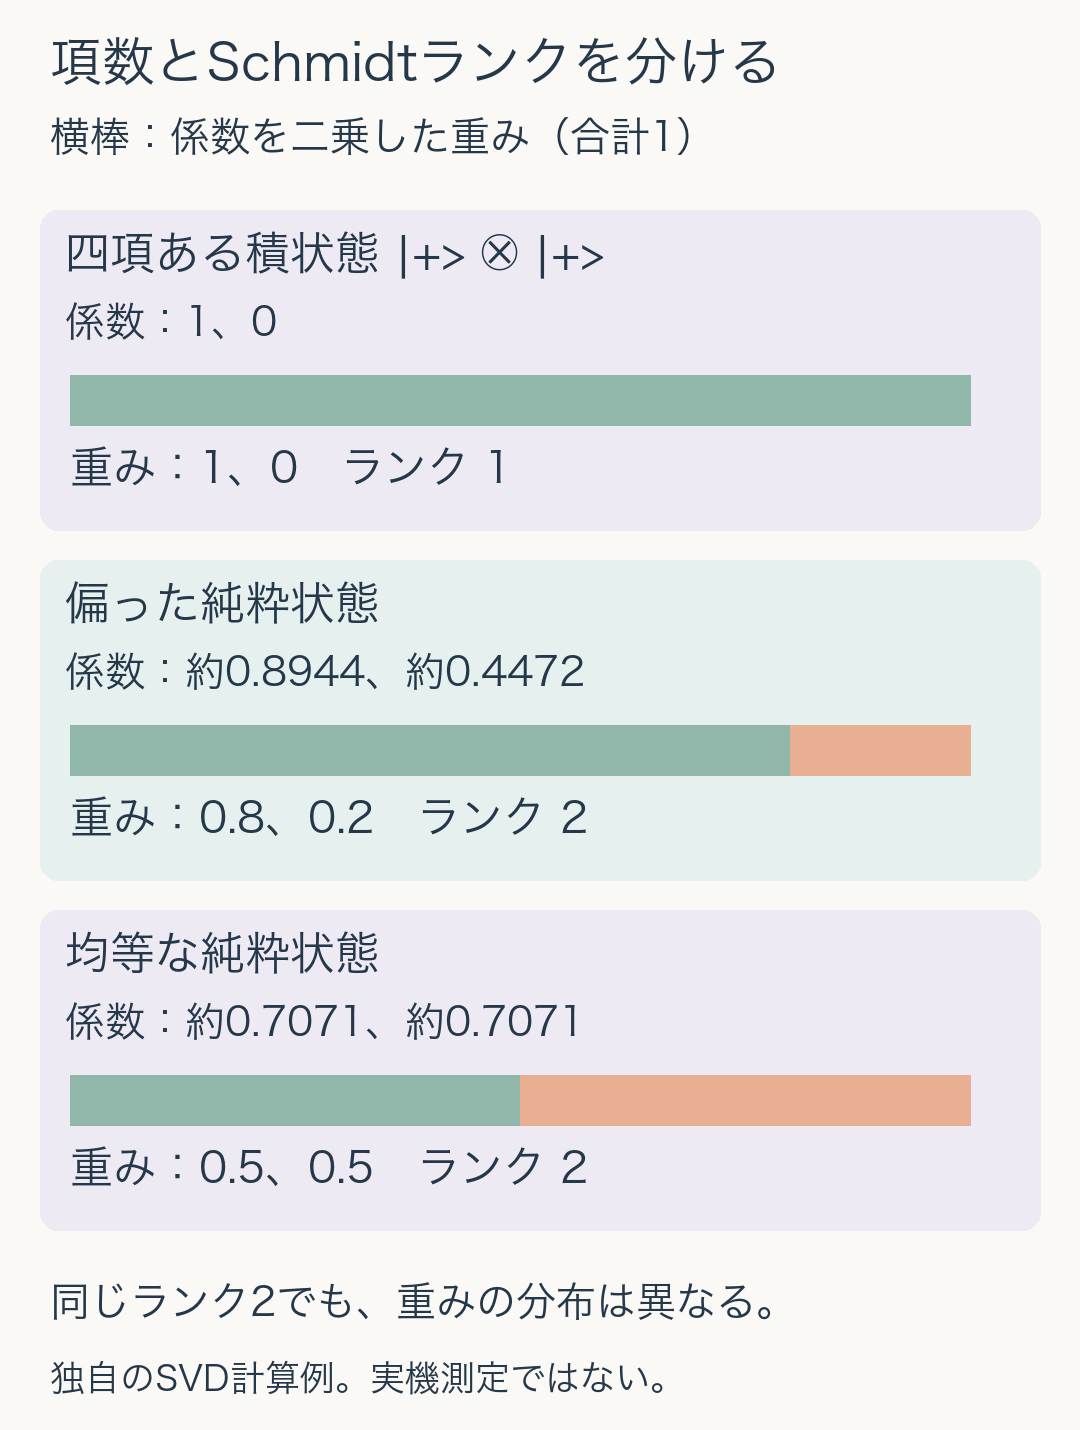
    まず |+〉⊗|+〉 を考えます。|+〉は(|0〉+|1〉)/√2ですから、展開すると00、01、10、11の四項が全て現れ、振幅は全て1/2になります。それでも、最初からAの状態とBの状態の積になっており、もつれはありません。

    係数行列は、全成分が1/2の表です。SVDで得られる非ゼロの特異値は1だけで、もう一つは0です。非ゼロのSchmidt係数の数をSchmidtランクと呼ぶので、この状態のランクは1です。「四項あるからもつれている」という判断ができないことが分かります。

    次に √0.8|00〉+√0.2|11〉 を考えます。係数行列は対角成分が√0.8、√0.2で、非対角成分は0です。二つのSchmidt係数がどちらも非ゼロなので、ランクは2です。この純粋状態は、一つのAの状態と一つのBの状態の積にはまとめられません。

    係数を二乗して、比較する重みへ

    規格化された状態では、Schmidt係数の二乗を全て足すと1です。先ほどの例なら係数は約0.8944と0.4472ですが、重みは0.8と0.2になります。係数の和は1ではありません。計算結果を確率として読むときは、どちらを表示しているのかを区別します。

    Aだけの状態を作るためにBを部分トレースすると、B側の基底が直交しているため、異なる番号を結ぶ項が消えます。残るのは、A側の各基底の状態へs_k²の重みを付けた和です。したがって、Aだけの密度行列の非ゼロ固有値はs_k²になります。Bだけを残した場合にも同じ非ゼロ固有値が得られます。二つの系の次元が異なる場合、余分なゼロ固有値の数まで同じとは限りません。

    四項の積状態はSchmidtランク1、偏った重み0.8と0.2の純粋状態と均等な0.5と0.5の純粋状態はともにランク2となる比較。係数と二乗した重みを区別する。
    独自の二量子ビット例。横棒はSchmidt係数の二乗で、合計1の重みを表す。SVDと縮約状態の固有値を計算で照合したもので、量子装置の測定結果ではない。

    均等な例 (|00〉+|11〉)/√2 の重みは0.5、0.5です。こちらもランクは2ですが、0.8、0.2の例と同じ分布ではありません。ランクは、非ゼロの組がいくつ必要かを示します。重みがどれほど均等かまで、一つの整数で表しているわけではありません。

    基底を変えても、係数は変わらない

    Aだけ、またはBだけにユニタリ変換を施すと、局所の基底が回転します。係数行列の各成分は変わっても、特異値は変わりません。これは、同じ二体系の分け方を保ったまま行う局所の変換についての性質です。AとBを結びつける一般の二体系の操作にまで広げることはできません。

    独自計算では、重み0.8、0.2の例のA側へHadamard変換を施し、さらにB側へ位相を加えました。元の係数行列は対角の二成分だけでしたが、変換後は四成分が非ゼロになります。それでも二つのSchmidt係数と、その二乗の0.8、0.2は一致します。振幅の見た目を比べるより、基底に依存しない情報を取り出して比べる利点がここにあります。

    一方、Schmidt係数が同じ値に重なっている場合などには、対応する基底の選び方が一意とは限りません。二つの計算が異なる基底ベクトルを返したというだけで、片方が誤りとは言えません。元の状態を再構成できるか、係数が一致するか、直交性が保たれるかを確認します。

    適用する状態と、数値の小ささを確認する

    ここまでの議論は、全体が一つの状態ベクトルで表せる純粋状態であることを前提にしています。混合状態の4行4列の密度行列を、説明なく2行2列へ読み替えて同じ判定へ入れてはいけません。混合状態のもつれの判定は別の問題です。

    たとえば00を80%、11を20%の確率で準備した混合状態は、積状態を確率的に選んだだけです。Aだけの固有値は0.8、0.2となり、先のもつれた純粋状態と一致します。それでも全体は同じ状態ではありません。「片方の重みが同じ」だけから、全体のもつれを断定しないことが大切です。

    数値計算では、本来ゼロの特異値が丸め誤差でごく小さく残る場合があります。ランクを表示するときは、何以下をゼロとみなすかという許容値も記録します。これは計算上の判断基準であり、小さな値を消しただけで実際の状態の性質が確定するわけではありません。

    Schmidt分解を使うときは、まず二体系への分け方と基底の並びを定め、純粋状態であることと規格化を確認します。そのうえで、係数、二乗した重み、非ゼロの個数を分けて読む。式の項数や見た目に引っぱられず、比較したい情報を選ぶための道具として使えます。

    出典

    1. John Watrous, The Theory of Quantum Information, Chapter 1(2018)。印刷ページ31、Schmidt decompositions、式1.162〜1.164。二体系ベクトルと特異値分解の関係。
    2. 同書、Chapter 2(2018)。Sections 2.1.2の量子状態・混合と純粋状態(印刷ページ62〜64)。数値と図は本稿の独自計算。
  • 量子チャネル後の忠実度、値が上がっても元の情報が保たれるとは限らない

    量子チャネル後の忠実度、値が上がっても元の情報が保たれるとは限らない

    量子状態の忠実度が上がると、装置の動作が良くなったように見えるかもしれません。しかし、比較している二つの状態が同じ雑音を受ける場合、違いが失われることで忠実度が上がることがあります。近くなったという数値だけでは、元の情報が保たれたとは判断できません。

    この関係を表すのが、量子チャネルに対する忠実度の単調性です。二つの入力へ同じ処理をした後の比較と、処理後の状態を固定した理想状態と比べる評価を、小さな計算で分けてみます。

    簡単にまとめると?

    • 二つの状態へ同じ量子チャネルを作用させると、状態間の忠実度は下がりません。両方に同じ処理をすることが条件です。
    • 忠実度が上がる理由には、二つの状態の違いが雑音で消える場合もあります。値の上昇を、情報の保存や装置性能の改善とは呼べません。
    • 出力を固定した理想状態と比べる忠実度は、別の比較です。同じ例でも、出力同士の忠実度は上がり、理想状態への忠実度は下がります。

    式の両側で、同じものを比べているか

    この記事では、平方根を取る側の定義を忠実度Fと呼びます。密度行列ρとσに対し、F(ρ,σ)=Tr√(√ρ σ √ρ)です。Fの二乗を忠実度と呼ぶ文献もあるため、数値を読むときは定義を揃えます。ここでいう密度行列は、同じ入力空間にある正規化された量子状態です。[1]

    量子チャネルΦは、状態を別の状態へ変える処理を、完全正値かつトレース保存の写像として表したものです。測定結果の一部だけを選別せず、すべての結果を含めた決定的な処理を考えます。有限次元で、次の不等式が成り立ちます。[1、定理3.27]

    F(ρ, σ) ≤ F(Φ(ρ), Φ(σ))

    左は二つの入力の比較、右はその両方へ同じΦを作用させた出力同士の比較です。片方だけを処理する式ではありません。固定した理想状態σと、処理後のΦ(ρ)を比べるF(Φ(ρ),σ)には、この式をそのまま使えません。

    単調性とは、この処理の前後で値が減らないという関係です。必ず大きくなるわけでもありません。同じユニタリ変換を両方へ行う場合は忠実度が保たれます。回転によって二つを同じように動かすことと、違いを消してしまうことを、どちらも「忠実度が下がらない」の一言だけで区別することはできません。

    0と1を、同じ割合で混ぜていく

    最初の状態をρ₀=|0〉〈0|、ρ₁=|1〉〈1|とします。この二つは直交しているため忠実度は0です。ここへ、確率pで完全混合状態I/2へ置き換え、残りの確率ではそのままにする処理を考えます。Iは2×2の単位行列、0≤p≤1です。

    Φp(ρ) = (1−p)ρ + p I/2

    これは、密度行列に対する処理の式です。行列一般へ写像を拡張するときは、置換側をp Tr(X) I/2と書きます。何もしないチャネルと、入力を捨ててI/2を用意するチャネルを確率的に混ぜているため、ここでは正当な量子チャネルになっています。実際の装置の雑音が必ずこの一つのパラメーターで表せるとは仮定しません。

    基底を|0〉、|1〉の順にすると、二つの出力はどちらも対角行列です。ρ₀からの出力はdiag(1−p/2,p/2)、ρ₁からの出力はdiag(p/2,1−p/2)になります。対角行列同士なので、対応する対角成分の積の平方根を足して忠実度を求められます。

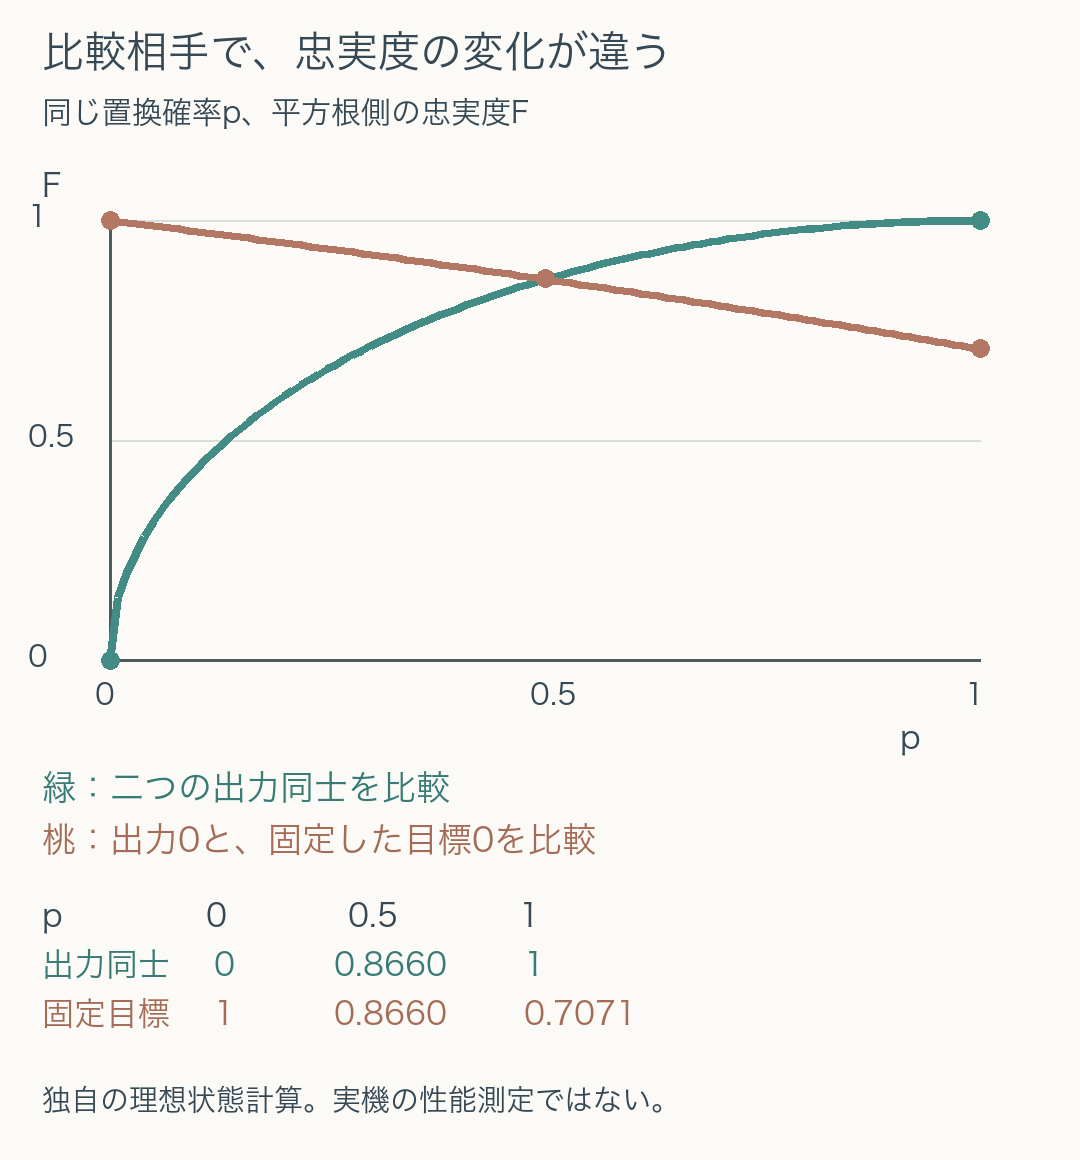
    F(Φp(ρ₀), Φp(ρ₁)) = √(2p−p²)

    p=0なら0、p=0.5なら√0.75≒0.8660、p=1なら1です。pを増やすと出力同士は近づき、最後には両方ともI/2になります。忠実度1は、この比較では二つの出力が同じになったことを表します。入力の0と1を良い状態のまま保存できた、という意味ではありません。

    pが0、0.5、1と増えると、出力同士の忠実度は0、0.8660、1。出力0と固定目標0の忠実度は1、0.8660、0.7071。同じ処理でも比較対象で変化が異なる。
    指定した1量子ビットの置換混合モデルによる独自計算。平方根を取る忠実度Fを使用。実機の測定値ではない。

    固定した目標に対しては、値が下がる

    次はρ₀から作った出力だけを取り出し、処理前の理想状態|0〉を固定した目標として比べます。目標が純粋状態なので、忠実度はその状態への射影確率の平方根です。

    F(Φp(ρ₀), ρ₀) = √(1−p/2)

    今度はp=0で1、p=0.5で約0.8660、p=1で約0.7071です。出力同士の忠実度は上昇していたのに、固定した目標への忠実度は低下しました。二つの計算は矛盾していません。一方では目標側も同じチャネルを通し、もう一方では元の理想状態を固定しているからです。

    装置が理想の出力をどれほど再現できるかを評価したいとき、雑音を受けた出力同士を近づける指標だけでは足りません。比較相手を固定した目標にするのか、同じ処理を受けた別入力の出力にするのかを、数値の横へ明記する必要があります。

    同じ出力から、失った違いを取り戻せるか

    p=1では、元が0でも1でも受け取る状態はI/2です。出力しか受け取れず、どちらが準備されたかを示す別の記録もないなら、この出力に同じ後処理を加えて入力の違いを取り戻すことはできません。同じ入力I/2に同じ処理をすれば、どちらの場合も同じ結果になるからです。

    この説明は、情報を持つ補助系や、エラーの記録、事前に施した誤り訂正まで否定するものではありません。それらを利用する処理は、今回の「出力だけ」という条件と異なります。チャネルの入力・出力として、どの系や記録を含めたのかも比較条件の一部です。

    また、特定の測定結果が出た試行だけを採用する選別では、成功確率を伴う条件付き状態を扱います。選別後の状態を正規化して比べる操作へ、上のトレース保存チャネルの不等式を無条件に当てはめることはできません。選別ありの報告では、得られた状態と採用率を分けて読む必要があります。

    「忠実度が改善した」を読むときの条件

    最初にFとF²のどちらかを確認し、次に比較する二つの状態を具体的に書きます。両方へ同じチャネルを作用させた比較なのか、理想状態を固定した比較なのか、試行の選別を含むのかを揃えると、値が上がった理由を絞れます。

    今回の二つの曲線は、同じ置換確率pを使っています。それでも、出力同士の一致は増え、理想状態への一致は減りました。状態が近くなることと、保持したい情報が残ることを分けるために、単調性は有用な確認条件になります。有限の測定データからの状態推定、実機の誤差、チャネルそのものの性能指標は、この理想的な計算とは別に扱います。

    出典

    1. John Watrous, The Theory of Quantum Information — Chapter 3、忠実度の定義と性質、および定理3.27・式(3.173)(書籍156頁)。著者の公開PDF保存版を参照。
  • Kraus表現の非一意性、同じ量子チャネルを違う操作の組で書ける理由

    Kraus表現の非一意性、同じ量子チャネルを違う操作の組で書ける理由

    量子計算のノイズを表す資料で、同じ量子チャネルなのに異なる行列の組が並ぶことがあります。Kraus(クラウス)表現は、状態が変わる過程を複数の操作の和で書く方法です。その行列を一つずつ比べても、変換全体が同じかどうかは決まりません。

    ここでは1量子ビットの位相を失わせる変換を例に、異なる二組の行列が同じ出力を与える理由を確かめます。そのうえで、操作に付いたラベルを観測結果として読むときには、何を追加で指定する必要があるかを考えます。

    簡単にまとめると?

    • Kraus表現は量子チャネルの書き方であり、一つのチャネルに複数の表現があります。行列の組が違っても、すべての入力に同じ変換を与える場合があります。
    • 位相反転を半々で混ぜる操作と、計算基底で測定して結果を捨てる操作は、1量子ビットに同じ脱位相チャネルを与えます。
    • 結果のラベルを残すと、条件付き状態や確率は実装に依存します。ラベルを捨てたチャネルの一致だけで、測定記録まで同じとはいえません。

    Kraus演算子は、足し合わせて変換を作る

    有限次元の量子状態を密度行列ρで書くと、量子チャネルΦはKraus演算子Kiを使って次の形で表せます。[1]

    Φ(ρ) = Σᵢ KᵢρKᵢ† 、 Σᵢ Kᵢ†Kᵢ = I

    †は複素共役転置、Iは恒等行列です。各項KiρKi†を足すことで最終的な状態を作ります。右側の条件は、入力のトレースが1なら出力でも1になることを保証します。確率の合計を失わず、すべての結果を含む変換になっているということです。

    この式に現れるiは、まず数学的な和のラベルです。実際に結果iを区別できる測定や環境の観測を指定した場合には、対応する項から結果の確率と条件付き状態を計算できます。ただし、チャネルの式だけで、そのラベルが装置のどの記録に対応するかまで決まるわけではありません。

    位相反転を混ぜる表現と、測定する表現

    1量子ビットの計算基底を|0⟩、|1⟩とし、Zを対角成分が1と−1の位相反転行列とします。まず次の二つを使います。

    A₀ = I/√2 、 A₁ = Z/√2

    この組の変換は、ρとZρZを半分ずつ混ぜたものです。入力をρ=[[a, c], [c*, 1−a]]と書くと、ZρZでは対角成分がそのままで、非対角成分cとc*の符号が反転します。平均すると非対角成分が打ち消され、出力はdiag(a, 1−a)になります。ここでc*はcの複素共役です。

    別の組として、次の射影演算子を選びます。

    B₀ = |0⟩⟨0| 、 B₁ = |1⟩⟨1|

    B₀ρB₀は|0⟩の成分、B₁ρB₁は|1⟩の成分だけを残します。二つを足せば、やはりdiag(a, 1−a)です。これは計算基底で測定した後、その結果を読み分けずに平均した変換に当たります。AとBは別の行列の組ですが、どちらもすべての1量子ビット状態に同じ脱位相チャネルを与えます。

    正規化の条件も確認できます。AではA₀†A₀とA₁†A₁がそれぞれI/2なので、和はIです。Bでは二つの直交する射影の和がIになります。特定の入力を一度試して出力が似ていたという話ではなく、一般の密度行列の成分で一致する例です。

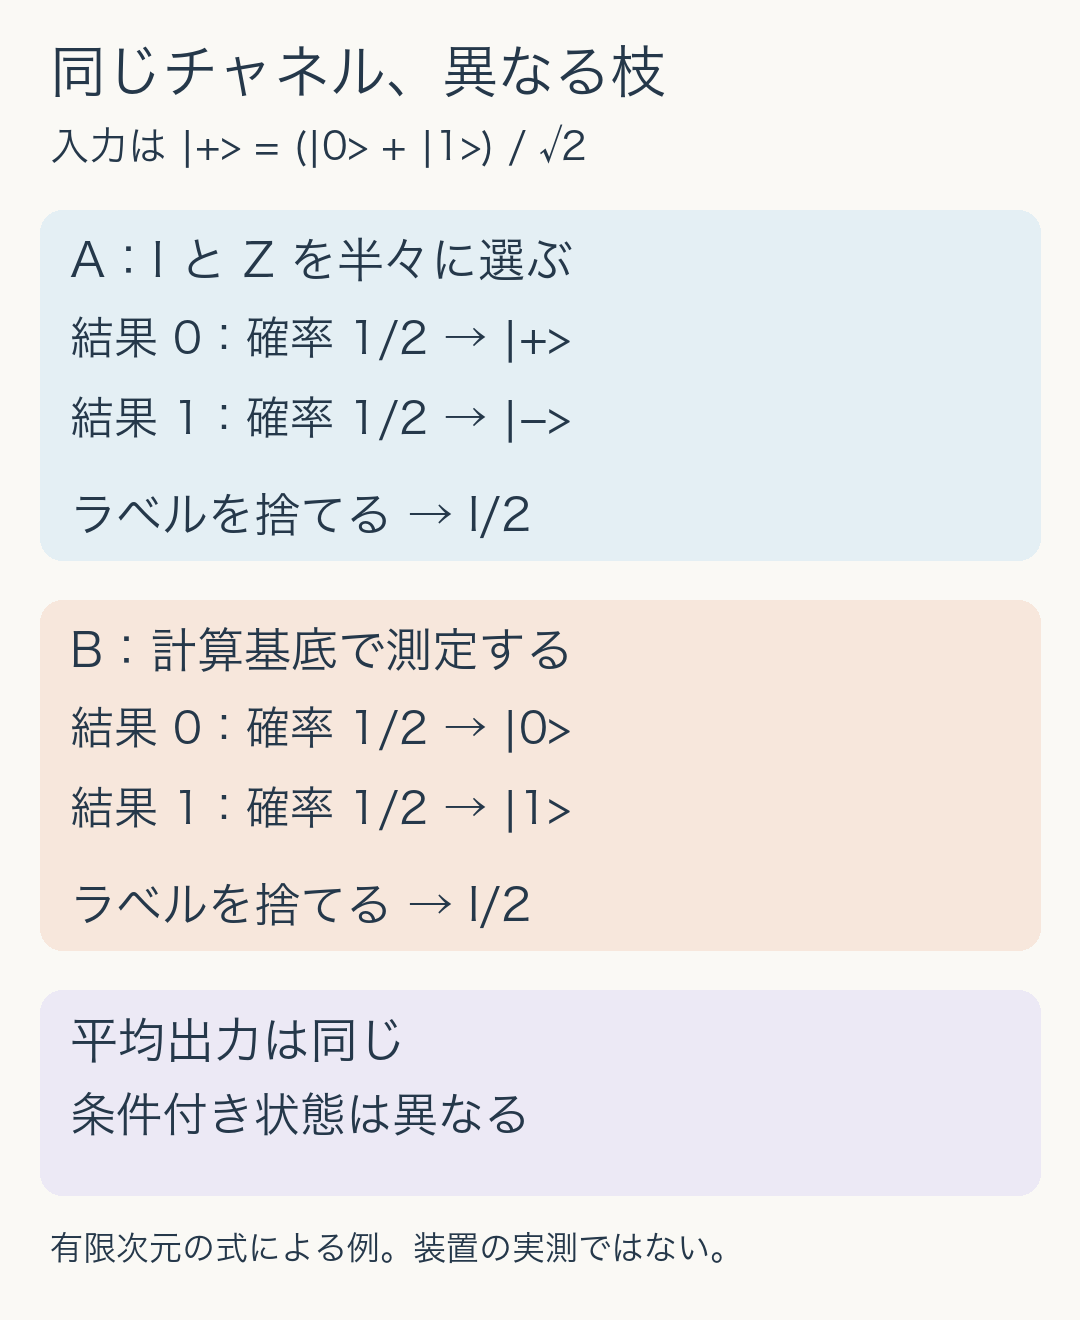
    入力がプラス状態のとき、IとZを半々に選ぶ枝はプラスとマイナス、計算基底測定の枝はゼロと一。どちらも結果を捨てた出力はIの2分の1になる。
    入力|+⟩=(|0⟩+|1⟩)/√2での比較。どちらも枝の確率は1/2だが、条件付き状態が違う。結果のラベルを捨てた出力は同じ。式から作成した説明図。

    ラベル側のユニタリ変換で、同じチャネルになる

    この二組には具体的な関係があります。

    B₀ = (A₀ + A₁)/√2 、 B₁ = (A₀ − A₁)/√2

    Aの二本の「枝」を、和と差へ組み替えています。係数行列はH=[[1, 1], [1, −1]]/√2で、H†H=Iを満たすユニタリ行列です。ここで変換しているのはKraus演算子のラベル側です。量子ビットにHゲートを追加したと読むと、別の操作になってしまいます。

    一般に同じ本数のKraus演算子をBa=ΣbUabAbとユニタリ行列Uで混ぜると、ΣaBaρBa†は元の和に一致します。展開したときの交差項の係数ΣaUabUac*が、b=cなら1、それ以外なら0になるためです。

    Watrousの教科書の系2.23は、同じ有限ラベル集合を持つ二組が同じ完全正写像を表すなら、このようなユニタリ行列が存在することを示しています。[1] 行列の本数が違う一覧をそのまま同じサイズの行列で比べるのではなく、必要ならゼロ演算子を加えてラベルの数をそろえます。

    平均した出力が同じでも、記録の意味は違う

    |+⟩を入力して、Aを「確率1/2でIかZを選び、その選択を記録する」実装として考えると、記録に応じた状態は|+⟩か|−⟩です。一方、Bを計算基底の測定として実装すると、記録に応じた状態は|0⟩か|1⟩になります。どちらも記録を捨てた出力はI/2ですが、記録を見た後の状態は同じではありません。

    確率も一般には一致しません。入力を|0⟩に変えると、AではIかZの選択は半々のままで、どちらの出力も|0⟩です。Bでは測定結果0が確率1で、結果1は出ません。この違いは、量子ビットだけを見た出力からは分かりません。

    観測できるラベルと、そのラベルごとの状態変化を一緒に定めるものを量子インストゥルメントと呼びます。結果iの確率はTr(KiρKi†)、確率が正なら条件付き状態はKiρKi†をその確率で割ったものです。このようにラベルを残す記述と、全部を足してラベルを捨てるチャネルを分ければ、「同じノイズ」の意味を取り違えにくくなります。

    二つのノイズモデルを比較するときの順序

    まず比較したい対象を決めます。量子状態への平均的な作用を比べるなら、Kraus演算子を要素ごとに一致させる必要はありません。正規化を確認したうえで、作られる線形写像を比べます。1量子ビットなら、行列空間の基底となる四つの行列|j⟩⟨k|への作用が一致するかを調べる方法があります。これらには密度行列ではない行列も含まれますが、線形写像全体の比較に使えます。

    一方、測定記録に応じた後処理やフィードバックを比べるなら、ラベルの意味、結果の確率、条件付き状態まで必要です。平均状態の一致だけでは、その比較を完了できません。数値計算では許容誤差を明示し、いくつかの入力が近かったことと、すべての入力で同じ写像であることも区別します。

    ここで扱ったのは有限次元の理想的なチャネルの代数的な関係です。同じチャネルを二通りに書けることは、実際の装置でどちらの実装が起きているか、また実装コストや誤差が等しいことを証明しません。Kraus表現は変換を計算する便利な記述であり、物理的な出来事の一覧として読むには、観測と実装の情報を補う必要があります。

    出典

    1. John Watrous, The Theory of Quantum Information, Chapter 2 “Basic notions of quantum information”, §2.2、Kraus representations、系2.23、定理2.26。著者公開版 Chapter 2(PDF)。2018年。本文の二次元行列例と説明図は式を展開して作成。
  • 量子状態を混ぜた後の忠実度、枝ごとの比較と平均状態が違う理由

    量子状態を混ぜた後の忠実度、枝ごとの比較と平均状態が違う理由

    二つの準備方法を比べるとき、条件ごとにはまったく違う量子状態なのに、条件を区別せず平均すると同じ状態になることがあります。「平均状態の忠実度が高い」ことと、「各条件で狙いどおりの状態を準備できた」ことは、同じ評価ではありません。

    この違いを、忠実度の共同凹性という性質から読みます。難しい名称ですが、ここで使う内容は「同じ割合で状態を混ぜてから比較すると、条件ごとの忠実度を平均した値より小さくならない」という不等式です。何の情報を残した比較なのかを、二つの準備条件で確かめます。[1]

    簡単にまとめると?

    • 同じ重みで二組の量子状態を混ぜると、混合後の忠実度Fは、対応する枝ごとのFの加重平均以上になります。
    • 各枝の状態が直交していても、枝のラベルを使わずに平均した二状態は一致し得ます。平均状態の一致は、条件別の一致を証明しません。
    • 比較では混合の重み、枝の対応、ラベルを保持するかをそろえます。平方根を取るFと、その二乗F²も区別します。

    平均してから比べるか、比べてから平均するか

    準備方法AとBに、それぞれ条件0と条件1があるとします。条件0を確率λ、条件1を確率1−λで選びます。Aの条件別の密度行列をρ₀とρ₁、Bの条件別の密度行列をσ₀とσ₁と書きます。密度行列は、その状態にどの測定をしたら何がどの確率で出るかをまとめる道具です。

    条件を記録せず平均状態として扱うなら、Aは ρ̄=λρ₀+(1−λ)ρ₁、Bは σ̄=λσ₀+(1−λ)σ₁ になります。これは確率的な混合です。状態ベクトルを足して一つの純粋な重ね合わせを作る計算とは異なります。

    この記事の忠実度は F(ρ,σ)=Tr√(√ρ σ √ρ) です。行列の平方根を用いる、平方根側の定義を採ります。F²を忠実度と呼ぶ文献もあるため、数値にはどちらかを付けます。正規化された状態ではFは0から1で、直交する状態なら0、同じ状態なら1です。

    共同凹性は、次の関係を与えます。[1、系3.26]

    F(ρ̄,σ̄) ≥ λF(ρ₀,σ₀)+(1−λ)F(ρ₁,σ₁)

    左辺は平均状態どうしの比較、右辺は対応する条件ごとに比較した後の平均です。二つの計算の順序を交換しても同じ、という式ではありません。また、AとBで同じλを使い、どの条件を対応させるかを指定しています。この式へ別々の重みをそのまま代入することはできません。

    どの条件でも逆なのに、平均は同じになる例

    条件0では、Aが|0⟩、Bが|1⟩を準備するとします。条件1では逆に、Aが|1⟩、Bが|0⟩を準備します。|0⟩と|1⟩は直交するので、条件0の忠実度も条件1の忠実度も0です。従って、右辺の加重平均はλの値によらず0になります。

    ところが条件を捨てて平均すると、Aの対角成分は(λ,1−λ)、Bは(1−λ,λ)です。どちらも|0⟩、|1⟩を確率的に混ぜた対角行列になります。対角状態のFは、対応する確率の積の平方根を足せば求められます。

    F(ρ̄,σ̄)=√(λ(1−λ))+√((1−λ)λ)=2√(λ(1−λ))

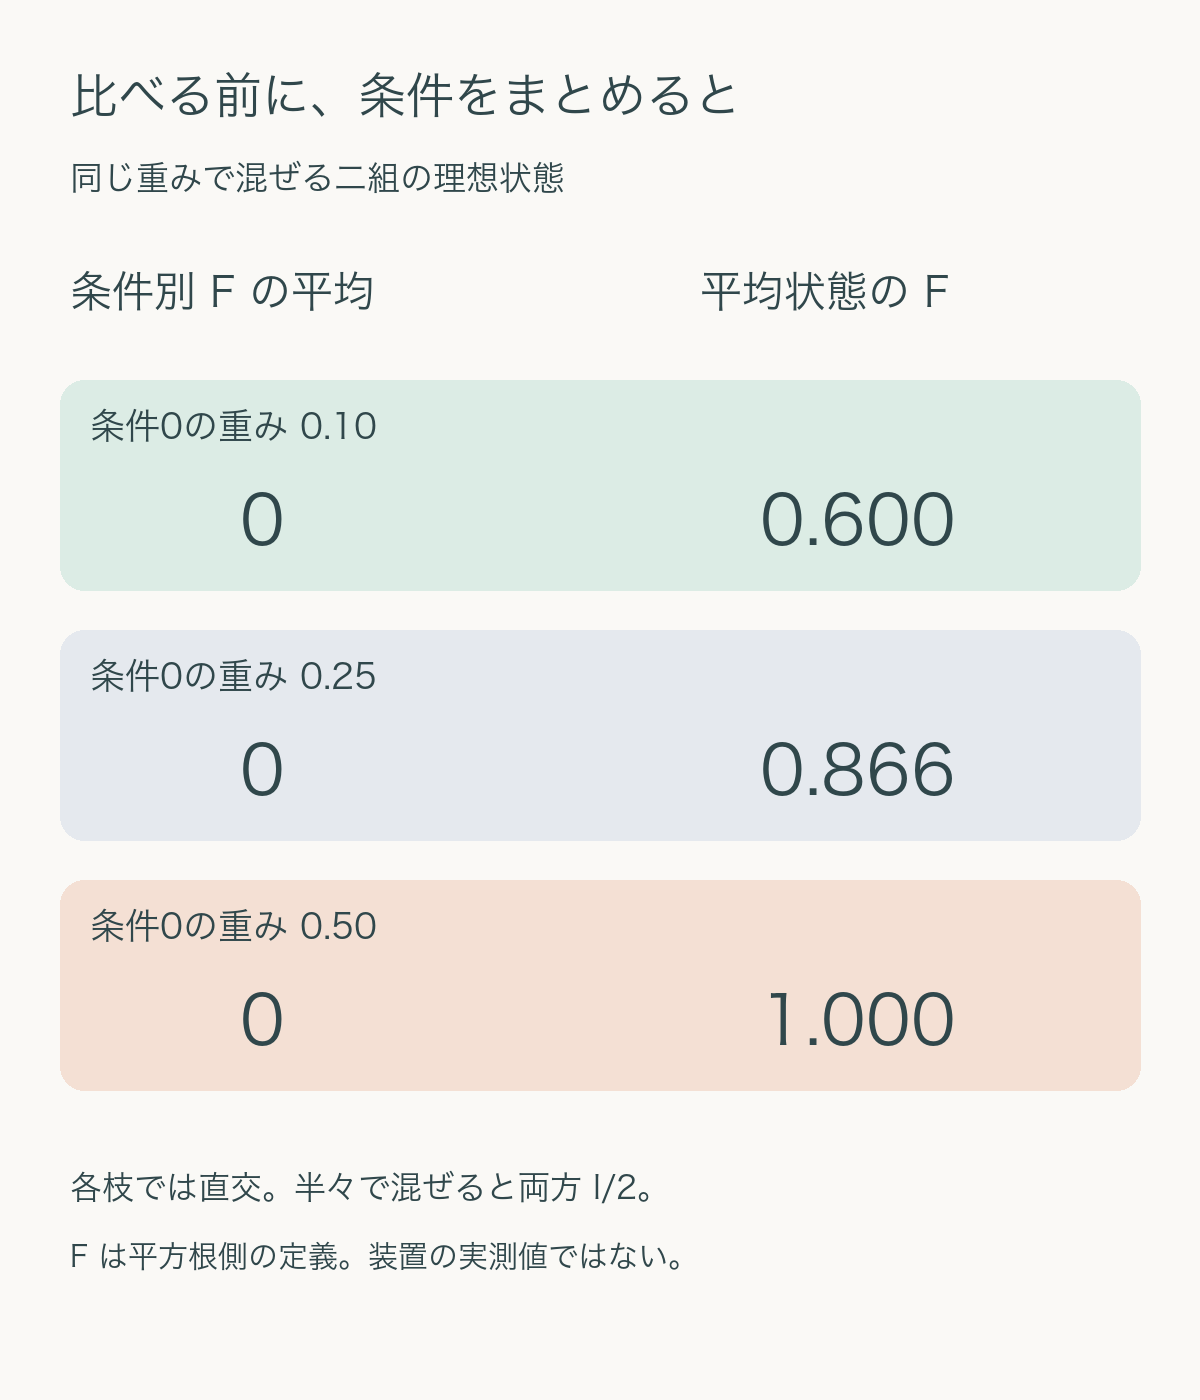
    λ=0.1ならF=0.6、F²=0.36です。λ=0.25ならF≈0.8660、F²=0.75になります。そしてλ=0.5では、AもBも最大混合状態I/2となり、F=F²=1です。どの条件でも逆の準備をしていたことは、条件を区別しない平均状態だけからは分かりません。

    条件別の忠実度Fはどちらの枝も0。平均状態どうしでは、条件0の重みが0.1ならF0.6、0.25なら約0.866、0.5なら1。
    指定した対角密度行列の独自計算。両準備方法で同じ条件重みを使用し、Fは平方根側の定義。装置の性能測定ではない。原寸画像を開けます。

    条件のラベルを一緒に残すと何が違うか

    半々の例で、測る人に量子状態だけを渡すとします。AもBもI/2なので、その状態だけに行う測定の統計からAとBを区別することはできません。これは平均状態が同じであることの意味です。

    一方、「今回は条件0だった」「今回は条件1だった」という古典的なラベルも一緒に渡せば事情が変わります。量子ビットを|0⟩か|1⟩か測り、ラベルと組み合わせれば、この理想例ではAかBかを確実に判定できます。条件0で0ならA、条件0で1ならBというように、対応が異なるからです。

    ラベルを含めた全体を、順に(条件0・量子0、条件0・量子1、条件1・量子0、条件1・量子1)という四つの項で表すと、Aの対角成分は(λ,0,0,1−λ)、Bは(0,λ,1−λ,0)です。重なる項がないため、この全体のFは0になります。ラベルを無視して量子ビットだけを残したときに、先ほどの二つの平均状態が得られます。

    同じ実験記録でも、条件ラベルを残した集計と、条件をまとめた集計では答えられる問いが違います。忠実度が0から1へ変わったのは、装置が修復された証明ではありません。比較に使う情報を減らしたことで、差を見分けられなくなった例です。

    高い平均値を、条件別の合格に読み替えない

    準備の評価では、最終的な利用者が条件を知らず、平均状態だけを使う場合もあります。その用途なら平均状態どうしを比べることには意味があります。反対に、各制御条件に応じて特定の状態を作りたい場合、平均状態のFだけでは条件の取り違えを見逃します。

    そこで、まず比較の対象が「条件別の準備」なのか「条件を混ぜた出力」なのかを決めます。条件別の一致が必要なら、枝の対応と重みを残し、各枝のFやその分布を確認します。同じ平均状態を作る準備方法は一意ではないため、平均状態を知っただけで個々の準備の内訳を復元できるとは限りません。

    また、不等式の右辺が高いことは左辺の下限になりますが、左辺が高いことから右辺も高いと逆向きに推論することはできません。今回の例は左辺が1で右辺が0になる、最もはっきりした反例です。平均状態の数値を条件別評価の代わりにする前に、どちら向きの関係が証明されているかを確認します。

    式と数値に残しておきたい条件

    系3.26は、同じ有限次元の空間上の正規化された密度行列と、0以上1以下のλを対象にしています。今回の数値は既知の対角行列から計算した理想値です。未知の実験状態を有限回の測定から推定するときの誤差、条件の記録ミス、準備の時間変動は評価していません。

    F²で報告する場合も、先にFで述べた不等式の値を不用意に置き換えません。この例ならF=0.6とF²=0.36を併記できますが、式の左辺だけを二乗したり、加重平均と二乗を自由に交換したりはできません。定義、重み、枝の対応、残したラベルを数値の横に置くことで、何が近くなった比較なのかを読み取れます。

    出典

    1. John Watrous, The Theory of Quantum Information, Chapter 3(2018年、著者公開版)、§3.2.3、系3.26、本文155–156頁、式3.170–3.172。共同凹性と平方根側の忠実度を参照。条件別・平均状態・ラベル付き状態の数値と比較図は、明示した密度行列による独自計算です。
  • 量子状態の忠実度、各部分の近さを全体へ掛け合わせられる条件

    量子状態の忠実度、各部分の近さを全体へ掛け合わせられる条件

    一つずつ調べると、どの量子ビットも目標に近い。それなら、多数を合わせた全体も同じくらい近いのでしょうか。量子状態の近さを表す忠実度では、部分ごとの値と、全体についての値を分けて読む必要があります。各部分の小さな違いが積み重なる場合もあれば、部分だけの検査では全体の違いが見えない場合もあります。

    本稿では、まず各部分に相関がない積状態で忠実度を掛け合わせる規則を使い、100個に増やしたときの値を計算します。その後、相関のある二量子ビットを比較し、掛け算の前提が欠けると何が起きるかを確かめます。[1]

    簡単にまとめると?

    • 比較する両方の全体状態が同じ分け方の積状態なら、全体の忠実度は各部分の忠実度の積になります。
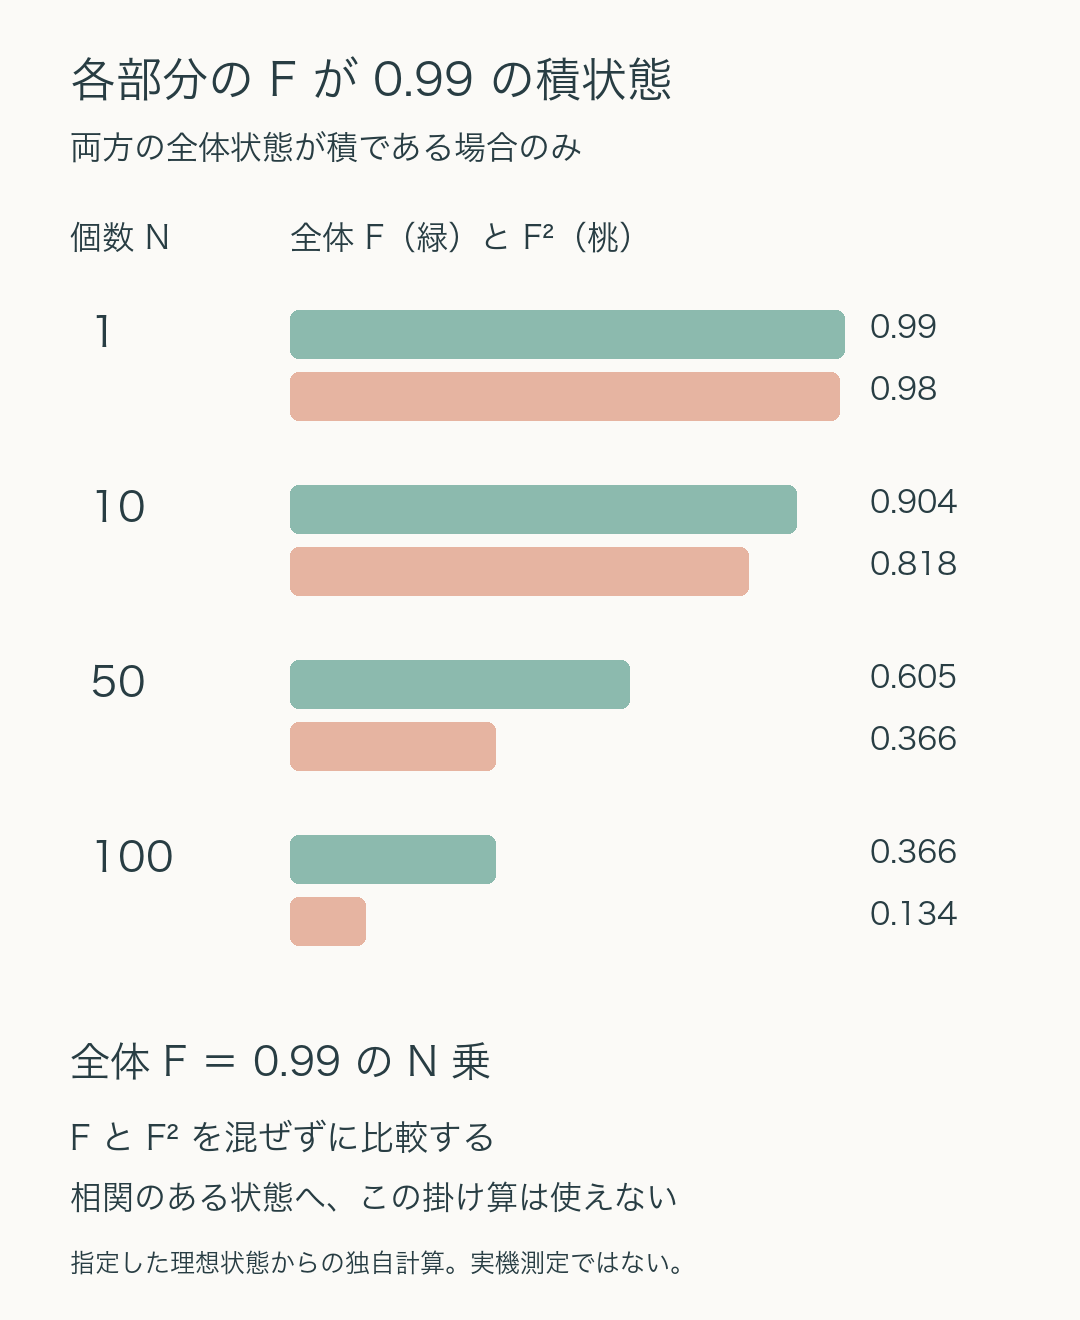
    • 平方根側の定義で各部分が0.99でも、同じ条件の100個の積では約0.366です。局所の値をそのまま全体の値にはできません。
    • 相関やもつれがある状態では、各部分の状態が完全に同じでも全体が直交する場合があります。掛け算を使う前に、独立な積で表せる根拠を確認します。

    「0.99」が何を比較した値かをそろえる

    密度行列は、量子状態から測定結果の確率を計算するための表現です。正規化された二つの密度行列ρ、σについて、この記事では忠実度をF(ρ,σ)=Tr√(√ρ σ √ρ)と定めます。Trは対角成分の和、平方根は行列としての平方根です。Fは0から1で、同じ状態なら1になります。

    文献によってはFの二乗を忠実度と呼びます。ここでF=0.99なら、二乗側では0.9801です。以下の掛け算の式はどちらの定義でも一貫して使えますが、各部分でF、全体でF²という混ぜ方はできません。数値の比較を始める前に、定義を固定します。

    さらに、対象は状態の忠実度です。ゲート操作そのものの平均忠実度、読み出しの正答率、アルゴリズムが正解を返す確率ではありません。各ゲートの仕様に0.99と書かれていても、本稿の式へ並べて入れるだけで回路全体の成功率が得られるわけではありません。

    積状態なら、部分ごとの近さを掛け合わせられる

    AとBという二つの部分があり、比較する全体状態をそれぞれρA⊗ρB、σA⊗σBと書けるとします。⊗はテンソル積で、ここでは各部分の状態から相関のない全体を組み立てています。この条件の下で、次の関係が成り立ちます。[1、命題3.16]

    F(ρA⊗ρB, σA⊗σB)=F(ρA,σA) × F(ρB,σB)

    両方の全体状態が、同じ部分の分け方で積になっていることが条件です。各部分は純粋状態でも混合状態でもかまいません。また、すべての部分が同じ状態である必要はありません。部分ごとの忠実度がf₁、f₂、…なら、全体はそれらの積です。

    純粋状態なら、掛け算になる理由を内積から見ることができます。全体の内積は各部分の内積の積に分かれ、その絶対値がFになります。混合状態を含む一般の場合も、テンソル積に対して行列の平方根とトレースノルムが対応するため、同じ関係が成り立ちます。単に平均を取る規則ではありません。

    一個の0.99を、100個の0.99と読み替えない

    具体例として、一個の目標を|0〉、比較する状態を|ψ〉=0.99|0〉+√(1−0.99²)|1〉とします。係数の絶対値の二乗を足すと1なので、正規化された純粋状態です。この二状態のFは、内積の絶対値から0.99になります。

    目標も比較対象も、この状態を独立にN個並べた積状態にします。目標は|0〉をN個、比較対象は|ψ〉をN個です。全体の忠実度はF全体=0.99Nになります。N=10で約0.9044、N=50で約0.6050、N=100で約0.3660です。各部分の0.99は変わらなくても、全体の数値は同じにはなりません。

    各部分の平方根側の忠実度を0.99に固定した積状態。個数1、10、50、100に対し全体Fは0.990、0.904、0.605、0.366。100個のFの二乗は0.134。相関のある状態への適用はできない。
    同じ一量子ビット状態を独立に並べた場合の独自計算。緑はF、桃色はF²。両方の全体状態が積であることを仮定した値で、装置や回路の性能測定ではない。原寸画像を開けます。

    100個のF²は約0.1340です。この純粋な目標の場合、F²は目標全体への射影で得られる確率です。今回の例なら、全量子ビットを0・1で測ってすべて0になる確率に一致します。一方、Fそのものを「100個の処理が成功する確率」と読むのは誤りです。確率として読むには、何を測り、どの結果を成功と呼ぶかが必要です。

    この関係を逆向きに使うこともできます。積状態で各部分のFが等しく、100個の全体でFを0.9以上にしたいなら、各部分に必要なのは0.91/100≒0.998947以上です。もし全体の目標がF²で0.9以上なら、平方根側の各部分は約0.999473以上となります。目標の定義を取り違えると、要求する局所の値も変わります。

    相関があると、局所の一致から全体の一致は言えない

    次は、二つのベル状態Φ+=(|00〉+|11〉)/√2とΦ−=(|00〉−|11〉)/√2を比べます。どちらも二量子ビットがもつれた純粋状態で、違いは二成分の間の相対位相です。状態全体に共通の符号を掛けただけではありません。

    片方だけの状態を部分トレースで取り出すと、どちらのベル状態でもI/2になります。Aについて比較しても、Bについて比較しても、密度行列は完全に同じです。したがって局所のFは両方とも1です。

    しかし、全体の内積は〈Φ+|Φ−〉=(1−1)/2=0なので、全体のFは0です。局所の1と1を掛けて1とする計算は使えません。全体状態が局所状態の積I/2⊗I/2ではないからです。局所の表へまとめる際に、二部分を一緒に見たときの相関の違いが落ちています。

    この例では、各量子ビットをX基底、つまり|+〉と|−〉で測り、二人分の結果を比べると違いが見えます。Φ+では二つの符号が同じ、Φ−では反対になります。片方の結果はどちらも半々ですが、組にした結果の関係は異なります。本稿の小さな例ではこの相関測定で区別できますが、任意の多体系を同じ一種類の測定で判定できるという意味ではありません。

    局所の検査値を全体の評価へ使う前に

    まず、状態をどう分けたか、何と比較したか、FとF²のどちらかを記録します。次に、比較する二つの全体が、その分け方で積状態だと言えるかを調べます。各部分を別々に測ったという手順だけでは、元の状態に相関がない証明にはなりません。共通の雑音や部分間の相互作用も、積状態の仮定を外す理由になります。

    積状態というモデルを採用できるなら、部分ごとの値を掛けて全体の目安を計算できます。ただし、実測から推定した値には不確かさがあり、単一の小数だけを掛けた結果を保証値と呼ぶことはできません。推定方法や誤差範囲、モデルの妥当性は別に評価します。

    相関を含むなら、全体の状態や必要な相関を捉える観測が要ります。局所の検査は、その部分だけの予測を確かめるうえでは有用です。そこから全体の忠実度まで結論を広げる際に、何の仮定を追加したかを明示すると、個々の「近さ」と全体の品質を混同せずに読めます。

    出典

    1. John Watrous, The Theory of Quantum Information, Chapter 3: Similarity and distance among states and channels(2018)、命題3.13・式3.81(純粋状態の忠実度)、命題3.16・式3.90–3.91(テンソル積に対する乗法性)、印刷ページ142–143。著者の書籍案内。数値例、ベル状態の部分トレースとX相関、比較図は、本稿で明示した理想状態からの独自計算です。
  • 穏やかな量子測定、結果が出やすいと状態を保ちやすい条件

    穏やかな量子測定、結果が出やすいと状態を保ちやすい条件

    量子状態を測ると、測る前の状態は変わることがあります。それでも、ある結果がほぼ確実に出る測定なら、その結果を得た後も、状態をあまり変えずに残せる場合があります。この関係を示すのが、gentle measurement lemma(穏やかな測定の補題)です。

    大事なのは「起こりやすい結果」と「測定後にどの状態を残すか」を一緒に指定することです。結果の確率が高いという情報だけで、どんな測定装置でも状態を保てると決めることはできません。

    簡単にまとめると?

    • 平方根を使う特定の測定更新では、結果が出る確率pが高いほど、その結果を得た後の状態と元の状態の忠実度に高い下限が得られます。
    • 比較するのは、その結果が出たことを条件にした状態です。全試行の平均や、結果を捨てた後の状態とは区別します。
    • 同じ結果確率でも、その後に追加の回転を加えれば状態は大きく変わり得ます。確率を与える式だけでなく、状態更新の方法を確認します。

    確率を決めるものと、残る状態を決めるもの

    測る前の量子状態を密度行列ρと書き、注目する一つの結果に対応する演算子をPとします。Pは0以上で、単位演算子I以下です。この結果が出る確率はp=Tr(Pρ)で求めます。Trは行列の対角成分を足す操作です。

    ただしPは、その結果の出やすさを表す情報です。それだけで測定後の状態を一意に指定するわけではありません。ここでは結果を得た後の状態を、次の平方根更新で定めます。[1]

    ρ′=√P ρ √P / p (p > 0)

    √Pは成分ごとの平方根ではなく、行列としての平方根です。分子のTrはpなので、pで割ることで、選ばれた結果に条件を付けた状態のTrを1へ戻します。結果が出ないp=0の場合には、この条件付き状態を式から作ることはできません。

    高い確率から得られる、忠実度の下限

    二つの状態の近さを測る忠実度を、F(ρ,σ)=Tr√(√ρ σ √ρ)と定義します。これは平方根を含む側の定義で、二乗したF²を忠実度と呼ぶ表記とは数値を区別します。Watrousの教科書にある補題は、上のρ′についてF(ρ,ρ′) ≥ √pを示します。[1、系3.15]

    例えばp=0.99なら、Fは少なくとも√0.99≒0.99499です。p=0.8なら下限は約0.89443になります。pの増加に合わせて保証される下限が1へ近づく、という関係です。これはFの実際の値がいつも√pに等しい、という意味ではありません。

    なぜこの方向の関係が生まれるのでしょうか。0≤P≤Iなら、その固有値は0から1の間にあります。この範囲では平方根を取ると値は小さくならず、√P≥Pです。平方根更新後の忠実度はTr(√Pρ)/√pと書けるため、その分子をp以上と評価できます。これが√pという下限につながります。[1、式3.89]

    98%で通るフィルターを、二つの成分で計算する

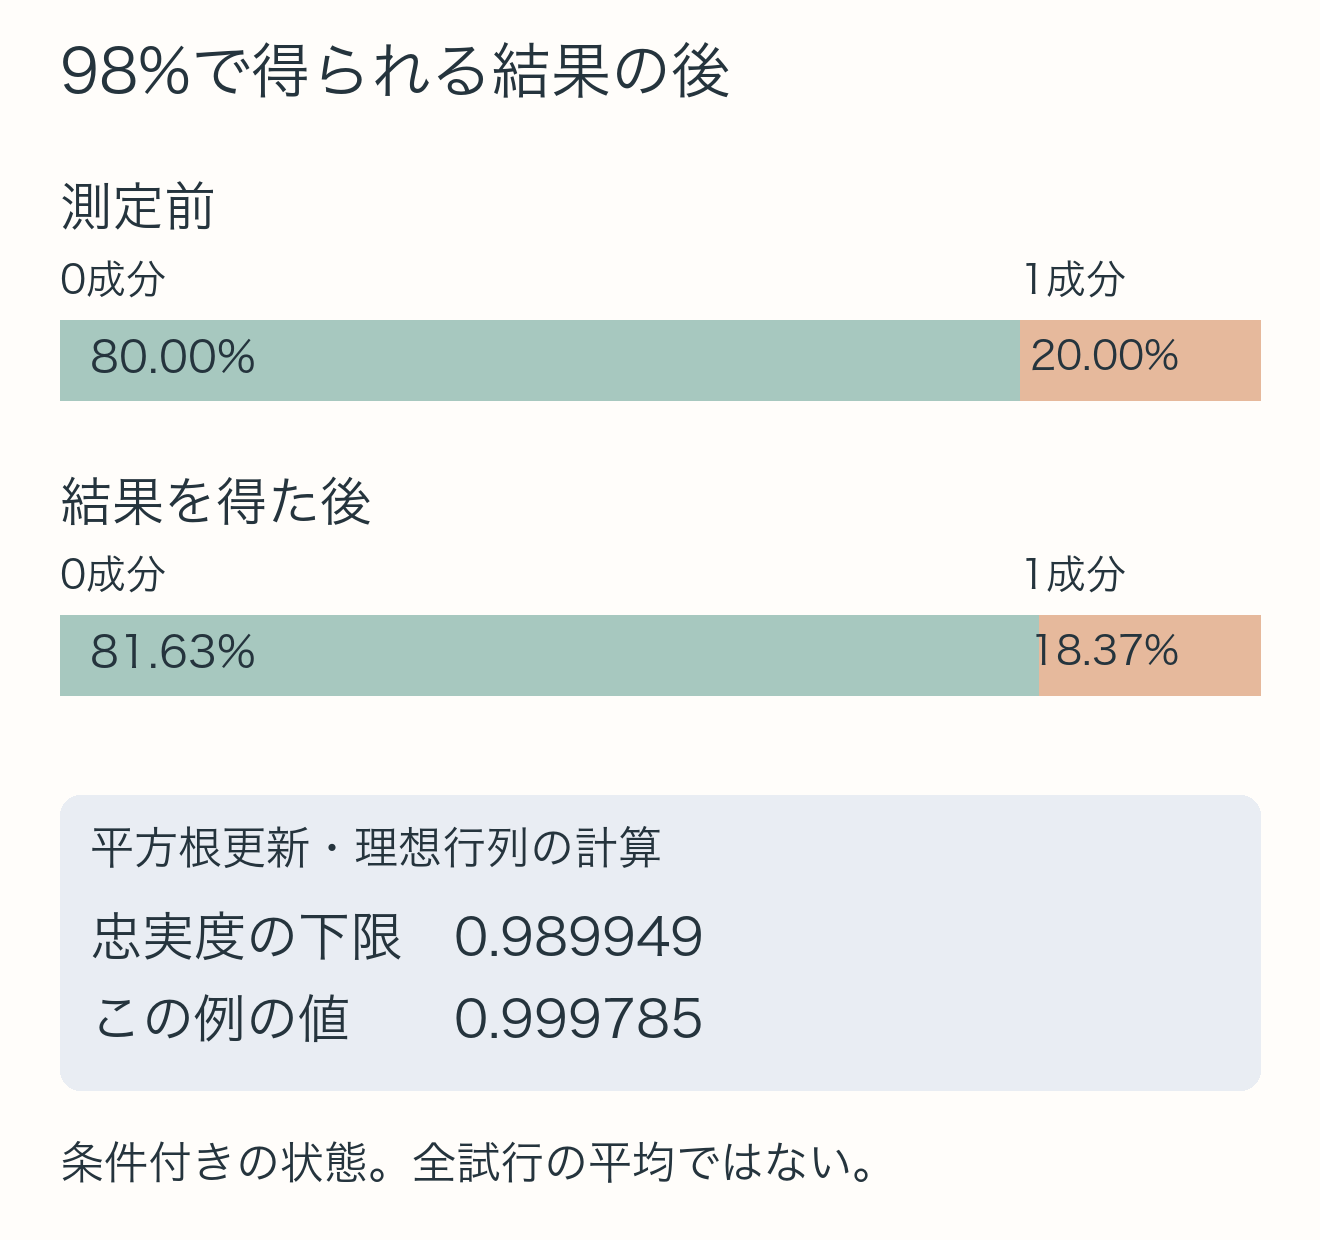
    具体例として、基底0と1を80%と20%で混ぜた状態ρ=diag(0.8,0.2)を考えます。diagは指定した数を対角成分に並べ、残りを0にする記法です。注目する結果をP=diag(1,0.9)で表すと、0成分はその結果を必ず、1成分は90%の確率で出します。

    全体の確率は0.8×1+0.2×0.9=0.98です。結果を得た後の状態はdiag(0.8,0.18)/0.98、つまり約diag(0.81633,0.18367)になります。1成分の一部が別の結果へ移った分、この結果に条件を付けた集団では0成分の割合が少し増えています。

    直接計算した忠実度は約0.999785です。補題が保証する下限√0.98≒0.989949より高くなりました。下限は保守的な保証であり、この具体的な状態の値そのものではないことが分かります。数値は指定した理想行列からの独自計算で、装置の実測値ではありません。

    98%で得られる結果の条件付き状態では、0成分が80%から81.63%へ、1成分が20%から18.37%へ変わる。忠実度の下限0.989949に対して、この例の値は0.999785。
    理想的な平方根更新の独自計算。結果を得た試行に条件を付け、正規化して比較した。

    確率が100%でも、追加操作で状態は変わる

    適用範囲を確かめるために、P=Iという極端な例を考えます。注目する結果の確率はどの状態でも1です。平方根更新なら√I=Iなので、状態はそのまま残り、忠実度も1になります。

    一方、その結果を出した後で0と1を入れ替える操作Xを加えたらどうでしょうか。最初が0なら、最後は1へ変わります。結果の確率は同じく1でも、0と1は直交するので忠実度は0です。この例の更新はρ′=XρX†であり、補題で指定した平方根更新ではありません。

    したがって、確率の高い結果を見つけただけでは、実際の装置が状態をあまり変えないことの証明にはなりません。平方根更新に対応する実装なのか、追加の回転や環境との相互作用が含まれるのかを分けます。補題は、測定後の状態をどう作るかという条件を含んだ主張です。

    条件付きの状態と、全体の成功率を分ける

    本稿のρ′は、注目した結果を得た場合の状態です。別の結果が出た試行を含めた平均状態や、すべての結果の記録を捨てた状態を、このρ′で代用してはいけません。残した試行の状態が元に近いことと、どれだけの試行を残せたかは、Fとpを別々に記録します。

    また、gentleという名前は装置の結合が弱いという実装条件と同義ではありません。射影測定であっても、その状態に対して注目結果がほぼ確実なら、条件を満たす例になります。逆に、実験装置を弱く結合したという説明だけでは、本稿のpや更新式が成立するとは限りません。

    この補題を使う場面では、最初の状態ρ、注目する結果P、その確率p、結果後の更新式、忠実度の定義を一緒に示します。その組み合わせがあって初めて、「結果を確かめた後にも、元の状態にどれだけ近いものが残るか」を数値で議論できます。

    出典

    1. John Watrous, The Theory of Quantum Information, Chapter 3(2018年著者公開版)、142〜143ページ、命題3.14・系3.15・式3.85〜3.89。本文の数値は独自の二次元行列計算。
  • ヘルストローム限界、二つの量子状態を見分ける測定と事前確率

    ヘルストローム限界、二つの量子状態を見分ける測定と事前確率

    二つの量子状態のどちらかが送られてくるとき、測定すれば必ず正体が分かるとは限りません。候補が互いに直交していなければ、理想的な装置でも、毎回どちらかを答える条件では誤りが残ります。ただし、その誤りは測り方や、どちらが送られやすいかによって変わります。

    その最小の誤りを与えるのが、二状態の最小誤り識別におけるヘルストローム限界です。ここでは候補の状態と送信確率が分かっていて、受け取った一つの量子系から一度の判定をする場合を考えます。「測定結果が0だったから状態も0」と決める前に、測定と、その結果から選ぶ答えを分けてみます。

    簡単にまとめると?

    • ヘルストローム限界は、既知の二状態から必ず一つを答えるときの、理想的な最大成功率を示します。
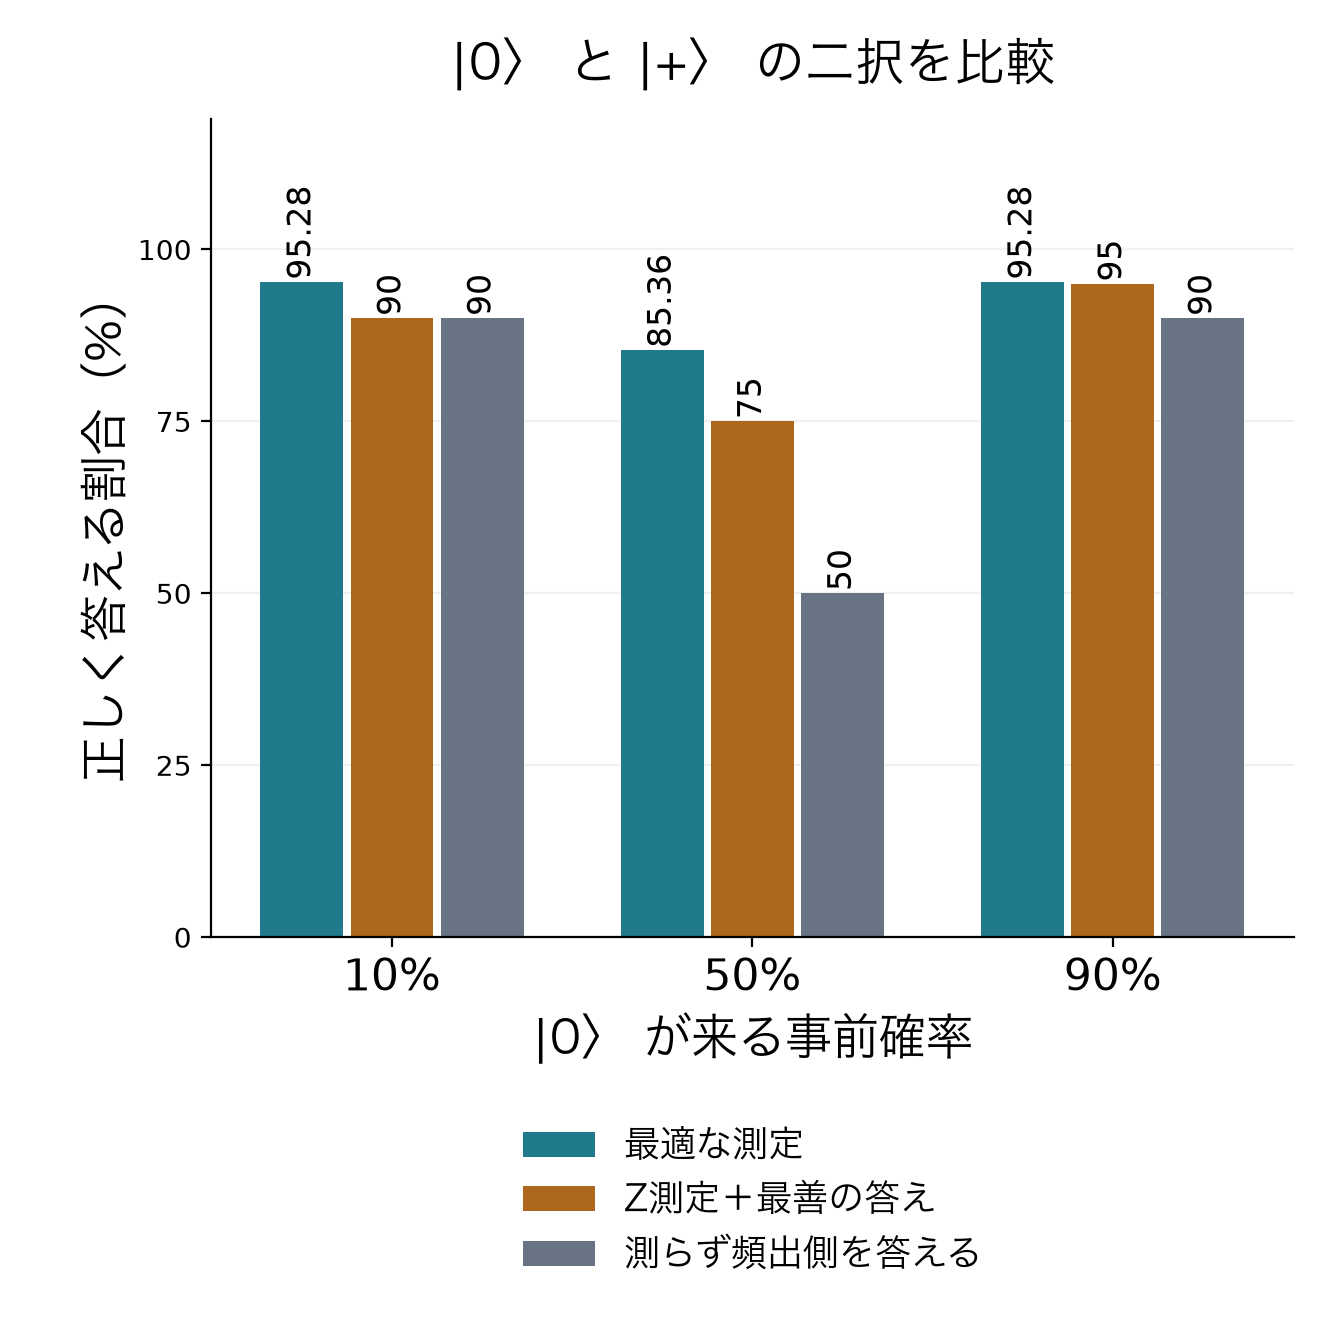
    • |0⟩と|+⟩が半々で来る例では、Z測定での成功率75%に対し、最適な測定では約85.36%まで上げられます。
    • 事前確率が偏ると、測定の向きも結果から選ぶ答えも変わります。測らず頻出側を答える基準と比べることが大切です。

    同じ測定結果から、別の状態を推測することもある

    候補を|0⟩と|+⟩=(|0⟩+|1⟩)/√2とします。Z測定、つまり|0⟩と|1⟩を区別する測定をすると、|0⟩からは必ず結果0が出ます。一方、|+⟩からは結果0と1がそれぞれ半分ずつ出ます。このため、結果1なら|+⟩だと分かりますが、結果0だけでは区別しきれません。

    両方が半々で来るなら、結果0のときは|0⟩を答えるのが有利です。|0⟩を正しく答える確率が全体の1/2、|+⟩から結果1が出て正しく答える確率が1/4となり、合わせて75%の成功率になります。

    ところが、|0⟩が10%、|+⟩が90%で来るなら、結果0を見ても結論は逆です。「|0⟩が来て0が出た」は全体の10%、「|+⟩が来て0が出た」は45%なので、結果0でも|+⟩を答える方が成功しやすくなります。この条件のZ測定では、どの結果でも|+⟩を答えるのが最善で、成功率は90%。測らず常に|+⟩を答える場合と同じです。

    測定の向き自体を選ぶ

    Z測定だけが選択肢ではありません。二つの状態を見分ける目的に合わせて、測定の基準となる向きを変えられます。密度行列で表した候補をρ₀、ρ₁、ρ₀が来る事前確率をλとすると、最大成功率は次の式になります。[1]

    P成功=1/2+(1/2)‖λρ₀−(1−λ)ρ₁‖₁

    ‖X‖₁はトレースノルムです。ここでのX=λρ₀−(1−λ)ρ₁はエルミート行列なので、固有値の絶対値を足して求められます。二つの状態の違いを、送られやすさで重み付けしてから測る、という形になっています。

    この式は上限だけでなく、それを達成する測定も教えてくれます。重み付きの差Xの正の固有値に対応する空間への射影を、ρ₀と答える測定結果に割り当てます。残りをρ₁と答える結果にすればよいのです。差が正になる方向は、事前確率も含めてρ₀を支持する方向だと読めます。固有値が0の部分はどちらに割り当てても成功率を変えません。

    半々の|0⟩と|+⟩では、ρ₀と答える測定ベクトルをcos(π/8)|0⟩−sin(π/8)|1⟩に取ることができます。|0⟩をそのまま測定の基準にする場合から向きを変えることで、二つの候補を全体として見分けやすくし、成功率は約85.36%になります。非直交状態なので、ここでも100%には達しません。

    事前確率が偏ると、改善幅も変わる

    同じ二状態で、事前確率だけを変えた理想計算を比較します。図の「Z測定」は、測定後の答え方も各事前確率に合わせて最適に選んだ値です。単に0なら|0⟩、1なら|+⟩と固定した値ではありません。

    |0⟩が来る確率10%、50%、90%を比較。最適測定の成功率は約95.28%、85.36%、95.28%。Z測定は90%、75%、95%、測らず頻出側を答えると90%、50%、90%。
    同じ|0⟩と|+⟩でも、送られやすさで成功率が変わる。既知の状態・既知の事前確率を用いた独自の行列計算であり、装置の実測値ではない。

    |0⟩が90%のときは、測らず|0⟩を答えても90%当たります。Z測定を加えると、少数の|+⟩が結果1として見つかる分だけ上積みされて95%。測定自体も最適化した値は約95.28%なので、Z測定からの改善は約0.28ポイントです。半々のときの約10.36ポイントの改善とは、意味合いが違います。

    図の最適値は10%と90%で同じですが、Z測定の値は異なります。Z測定は|0⟩を確実に捉える基準であり、|+⟩に対して対称ではないためです。既存の測定装置を固定した比較と、測定を自由に選べる理論限界は区別して読む必要があります。

    成功率を比べるときに揃える条件

    最初に確かめたいのは、二つの候補と事前確率が既知かどうかです。未知の状態そのものを推定する問題や、送信確率が時間とともに変わる問題に、同じ数値をそのまま当てはめることはできません。事前確率を変えるなら、重み付きの差から測定と判定規則を選び直します。

    次に、答えを必ず二択で出すのかを揃えます。「分からない」という結果を許し、答えた場合だけ誤りをなくそうとする無誤り識別は別の問題です。また、同じ状態のコピーを複数受け取って共同測定できる場合は、識別対象が複数系の状態へ変わるため、今回の一つの量子系の数値とは条件が違います。

    最後に、理論限界と実装の差を見ます。今回の計算は、選んだ測定を理想的に実行できると仮定しています。装置の雑音、校正誤差、測定できる向きの制約は含めていません。測らず頻出側を答える値、利用可能な固定測定の値、最適測定の値を並べると、測定を改善する余地がどこにあるかを整理できます。

    二状態が同じなら、測っても新しい識別情報は得られず、成功率は頻出側を答える値になります。逆に二状態が直交していれば、理想的には完全に区別できます。その間にある非直交状態について、状態の違いと送られやすさを一緒に扱うのがヘルストローム限界です。

    出典

    1. John Watrous, The Theory of Quantum Information, Chapter 3: Similarity and distance among states and channels(2018)、Theorem 3.4、式3.11・3.16–3.20、印刷ページ128–129。著者の書籍案内。